LiDAR, kamera és radar: melyik mire való az ADAS-ban?
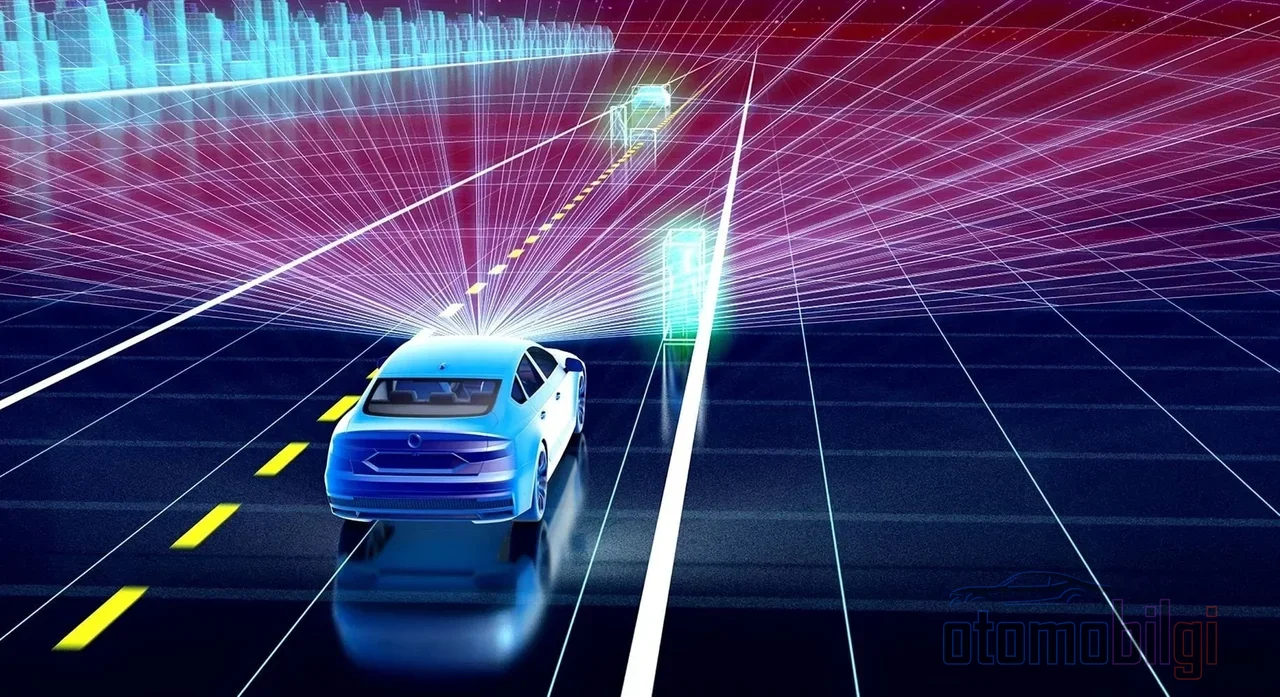
Éjjel haladsz egy esős úton. Az adaptív tempomat be van kapcsolva, követi az elötted haladó autót. De valaha elgondolkodtál már azon, hogyan "látja" az autó azt a járművet? Kamera néz, radar mér, vagy egy láthatatlan lézer pásztáz? Nos, a legtöbb érzékelő-összehasonlítás a kameráról és a radarról beszél; de a harmadik szereplő, a LiDAR, szinte soha nem kerül szóba. Mégpedig éppen ott van a legérdekesebb történet: a világ legdrágább érzékelője egykor 75.000 dollárba került, ma pedig 200 dollárig esett az ára, és ezzel a játék teljesen megváltozott.
Ezen az oldalon elmesélem, hogyan működik a LiDAR eltérően a kamerától és a radartól, mikor menti meg az életet és mikor küzd nehéz körülmények között, és miért tartanak tőle egyes gyártók még mindig. Ha készen állsz, kezdjük, mert ez a téma tényleg menő.
Hogyan működik a LiDAR: Lézeres echolokáció logika
A LiDAR logikája valójában ugyanaz, mint a denevéré, csak hang helyett lézert használ. A rendszer rövid lézerimpulzusokat küld, és megméri, mennyi idő alatt pattan vissza minden impulzus a tárgyról. Mivel a fény közel 300.000 km/s sebességgel halad, az 1 km-es oda-vissza út kb. 0.000006 másodpercig tart. Igen, egy elképzelhetetlenül rögidő, körülbelül hat milliomod másodperc alapján számítódik ki a távolság. Ennek a technikának a neve repülési idő, vagyis Time-of-Flight (ToF) mérés.
Itt a valódi varázslat az időzítés pontosságában rejlik. Ha a megvilágító egység és az érzékelő közötti jelcsúszás mindössze 10 pikoszekundum, a távolságmérés 1,5 mm-t csúszik. Vagyis a pontos távolságméréshez hihetetlenül éles kronométer kell. Cserébe viszont értékes dolgot kapunk: a mérési pontosság általában a távolság körülbelül 1 százaléka, és másodpercenként akár 160 képnyi adat is nyerhető. Ezért teljesen alkalmas valós idejű vezetési alkalmazásokhoz.
Ha ezek a mérések egyesülnek, létrejön az úgynevezett pontfelhő: az autó környezetének háromdimenziós térképe centiméteres pontossággal. Ez a térkép egyesével azonosítani tudja a sávhatárokat, a gyalogosokat és az akadályokat.
Három érzékelő, három karakter: LiDAR, kamera és radar egymás mellett
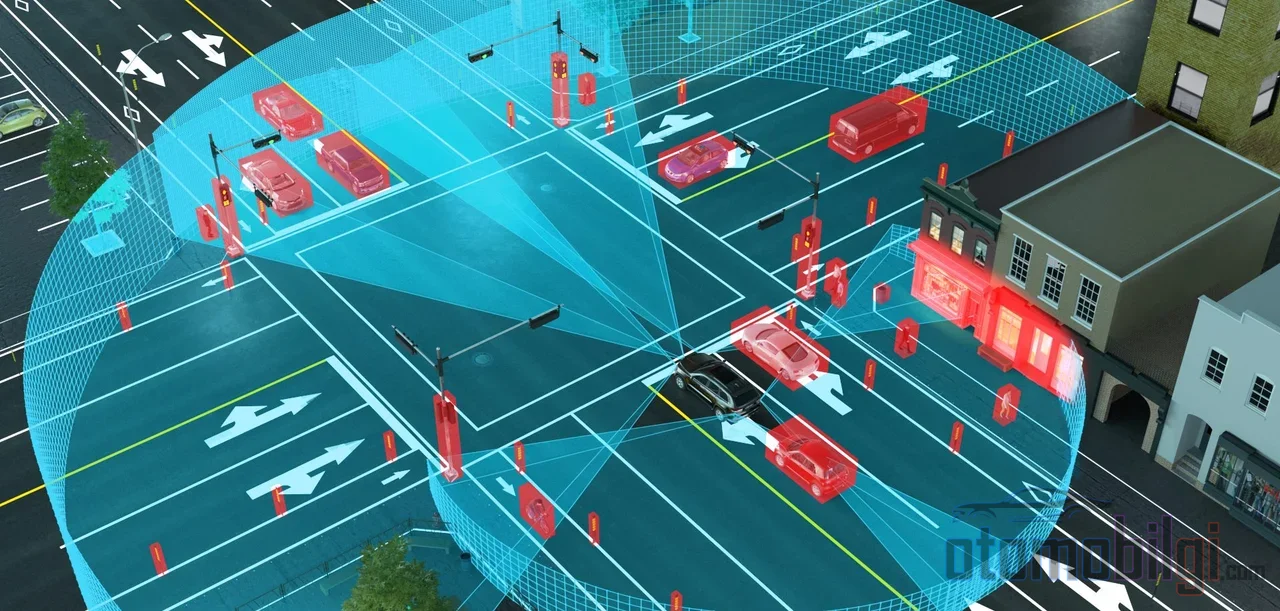
A három érzékelő fő különbsége a használt hullámtípusban rejlik. A radar centiméter-milliméter nagyságrendű rádióhullámokat használ, a LiDAR közeli infravörös fényt, a kamera pedig a szem által látott fényt dolgozza fel. Ez az egyetlen különbség határozza meg mindegyik karakterét. Foglaljam össze egy rövid táblázatban:
| Tulajdonság | Kamera | Radar | LiDAR |
|---|---|---|---|
| Használt hullám | Látható fény | Rádióhullámok | Közeli infravörös lézer |
| Távolság pontossága | Közvetett, szoftverfüggő | Alacsonyabb felbontás | Centiméteres szint |
| Tipikus érzékelési hatótáv | Változó | 250 m felett | 200 m-ig |
| Éjszakai teljesítmény | Gyenge | Nagyon megbízható | Nagyon jó |
| Rossz időjárásállóság | Érinti | A legellenállóbb | A teljesítmény csökken |
| Jelentéstulajdonsítás (szín, tábla) | A legjobb | Nincs | Korlátozott |
Ahogy látható, senki sem bajnok minden feladatban. A kamera a jelentéstartalom terén veretlen: a táblák olvasása, a színek megkülönböztetése, a közlekedési lámpák felismerése mind a kamera dolga. A radar hosszú hatótávolságon és rossz időben nem ingatható meg. A LiDAR ezzel szemben a legélesebb eszköz alak- és mélységméréshez, a háromdimenziós világ felépítéséhez.
Kiemeltek
- A LiDAR a lézerimpulzusok visszatérési idejét méri; a pontosság általában a távolság 1%-a.
- Mivel a LiDAR nem függ a környezeti fénytől, éjjel és gyenge fényviszonyok mellett sokkal megbízhatóbban működik, mint a kamera.
- Erős esőben, hóban és porban a LiDAR teljesítménye érezhetően romlik; az ilyen időben a radar marad talpon.
- A LiDAR ára 2015-ben még 75 000 dollár volt, 2026-ra viszont 200 dollárig csökkent.
- A Nissanhoz hasonló gyártók új vezetési rendszereikben kamera + radar + LiDAR szenzorfúziót alkalmaznak.
A LiDAR fényes pillanatai: Éjszaka, alacsony kontraszt, álló akadályok
Szenzor, amely a sötétben is saját fényét viszi magával
A kamera önmagában nem lát a sötétben; ez nála fizikai törvény. A LiDAR viszont saját lézerimpulzusait bocsátja ki, ezért alig függ a környezeti fénytől. Éjszakai úton még egy olyan akadály esetén is, amelyet a fényszórók nem világítanak meg, a LiDAR pontfelhőbe vetíti azt. Sőt, arról is beszámolnak, hogy még az olyan enyhe és közepes sűrűségű ködben is, amelyben a kamerák 50 méteren már nem látnak tárgyakat, képes továbbra is használható adatokat generálni a járművek számára.
Alacsony kontraszt és álló testek
A radarnak van egy érdekes gyengesége: a mozgó tárgyakat összekeverheti a mozdulatlanokkal. Az úttesten álló tárgy a radar szűrőiben néha útszegélynek érzékelhető, és kikerülhet a látókörből. A LiDAR viszont környezetét pontonként térképezi fel, ezért előnyben van a álló akadályok alakjukkal együtt történő felismerésében. Ráadásul a kamera szeme hibátlanul tévedhet egy hirtelen felbukkanó fehér teherautó vagy egy alacsony kontrasztú tárgy esetén is; a centiméter-pontosságú távolságadat az ilyen helyzetekben felbecsülhetetlen értékű. Az olyan rendszerek, mint az adaptív tempomat és az automatikus vészfékezés, pontosan ezen adatokra támaszkodva tudnak helyes döntést hozni: amikor a radar hozzáadja a jármű saját sebességadatait, a követési távolság biztonsággal megtartható, a LiDAR pre-crash érzékelése pedig az ütközés előtti utolsó pillanatot is képes észlelni.
Amikor a LiDAR küzd az időjárással: Eső, hó, por
Most jöjjön az érme másik oldala. A levegőben lebegő részecskék, vagyis az eső, a hó, a köd és a por gyengítik a LiDAR érzékelését; ez a megállapítás egyszerre konzisztens az akadémiai kutatásokkal és a terepi tapasztalattal is. Az oka egyszerű: a lézersugár minden cseppre, minden hószemcsére rácsapódik és szétszóródik, a szenzorhoz pedig hamis adatok jutnak vissza.
A hó különösen problémás, mert a hószemcsék a köd apró vízcseppjeinél jóval nagyobbak, és a lézert sokkal jobban visszaverik. Az erős eső ugyanezzel a logikával rontja a teljesítményt. Tehát az a legenda, hogy "erős csapadékban a LiDAR használhatatlan", nem teljesen igaz; a rendszer enyhe és közepes körülmények között továbbra is működik, de extrém körülmények között elvakulhat. Éppen ekkor lép be a képbe a radar: a rádióhullámok akkor is tovább dolgoznak, amikor a LiDAR teljesítménye összeomlik az adott időjárási viszonyok között. A gyártói adatok szerint a 200 méteren 10 százalékos visszaverődéssel működő LiDAR a teljesítményét egyharmadával növeli ahhoz képest, amely ugyanilyen visszaverődéssel 150 méteren működik; vagyis a hatótáv és a feltételtűrés közvetlenül egymáshoz kapcsolódnak.
Éppen ezért az egyszenzoros hőstörténetek nem túl tartósak ebben az iparágban. A valódi kérdés nem az, hogy "LiDAR vagy kamera"; hanem az, hogy "LiDAR + kamera + radar együtt, vagy csak kamera".
Miért megy kamerával a Tesla, a többiek miért fúzióval?
A Tesla 2022 óta teljesen kamerára alapozott módon működik a Full Self-Driving csomagjában; ebben a rendszerben nem használ ultrahangos érzékelőket, radart és LiDAR-t. A megközelítés indoka a költség és az egyszerűség: a kamerás rendszer olcsóbb és egyszerűbb. Van egy műszaki érv is, amit felhoznak: az az állítás, hogy amikor a különböző érzékelők egymásnak ellentmondanak, a rendszer bizonytalanná válik abban, melyiknek higgyen. A Cornell kutatói is demonstratedzték, hogy LiDAR nélküli módszerekkel, jóval alacsonyabb költséggel elérhető a LiDAR-hoz közeli pontosságú objektumfelismerés.
A másik tábor nagyon határozottan áll: A Nissan új generációs ProPILOT-ja kamerát, radart és LiDAR-t használ együtt a fejlettebb autópályás és városi vezetéshez. 2026-ban olyan rendszerek, mint a Mobileye EyeQ6H alapú Surround ADAS, bekerülnek a tömegpiaci járművekbe, és kibővített, kézmentes autópályás vezetést kínálnak. Vagyis a fúziós tábor növekszik, nem zsugorodik.
A két tábor közötti vita időnként kiéleződik; a radar elhagyását kritizálók a fizika szabályainak figyelmen kívül hagyásával vádolják a másikat, a kamerába vetett bizalom hívei pedig azt mondják, hogy a plusz érzékelő csak bonyolalmat okoz. Érdekes részlet: Felmerült az a feltevés, hogy a Tesla a nagy felbontású radarját mesterséges intelligencia tanításában pontossági referenciaként, azaz ground truth-ként használhatja. Vagyis még a kamerás rendszer is mögötte valahol nagy pontosságú méréssel táplálkozhat.
A költségcső: 75 000 dollárról 200 dollárra
A LiDAR elterjedésének legfőbb oka mindig is az ára volt. 2016 és 2018 között a prémium mechanikus LiDAR-rendszerek 75 000 dollár felett keltek. Ma? Az egységárak 200 dollárig estek, és a CES 2026-n már a 100 dolláros célról is beszélnek. A MicroVision 200 dolláros egységárú, szilárdtest LiDAR-t fejleszt, amelynek piacra lépése 2029-ra tervezett, és a vállalat vezetése szerint az ár 100 dollárig csökkenhet.
A szilárdtest tervek ráadásul tartósabbak is: mivel kevesebb a mozgó mechanikus alkatrész, ellenállóbbak a kopással szemben, és jobban megfelelnek az önvezető vezetés nehéz követelményeinek. A piac is tanúja ennek a lendületnek: az autóipari LiDAR-piac különböző kutatócégek előrejelzéseiben 2026-ban nagyjából 1-1,7 milliárd dollár között indul, és a 2030-as évek közepére 6,5 milliárd dollár fölé emelkedik, ami évente körülbelül 30 százalékos növekedést jelent. Bár a számok cégenként eltérnek, az irány mindig ugyanaz: felfelé.
Rövid válasz: Miben különbözik a LiDAR a kamerától és a radartól?
Az összefoglaló összefoglalása a következő: A LiDAR a lézerimpulzusok visszatérési idejének mérésével centiméteres pontosságú háromdimenziós távolságtérképet hoz létre; a kamera értelmez, de sötétben megvakul, a radar nagy hatótávú és időjárásálló, de alacsony a felbontása. A LiDAR a legmegbízhatóbb távolságforrás éjjel és alacsony kontrasztnál, de erős esőben, hóban és porban gyengül; ezért a modern megközelítés a hármas együttes használata.
Ezt valójában a volán mögött is érzed: hogy az autóba fékezés éjszakai úton könnyedén felfedezi az úttestre lépő gyalogost, rossz időjárásnál az Adaptív Tempomat megtartja a követési távolságot, vagy épp ellenkezőleg, a rendszer hirtelen indokolatlanul fékez... Mindennek az az eredménye, hogy az mögötte lévő szenzor abban a pillanatban mit lát. Ahogy a szenzorok olcsóbbá válnak és a fúzió elterjed, ezek a viselkedések egyre kiszámíthatóbbá válnak. Vagyis az elkövetkező néhány év az autók világészlelésének csendes, de gyors forradalma lesz. Én tovább figyelem; te is figyeld.
Források
- Time-of-flight kamera - Wikipedia
- A LiDAR, kamerák és radarok részletes összehasonlítása - Outsight
- A kamera, radar és LiDAR erősségei és korlátai - Hesai Tech
- Hogyan befolyásolja valójában az időjárás a LiDAR teljesítményét - Yellowscan
- Áttekintés a LiDAR észleléséről kedvezőtlen időjárási körülmények között - arXiv
- Tesla nagy fogadása: kamerák a LiDAR helyett - Vik's Newsletter
- Kutatók megerősítik a Tesla LiDAR-mentes megközelítését - The Robot Report
- Az önvezető teherautók LiDAR-költségei gyorsan csökkennek - FleetOwner
- Az önvezető autók mögötti nagy szenzorháború - MotorTrend
- A LiDAR kritikus szerepe a következő generációs önvezetésben - MicroVision