LiDAR, kamera i radar: co robi które z nich w ADAS?
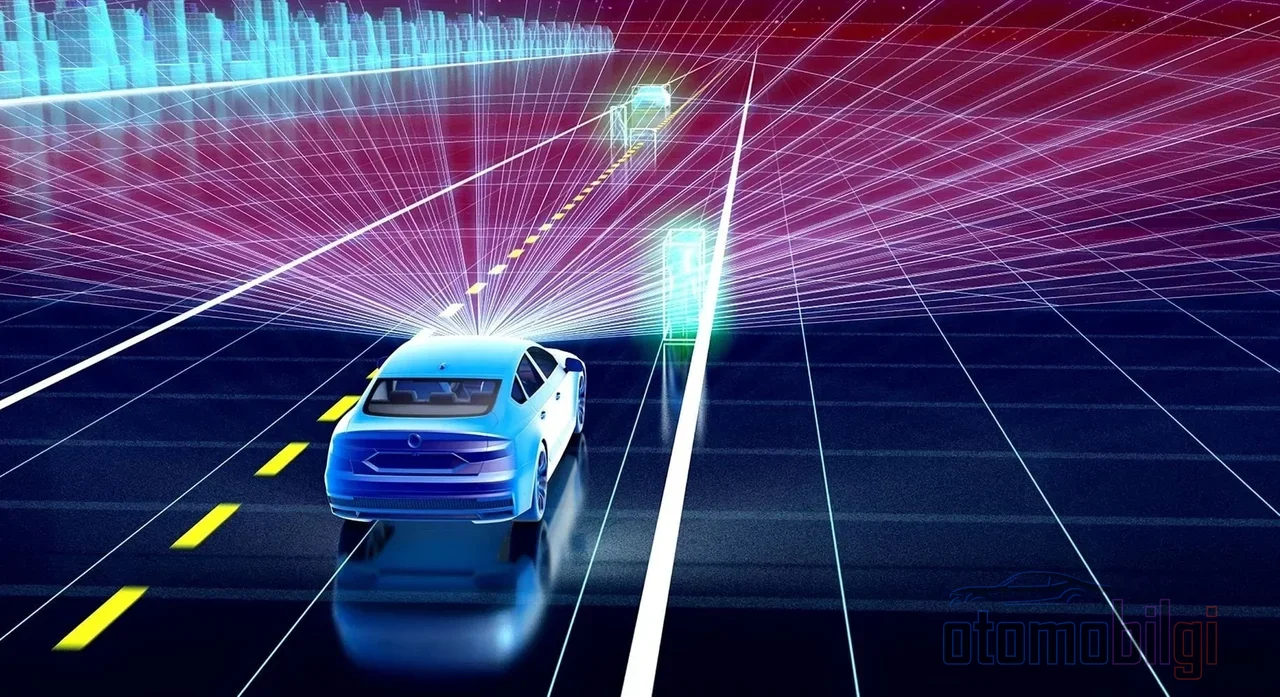
Jedziesz nocą deszczową drogą. Adaptacyjny tempomat jest włączony, podążasz za pojazdem przed sobą. A czy zastanawiałeś się kiedyś, jak pojazd widzi ten pojazd? Czy patrzy kamera, mierzy radar, a może niewidzialny laser skanuje otoczenie? Większość porównań sensorów krąży wokół kamery i radaru; ale trzeci gracz, czyli LiDAR, pozostaje mało omawiany. A najbardziej ciekawa historia kryje się właśnie tam: najdroższy sensor świata kosztował kiedyś 75 000 dolarów, a dziś jego cena spadła do 200 dolarów - i gra zupełnie się zmieniła.
Na tej stronie opowiem, jak LiDAR działa inaczej niż kamera i radar, w jakich sytuacjach ratuje życie, a w jakich zawodzi, oraz dlaczego niektórzy producenci wciąż go unikają. Jeśli jesteś gotowy, zaczynajmy, bo ten temat jest naprawdę fascynujący.
Jak działa LiDAR: Logika echemolokacji za pomocą lasera
Logika LiDAR-u jest w istocie taka sama jak u nietoperza, tylko zamiast dźwięku używa lasera. System wysyła krótkie impulsy laserowe i mierzy czas, po którym każdy impuls odbija się od obiektu i wraca. Ponieważ światło porusza się z prędkością około 300 000 km/s, przebycie 1 km w obie strony zajmuje około 0.000006 sekundy. Tak, odległość jest obliczana na podstawie niewyobrażalnie krótkiego czasu - sześciu milionowych sekundy. Ta technika nazywa się pomiarem czasu lotu, czyli Time-of-Flight (ToF).
Prawdziwa magia kryje się tu w precyzji pomiaru czasu. Jeśli przesunięcie sygnału między jednostką oświetlającą a sensor wynosi zaledwie 10 pikosekund, pomiar odległości przesuwa się o 1.5 mm. Czyli do dokładnego pomiaru odległości potrzeba niesamowicie precyzyjnego chronometru. Ale w zamian otrzymujemy coś cennego: dokładność pomiaru wynosi zwykle około 1 procenta odległości, a dane można zbierać z częstotliwością do 160 klatek na sekundę. Dlatego świetnie nadaje się do zastosowań w czasie rzeczywistym w trakcie jazdy.
Gdy wszystkie te pomiary się łączą, powstaje to, co nazywa się chmurą punktów: trójwymiarowa mapa otoczenia pojazdu z dokładnością do centymetrów. Ta mapa potrafi rozpoznawać krawędzie pasów, pieszych i przeszkody pojedynczo.
Trzy sensory, trzy charaktery: LiDAR, kamera i radar obok siebie
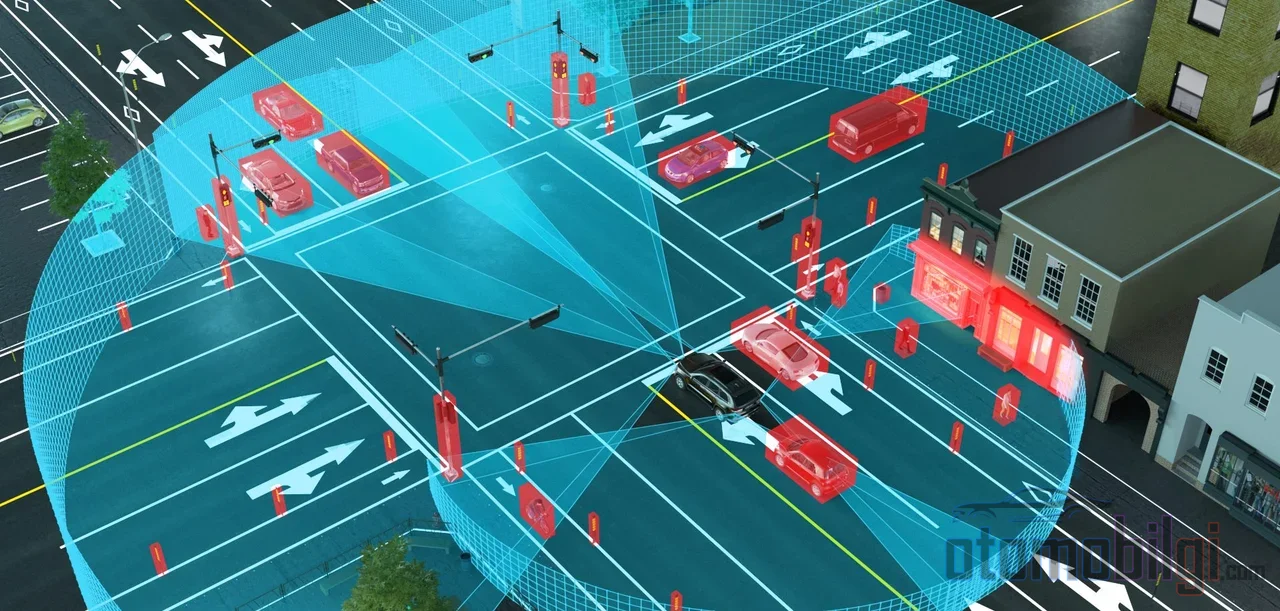
Podstawowa różnica między trzema sensorami tkwi w rodzaju wykorzystywanych fal. Radar używa fal radiowych w skali centymetrów i milimetrów, LiDAR bliskiej podczerwieni, a kamera przetwarza światło widzialne dla oka. Ta jedna różnica określa charakter każdego z nich. Podsumuję krótką tabelą:
| Cecha | Kamera | Radar | LiDAR |
|---|---|---|---|
| Wykorzystywane fale | Światło widzialne | Fale radiowe | Laser bliskiej podczerwieni |
| Precyzja pomiaru odległości | Pośrednia, zależna od oprogramowania | Niższa rozdzielczość | Poziom centymetrów |
| Typowy zasięg detekcji | Zmienny | Powyżej 250 m | Do 200 m |
| Wykonanie w nocy | Słabe | Bardzo niezawodne | Bardzo dobre |
| Odporność na złą pogodę | Wrażliwa | Najbardziej odporny | Spadek wydajności |
| Interpretacja (kolor, znaki) | Najlepsza | Brak | Ograniczona |
Jak widać, nikt nie jest mistrzem w każdej dziedzinie. Kamera jest bezkonkurencyjna w zakresie interpretacji: odczytywanie znaków, rozróżnianie kolorów, rozpoznawanie świateł drogowych - to wszystko domena kamery. Radar jest niewzruszony na dużym zasięgu i w złej pogodzie. LiDAR jest natomiast najczulszym narzędziem do pomiaru kształtu i głębi, do budowania trójwymiarowego świata.
Najważniejsze informacje
- LiDAR mierzy czas powrotu impulsów laserowych; dokładność wynosi zazwyczaj około 1% odległości.
- Ponieważ LiDAR nie zależy od światła otoczenia, w nocy i przy słabym oświetleniu działa znacznie niezawodniej niż kamera.
- W podczas silnego deszczu, śniegu i pyłu wydajność LiDAR-u wyraźnie spada; w takiej pogodzie radar pozostaje na nogach.
- Cena LiDAR-u spadła z 75 000 dolarów w 2015 roku do 200 dolarów w 2026 roku.
- Producenci tacy jak Nissan stosują w nowych systemach jazdy fuzję czujników kamera + radar + LiDAR.
Momenty, w których LiDAR błyszczy: Noc, niski kontrast, stałe przeszkody
Czujnik niosący własne światło w ciemności
Kamera sama w sobie nie widzi w ciemności; taka jest jej fizyka. LiDAR natomiast, ponieważ wysyła własne impulsy laserowe, praktycznie nie zależy od światła otoczenia. Podczas nocnej podróży LiDAR odwzoruje w chmurze punktów nawet przeszkodę, której nie oświetlają reflektory. Podobno potrafi on generować użyteczne dane dla pojazdów nawet w lekkiej i umiarkowanej mgle, w której kamery nie widzą obiektów z odległości 50 metrów.
Niski kontrast i stałe obiekty
Radar ma ciekawą słabość: może mylić obiekty ruchome ze statycznymi. Obiekt stojący na drodze bywa czasem w filtrach radaru odbierany jak pobocze drogi i traci na znaczeniu. LiDAR, ponieważ mapuje otoczenie punkt po punkcie, ma przewagę w wykrywaniu także statycznych przeszkód wraz z ich kształtem. Ponadto oko kamery może z łatwością się pomylić wobec nagle wyjeżdżającego na drogę białego samochodu ciężarowego lub obiektu o niskim kontraście; dane o odległości z dokładnością do centymetrów są w takich sytuacjach bezcenne. Systemy takie jak Adaptacyjny Tempomat (Adaptative Cruise Control) i automatyczne hamowanie awaryjne podejmują właściwe decyzje właśnie na podstawie tych danych: gdy radar doda informację o prędkości własnego pojazdu, odległość follow jest bezpiecznie utrzymywana, a detekcja precrash LiDAR-u wychwytuje ostatnie momenty przed kolizją.
Pogoda, z którą LiDAR sobie nie radzi: Deszcz, śnieg, pył
Teraz druga strona medalu. Cząstki zawieszone w powietrzu, czyli deszcz, śnieg, mgła i pył, osłabiają detekcję LiDAR-u; to spostrzeżenie zgodne zarówno z badaniami akademickimi, jak i z doświadczeniami z terenu. Przyczyna jest prosta: wiązka lasera odbija się od każdej kropli, od każdego ziarnka śniegu i rozprasza, zwracając do czujnika fałszywe dane.
Śnieg jest szczególnie problematyczny, ponieważ płatki śniegu są znacznie większe niż drobne kropelki wody w mgle i znacznie mocniej odbijają laser. Silny deszcz również obniża wydajność według tej samej logiki. Tak więc legenda "przy silnych opadach LiDAR się nie sprawdza" nie jest do końca prawdziwa; system pracuje dalej w lekkich i umiarkowanych warunkach, ale w ekstremalnych może zostać oślepiony. Właśnie w tym momencie do akcji wkracza radar: fale radiowe działają dalej nawet w takiej pogodzie, w której wydajność LiDAR-u załamuje się. Według danych producenta LiDAR działający z 10-procentową odbijalnością na dystansie 200 metrów poprawia swoje osiągi o jedną trzecią w porównaniu z urządzeniem pracującym z tą samą odbijalnością na 150 metrach; czyli zasięg i tolerancja warunków są ze sobą bezpośrednio powiązane.
Właśnie dlatego heroiczne historie o jednym sensorze nie żyją w tej branży zbyt długo. Prawdziwe pytanie brzmi nie "LiDAR czy kamera"; tylko "LiDAR + kamera + radar razem, czy sama kamera".
Dlaczego Tesla Jeździ Tylko na Kamerach, a Inni Stawiają na Fuzję?
Tesla od 2022 roku opiera pakiet Full Self-Driving wyłącznie na kamerach; w tym systemie nie używa sensorów ultradźwiękowych, radaru ani LiDARu. Uzasadnieniem tego podejścia są koszty i prostota: system kamerowy jest tańszy i prostszy. Istnieje też argument techniczny: teza, że gdy różne sensory ze sobą się wykluczają, system traci jasność co do tego, któremu ufać. Badacze z Cornell pokazali już, że metodami bez LiDARu można wykrywać obiekty z dokładnością zbliżoną do LiDARu przy znacznie niższych kosztach.
Drugi obóz ma bardzo jasne stanowisko: nowej generacji ProPILOT Nissana wykorzystuje razem kamerę, radar i LiDAR do bardziej zaawansowanej jazdy na autostradach i w miastach. W 2026 roku systemy takie jak Surround ADAS oparty na Mobileye EyeQ6H wchodzą do pojazdów rynku masowego, oferując rozszerzoną jazdę autostradą bez rąk na kierownicy. Obóz fuzji więc rośnie, a nie maleje.
Spor między tymi dwoma obozami czasami się zaostrza; krytycy rezygnacji z radaru oskarżają przeciwników o ignorowanie praw fizyki, a zwolennicy kamer twierdzą, że dodatkowe sensory tworzą zamieszanie. Ciekawy szczegół: istnieje przypuszczenie, że Tesla może wykorzystywać swój radar o wysokiej rozdzielczości jako punkt odniesienia dokładności, czyli ground truth, w trenowaniu sztucznej inteligencji. Czyli nawet system oparty na kamerach może być gdzieś w tle zasilany pomiarami o wysokiej precyzji.
Krzywa Kosztów: Z 75.000 Dolaraś do 200 Dolarów
Głównym powodem, dla którego LiDAR nie upowszechnił się, zawsze była cena. W latach 2016-2018 premiumowe mechaniczne systemy LiDAR sprzedawano za 75.000 dolarów i więcej. Dziś? Ceny jednostkowe spadły do 200 dolarów, a na CES 2026 zaczęto już mówić o celu 100 dolarów. MicroVision rozwija LiDAR typu solid-state o cenie 200 dolarów za sztukę, którego premiera rynkowa planowana jest na 2029 rok, a zarząd firmy podaje, że cena może spaść do 100 dolarów.
Konstrukcje solid-state są ponadto trwalsze: ponieważ jest w nich mniej ruchomych części mechanicznych, są bardziej odporne na zużycie i lepiej przystosowane do surowych wymagań autonomicznej jazdy. Rynek też doświadcza tego rozpędu: różne prognozy badawcze firm szacują rynek motoryzacyjnego LiDAR-u na około 1-1,7 miliarda dolarów w 2026 roku z wzrostem do ponad 6,5 miliarda dolarów w połowie lat 30., co oznacza oczekiwany wzrost około 30 procent rocznie. Choć liczby różnią się między firmami, kierunek jest zawsze ten sam: do góry.
Krótka Odpowiedź: Czym LiDAR Różni się od Kamery i Radaru?
Streszczenie streszczenia brzmi tak: LiDAR mierząc czas powrotu impulsów laserowych tworzy trójwymiarową mapę odległości o dokładności do centymetrów; kamera nadaje znaczenie, ale w ciemności jest ślepa, radar ma duży zasięg i odporność na pogodę, ale niską rozdzielczość. LiDAR jest najpewniejszym źródłem pomiaru odległości nocą i przy niskim kontraście, ale słabnie podczas ulewy, śnieżycy i pyły; dlatego nowoczesne podejście polega na łączeniu wszystkich trzech.
Ty właściwie czujesz to za kierownicą: gdy nocą na drodze automatyczne hamowanie bez problemu dostrzega przechodnia wchodzącego na jezdnię, gdy w złych warunkach pogodowych Adaptacyjny Tempomat utrzymuje odstęp od poprzedzającego pojazdu albo gdy nagle system niepotrzebnie hamuje... Wszystko to jest efektem tego, co czujnik jest w stanie w danej chwili zobaczyć. W miarę jak czujniki stają się tańsze, a fuzja danych powszechna, te zachowania będą coraz bardziej przewidywalne. Czyli najbliższe lata będą cichą, ale szybką rewolucją w sposobie, w jaki samochody widzą świat. Ja będę dalej obserwować; obserwuj i ty.
Źródła
- Time-of-flight camera - Wikipedia
- An in-depth comparison of LiDAR, Cameras, and Radars - Outsight
- The Strengths and Limitations of Camera, Radar, and Lidar - Hesai Tech
- How Weather Really Affects LiDAR Performance - Yellowscan
- Survey on LiDAR Perception in Adverse Weather Conditions - arXiv
- Tesla's Big Bet: Cameras over LiDAR - Vik's Newsletter
- Researchers back Tesla's non-LiDAR approach - The Robot Report
- Lidar costs for autonomous trucks are dropping fast - FleetOwner
- The Great Sensor War Behind Self-Driving Cars - MotorTrend
- Lidar's Critical Role in Next Gen Autonomous Driving - MicroVision