LiDAR, 카메라, 레이더: ADAS에서 각각 어떤 역할을 할까?
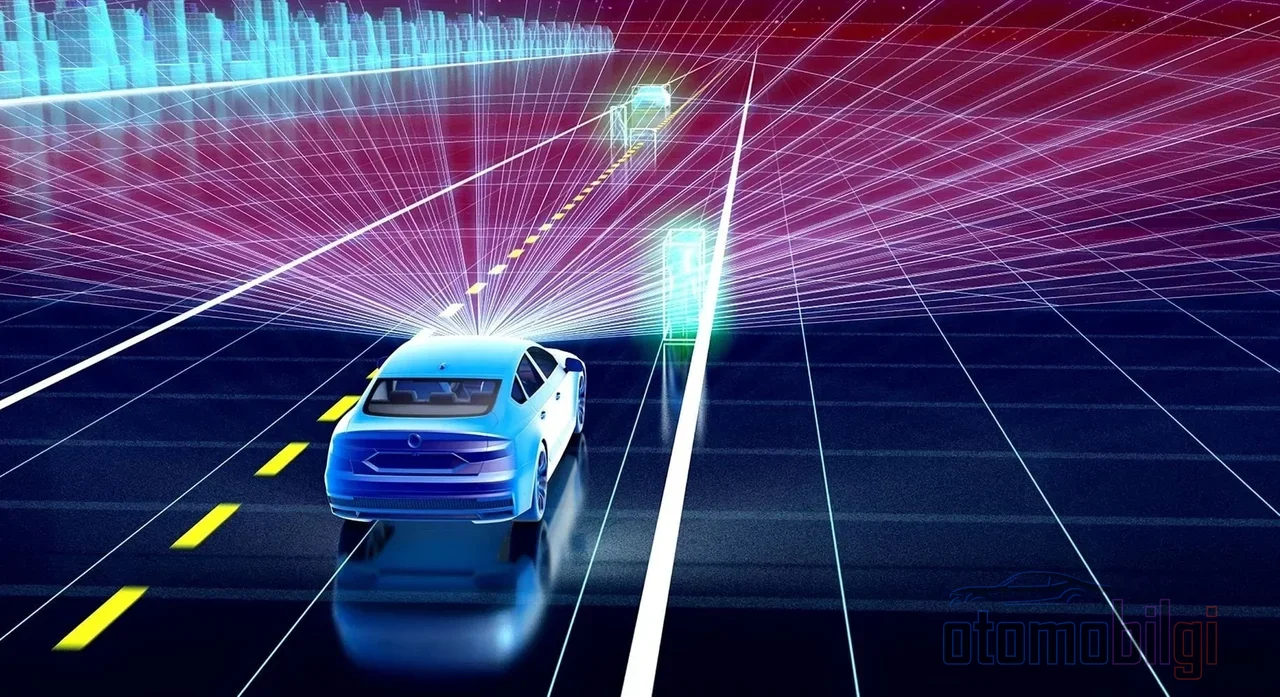
밤에 비 오는 도로를 달리고 있다. 어댑티브 크루즈 컨트롤이 켜져 있고, 앞차를 따라가고 있다. 그런데 차가 그 앞차를 어떻게 보고 있는지 궁금해 본 적 있나? 카메라가 보고 있는 걸까, 레이더가 측정하는 걸까, 아니면 보이지 않는 레이저가 스캔하는 걸까? 대부분의 센서 비교는 카메라와 레이더만 두고 이야기하곤 한다. 하지만 세 번째 주인공, 바로 LiDAR은 별로 언급되지 않는다. 그런데 가장 흥미로운 이야기는 바로 그곳에 있다. 세상에서 가장 비싼 센서는 한때 75,000달러였고, 오늘날에는 200달러까지 떨어져 게임의 판이 완전히 바뀌었다.
이 페이지에서는 LiDAR이 카메라와 레이더와 어떻게 다르게 작동하는지, 어떤 상황에서 생명을 구하고 어떤 상황에서 고전하는지, 그리고 왜 일부 제조사가 여전히 멀리하는지 설명하겠다. 준비됐다면 시작해 보자. 이 주제는 정말 멋있으니까.
LiDAR 작동 원리: 레이저를 이용한 반향정위 논리
LiDAR의 논리는 사실 박쥐와 같다. 소리 대신 레이저를 사용할 뿐이다. 시스템은 짧은 레이저 펄스를 보내고, 각 펄스가 물체에 반사되어 돌아오는 시간을 측정한다. 빛은 약 300,000 km/s의 속도로 이동하므로 1 km 왕복에는 약 0.000006초가 걸린다. 그렇다, 100만 분의 6초라는 믿기 어려운 시간으로 거리가 계산되는 것이다. 이 기술의 이름은 비행 시간, 즉 Time-of-Flight(ToF) 측정이다.
여기서 진짜 마법은 타이밍 정밀도에 있다. 조명 장치와 센서 사이의 신호 오차가 단지 10피코초 만 되어도 거리 측정은 1.5 mm 어긋난다. 즉, 정확한 거리를 위해서는 놀라울 정도로 정밀한 초시계가 필요하다. 그 대가로 얻는 것도 가치가 있다. 측정 정확도는 보통 거리의 약 1% 수준이며, 초당 최대 160프레임의 데이터를 얻을 수 있다. 그래서 실시간 주행 응용 분야에 아주 적합하다.
이 모든 측정이 결합되면 포인트 클라우드 라 불리는 것이 만들어진다. 차량 주변을 센티미터 수준의 정밀도로 담아낸 3차원 지도다. 이 지도는 차선 가장자리, 보행자, 장애물을 하나하나 식별할 수 있다.
세 가지 센서, 세 가지 성격: LiDAR, 카메라, 레이더 나란히 비교
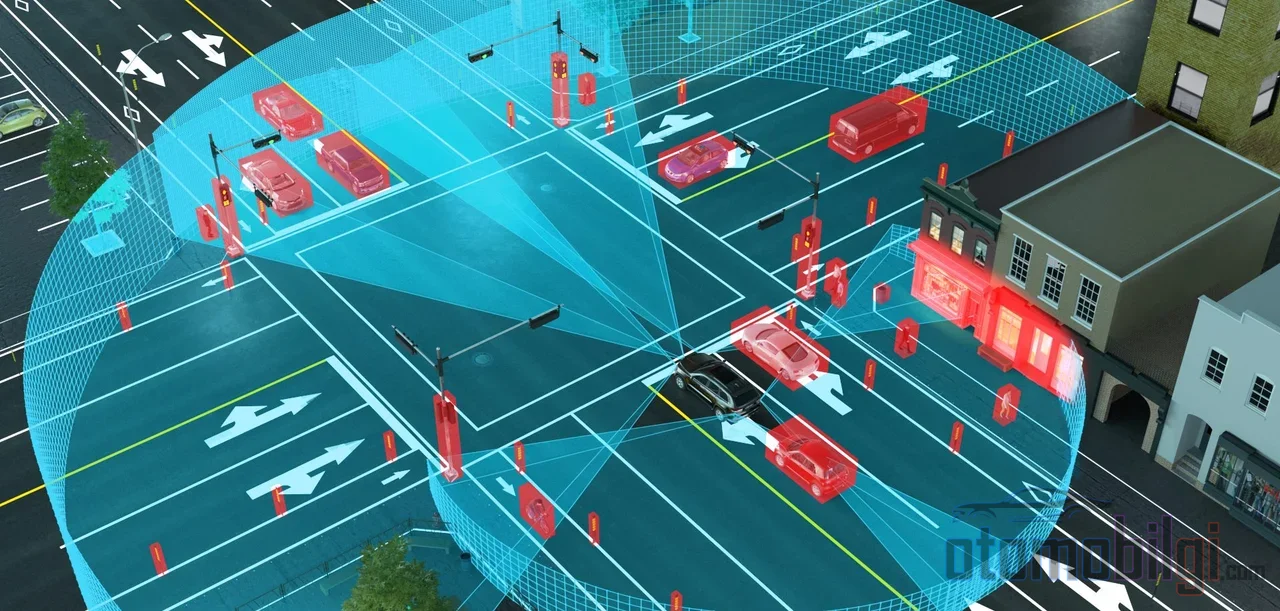
세 센서의 근본적인 차이는 사용하는 파동의 종류에 숨어 있다. 레이더는 센티미터-밀리미터급 전파를 사용하고, LiDAR은 근적외선 빛을, 카메라는 눈이 보는 빛을 처리한다. 이 단 하나의 차이가 각 센서의 성격을 결정한다. 간단한 표로 정리해 보자.
| 특성 | 카메라 | 레이더 | LiDAR |
|---|---|---|---|
| 사용하는 파동 | 가시광선 | 전파 | 근적외선 레이저 |
| 거리 정밀도 | 간접적, 소프트웨어 의존 | 더 낮은 해상도 | 센티미터 수준 |
| 일반적인 감지 거리 | 가변적 | 250 m 이상 | 최대 200 m |
| 야간 성능 | 약함 | 매우 신뢰할 만함 | 매우 우수함 |
| 악천후 내성 | 영향받음 | 가장 강함 | 성능 저하 |
| 의미 해석(색상, 표지판) | 가장 우수함 | 없음 | 제한적 |
보다시피 어느 하나가 모든 분야에서 챔피언은 아니다. 카메라는 의미 해석 부분에서 타의 추종을 불허한다. 표지판 읽기, 색상 구별, 신호등 인식은 모두 카메라의 몫이다. 레이더는 장거리와 악천후에서 흔들리지 않는다. LiDAR는 형상과 깊이 측정, 3차원 세계를 구축하는 데 가장 정밀한 도구입니다.
주요 내용
- LiDAR는 레이저 펄스가 돌아오는 시간을 측정합니다. 정확도는 일반적으로 거리의 1% 수준입니다.
- LiDAR는 주변광에 의존하지 않기 때문에 밤과 저조도 환경 에서 카메라보다 훨씬 신뢰할 수 있게 작동합니다.
- 폭우, 폭설, 먼지가 있을 때 LiDAR 성능은 뚜렷하게 저하됩니다. 이런 날씨에는 레이더 가 버틸 수 있습니다.
- LiDAR 가격은 2015년 75,000달러에서 2026년에 이르러 200달러 까지 떨어졌습니다.
- 닛산과 같은 제조사들은 새로운 주행 시스템에서 카메라 + 레이더 + LiDAR의 센서 융합 을 사용하고 있습니다.
LiDAR가 빛을 발하는 순간: 밤, 저대비, 고정 장애물
어둠 속에서 자체적으로 빛을 지닌 센서
카메라는 혼자서는 어둠 속에서 볼 수 없습니다. 이것은 카메라의 물리 법칙입니다. 반면 LiDAR는 자체 레이저 펄스를 쏘기 때문에 주변광에 거의 의존하지 않습니다. 밤길에서 헤드라이트에 비춰지지 않는 장애물조차 LiDAR는 포인트 클라우드에 담아냅니다. 심지어 카메라가 50m 거리에서 물체를 볼 수 없는 가벼운 안개와 중간 강도의 안개 속에서도 차량에 활용 가능한 데이터를 계속 생성할 수 있다고 보고되고 있습니다.
저대비와 고정 물체
레이더에는 흥미로운 약점이 있습니다. 움직이는 물체를 고정된 물체와 혼동할 수 있습니다. 도로 위에 세워진 물체가 레이더의 필터에서 때때로 도로 가장자리의 돌출부처럼 인식되어 무시될 수 있습니다. 반면 LiDAR는 주변을 점점이 매핑하기 때문에 고정 장애물을 그 형상과 함께 감지하는 데 유리합니다. 또한 갑자기 앞을 가로막는 흰색 트럭이나 저대비 물체 앞에서 카메라의 눈은 쉽게 착각할 수 있습니다. 센티미터 단위 정밀도의 거리 데이터는 이런 상황에서 값진 존재입니다. 어댑티브 크루즈 컨트롤이나 자동 긴급 제동 같은 시스템이 올바른 판단을 내릴 수 있는 것은 바로 이 데이터에 기반합니다. 레이더가 차량 자체의 속도 정보까지 더하면 차간 거리가 안전하게 유지되고, LiDAR의 사전 충돌 감지는 충돌 직전의 마지막 순간을 포착합니다.
LiDAR가 고전하는 날씨: 비, 눈, 먼지
이제 동전의 다른 면을 살펴보겠습니다. 공중에 떠 있는 입자, 즉 비, 눈, 안개, 먼지는 LiDAR 감지를 약화시킵니다. 이는 학술 연구와 현장 경험 모두와 일치하는 결과입니다. 원인은 간단합니다. 레이저 빔이 물방울 하나하나, 눈송이 하나하나에 부딪혀 산란되고, 센서로는 가짜 데이터가 돌아옵니다.
특히 눈은 문제가 되는데, 눈송이는 안개의 작은 물방울보다 훨씬 크고 레이저를 더 많이 반사시키기 때문입니다. 폭우도 같은 논리로 성능을 떨어뜨립니다. 즉, "폭우에는 LiDAR가 쓸모없다"는 통념은 정확히 맞지 않습니다. 시스템은 가벼운 조건과 중간 정도의 조건에서는 계속 작동하지만, 극한 조건에서는 눈이 멀 수 있습니다. 바로 그 지점에서 레이더가 등장합니다. LiDAR 성능이 무너지는 날씨에서도 전파는 계속 작동하기 때문입니다. 제조사 데이터에 따르면 200미터에서 10퍼센트 반사율로 작동하는 LiDAR는, 150미터에서 같은 반사율로 작동하는 것에 비해 성능이 3분의 1만큼 향상됩니다; 즉, 감지 거리와 조건 허용 오차는 서로 직접적으로 연결되어 있습니다.
바로 그래서 센서 하나로 모든 것을 해결한다는 영웅 서사는 이 업계에서 그리 오래가지 못합니다. 진짜 질문은 "LiDAR인가 카메라인가"가 아니라; "LiDAR + 카메라 + 레이더를 함께 쓸 것인가, 아니면 카메라만 쓸 것인가"라는 질문입니다.
테슬라는 왜 카메라만으로 가고, 다른 업체들은 왜 퓨전을 택할까요?
테슬라는 2022년 이후 Full Self-Driving 패키지에서 완전히 카메라 기반으로 운영하고 있습니다; 이 시스템에서는 초음파 센서, 레이더, LiDAR를 사용하지 않습니다. 이 접근 방식의 근거는 비용과 단순성입니다: 카메라 시스템이 더 저렴하고 더 단순합니다. 또한 제기되는 기술적 논거도 있습니다: 서로 다른 센서들이 서로 충돌할 때 시스템이 어느 쪽을 신뢰해야 할지 불분명해진다는 주장입니다. 코넬대 연구진 역시 LiDAR 없는 방식으로 훨씬 낮은 비용으로 LiDAR에 가까운 정확도의 객체 인식이 가능하다는 점을 보여준 바 있습니다.
반대 진영은 매우 분명하게 서 있습니다: 닛산의 신세대 ProPILOT는 고속도로와 도심에서 더 진화된 주행을 위해 카메라, 레이더, LiDAR를 함께 사용합니다. 2026년에는 Mobileye의 EyeQ6H 기반 Surround ADAS와 같은 시스템이 대중 시장 차량에 탑재되기 시작하며, 확장된 핸즈프리 고속도로 주행을 제공합니다. 즉, 퓨전 진영은 커지고 있지, 줄어들지 않습니다.
두 진영 간의 논쟁은 때때로 격해지기도 합니다; 레이더를 포기한 것을 비판하는 이들은 물리 법칙을 무시한다고 비난하고, 카메라를 신뢰하는 이들은 불필요한 센서가 복잡성을 초래한다고 말합니다. 흥미로운 디테일이 하나 있습니다: 테슬라가 고해상도 레이더를 인공지능 학습에서의 정확도 기준, 즉 ground truth로 사용하고 있을 가능성이 있다는 평가가 있습니다. 즉, 카메라 기반 시스템조차 뒤에서 어딘가에서 고정밀 측정치를 기반으로 작동하고 있을 수도 있다는 것입니다.
비용 곡선: 75,000달러에서 200달러까지
LiDAR가 보급되지 못했던 가장 큰 이유는 언제나 가격이었습니다. 2016년부터 2018년 사이에는 프리미엄 기계식 LiDAR 시스템이 75,000달러 이상에 판매되었습니다. 그렇다면 오늘은? 단가는 200달러까지 내려갔고, CES 2026에서는 이미 100달러 목표가 논의되기 시작했습니다. MicroVision은 2029년 출시가 계획된 개당 200달러짜리 솔리드 스테이트 LiDAR를 개발 중이며, 회사 경영진은 가격이 100달러까지 내려갈 수 있다고 밝히고 있습니다.
솔리드 스테이트 설계는 내구성 면에서도 더 우수합니다: 움직이는 기계 부품이 줄어들어 마모에 더 강하고, 자율주행의 까다로운 요구 조건에 더 적합합니다. 시장 역시 이러한 가속에 주목하고 있습니다: 여러 조사기관의 예측에 따르면 자동차용 LiDAR 시장은 2026년에 대략 10억~17억 달러 사이에서 시작해 2030년대 중반에는 65억 달러를 넘어설 것으로 보이며, 연간 약 30퍼센트의 성장이 예상됩니다. 수치는 기업마다 다르지만 방향은 언제나 같습니다: 위로 향하는 것입니다.
간단한 답변: LiDAR는 카메라 및 레이더와 어떻게 다를까요?
요약의 요약은 다음과 같습니다: LiDAR는 레이저 펄스의 반사 시간을 측정하여 센티미터 단위의 정밀도로 3차원 거리 지도를 생성합니다. 카메라는 상황을 해석하지만 어둠 속에서는 눈이 먹고, 레이더는 장거리와 악천후에 강하지만 해상도가 낮습니다. LiDAR는 밤과 저대비 환경에서 가장 신뢰할 수 있는 거리 측정원이지만, 폭우, 눈, 먼지에는 성능이 떨어집니다. 그래서 현대적인 접근법은 세 가지를 함께 사용하는 것입니다.
사실 이것은 운전석에서 직접 느낄 수 있습니다: 밤길에서 자동 긴급 제동이 횡단하는 보행자를 쉽게 감지하는 것, 악천후에서 어댑티브 크루즈 컨트롤이 추차 거리를 유지하는 것, 혹은 정반대로 시스템이 갑자기 불필요하게 브레이크를 밟는 것까지... 이 모든 것은 그 순간 센서가 무엇을 볼 수 있었는지의 결과입니다. 센서가 저렴해지고 센서 융합이 보편화될수록, 이러한 동작들은 점점 더 예측 가능해질 것입니다. 즉, 앞으로 몇 년은 자동차가 세상을 인식하는 방식의 조용하지만 빠른 혁명의 시기가 될 것입니다. 저는 계속 지켜볼 것입니다; 여러분도 지켜보세요.
참고 자료
- Time-of-flight camera - Wikipedia
- An in-depth comparison of LiDAR, Cameras, and Radars - Outsight
- The Strengths and Limitations of Camera, Radar, and Lidar - Hesai Tech
- How Weather Really Affects LiDAR Performance - Yellowscan
- Survey on LiDAR Perception in Adverse Weather Conditions - arXiv
- Tesla's Big Bet: Cameras over LiDAR - Vik's Newsletter
- Researchers back Tesla's non-LiDAR approach - The Robot Report
- Lidar costs for autonomous trucks are dropping fast - FleetOwner
- The Great Sensor War Behind Self-Driving Cars - MotorTrend
- Lidar's Critical Role in Next Gen Autonomous Driving - MicroVision