LiDAR、摄像头与雷达:它们在ADAS中分别起什么作用?
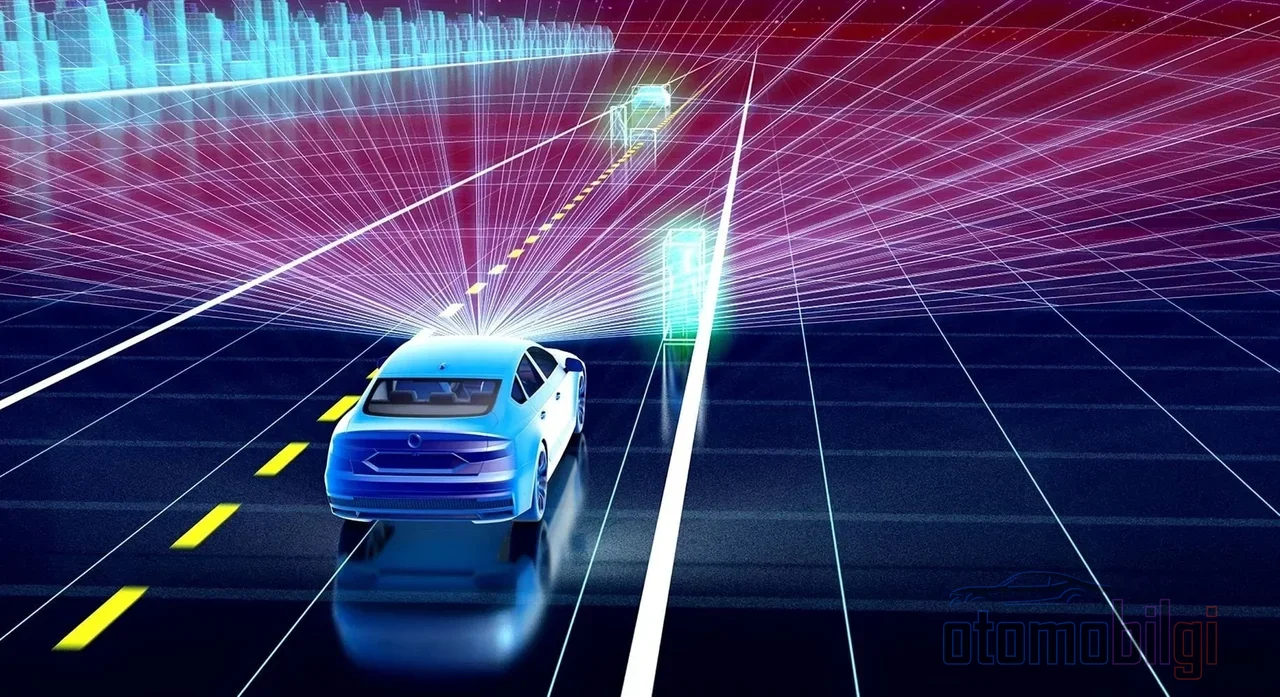
夜晚,你正行驶在一条雨中的道路上. 自适应巡航控制已开启,正在跟随前方的车辆. 但你有没有想过,车辆是如何“看到”那辆车的? 是摄像头在观察,雷达在测距,还是一束看不见的激光在扫描? 大多数传感器对比总是围绕摄像头和雷达展开; 但第三位玩家,也就是 LiDAR(激光雷达),却很少被提及. 然而最有趣的故事恰恰就在那里: 世界上最昂贵的传感器曾经售价 75,000 美元,如今已跌至 200 美元,整个游戏规则彻底改变了.
在这一页,我将为你讲解 LiDAR 与摄像头和雷达在工作原理上有何不同,它在哪些情况下能挽救生命、在哪些情况下表现挣扎,以及为什么一些制造商至今仍对它敬而远之. 准备好了就开始吧,因为这个话题真的很酷.
LiDAR 的工作原理: 用激光实现回声定位的逻辑
LiDAR 的原理其实和蝙蝠一样,只是它用激光代替了声音. 系统发射短促的激光脉冲,并测量每个脉冲从物体反射回来所需的时间. 由于光以约 300,000 km/s 的速度传播,1 km 的往返大约只需要 0.000006 秒. 是的,距离就是通过这样一个不可思议的——百万分之六秒——计算出来的. 这种技术被称为飞行时间,即 Time-of-Flight (ToF) 测量.
这里的真正魔法在于时间测量的精度. 如果照明单元与传感器之间的信号偏移只有10 皮秒,距离测量就会偏差 1.5 mm. 也就是说,要获得准确的距离,需要一个极其精准的计时器. 作为回报,得到的东西也很宝贵: 测量精度通常在距离的 1% 左右,并且每秒最多可以采集 160 帧的数据. 因此非常适合实时驾驶应用.
所有这些测量汇聚在一起,就形成了所谓的点云: 车辆周围环境的三维地图,精度达到厘米级. 这幅地图能够逐一识别车道边缘、行人和障碍物.
三种传感器,三种性格: LiDAR、摄像头与雷达的对比
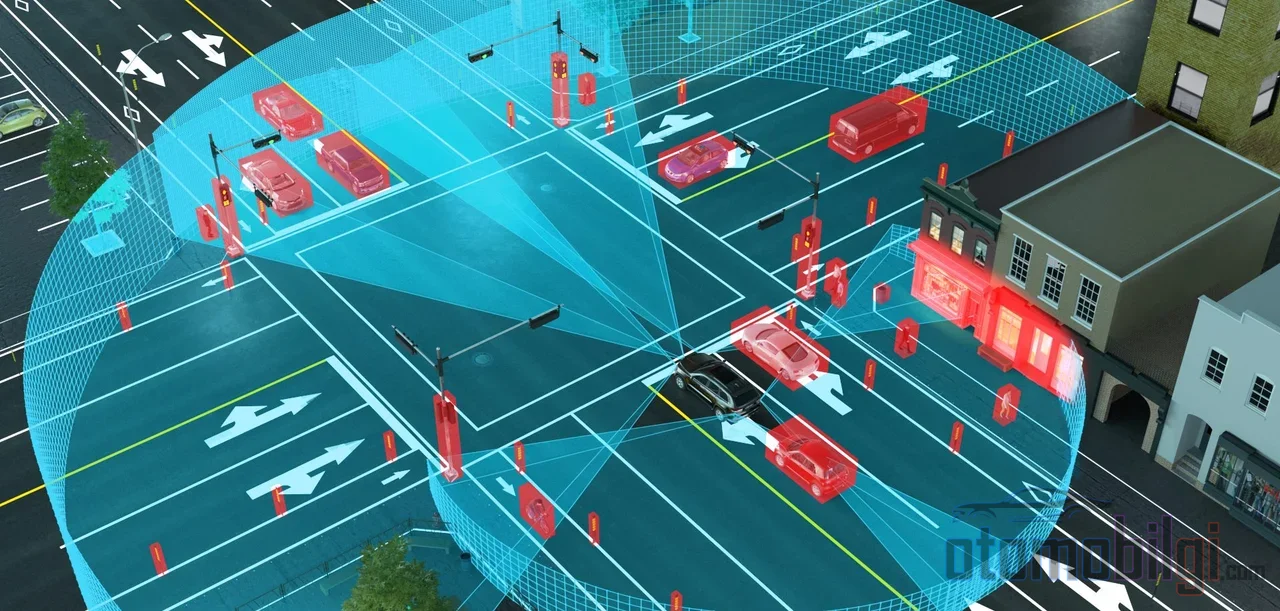
三种传感器的根本区别隐藏在它们所使用的波的类型中. 雷达使用厘米至毫米级的无线电波,LiDAR 使用近红外光,而摄像头处理的则是人眼可见的光. 仅这一个区别,就决定了它们各自的性格. 我用一张简表来总结一下:
| 特性 | 摄像头 | 雷达 | LiDAR |
|---|---|---|---|
| 使用的波 | 可见光 | 无线电波 | 近红外激光 |
| 距离精度 | 间接,依赖软件 | 分辨率较低 | 厘米级 |
| 典型探测距离 | 多变 | 250 m 以上 | 可达 200 m |
| 夜间表现 | 较弱 | 非常可靠 | 非常好 |
| 恶劣天气耐受性 | 受影响 | 最耐抗 | 性能下降 |
| 语义理解(颜色、标志) | 最佳 | 无 | 有限 |
正如所见,没有谁能在所有任务上都称王. 摄像头在语义理解方面无可匹敌: 读标志、辨别颜色、识别交通信号灯都是摄像头的职责. 雷达则在长距离和恶劣天气下坚如磐石. LiDAR 则是测量形状与深度、构建三维世界时最锐利的工具.
重点要点
- LiDAR 测量激光脉冲的往返时间; 精度通常可达距离的 1% 左右.
- 由于 LiDAR 不依赖环境光,在 夜间和低光照条件下比摄像头可靠得多.
- 在大雨、大雪和沙尘中,LiDAR 的性能明显下降; 在这种天气下, 雷达依然坚挺.
- LiDAR 的价格从 2015 年的 75,000 美元下降到 2026 年的 200 美元.
- 像日产这样的制造商在新的驾驶系统中采用摄像头 + 雷达 + LiDAR 的 传感器融合技术.
LiDAR 大放异彩的时刻: 夜晚、低对比度、固定障碍物
在黑暗中自带光源的传感器
摄像头在黑暗中无法单独看清; 这是它的物理规则. 而 LiDAR 发射自己的激光脉冲,几乎完全不依赖环境光. 夜间行驶时,即使是车灯没有照到的障碍物,LiDAR 也能将其捕捉为点云. 据报道,即使在摄像头在 50 米内无法看清物体的轻度和中度浓雾中,LiDAR 仍能继续为车辆生成可用的数据.
低对比度和固定物体
雷达有一个有趣的弱点: 它可能将移动的物体与固定物体混淆. 路面上的立式物体有时会被雷达的滤波器误认为是路边的路缘而遭到忽略. 而 LiDAR 逐点绘制环境地图,因此在结合形状检测固定障碍物方面具有优势. 此外,面对突然出现在前方的白色卡车或低对比度物体,摄像头的眼睛很容易看错; 厘米级精度的距离数据在这种情况下价值连城. 自适应巡航控制和自动紧急制动等系统之所以能做出正确决策,正是依赖这些数据: 雷达加入车辆自身的速度信息后,跟车距离得以安全保持,LiDAR 的碰撞预判功能则能捕捉碰撞前的最后一刻.
LiDAR 捉襟见肘的天气: 雨、雪、尘
现在来看看硬币的另一面. 悬浮在空气中的颗粒,即雨、雪、雾和尘,会削弱 LiDAR 的感知能力; 这一发现既有学术研究支持,也与实地经验一致. 原因很简单: 激光束打到每一滴雨、每一粒雪上都会散射,并向传感器返回虚假数据.
雪尤其成问题,因为雪花比雾的微小水滴大得多,会使激光散射回更多信号. 大雨遵循同样的逻辑,也会降低性能. 也就是说,"大雨中 LiDAR 没用"的迷思并不完全正确; 系统在轻度和中度条件下仍能继续工作,但在极端条件下可能会失明. 正是在那一刻,雷达登场了: 即使在 LiDAR 性能崩溃的天气里,无线电波仍能继续工作. 根据厂商数据,一枚在200米处保持10%反射率工作的LiDAR,相比在150米处同等反射率工作的LiDAR,性能提升三分之一; 也就是说,探测距离与工况容差直接相关.
正因为如此,"单一传感器拯救一切"的故事在这个行业里往往难以长久. 真正的问题不是"LiDAR还是摄像头"; 而是"LiDAR + 摄像头 + 雷达协同工作,还是仅靠摄像头"这个问题.
特斯拉为什么走摄像头路线,其他厂商为什么走融合路线?
特斯拉自2022年起,其Full Self-Driving套件完全基于摄像头运行; 在该系统中不使用超声波传感器、雷达和LiDAR. 这一方案的依据是成本与简洁性: 摄像头系统更便宜、更简单. 还有一个被提出的技术论点: 即当不同传感器相互矛盾时,系统该相信哪一个会变得模糊不清. 康奈尔大学的研究人员也曾证明,通过无LiDAR的方法,能以低得多的成本实现接近LiDAR精度的目标检测.
而对立阵营的立场则非常明确: 日产的新一代ProPILOT为在高速公路和城市道路上实现更高级别的驾驶,将摄像头、雷达和LiDAR结合使用. 2026年,像基于Mobileye EyeQ6H的Surround ADAS这样的系统将进入大众市场车辆,并提供扩展的脱手高速公路驾驶功能. 也就是说,融合阵营在壮大,而不是缩小.
两大阵营之间的争论偶尔会变得激烈; 批评弃用雷达的人指责对方无视物理定律,而信任摄像头的人则说多余的传感器只会制造混乱. 有一个有趣的细节: 有观点认为,特斯拉可能将其高分辨率雷达用作人工智能训练中的精度基准,也就是ground truth. 也就是说,即使是摄像头系统,背后也可能在某种程度上依赖高精度测量数据.
成本曲线: 从7.5万美元到200美元
LiDAR迟迟无法普及的最大原因一直是价格. 2016年至2018年间,高端机械式LiDAR系统的售价在7.5万美元以上. 如今呢? 单价已降至200美元,而在CES 2026上,100美元的目标也已被提上讨论. MicroVision正在开发一款计划于2029年上市、单价200美元的固态LiDAR,公司管理层表示价格有望降至100美元.
固态设计还更加耐用: 由于移动的机械部件减少,它们更耐磨损,更适合应对自动驾驶的严苛要求. 市场也在见证这一势头: 据不同研究机构的预测,汽车LiDAR市场将在2026年以大约10亿至17亿美元起步,到2030年代中期超过65亿美元,年增长率预计在30%左右. 虽然各公司的数字不尽相同,但方向始终一致: 向上.
简答: LiDAR与摄像头和雷达有何不同?
总结中的总结是这样的: LiDAR通过测量激光脉冲的返回时间,生成厘米级精度的三维距离地图; 摄像头能够理解场景,但在黑暗中会失明;雷达作用距离远且不受天气影响,但分辨率较低. LiDAR是夜间和低对比度环境下最可靠的距离来源,但在大雨、大雪和扬尘中性能会下降;因此现代做法是将三者结合使用.
其实你在方向盘后就能感受到这一点: 夜间道路上自动刹车能轻松发现横穿马路的行人,恶劣天气下Adaptive Cruise Control能保持跟车距离,或者恰恰相反,系统突然毫无必要地刹车...... 这一切都是其背后的传感器当下能看到什么的直接结果. 随着传感器变得便宜、融合技术日益普及,这些行为将变得越来越可预测. 也就是说,未来几年将是汽车感知世界方式的一场悄然却迅速的革命. 我会继续关注; 你也一样.
参考资料
- Time-of-flight camera - Wikipedia
- An in-depth comparison of LiDAR, Cameras, and Radars - Outsight
- The Strengths and Limitations of Camera, Radar, and Lidar - Hesai Tech
- How Weather Really Affects LiDAR Performance - Yellowscan
- Survey on LiDAR Perception in Adverse Weather Conditions - arXiv
- Tesla's Big Bet: Cameras over LiDAR - Vik's Newsletter
- Researchers back Tesla's non-LiDAR approach - The Robot Report
- Lidar costs for autonomous trucks are dropping fast - FleetOwner
- The Great Sensor War Behind Self-Driving Cars - MotorTrend
- Lidar's Critical Role in Next Gen Autonomous Driving - MicroVision