ADAS为什么在隧道中容易出错?
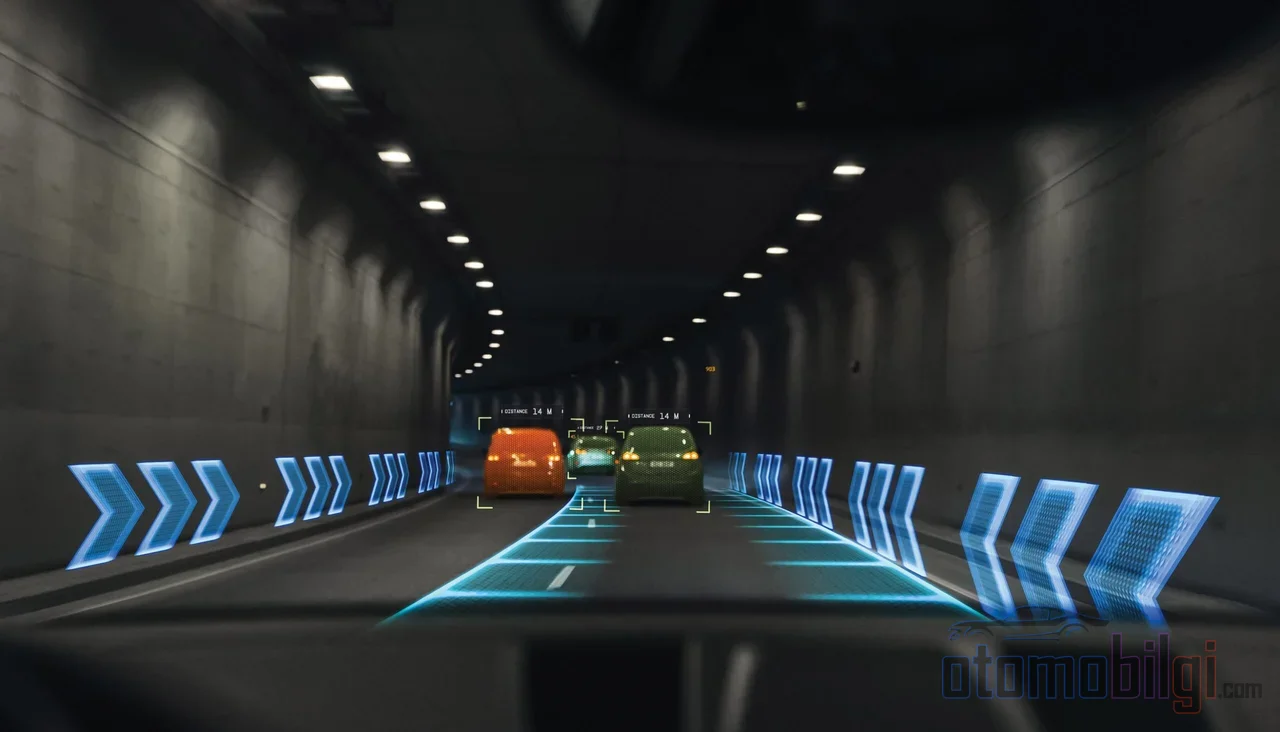
一进入隧道,车道保持辅助就安静了,自适应巡航控制突然刹车,导航在地图上漫无目的地游荡,是不是? 别慌,你的车没坏. 对驾驶辅助系统来说,隧道简直就是一条噩梦赛道: 光线骤变、单调的墙壁纹理,再加上从墙上反弹回来的雷达信号. 那么,这些智能技术为什么一进入隧道就突然"失去智能"了呢? 答案就藏在传感器的工作原理中.
摄像头在隧道里经历了什么?
车道保持辅助(LKA)和车道偏离预警(LDW)等系统,依赖于安装在前挡风玻璃上的一颗摄像头的图像. 如果摄像头无法看到并解读车道线,系统就无法工作; 就这么简单. 而隧道正是摄像头最不喜欢的一种环境.
光线骤变: 黑洞与白洞效应
在白天行驶中一头扎进隧道黑暗的那一刻,摄像头的瞳孔短时间内完全无法适应. 这种高速下的骤然明暗变化,对摄像头来说会产生"黑洞"效应,或在驶出隧道时产生相反的"白洞"效应: 画面会瞬间变得一片漆黑,或者一瞬间白得什么都看不见. 人眼也会经历同样的情况,你肯定体会过那一两秒的失明感. 对摄像头来说,这意味着图像无法处理,车道保持功能在当时可能被禁用.
单调的墙壁与低对比度
隧道内部本身也是个严苛的环境. 这些系统本来就通常无法解析暗淡、缺失或低对比度的车道线; 而隧道照明的 artificial、彩色灯光又进一步加大了车道识别的难度. 汽车制造商也清楚这一点: 一些用户手册明确指出,光线昏暗的隧道以及脏污或起雾的摄像头会导致系统受到限制. 所以,隧道里系统的沉默并非故障,而是已知的限制.
雷达为什么在隧道里看到错误目标?
自适应巡航(ACC)和盲点监测(BSM)等系统的核心是雷达传感器. 雷达信号沿直线传播,但隧道的混凝土墙壁和顶棚会将这些信号反射回来. 当信号撞到墙壁反弹回来时,系统可能误以为一个并不存在的地方有车辆. 这被称为多径反射,也就是multipath,隧道墙壁正是这个问题最典型的例子.
结果会怎样? ACC可能会朝一个毫无意义的位置刹车,"锁定"一辆并不在前方的车,或者放弃跟踪真正的目标. 盲点警告也可能产生误报. 好消息是: 新一代4D成像雷达在隧道内测试中能够过滤反射,呈现干净的目标检测; 也就是说,问题已被知晓,解决方案已在路上. 但路上大多数车辆仍使用传统雷达,所以在隧道里还是要保持谨慎.
重点速览
- 所报告的ADAS性能问题中73%与车道辅助有关.
- 配备车道保持辅助的车辆发生非故意车道偏离事故的概率低24%.
- GPS在隧道和地下无法工作; 导航依靠推测来维持位置.
- 隧道壁会反射雷达信号,导致错误目标的产生.
- 配备车道保持和盲点系统的车辆,相关事故类型减少11%,受伤减少21%.
GPS为什么在隧道里丢失?
GPS信号来自太空中的卫星; 几米厚的混凝土就能轻松阻挡它. 因此,在隧道里GPS会完全失效,而这恰恰是车辆最需要位置信息的地方. 那为什么导航看起来还在地图上继续前进? 因为大多数现代应用在信号丢失时,会根据最后已知的位置、速度和方向信息继续推测位置. 这种推测有时准确,有时可能把车辆错误匹配到另一条路上; 在已绘制地图的隧道和配备信标的路段,体验会改善. 简而言之: 隧道内导航屏幕上显示的位置并非"真实",而是推测.
各系统在隧道中的表现
车道保持与车道偏离警告
隧道里最受压力的系统是车道跟踪. 摄像头在眩光、阴影、弱光和低对比度标线情况下可能丢失车道; 报告的ADAS问题中有73%与车道辅助有关. 也就是说,隧道内转向修正功能失效,虽然不必恐慌,但需要保持注意. 此外LKA在弯道中倾向于把车辆固定在车道中央; 它会沿着与人类驾驶员自然的过弯路线不同的路径行驶,这在隧道弯道中可能被明显察觉.
自适应巡航控制
ACC在隧道中存在两个风险: 墙壁反射造成的错误目标,以及在光线骤变时摄像头也参与工作的系统中检测能力减弱. 如果你在隧道入口或隧道内遇到看似无故的制动,可能就是这个原因. 如果交通拥堵,要准备好自行管理跟车距离.
盲点警告
BSM基于雷达,因此可能受到隧道反射的影响; 此外,一些系统并未被设计为在低速下高效工作. 切勿放弃变道前检查后视镜和肩部观察的习惯. 这些系统只有与扎实的驾驶习惯相结合才能发挥最佳效果; 配备盲点监测和后交叉交通警告的车辆,倒车事故减少了78%,所以这些系统在起作用时确实有效.
驾驶者应该怎么做? 针对隧道的实用规则
首先要明确: 没有任何ADAS系统会替你驾驶;它们都是辅助系统,你必须随时准备接管.双手握方向盘,双眼看路面. 忽视系统警告、双手离开方向盘或分心,责任都在驾驶员; 一旦发生事故,通常责任不会消失.
- 进入隧道之前,不要过度依赖车道跟踪和ACC而放松警惕; 始终把转向控制握在自己手中.
- 定期清洁传感器周围; 肮脏或有雾气的摄像头会使光线问题加倍.
- 不要因为信任盲点警告而跳过肩部检查.
- 在隧道出口处重新确认仪表警告和系统状态; 光线过渡后系统应重新获得正常数据.
- 在狭窄封闭的通道(例如洗车隧道)中关闭某些系统,建议作为官方安全惯例执行.
隧道难题是永久的,还是解决方案已经在路上?
科技从不停歇. 传感器融合,即将摄像头、雷达和其他传感器的数据合并的方法,可以弥补单一传感器的弱点(眩光、信号丢失),从而提高可靠性. 4D雷达在抑制隧道内反射方面显示出明显进展,隧道雷达干扰已成为行业当前的议题. 但目前的现实是: 道路上大部分车辆配备的是单摄像头或以传统雷达为主的系统,这些系统在隧道中自然会遇到困难. 校准也是其中的关键环节: 经测试,安装时偏差1度的摄像头会使自动紧急制动性能降低60%; 经过维修的车辆中有四分之三报告ADAS问题. 只有在系统正确校准的情况下,驶出隧道时重新确认警告才有意义.
简短回答: ADAS为什么在隧道中表现不佳?
ADAS系统在隧道中遇到困难,是因为摄像头在光线骤变和单调墙壁之间无法可靠地识别车道线,雷达信号被隧道壁反射而产生错误目标,而GPS信号在混凝土之下则完全中断. 系统不能取代你; 在整条隧道中及出口处保持控制、重新确认警告,是驾驶员的职责. 隧道并不能说明系统的弱点,实际上它提醒我们,在任何条件下谨慎驾驶为何都不可或缺.