ADAS টানেলে কেন সমস্যায় পড়ে?
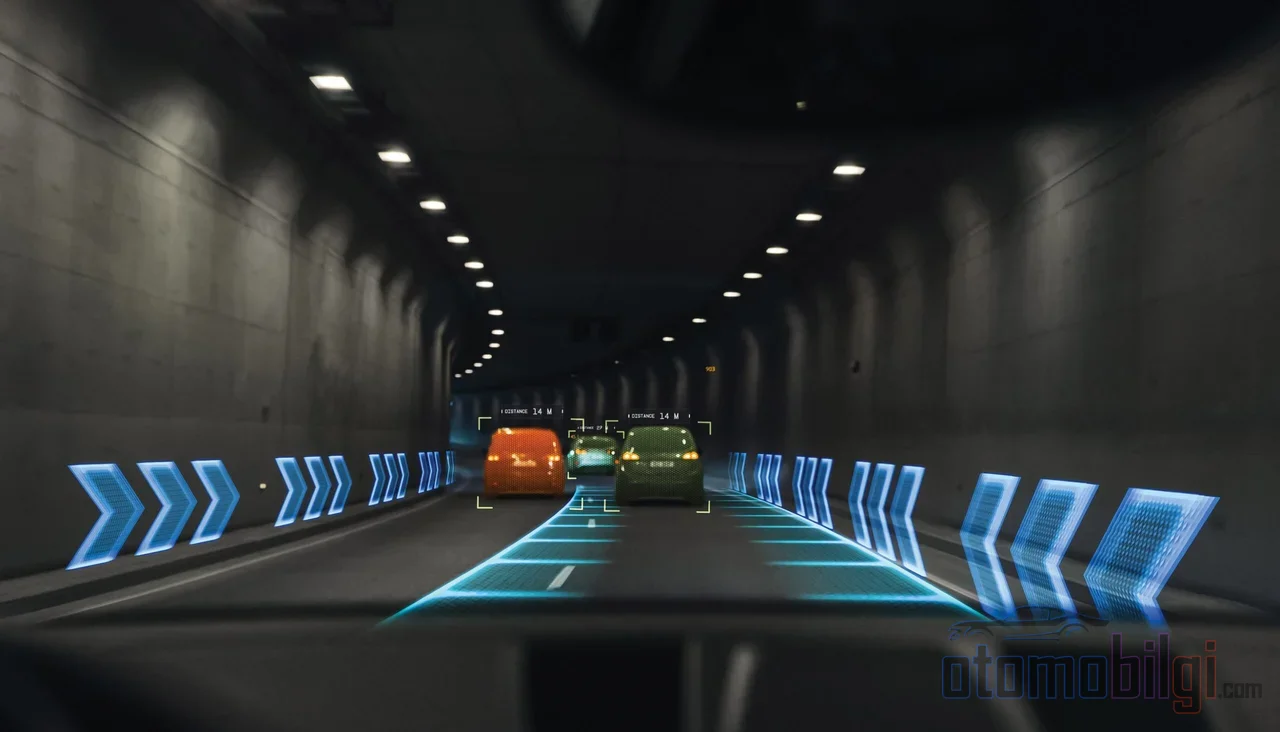
টানেলে ঢোকার সাথে সাথে লেন ফলো অ্যাসিস্ট্যান্ট চুপ হয়ে যায়, Adaptif Cruise Control হঠাৎ ব্রেক করে, আর নেভিগেশন ম্যাপে এলোমেলো ঘোরে - তাই তো? শান্ত হও, তোমার গাড়ির কিছু হয়নি। টানেল হলো ড্রাইভার সাপোর্ট সিস্টেমগুলোর জন্য প্রায় একটা দুঃস্বপ্নের ট্র্যাক: হঠাৎ আলোর পরিবর্তন, একঘেয়ে দেয়ালের প্যাটার্ন এবং তার ওপর দেয়াল থেকে প্রতিফলিত হয়ে ফিরে আসা রাডার সিগন্যাল। তাহলে এই সব স্মার্ট প্রযুক্তি কেন আমাদের যাওয়া টানেলের ভেতরে হঠাৎ তার "স্মার্টনেস" হারিয়ে ফেলে? উত্তর লুকিয়ে আছে সেন্সরের কাজের পদ্ধতিতে।
টানেলে ক্যামেরার কী অভিজ্ঞতা হয়?
লেন কিপিং অ্যাসিস্ট্যান্ট (LKA) এবং লেন ডিপার্চার ওয়ার্নিং (LDW) এর মতো সিস্টেমগুলো সামনের উইন্ডশিল্ডে বসানো ক্যামেরার ছবির ওপর নির্ভর করে। ক্যামেরা রাস্তার লেনের দাগ দেখতে ও বিশ্লেষণ করতে না পারলে সিস্টেম কাজ করতে পারে না; এতটাই সহজ। আর টানেল ক্যামেরার সবচেয়ে অপছন্দের পরিবেশগুলোর একটি।
হঠাৎ আলোর পরিবর্তন: ব্ল্যাক হোল ও হোয়াইট হোল এফেক্ট
দিনের আলোয় চলার সময় টানেলের অন্ধকারে ডুব দেওয়ার মুহূর্তে ক্যামেরার পিউপিল কিছুক্ষণ সম্পূর্ণভাবে অ্যাডাপ্ট করতে পারে না। উচ্চ গতিতে ঘটে যাওয়া এই হঠাৎ আলোর পরিবর্তন ক্যামেরার দৃষ্টিতে "ব্ল্যাক হোল" বা এর বিপরীতে টানেলের প্রবেশমুখে "হোয়াইট হোল" এফেক্ট তৈরি করে: ছবি এক মুহূর্তের জন্য হয় অন্ধকার হয়ে যায়, নয়তো পুরোপুরি সাদা হয়ে যায়। মানুষের চোখও একই অভিজ্ঞতা পায়, তুমি অবশ্যই ওই এক-দুই সেকেন্ডের অন্ধত্ব অনুভব করেছ। ক্যামেরার জন্য এর মানে হলো ছবিটি প্রসেস করা যাবে না এবং লেন ফলো ওই মুহূর্তে নিষ্ক্রিয় হয়ে যেতে পারে।
একঘেয়ে দেয়াল ও কম কনট্রাস্ট
টানেলের ভেতরটা একটা চ্যালেঞ্জিং জায়গাও বটে। ফিকে, অসম্পূর্ণ বা কম কনট্রাস্টের লেনের দাগ এই সিস্টেমগুলো সাধারণত যে কোনো অবস্থায় পড়তে পারে না; আর টানেল আলোর কৃত্রিম ও রঙিন আলো লেন শনাক্তকরণকে আরও কঠিন করে তোলে। গাড়ি নির্মাতারাও এটা জানে: কিছু ইউজার ম্যানুয়ালে স্পষ্টভাবে উল্লেখ করা আছে যে কম আলোর টানেল এবং নোংরা বা কুয়াশাচ্ছন্ন ক্যামেরা সিস্টেমের সীমাবদ্ধতা তৈরি করে। অর্থাৎ টানেলে সিস্টেমের চুপ হয়ে যাওয়া কোনো ত্রুটি নয়, এটি একটি স্বীকৃত সীমাবদ্ধতা।
রাডার কেন টানেলে ভুল টার্গেট দেখে?
Adaptif Cruise Control (ACC) এবং ব্লাইন্ড স্পট ওয়ার্নিং (BSM) এর মতো সিস্টেমের কেন্দ্রে থাকে রাডার সেন্সর। রাডার সিগন্যাল সোজা রেখায় এগিয়ে যায় কিন্তু টানেলের কংক্রিটের দেয়াল ও ছাদ এই সিগন্যালগুলোকে প্রতিফলিত করে। সিগন্যাল দেয়ালে লেগে ফিরে এলে সিস্টেম ভাবতে পারে যে বাস্তবে নেই এমন কোনো জায়গায় গাড়ি আছে। একে মাল্টি-পাথ রিফ্লেকশন অর্থাৎ multipath বলা হয় এবং টানেলের দেয়াল এই সমস্যার সবচেয়ে সাধারণ উদাহরণ।
ফলাফল কী হয়? ACC অর্থহীন কোনো দিকে ব্রেক করতে পারে, সামনের অস্তিত্বহীন গাড়িতে "লক" হয়ে যেতে পারে অথবা আসল টার্গেটের ট্র্যাকিং ছেড়ে দিতে পারে। ব্লাইন্ড স্পট ওয়ার্নিংও ভুল অ্যালার্ম তৈরি করতে পারে। ভালো খবর হলো: নতুন প্রজন্মের 4D ইমেজিং রাডারগুলো টানেলের ভেতরের টেস্টে রিফ্লেকশন বাদ দিয়ে পরিষ্কার অবজেক্ট ডিটেকশন দেখাচ্ছে; অর্থাৎ সমস্যাটা জানা আছে এবং সমাধানের পথে আছে। কিন্তু রাস্তার বেশিরভাগ গাড়িতে এখনও ক্লাসিক রাডার আছে, তাই টানেলে সতর্ক থাকা দরকার।
উল্লেখযোগ্য তথ্য
- রিপোর্ট করা ADAS পারফরম্যান্স সমস্যার %73 লেন অ্যাসিস্ট্যান্স সম্পর্কিত।
- লেন ফলো অ্যাসিস্ট্যান্টযুক্ত গাড়িগুলো অনিচ্ছাকৃত লেন লঙ্ঘনের দুর্ঘটনায় %24 কম জড়িয়ে পড়ে।
- GPS টানেলে এবং ভূগর্ভে কাজ করে না; নেভিগেশন অনুমানের মাধ্যমে অবস্থান ধরে রাখে।
- টানেলের দেয়াল রাডার সিগন্যাল প্রতিফলিত করে ভুল টার্গেট তৈরির কারণ হয়।
- লেন এবং ব্লাইন্ড স্পট সিস্টেমযুক্ত গাড়িতে সংশ্লিষ্ট দুর্ঘটনার ধরন %11, আহতের সংখ্যা %21 কম।
টানেলে GPS কেন হারিয়ে যায়?
GPS সিগন্যাল মহাকাশের স্যাটেলাইট থেকে আসে; কয়েক মিটার কংক্রিট এটিকে সহজেই ব্লক করে দেয়। এ কারণেই টানেলে GPS সম্পূর্ণ অকেজো হয়ে পড়ে, তাও ঠিক যেখানে গাড়ির অবস্থানের তথ্যের সবচেয়ে বেশি প্রয়োজন হয়, সেখানেই। তাহলে নেভিগেশন কেন এখনও মানচিত্রে এগিয়ে চলছে বলে মনে হচ্ছে? কারণ বেশিরভাগ আধুনিক অ্যাপ, সিগন্যাল হারালে শেষ জানা অবস্থান, গতি এবং দিকনির্দেশের তথ্য দিয়ে অবস্থান অনুমান করতে থাকে। এই অনুমান মাঝে মাঝে মিলে যায়, মাঝে মাঝে গাড়িকে ভুল রাস্তায় ম্যাপ করতে পারে; মানচিত্রযুক্ত টানেল এবং বিকন-সমর্থিত সেগমেন্টে অভিজ্ঞতা ঠিক হয়ে যায়। সংক্ষেপে শিক্ষণীয় কথা: টানেলের ভেতরে নেভিগেশন স্ক্রিনে দেখানো অবস্থান "বাস্তব" নয়, অনুমান।
সিস্টেম ভিত্তিক টানেল আচরণ
লেন ধরে রাখা এবং লেন থেকে সরে যাওয়ার সতর্কতা
টানেলে সবচেয়ে বেশি সমস্যায় পড়ে লেন ট্র্যাকিং সিস্টেম। ক্যামেরা ঝলক, ছায়া, কম আলো এবং কম কনট্রাস্টযুক্ত লাইনে লেন হারাতে পারে; রিপোর্ট করা ADAS সমস্যার %73 লেন সহায়তার সাথে সম্পর্কিত। অর্থাৎ টানেলে স্টিয়ারিং সংশোধন বন্ধ হয়ে যাওয়া এমন একটি পরিস্থিতি যা আতঙ্কের কারণ নয় কিন্তু মনোযোগ প্রয়োজন। এছাড়াও LKA বাঁকে গাড়িকে লেনের কেন্দ্রে স্থির রাখার প্রবণতা রাখে; এটি মানব চালকের স্বাভাবিক বাঁকের লাইন থেকে আলাদা পথ অনুসরণ করে, যা টানেলের বাঁকে অনুভূত হতে পারে।
Adaptif Cruise Control
ACC টানেলে দুটি ঝুঁকি বহন করে: দেয়ালের প্রতিফলন থেকে উদ্ভূত ভুল টার্গেট এবং হঠাৎ আলোর পরিবর্তনে ক্যামেরাও যেসব সিস্টেমে সক্রিয় থাকে সেখানে সনাক্তকরণ দুর্বল হয়ে পড়া। টানেলের প্রবেশে বা ভেতরে অকারণ মনে হওয়া ব্রেক করার অভিজ্ঞতা হলে, এটিই সম্ভবত ব্যাখ্যা। ট্রাফিক বেশি থাকলে ফলো দূরত্ব নিজে পরিচালনা করার জন্য প্রস্তুত থাকো।
ব্লাইন্ড স্পট সতর্কতা
BSM রাডার-ভিত্তিক হওয়ায় টানেলের প্রতিফলন থেকে প্রভাবিত হতে পারে; কিছু সিস্টেম এছাড়াও কম গতিতে কার্যকরভাবে কাজ করার জন্য ডিজাইন করা হয়নি। লেন পরিবর্তনের আগে কাঁধ দেখার অভ্যাস কখনই ছাড়ো না। এই সিস্টেমগুলো শক্ত ড্রাইভিং অভ্যাসের সাথে সবচেয়ে ভালো কাজ করে; ব্লাইন্ড স্পট মনিটরিং এবং পিছনের ক্রস ট্রাফিক সতর্কতা একসাথে থাকা গাড়িতে পিছনে গিয়ে হওয়া দুর্ঘটনা %78 কমেছে, তাই কাজ করলে সত্যিই কার্যকর।
চালক কী করবে? টানেলের জন্য ব্যবহারিক নিয়ম
প্রথমে এটা পরিষ্কার হোক: কোনো ADAS সিস্টেম তোমার জায়গায় গাড়ি চালায় না; সবগুলোই এক একটি সহকারী, তুমি যেকোনো মুহূর্তে নিয়ন্ত্রণ নেওয়ার জন্য প্রস্তুত। হাত স্টিয়ারিংয়ে, চোখ রাস্তায়। সিস্টেমের সতর্কবার্তা উপেক্ষা করা, স্টিয়ারিং থেকে হাত সরানো বা মনোযোগ বিভ্রান্ত করার ক্ষেত্রে দায়িত্ব চালকের; সম্ভাব্য দুর্ঘটনায় এটি নিয়ম হিসেবে কেটে যায় না।
- টানেলে প্রবেশের আগে লেন ট্র্যাকিং এবং ACC-এর উপর অতিরিক্ত নির্ভর করে স্বস্তি বোধ করো না; স্টিয়ারিং নিয়ন্ত্রণ হাতে রাখো।
- সেন্সরের চারপাশ নিয়মিত পরিষ্কার করো; নোংরা বা কুয়াশাচ্ছন্ন ক্যামেরা আলোর সমস্যাকে দ্বিগুণ করে।
- ব্লাইন্ড স্পট সতর্কতার উপর নির্ভর করে কাঁধ দেখা বাদ দেওয়ার অভ্যাস ছেড়ে দাও।
- টানেলের বেরোনোর সময় ড্যাশবোর্ডের সতর্কবার্তা এবং সিস্টেমের অবস্থা আবার যাচাই করুন; আলোর পরিবর্তনের পরে সিস্টেমগুলো আবার সঠিকভাবে ডেটা পাওয়া উচিত।
- সরু ও বন্ধ সংকীর্ণ পথে (যেমন কার ওয়াশ টানেল) কিছু সিস্টেম বন্ধ করা আনুষ্ঠানিক নিরাপত্তা অভ্যাস হিসেবে সুপারিশ করা হয়।
টানেলের চ্যালেঞ্জ কি স্থায়ী, নাকি সমাধান পথে আছে?
প্রযুক্তি থেমে নেই। সেন্সর ফিউশন, অর্থাৎ ক্যামেরা, রাডার ও অন্যান্য সেন্সরের ডেটা একত্রিত করার পদ্ধতি, একটি সেন্সরের দুর্বলতা (আলোর ঝলক, সিগন্যাল লস) পুষিয়ে দিয়ে নির্ভরযোগ্যতা বাড়াচ্ছে। 4D রাডারগুলো টানেলের ভেতরের প্রতিফলন বাদ দিতে উল্লেখযোগ্য অগ্রগতি দেখাচ্ছে এবং টানেলে রাডারের বিঘ্র্ট শিল্পের বর্তমান আলোচ্যসূচিতে রয়েছে। কিন্তু বর্তমান বাস্তবতা হলো: রাস্তার গাড়িগুলোর বড় অংশ একক ক্যামেরা বা ক্লাসিক রাডারনির্ভর সিস্টেম দিয়ে সজ্জিত এবং এগুলো টানেলে স্বাভাবিকভাবেই সমস্যায় পড়ে। ক্যালিব্রেশনও কাজের একটি গুরুত্বপূর্ণ অংশ: পরীক্ষায় দেখা গেছে, 1 ডিগ্রি ভুলভাবে বসানো ক্যামেরা অটোমেটিক ব্রেকের কার্যকারিতা 60% কমিয়ে দেয়; মেরামত হয়ে আসা গাড়িগুলোর তিন-চতুর্থাংশ ADAS সমস্যার কথা জানায়। টানেল থেকে বেরোনোর সময় সতর্কবার্তা আবার যাচাই করা তখনই অর্থবহ, যখন সিস্টেমগুলো সঠিকভাবে সামঞ্জস্য করা থাকে।
সংক্ষিপ্ত উত্তর: ADAS টানেলে কেন সমস্যায় পড়ে?
ADAS সিস্টেমগুলো টানেলে সমস্যায় পড়ে কারণ হঠাৎ আলোর পরিবর্তনে এবং একঘেয়ে দেয়ালের মাঝে ক্যামেরা লেনের রেখা নির্ভরযোগ্যভাবে চিহ্নিত করতে পারে না, রাডার সিগন্যাল টানেলের দেয়ালে প্রতিফলিত হয়ে ভুল টার্গেট তৈরি করে এবং GPS সিগন্যাল কংক্রিটের নিচে সম্পূর্ণ বিচ্ছিন্ন হয়ে যায়। সিস্টেমগুলো তোমার জায়গা নেয় না; টানেল জুড়ে এবং বেরোনোর সময় নিয়ন্ত্রণ ধরে রাখা ও সতর্কবার্তা আবার যাচাই করা চালকের দায়িত্ব। টানেল কোনো সিস্টেমের দুর্বলতা প্রদর্শন করে না, বরং প্রতিটি অবস্থায় সতর্ক ড্রাইভিং কেন অপরিহার্য তা মনে করিয়ে দেয়।
সূত্রসমূহ
- Limitations of Camera and Radar Based ADAS
- Lane-Keep Assist Failures: Understanding Driver and Manufacturer Responsibility
- ADAS Limitations - Lucid Kullanıcı Kılavuzu
- Highway Vehicle Tracking with Multipath Radar Reflections
- 4D Radar Advances: Improved Situational Awareness for Autonomous Vehicles
- Limiting the Radar Disturbances and Artefacts in Tunnels - Mobex
- Blind Spot Monitoring: A Crucial Technology for Safer Roads
- Safe ADAS: Why Mobile Calibration Alone Isn't Enough
- Effect of Environmental Factors on ADAS Sensor Performance - AAA
- Traffic Safety Improvement via Optimizing Light Environment