অ্যাডাপটিভ ক্রুজ কন্ট্রোল রাউন্ডঅ্যাবাউটে কী করে?
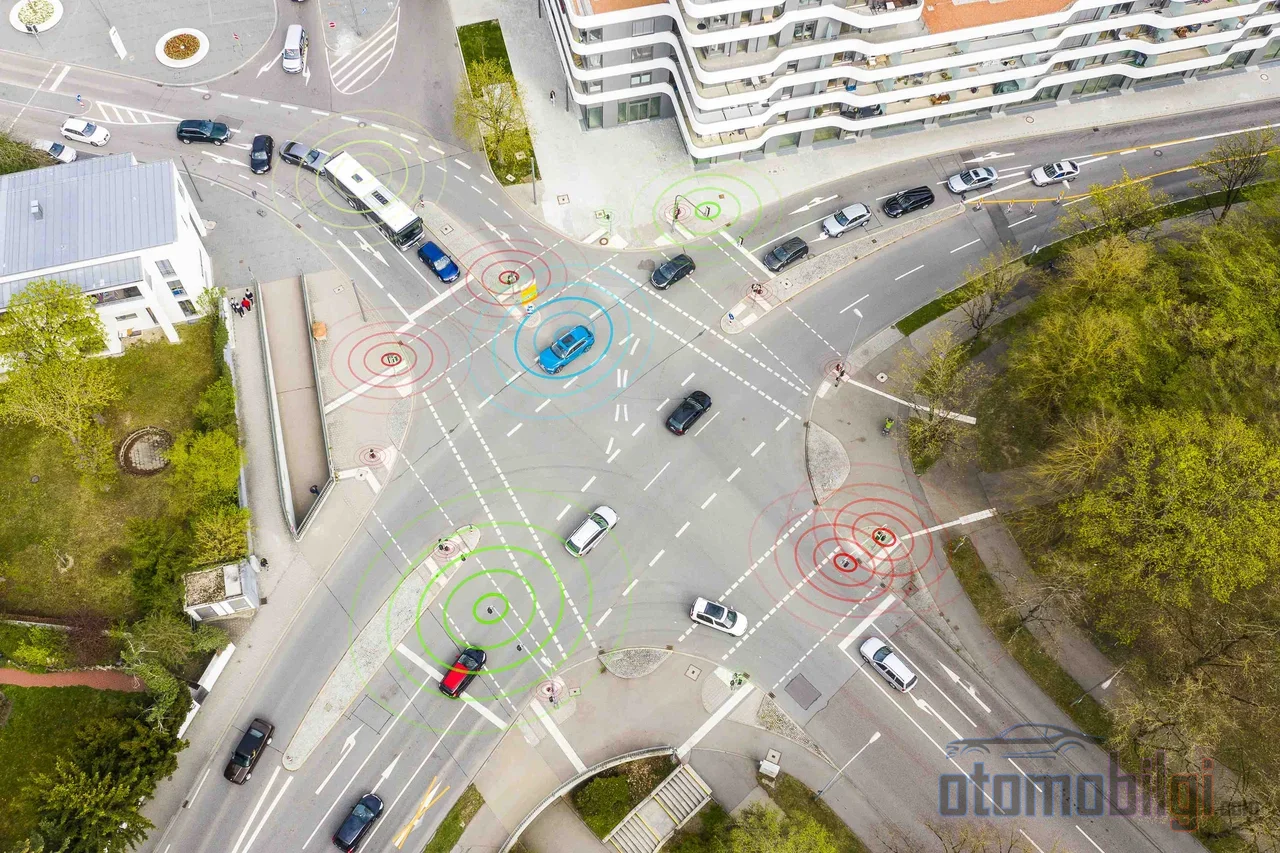
আপনি রাউন্ডঅ্যাবাউটের দিকে এগোচ্ছেন, Adaptif Cruise Control চালু আছে, পা অ্যাক্সেলের ওপর নেই এবং সবকিছু ঠিকঠাক মনে হচ্ছে। তারপর রাউন্ডঅ্যাবাউট সরু হয়ে যায়, সামনের গাড়ি মোড়ের ভেতরে হারিয়ে যায় এবং এমন মনে হয় যেন কেউ হঠাৎ সামনে চলে এসেছে - সিস্টেম তীব্রভাবে ব্রেক কসে। কয়েক সেকেন্ড পর এক্সিটে পৌঁছালে সেই একই গাড়ি নিজে থেকেই গতি বাড়িয়ে আগের ছন্দ ফিরে পায়। তাহলে Adaptif Cruise Control রাউন্ডঅ্যাবাউটে আসলে কী করে, এটি রাউন্ডঅ্যাবাউটকে বাঁক ভাবে নাকি সাধারণ রাস্তার অংশ ভাবে, এবং কেন মাঝে মাঝে ছেড়ে দিয়ে চলে যায়? এই প্রশ্নগুলোর উত্তরই কার ফোরামগুলোতে সবচেয়ে বেশি আলোচিত কিন্তু কম ব্যাখ্যা করা বিষয়গুলোর একটি।
প্রথমে একটি বিষয় পরিষ্কার করি: এই পৃষ্ঠায় আমরা শুধু গতির দিকটি নিয়ে কথা বলব। কারণ Adaptif Cruise Control, নাম অনুযায়ী, একটি গতি ব্যবস্থা। এটি কখনোই স্টিয়ারিংয়ে হস্তক্ষেপ করে না এবং আপনার বদলে রাউন্ডঅ্যাবাউটে মোড় নেয় না। এই পার্থক্যটিই পরে আমরা যা দেখব তার সবকিছুর চাবিকাঠি।
Adaptif Cruise Control রাউন্ডঅ্যাবাউটকে কীভাবে দেখে?
Adaptif Cruise Control-এর মস্তিষ্ক গঠন করে দুটি প্রধান সেন্সর: সামনের দিকে তাকানো ক্যামেরা এবং রাডার। নতুন প্রজন্মের গাড়িগুলোতে এই দুটি একসঙ্গে কাজ করে এবং আপনার নির্বাচিত ফলো দূরত্ব বজায় রাখতে গতি বাড়ায় ও কমায়; পুরনো গাড়িগুলোতে মাঝে মাঝে শুধু ক্যামেরা বা শুধু রাডার কাজ করে। সমালোচনামূলক বিষয়টি হলো: সিস্টেমের চোখ সরাসরি সামনের দিকে তাকায়। বাঁকানো রাস্তায় রাডার বিম নিজের লেন থেকে সরে যেতে পারে, তাই সিস্টেম পাশের লেনের একটি ট্রাককে ফলো করার চেষ্টা করে অপ্রত্যাশিতভাবে ধীর হয়ে যেতে পারে; অথবা ঠিক উল্টোটা হতে পারে - নিজের লেনের গাড়িটিকেই দেখতে না পারে।
রাউন্ডঅ্যাবাউট এই সীমার ঠিক মাঝখানে পড়ে। সিস্টেম রাউন্ডঅ্যাবাউটকে বিশেষ কোনো কাঠামো হিসেবে চেনে না; এর কাছে ওটা সহজভাবে একটি বাঁক যোগ একটি ফলো পরিস্থিতি। রাউন্ডঅ্যাবাউট সত্যিই চিনতে পারে শুধু সেই সিস্টেমগুলো, যেগুলো নেভিগেশন বা রাস্তা শনাক্তকরণ ডেটা নিয়ে কাজ করে। উদাহরণস্বরূপ, কিছু Toyota মডেলের বাঁক গতি কমানোর ফাংশন ক্যামেরা ও ঘূর্ণন (yaw) সেন্সর ব্যবহার করে বাঁক শনাক্ত করে এবং নিজে থেকেই গতি কমায়; এই সেটিং চালু ও বন্ধ করা যায়। নেভিগেশন-ভিত্তিক সিস্টেমগুলো বাঁক ও রাস্তার পরিবর্তনগুলো ম্যাপ ডেটা থেকে আগে থেকেই জানে। নেভিগেশন বা রাস্তার প্রান্ত শনাক্তকরণ অন্তর্ভুক্ত না করা একটি ACC-এর জন্য রাউন্ডঅ্যাবাউট হলো সেন্সরগুলোর সামনে একটি উদ্ভাবনী পরীক্ষা।
গুরুত্বপূর্ণ বিষয়গুলো
- ACC রাউন্ডঅ্যাবাউটকে বিশেষ কোনো কাঠামো হিসেবে নয়, বরং বাঁক + ফলো সমন্বয় হিসেবে দেখে।
- সরু রাউন্ডঅ্যাবাউটে সামনের গাড়িটিকে হারিয়ে ফেলে ধীর হয়, এক্সিটে সেট গতিতে ফিরে যায়।
- কিছু নির্মাতা তাদের অফিসিয়াল ম্যানুয়ালে ACC শুধুমাত্র মোটরওয়ে এবং গার্ডরেল দ্বারা বিভক্ত রাস্তার জন্য সুপারিশ করে।
- সিস্টেম স্টিয়ারিং নিয়ন্ত্রণ দেয় না; রাউন্ডঅ্যাবাউটে মোড় নেওয়া সবসময় চালকের কাজ।
- বেশিরভাগ লেন ফলো সিস্টেম প্রায় 72 km/s -এর নিচের গতিতে নিষ্ক্রিয় হয়ে যায়।
রাউন্ডঅ্যাবাউটে প্রবেশে ও মোড়ের ভেতরে কেন ব্রেক কসে?
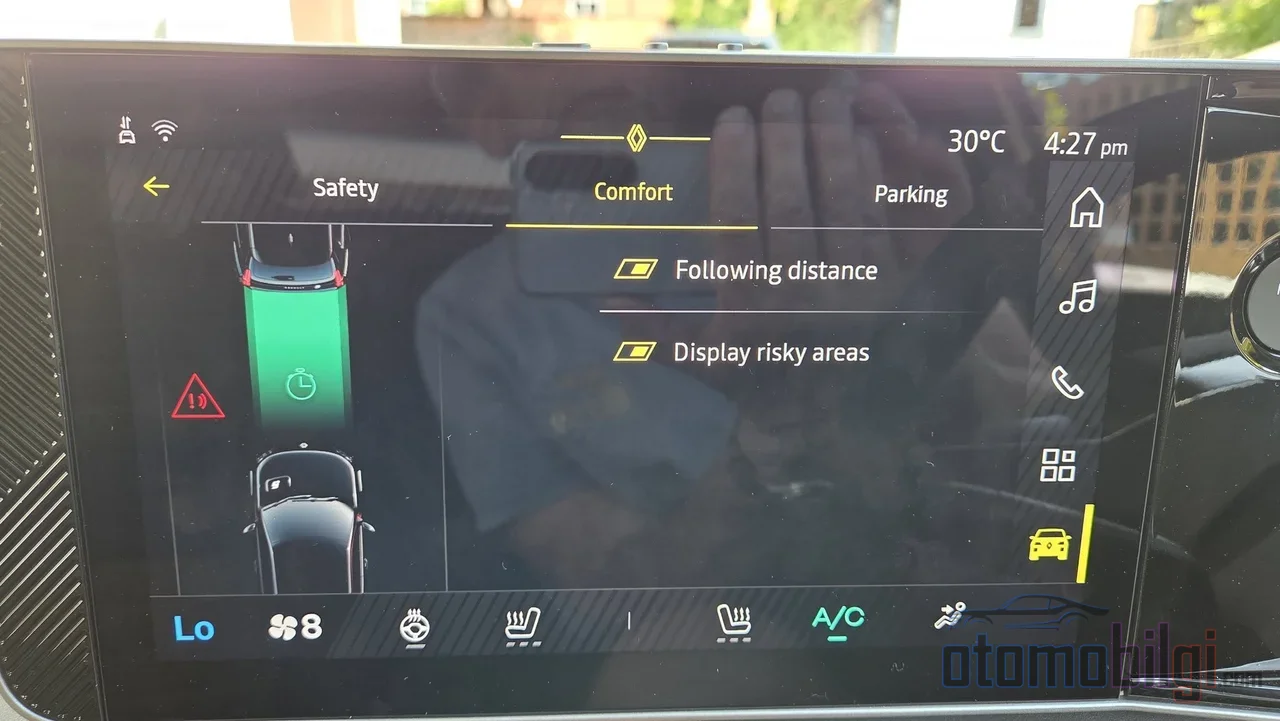
রাউন্ডঅ্যাবাউটে প্রবেশের সময় দুটি আলাদা প্রক্রিয়া ব্রেকিং ঘটাতে পারে। প্রথমটি সচেতন গতি কমানো: নেভিগেশন বা রাস্তা শনাক্তকরণ সুবিধাসম্পন্ন সিস্টেমগুলো রাউন্ডঅ্যাবাউট আগে থেকে টের পেয়ে ধাপে ধাপে গতি কমাতে পারে। দ্বিতীয়টি আরও ঝুঁকিপূর্ণ একটি পরিস্থিতি: সরু ও ছোট রাস্তার মোড়ে রাডার তোমার সামনের গাড়িটির মোড়ের ভেতরের গতিপথ হারিয়ে ফেলে। গাড়িটি শারীরিকভাবে এখনও তোমার সামনে আছে, কিন্তু সেন্সর সেটিকে দেখতে পায় না; আর তাই নিরাপত্তার কারণে সিস্টেম ধীর হয়ে যায়। তড়িৎচালিত গাড়ির মালিকরা ফোরামে যে দৃশ্যটি সবচেয়ে বেশি বর্ণনা করেন তা এটাই: মোড়ের ভেতরে হঠাৎ ধীরগতি, তারপর গাড়িটি লক্ষ্যবস্তু আবার খুঁজে পেয়ে গতি পুনরুদ্ধার করা।
নিকটবর্তী হওয়ার পর্যায়টিও চমকপ্রদ হতে পারে। মোড়ের দিকে যাওয়ার সময় সামনের গাড়ি ধীর হচ্ছে হলে, ACC-এর ব্রেকিং ক্ষমতা সীমিত এটা মনে রাখা দরকার। প্রস্তুতকারকের ম্যানুয়ালগুলো এ বিষয়ে স্পষ্ট কথা বলে: সামনের গাড়ি খুব হঠাৎ থামলে সিস্টেম চালককে সতর্ক করে এবং ব্রেক করার দায়িত্ব চালকের ওপর চলে আসে। তাছাড়া ACC কোনো সংঘর্ষ প্রতিরোধ ব্যবস্থা নয়; এটি আরামের জন্য ডিজাইন করা হয়েছে। পার্ক করা বা খুব ধীরে চলমান গাড়ির প্রতি এটি প্রতিক্রিয়া নাও দেখাতে পারে। অর্থাৎ মোড়ের প্রবেশপথে পথচারী, সাইকেল আরোহী ও দাঁড়িয়ে থাকা গাড়ি দেখার চোখ এখনও তোমারই চোখ।
ব্রেকিং কেন মাঝে মাঝে কড়া মনে হয়?
বাঁকে ACC পাশের লেনের বড় কোনো গাড়িকে ভুলবশত অনুসরণের লক্ষ্যবস্তু হিসেবে বেছে নিতে পারে অথবা লক্ষ্যবস্তু তাৎক্ষণিকভাবে হারিয়ে ফেললে প্রতিক্রিয়া আক্রমণাত্মক হতে পারে। ফোরামে এই পরিস্থিতির সবচেয়ে পরিচিত উদাহরণ হলো ট্রাকের মতো প্রশস্ত গাড়ি অতিক্রম করার সময় অকারণ ধীরগতির অভিজ্ঞতা। এই ধরনের হঠাৎ ব্রেকিংকে ইংরেজিতে false alarm-induced hard braking অর্থাৎ ভুল সতর্কতাজনিত কড়া ব্রেকিং বলা হয় এবং এটি ACC-এর সবচেয়ে বেশি অভিযোগ করা আচরণগুলোর একটি।
মোড় থেকে বেরোলে কখন গতি ফিরে আসে?
মোড় থেকে বেরোনোই পুরো ব্যাপারটার সবচেয়ে সংকটপূর্ণ মুহূর্ত এবং এখানে সিস্টেম চরিত্রগতভাবে দুই ভাগে বিভক্ত। সামনের গাড়ি তোমার মোড় থেকে বেরোনোর পথের চেয়ে ভিন্ন দিকে সরে যায় এবং তুমি নিকট-অনুসরণ মোডে থাকলে, সিস্টেম লক্ষ্যবস্তু গাড়িটি হারিয়ে ফেলে। কিছু গাড়িতে এর ফলে ACC সম্পূর্ণভাবে নিষ্ক্রিয় হয়ে যায়; স্টিয়ারিং বা ইনস্ট্রুমেন্ট প্যানেলের সতর্কবার্তা তোমাকে বলে যে তোমাকে সিস্টেমটি আবার চালু করতে হবে। আবার কিছু গাড়িতে সিস্টেম লক্ষ্যবস্তু হারিয়ে ফেললে সরাসরি নির্ধারিত গতিতে ফিরে যাওয়ার চেষ্টা করে। এই দ্বিতীয় পরিস্থিতিতে সতর্ক থাকো: সিস্টেম তাড়াহুড়ায় গতি বাড়াতে পারে।
এই দ্বিতীয় আচরণের আরেকটি পরিচিত প্রভাব হলো: তুমি যে গাড়ি অনুসরণ করছ মোড় থেকে বেরোনোর সময় অন্য কোনো রাস্তায় সরে গিয়ে নতুন রাস্তায় চলতে শুরু করলে, তোমার ACC এখনও সেটিকে লক্ষ্যবস্তু হিসেবে দেখছে কি না তা অপ্রত্যাশিত গতির সিদ্ধান্তের কারণ হতে পারে। সাধারণ নিয়মটি সহজ: মোড় থেকে বেরোনোর সময় গতি কখন ও কীভাবে ফিরে আসবে তা সিস্টেম নয়, তুমিই নিয়ন্ত্রণ করবে। অ্যাক্সেলে চাপ দিলে স্বয়ংক্রিয় ব্রেকিং অস্থায়ীভাবে নিষ্ক্রিয় হয়ে যায়; আর ব্রেক প্যাডেলে চাপ দিলে ACC বাতিল হয়ে যায়। চাইলে Cancel বোতাম বা চালু-বন্ধ বোতাম দিয়েও তুমি সিস্টেম থেকে বেরিয়ে আসতে পারো।
লেন অনুসরণ সহকারী কি মোড়ে সাহায্য করে?
সংক্ষিপ্ত উত্তর: বেশিরভাগ সিস্টেমে না। লেন অনুসরণ সহকারী (LKA) এবং লেন কেন্দ্রে রাখার সিস্টেমগুলো রাস্তার দাগ অনুসরণ করে কাজ করে; গোলাকার মোড়ের বৃত্তাকার জ্যামিতি ও জটিল দাগগুলো এই সিস্টেমগুলোর জন্য পড়া কঠিন একটি মানচিত্র। তাছাড়া অনেক লেন কেন্দ্রে রাখার সিস্টেম নির্দিষ্ট গতির নিচে কাজ করে না: পরিচিত উদাহরণগুলোর একটি হলো প্রায় 72 কিমি/ঘণ্টা নিচে নিষ্ক্রিয় হয়ে যাওয়া একটি সিস্টেম। ক্রসিংয়ের ভেতরে গতি সাধারণত এর চেয়ে অনেক কম থাকে, অর্থাৎ ক্রসিংয়ে লেন সাপোর্ট বন্ধ হয়ে যাওয়া স্বাভাবিক, কোনো ত্রুটি নয়।
লেন সাপোর্ট সক্রিয় থাকলেও হাতছাড়া ড্রাইভিংয়ের ব্যাপার নেই। লেন সেন্টারিং সুবিধাযুক্ত গাড়িতে চালককে কয়েক সেকেন্ড পরপর স্টিয়ারিং হালকাভাবে ধরতে বা নাড়াতে হয়। আরও উন্নত প্যাকেজগুলো পার্থক্য তৈরি করে: কিছু প্রস্তুতকারকের ড্রাইভিং সহায়তা প্যাকেজ, ক্রসিং ও বাঁকের আগে গতি কমানো এবং সামনের গতিসীমা জানা থাকার কারণে সাধারণ ACC ও লেন অ্যাসিস্ট্যান্টের সমন্বয়ের চেয়ে বেশি দক্ষভাবে কাজ করে। তবে এগুলোও রাউন্ডঅ্যাবাউটে স্টিয়ারিংয়ের দায়িত্ব নেয় না; শুধু গতির দিকটি আরও বুদ্ধিমত্তার সাথে পরিচালনা করে।
একাধিক লেনের ক্রসিংয়ে সিস্টেম কেন পিছিয়ে যায়?
একাধিক লেনের রাউন্ডঅ্যাবাউট হলো ACC-র জন্য সবচেয়ে কঠিন পরিবেশ: একসাথে ধীর হচ্ছে এমন গাড়ি, লেন বদলানোরত গাড়ি, ক্রসিংয়ের বাইরে থেকে ঢুকছে এমন গাড়ি। প্রস্তুতকারকের ম্যানুয়ালগুলো এই পরিস্থিতি স্পষ্টভাবে আলোচনা করে। কিছু প্রস্তুতকারক ACC শুধুমাত্র মহাসড়ক ও গার্ডরেল দিয়ে বিভক্ত একাধিক লেনের রাস্তায় ব্যবহারের পরামর্শ দেয়; রাউন্ডঅ্যাবাউট ও জটিল শহুরে ক্রসিং এই পরামর্শের স্পষ্ট ব্যতিক্রম। একটি প্রস্তুতকারক বাঁকাসোজা ও ঢালু রাস্তায়, মহাসড়কের প্রবেশ ও প্রস্থান র্যাম্পে সিস্টেম ব্যবহার না করার কথা বলে, কারণ এসব পরিস্থিতিতে সামনের গাড়ি শনাক্ত নাও হতে পারে।
ব্যস্ত ক্রসিংয়ে সিস্টেম বন্ধ করা কোনো ব্যর্থতা নয়, বরং সঠিক ব্যবহার। দীর্ঘ সময় গ্যাস দিয়ে সিস্টেম বন্ধ করাও কোনো সমাধান নয়: কিছু গাড়িতে 60 সেকেন্ডের বেশি সময় সিস্টেম বন্ধ রাখলে ACC পুরোপুরি বন্ধ হয়ে যায় এবং আবার চালু করতে হয়।
সিস্টেমের ট্রাফিক না বুঝতে পারা কেন গুরুত্বপূর্ণ?
এখানে ছোট কিন্তু চমকপ্রদ একটি বৈজ্ঞানিক আবিষ্কার রয়েছে। একটি বিশ্ববিদ্যালয়ের দল 2019 সালে অ্যারিজোনায় দুই প্রস্তুতকারকের সাতটি গাড়ি দিয়ে 1.000 মাইলেরও বেশি খোলা রাস্তায় পরীক্ষা চালায়। ফলাফল: প্রতিটি পরীক্ষায় ACC ব্যবহারকারী গাড়িটি সামনের গাড়ির তুলনায় প্রয়োজনের চেয়ে বেশি ধীর হয়েছিল এবং এই পরিস্থিতি শৃঙ্খলবদ্ধ ধীরগতি তৈরি করা ফ্যান্টম ট্রাফিক জ্যামে রূপ নিয়েছিল। সামনের গাড়ি যখন গতি 50 মাইল থেকে 6 মাইলে নামায়, তখন লাইনের শেষে সপ্তম গাড়ির গতি ACC-র সর্বনিম্ন কার্যকর গতির চেয়েও নিচে নেমে যায়। গবেষকদের ব্যাখ্যা জ্ঞানগর্ভ: মানুষ চালক কয়েকটি গাড়ি আগে পর্যন্ত দেখতে পায়, কিন্তু ACC-র সেন্সর কেবল ঠিক সামনের গাড়িটিই দেখে। সিস্টেম ট্রাফিক প্রবাহ আগে থেকে অনুমান করতে পারে না, কেবল প্রতিক্রিয়া দেখায়।
রাউন্ডঅ্যাবাউটও ঠিক এটাই: এমন একটি পরিবেশ যেখানে প্রবাহ ক্রমাগত বদলায়, কয়েকটি গাড়ি আগে পর্যন্ত এবং ক্রসিংয়ের প্রবেশপথ দেখা অত্যাবশ্যক। এই পরিবেশে ACC-র শুধু একটি আরামদায়ক সহায়ক হিসেবেই সীমাবদ্ধ থাকা ডিজাইনের কারণে নয়, বরং পদার্থবিজ্ঞান ও সফটওয়্যারের সীমানার কারণে।
সংক্ষিপ্ত উত্তর: Adaptif Cruise Control রাউন্ডঅ্যাবাউটে কী করে?
সংক্ষেপে: Adaptif Cruise Control রাউন্ডঅ্যাবাউটকে চেনে না, এটিকে একটি বাঁক ও অনুসরণের পরিস্থিতি হিসেবে মূল্যায়ন করে। সরু ক্রসিংয়ে সামনের গাড়িকে হারিয়ে ধীর হয়, বের হওয়ার সময় হয় লক্ষ্য পেয়ে সেট গতিতে ফিরে যায়, নয়তো পুরোপুরি বন্ধ হয়ে যায় এবং নিয়ন্ত্রণ তোমার হাতে ছেড়ে দেয়। কোনো পরিস্থিতিতেই এটি স্টিয়ারিংয়ে হস্তক্ষেপ করে না; একটি রাউন্ডঅ্যাবাউট নিরাপদে পার হওয়ার দায়িত্ব সবসময় চালকেরই থাকে।
ক্রসিংয়ের প্রস্তুতি সহকারে নামার সঠিক উপায়
তাহলে বাস্তবে তুমি কী করবে? নিয়মটি খুবই সহজ এবং নির্মাতাদের ডকুমেন্টেশনও একই কথাই বলে: সিস্টেমে বিশ্বাস করো কিন্তু প্রস্তুত থাকো। এই ছোট তালিকাটি তোমার কাজে আসবে:
- ক্রসিংয়ের কাছে যাওয়ার আগে গতি সেন্সর এবং ব্রেকিংয়ের নিয়ন্ত্রণ নিজের হাতে রাখো; প্রয়োজন হলে ব্রেক দিয়ে ACC বাতিল করো।
- সরু এবং অনেক লেনের ক্রসিংয়ে Cruise Control সম্পূর্ণ বন্ধ রাখো; এটা কোনো ভুল নয়, গাইডলাইন অনুযায়ী সঠিক ব্যবহার।
- x
- বেরোনোর সময় স্বয়ংক্রিয় গতিবৃদ্ধির জন্য অপেক্ষা করো না; ট্রাফিক পর্যবেক্ষণ করো এবং গ্যাস নিজেই নিয়ন্ত্রণ করো।
- জানো যে লেন অ্যাসিস্ট্যান্ট কম গতিতে বন্ধ হয়ে যাবে এবং স্টিয়ারিং ছেড়ে দিও না।
- স্টিয়ারিং থেকে হাত সরিও না; সিস্টেমগুলো SAE লেভেল 2 এর মধ্যে রয়েছে এবং দায়িত্ব সবসময় চালকের।
ট্রাফিক বিধির দিক থেকেও পরিস্থিতি স্পষ্ট: গাড়ির নিরাপদ ব্যবহারের দায়িত্ব সবসময় তোমার, শুধুমাত্র নিরাপত্তা ফিচারের ওপর নির্ভর করা নিরুৎসাহিত করা হয়। Adaptiive Cruise Control মহাসড়কে চমৎকার একটি সঙ্গী; রাউন্ডঅ্যাবাউটে তা সেরা অবস্থায় একজন নম্র সহকারী, সবচেয়ে খারাপ অবস্থায় চমকের ঝুঁকিতে থাকা একজন যাত্রী। পার্থক্য বোঝা চালক দুটোকেই পছন্দ করে।