অ্যাডাপটিভ এবং ক্লাসিক ক্রুজ কন্ট্রোলের মধ্যে পার্থক্যগুলো কী?
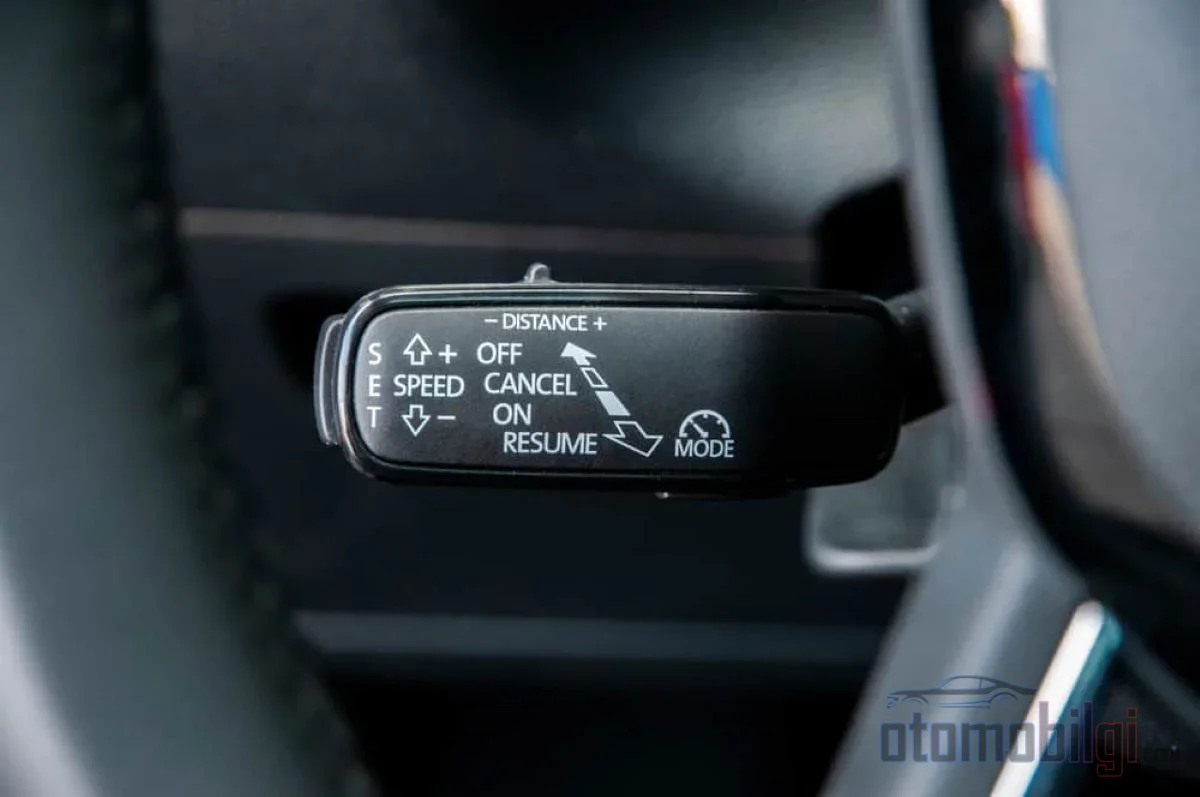
স্টিয়ারিংয়ের পেছনে বসে আছেন, একটা বোতামে চাপ দিচ্ছেন এবং গাড়ি এখন নিজে থেকেই গতি ধরে রাখছে। কিন্তু আপনি কি জানেন, আপনার দেখা সেই বোতামটা আসলে ঠিক কী কাজ করে? কারণ রাস্তায় আমরা যেসব চালকের সঙ্গে দেখা করি, তাদের অনেকেই ভাবেন গাড়ির ক্লাসিক Cruise Control আর Adaptif Cruise Control (ACC) একই জিনিস। অথচ এই দুটোর মধ্যে পার্থক্য এতটাই বড়, যতটা একটা সাধারণ সাইকেল আর একজন বুদ্ধিমান ড্রাইভার সহায়কের মধ্যে পার্থক্য। চলুন এই দুটো সিস্টেম স্তরে স্তরে বিশ্লেষণ করি।
ক্লাসিক Cruise Control আসলে ঠিক কী করে?
ক্লাসিক Cruise Control-এর কাজের সংজ্ঞা খুবই স্পষ্ট: আপনার নির্ধারিত গতিটা, আপনি ব্রেক না চাপা পর্যন্ত বা সিস্টেম বন্ধ না করা পর্যন্ত যেমন আছে তেমনই ধরে রাখা। এটা ট্রাফিকের খোঁজ রাখে না, সামনের গাড়ি দেখে না, ধীর হয় না। একটা চিন্তা-পরীক্ষা ধরুন: আপনি এক্সপ্রেসওয়েতে 120 কিমি/ঘণ্টা সেট করলেন, সামনে একটা গাড়ি ঢুকে পড়ল এবং ধীর হলো। ক্লাসিক সিস্টেম কী করে? কিছুই না। এটা সেই নির্দিষ্ট গতি ধরে রাখতেই থাকে, আর ব্রেক করার দায়িত্ব পুরোপুরি আপনার ওপরেই থাকে।
অর্থাৎ ক্লাসিক Cruise Control-এর কোনো চোখ নেই, কোনো কান নেই; এটা কেবল আপনার ডান পায়ের বিকল্প হিসেবে কাজ করা একটা যান্ত্রিক ব্যবস্থা। দীর্ঘ, খোলামেলা এবং ট্রাফিক মসৃণ এমন মহাসড়কে এটা চমৎকার একটা আরামদায়ক সরঞ্জাম। কিন্তু ঘন ট্রাফিকে এটা ব্যবহারের কোনো সুযোগ নেই; যেখানেই নিরবচ্ছিন্ন প্রবাহ ভাঙে, সেখানেই নিজেকে নিষ্ক্রিয় থাকতে শেখা একটা সিস্টেম এটা।
Adaptif Cruise Control কীভাবে কাজ করে?
Adaptif Cruise Control হলো উন্নত ড্রাইভার সহায়ক সিস্টেমের (ADAS) পরিবারের সবচেয়ে জনপ্রিয় সদস্যদের একটি। এর মূল ধারণাটা সহজ কিন্তু চতুর: আপনি আপনার পছন্দের গতি এবং সামনের গাড়ির সঙ্গে যে দূরত্ব বজায় রাখতে চান, সেটাই নির্বাচন করেন। বাকি সব সিস্টেম সামলে নেয়। সামনের ট্রাফিক ধীর হলে এটা নিজে থেকেই গ্যাস কমিয়ে দেয়, বেশিরভাগ সিস্টেমে প্রয়োজনে ব্রেকও করে। রাস্তা খালি হলে আবার ধীরে ধীরে আপনার কাঙ্ক্ষিত গতিতে ফিরে ওঠে।
সংক্ষেপে, ACC ক্লাসিক সিস্টেমের বিপরীতে গাড়ির সামনের দিকে তাকায়। কিন্তু একটা বিষয় শুরুতেই পরিষ্কার করি: ACC কোনো স্বয়ংক্রিয় (অটোনমাস) ড্রাইভিং নয়। আক্ষরিক অর্থে, এটা চালকবিহীন সিস্টেমের কেবল একটি একক উপাদান। SAE International শ্রেণিবিন্যাসে বেশিরভাগ ACC সিস্টেম লেভেল ১ অটোমেশন; অর্থাৎ এটা কেবল সামনে-পেছনে দিকের গতিবিধি নিয়ন্ত্রণ করে। লেন সেন্টারিংয়ের সঙ্গে মিললে এটা লেভেল ২-এ ওঠে, তবুও স্টিয়ারিংয়ের সামনে সজাগ একজন চালক থাকা বাধ্যতামূলক।
উল্লেখযোগ্য তথ্য
- Radar সেন্সর 160 মিটারের বেশি দূরত্ব মাপতে পারে এবং বাম্পারের পেছনে লুকিয়ে রাখা যায়।
- প্রথম radar-সমর্থিত ACC, 1999 সালে Mercedes-এর Distronic প্রযুক্তি দিয়ে S-ক্লাসে চালু হয়।
- বেশিরভাগ ACC সিস্টেম SAE শ্রেণিবিন্যাসে লেভেল ১; লেন সেন্টারিংয়ের সঙ্গে লেভেল ২ হয়।
- Stop-and-Go ACC সিস্টেমের সাধারণ পরিসর প্রায় 130 মিটার।
- খারাপ আবহাওয়া দুটো সিস্টেমেরই কর্মক্ষমতা কমিয়ে দিতে পারে বা নিষ্ক্রিয় করে দিতে পারে।
দুই সিস্টেমের হৃদয়: সেন্সরের পার্থক্য
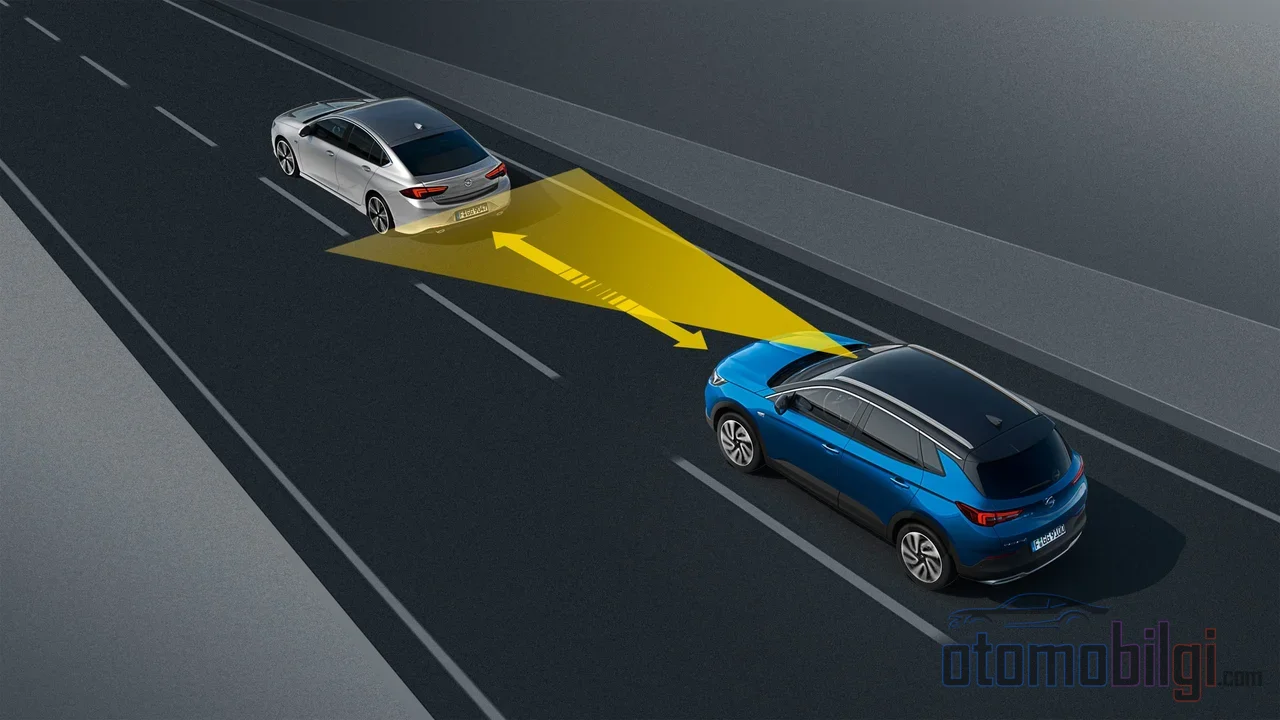
ক্লাসিক Cruise Control-এর একটা সেন্সরও থাকে না; এটা কেবল চাকার গতি পড়ে। অন্যদিকে ACC-র আছে দেখা, মাপা এবং বিশ্লেষণ করা এক সেট হার্ডওয়্যার। এই কারণেই দুটোকে গুলিয়ে ফেলা উচিত নয়। তাহলে ACC আসলে পৃথিবীকে কীভাবে দেখে?
Radar: দূরত্বের উস্তাধ
বেশিরভাগ ACC সিস্টেমের মূলে থাকে একটি রাডার সেন্সর, যা সাধারণত গাড়ির সামনের দিকে স্থাপন করা হয়। এটি 24 GHz বা 77 GHz রেডিও তরঙ্গ ছড়ায় এবং সিগন্যাল ফিরে আসার সময় গণনা করে দূরত্ব পরিমাপ করে। রেডিও তরঙ্গ ব্যাপকভাবে ছড়িয়ে পড়ে বলে দৃশ্যক্ষেত্র প্রশস্ত হয় এবং এটি 160 মিটারের বেশি দূরত্ব সঠিকভাবে পরিমাপ করতে পারে। তাছাড়া, প্লাস্টিক বাম্পারের পেছনে লুকিয়ে রাখা যায় বলে এটি গাড়ির বাইরের চেহারাও নষ্ট করে না। সুন্দর দিক হলো: হালকা বৃষ্টিতে খুব বেশি প্রভাবিত হয় না এবং নির্ভরযোগ্য দূরত্ব ও আপেক্ষিক গতির তথ্য দেয়।
লেজার ও ক্যামেরা: ছবি থেকে যারা বুঝতে পারে
লেজার-ভিত্তিক (লিডার) সিস্টেমগুলো তাত্ত্বিকভাবে সবচেয়ে দীর্ঘ সনাক্তকরণ দূরত্ব এবং সর্বোত্তম নির্ভুলতা দেয়; কিন্তু দুর্বল দিকও আছে। কুয়াশা ও পানির কণা লেজার আলোকে শোষণ ও বিচ্ছুরিত করে বলে খারাপ আবহাওয়ায় নির্ভরযোগ্যতা কমে যায়, তাছাড়া নোংরা এবং অপ্রতিফলিত গাড়ির পিছু নিতে সমস্যা হয়।
অন্যদিকে ক্যামেরা-ভিত্তিক সিস্টেমগুলো কম্পিউটার ভিশনের মাধ্যমে সামনের গাড়িগুলো সনাক্ত করে। দূরত্ব সরাসরি পরিমাপ না করে, বস্তুর আকার এবং ফ্রেমের মধ্যে গতির মতো চিত্রের সংকেত থেকে তা নির্ণয় করে। স্টেরিও (যুগ্ম) ক্যামেরা ব্যবহারকারী সিস্টেমগুলো প্যারালাক্সের মাধ্যমে প্রকৃত গভীরতা অনুভব করতে পারে। ক্যামেরার শক্তি বস্তু চেনা এবং দৃশ্য ব্যাখ্যায় নিহিত; সাইনবোর্ড পড়া বা লেনের দাগ দেখার মতো কাজ এর এলাকা।
দুজনের শক্তি যখন একত্রিত হয়
সবচেয়ে প্রচলিত আধুনিক সমাধান হলো হাইব্রিড পদ্ধতি: রাডার নির্ভরযোগ্য দূরত্ব ও গতি পরিমাপ করার সময়, ক্যামেরা বস্তু শ্রেণীবিন্যাস ও দৃশ্য ব্যাখ্যার কাজটি সম্পন্ন করে। এটাকে একটি দলের সাথে তুলনা করা যায়: রাডার হলো অন্ধকারেও দূরত্ব বলে দেওয়া একজন নির্ভরযোগ্য দূরত্ব মাপক; আর ক্যামেরা হলো সেই চোখ, যা বুঝতে পারে যা দেখা যাচ্ছে তা গাড়ি, সাইনবোর্ড নাকি ছায়া। দুজন একসাথে কাজ করলে সিস্টেম জানে কত দূরে আছে এবং কার দিকে এগোচ্ছে।
স্টপ-অ্যান্ড-গো ট্রাফিকে দুই সিস্টেমের অবস্থা
ACC-এর ক্লাসিক সিস্টেম থেকে সবচেয়ে স্পষ্টভাবে আলাদা হওয়ার দৃশ্যটি এখানেই: দুর্ঘটনাগ্রস্ত একটি ট্রাফিক প্রবাহ। ক্লাসিক ক্রুজ কন্ট্রোল এই পরিবেশে সম্পূর্ণ অকেজো; গতি স্থির থাকে, ব্রেক করার ভার তোমার উপর। ACC-এর ক্ষেত্রে... এখানেই সিস্টেমগুলোর শ্রেণি আলাদা হয়। তিনটি প্রধান বিভাগ আছে:
- সম্পূর্ণ থামতে পারে কিন্তু পুনরায় সক্রিয় করার জন্য চালকের হস্তক্ষেপের অপেক্ষা করে এমন সিস্টেম
- ট্রাফিক জ্যাম অ্যাসিস্ট্যান্ট বা Stop&Go নামে, স্টপ-অ্যান্ড-গো থেকে নিজে থেকেই চলতে পারে এমন সিস্টেম
- নির্দিষ্ট একটি ন্যূনতম গতির নিচে নিজেকে বন্ধ করে ফেলা আংশিক সিস্টেম
অনেক সিস্টেম প্রায় 32-40 কিমি/ঘণ্টা পর্যন্ত কাজ করে; সম্পূর্ণ গতি পরিসরের (FSRA) সিস্টেমগুলো স্টপ-অ্যান্ড-গো ট্রাফিকও সামলাতে পারে, যেখানে সীমিত গতি পরিসরের (LSRA) সিস্টেমগুলো কম গতিতে নিষ্ক্রিয় হয়ে যায়। Stop-and-Go ধরনের সিস্টেমের সাধারণ পরিসর প্রায় 130 মিটার; রাস্তার ঢাল এবং আবহাওয়ার অবস্থা এর উপর প্রভাব ফেলতে পারে। একটি বিষয় খেয়াল রাখা দরকার: কিছু সিস্টেম গাড়িকে সম্পূর্ণ থামাতে পারে কিন্তু কয়েক সেকেন্ড পরে নিজেকে রিসেট করে ফেলে; গাড়ি যাতে অচল থাকতে পারে সেজন্য ব্রেক প্যাডেল চাপা দরকার হয়। তাছাড়া স্টপ-অ্যান্ড-গোতেও ACC তোমাকে স্টিয়ারিং সহায়তা দেয় না; গাড়িকে লেনে রাখা এখনও তোমার কাজ।
কোন রাস্তায় কোনটি যুক্তিসঙ্গত?
এবার আসল ব্যবহারিক প্রশ্নে আসি: কোন পরিস্থিতিতে কোন সিস্টেমটি ব্যবহার করা উচিত? উত্তরটি তোমার ভাবনার চেয়েও স্পষ্ট।
| পরিস্থিতি | ক্লাসিক ক্রুজ কন্ট্রোল | অ্যাডাপটিভ ক্রুজ কন্ট্রোল |
|---|---|---|
| খোলা, মসৃণ হাইওয়ে | আদর্শ; স্থির গতিতে আরামদায়ক যাত্রা | আদর্শ; নিরাপদ দূরত্ব বজায় রেখে অনুসরণ |
| ঘন, থামা-চলা ট্রাফিক | ব্যবহারযোগ্য নয় | FSRA/Stop&Go সিস্টেমে কাজ করে |
| বৃষ্টি, তুষার, কুয়াশা | সতর্কতার সাথে ব্যবহার করা যায় | প্রস্তাবিত নয়; সেন্সরের কার্যক্ষমতা কমে যায় |
| বাঁকানো রাস্তা | ঢাল ও বাঁকে নিষ্ক্রিয় হয়ে যেতে পারে | প্রস্তাবিত নয়; ব্যবহার নির্দেশিকা অনুযায়ী এড়িয়ে চলা উচিত |
| অপ্রত্যাশিত ট্রাফিক | ঝুঁকিপূর্ণ; চালককে সবসময় সক্রিয় থাকতে হয় | সহায়ক, তবে চালকের নজরদারি অপরিহার্য |
ACC-র প্রিয় পরিবেশ হলো সামনে স্পষ্ট দেখা যায় এমন এবং ট্রাফিক পূর্বানুমেয় এমন খোলা, তুলনামূলক সমতল রাস্তা। লেনের দাগ, জমে থাকা পানি, উড়ন্ত তুষার বা দৃষ্টিসীমা কম থাকা দাঁড়িয়ে থাকা ট্রাফিক দেখতে এতে অসুবিধা হতে পারে। নোংরা বা বন্ধ হয়ে যাওয়া সেন্সর, অতিরিক্ত সংবেদনশীলভাবে সেট করা সিস্টেমে হঠাৎ ব্রেক, অর্থাৎ অনেক চালকের পরিচিত সেই অস্বস্তিকর কড়া থামাও অনুভূত হতে পারে। আর এর একটি মনস্তাত্ত্বিক দিকও আছে: একটি সুরক্ষা সংস্থার গবেষণা প্রকাশ করেছে, ACC ব্যবহারকারী চালকদের গতিসীমার ঊর্ধ্বে গাড়ি চালানোর প্রবণতা বেশি। সিস্টেম শান্ত মনে হলে সেট করে ভুলে যাওয়ার ফাঁদে পড়া সহজ; অথচ ব্যস্ত ট্রাফিকে স্বয়ংক্রিয় গতি নিয়ন্ত্রণ মনোযোগ বিভ্রান্তির আমন্ত্রণ জানাতে পারে।
ACC কি নিজে নিজে গাড়ি চালানো? চালকের প্রকৃত ভূমিকা
না। এবং চাইলে এই বাক্যটিকে পৃষ্ঠার সবচেয়ে গুরুত্বপূর্ণ বাক্য হিসেবে চিহ্নিত করো: ACC চালকের বিকল্প নয়, বরং চালকের পায়ের বিকল্প একটি সহায়ক সিস্টেম। স্টিয়ারিং তোমার, পূর্বাভাস তোমার, দায়িত্ব তোমার। চালকের নির্দেশিকাও একই কথা বলে: সমস্ত ড্রাইভিং, ট্রাফিক, আবহাওয়া ও রাস্তার পরিস্থিতি বিবেচনা করা চালকের দায়িত্ব। অন্য চালকরা কী করবে তা অনুমান করাও তোমার উপরই; কোনো রাডার তার বদলে তা করে না।
তাই ACC-কে ভাবো দীর্ঘ যাত্রায় অ্যাক্সেলেটর ও ব্রেক পরিচালনাকারী একজন সদয় সহকারী হিসেবে। আরাম সত্যিই বাড়ে, এবং নিরাপদ অনুসরণ দূরত্ব বজায় থাকলে ট্রাফিক প্রবাহও উন্নত হতে পারে। কিন্তু যে মুহূর্তে মনে করবে তুমি প্যাডাল থেকে নিয়ন্ত্রণ সরিয়ে নিয়েছ, সেই মুহূর্তেই সিস্টেমের সীমাবদ্ধতা মনে রাখা জরুরি। ব্রেক চাপা বা হস্তক্ষেপ করা যেকোনো পরিস্থিতিতে সঙ্গে সঙ্গে কার্যকর হয়; সিস্টেম তোমার নির্দেশ সবসময় মেনে নেয়।
সংক্ষেপে: পার্থক্যটা এক বাক্যে
ক্লাসিক ক্রুজ কন্ট্রোল শুধু তুমি নির্ধারিত গতি বজায় রাখে; সামনের ট্রাফিক দেখে না এবং ব্রেক চাপার দায়িত্ব সবসময় তোমারই। অ্যাডাপটিভ ক্রুজ কন্ট্রোল অন্যদিকে রাডার ও ক্যামেরা দিয়ে সামনের গাড়িটি পর্যবেক্ষণ করে, নিরাপদ দূরত্ব নিজেই বজায় রাখে, প্রয়োজনে ধীর হয় এবং রাস্তা ফাঁকা হলে নির্ধারিত গতিতে ফিরে যায়। তবুও দুটিতেই স্টিয়ারিং ও দায়িত্বের মালিক তুমি: ACC কোনো অটোমেটিক পাইলট নয়, বুদ্ধিমান একজন সহকারী। সঠিক রাস্তায়, সঠিক পরিস্থিতিতে, সজাগ থেকে ব্যবহার করলে দুটিই জীবন বাঁচানোর মতো আরামদায়ক সহায়ক।
তথ্যসূত্র
- Adaptive cruise control - Wikipedia
- অ্যাডাপটিভ ক্রুজ কন্ট্রোল কী? এটি কীভাবে কাজ করে, সুবিধা ও অসুবিধা
- যাত্রীবাহী গাড়ির জন্য অ্যাডাপটিভ ক্রুজ কন্ট্রোল
- অ্যাডাপটিভ ক্রুজ কন্ট্রোল বনাম ঐতিহ্যবাহী ক্রুজ কন্ট্রোল: পার্থক্য কী?
- ক্রুজ কন্ট্রোল: এটি কী এবং কীভাবে ব্যবহার করবেন
- Stop and Go অ্যাডাপটিভ ক্রুজ কন্ট্রোল - Renault ব্যবহারকারী ম্যানুয়াল
- অ্যাডাপটিভ ক্রুজ কন্ট্রোলের শর্তাবলী ও সীমাবদ্ধতা
- অ্যাডাপটিভ ক্রুজ কন্ট্রোল ব্যবহারকারীরা বেশি গতিতে চালানোর সম্ভাবনা বেশি: IIHS গবেষণা
- রাডার বনাম ক্যামেরা ভিত্তিক ক্রুজ কন্ট্রোল : r/cars