ความแตกต่างระหว่าง Cruise Control แบบปรับตัวได้และแบบดั้งเดิมมีอะไรบ้าง?
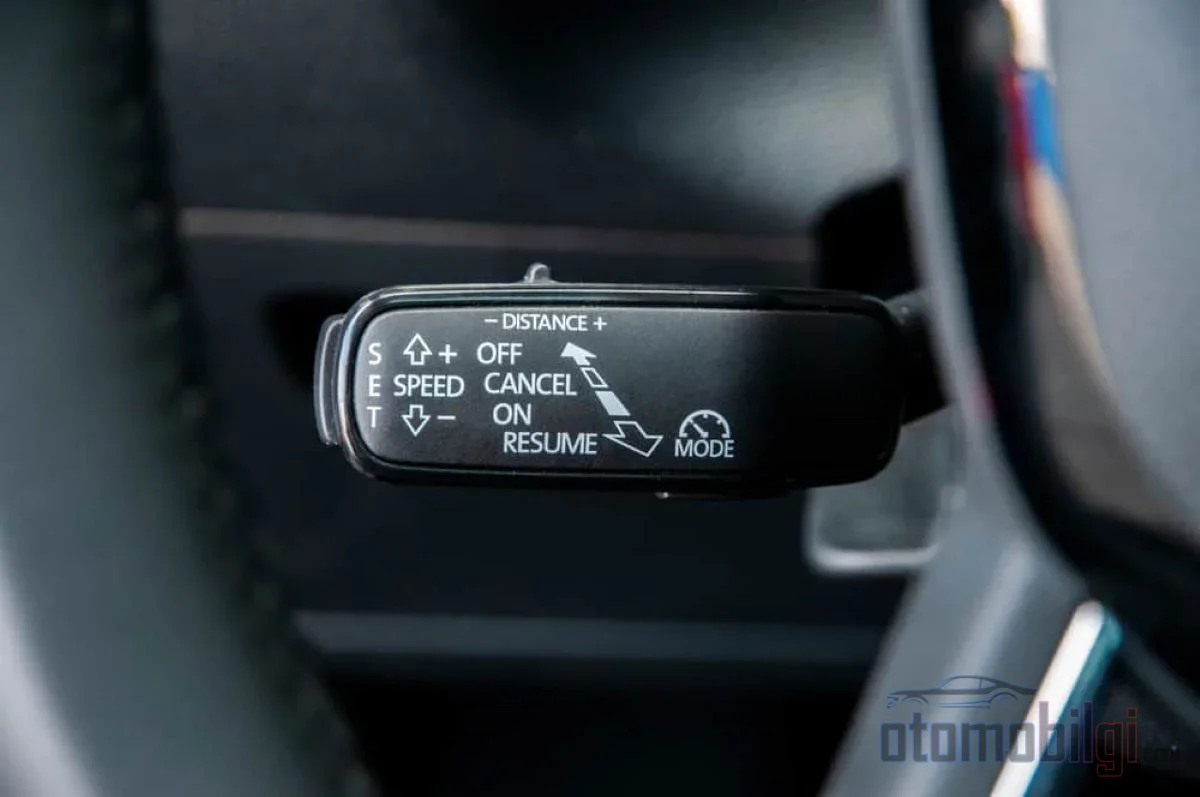
คุณนั่งอยู่หลังพวงมาลัย กดปุ่มสักปุ่ม แล้วรถก็รักษาความเร็วได้ด้วยตัวเอง แต่คุณรู้หรือไม่ว่าปุ่มที่คุณกดนั้นทำงานจริง ๆ อย่างไร? เพราะคนขับจำนวนมากบนท้องถนนเข้าใจว่า Cruise Control แบบดั้งเดิมบนรถของตนกับ Adaptive Cruise Control (ACC) คือสิ่งเดียวกัน ทว่าความแตกต่างระหว่างทั้งสองนั้นใหญ่โตเทียบเท่ากับความต่างระหว่างจักรยานธรรมดากับผู้ช่วยขับขี่อัจฉริยะ มาแกะระบบทั้งสองนี้ทีละชั้นกันเลย
Cruise Control แบบดั้งเดิมทำงานอย่างไรกันแน่?
หน้าที่ของ Cruise Control แบบดั้งเดิมนั้นชัดเจนมาก: คือรักษาความเร็วที่คุณกำหนดไว้ให้คงเดิม จนกว่าคุณจะเหยียบเบรกหรือปิดระบบ มันไม่สนใจการจราจร มองไม่เห็นรถคันหน้า และไม่ชะลอความเร็ว ลองคิดเป็นการทดลองทางความคิดแบบนี้: คุณตั้งความเร็วไว้ที่ 120 กม./ชม. บนทางด่วน แล้วมีรถเข้ามาข้างหน้าและชะลอความเร็วลง ระบบดั้งเดิมจะทำอะไร? ไม่ทำอะไรเลย ขณะที่มันยังคงรักษาความเร็วคงที่นั้นไว้ ภาระการเบรกจะตกอยู่ที่คุณทั้งหมด
นั่นคือ Cruise Control แบบดั้งเดิมไม่มีตา ไม่มีหู; มันเป็นเพียงกลไกที่ทำหน้าที่แทนเท้าขวาของคุณเท่านั้น มันเป็นเครื่องมือเพิ่มความสะดวกสบายที่ยอดเยี่ยมบนทางด่วนที่ยาว โล่ง และการจราจรไหลลื่น แต่ก็ไม่มีทางเหมาะสำหรับใช้ในการจราจรหนาแน่น; มันเป็นระบบที่ "เรียนรู้" ที่จะปิดการทำงานในทุกที่ที่การไหลลื่นต่อเนื่องถูกขัดจังหวะ
Adaptive Cruise Control ทำงานอย่างไร?
ส่วน Adaptive Cruise Control เป็นหนึ่งในสมาชิกที่ได้รับความนิยมที่สุดของตระกูลระบบช่วยขับขี่ขั้นสูง (ADAS) แนวคิดพื้นฐานของมันง่ายแต่ฉลาด: คุณเลือกความเร็วที่ต้องการเหมือนเดิม พร้อมระยะห่างที่คุณต้องการให้มีระหว่างคุณกับรถคันหน้า แล้วระบบจะจัดการที่เหลือเอง ถ้าการจราจรด้านหน้าชะลอลง ระบบจะลดคันเร่งเอง และในระบบส่วนใหญ่จะเบรกให้ด้วยหากจำเป็น เมื่อถนนโล่งขึ้น ระบบก็จะไต่ความเร็วกลับไปสู่ระดับที่คุณต้องการอย่างนุ่มนวล
โดยสรุป ต่างจากระบบดั้งเดิมตรงที่ ACC มองไปข้างหน้าของยานพาหนะ แต่ขอชี้แจงให้ชัดตั้งแต่ต้นว่า: ACC ไม่ใช่การขับขี่อัตโนมัติ แท้จริงแล้ว มันเป็นเพียงองค์ประกอบเดียวของระบบที่ไร้คนขับเท่านั้น ตามการจำแนกของ SAE International ระบบ ACC ส่วนใหญ่เป็นระบบอัตโนมัติระดับ 1; กล่าวคือควบคุมการเคลื่อนที่ในแนวไป-กลับเท่านั้น เมื่อรวมกับระบบรักษาตำแหน่งกึ่งกลางเลน จะยกระดับเป็นระดับ 2 แต่ก็ยังต้องมีคนขับที่ตื่นตัวอยู่หลังพวงมาลัยอยู่ดี
จุดเด่น
- เซนเซอร์เรดาร์สามารถวัดระยะทางเกิน 160 เมตร และสามารถซ่อนอยู่หลังกันชนได้
- ACC แบบใช้เรดาร์รุ่นแรกถูกเปิดตัวในปี 1999 บนรับ Mercedes รุ่น S-Class พร้อมระบบ Distronic
- ระบบ ACC ส่วนใหญ่อยู่ในระดับ 1 ตามการจำแนกของ SAE; จะเป็นระดับ 2 เมื่อรวมกับระบบรักษาตำแหน่งกึ่งกลางเลน
- ระบบ Stop-and-Go ACC โดยทั่วไปมีระยะการทำงานประมาณ 130 เมตร
- สภาพอากาศเลวร้ายสามารถลดประสิทธิภาพหรือทำให้ระบบทั้งสองใช้งานไม่ได้
หัวใจของทั้งสองระบบ: ความแตกต่างของเซนเซอร์
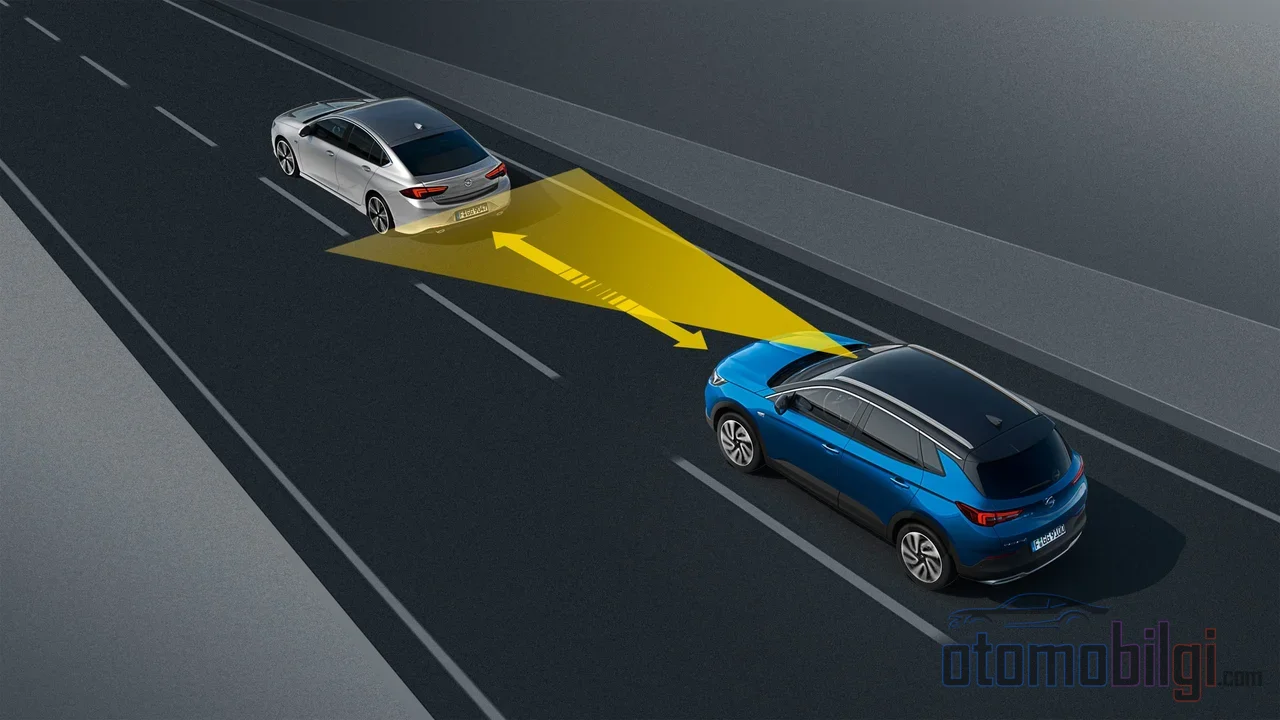
Cruise Control แบบดั้งเดิมไม่มีเซนเซอร์แม้แต่ตัวเดียว; มันอ่านแค่ความเร็วล้อเท่านั้น ขณะที่ ACC มีชุดฮาร์ดแวร์ที่มองเห็น วัด และตีความ นั่นคือเหตุผลที่เราต้องไม่สับสนระหว่างทั้งสอง แล้วจริง ๆ แล้ว ACC มองเห็นโลกอย่างไร?
เรดาร์: ปรมาจารย์แห่งระยะทาง
หัวใจของระบบ ACC ส่วนใหญ่คือเซนเซอร์เรดาร์ ซึ่งมักติดตั้งอยู่ด้านหน้าของยานพาหนะ มันปล่อยคลื่นวิทยุความถี่ 24 GHz หรือ 77 GHz และวัดระยะทางโดยคำนวณเวลาที่สัญญาณใช้เดินทางกลับ เนื่องจากคลื่นวิทยุกระจายตัวกว้าง มุมมองจึงกว้างและสามารถวัดระยะทางที่ เกิน 160 เมตร ได้อย่างแม่นยำ ยิ่งไปกว่านั้น เนื่องจากสามารถซ่อนไว้หลังกันชนพลาสติกได้ จึงไม่ทำลายรูปลักษณ์ภายนอกของยานพาหนะด้วย ข้อดีคือ: ได้รับผลกระทบจากฝนเล็กน้อยเพียงเล็กน้อย และให้ข้อมูลระยะทางและความเร็วสัมพัทธ์ที่เชื่อถือได้
เลเซอร์และกล้อง: ผู้ที่เข้าใจจากภาพ
ระบบที่ใช้เลเซอร์ (ไลดาร์) ตามทฤษฎีให้ระยะตรวจจับที่ไกลที่สุดและความแม่นยำที่ดีที่สุด; แต่ก็มีจุดอ่อนเช่นกัน เนื่องจากหมอกและอนุภาคน้ำดูดกลืนและหักเหแสงเลเซอร์ ความน่าเชื่อถือจึงลดลงในสภาพอากาศเลวร้าย และยิ่งไปกว่านั้น ยังประสบปัญหาในการติดตามยานพาหนะที่สกปรกและไม่สะท้อนแสง
ส่วนระบบที่ใช้กล้องจะตรวจจับยานพาหนะด้านหน้าด้วยคอมพิวเตอร์วิทัศน์ แทนที่จะวัดระยะทางโดยตรง มันอนุมานจากคำใบ้ของภาพ เช่น ขนาดของวัตถุและการเคลื่อนไหวระหว่างเฟรม ระบบที่ใช้กล้องคู่ (สเตอริโอ) สามารถรับรู้ความลึกจริงได้ด้วยพารัลแลกซ์ ความแข็งแกร่งของกล้องอยู่ที่การจดจำวัตถุและการตีความฉาก; งานเช่นการอ่านป้ายหรือการมองเห็นเส้นเลนเป็นขอบเขตของมัน
เมื่อพลังของทั้งสองรวมกัน
โซลูชันสมัยใหม่ที่แพร่หลายที่สุดคือแนวทางแบบไฮบริด: ขณะที่เรดาร์ทำการวัดระยะทางและความเร็วที่มั่นคง กล้องจะรับหน้าที่จัดประเภทวัตถุและตีความฉาก คุณสามารถเปรียบเทียบสิ่งนี้กับทีมงาน: เรดาร์เป็นเครื่องวัดระยะทางที่เชื่อถือได้ซึ่งบอกระยะทางได้แม้ในความมืด; ส่วนกล้องคือดวงตาที่เข้าใจว่าสิ่งที่เห็นเป็นยานพาหนะ ป้าย หรือเงา เมื่อทั้งสองทำงานร่วมกัน ระบบจะรู้ทั้งระยะทางที่ห่างออกไปและสิ่งที่กำลังเข้าใกล้
สถานการณ์ของสองระบบในการจราจรแบบหยุด-เคลื่อนที่
นี่คือฉากที่ ACC แตกต่างจากระบบดั้งเดิมอย่างชัดเจนที่สุด: การจราจรที่ติดขัดจนหยุดชะงัก ระบบครูสคอนโทรลแบบดั้งเดิมไร้ประโยชน์โดยสิ้นเชิงในสภาพแวดล้อมนี้; ความเร็วคงที่ และการเบรกเป็นหน้าที่ของคุณ ส่วน ACC แล้ว... ตรงนี้แหละที่ระดับชั้นของระบบแตกต่างกัน มีสามหมวดหมู่หลัก:
- ระบบที่สามารถหยุดนิ่งได้สมบูรณ์แต่รอการแทรกแซงจากผู้ขับขี่เพื่อเปิดใช้งานใหม่
- ระบบที่สามารถดำเนินต่อได้เองหลังจากหยุด-เคลื่อนที่ ในชื่อผู้ช่วยการจราจรติดขัดหรือ Stop&Go
- ระบบบางส่วนที่ปิดตัวเองเมื่อความเร็วต่ำกว่าความเร็วขั้นต่ำที่กำหนด
ระบบจำนวนมากทำงานได้ถึงประมาณ 32-40 กม./ชม.; ขณะที่ระบบช่วงความเร็วเต็ม (FSRA) สามารถจัดการการจราจรแบบหยุด-เคลื่อนที่ได้ ระบบช่วงความเร็วจำกัด (LSRA) จะปิดการทำงานที่ความเร็วต่ำ ระยะทำการตามปกติของระบบประเภท Stop-and-Go อยู่ที่ประมาณ 130 เมตร; ความลาดชันของพื้นผิวและสภาพอากาศสามารถส่งผลต่อสิ่งนี้ได้ รายละเอียดหนึ่งที่ควรระวัง: ระบบบางระบบสามารถหยุดยานพาหนะได้อย่างสมบูรณ์ แต่จะรีเซ็ตตัวเองหลังจากผ่านไปไม่กี่วินาที; จำเป็นต้องเหยียบแป้นเบรกเพื่อให้ยานพาหนะคงอยู่กับที่ ยิ่งไปกว่านั้น แม้ในการจราจรแบบหยุด-เคลื่อนที่ ACC ก็ไม่ให้การสนับสนุนด้านพวงมาลัยแก่คุณ; การรักษายานพาหนะให้อยู่ในเลนยังคงเป็นหน้าที่ของคุณ
ถนนแบบไหนเหมาะกับแบบไหน?
ทีนี้มาถึงคำถามที่ใช้งานจริงกันเลย: ควรใช้ระบบไหนในสถานการณ์ไหน? คำตอบชัดเจนกว่าที่คิด
| สถานการณ์ | Cruise Control แบบดั้งเดิม | Adaptive Cruise Control |
|---|---|---|
| ทางด่วนเปิดโล่ง ไหลลื่น | เหมาะสม; สบายในความเร็วคงที่ | เหมาะสม; ตามระยะห่างอย่างปลอดภัย |
| การจราจรติดขัด หยุด-เคลื่อน | ใช้ไม่ได้ | ทำงานในระบบ FSRA/Stop&Go |
| ฝนตก หิมะ หมอก | ใช้ได้อย่างระมัดระวัง | ไม่แนะนำ; ประสิทธิภาพเซนเซอร์ลดลง |
| ถนนคดเคี้ยว | อาจปิดการทำงานในทางลาดชันและโค้ง | ไม่แนะนำ; ควรหลีกเลี่ยงตามคู่มือการใช้งาน |
| การจราจรที่คาดเดาไม่ได้ | มีความเสี่ยง; ผู้ขับขี่ต้องให้ความสนใจตลอดเวลา | ช่วยได้แต่ผู้ขับขี่ต้องเฝ้าระวังเสมอ |
สภาพแวดล้อมที่ ACC ชอบที่สุดคือถนนเปิดโล่งและค่อนข้างตรง ที่มันมองเห็นด้านหน้าและการจราจรคาดเดาได้ มันอาจมองเห็นเส้นแบ่งเลน น้ำท่วมขัง หิมะปลิว หรือการจราจรติดขัดที่ทัศนวิสัยต่ำได้ยาก เซนเซอร์ที่สกปรกหรือถูกปิดกั้น ระบบที่ปรับความไวเกินไปอาจทำให้เกิดการเบรกกะทันหัน นั่นคือการหยุดกระชากที่ไม่พึงประสงค์ที่คนขับบางคนคุ้นเคย ยังมีด้านจิตวิทยาอีกด้วย: งานวิจัยขององค์กรด้านความปลอดภัยหนึ่งพบว่า ผู้ขับขี่ที่ใช้ ACC มีแนวโน้มขับเกินกว่าที่จำกัดความเร็วสูงกว่า เมื่อระบบดูสงบ การตกอยู่ในกับดักตั้งค่าแล้วลืมก็ง่าย; ในทางกลับกัน การปรับความเร็วอัตโนมัติในการจราจรที่แน่นขนัดอาจเชิญชวนให้เสียสมาธิได้
ACC เป็นการขับขี่อัตโนมัติหรือไม่? บทบาทที่แท้จริงของผู้ขับขี่
ไม่ใช่ และถ้าอยาก ให้ทำเครื่องหมายประโยคนี้ว่าเป็นประโยคที่สำคัญที่สุดในหน้านี้: ACC ไม่ใช่ระบบที่มาแทนที่ผู้ขับขี่ แต่เป็นระบบสนับสนุนที่มาแทนที่เท้าของคุณ พวงมาลัยเป็นของคุณ การมองการณ์ไกลเป็นของคุณ ความรับผิดชอบเป็นของคุณ คู่มือผู้ขับขี่ก็สรุปได้ในทางเดียวกัน: การพิจารณาสภาพการขับขี่ การจราจร อากาศ และถนนทั้งหมด เป็นหน้าที่ของผู้ขับขี่ การคาดเดาว่าคนขับคนอื่นจะทำอะไรก็เป็นหน้าที่ของคุณเช่นกัน; เรดาร์ไม่ทำแทนคุณได้เลย
ดังนั้นให้มองว่า ACC เป็นผู้ช่วยที่ใจดี ที่จัดการการเร่งและเบรกในการเดินทางระยะไกล ความสะดวกสบายเพิ่มขึ้นจริง และถ้ารักษาระยะห่างอย่างปลอดภัย การไหลของการจราจรก็อาจดีขึ้นด้วย แต่ทันทีที่คุณคิดว่าเท้าคุณหลุดจากแป้น นั่นคือเวลาที่คุณต้องระลึกถึงข้อจำกัดของระบบ การเหยียบเบรกหรือแทรกแซงของคุณมีผลทันทีในทุกสถานการณ์; ระบบยอมรับคำสั่งของคุณเสมอ
โดยสรุป: ความแตกต่างในหนึ่งประโยค
Cruise Control แบบดั้งเดิมเพียงแค่รักษาความเร็วที่คุณตั้งไว้; ไม่สนใจการจราจรข้างหน้า และการเบรกยังคงเป็นหน้าที่ของคุณ ส่วน Adaptive Cruise Control จะตรวจจับรถด้านหน้าด้วยเรดาร์และกล้อง รักษาระยะห่างอย่างปลอดภัยเอง ลดความเร็วเมื่อจำเป็น และเมื่อถนนโล่งจะกลับไปที่ความเร็วที่คุณตั้งไว้ อย่างไรก็ตาม ในทั้งสองระบบ พวงมาลัยและความรับผิดชอบยังคงเป็นของคุณ: ACC ไม่ใช่นักบินอัตโนมัติ แต่เป็นผู้ช่วยที่ฉลาด เมื่อใช้บนถนนที่เหมาะสม ในสภาพที่ถูกต้อง และตื่นตัวอยู่เสมอ ทั้งสองคือเครื่องมือความสะดวกสบายที่ช่วยชีวิตได้
แหล่งอ้างอิง
- Adaptive cruise control - Wikipedia
- ระบบควบคุมความเร็วแบบปรับตัวคืออะไร? หลักการทำงาน ข้อดีและข้อเสีย
- ระบบควบคุมความเร็วแบบปรับตัวสำหรับรถยนต์นั่ง
- ระบบควบคุมความเร็วแบบปรับตัว vs. แบบดั้งเดิม: ต่างกันอย่างไร?
- ระบบควบคุมความเร็ว: คืออะไรและวิธีใช้งาน
- ระบบควบคุมความเร็วแบบปรับตัว Stop and Go - คู่มือผู้ใช้ Renault
- เงื่อนไขและข้อจำกัดของระบบควบคุมความเร็วแบบปรับตัว
- ผู้ใช้ระบบควบคุมความเร็วแบบปรับตัวมีแนวโน้มขับเร็วเกินกว่ามากขึ้น: การศึกษาของ IIHS
- ระบบควบคุมความเร็วแบบเรดาร์ vs. กล้อง : r/cars