自适应巡航控制和定速巡航有什么区别?
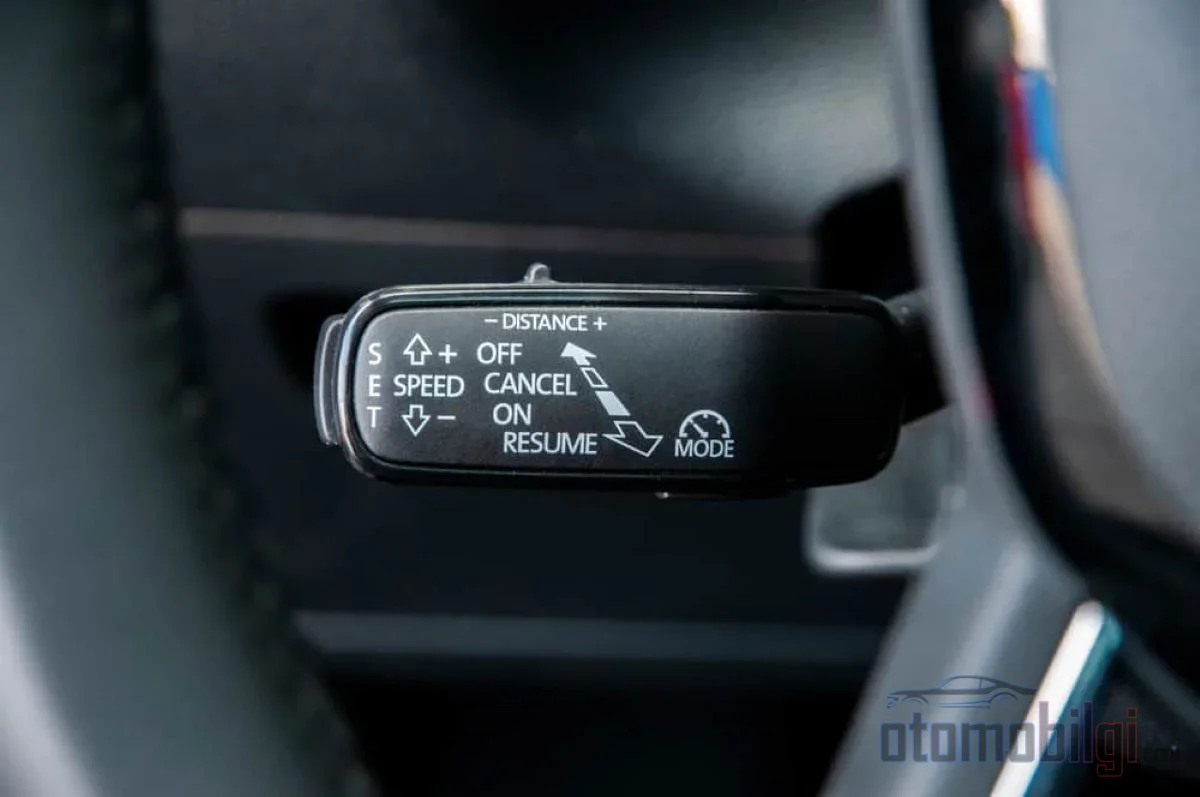
你坐在方向盘后面,按下一个按钮,然后车速就由车辆自动保持. 但你知道你按下的那个按钮究竟做了什么吗? 因为道路上许多司机都以为,车上的传统定速巡航(Cruise Control)和自适应巡航(ACC)是一回事. 然而,这两者之间的差距,就像一辆普通自行车与一位智能驾驶助手之间的差距一样大. 让我们一层一层地拆解这两个系统.
传统定速巡航到底做什么?
传统定速巡航的任务定义非常明确: 把你设定的速度原样保持下去,直到你踩下刹车或关闭系统为止. 它不管交通状况,看不见前车,也不会减速. 想象这样一个思想实验: 你在高速公路上设定了120 km/h,前方有一辆车驶入并减速了. 传统系统会怎么做? 什么也不做. 它继续保持那个固定车速,刹车的事完全留给你.
也就是说,传统定速巡航没有眼睛,也没有耳朵; 它只是一个代替你右脚的机械装置. 在漫长、开阔且车流通畅的高速公路上,它是出色的舒适配置. 但它并不是为拥堵路况设计的; 一个学会了在车流顺畅被打破的任何情况下自动退出的系统.
自适应巡航是如何工作的?
自适应巡航则是高级驾驶辅助系统(ADAS)家族中最受喜爱的成员之一. 它的基本理念简单却聪明: 你依然选择你想要的车速,以及你希望与前车保持的距离. 剩下的交给系统处理. 当前方车流减速时,它会自动收油门,在大多数系统中,必要时甚至会刹车. 当道路畅通时,它又会平顺地爬升回你设定的车速.
简而言之,与传统系统不同,ACC会观察车辆前方. 不过首先要把一点说清楚: ACC不是自动驾驶. 顾名思义,它只是一个无人驾驶系统的单一组成部分. 在SAE International的分级标准中,大多数ACC系统属于Level 1自动化; 也就是说它只控制前后方向的运动. 与车道居中结合后可提升至Level 2,但仍然必须有一位警觉的驾驶员守在方向盘前.
亮点
- 雷达传感器可以测量超过160米的距离,并可隐藏在保险杠后方.
- 首款雷达支持的ACC于1999年随Mercedes Distronic在S级车型上首次亮相.
- 大多数ACC系统在SAE分级中属于Level 1; 结合车道居中后即成为Level 2.
- Stop-and-Go ACC系统的典型工作范围约为130米.
- 恶劣天气可能降低甚至使两个系统失效.
两个系统的核心: 传感器差异
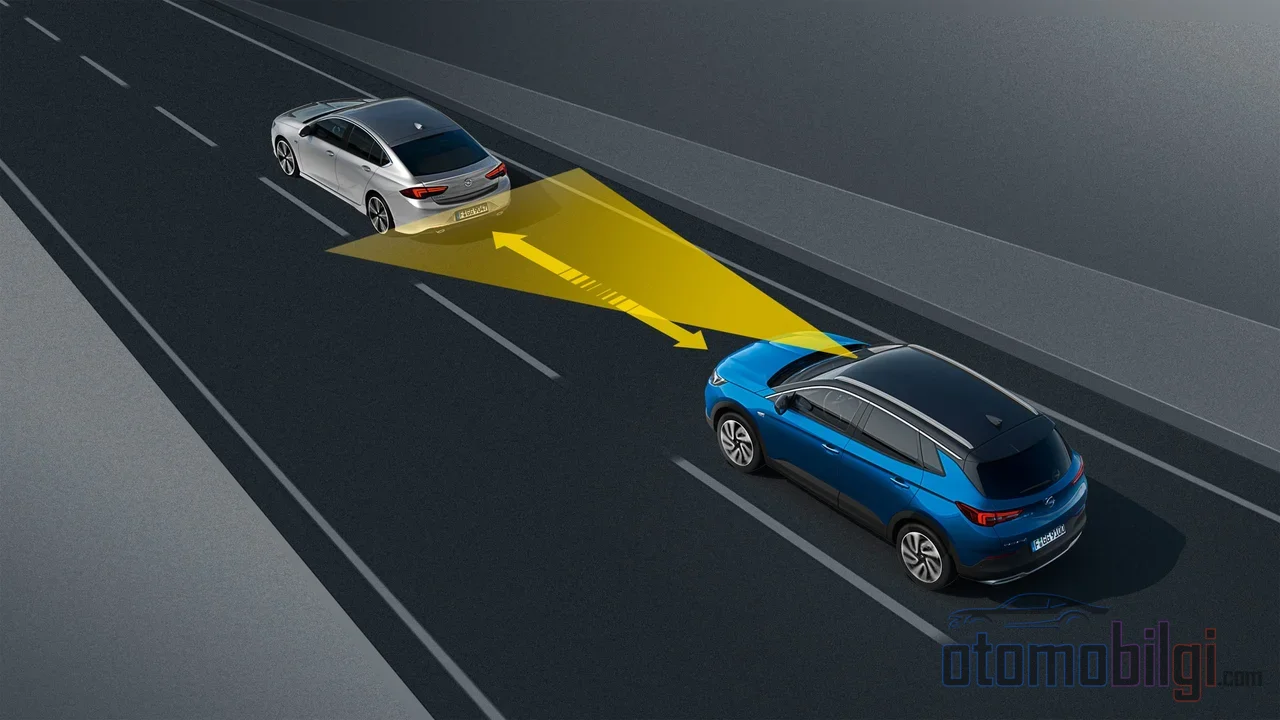
传统定速巡航连一个传感器都没有; 它只读取车轮速度. 而ACC则拥有一套能够观察、测量和解读的硬件设备. 这正是我们不能混淆两者的原因. 那么,ACC究竟是如何“看”世界的?
雷达: 距离大师
大多数ACC系统的核心是一个通常位于车辆前部的雷达传感器. 它发射24 GHz或77 GHz的无线电波,通过计算信号返回的时间来测量距离. 由于无线电波扩散范围广,其视野角度很大,可以准确测量超过160米的距离. 而且它可以隐藏在塑料保险杠后面,不会破坏车辆的外观. 好处在于: 它受小雨影响不大,能提供可靠的距离和相对速度数据.
激光与摄像头: 读懂图像的行家
基于激光(lidar)的系统理论上能提供最长的探测距离和最高的精度; 但也有其弱点. 由于雾气和水汽颗粒会吸收并散射激光束,恶劣天气下可靠性会下降,而且跟踪脏污或无反光表面的车辆也会有困难.
而基于摄像头的系统则通过计算机视觉识别前方车辆. 它不是直接测量距离,而是从物体大小、帧间运动等图像线索中推断出来. 使用双目(立体)摄像头的系统可以借助视差感知真实的深度. 摄像头的强项在于物体识别和场景解读; 比如读取交通标志或识别车道线这类任务,正是它的强项.
两者合力之时
最常见的现代解决方案是混合方案: 雷达负责可靠的距离和速度测量,摄像头则承担物体分类和场景解读的任务. 你可以把它比作一个团队: 雷达是即使在黑暗中也能报告距离的可靠测距仪; 摄像头则是能判断看到的是车辆、标志还是阴影的那双眼睛. 当两者协同工作时,系统既知道目标有多远,也知道正在接近什么.
走走停停的拥堵路况下两个系统的表现
这正是ACC与传统系统区分最明显的场景: 事故频发的拥堵车流. 传统定速巡航在这种环境下完全失效; 速度保持不变,刹车只能靠你自己. 至于ACC嘛...... 此时系统的档次便见分晓. 主要有三大类:
- 能够完全刹停、但重新激活需要驾驶员干预的系统
- 名为交通拥堵辅助或Stop&Go、能在走走停停中自动继续行驶的系统
- 低于某一最低速度时会自动关闭的部分系统
许多系统的工作范围约为32-40 km/h; 全速域(FSRA)系统可以应对走走停停的拥堵路况,而限速域(LSRA)系统在低速时会失效. Stop-and-Go类系统的典型探测范围约为130米; 路面坡度和天气条件都可能对此产生影响. 有一个细节需要注意: 有些系统可以把车完全刹停,但几秒钟后就会自动复位; 若要让车辆保持静止,需要踩下刹车踏板. 此外,即使在走走停停的路况下,ACC也不会为你提供转向辅助; 让车辆保持在车道内仍然是你自己的事.
哪种道路用哪种更合理?
现在回到最实际的问题: 在什么情况下该用哪个系统? 答案比你想象的更清晰.
| 路况 | 传统定速巡航 | 自适应巡航 |
|---|---|---|
| 开阔、畅通的高速公路 | 理想; 定速行驶,舒适省心 | 理想; 保持安全车距跟车 |
| 拥堵、走走停停的交通 | 不适用 | FSRA/Stop&Go 系统可工作 |
| 雨、雪、雾天 | 可谨慎使用 | 不推荐; 传感器性能下降 |
| 多弯道路段 | 在坡道和弯道中可能失效 | 不推荐; 根据用户手册应避免使用 |
| 不可预测的交通 | 有风险; 驾驶员必须时刻保持参与 | 有辅助作用,但驾驶员监督必不可少 |
ACC 最喜欢的环境,是开阔、相对平坦、可以向前远眺且交通可预测的道路. 它可能难以看清车道线、积水、飞雪,或视野不佳时停滞的车流. 传感器脏污或被遮挡时,过于灵敏调校的系统还可能出现突然制动,也就是一些驾驶员熟悉的那种令人不适的急刹. 此外还有心理层面的影响: 一家安全机构的研究发现,使用 ACC 的驾驶员超速行驶的倾向更高. 系统看起来从容不迫,很容易掉进"设置后 forget"的陷阱; 而在拥挤的车流中,自动车速控制反而可能招致分心.
ACC 是自动驾驶吗? 驾驶员的真正角色
不是. 如果愿意,请把这句话标记为全文最重要的一句: ACC 不是取代驾驶员的系统,而是取代你双脚的辅助系统.方向盘是你的,预判是你的,责任也是你的. 驾驶员手册也指向同一个结论: 兼顾所有行驶、交通、天气和道路条件是驾驶员的义务. 预测其他驾驶员的动向同样是你自己的责任; 没有任何雷达能替你做到这一点.
所以,把 ACC 当作一位在长途旅行中帮你管理加速和刹车的热心助手. 舒适度确实会提升,如果保持安全跟车距离,交通流畅度也可能改善. 但当你以为自己可以把手从踏板上完全放开的时刻,恰恰是你需要记住系统局限性的时刻. 在任何情况下,你踩刹车或进行干预都会立即生效; 系统始终会接受你的指令.
简而言之: 一句话说清区别
传统定速巡航只保持你设定的速度; 它看不见前方车流,刹车永远靠你自己. 自适应巡航则通过雷达和摄像头监测前车,自动保持安全距离,必要时减速,道路畅通后恢复到你设定的速度. 不过无论哪种,方向盘和责任都在你手中: ACC 不是自动驾驶仪,而是聪明的助手. 在正确的道路上、正确的条件下、保持清醒地使用时,两者都是能救命的舒适配置.