信号辅助变道系统是如何决策的?
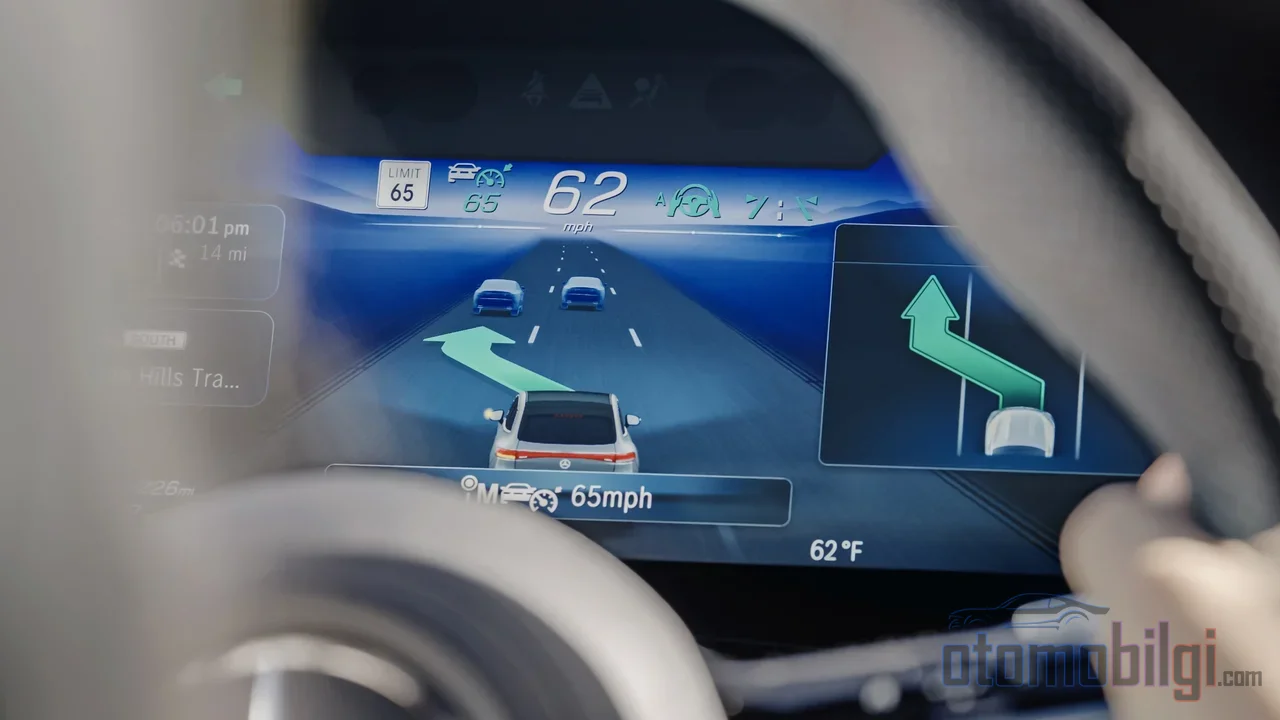
拨下转向灯拨杆,汽车正在自动转动方向盘…… 但车内其实正在上演一场“决斗”的最后几秒: 雷达、摄像头和数十个控制单元正在几毫秒内寻找一个问题的答案:"目标车道真的空着吗?" 可如果答案是"不"呢? 自动变道系统的决策过程远比你想象的更引人好奇——最后我们还会谈到那个关键问题: 自动变道系统是如何决策的?在这个过程中,作为驾驶员的你的话语权有多大?
转向灯已打,接下来会发生什么? 决策链的头几秒钟
当你打下转向灯的那一刻,车内的多个ECU(即电子控制单元)同时开始工作. 你可以把它想象成学校郊游前老师的检查清单: 每个单元都要问自己的问题,而且只有全部回答"是",才能出发. 这里的共同问题只有一个,而且非常明确: 这个变道操作安全吗?
这条链上最关键的一环是盲点警告. 隐藏在后保险杠两侧角落的雷达传感器,持续不断地扫描相邻车道. 系统的典型决策逻辑大致如下: 如果检测到车辆、横向距离接近低于3.5米、该车辆明显以更快的速度逼近、且碰撞剩余时间低于2.5秒,就会发出警报. 最后一项指标被称为TTC,即碰撞剩余时间——简而言之,就是"还有几秒我们会撞上?"这个问题的技术版本.
如果条件判定为危险,就会启动一种称为"意图抑制"的机制: 变道辅助会被延迟或完全阻止. 也就是说,即使你已经打了转向灯,汽车也仿佛在对你说"等一下,那里有车".
要点总结
- 盲点雷达通常以3.5米的距离边界和2.5秒的碰撞时间阈值工作
- 如果盲点有车,变道辅助就会被抑制或延迟
- 如果驾驶员执意转动方向盘,系统会放行,但会持续发出警告并记录该操作
- 这些系统属于SAE Level 2级别; 驾驶员始终负有责任
- 盲点监测在减少警方通报的变道事故方面是有效的
雷达还是摄像头? 系统的"眼睛"是如何工作的?
盲点监测的主角通常是后角雷达. 这种雷达既能测量距离,也能估算来车的相对速度——它不仅会说"那里有个东西",还能回答"那个东西正在接近我们吗?速度快吗?"这个问题. 大多数汽车雷达工作在77 GHz频段,而它的妙处在于: 在雾、雨和雪天中,它比摄像头更可靠.
摄像头则可以作为雷达的辅助; 在某些系统架构中,侧向和后向摄像头甚至成为主要数据来源. 雷达的监测区域沿相邻车道延伸,该区域的长度,甚至系统开始工作的最低车速,都因品牌而异. 检测到危险时,后视镜上的警示灯可以连续闪烁,同时还可伴随声音提示甚至方向盘振动.
盲区有车时系统会怎么做?
假设你的盲区里有一辆车,而你仍然打了转向灯. 系统会再升级一级警报: 急促的警示音、闪烁的视觉警告,部分车辆还会有方向盘振动. 但关键问题是——它能阻止变道吗?
在L2级自动驾驶中,答案是否定的: 最终决定权永远在你手中. 如果你执意转动方向盘,系统会允许你的操作,但它不会沉默旁观——它会持续发出警告,记录并标记驾驶员的这次操作. 车辆会记住这件事,心里有数.
有些车辆还会更进一步. 被称为盲点干预的第二层机制,如果你无视警告仍然开始变道,它可以自动施加轻微制动. 而有些系统则会通过分配到车轮上的制动力或纠正性转向辅助,尝试让车辆回到自己的车道. 也就是说,警告和干预是两回事: 警告向你提供信息,干预则增加方向盘阻力、修正性转向或制动.
这些系统的有效性也并非空洞的承诺: 事实证明,盲区监测系统在预防各级严重程度的变道事故方面是有效的,无论事故严重程度如何,这些事故都会报警至警方. 所以这是一项严肃的技术——但和所有技术一样,它也有局限.
L2级的真相: 这辆车不会替你开车
现在让我们来看看最关键的一点,因为这里常常让人混淆. 自动变道在SAE分级中属于Level 2,即部分驾驶自动化. 车辆确实可以同时控制转向和速度——但方向盘后的人有义务进行监督,并承担全部责任. 从L0到L2的每个级别中,即使车辆处于激活状态,驾驶员也必须保持参与. 我们所说的完全自动驾驶要到L4-L5才开始,而这项技术距离我们还非常非常遥远. 近年来还流行起一个叫“L2+”的概念; 这个名字听起来很美好,但它仍处于0到5这个阶梯的下层台阶上.
关于触碰方向盘的问题也是一个不容忽视的细节: 当自动驾驶激活时,如果驾驶员突然干预方向盘,系统会立即做出反应,而这种互动并不总是顺畅的. 在一项案例研究中,当驾驶员触碰方向盘时,车辆意外地向左甩向护栏. Tesla的Model 3用户手册也明确说明了这一点: 你必须随时准备手动转动方向盘并进行变道. 简而言之,即使系统正在工作,你的手也要靠近方向盘,注意力要放在路上.
每个品牌都不一样: 为什么你一定要阅读用户手册?
使用两个不同品牌的自动变道功能,就像拿着两款不同游戏的控制器: 相似的按键,不同的规则. 现代和起亚的HDA2系统在车道居中和自适应巡航的基础上增加了由转向灯触动的自动变道功能,而特斯拉的车道保持辅助则被定义为将车辆锁定在车道正中央的真正车道居中系统. 丰田的系统在弯道中有时反应延迟,有时又介入过早. 某些系统在大约60 km/h以上的车速且车道线清晰可辨时才进入待命状态.
正因如此,只有一条建议——而且它不该写在每篇文章的末尾,而应写在开头: 阅读你自己的车辆用户手册. "盲点辅助"之类的套件名称,有时只包含警示功能,有时则涵盖警示加干预——你的车属于哪一种,只有从手册中才能得知. 而且这些套件在不同的车速阈值和不同的条件下才会启动.
系统的盲点: 在哪里以及为何失效?
系统自身也有盲点——我们喜欢这个讽刺. 雷诺的用户手册是该类别中最清晰的资料之一: 在雨雪等恶劣天气条件下,对固定物体、行人以及自行车骑行者,系统无法工作; 在急弯和开阔地带也可能表现吃力. 探测范围是按标准车道宽度设定的——在狭窄车道上,它可能会对较远处的车辆过早发出警报;而在宽阔车道上,则可能完全忽略正位于你盲点中的车辆.
时机也并非总是完美无缺. 当两辆车并排高速接近时,警报可能会来得太迟; 当你驶过一辆卡车时,警报可能在你的操作完成之前就被切断. 如果保险杠脏污或被积雪覆盖,雷达的性能会下降,事故之后甚至雷达的校准也可能失准. 下雨时,车道辅助系统把积水带反光误认为车道线,这也是车主们从实际使用中报告的真实问题.
也许最颠覆认知的一句话是: 后视镜上的警示灯没有亮起,并不能证明车道是空的. 摩托车、自行车、以闪电般速度接近的车辆以及复杂的交叉路口,都是这些系统的棘手目标. 看后视镜、 shoulder check 和打转向灯,仍然是安全变道不可或缺的部分.
那么,总结一下: 当我打转向灯时,车会替我做决定吗?
答案很明确: 不会. 当你打转向灯时,系统会用雷达和摄像头验证旁边和后方的车辆; 如果盲点中存在危险,系统会推迟或阻止该操作,必要时甚至会通过轻微制动来保护你. 但由于 Level 2 的限制,最终决定权始终在你手中——如果你转动方向盘,系统就会放行,只发出警告并记录在案. 车辆是你的助手,而不是决策者; 坐在座位上的真正驾驶员依然是你. 你不也觉得这才是坐进驾驶座的最佳安全状态吗?