ACC กำหนดเป้าหมายการติดตามอย่างไรเมื่อมีการเปลี่ยนช่องทาง
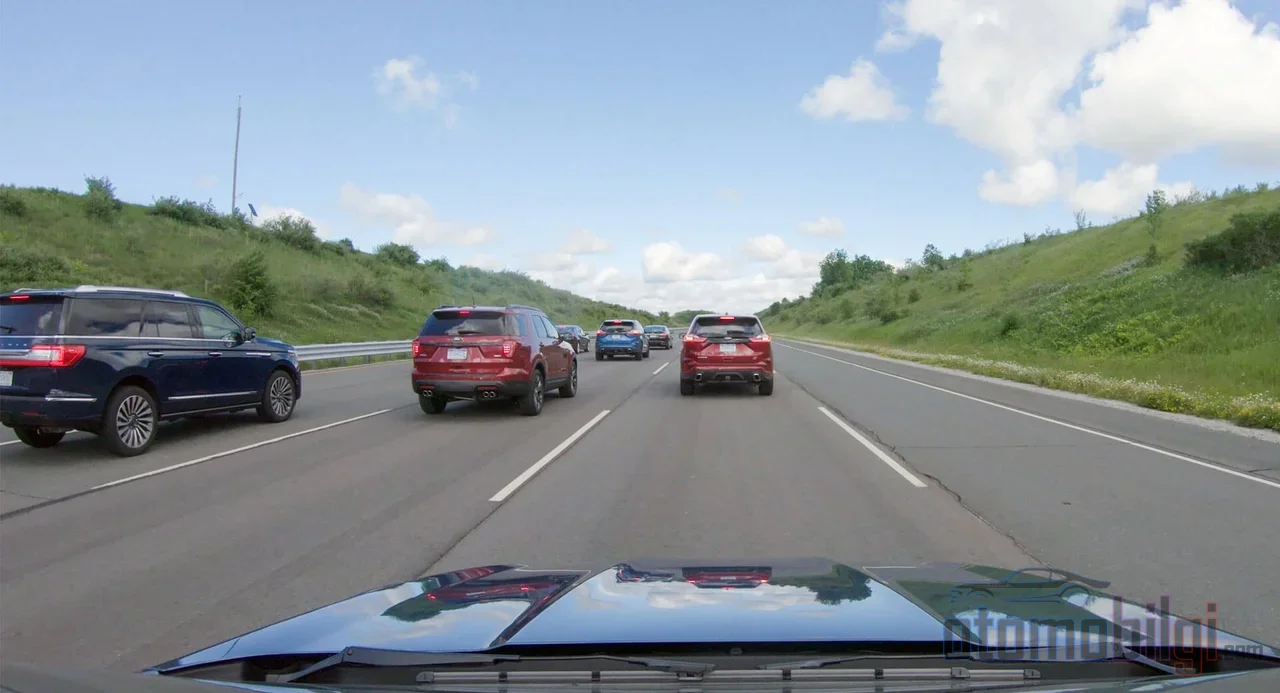
Adaptif Cruise Control (ACC) เปิดอยู่บนทางหลวง การจราจรไหลลื่น ทุกอย่างเรียบร้อยดี จู่ๆ รถคันหน้าเลี้ยวไปเลนขวา เลนเปิดโล่ง และรถของคุณที่กำลังเร่งเต็มสปีดเมื่อวินาทีก่อนก็เบรกช้าลงทันทีในวินาทีต่อมา หรืออาจเป็นตรงกันข้ามโดยสิ้นเชิง: มีรถแอบแซงเข้ามาจากเลนข้างเคียง และระบบยังคงเร่งความเร็วต่อไปราวกับไม่มีอะไรเกิดขึ้น ช่วงเวลาเพียงไม่กี่วินาทีนั้น คือช่วงเวลาที่วิกฤตที่สุดและพูดถึงน้อยที่สุดของ ACC: หน้าต่างการสลับเป้าหมาย ซึ่งเป็นช่วงที่ระบบเรดาร์โอนเป้าหมายจากรถคันหน้าไปยังรถคันใหม่ ในหน้านี้เราจะอธิบายช่วงเวลานั้นอย่างละเอียด
แล้วทำไมเรื่องนี้จึงสำคัญมาก? เพราะคนขับส่วนใหญ่เห็น ACC ทำงาน แต่ไม่รู้ว่าในเบื้องหลังรถคันไหนถูกเลือกเป็น "เป้าหมาย" การเลือกนั้นเปลี่ยนอย่างไร และทำไมในช่วงเวลาการเปลี่ยนถ่ายจึงอาจเกิดเซอร์ไพรส์ที่น่ากลัวได้ ถ้าพร้อมแล้ว มาดำดิ่งสู่ห่วงโซ่การตัดสินใจที่อยู่เบื้องหลังสัญญาณนั้นกัน
ACC เลือกและติดตามรถคันหน้าอย่างไร?
ก่อนอื่นขอทบทวนสั้นๆ เพราะเส้นทางสู่ความเข้าใจการเปลี่ยนเป้าหมายคือการรู้ตรรกะของระบบ ACC ทำงานโดยอาศัยคลื่นวิทยุที่แผ่ออกจากเรดาร์ซึ่งซ่อนอยู่หลังกระจังหน้าหรือกันชน แล้วเด้งกลับจากวัตถุรอบตัว ในระบบสมัยใหม่ส่วนใหญ่ ยังมีกล้องที่ติดตั้งอยู่บริเวณใกล้กระจกมองหลังด้านในทำงานร่วมด้วย: กล้องนี้ใช้ซอฟต์แวร์จดจำภาพเพื่อแยกแยะยานพาหนะ เส้นเลน และป้ายจราจร ส่วนผู้ผลิตที่ใช้เรดาร์และกล้องร่วมกัน จะผสมผสานข้อมูลจากเซนเซอร์ทั้งสองเข้าด้วยกัน แนวทางหลายเซนเซอร์นี้ให้การตรวจจับที่เชื่อถือได้มากกว่าเซนเซอร์เดี่ยวอย่างมาก
ส่วนที่น่าสนใจจริงๆ คือความเร็วในการประมวลผล: คอมพิวเตอร์ของรถประมวลผลข้อมูลเซนเซอร์ 10-20 ครั้งต่อวินาที และในแต่ละรอบจะวัดว่าระยะห่างจากรถคันหน้าเปลี่ยนแปลงอย่างไร รถคันนั้นกำลังช้าลง เร่งขึ้น หรือวิ่งคงที่? ระบบใช้การวัดเหล่านี้เพื่อพยายามคาดการณ์ว่าจะเกิดอะไรขึ้นในอีกไม่กี่วินาทีข้างหน้า กล่าวคือ ACC แท้จริงแล้วคือเครื่องคาดการณ์ที่คำนวณเล็กๆ อย่างต่อเนื่อง ไม่ได้แค่มองรถในกระจกแล้วตอบสนองเท่านั้น
จะเกิดอะไรขึ้นเมื่อมีรถหลายคันอยู่ในพื้นที่ติดตามพร้อมกัน?
ลำแสงเรดาร์จริงๆ มองเห็นวัตถุหลายชิ้นพร้อมกันในคราวเดียว ระบบเพียงแค่ต้องตอบคำถามว่า "คันไหนอยู่ในเส้นทางของฉัน?" โดยพิจารณาจากเส้นเลนและวิถีการเคลื่อนที่ของยานพาหนะ จุดนี้คือที่ที่การติดตามวัตถุหลายชิ้นเข้ามามีบทบาท: ระบบพยายามรักษาตัวตนและวิถีของรถแต่ละคันโดยจับคู่การตรวจจับระหว่างเฟรมกล้องต่อเนื่องและการสแกนเรดาร์ ข้อมูลเรดาร์ถูกฉายทับและจับคู่กับภาพจากกล้อง ด้วยวิธีนี้ "รถสีขาวที่แอบเข้าเลน" กับ "รถสีแดงที่อยู่อีกสองเลนข้างหน้า" จะไม่ถูกสับสนกัน อย่างน้อยก็ในทางทฤษฎี
แต่ในทางปฏิบัติ ทุกอย่างไม่ราบรื่นอย่างที่คุณคิด และจุดนี้เองคือจุดที่เรามาถึงหัวข้อหลักของหน้านี้
จะเกิดอะไรขึ้นเมื่อรถคันหน้าเปลี่ยนเลน?
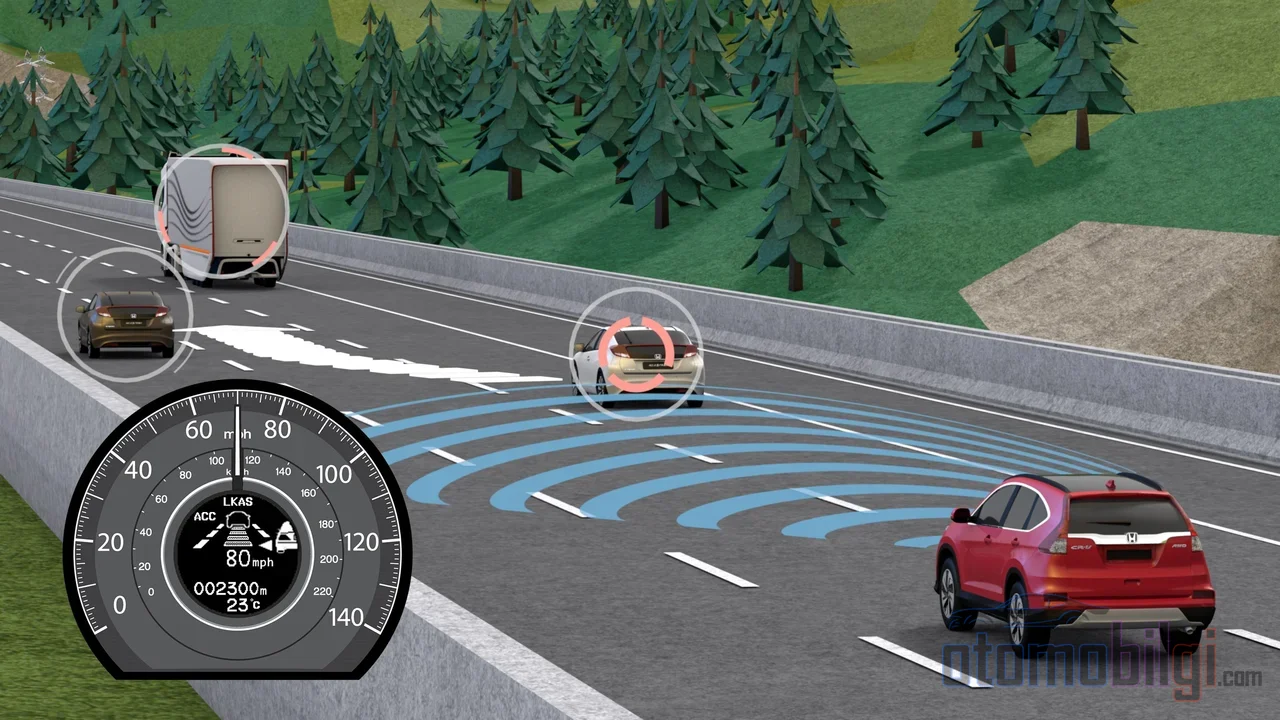
มาทำให้สถานการณ์ชัดเจน: ACC กำลังติดตามรถคันหน้าอยู่ รถคันนั้นเลี้ยวไปทางขวาและออกจากเลน เมื่อระบบสังเกตเห็น มันจะตรวจพบว่ารถที่ติดตามอยู่ไม่ได้อยู่ในเส้นทางของคุณอีกต่อไป และรถจะเร่งความเร็วกลับไปยังความเร็วที่ตั้งไว้ใหม่ ฟังดูสมเหตุสมผลดี ใช่ไหม สำหรับคนที่ไม่ได้เผลออยู่ในสถานการณ์นั้น? แต่การตรวจจับนั้นใช้เวลาหลายรอบการประมวลผลของเซนเซอร์ และในช่วงเปลี่ยนผ่านนี้ระบบต้องอยู่ในความไม่แน่นอนของการตัดสินใจ: เป้าหมายเดิมกำลังจะหายไป ส่วนเป้าหมายใหม่ยังไม่นิ่งเต็มที่
สิ่งที่น่าสนใจ
- เซนเซอร์ ACC ประมวลผลข้อมูล 10-20 ครั้งต่อวินาที การเปลี่ยนเป้าหมายจะเสร็จสมบูรณ์ตลอดรอบการทำงานเหล่านี้
- ตามงานวิจัยที่ผ่านการตรวจสอบโดยผู้เชี่ยวชาญในปี 2021 ACC แบบดั้งเดิม ไม่สามารถรับรู้และตอบสนองล่วงหน้าต่อรถที่แทรกเข้ามาในเลนได้อย่างมีประสิทธิภาพ
- การตั้งค่าระยะห่างในการติดตามโดยทั่วไปอยู่ระหว่าง ประมาณ 1.5 วินาที ถึงประมาณ 3 วินาที คำแนะนำด้านความปลอดภัยคือ 3-4 วินาที
- ในโค้ง ACC อาจเลือกรถในเลนข้างเคียงเป็นเป้าหมายโดยไม่ตั้งใจ
- ACC ไม่เข้าควบคุมเบรกแทน: เมื่อถึงขีดจำกัดของระบบ ระบบจะแจ้งเตือน และผู้ขับขี่ต้องเข้าแทรกแซงทันที
การเลือกเป้าหมายใหม่ระหว่างการเปลี่ยนผ่านอ้างอิงตามเกณฑ์ต่อไปนี้: รถตัวเลือกอยู่ภายในเส้นเลนของคุณหรือไม่ มุมวิถีการเคลื่อนที่ ความต่างของความเร็ว และระยะห่าง เมื่อเรดาร์ทำงานร่วมกับกล้อง ระบบจะพยายามแยกแยะว่ารถคันใดอยู่ข้างหน้าจริงๆ ระบบขั้นสูงอาจก้าวไปอีกขั้น: โดยติดตามการเปิดไฟเลี้ยวหรือมุมเข้าโค้งของรถในเลนข้างเคียง เพื่อคาดการณ์ล่วงหน้าว่ามีโอกาสแทรกเข้ามาในเลนของคุณหรือไม่ แต่ระวัง ความสามารถนี้ไม่มีในทุกรถ; ระบบจำนวนมากมองไม่เห็นสัญญาณ และต้องตอบสนองในทันทีที่การแทรกเข้ามาเกิดขึ้นจริง
ระยะห่างในการติดตามถูกคำนวณใหม่อย่างไรในช่วงเปลี่ยนเป้าหมาย?
เมื่อกำหนดเป้าหมายใหม่แล้ว ระบบจะสร้างระยะห่างในการติดตามขึ้นใหม่ตั้งแต่ต้น โดยทั่วไปผู้ขับขี่จะเลือกระดับระยะห่างหนึ่งจาก 3-4 ระดับ; ระดับเหล่านี้ครอบคลุมตั้งแต่ประมาณ 1.5 วินาทีสำหรับการตั้งค่าระยะใกล้ จนถึง 3 วินาทีสำหรับการตั้งค่าระยะไกล ระยะทางจริงทางกายภาพเปลี่ยนแปลงตามความเร็ว: ระยะห่างในการติดตาม 2 วินาที ที่ความเร็วต่ำเทียบเท่าประมาณ 88 ฟุต (ประมาณ 27 เมตร) และที่ความเร็วทางหลวงเทียบเท่าประมาณ 205 ฟุต (ประมาณ 62 เมตร) ในขณะเปลี่ยนไปยังเป้าหมายตัวเลือก ระบบต้องวัดความเร็วและระยะห่างของรถใหม่ตลอดหลายรอบการทำงาน; ถ้าตัดสินใจเบรกหรือเร่งก่อนการวัดจะนิ่ง นั่นแหละคือช่วงเวลา "ทำไมเบรกล่ะ?" ที่เกิดขึ้น
ทำไมระบบจึงเข้าใจผิดในช่วงเปลี่ยนผ่านนี้?
ทีนี้มาถึงส่วนสำคัญที่สุดของเรื่องกัน แม้การเปลี่ยนเป้าหมายจะดูเหมือนเพียงการสลับข้อมูลธรรมดา แต่ช่วงเวลานี้คือช่วงที่ระบบเปราะบางที่สุด และเหตุผลก็เป็นเรื่องทางกายภาพอย่างชัดเจน
สถานการณ์ Cut-in: ความจริงที่โหดร้าย
งานวิจัยวิศวกรรมที่ผ่านการตรวจสอบโดยผู้เชี่ยวชาญในปี 2021 ชี้ภาพได้อย่างชัดเจน: ในสถานการณ์ cut-in คือการที่รถแทรกเข้ามาด้านหน้า ACC แบบดั้งเดิมมักไม่สามารถระบุรถที่แทรกเข้ามาได้อย่างน่าเชื่อถือ และไม่สามารถตอบสนองล่วงหน้าได้ นั่นคือ นอกจากระบบจะไม่สามารถ "เลือก" เป้าหมายใหม่แล้ว ยังอาจประสบปัญหาในการตรวจจับรถที่แทรกเข้ามาได้อย่างน่าเชื่อถือด้วย จากมุมมองของผู้ขับขี่ หมายความว่ารถตอบสนองช้ากว่าที่คาดไว้ในขณะที่เกิดการแทรกเข้ามา หรือไม่ตอบสนองเลย
ความสับสนกับเลนข้างเคียง: อาการเป้าหมายผิดพลาด
ปัญหาตรงข้ามก็มีเช่นกัน และฟอรัมต่างๆ เต็มไปด้วยตัวอย่างเรื่องนี้: แม้จะมีรถวิ่งอยู่ในเลนข้างเคียง แต่ผู้ขับขี่บางคนรายงานว่ารถของพวกเขาชะลอความเร็วโดยไม่จำเป็น เพราะเข้าใจว่ารถคันนั้นอยู่ด้านหน้า คำอธิบายทางเทคนิคของเรื่องนี้อยู่ที่เรขาคณิตของเซนเซอร์: เรดาร์และกล้องแบบมองไปข้างหน้านั้นมองตรงไปข้างหน้าเท่านั้น ในโค้งถนนจะโค้งไป แต่ลำเซนเซอร์ไม่ได้โค้งตาม ผลคือรถในเลนข้างเคียงที่อยู่อีกฝั่งของโค้งกลับดูเหมือนตกเข้ามาอยู่ในเส้นทางของคุณ หรือระบบสูญเสียรถนำของตัวเองกลางโค้งไปเลย การชะลอและเร่งความเร็วที่ไม่คาดคิดส่วนใหญ่ก็มาจากจุดนี้แหละ ทางแก้ง่ายแต่น่ารำคาญ: คือเพิ่มระยะห่างในการตามในโค้ง และเตรียมเท้าไว้เหนือเบรกเสมอ
สัญญาณรกเมื่อเป้าหมายอยู่ใกล้
รายละเอียดทางเทคนิคอีกข้อ: เมื่อเป้าหมายอยู่ใกล้เรดาร์มาก เซนเซอร์อาจสร้างการตรวจจับหลายครั้งสำหรับรถคันเดียวกันได้ เมื่อจังหวะแซงทับซ้อนกับรถที่ตามคุณมาใกล้มาก การตรวจจับที่เกินมานี้ก็เป็นรากฐานทางเทคนิคของอาการเป้าหมายสลับกัน นั่นคือระบบบางครั้งอาจไม่ได้ตัดสินใจด้วยข้อมูลที่ขาดหาย แต่ต้องรับมือกับข้อมูลที่ล้นเกินและขัดแย้งกันเอง
คนขับควรทำอะไรในจังหวะแซง?
หลังรู้ข้อมูลทั้งหมดนี้แล้ว ขอบอกข่าวร้ายกับคุณ: ไม่มี ACC ตัวไหนจะมาแทนที่คุณได้ในวินาทีแห่งการแซงนั้น หน่วยงานด้านความปลอดภัยในการขับขี่อย่างเป็นทางการก็ว่าเช่นกัน - คนขับต้องคอยตรวจสอบฟีเจอร์ช่วยเหลือนี้อยู่เสมอ และรักษาความรับผิดชอบในการขับขี่ไว้ แม้กระทั่งเป็นที่ทราบกันว่าคนขับที่มอง ACC ว่าเป็นการขับขี่อัตโนมัติ มีความเสี่ยงเกิดอุบัติเหตุสูงกว่าผู้ที่ใช้อย่างระมัดระวังเต็มที่อย่างชัดเจน เพื่อเลี่ยงหัวใจสลายและกันชนแตก ในจังหวะแซงให้ระวังสิ่งเหล่านี้:
- เฝ้าดูสัญลักษณ์เป้าหมายบนจอแสดงผลข้อมูล: เมื่อรถข้างหน้าเปลี่ยนเลน คุณสามารถเห็นบนแผงว่ามีรถคันใดถูกเลือกเป็นเป้าหมาย ตรวจสอบว่าสัญลักษณ์เปลี่ยนไปที่รถคันใหม่หรือไม่ในจังหวะแซง
- เผื่อระยะห่างในการตามให้เอื้อเฟือ: แม้การตั้งค่าระบบจะให้เลือกราว 1.5-3 วินาที แต่คำแนะนำด้านความปลอดภัยคือ 3-4 วินาที ยิ่งระยะเผื่อการแซงมาก ต้นทุนจากความผิดพลาดของระบบก็ยิ่งน้อยลง
- ระแวงสงสัยในโค้ง: เซนเซอร์มองโค้งไม่ได้ เมื่อใกล้เข้าโค้ง ให้เตรียมเท้าไว้ใกล้เบรก
- อย่าลืมเบรกเด็ดขาด: แป้นเร่งจะยกเลิกระบบ ส่วนแป้นเบรกจะคืนการควบคุมเต็มที่ให้คุณทันที ระบบ ACC ส่วนใหญ่ไม่มีความสามารถในการหยุดฉุกเฉิน เมื่อถึงขีดจำกัดระบบจะแจ้งเตือนด้วยภาพและเสียง และคุณต้องเข้าควบคุมเอง
- อย่าลืมทางแยก สัญญาณไฟ และการจราจรสวนทาง: ACC ติดตามเฉพาะการจราจรที่วิ่งทิศทางเดียวกันในเลนเดียวกันเท่านั้น ทุกอย่างที่ตัดหน้าคุณคืองานของคุณเอง
อาการเป้าหมายสลับเป็นความผิดพลาดหรือเป็นขีดจำกัด?
นี่เป็นประเด็นถกเถียงที่ต่อเนื่องในชุมชนคนขับ ตามมุมมองหนึ่ง การชะลอโดยไม่จำเป็นเมื่อรถข้างหน้าเปลี่ยนเลนไม่ใช่ความผิดพลาด แต่เป็นผลตามธรรมชาติของขีดจำกัดความสามารถของระบบ ส่วนอีกฝ่ายก็มีประสบการณ์ของผู้ใช้ที่จอแสดงรถผิดเลน และปัญหายังคงอยู่แม้ทำการปรับเทียบซ้ำแล้ว จึงควรพิจารณาความเป็นไปได้ของบั๊กซอฟต์แวร์อย่างจริงจัง ความจริงคือ: ไม่จำเป็นต้องนัดเข้าศูนย์บริการทุกครั้งที่ชะลอผิดพลาด แต่ถ้าพฤติกรรมนี้เกิดซ้ำและยังอยู่หลังปรับเทียบแล้ว ก็ควรปรึกษาศูนย์บริการ เพราะ ACC อ่านใจรถรอบตัวไม่ได้ มันเพียงแค่ตอบสนองต่อสิ่งที่รถเหล่านั้นทำเท่านั้น การปรับความคาดหวังให้เหมาะสมคือครึ่งหนึ่งของทางแก้แล้ว
ภาพที่ปรากฏจากสนามจริงในปี 2026
ประเด็นนี้ยังไม่ได้หมดความทันสมัยอีกด้วย ในปี 2026 บางผู้ผลิตกำลังต่อสู้กับปัญหาต่างๆ เช่น ความผิดปกติของซอฟต์แวร์ที่ทำให้เกิดการเบรกแรงเกินความจำเป็น และความผิดพร่องเป็นระยะของเซนเซอร์ ACC ที่อาจทำให้พฤติกรรมการเร่ง-เบรกไม่สม่ำเสมอ บางการแก้ไขถึงขั้นถูกระงับชั่วคราวด้วยซ้ำ รายงานในฟอรัมผู้ใช้ -การปิด ACC กะทันหัน ข้อร้องเรียนเรื่องเบรกเกินความจำเป็น- แม้ยังเป็นข้อเสนอแนะจากสนามจริงที่ยังไม่ได้รับการยืนยัน แต่ก็สะท้อนว่ากระบวนการทำให้ซอฟต์แวร์คัดเลือกเป้าหมายยังคงพัฒนาต่อไป
คำตอบสั้นๆ: การเปลี่ยนไปยังยานพาหนะใหม่เกิดขึ้นอย่างไร ควรระวังอะไร?
มาสรุปกัน: เมื่อยานพาหนะด้านหน้าเปลี่ยนเลน ACC จะตรวจพบจากข้อมูลเซนเซอร์ที่ประมวลผล 10-20 ครั้งต่อวินาทีว่ายานพาหนะไม่ได้อยู่ในเส้นทางเดิมแล้ว จึงปล่อยเป้าหมายและเลือกเป้าหมายใหม่ตามเส้นเลนและการจับคู่วิถี การเปลี่ยนผ่านนี้ใช้เวลาไม่กี่รอบการประมวลผล ซึ่งระหว่างนั้นระยะติดตามจะถูกปรับใหม่ตามยานพาหนะลำใหม่ ช่วงเวลาการเปลี่ยนผ่านคือช่วงที่ระบบเปราะบางที่สุด: ยานพาหนะที่แซงเข้ามาอาจไม่ถูกจดจำ ยานพาหนะในเลนข้างเคียงอาจกลายเป็นเป้าหมายผิดพลาดในโค้ง ดังนั้นในช่วงเปลี่ยนผ่าน สายตาต้องอยู่กับถนน มือต้องพร้อมที่เบรก เพราะในวินาทีเหล่านั้น ผู้ตัดสินใจไม่ใช่เซนเซอร์ แต่คือผู้คอยตรวจสอบเซนเซอร์ - นั่นก็คือตัวคุณเอง
แหล่งอ้างอิง
- ระบบ Adaptive Cruise Control คืออะไร ทำงานอย่างไร และค่าใช้จ่ายเท่าไร
- ระบบ Adaptive Cruise Control สำหรับสถานการณ์ Cut-In (Chen et al., 2021)
- ACC เชิงพาณิชย์และความสามารถ (Lapardhaja et al., 2024)
- ระบบผู้ช่วยขับขี่ขั้นสูง (ADAS) - RSA Ireland
- การฟิวชันข้อมูลเซนเซอร์ - Bosch Mobility
- Sensor Fusion Using Synthetic Radar and Vision Data - MathWorks
- วิธีใช้ Super Cruise | Vehicle Support
- Adaptive Cruise Control เพิ่มความเสี่ยงอุบัติเหตุรถยนต์หรือไม่?
- GM ระงับการแก้ไขระบบเบรกเสริม Super Cruise ในรุ่นปี 2026
- ทำความเข้าใจ Adaptive Cruise Control: คู่มือสำหรับคนขับใน BC