Cómo determina el ACC el objetivo de seguimiento en un cambio de carril
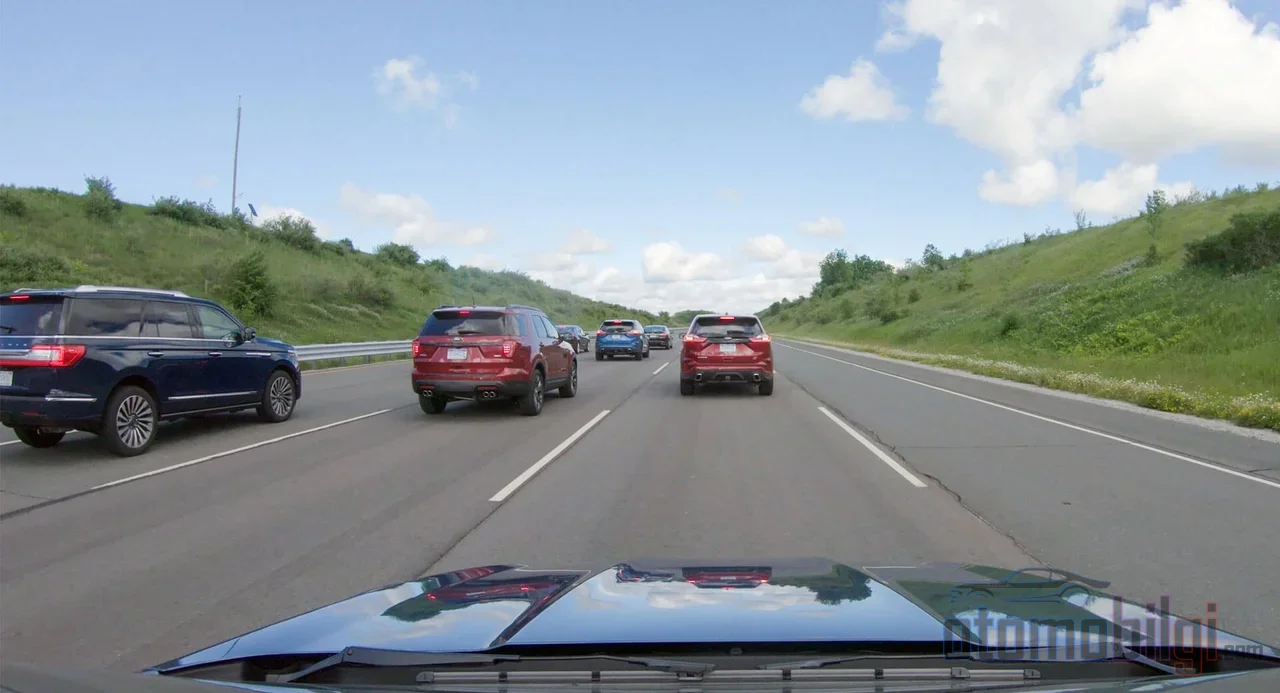
Con el control de crucero adaptativo (ACC) activado en la autopista, el tráfico fluye y todo va bien. De repente, el vehículo de adelante se desplaza hacia la derecha, el carril se abre y, mientras tu coche aceleraba a fondo un segundo antes, al siguiente frena de golpe. O justo lo contrario: un vehículo se cuela desde el carril contiguo y el sistema sigue acelerando como si nada hubiera pasado. Esos pocos segundos son el momento más crítico y menos comentado del ACC: la ventana de transición en la que el sistema transfiere su objetivo de radar del vehículo de adelante al nuevo. En esta página explicaremos exactamente ese instante.
¿Y por qué es tan importante este tema? Porque la mayoría de los conductores ven el ACC funcionando, pero no saben qué vehículo se selecciona como "objetivo" en segundo plano, cómo cambia esa selección ni por qué en el momento del cambio pueden surgir sorpresas diabólicas. Si estás listo, bajemos a la cadena de decisiones detrás de esa señal.
¿Cómo elige y sigue el ACC al vehículo que tiene delante?
Primero, un breve repaso, porque para entender el cambio de objetivo hay que conocer la lógica del sistema. El ACC funciona mediante el rebote de las ondas de radio que emite un radar oculto detrás de la parrilla o del parachoques contra los objetos del entorno. En la mayoría de los sistemas modernos también interviene una cámara situada cerca del retrovisor interior: esta cámara distingue vehículos, líneas de carril y señales de tráfico mediante software de reconocimiento de imágenes. En los fabricantes que combinan radar y cámara, los datos de ambos sensores se fusionan; este enfoque multisensor ofrece una detección mucho más fiable que la de un solo sensor.
La parte más interesante es la velocidad de procesamiento: la computadora del vehículo procesa los datos de los sensores 10-20 veces por segundo y en cada ciclo mide cómo cambia la distancia respecto al vehículo de adelante. ¿Ese vehículo frena, acelera o mantiene una velocidad constante? Con base en estas mediciones, el sistema intenta predecir lo que ocurrirá en los próximos segundos. Es decir, el ACC es en realidad una máquina de predicción que realiza minicálculos constantemente; no se limita a mirar el coche del espejo y reaccionar.
¿Qué ocurre cuando hay más de un vehículo en el área de seguimiento?
El haz del radar en realidad ve varios objetos a la vez; el sistema debe responder a la pregunta "¿cuál está en mi camino?" fijándose en las líneas de carril y en las trayectorias de los vehículos. Aquí entra en juego el seguimiento de múltiples objetos: el sistema empareja las detecciones entre fotogramas consecutivos de la cámara y barridos del radar para mantener la identidad y la trayectoria de cada vehículo. Los datos del radar se proyectan sobre la imagen de la cámara y se emparejan; así no se confunde "el coche blanco que se cuela en el carril" con "el coche rojo que va dos carriles más adelante". Al menos en teoría no se confunde.
En la práctica, las cosas no son tan fluidas como crees. Y justo aquí llegamos al tema principal de esta página.
¿Qué ocurre cuando el vehículo de adelante cambia de carril?
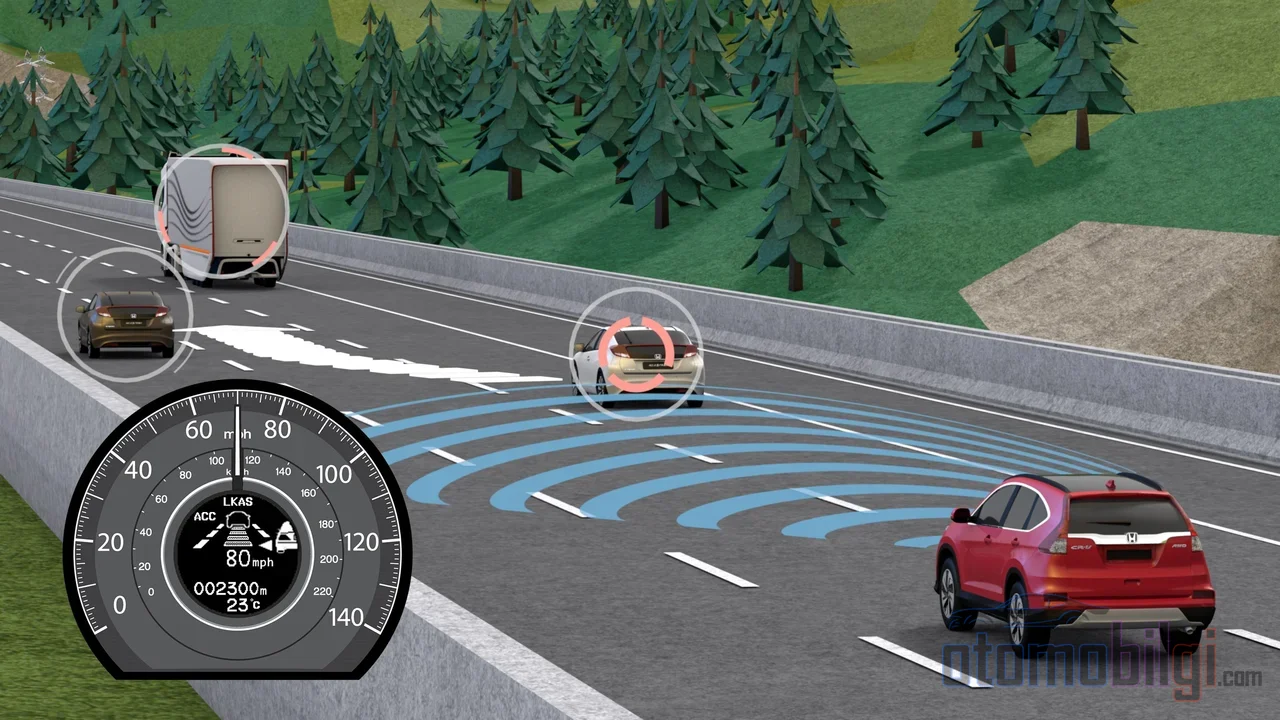
Concretemos el escenario: el ACC sigue al vehículo que tiene delante. Ese vehículo se desplaza a la derecha y abandona el carril. Cuando el sistema lo detecta, comprueba que el vehículo seguido ya no está en tu camino y el coche vuelve a acelerar hacia la velocidad fijada. Si no estás despistado, suena bastante lógico, ¿verdad? Pero esa detección tarda varios ciclos de procesamiento del sensor y, en esa ventana de transición, el sistema vive en una ambigüedad de decisión: el objetivo antiguo se va, el nuevo aún no se ha asentado del todo.
Lo más destacado
- El sensor del ACC procesa los datos 10-20 veces por segundo; el cambio de objetivo se completa a lo largo de estos ciclos.
- Según un estudio revisado por pares de 2021, el ACC tradicional no puede reconocer de forma eficaz al vehículo que se incorpora al carril ni responder con antelación.
- Los ajustes de distancia de seguimiento suelen ir de ~1,5 segundos a ~3 segundos; la recomendación de seguridad es de 3-4 segundos.
- En las curvas, el ACC puede tomar por error como objetivo un vehículo del carril vecino.
- El ACC no se hace cargo de los frenos: cuando el sistema alcanza su límite, emite una advertencia y el conductor debe intervenir de inmediato.
La selección del nuevo objetivo durante la transición se basa en estos criterios: si el vehículo candidato está dentro de las líneas de tu carril, el ángulo de trayectoria, la diferencia de velocidad y la distancia. Cuando el radar se combina con la cámara, el sistema intenta distinguir qué vehículo está realmente delante. Los sistemas avanzados pueden ir un paso más allá: al observar las señales o el ángulo de dirección de un vehículo del carril vecino, predicen por adelantado la probabilidad de que se incorpore a tu carril. Pero ojo, esta capacidad no está en todos los vehículos; muchos sistemas ignoran la señal y se ven obligados a reaccionar justo en el momento de la incorporación.
¿Cómo se recalcula la distancia de seguimiento durante la transición?
Cuando se determina el nuevo objetivo, el sistema también establece la distancia de seguimiento desde cero. El conductor suele elegir uno de los 3-4 niveles de distancia; estos niveles van desde un ajuste cercano de unos 1,5 segundos hasta uno lejano de 3 segundos. La equivalencia física de la distancia varía según la velocidad: una distancia de seguimiento de 2 segundos equivale a unos 88 pies (unos 27 metros) a baja velocidad, y a unos 205 pies (unos 62 metros) a velocidades de autopista. Al pasar al objetivo candidato, el sistema debe medir la velocidad y la distancia del nuevo vehículo durante varios ciclos; si toma una decisión de freno o acelerador antes de que la medición se asiente, ahí es donde nacen esos momentos de "¿por qué frenó?".
¿Por qué se equivoca el sistema en esta transición?
Ahora vamos a la parte crucial del asunto. Aunque el cambio de objetivo parece un simple intercambio de registro, este momento es el más vulnerable del sistema, y las razones son puramente físicas.
Escenario de cut-in: La dura realidad
Un estudio de ingeniería revisado por pares de 2021 lo deja claro: en el escenario de cut-in, es decir, cuando un vehículo se incorpora delante, el ACC tradicional generalmente no puede identificar de forma eficaz al vehículo que se incorpora ni responder con antelación. Es decir, lejos de "elegir" el nuevo objetivo, el sistema puede tener dificultades incluso para detectar de forma fiable al vehículo que se incorpora. Desde la perspectiva del conductor, esto significa que el vehículo reacciona más tarde de lo esperado en el momento de la incorporación, o que no reacciona en absoluto.
Confusión con el carril vecino: Síndrome del objetivo equivocado
También existe el problema inverso, y los foros están llenos de ejemplos: algunos conductores informan de que, aunque había un vehículo avanzando por el carril de al lado, su vehículo lo tomó como si estuviera delante y frenó innecesariamente. La explicación técnica radica en la geometría del sensor: el radar y la cámara orientados hacia adelante esencialmente miran recto hacia adelante. En una curva la carretera se curva, pero el haz del sensor no se curva; como resultado, el vehículo del carril vecino al otro lado de la curva parece caer dentro de tu trayectoria, o el sistema pierde su vehículo guía en mitad de la curva. La mayoría de las frenadas y aceleraciones inesperadas salen exactamente de aquí. La solución es sencilla pero molesta: aumentar la distancia de seguimiento en las curvas y mantener el pie listo sobre el freno.
Exceso de señales con objetivos cercanos
Un detalle técnico más: cuando los objetivos están muy cerca del radar, los sensores pueden generar múltiples detecciones incluso para un solo vehículo. Cuando un vehículo que te sigue muy de cerca coincide con el momento de adelantamiento, estas detecciones sobrantes preparan el terreno técnico para la confusión de objetivos. Es decir, el sistema a veces no solo lidia con datos insuficientes al decidir, sino también con datos excesivos y contradictorios.
¿Qué debe hacer el conductor en el momento del adelantamiento?
Después de aprender todo esto, te doy la mala noticia: ningún ACC te sustituye en esos segundos de adelantamiento. Las autoridades oficiales de seguridad vial dicen lo mismo: el conductor debe supervisar constantemente esta función de asistencia y mantener la responsabilidad de la conducción. De hecho, se sabe que los conductores que ven el ACC como conducción autónoma tienen un riesgo de accidente notablemente mayor que los que lo usan con total atención. Para evitar corazones rotos y parachoques rotos, presta atención a lo siguiente en el momento del adelantamiento:
- Observa el icono de objetivo en la pantalla del cuadro de instrumentos: cuando el vehículo de adelante cambia de carril, puedes ver en el panel qué vehículo fue seleccionado como objetivo; comprueba si el icono pasó al nuevo vehículo durante el adelantamiento.
- Mantén una distancia de seguimiento generosa: aunque los ajustes del sistema ofrecen unos 1,5-3 segundos, la recomendación de seguridad es de 3-4 segundos; cuanto mayor sea el margen de adelantamiento, menor será el coste del error del sistema.
- Sé precavido en las curvas: los sensores no pueden curvarse; mantén el pie cerca del freno cuando se acerque una curva.
- No olvides nunca el freno: el pedal del acelerador anula el sistema, pero el pedal del freno te devuelve el control total al instante. La mayoría de los sistemas ACC no tienen capacidad de frenado de emergencia; al superar el límite emiten una advertencia visual y sonora, y tú debes tomar el control.
- No olvides los cruces, los semáforos y el tráfico en sentido contrario: el ACC solo sigue el tráfico que va en el mismo sentido y en el mismo carril; todo lo que cruce tu camino es asunto tuyo.
¿La confusión de objetivos es una falla o un límite?
Aquí hay un debate continuo en las comunidades de conductores. Según una opinión, la frenada innecesaria cuando el vehículo de adelante cambia de carril no es una falla, sino el resultado natural de los límites de capacidad del sistema. En la opinión contraria, hay experiencias de usuarios donde la pantalla muestra el vehículo en el carril equivocado y el problema persiste a pesar de repetir la calibración, por lo que la posibilidad de un error de software debe tomarse en serio. La verdad es la siguiente: no hace falta pedir cita al taller por cada frenada incorrecta, pero si el comportamiento se repite y persiste tras la calibración, conviene consultar al servicio. Pues el ACC no puede leer la mente de los vehículos de alrededor; solo reacciona a lo que hacen. Ajustar la expectativa en consecuencia es la mitad de la solución.
El panorama real que se ve en 2026
Además, el tema no está exento de actualidad. En 2026, algunos fabricantes siguen lidiando con problemas: anomalías de software que provocan frenadas bruscas no deseadas y fallos intermitentes del sensor ACC que pueden causar comportamientos irregulares de aceleración-frenado; algunas correcciones incluso fueron suspendidas temporalmente. Los informes en los foros de usuarios -cierres repentinos del ACC, quejas de frenado excesivo- son retroalimentación de campo aún sin verificar, pero indican que el proceso de maduración de los software de selección de objetivos continúa.
Respuesta breve: ¿Cómo se produce el cambio al nuevo vehículo y en qué hay que fijarse?
Resumamos: Cuando el vehículo de adelante cambia de carril, el ACC detecta con los datos del sensor que procesa entre 10 y 20 veces por segundo que el vehículo ya no está en la vía, suelta el objetivo y selecciona uno nuevo según la coincidencia de las líneas del carril con la trayectoria; esta transición dura varios ciclos de procesamiento, durante los cuales la distancia de seguimiento se restablece según el nuevo vehículo. La ventana de transición es el momento más frágil del sistema: los vehículos que se incrustan pueden no reconocerse y los vehículos del carril contiguo pueden ser objetivos erróneos en las curvas. Por eso, en el momento de la transición, la mirada debe estar en la carretera y la mano en el freno; porque en esos pocos segundos quien toma la decisión no es el sensor, sino el que supervisa al sensor - es decir, tú.
Fuentes
- Control de crucero adaptativo: qué es, cómo funciona y su costo
- Control de crucero adaptativo para escenarios de incrustación (Chen et al., 2021)
- ACC comercial y capacidad (Lapardhaja et al., 2024)
- Sistemas avanzados de asistencia al conductor (ADAS) - RSA Ireland
- Fusión de datos de sensores - Bosch Mobility
- Fusión de sensores con datos sintéticos de radar y visión - MathWorks
- Cómo usar Super Cruise | Soporte de vehículos
- ¿El control de crucero adaptativo aumenta el riesgo de accidentes de tráfico?
- GM suspende la corrección de la asistencia de frenado Super Cruise en los modelos 2026
- Entender el control de crucero adaptativo: guía para conductores de BC