Wie ACC das Verfolgungsziel beim Fahrstreifenwechsel bestimmt
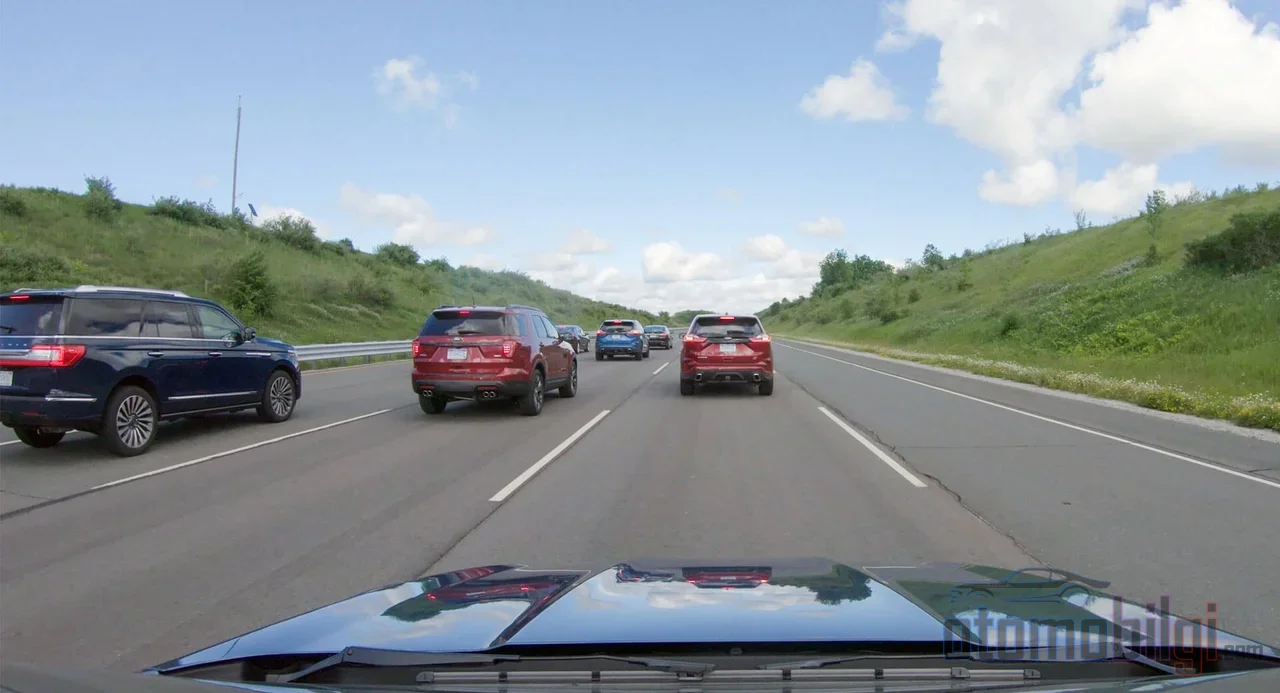
Auf der Autobahn ist der Adaptive Cruise Control (ACC) aktiviert, der Verkehr fließt, alles läuft gut. Plötzlich wechselt das vorausfahrende Fahrzeug nach rechts, die Spur wird frei und dein Auto, das eine Sekunde zuvor noch voll beschleunigt hat, bremst im nächsten Moment abrupt. Oder genau umgekehrt: ein Fahrzeug schleicht sich aus der Nebenspur herein und das System beschleunigt einfach weiter, als wäre nichts gewesen. Diese wenigen Sekunden sind der kritischste und am wenigsten besprochene Moment des ACC: das Übergangsfenster, in dem das System sein Radarziel vom vorausfahrenden Fahrzeug auf das neue Fahrzeug überträgt. Auf dieser Seite werden wir genau diesen Moment erklären.
Warum ist dieses Thema so wichtig? Weil die meisten Fahrer den ACC zwar in Aktion sehen, aber nicht wissen, welches Fahrzeug im Hintergrund als "Ziel" ausgewählt ist, wie sich diese Auswahl ändert und warum im Moment des Wechsels teuflische Überraschungen auftreten können. Wenn du bereit bist, steigen wir in die Entscheidungskette hinter diesem Signal hinab.
Wie Wählt und Verfolgt der ACC das Vorausfahrende Fahrzeug?
Zuerst eine kurze Wiederholung, denn der Weg zum Verständnis des Zielwechsels führt über die Systemlogik. Der ACC funktioniert, indem die Radiowellen, die von einem Radar hinter dem Kühlergrill oder der Stoßstange ausgesendet werden, von Objekten in der Umgebung reflektiert werden. Bei den meisten modernen Systemen ist auch eine Kamera in der Nähe des Innenspiegels im Einsatz: diese Kamera erkennt mithilfe von Bilderkennungssoftware Fahrzeuge, Spurmarkierungen und Verkehrsschilder. Bei Herstellern, die Radar und Kamera gemeinsam einsetzen, werden die Daten der beiden Sensoren miteinander verschmolzen; dieser Multi-Sensor-Ansatz liefert eine deutlich zuverlässigere Erkennung als ein einzelner Sensor.
Der eigentlich spannende Teil ist die Verarbeitungsgeschwindigkeit: der Bordcomputer verarbeitet die Sensordaten 10- bis 20-mal pro Sekunde und misst bei jedem Durchlauf, wie sich der Abstand zum vorausfahrenden Fahrzeug verändert. Verlangsamt das Fahrzeug, beschleunigt es oder fährt es mit konstanter Geschwindigkeit? Auf Basis dieser Messungen versucht das System vorherzusagen, was in den nächsten Sekunden geschehen wird. Der ACC ist also in Wirklichkeit eine Prognosemaschine, die ständig kleine Berechnungen anstellt; er schaut nicht nur auf das Auto im "Spiegel" und reagiert darauf.
Was passiert, wenn sich mehrere Fahrzeuge im Beobachtungsbereich befinden?
Der Radarstrahl sieht tatsächlich mehrere Objekte gleichzeitig; das System muss allein anhand der Spurmarkierungen und Fahrzeugtrajektorien die Frage beantworten: "Welches davon ist auf meiner Fahrlinie?" Hier kommt das Multi-Objekt-Tracking ins Spiel: das System versucht, durch das Abgleichen der Detektionen zwischen aufeinanderfolgenden Kamerabildern und Radarscans die Identität und Trajektorie jedes Fahrzeugs beizubehalten. Die Radardaten werden auf das Kamerabild projiziert und abgeglichen; so werden "das weiße Auto, das in die Spur einschert" und "das rote Auto zwei Spuren voraus" nicht miteinander verwechselt. Zumindest in der Theorie werden sie nicht verwechselt.
In der Praxis läuft es allerdings nicht so reibungslos, wie man denkt. Und genau hier kommen wir zum Hauptthema dieser Seite.
Was passiert, wenn das Vorausfahrende Fahrzeug die Spur wechselt?
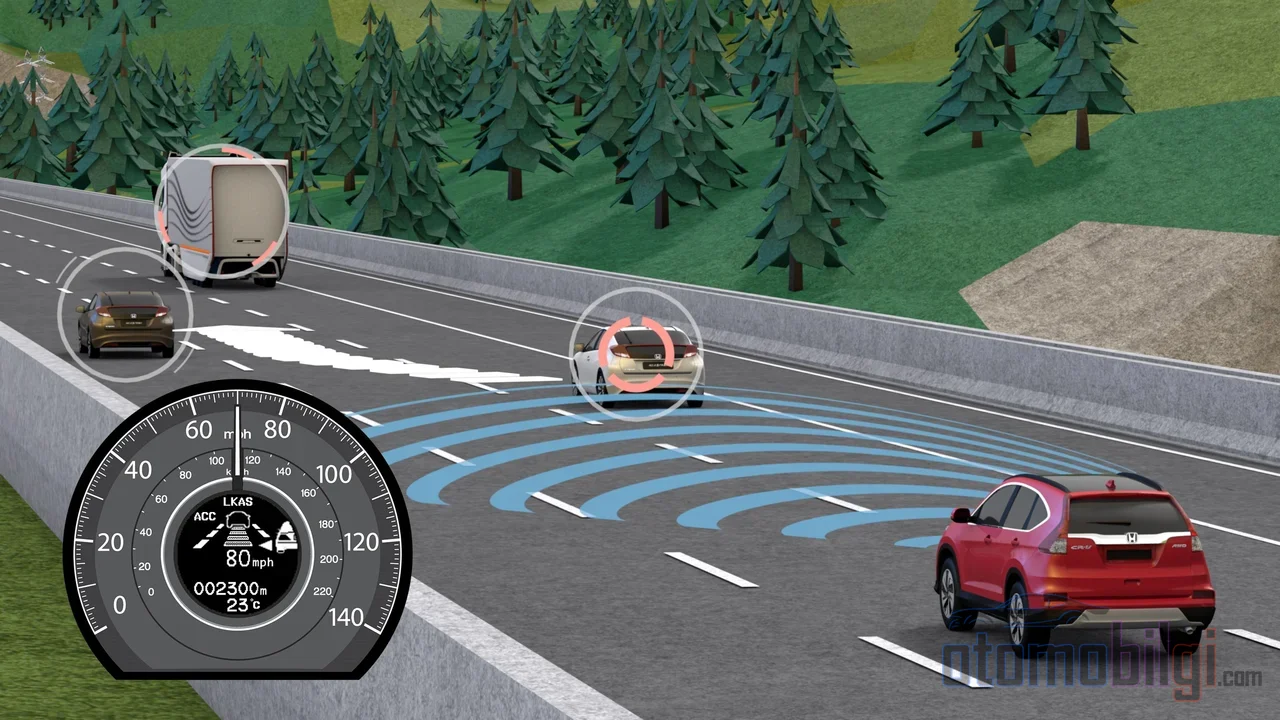
Vereinfachen wir das Szenario: der ACC folgt dem Fahrzeug vor ihm. Dieses Fahrzeug wechselt nach rechts und verlässt die Spur. Wenn das System das bemerkt, stellt es fest, dass das verfolgte Fahrzeug nicht mehr auf deiner Fahrlinie ist, und das Fahrzeug beschleunigt wieder in Richtung der festgelegten Sollgeschwindigkeit. Wenn man nicht gerade abgelenkt ist, klingt das durchaus logisch, oder? Aber diese Erkennung dauert mehrere Verarbeitungszyklen des Sensors, und in diesem Übergangsfenster befindet sich das System in einer Entscheidungsunsicherheit: das alte Ziel verschwindet, das neue Ziel hat sich noch nicht ganz etabliert.
Die wichtigsten Punkte
- Der ACC-Sensor verarbeitet die Daten 10-20 Mal pro Sekunde; der Zielwechsel wird im Laufe dieser Zyklen abgeschlossen.
- Laut einer begutachteten Studie aus dem Jahr 2021 kann ein traditioneller ACC ein in die Spur einscherendes Fahrzeug nicht effektiv erkennen und vorherig darauf reagieren.
- Die Einstellungen des Abstandsreglers reichen in der Regel von etwa 1,5 Sekunden bis etwa 3 Sekunden; die Sicherheitsempfehlung beträgt 3-4 Sekunden.
- In Kurven kann der ACC das Fahrzeug in der Nachbarspur versehentlich als Ziel erfassen.
- Der ACC übernimmt nicht die Bremsen: erreicht das System seine Grenze, gibt es eine Warnung aus, und der Fahrer muss sofort eingreifen.
Die Auswahl des neuen Ziels beim Übergang basiert auf folgenden Kriterien: ob sich das Kandidatenfahrzeug innerhalb deiner Spurmarkierungen befindet, der Kurswinkel, der Geschwindigkeitsunterschied und der Abstand. In Kombination mit einer Kamera versucht das System zu unterscheiden, welches Fahrzeug sich tatsächlich vor einem befindet. Fortgeschrittene Systeme können einen Schritt weitergehen: indem sie das Blinken eines Fahrzeugs in der Nachbarspur oder dessen Kurswinkel beobachten, sagen sie vorher, mit welcher Wahrscheinlichkeit es in deine Spur einschert. Aber Achtung, diese Fähigkeit hat nicht jedes Fahrzeug; viele Systeme ignorieren das Blinken und müssen erst in dem Moment reagieren, in dem das Einscheren tatsächlich stattfindet.
Wie wird der Abstandsabstand beim Übergang neu berechnet?
Wenn ein neues Ziel festgelegt wird, stellt das System auch den Abstandsabstand von Grund auf neu ein. Der Fahrer wählt in der Regel eine von 3-4 Abstandsstufen; diese Stufen reichen von etwa 1,5 Sekunden (nahe Einstellung) bis zu 3 Sekunden (weite Einstellung). Die physische Entsprechung des Abstands ändert sich je nach Geschwindigkeit: Ein Abstandsabstand von 2 Sekunden entspricht bei niedriger Geschwindigkeit etwa 88 Fuß (rund 27 Meter), bei Autobahngeschwindigkeiten etwa 205 Fuß (rund 62 Meter). Beim Übergang auf ein Kandidatenziel muss das System die Geschwindigkeit und den Abstand des neuen Fahrzeugs über mehrere Zyklen messen; gibt das System eine Brems- oder Gasentscheidung, bevor die Messung stabil ist, entstehen genau diese "Warum ist der denn gebremst?"-Momente.
Warum irrt sich das System bei diesem Übergang?
Jetzt kommen wir zum entscheidenden Teil. Der Zielwechsel mag wie ein einfacher Datensatzwechsel aussehen, doch dieser Moment ist der verwundbarste des Systems, und die Gründe sind durchaus physikalischer Natur.
Cut-in-Szenario: Die harte Wahrheit
Eine begutachtete Ingenieurstudie aus dem Jahr 2021 macht das Bild deutlich: im Cut-in-Szenario, also wenn ein Fahrzeug sich vor eines schiebt, kann ein traditioneller ACC das einscherende Fahrzeug in der Regel nicht effektiv identifizieren und nicht vorherig darauf reagieren. Das heißt, das System hat nicht nur Mühe, das neue Ziel zu "wählen", es kann sogar Schwierigkeiten haben, das einscherende Fahrzeug überhaupt zuverlässig zu erkennen. Aus Sicht des Fahrers bedeutet das, dass das Fahrzeug im Moment des Einscherens später als erwartet reagiert oder gar nicht reagiert.
Verwechslung mit der Nachbarspur: Das falsche Ziel-Syndrom
Das umgekehrte Problem gibt es auch, und die Foren sind voll von Beispielen dafür: einige Fahrer berichten, dass ihr Fahrzeug unnötig abbremst, weil es ein Fahrzeug in der Nachbarspur fälschlich für eines auf der eigenen Spur hält. Die technische Erklärung dafür liegt in der Sensorgeometrie: Vorwärts gerichtete Radare und Kameras blicken geradeaus nach vorn. In Kurven schwingt die Straße mit, doch der Sensorstrahl schwingt nicht mit; folglich fällt dir das Nachbarfahrzeug auf der anderen Seite der Kurve scheinbar in deine Fahrspur, oder das System verliert sein Führungsfahrzeug mitten in der Kurve. Die meisten unerwarteten Brems- und Beschleunigungsvorgänge entstehen genau hier. Die Lösung ist einfach, aber lästig: in Kurven den Abstand vergrößern und den Fuß bereit über dem Bremspedal halten.
Signalschwarm bei nahen Zielen
Noch ein technisches Detail: Wenn sich Ziele sehr nah am Radar befinden, können die Sensoren selbst für ein einziges Fahrzeug mehrere Detektionen erzeugen. Wenn ein dicht auffahrendes Fahrzeug mit deinem Überholvorgang zusammenfällt, bereiten diese zusätzlichen Detektionen den technischen Boden für die Zielverwechslung. Das heißt, das System ringt bei Entscheidungen manchmal nicht mit zu wenigen, sondern mit zu vielen und widersprüchlichen Daten.
Was sollte der Fahrer im Moment des Überholens tun?
Nachdem du all das gelernt hast, gebe ich dir die schlechte Nachricht: kein ACC ersetzt dich in jenen Überholsekunden. Die offiziellen Behörden für Fahrtsicherheit sagen dasselbe - der Fahrer muss diese Unterstützungsfunktion ständig überwachen und die Verantwortung für das Führen des Fahrzeugs behalten. Es ist sogar bekannt, dass Fahrer, die das ACC wie autonomes Fahren betrachten, ein deutlich höheres Unfallrisiko tragen als jene, die es mit voller Aufmerksamkeit nutzen. Um gebrochene Herzen und gebrochene Stoßfänger zu vermeiden, achte im Moment des Überholens auf Folgendes:
- Beobachte das Zielsymbol im Instrumentendisplay: wenn das vordere Fahrzeug die Spur wechselt, kannst du im Anzeigebereich verfolgen, welches Fahrzeug als Ziel ausgewählt wurde; prüfe, ob das Symbol beim Überholen auf das neue Fahrzeug gewechselt ist.
- Halte den Abstand großzügig: obwohl die Systemeinstellungen etwa 1,5-3 Sekunden anbieten, liegt die Sicherheitsempfehlung bei 3-4 Sekunden; je größer der Überholpuffer, desto kleiner werden die Kosten eines Systemfehlers.
- Sei in Kurven skeptisch: Sensoren können nicht mit der Kurve schwenken; während du dich einer Kurve näherst, halte den Fuß in der Nähe des Bremspedals.
- Vergiss das Bremspedal bloß nicht: das Gaspedal setzt das System außer Kraft, das Bremspedal gibt dir sofort die volle Kontrolle. Die meisten ACC-Systeme verfügen über keine Notbremsfunktion; bei Überschreiten der Grenze geben sie eine visuelle und akustische Warnung aus, und du musst übernehmen.
- Vergiss Kreuzungen, Ampeln und Gegenverkehr nicht: das ACC verfolgt nur den Verkehr in derselben Richtung und derselben Spur; alles, was dir den Weg schneidet, ist deine Sache.
Zielverwechslung - Defekt oder Grenze?
Hierzu gibt es eine laufende Debatte in Fahrer-Communities. Nach einer Ansicht ist die unnötige Verzögerung beim Spurwechsel des vorderen Fahrzeugs kein Defekt, sondern die natürliche Folge der Leistungsgrenzen des Systems. Auf der Gegenseite gibt es jedoch Nutzererfahrungen, bei denen das Display das Fahrzeug in der falschen Spur zeigte und das Problem trotz erneuter Kalibrierung bestehen blieb, sodass die Möglichkeit eines Softwarefehlers ernst genommen werden sollte. Die Wahrheit ist: für jede falsche Verzögerung muss man keinen Servicetermin vereinbaren, aber wenn das Verhalten sich wiederholt und auch nach der Kalibrierung bestehen bleibt, lohnt es sich, den Service zu konsultieren. Denn das ACC kann die Gedanken der umgebenden Fahrzeuge nicht lesen; es reagiert nur auf deren Handlungen. Die Erwartung entsprechend anzupassen ist die halbe Lösung.
Das Bild aus der Praxis im Jahr 2026
Das Thema mangelt es auch nicht an Aktualität. Im Jahr 2026 ringen einige Hersteller noch mit Problemen: Softwareanomalien, die zu unerwünschter harter Bremsung führen, und zeitweise auftretende ACC-Sensorfehler können zu unregelmäßigem Beschleunigungs- und Bremsverhalten führen; einige Korrekturen wurden sogar vorübergehend ausgesetzt. Die Berichte in Benutzerforen - plötzliche ACC-Abschaltungen, Beschwerden über übertriebenes Bremsen - sind zwar noch nicht verifiziertes Feedback aus der Praxis, zeigen aber, dass der Reifungsprozess der Zielwahl-Software noch andauert.
Kurze Antwort: Wie funktioniert der Wechsel zum neuen Fahrzeug und worauf sollte man achten?
Fassen wir zusammen: Wenn das vorausfahrende Fahrzeug die Spur wechselt, stellt das ACC mit den zehnmal bis zwanzigmal pro Sekunde verarbeiteten Sensordaten fest, dass das Fahrzeug nicht mehr auf dem Weg liegt, gibt das Ziel auf und wählt anhand der Spurmarkierungen und der Bahnübereinstimmung ein neues Ziel; dieser Übergang dauert einige Verarbeitungszyklen, während derer der Abstandsregelabstand zum neuen Fahrzeug neu eingestellt wird. Das Übergangsfenster ist der verwundbarste Moment des Systems: einfahrende Fahrzeuge werden möglicherweise nicht erkannt, Fahrzeuge in Nachbarspuren können in Kurven zum falschen Ziel werden. Deshalb müssen im Moment des Übergangs die Augen auf der Straße und die Hand am Bremspedal sein; denn in diesen wenigen Sekunden entscheidet nicht der Sensor, sondern der Sensor, der den Sensor überwacht - also du.
Quellen
- Adaptive Cruise Control: Was es ist, wie es funktioniert und was es kostet
- Adaptive Cruise Control für Cut-In-Szenarien (Chen et al., 2021)
- Seriöses ACC und Kapazität (Lapardhaja et al., 2024)
- Advanced Driver Assistance Systems (ADAS) - RSA Ireland
- Sensordatenfusion - Bosch Mobility
- Sensorfusion mit synthetischen Radar- und Videodaten - MathWorks
- So verwenden Sie Super Cruise | Fahrzeugunterstützung
- Erhöht Adaptive Cruise Control das Risiko von Autounfällen?
- GM setzt Bremsassistent-Fix für Super Cruise bei 2026er Modellen aus
- Adaptive Cruise Control verstehen: Ein Leitfaden für Fahrer in BC