ACC লেন পরিবর্তনে কীভাবে ট্র্যাকিং লক্ষ্য নির্ধারণ করে
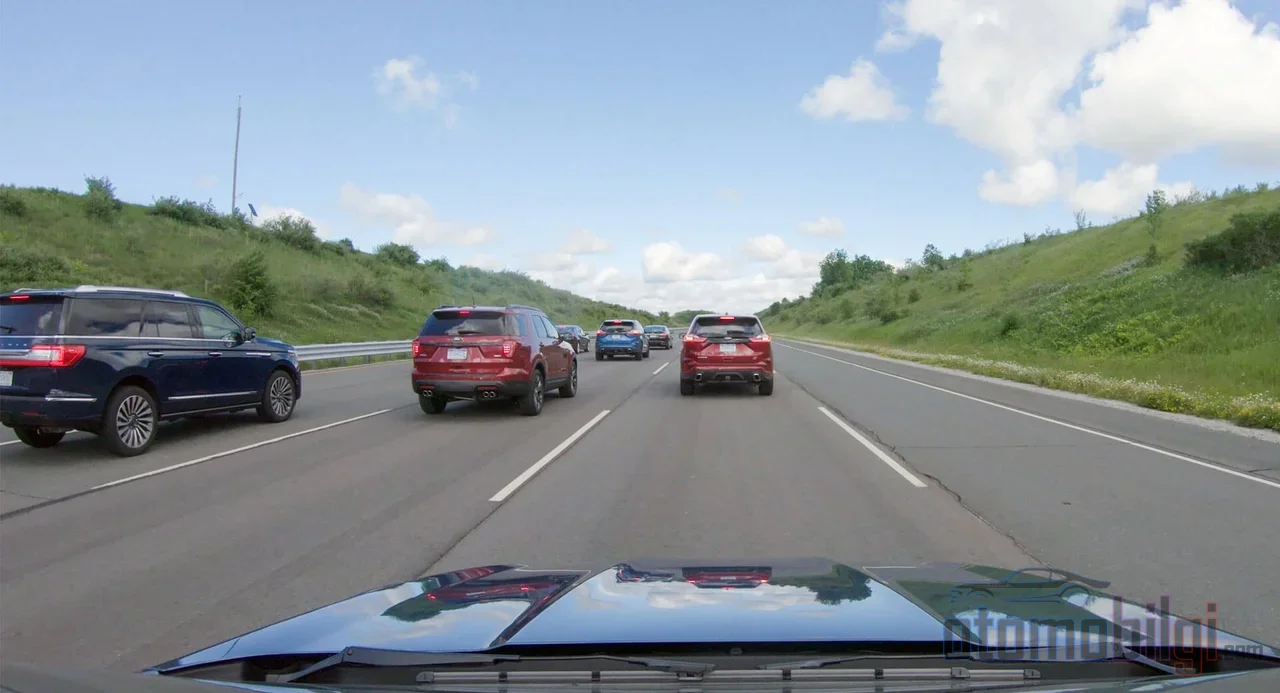
মোটরওয়েতে Adaptive Cruise Control (ACC) চালু, ট্রাফিক চলছে, সব ঠিকঠাক। হঠাৎ সামনের গাড়িটি ডান দিকে সরে যায়, লেন খুলে যায় আর তোমার গাড়ি এক সেকেন্ড আগে গ্যাস চাপছিল, এক সেকেন্ড পরেই হঠাৎ ধীর হয়ে যায়। অথবা সম্পূর্ণ উল্টোটা: পাশের লেন থেকে একটি গাড়ি ঢুকে পড়ে আর সিস্টেম কিছুই না ঘটার মতো গতি বাড়াতেই থাকে। সেই কয়েক সেকেন্ডই ACC-র সবচেয়ে গুরুত্বপূর্ণ এবং সবচেয়ে কম আলোচিত মুহূর্ত: সিস্টেমের রাডার টার্গেট সামনের গাড়ি থেকে নতুন গাড়িতে স্থানান্তরিত হওয়ার সেই ট্রানজিশন উইন্ডো। এই পৃষ্ঠায় আমরা ঠিক সেই মুহূর্তটিই ব্যাখ্যা করব।
তাহলে বিষয়টা এত গুরুত্বপূর্ণ কেন? কারণ বেশিরভাগ চালক ACC চালু অবস্থায় দেখলেও, পটভূমিতে কোন গাড়ি "টার্গেট" হিসেবে নির্বাচিত হচ্ছে, সেই নির্বাচন কীভাবে বদলাচ্ছে এবং পরিবর্তনের মুহূর্তে কেন ভয়ংকর বিস্ময় ঘটতে পারে - তা জানে না। প্রস্তুত থাকলে চলো, সেই সংকেতের আড়ালের সিদ্ধান্ত চেইনে নেমে পড়ি।
ACC কীভাবে সামনের গাড়ি বেছে নেয় এবং পর্যবেক্ষণ করে?
প্রথমে একটি সংক্ষিপ্ত পুনরালোচনা, কারণ টার্গেট পরিবর্তন বোঝার পথ সিস্টেমের যুক্তি জানার মধ্য দিয়ে যায়। ACC কাজ করে সামনের গ্রিল বা বাম্পারের পেছনে লুকানো একটি রাডার থেকে নির্গত রেডিও তরঙ্গের আশপাশের বস্তু থেকে প্রতিফলিত হওয়ার মাধ্যমে। বেশিরভাগ আধুনিক সিস্টেমে ভেতরের রিয়ারভিউ মিররের কাছে অবস্থিত একটি ক্যামেরাও সক্রিয় থাকে: এই ক্যামেরা ইমেজ রিকগনিশন সফটওয়্যার দিয়ে গাড়ি, লেনের দাগ এবং ট্রাফিক চিহ্ন আলাদা করতে পারে। রাডার ও ক্যামেরা একসাথে ব্যবহারকারী প্রস্তুতকারকদের ক্ষেত্রে দুই সেন্সরের তথ্য মিশ্রিত করা হয়; এই মাল্টি-সেন্সর পদ্ধতি একক সেন্সরের তুলনায় অনেক বেশি নির্ভরযোগ্য শনাক্তকরণ দেয়।
আসল চমকপ্রদ দিক হলো প্রসেসিং গতি: গাড়ির কম্পিউটার সেন্সর ডেটা প্রতি সেকেন্ডে 10-20 বার প্রসেস করে এবং প্রতিবার সামনের গাড়ির সাথে তার দূরত্ব কীভাবে বদলাচ্ছে তা মাপে। ওই গাড়িটি কি ধীর হচ্ছে, তরান্বিত হচ্ছে, নাকি ধ্রুব গতিতে চলছে? সিস্টেম এই পরিমাপগুলো থেকে সামনের কয়েক সেকেন্ডে কী ঘটবে তা অনুমান করার চেষ্টা করে। অর্থাৎ ACC আসলে ক্রমাগত ছোট ছোট হিসাব করা একটি পূর্বানুমান যন্ত্র; শুধু আয়নার মধ্যে দেখা গাড়িটির দিকে তাকিয়ে প্রতিক্রিয়া জানায় না।
একাধিক গাড়ি পর্যবেক্ষণ এলাকায় থাকলে কী হয়?
রাডার বিম আসলে একসাথে একাধিক বস্তু দেখে; শুধু সিস্টেমকে লেনের দাগ ও গাড়ির গতিপথ দেখে "কোনটি আমার পথের মধ্যে?" প্রশ্নের উত্তর দিতে হয়। এখানেই মাল্টি-অবজেক্ট ট্র্যাকিং কাজে লাগে: সিস্টেম পরপর ক্যামেরা ফ্রেম ও রাডার স্ক্যানের মধ্যে শনাক্তকরণগুলো মিলিয়ে প্রতিটি গাড়ির পরিচয় ও গতিপথ বজায় রাখার চেষ্টা করে। রাডার ডেটা ক্যামেরার ছবির সাথে মিলিয়ে ম্যাপ করা হয়; ফলে "লেনে ঢুকে পড়া সাদা গাড়ি" আর "দুই লেন সামনের লাল গাড়ি" একে অপরের সাথে গুলিয়ে ফেলা হয় না। অন্তত তত্ত্বে গুলিয়ে ফেলা হয় না।
বাস্তবে অবশ্য ব্যাপারটা তোমার ভাবার মতো মসৃণ নয়। আর ঠিক এখানেই, আমরা পৃষ্ঠার মূল বিষয়ে আসছি।
সামনের গাড়ি লেন বদলালে কী হয়?
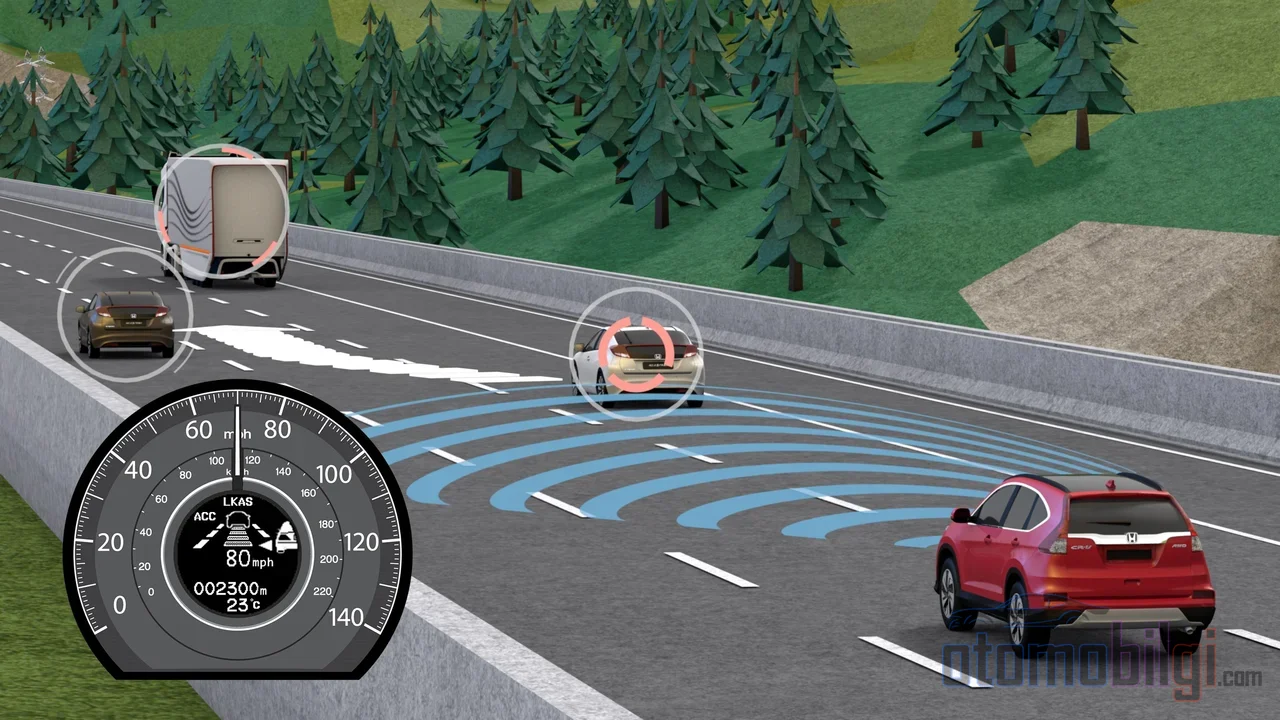
পরিস্থিতিটা স্পষ্ট করি: ACC তার সামনের গাড়িটিকে ফলো করছে। ওই গাড়িটি ডান দিকে সরে গিয়ে লেন ছেড়ে দিচ্ছে। সিস্টেম যখন এটি বুঝতে পারে, তখন টেক্সাস করা গাড়িটি আর তোমার পথের মধ্যে নেই তা নির্ধারণ করে এবং গাড়ি পুনর্নির্ধারিত সেট গতির দিকে তরান্বিত হয়। কান যদি শস্যে না থাকে তবে এটা বেশ যুক্তিসঙ্গত, তাই না? কিন্তু সেই নির্ণয়ে সেন্সরের কয়েকটি প্রসেসিং চক্র সময় লাগে এবং এই রূপান্তর সময়ে সিস্টেম সিদ্ধান্তের অনিশ্চয়তার মধ্যে থাকে: পুরনো লক্ষ্যবস্তু চলে যাচ্ছে, নতুন লক্ষ্যবস্তু এখনও পুরোপুরি বসেনি।
উল্লেখযোগ্য বিষয়সমূহ
- ACC সেন্সর ডেটা প্রতি সেকেন্ডে 10-20 বার প্রসেস করে; লক্ষ্যবস্তুর রূপান্তর এই চক্রগুলোর মধ্যেই সম্পন্ন হয়।
- 2021 সালের একটি পিয়ার-রিভিউড গবেষণা অনুযায়ী, ঐতিহ্যবাহী ACC লেনে ঢুকে পড়া গাড়িকে কার্যকরভাবে চিনতে এবং আগে থেকে সাড়া দিতে পারে না।
- ফলো দূরত্বের সেটিং সাধারণত প্রায় 1.5 সেকেন্ড থেকে প্রায় 3 সেকেন্ডে হয়; নিরাপত্তা সুপারিশ 3-4 সেকেন্ড।
- বাঁকে ACC পাশের লেনের গাড়িকে ভুলবশত লক্ষ্যবস্তু হিসেবে নিতে পারে।
- ACC ব্রেক সম্পূর্ণ নিয়ন্ত্রণ করে না: সিস্টেমের সীমায় পৌঁছালে সতর্কবার্তা দেয় এবং চালককে অবিলম্বে হস্তক্ষেপ করতে হয়।
রূপান্তরে নতুন লক্ষ্যবস্তু নির্বাচন নিম্নলিখিত মানদণ্ডের ওপর ভিত্তি করে হয়: প্রার্থী গাড়িটি তোমার লেনের রেখার ভিতরে আছে কি না, ট্র্যাজেক্টরি কোণ, গতির পার্থক্য এবং দূরত্ব। রাডার ক্যামেরার সঙ্গে একত্রিত হলে সিস্টেম চেষ্টা করে বোঝার, কোন গাড়িটি সত্যিই সামনে আছে। উন্নত সিস্টেমগুলো আরও এক ধাপ এগিয়ে যেতে পারে: পাশের লেনের কোনো গাড়ির সিগন্যাল দেওয়া বা গতিপথের কোণ পর্যবেক্ষণ করে তোমার লেনে ঢুকে পড়ার সম্ভাবনা আগেই অনুমান করে। কিন্তু খেয়াল রাখো, প্রতিটি গাড়িতে এই ক্ষমতা নেই; অনেক সিস্টেম সিগন্যাল উপেক্ষা করে এবং ঢুকে পড়ার মুহূর্তেই সাড়া দিতে বাধ্য হয়।
ফলো দূরত্ব রূপান্তরের সময় কীভাবে পুনর্গণনা হয়?
নতুন লক্ষ্যবস্তু নির্ধারিত হলে সিস্টেম ফলো দূরত্বও নতুন করে স্থাপন করে। চালক সাধারণত 3-4 রেঞ্জ লেভেলের একটি বেছে নেয়; এই লেভেলগুলো প্রায় 1.5 সেকেন্ডের নিকট সেটিং থেকে 3 সেকেন্ডের দূর সেটিং পর্যন্ত বিস্তৃত। দূরত্বের ভৌত মান গতির ওপর নির্ভর করে পরিবর্তিত হয়: 2 সেকেন্ডের ফলো দূরত্ব কম গতিতে প্রায় 88 ফিট (প্রায় 27 মিটার), আর হাইওয়ে গতিতে প্রায় 205 ফিটের (প্রায় 62 মিটার) সমতুল্য। প্রার্থী লক্ষ্যবস্তুতে রূপান্তরের সময় সিস্টেমকে কয়েকটি চক্র ধরে নতুন গাড়ির গতি ও দূরত্ব পরিমাপ করতে হয়; পরিমাপ স্থির হওয়ার আগেই ব্রেক বা গ্যাসের সিদ্ধান্ত নিলে, সেই "এ কেন ধীর হলো?" মুহূর্তগুলো জন্ম নেয়।
এই রূপান্তরে সিস্টেম কেন ভুল করে?
এবার আসা যাক বিষয়টির সবচেয়ে গুরুত্বপূর্ণ অংশে। লক্ষ্যবস্তুর রূপান্তর সাধারণ একটি রেকর্ড পরিবর্তনের মতো মনে হলেও, এই মুহূর্তটি সিস্টেমের সবচেয়ে দুর্বল মুহূর্ত এবং এর কারণগুলো বেশ ভৌত।
Cut-in দৃশ্যপট: কঠিন বাস্তবতা
2021 সালের একটি পিয়ার-রিভিউড প্রকৌশল গবেষণা চিত্রটি স্পষ্ট করে দেখায়: cut-in অর্থাৎ কোনো গাড়ির সামনে ঢুকে পড়ার দৃশ্যপটে ঐতিহ্যবাহী ACC সাধারণত ঢুকে পড়া গাড়িটিকে কার্যকরভাবে চিহ্নিত করতে পারে না এবং আগে থেকে সাড়া দিতে পারে না। অর্থাৎ সিস্টেম নতুন লক্ষ্যবস্তু "নির্বাচন" করা তো দূরের কথা, ঢুকে পড়া গাড়িটিকে নির্ভরযোগ্যভাবে শনাক্ত করতেও হিমশিম খেতে পারে। চালকের দৃষ্টিতে এর মানে হলো, ঢুকে পড়ার মুহূর্তে গাড়ি প্রত্যাশার চেয়ে দেরিতে সাড়া দেয় বা কোনো সাড়াই দেয় না।
পাশের লেনের বিভ্রান্তি: ভুল লক্ষ্যবস্তু সিন্ড্রোম
বিপরীত সমস্যাটিও আছে এবং ফোরামগুলো এর উদাহরণে ভরা: পাশের লেনে কোনো গাড়ি থাকা সত্ত্বেও কিছু চালক জানাচ্ছেন, তাদের গাড়ি তাকে সামনে বলে ভেবে অযৌক্তিকভাবে ধীর হয়েছিল। এর প্রযুক্তিগত ব্যাখ্যা সেন্সর জ্যামিতির মধ্যে নিহিত: আগামীদৃষ্টি রাডার এবং ক্যামেরা মূলত সোজা সামনের দিকেই তাকায়। বাঁকে রাস্তা মোড় নেয় কিন্তু সেন্সরের বিম মোড় নেয় না; ফলে বাঁকের ওপারের পাশের লেনের গাড়ি আপনার পথের ভেতরে যেন পড়ে যায় অথবা সিস্টেম বাঁকের মাঝে নিজের লিড গাড়িটিকে হারিয়ে ফেলে। অপ্রত্যাশিত ধীরগতি এবং গতিবৃদ্ধির বেশিরভাগই ঠিক এখান থেকেই আসে। সমাধান সহজ কিন্তু বিরক্তিকর: বাঁকে ফলো দূরত্ব বাড়ানো এবং পা ব্রেকের ওপর প্রস্তুত রাখা।
কাছাকাছি টার্গেটে সিগন্যালের বিশৃঙ্খলা
আরেকটি কারিগরি বিষয়: টার্গেটগুলো রাডারের খুব কাছে থাকলে সেন্সর একটি গাড়ির জন্যও একাধিক ডিটেকশন তৈরি করতে পারে। আপনার খুব কাছে অনুসরণ করা একটি গাড়ির সঙ্গে ওভারটেকের মুহূর্ত মিলে গেলে, এই অতিরিক্ত ডিটেকশনগুলো টার্গেট বিভ্রান্তির কারিগরি ভিত্তি তৈরি করে। অর্থাৎ সিস্টেম মাঝে মাঝে সিদ্ধান্ত নেওয়ার সময় অভাবী ডেটার বদলে অতিরিক্ত এবং দ্বন্দ্বপূর্ণ ডেটার সঙ্গেও লড়তে পারে।
ওভারটেকের মুহূর্তে চালকের কী করা উচিত?
এসব জানার পর আপনাকে খারাপ খবরটা দিই: কোনো ACC-ই সেই ওভারটেকের সেকেন্ডগুলোতে আপনার জায়গা নিতে পারে না। সরকারি ড্রাইভিং সেফটি সংস্থাগুলোও একই কথা বলে - চালককে এই সহায়ক ফিচারটি ক্রমাগত পর্যবেক্ষণ করতে হবে এবং ড্রাইভিংয়ের দায়িত্ব বজায় রাখতে হবে। এমনকি ACC-কে অটোনমাস ড্রাইভিং মনে করা চালকদের পুরোপুরি মনোযোগী ব্যবহারকারীদের তুলনায় উল্লেখযোগ্যভাবে বেশি দুর্ঘটনার ঝুঁকি থাকে, এটি জানা গেছে। ভাঙা হৃদয় এবং ভাঙা বাম্পার এড়াতে ওভারটেকের মুহূর্তে এগুলোর দিকে খেয়াল রাখুন:
- ইনস্ট্রুমেন্ট ক্লাস্টারের টার্গেট আইকনটি দেখুন: সামনের গাড়ি লেন বদলালে কোন গাড়িটি টার্গেট হিসেবে নির্বাচিত হয়েছে তা ট্র্যাক প্যানেলে দেখতে পারেন; ওভারটেকের সময় আইকনটি নতুন গাড়িতে চলে গেছে কি না তা যাচাই করুন।
- ফলো দূরত্ব উদারভাবে রাখুন: সিস্টেম সেটিংস প্রায় 1,5-3 সেকেন্ড অফার করলেও সেফটির সুপারিশ 3-4 সেকেন্ড; ওভারটেকের জায়গা যত বড় হবে, সিস্টেমের ভুলের মূল্য তত ছোট হবে।
- বাঁকে সন্দেহপ্রবণ থাকুন: সেন্সর মোড় নিতে পারে না; বাঁক কাছে আসার সময় পা ব্রেকের কাছে রাখুন।
- ব্রেক ভুলে যাবেন না: অ্যাক্সেলারেটর পেডাল সিস্টেমকে অকার্যকর করে দেয়, আর ব্রেক পেডাল সঙ্গে সঙ্গে পূর্ণ নিয়ন্ত্রণ আপনাকে দেয়। বেশিরভাগ ACC সিস্টেমের ইমার্জেন্সি স্টপ ক্ষমতা নেই; সীমা অতিক্রম করলে ভিজ্যুয়াল এবং শব্দের সতর্কতা দেয় এবং আপনাকে নিয়ন্ত্রণ নিতে হবে।
- জাংশন, ট্রাফিক লাইট এবং বিপরীত দিকের ট্রাফিক ভুলে যাবেন না: ACC শুধুমাত্র একই দিকে, একই লেনে চলমান ট্রাফিক অনুসরণ করে; আপনার পথ কাটা সবকিছুই আপনার দায়িত্ব।
টার্গেট বিভ্রান্তি কি ত্রুটি, নাকি সীমা?
এখানে চালক কমিউনিটিগুলোতে চলমান একটি বিতর্ক আছে। একটি মত অনুযায়ী সামনের গাড়ি লেন বদলানোর সময় অযৌক্তিক ধীরগতি কোনো ত্রুটি নয়, বরং সিস্টেমের সক্ষমতার সীমার স্বাভাবিক পরিণতি। বিপরীত মতে, স্ক্রিনে গাড়িটি ভুল লেনে দেখানো হচ্ছে এবং ক্যালিব্রেশন পুনরাবৃত্তির পরেও সমস্যা চলছে, তাই সফটওয়্যার ত্রুটির সম্ভাবনাকে গুরুত্ব দেওয়া উচিত - এমন ইউজার অভিজ্ঞতাও আছে। সত্যি কথা হলো: প্রতিটি ভুল ধীরগতির জন্য সার্ভিসের অ্যাপয়েন্টমেন্ট নেওয়ার দরকার নেই, কিন্তু আচরণটি পুনরাবৃত্তি হলে এবং ক্যালিব্রেশনের পরেও চললে সার্ভিসের সঙ্গে পরামর্শ করা ভালো। কারণ ACC চারপাশের গাড়িগুলোর মন পড়তে পারে না; এটি শুধু তাদের কর্মের প্রতি সাড়া দেয়। প্রত্যাশা সেই অনুযায়ী ঠিক করা মানেই অর্ধেক সমাধান।
2026 সালের মাঠপর্যায়ে দৃশ্যমান চিত্র
বিষয়টি কেবল সাম্প্রতিকতারও অভাবজনক নয়। 2026 সালে কিছু নির্মাতা এমন সমস্যায় জড়িয়ে আছে যেখানে অনাকাঙ্ক্ষিত কঠোর ব্রেকিংয়ের কারণ হয়ে দাঁড়ানো সফ্টওয়্যার অ্যানোমালি এবং বিক্ষিপ্ত ACC সেন্সর ত্রুটি অনিয়মিত ত্বরণ-ব্রেকিং আচরণ সৃষ্টি করতে পারে; কিছু সংশোধনী সাময়িকভাবে স্থগিতও করা হয়েছে। ব্যবহারকারী ফোরামের প্রতিবেদনগুলো -হঠাৎ ACC বন্ধ হয়ে যাওয়া, অতিরিক্ত ব্রেকিংয়ের অভিযোগ- এখনও যাচাই করা মাঠপর্যায়ের প্রতিক্রিয়া না হলেও, লক্ষ্য নির্বাচন সফ্টওয়্যারের পরিণত হওয়ার প্রক্রিয়া এখনও চলমান রয়েছে তা দেখায়।
সংক্ষিপ্ত উত্তর: নতুন গাড়িতে লক্ষ্য বদল কীভাবে হয়, কীসের দিকে খেয়াল রাখবেন?
সংক্ষেপে বলি: সামনের গাড়ি লেন বদলালে ACC প্রতি সেকেন্ডে 10-20 বার প্রক্রিয়াকৃত সেন্সর ডেটা দিয়ে বুঝতে পারে যে গাড়িটি আর সেই পথে নেই, লক্ষ্য ছেড়ে দেয় এবং লেনের রেখা ও পথ মিলের ভিত্তিতে নতুন লক্ষ্য নির্বাচন করে; এই পরিবর্তন কয়েকটি প্রসেসিং চক্র স্থায়ী হয়, এই সময়ে অনুসরণের দূরত্ব নতুন গাড়ি অনুযায়ী পুনর্নির্ধারিত হয়। পরিবর্তনের সময়টাই সিস্টেমের সবচেয়ে দুর্বল মুহূর্ত: লেন পার হওয়া গাড়িগুলো চেনা নাও যেতে পারে, পাশের লেনের গাড়ি বাঁকে ভুল লক্ষ্য হতে পারে। তাই পরিবর্তনের মুহূর্তে চোখ থাকবে রাস্তায়, হাত থাকবে ব্রেকে; কারণ সেই কয়েক সেকেন্ডে সিদ্ধান্ত নেবে সেন্সর নয়, সেন্সরকে নিয়ন্ত্রণকারী সেন্সর - অর্থাৎ তুমি হবে।
সূত্রসমূহ
- Adaptive Cruise Control: What It Is, How It Works, and Cost
- Adaptive Cruise Control for Cut-In Scenarios (Chen et al., 2021)
- Commercial ACC and capacity (Lapardhaja et al., 2024)
- Advanced Driver Assistance Systems (ADAS) - RSA Ireland
- Sensor Data Fusion - Bosch Mobility
- Sensor Fusion Using Synthetic Radar and Vision Data - MathWorks
- How to Use Super Cruise | Vehicle Support
- Adaptive Cruise Control Increasing Risk of Car Accidents?
- GM Suspends Super Cruise Brake Assist Fix on 2026 Models
- Understanding Adaptive Cruise Control: A Guide for BC Drivers