ACC Şerit Değişiminde İzleme Hedefini Nasıl Belirler
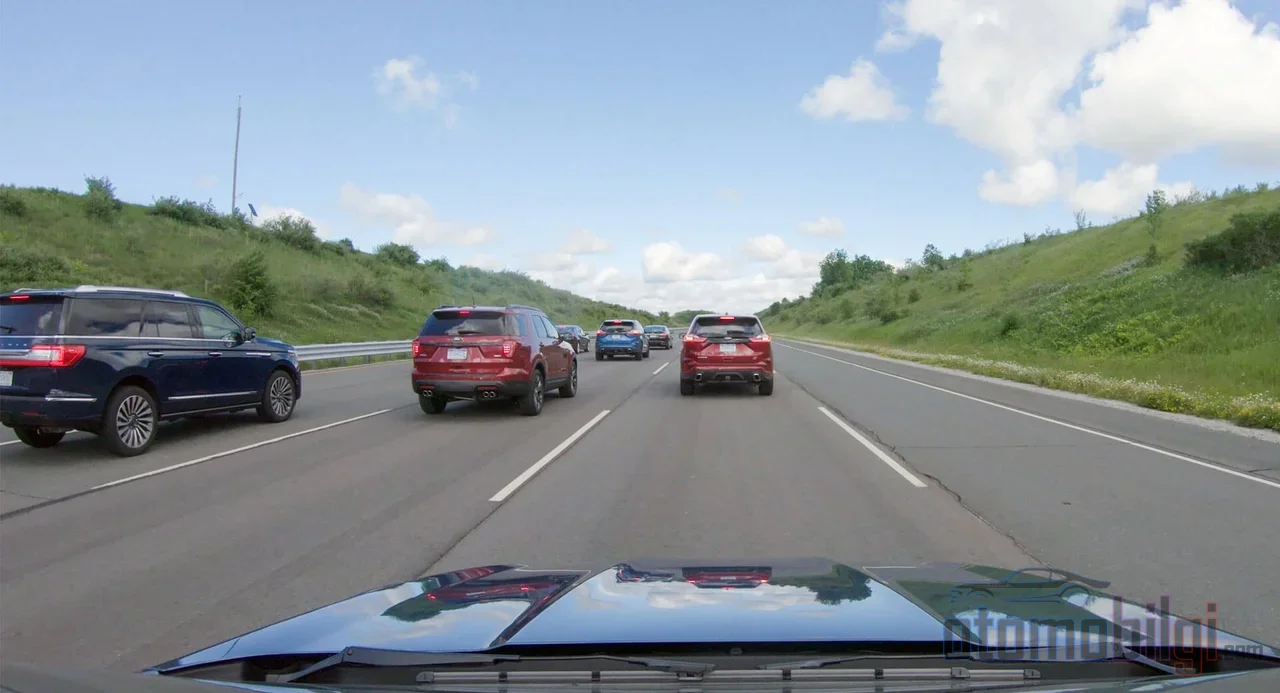
Otoyolda Adaptif Cruise Control (ACC) açık, trafik akıyor, her şey yolunda. Bir anda öndeki araç sağa kayıyor, şerit açılıyor ve senin aracın bir saniye önce gazı köklerken bir saniye sonra birden yavaşlıyor. Ya da tam tersi: yandaki şeritten bir araç sızıyor ve sistem hiçbir şey olmamış gibi hızlanmaya devam ediyor. İşte o birkaç saniye, ACC'nin en kritik ve en az konuşulan anıdır: sistemin radar hedefini öndeki araçtan yeni araca devrettiği geçiş penceresi. Bu sayfada tam olarak o anı açıklayacağız.
Peki neden bu konu bu kadar önemli? Çünkü çoğu sürücü ACC'yi çalışırken görür de, arka planda hangi aracın "hedef" seçildiğini, bu seçimin nasıl değiştiğini ve değişim anında neden şeytani sürprizlerin çıkabildiğini bilmez. Hazırsan, o sinyal arkasındaki karar zincirine inelim.
ACC Önündeki Aracı Nasıl Seçer ve İzler?
Önce kısa bir tekrar, çünkü hedef değişimini anlamanın yolu sistem mantığını bilmekten geçiyor. ACC, ön ızgara ya da tamponun arkasına gizlenmiş bir radardan yayılan radyo dalgalarının etraftaki nesnelerden sekmesiyle çalışır. Çoğu modern sistemde iç dikiz aynası civarında konumlanmış bir kamera da devrede: bu kamera, görüntü tanıma yazılımıyla araçları, şerit çizgilerini ve trafik işaretlerini ayırt eder. Radar ve kamerayı birlikte kullanan üreticilerde ise iki sensörün verisi harmanlanır; bu çok sensörlü yaklaşım, tek sensöre göre çok daha güvenilir algılama sağlar.
Asıl ilginç kısım işlem hızı: aracın bilgisayarı sensör verisini saniyede 10–20 kez işler ve her turda öndeki araçla arasındaki mesafenin nasıl değiştiğini ölçer. O araç yavaşlıyor mu, hızlanıyor mu, sabit mi gidiyor? Sistem bu ölçümlerden yola çıkarak önümüzdeki birkaç saniyede ne olacağını tahmin etmeye çalışır. Yani ACC aslında sürekli mini hesaplar yapan bir tahmin makinesidir; sadece aynadaki arabaya bakıp tepki vermez.
Birden Fazla Araç İzleme Alanındayken Ne Olur?
Radar hüzmesi aslında aynı anda birden fazla nesneyi görür; sadece sistemin şerit çizgilerine ve araç yörüngelerine bakarak "hangisi benim yolumun içinde?" sorusuna cevap vermesi gerekir. Burada devreye çoklu nesne takibi girer: sistem, ardışık kamera kareleri ve radar taramaları arasındaki algılamaları eşleştirerek her aracın kimliğini ve yörüngesini korumaya çalışır. Radar verisi kameranın görüntüsüne yansıtılıp eşleştirilir; böylece "şeride sızan beyaz araba" ile "iki şerit öndeki kırmızı araba" birbirine karıştırılmaz. En azından teoride karıştırılmaz.
Pratikte ise işler sandığın kadar pürüzsüz değil. Ve işte tam burada, sayfanın ana konusuna geliyoruz.
Öndeki Araç Şerit Değiştirdiğinde Ne Olur?
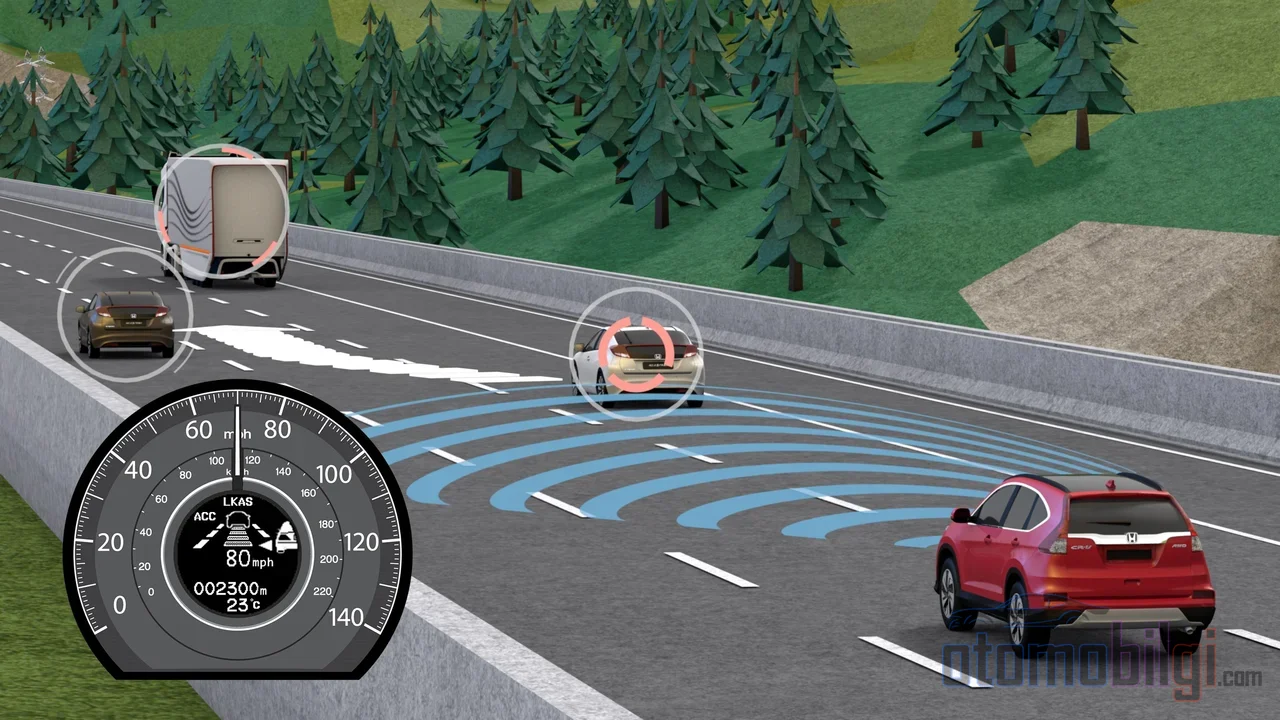
Senaryoyu netleştirelim: ACC, önündeki aracı takip ediyor. O araç sağa kayıp şeridi terk ediyor. Sistem bunu fark ettiğinde, izlediği aracın artık senin yolunun içinde olmadığını tespit eder ve araç yeniden belirlenen set hızına doğru hızlanır. Kulağı kirişte değilse gayet mantıklı, değil mi? Ama o tespit, sensörün birkaç işleme döngüsü sürer ve bu geçiş penceresinde sistem bir karar belirsizliğinde yaşar: eski hedef gidiyor, yeni hedef henüz tam oturmuyor.
Öne Çıkanlar
- ACC sensör verisini saniyede 10–20 kez işler; hedef geçişi bu döngüler boyunca tamamlanır.
- 2021 tarihli hakemli bir çalışmaya göre geleneksel ACC, şeride sızan aracı etkili şekilde tanıyıp önceden yanıt veremiyor.
- Takip mesafesi ayarları genellikle ~1,5 saniyeden ~3 saniyeye kadardır; güvenlik önerisi 3–4 saniyedir.
- Virajlarda ACC, komşu şeritteki aracı yanlışlıkla hedef alabilir.
- ACC frenleri devralmaz: sistem sınırına ulaşınca uyarı verir ve sürücü hemen müdahale etmelidir.
Geçişte yeni hedef seçimi şu kriterlere dayanır: aday aracın senin şerit çizgilerin içinde olup olmadığı, yörünge açısı, hız farkı ve mesafe. Radar kamerayla birleşince sistem, hangi aracın gerçekten önünde olduğunu ayırt etmeye çalışır. Gelişmiş sistemler bir adım öteye gidebilir: komşu şeritteki bir aracın sinyal vermesini ya da yönelim açısını izleyerek senin şeridine sızma ihtimalini önceden tahmin eder. Ama dikkat, bu yetenek her araçta yok; pek çok sistem sinyali görmez ve sızma gerçekleştiği anda tepki vermek zorunda kalır.
Takip Mesafesi Geçişte Nasıl Yeniden Hesaplanır?
Yeni hedef belirlendiğinde sistem, takip mesafesini de sıfırdan kurar. Sürücü genellikle 3–4 aralık seviyesinden birini seçer; bu seviyeler yaklaşık 1,5 saniyelik yakın ayardan 3 saniyelik uzak aya kadar uzanır. Mesafenin fiziksel karşılığı hıza göre değişir: 2 saniyelik takip mesafesi düşük hızda yaklaşık 88 feet (yaklaşık 27 metre), otoyol hızlarında ise yaklaşık 205 feet'e (yaklaşık 62 metre) denk gelir. Aday hedefe geçerken sistem, yeni aracın hızını ve mesafesini birkaç döngü boyunca ölçmek zorundadır; ölçüm oturmadan fren ya da gaz kararı verirse, işte o "niye yavaşladı ki?" anları doğar.
Sistem Bu Geçişte Neden Yanılır?
Şimdi gelelim işin can alıcı kısmına. Hedef geçişi sıradan bir kayıt değişimi gibi görünse de, bu an sistemin en kırılgan anıdır ve sebepleri gayet fiziksel.
Cut-in Senaryosu: Sert Gerçek
2021 tarihli hakemli bir mühendislik çalışması, tabloyu net koyuyor: cut-in, yani bir aracın önüne sızması senaryosunda geleneksel ACC, sızan aracı genellikle etkili şekilde tanımlayamıyor ve önceden yanıt veremiyor. Yani sistem yeni hedefi "seçmek" bir yana, sızan aracı güvenilir biçimde tespit etmekte bile zorlanabiliyor. Sürücü açısından bu, aracın sızma anında beklenenden geç tepki vermesi ya da hiç tepki vermemesi demektir.
Komşu Şerit Karışması: Yanlış Hedef Sendromu
Tersi problem de var ve forumlar bunun örnekleriyle dolu: yandaki şeritte ilerleyen bir araç olduğu halde bazı sürücüler, araçlarının onu öndeymiş gibi sanarak gereksiz yavaşladığını bildiriyor. Bunun teknik açıklaması sensör geometrisinde yatıyor: ileriye bakan radar ve kamera esasen düz ileriye bakar. Virajda yol kıvrılır ama sensör hüzmesi kıvrılmaz; sonuçta virajın öbür yakasındaki komşu şerit aracı senin yolunun içine sanki düşer ya da sistem kendi lider aracını viraj ortasında kaybeder. Beklenmedik yavaşlama ve hızlanmaların çoğu tam olarak buradan çıkar. Çözüm basit ama can sıkıcı: virajlarda takip mesafesini büyütmek ve ayağını frenin üzerinde hazır bekletmek.
Yakın Hedeflerde Sinyal Kalabalığı
Bir teknik detay daha: hedefler radara çok yakın olduğunda sensörler tek araç için bile birden çok algılama üretebilir. Sana çok yakın takip eden bir araçla geçiş anı çakıştığında, bu fazla algılamalar hedef karışmasının teknik zeminini hazırlar. Yani sistem bazen karar verirken eksik veriyle değil, fazla ve çelişkili veriyle de uğraşabilir.
Geçiş Anında Sürücü Ne Yapmalı?
Tüm bunları öğrendikten sonra sana kötü haberi vereyim: hiçbir ACC, o geçiş saniyelerinde senin yerini tutmaz. Resmî sürüş güvenliği otoriteleri de aynı şeyi söylüyor - sürücü bu destek özelliğini sürekli denetlemeli ve sürüş sorumluluğunu sürdürmelidir. Hatta ACC'yi otonom sürüş gibi gören sürücülerin, tam dikkatli kullananlara göre belirgin şekilde daha yüksek kaza riski taşıdığı biliniyor. Kırık kalplerden, kırık tamponlardan kaçınmak için geçiş anında şunlara dikkat et:
- Gösterge ekranındaki hedef simgesini izle: öndeki araç şerit değiştirdiğinde hangi aracın hedef olarak seçildiğini takip panelinde görebilirsin; geçişte simgenin yeni araca geçip geçmediğini kontrol et.
- Takip mesafesini cömert tut: sistem ayarları yaklaşık 1,5–3 saniye sunsa da güvenlik önerisi 3–4 saniyedir; geçiş payı büyüdükçe sistemin yanılma maliyeti küçülür.
- Virajlarda şüpheci ol: sensörler kıvrılamaz; viraj yaklaşırken ayağını frenin yakınında tut.
- Freni sakın unutma: gaz pedalı sistemi geçersiz kılar, fren pedalıysa anında tam kontrolü sana verir. Çoğu ACC sisteminin acil durdurma kapasitesi yoktur; sınır aşılınca görsel ve sesli uyarı verir ve sen devralmalısın.
- Kavşak, ışık ve ters yönden gelen trafiği unutma: ACC yalnızca aynı yönde, aynı şeritte giden trafiği izler; yolunu kesen her şey senin işin.
Hedef Karışması Arıza mı, Sınır mı?
Burada sürücü topluluklarında süregelen bir tartışma var. Bir görüşe göre öndeki araç şerit değiştirdiğindeki gereksiz yavaşlama arıza değil, sistemin yetenek sınırlarının doğal sonucu. Karşı görüşteyse, ekranın aracı yanlış şeritte gösterdiği ve kalibrasyonun tekrarına rağmen sorunun sürdüğü, dolayısıyla yazılım hatası ihtimalinin ciddiye alınması gereken kullanıcı deneyimleri var. Doğrusu şu: her yanlış yavaşlamaya servis randevusu almak gerekmez, ama davranış tekrar ediyorsa ve kalibrasyon sonrası da sürüyorsa, servise danışmakta fayda var. Zira ACC çevresindeki araçların zihnini okuyamaz; yalnızca onların yaptıklarına tepki verir. Beklentiyi buna göre ayarlamak, yarısı çözüm demektir.
2026'da Sahadan Görünen Tablo
Konu güncellikten de yoksun değil. 2026'da bazı üreticiler istenmeyen sert frenlemeye yol açan yazılım anomalileri ve aralıklı ACC sensör arızalarının düzensiz hızlanma-frenleme davranışlarına yol açabildiği gibi sorunlarla boğuşuyor; bazı düzeltmeler geçici olarak askıya bile alındı. Kullanıcı forumlarındaki raporlar -ani ACC kapanmaları, aşırı frenleme şikayetleri- henüz doğrulanmamış saha geri bildirimi olsa da, hedef seçim yazılımlarının olgunlaşma sürecinin devam ettiğini gösteriyor.
Kısa Cevap: Yeni Araca Geçiş Nasıl Olur, Neye Dikkat Etmelisin?
Toparlayalım: Öndeki araç şerit değiştirdiğinde ACC, saniyede 10–20 kez işlediği sensör verisiyle aracın artık yol içinde olmadığını tespit eder, hedefi bırakır ve şerit çizgileriyle yörünge eşleşmesine göre yeni hedefi seçer; bu geçiş birkaç işleme döngüsü sürer, bu sırada takip mesafesi yeni araca göre yeniden kurulur. Geçiş penceresi sistemin en kırılgan anıdır: sızan araçlar tanınmayabilir, komşu şerit araçları virajlarda yanlış hedef olabilir. Bu yüzden geçiş anında gözün yolda, elin frende olmalı; çünkü o birkaç saniyede kararı veren sensör değil, sensörü denetleyen sensör - yani sen olmalısın.
Kaynaklar
- Adaptive Cruise Control: What It Is, How It Works, and Cost
- Adaptive Cruise Control for Cut-In Scenarios (Chen et al., 2021)
- Commercial ACC and capacity (Lapardhaja et al., 2024)
- Advanced Driver Assistance Systems (ADAS) - RSA Ireland
- Sensor Data Fusion - Bosch Mobility
- Sensor Fusion Using Synthetic Radar and Vision Data - MathWorks
- How to Use Super Cruise | Vehicle Support
- Adaptive Cruise Control Increasing Risk of Car Accidents?
- GM Suspends Super Cruise Brake Assist Fix on 2026 Models
- Understanding Adaptive Cruise Control: A Guide for BC Drivers