Adaptif Cruise Control Dönel Kavşakta Ne Yapar?
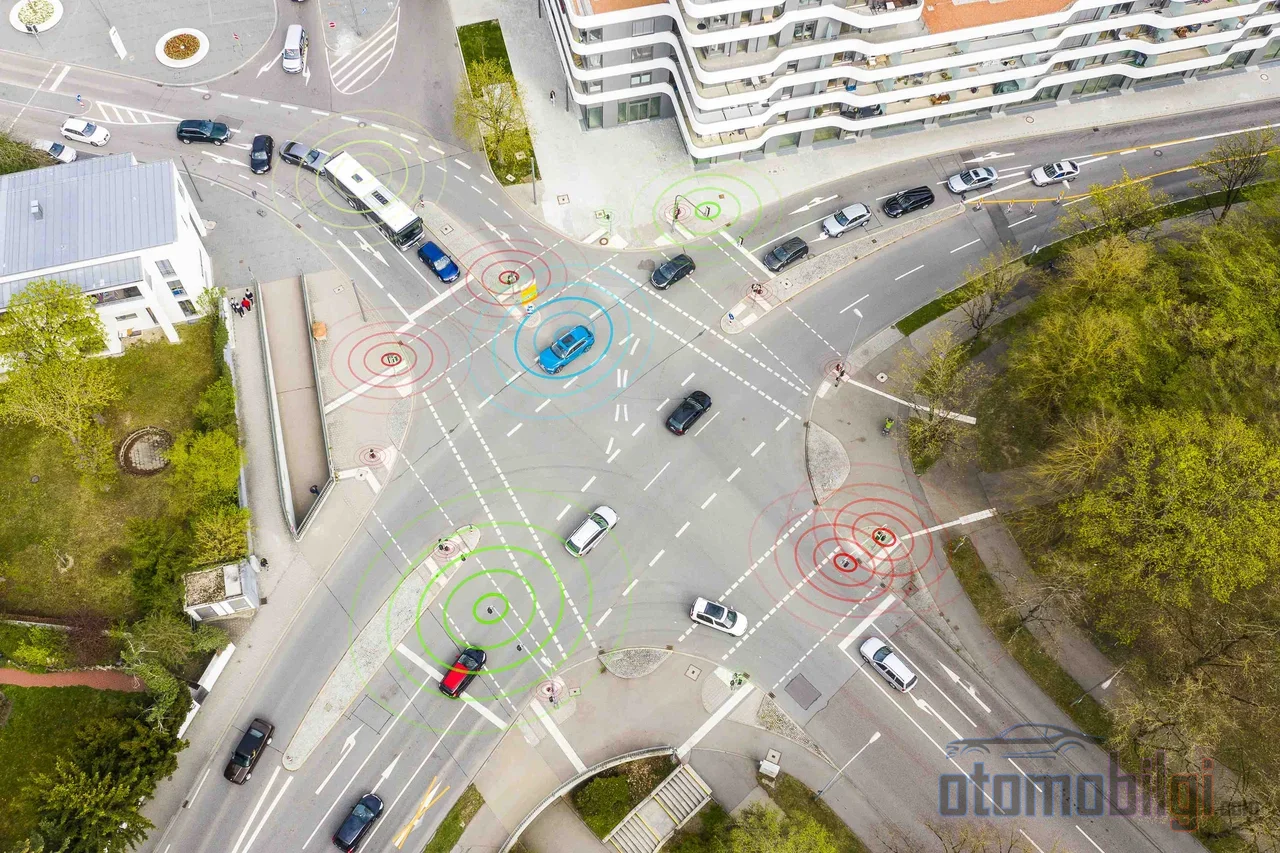
Dönel kavşağa yaklaşıyorsun, Adaptif Cruise Control açık, ayağın gazda değil ve her şey yolunda gibi görünüyor. Sonra kavşak daralır, öndeki aracın dönüşün içinde kaybolur ve sistem sanki biri aniden önüne atmış gibi frene asılır. Birkaç saniye sonra çıkışa gelince aynı araç kendi kendine hızlanıp eski ritmini yakalar. Peki Adaptif Cruise Control dönel kavşakta gerçekte ne yapar, kavşağı bir viraj mı yoksa normal bir yol parçası mı sanır ve neden bazen bırakıp kaçar? İşte bu soruların cevabı, araba forumlarında en çok tartışılan ama az açıklanan konulardan biri.
Önce şunu netleştirelim: bu sayfada işin sadece hız kısmından bahsedeceğiz. Çünkü Adaptif Cruise Control, adı üstünde, bir hız sistemidir. Direksiyona asla karışmaz ve senin yerine kavşakta dönmez. Bu ayrım, ileride göreceğimiz her şeyin anahtarı.
Adaptif Cruise Control Dönel Kavşağı Nasıl Görür?
Adaptif Cruise Control'ün beynini iki ana sensör oluşturur: öne bakan kamera ve radar. Yeni nesil araçlarda bu ikisi birlikte çalışır ve seçtiğin takip mesafesini korumak için hızlanıp yavaşlar; eski araçlarda bazen yalnızca kamera ya da yalnızca radar görev yapar. Kritik nokta şu: sistemin gözü düz ileriye bakar. Virajlı yollarda radar ışını kendi şeridinden sapabilir, bu yüzden sistem yan şeritteki bir tırı takip etmeye kalkıp beklenmedik şekilde yavaşlayabilir; ya da tam tersine kendi şeridindeki aracı göremeyebilir.
Dönel kavşak, bu sınırın tam ortasına düşer. Sistem kavşağı özel bir yapı olarak tanımaz; onun için orası basitçe bir viraj artı bir takip senaryosudur. Kavşağı gerçekten tanıyabilen sistemler yalnızca navigasyon veya yol tanıma verisiyle çalışanlardır. Örneğin bazı Toyota modellerindeki viraj hızı düşürme fonksiyonu, kamera ve dönüş (yaw) sensörlerini kullanarak virajı algılar ve hızı kendisi kırar; bu ayar açılıp kapatılabilir. Navigasyon tabanlı sistemler ise virajları ve yol değişikliklerini harita verisinden önceden bilir. Navigasyon ya da yol kenarı tanımı entegre olmayan bir ACC için kavşak, sensörlerin başa çıkması gereken doğaçlama bir sınavdır.
Öne Çıkanlar
- ACC dönel kavşağı özel bir yapı olarak değil, viraj + takip kombinasyonu olarak görür.
- Dar kavşaklarda önündeki aracı kaybedip yavaşlar, çıkışta set hıza geri döner.
- Bazı üreticiler ACC'yi resmi kılavuzlarında yalnızca otoyol ve bariyerle ayrılmış yollar için önerir.
- Sistem direksiyon kontrolü vermez; kavşakta dönüş her zaman sürücünün işidir.
- Şerit takip sistemlerinin çoğu yaklaşık 72 km/s altındaki hızlarda devre dışı kalır.
Kavşağa Girişte ve Dönüş İçinde Neden Frenler?
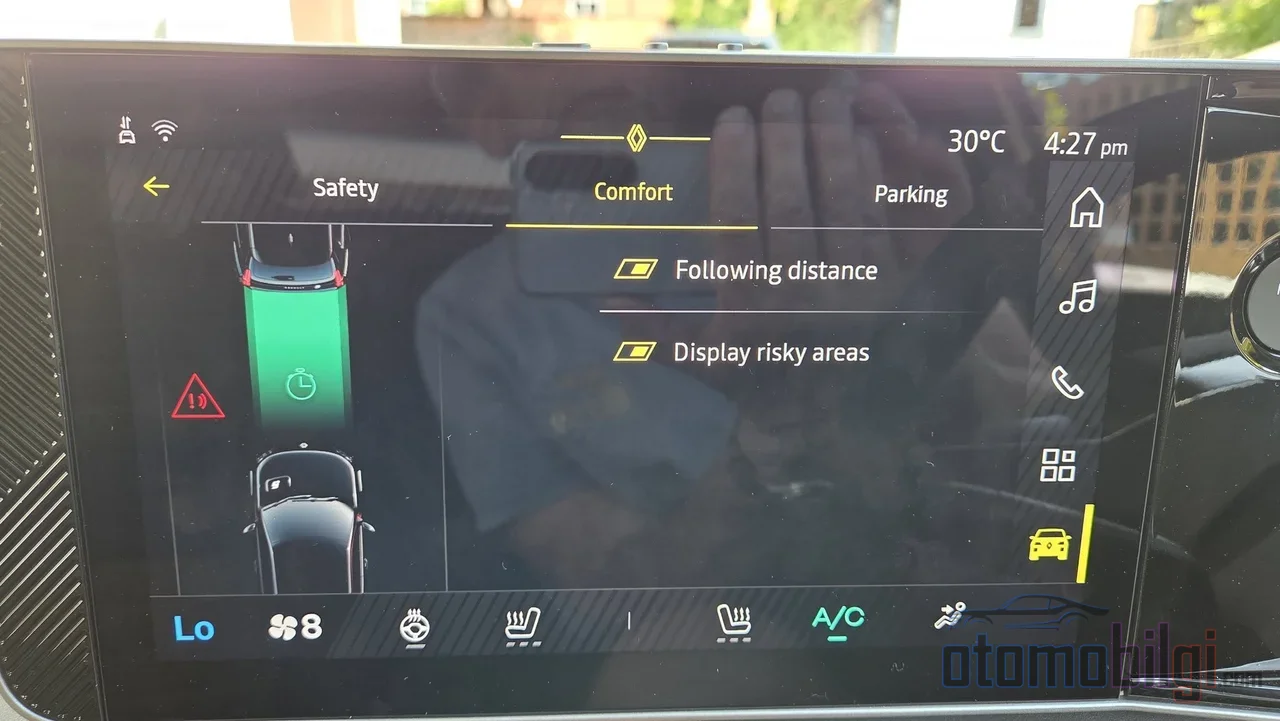
Kavşağa girerken iki ayrı mekanizma frenlemeye yol açabilir. Birincisi bilinçli yavaşlama: navigasyon veya yol tanıma özellikli sistemler kavşağı önceden fark edip hızı kademeli olarak düşürebilir. İkincisi daha savunmasız bir durum: dar ve küçük kavşaklarda radar, takip ettiğin aracın dönüş içindeki yörüngesini kaybeder. Araç fiziken hâlâ önündedir ama sensör onu göremez; sistem de güvenlik gereği yavaşlar. Elektrikli araç sahiplerinin forumlarda en çok anlattığı sahne budur: kavşak içinde ani bir yavaşlama, ardından aracın hedefi yeniden bulup hızı toparlaması.
Yaklaşım aşaması da sürprizli olabilir. Kavşağa doğru giderken öndeki araç yavaşlıyorsa, ACC'nin frenleme kapasitesinin sınırlı olduğunu hatırlamak gerekir. Üretici kılavuzları bu konuda net konuşur: öndeki araç çok ani durursa sistem sürücüyü uyarır ve frenleme görevi sürücüye geçer. Üstelik ACC bir çarpışma önleme sistemi değildir; konfor için tasarlanmıştır. Park halinde veya çok yavaş hareket eden araçlara tepki vermeyebilir. Yani kavşak girişinde yayaları, bisikletlileri ve duran araçları gören göz, hâlâ senin gözündür.
Frenleme neden bazen sert hissettirir?
ACC virajda yan şeritteki büyük bir aracı yanlışlıkla takip hedefi olarak seçebilir ya da hedefi anlık kaybettiğinde tepki agresif olabilir. Forumlarda bu durumun en bilinen örneği, tır gibi geniş araçları geçerken yaşanan gereksiz yavaşlamalardır. Bu tür ani frenlemeler İngilizce'de hatalı alarm kaynaklı sert frenleme olarak anılır ve ACC'nin en çok şikayet edilen davranışlarından biridir.
Çıkışta Hız Ne Zaman Geri Gelir?
Kavşak çıkışı, işin en kritik anıdır ve burada sistem karakteristik olarak ikiye ayrılır. Öndeki araç senin kavşak çıkışından farklı bir yöne saparsa ve sen yakın takip modundaysan, sistem hedef aracı kaybeder. Bazı araçlarda bu, ACC'nin tamamen devre dışı kalmasıyla sonuçlanır; direksiyondaki veya gösterge üzerindeki ikaz sana sistemi yeniden devreye alman gerektiğini söyler. Bazı araçlarda ise sistem hedefi kaybedince doğrudan set hızına geri dönmeye çalışır. Bu ikinci senaryoda dikkatli ol: sistem aceleyle hızlanabilir.
Bu ikinci davranışın bilinen bir yansıması da şudur: takip ettiğin araç kavşak çıkışında başka bir yola sapar ve yeni yolda ilerlemeye başlarsa, senin ACC'n hâlâ onu hedef olarak görüp görmemesi sürpriz hız kararlarına yol açabilir. Genel kural basit: çıkışta hızın ne zaman ve nasıl geri geleceğini sistem değil, sen yönetmelisin. Gaz pedalına basmak otomatik frenlemeyi geçici olarak devre dışı bırakır; fren pedalına basmak ise ACC'yi iptal eder. Dilersen Cancel düğmesi veya açma kapama düğmesiyle de sistemden çıkabilirsin.
Şerit Takip Asistanı Kavşakta Yardım Eder mi?
Kısa cevap: çoğu sistemde hayır. Şerit takip asistanı (LKA) ve şerit merkeze alma sistemleri, yol çizgilerini takip ederek çalışır; dönel kavşağın dairesel geometrisi ve karmaşık çizgileri bu sistemler için okunması zor bir haritadır. Üstelik birçok şerit merkeze alma sistemi belirli bir hızın altında çalışmaz: bilinen örneklerden biri yaklaşık 72 km/s altında devre dışı kalan bir sistemdir. Kavşak içinde hızlar genellikle bunun çok altındadır, yani şerit desteğinin kavşakta kapanması normaldir, arızanın değil.
Şerit desteği aktif kalsa bile eller serbest sürüş söz konusu değildir. Şerit merkeze alma özellikli araçlarda sürücünün direksiyonu birkaç saniyede bir hafifçe tutması veya oynatması gerekir. Daha gelişmiş paketler fark yaratır: bazı üreticilerin sürüş destek paketleri, kavşak ve virajlardan önce yavaşlamayı ve yaklaşan hız limitlerini bildikleri için düz ACC ve şerit asistanı kombinasyonundan daha yetenekli çalışır. Ama bunlar da dönel kavşakta direksiyonu devralmaz; yalnızca hız tarafını daha akıllıca yönetir.
Çok Şeritli Kavşaklarda Sistem Neden Çekilir?
Çok şeritli dönel kavşak, ACC için en zor ortamdır: aynı anda yavaşlayan araçlar, şerit değiştirenler, kavşak dışından girenler. Üretici kılavuzları bu durumu açıkça ele alır. Bazı üreticiler ACC'nin yalnızca otoyol ve bariyerle ayrılmış çok şeritli yollarda kullanılmasını önerir; dönel kavşaklar ve karmaşık şehir içi kavşaklar bu tavsiyenin açıkça dışındadır. Bir üretici de virajlı ve engebeli yollarda, otoyol giriş ve çıkış ramalarında sistemin kullanılmamasını söyler, çünkü bu koşullarda öndeki araç algılanamayabilir.
Sürüşün yoğun olduğu kavşaklarda sistemi devre dışı bırakmak bir yenilgi değil, doğru kullanımdır. Uzun süre gazla devre dışı bırakmak da çözüm değildir: bazı araçlarda sistemi 60 saniyeden uzun süre devre dışı bırakırsan ACC tamamen kapanır ve yeniden devreye alman gerekir.
Sistemin Trafiği Okuyamaması Neden Önemli?
Burada küçük ama çarpıcı bir bilimsel bulgu var. Bir üniversite ekibi 2019'da Arizona'da iki üreticiden yedi araçla 1.000 milden fazla açık yol testi yaptı. Sonuç: her testte ACC kullanan araç, öndeki araca göre gereğinden fazla yavaşladı ve bu durum zincirleme yavaşlamalar yaratan hayalet trafik sıkışıklığına dönüştü. Öndeki araç hızını 50 milden 6 mile düşürdüğünde kuyruktaki yedinci aracın hızı ACC'nin çalışma alt sınırının bile altına indi. Araştırmacıların açıklaması öğretici: insan sürücü birkaç araç öncesini görür, ACC'nin sensörleri ise yalnızca hemen önündeki aracı. Sistem trafik akışını öngöremez, sadece tepki verir.
Dönel kavşak da tam olarak budur: akışın sürekli değiştiği, birkaç araç öncesini ve kavşak girişlerini görmenin şart olduğu bir ortam. ACC'nin bu ortamda bir konfor aracı olarak kalmakla sınırlı olması tasarımdan değil, fiziğin ve yazılımın sınırından kaynaklanır.
Kısa Cevap: Adaptif Cruise Control Dönel Kavşakta Ne Yapar?
Özetle: Adaptif Cruise Control dönel kavşağı tanımaz, onu bir viraj ve takip senaryosu olarak değerlendirir. Dar kavşaklarda öndeki aracı kaybedip yavaşlar, çıkışta ya hedef bulursa set hıza döner ya da tamamen devre dışı kalır ve kontrolü sana bırakır. Direksiyona hiçbir koşulda karışmaz; bir dönel kavşağı güvenli geçmek her zaman sürücünün sorumluluğunda kalır.
Kavşağa Hazırlıklı Yaklaşmanın Doğru Yolu
Peki pratikte ne yapmalısın? Kural çok basit ve üretici dokümantasyonları da aynı şeyi söylüyor: sisteme güven ama hazırlıklı ol. Şu kısa liste işine yarayacak:
- Kavşağa yaklaşmadan hız sensörü ve frenlemede kontrol sende olsun; gerekirse frenle ACC'yi iptal et.
- Dar ve çok şeritli kavşaklarda Cruise Control'ü tamamen kapat; bu bir hata değil, kılavuzlara uygun doğru kullanım.
- x
- Çıkışta otomatik hızlanmayı bekleme; trafiği gözle ve gazı kendin yönet.
- Şerit asistanının düşük hızda kapanacağını bil ve direksiyonu gevşeme.
- Ellerini direksiyondan çekme; sistemler SAE Seviye 2 kapsamında ve sorumluluk her zaman sürücüde.
Trafik kuralları açısından da durum net: aracın güvenli kullanımından her zaman sen sorumlusun, yalnızca güvenlik özelliklerine güvenmen önerilmez. Adaptif Cruise Control otoyolda harika bir yol arkadaşıdır; dönel kavşakta ise en iyi haliyle nazik bir yardımcı, en kötü haliyle sürprizlere açık bir yolcu. Farkı bilen sürücü, ikisini de sever.