Kiểm Soát Hành Trình Thích Ứng Làm Gì Tại Vòng Xoáy?
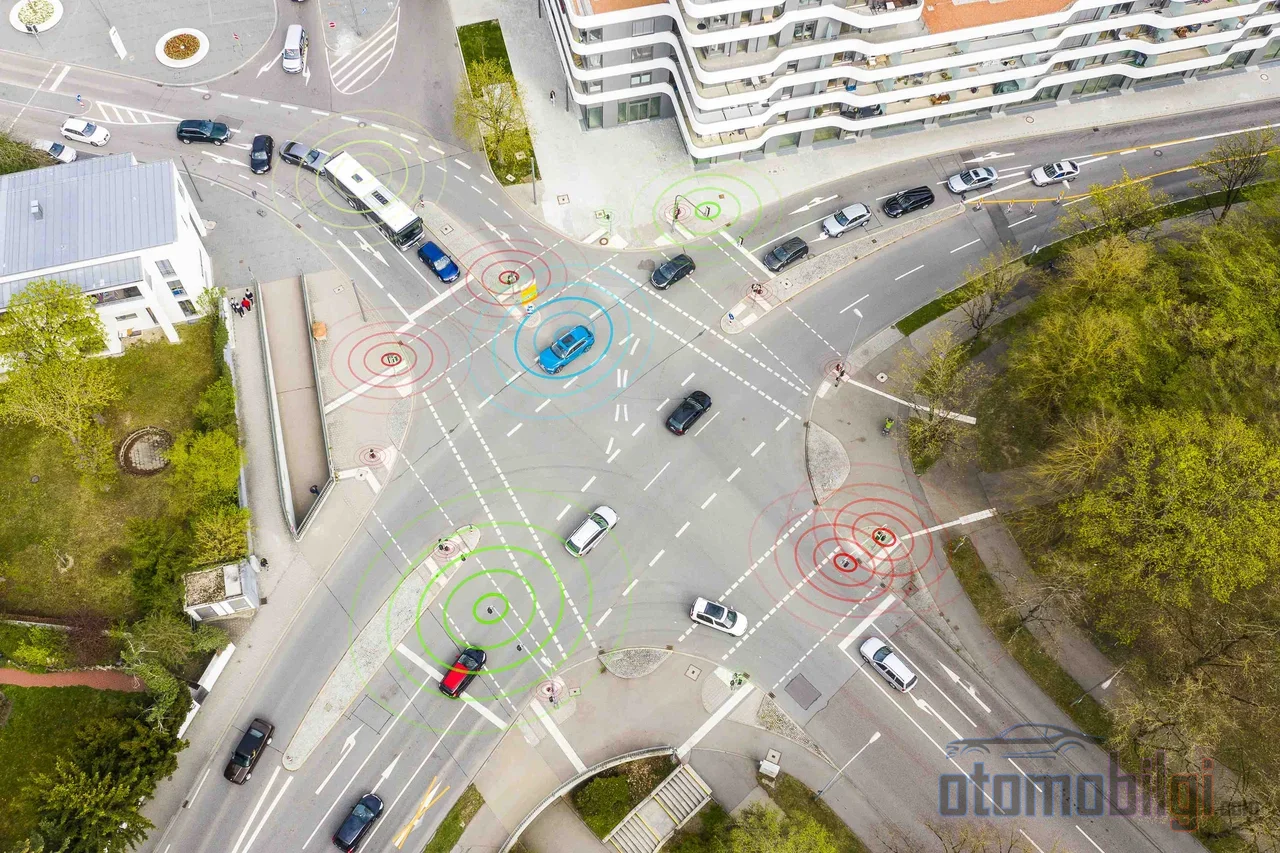
Bạn đang tiến gần đến vòng xoay, Adaptive Cruise Control đang bật, chân không đạp ga và mọi thứ có vẻ ổn. Sau đó vòng xoay bị thu hẹp, xe phía trước khuất bóng trong khúc rẽ và hệ thống phanh gấp như thể có ai đó đột nhiên lao ra trước mặt. Vài giây sau khi đến lối ra, chính chiếc xe đó tự tăng tốc và trở lại nhịp độ cũ. Vậy Adaptive Cruise Control thực sự làm gì ở vòng xoay, nó nghĩ vòng xoay là một khúc cua hay một đoạn đường bình thường, và tại sao đôi khi nó bỏ mặc và phóng đi? Câu trả lời cho những câu hỏi này là một trong những chủ đề được bàn luận nhiều nhất nhưng ít được giải thích trên các diễn đàn ô tô.
Trước hết, hãy làm rõ điều này: trên trang này chúng ta chỉ nói về khía cạnh tốc độ của vấn đề. Vì Adaptive Cruise Control, đúng như tên gọi, là một hệ thống tốc độ. Nó không bao giờ can thiệp vào tay lái và không rẽ ở vòng xoay thay bạn. Sự phân biệt này là chìa khóa cho mọi thứ mà chúng ta sẽ thấy phía sau.
Adaptive Cruise Control Nhìn Nhận Vòng Xoay Như Thế Nào?
Bộ não của Adaptive Cruise Control gồm hai cảm biến chính: camera hướng về phía trước và radar. Trên các xe thế hệ mới, hai thiết bị này cùng hoạt động và tăng giảm tốc độ để giữ khoảng cách theo dõi mà bạn đã chọn; trên các xe đời cũ, đôi khi chỉ có camera hoặc chỉ có radar đảm nhiệm công việc này. Điểm quan trọng là: mắt của hệ thống chỉ nhìn thẳng về phía trước. Trên những đường nhiều khúc cua, chùm tia radar có thể lệch khỏi làn của mình, vì vậy hệ thống có thể cố bám theo một chiếc xe tải ở làn bên và giảm tốc đột ngột; hoặc ngược lại, không nhìn thấy xe ở cùng làn với mình.
Vòng xoay rơi vào đúng giữa giới hạn này. Hệ thống không nhận diện vòng xoay là một kết cấu đặc biệt; đối với nó, đó đơn giản là một khúc cua cộng với một kịch bản bám theo. Chỉ những hệ thống hoạt động bằng dữ liệu định vị hoặc nhận diện đường mới thực sự nhận ra được vòng xoay. Ví dụ, chức năng giảm tốc vào cua trên một số mẫu Toyota dùng camera và cảm biến xoay (yaw) để nhận biết khúc cua và tự cắt giảm tốc độ; cài đặt này có thể bật và tắt. Các hệ thống dựa trên định vị thì biết trước các khúc cua và thay đổi đường đi từ dữ liệu bản đồ. Đối với một hệ thống ACC không tích hợp định vị hay nhận diện đường bên, vòng xoay là một bài kiểm tra ứng biến mà các cảm biến phải đối phó.
Những Điểm Nổi Bật
- ACC không nhìn vòng xoay như một kết cấu đặc biệt, mà là sự kết hợp khúc cua + bám theo.
- Ở các vòng xoay hẹp, nó mất dấu xe phía trước và giảm tốc, sau khi ra khỏi vòng xoay thì trở lại tốc độ đã cài.
- Một số nhà sản xuất khuyến nghị ACC chỉ dùng trên đường cao tốc và các đường có dải phân cách trong hướng dẫn chính thức của họ.
- Hệ thống không điều khiển tay lái; việc rẽ ở vòng xoay luôn là công việc của người lái.
- Phần lớn các hệ thống giữ làn không hoạt động ở tốc độ dưới khoảng 72 km/h.
Tại Sao Xe Phanh Khi Vào Vòng Xoay và Trong Khúc Rẽ?
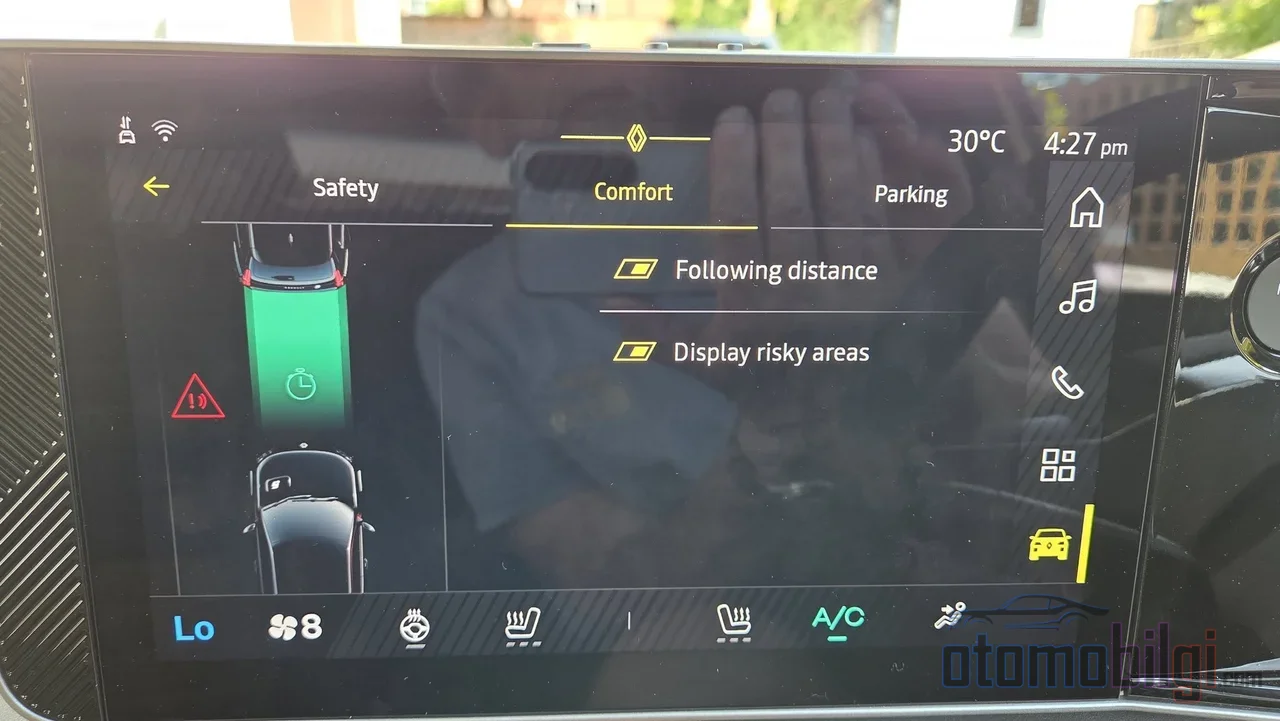
Khi vào vòng xoay, hai cơ chế riêng biệt có thể dẫn đến phanh xe. Thứ nhất là việc giảm tốc có chủ đích: các hệ thống có tính năng định vị hoặc nhận diện đường có thể nhận biết vòng xoay từ trước và giảm tốc độ theo từng bậc. Thứ hai là một tình huống dễ tổn thương hơn: tại các giao lộ hẹp và nhỏ, radar sẽ mất quỹ đạo chuyển hướng của xe mà bạn đang bám theo. Xe vẫn còn ở phía trước nhưng cảm biến không nhìn thấy nó; hệ thống vì lý do an toàn nên giảm tốc. Đây chính là tình huống mà chủ xe điện kể nhiều nhất trên các diễn đàn: một lần giảm tốc đột ngột trong giao lộ, sau đó xe tìm lại được mục tiêu và lấy lại tốc độ.
Giai đoạn tiếp cận cũng có thể chứa bất ngờ. Khi đang đi về phía giao lộ mà xe phía trước giảm tốc, cần nhớ rằng khả năng phanh của ACC là có giới hạn. Hướng dẫn sử dụng của hãng sản xuất nói rõ về điều này: nếu xe phía trước dừng quá đột ngột, hệ thống sẽ cảnh báo tài xế và nhiệm vụ phanh chuyển sang tài xế. Hơn nữa ACC không phải là hệ thống phòng va chạm; nó được thiết kế cho mục đích tiện nghi. Nó có thể không phản ứng với các xe đang đỗ hoặc di chuyển rất chậm. Nghĩa là tại lối vào giao lộ, đôi mắt nhìn thấy người đi bộ, xe đạp và xe đang dừng vẫn là đôi mắt của bạn.
Tại sao phanh đôi khi có cảm giác gắt?
ACC có thể nhầm chọn một xe lớn ở làn bên trong khúc cua làm mục tiêu bám theo, hoặc phản ứng trở nên hung hãn khi mất mục tiêu trong khoảnh khắc. Ví dụ nổi tiếng nhất về tình huống này trên các diễn đàn là những lần giảm tốc không cần thiết khi vượt qua các xe rộng như xe đầu kéo. Loại phanh đột ngột này trong tiếng Anh được gọi là hard braking do báo động sai và là một trong những hành vi bị phàn nàn nhiều nhất của ACC.
Tốc Độ Khôi Phục Lại Khi Nào Khi Ra Khỏi Giao Lộ?
Lối ra giao lộ là khoảnh khắc quan trọng nhất của vấn đề và tại đây hệ thống về đặc tính được chia làm hai. Nếu xe phía trước rẽ sang hướng khác với lối ra giao lộ của bạn và bạn đang ở chế độ bám gần, hệ thống sẽ mất mục tiêu xe. Trên một số xe, điều này dẫn đến ACC bị tắt hoàn toàn; cảnh báo trên vô lăng hoặc bảng đồng hồ cho bạn biết cần phải kích hoạt lại hệ thống. Trên một số xe khác, khi mất mục tiêu hệ thống sẽ cố gắng quay trở lại trực tiếp tốc độ đã cài đặt. Trong kịch bản thứ hai này, hãy thận trọng: hệ thống có thể tăng tốc vội vàng.
Một hệ quả đã biết của hành vi thứ hai này là như sau: nếu xe bạn đang bám theo rẽ sang con đường khác ở lối ra giao lộ và bắt đầu di chuyển trên đường mới, việc ACC của bạn còn coi nó là mục tiêu hay không có thể dẫn đến những quyết định tốc độ bất ngờ. Quy tắc chung rất đơn giản: chính bạn chứ không phải hệ thống phải quản lý việc tốc độ của bạn khôi phục lại khi nào và như thế nào khi ra khỏi giao lộ. Đạp lên bàn đạp ga sẽ tạm thời vô hiệu hóa phanh tự động; đạp bàn đạp phanh thì hủy bỏ ACC. Nếu muốn, bạn cũng có thể thoát khỏi hệ thống bằng nút Cancel hoặc nút bật tắt.
Trợ Lý Giữ Làn Có Giúp Được Tại Giao Lộ Không?
Câu trả lời ngắn gọn: ở hầu hết các hệ thống là không. Trợ lý giữ làn (LKA) và các hệ thống định vị làn vào giữa hoạt động bằng cách theo dõi vạch kẻ đường; hình học vòng tròn của vòng xuyến và các vạch kẻ phức tạp là một bản đồ khó đọc đối với các hệ thống này. Hơn nữa nhiều hệ thống định vị làn vào giữa không hoạt động dưới một tốc độ nhất định: một ví dụ đã biết là hệ thống bị vô hiệu hóa khi dưới khoảng 72 km/h. Tốc độ trong vòng xuyến thường thấp hơn nhiều so với mức đó, nghĩa là việc hỗ trợ làn xe tắt khi vào vòng xuyến là bình thường, không phải do lỗi.
Ngay cả khi hỗ trợ làn xe vẫn hoạt động, cũng không có chế độ tay không chạm vô lăng. Trên các xe có tính năng giữ giữa làn, người lái phải nhẹ nhàng chạm hoặc xoay vô lăng mỗi vài giây một lần. Các gói nâng cao hơn tạo ra sự khác biệt: một số gói hỗ trợ lái của các nhà sản xuất hoạt động hiệu quả hơn sự kết hợp ACC cơ bản và hỗ trợ làn xe, vì chúng biết giảm tốc trước vòng xuyến và khúc cua cũng như biết các giới hạn tốc độ phía trước. Nhưng ngay cả những hệ thống này cũng không kiểm soát vô lăng tại vòng xuyến; chỉ quản lý khía cạnh tốc độ một cách thông minh hơn.
Tại Sao Hệ Suất Rút Rẽ Tại Các Vòng Xuyến Nhiều Làn Xe?
Vòng xuyến nhiều làn là môi trường khó khăn nhất đối với ACC: cùng lúc có xe đang giảm tốc, xe chuyển làn, và xe vào từ ngoài vòng xuyến. Hướng dẫn sử dụng của nhà sản xuất đề cập rõ ràng đến tình huống này. Một số nhà sản xuất khuyên chỉ nên sử dụng ACC trên đường cao tốc và đường nhiều làn có dải phân cách; vòng xuyến và các giao lộ phức tạp trong đô thị nằm rõ ràng ngoài khuyến nghị này. Một nhà sản xuất khác cho biết không nên sử dụng hệ thống trên đường có khúc cua và dốc cao thấp, cũng như ở các nhánh vào ra cao tốc, vì trong điều kiện này xe phía trước có thể không được nhận diện.
Việc tắt hệ thống tại các giao lộ đông đúc không phải là thất bại, mà là cách sử dụng đúng đắn. Việc tắt hệ thống bằng chân ga trong thời gian dài cũng không phải là giải pháp: trên một số xe, nếu bạn tắt hệ thống quá 60 giây, ACC sẽ tắt hoàn toàn và bạn phải kích hoạt lại.
Tại Sao Việc Hệ Thống Không Đọc Được Giao Thông Lại Quan Trọng?
Có một phát hiện khoa học nhỏ nhưng gây ấn tượng ở đây. Năm 2019, một nhóm đại học đã thực hiện hơn 1.000 dặm kiểm tra trên đường lộ mở tại Arizona với bảy xe từ hai nhà sản xuất. Kết quả: trong mỗi lần kiểm tra, xe sử dụng ACC giảm tốc nhiều hơn mức cần thiết so với xe phía trước, và điều này chuyển hóa thành tắc nghẽn giao thông ảo tạo ra các đợt giảm tốc dây chuyền. Khi xe phía trước giảm tốc từ 50 dặm xuống 6 dặm, tốc độ của xe thứ bảy trong hàng chờ còn xuống dưới cả giới hạn hoạt động thấp nhất của ACC. Giải thích của các nhà nghiên cứu rất có tính giáo dục: người lái nhìn thấy trước được vài chiếc xe phía xa, trong khi cảm biến của ACC chỉ nhận diện được xe ngay phía trước. Hệ thống không thể dự báo luồng giao thông, chỉ phản ứng lại.
Vòng xuyến chính xác là như vậy: một môi trường mà luồng xe liên tục thay đổi, và việc nhìn thấy trước vài chiếc xe cùng các lối vào vòng xuyến là điều kiện bắt buộc. Việc ACC bị giới hạn ở vai trò công cụ tiện nghi trong môi trường này không xuất phát từ thiết kế, mà từ giới hạn của vật lý và phần mềm.
Câu Trả Lời Ngắn: Adaptive Cruise Control Làm Gì Tại Vòng Xuyến?
Tóm lại: Adaptive Cruise Control không nhận biết vòng xuyến, mà coi nó như một kịch bản khúc cua và bám theo xe. Tại các vòng xuyến hẹp, nó mất dấu xe phía trước và giảm tốc, khi ra khỏi vòng thì hoặc tìm lại mục tiêu và quay về tốc độ đã cài, hoặc tắt hoàn toàn và trao quyền kiểm soát lại cho bạn. Nó không can thiệp vào vô lăng trong bất kỳ hoàn cảnh nào; việc qua vòng xuyến một cách an toàn luôn là trách nhiệm của người lái.
Cách tiếp cận ngã ba đúng chuẩn
Vậy trên thực tế bạn nên làm gì? Quy tắc rất đơn giản và tài liệu của nhà sản xuất cũng nói điều tương tự: hãy tin tưởng hệ thống nhưng luôn chuẩn bị sẵn sàng. Danh sách ngắn sau sẽ giúp ích cho bạn:
- Trước khi đến ngã ba, hãy tự kiểm soát tốc độ và phanh; nếu cần, hãy phanh để hủy ACC.
- Tại các ngã ba hẹp và nhiều làn xe, hãy tắt hoàn toàn Cruise Control; đây không phải là lỗi, mà là cách sử dụng đúng theo hướng dẫn.
- x
- Không chờ hệ thống tự tăng tốc khi rời ngã ba; hãy quan sát giao thông và tự mình kiểm soát chân ga.
- Hãy biết rằng trợ lý làn xe sẽ tắt ở tốc độ thấp và đừng nới lỏng tay lái.
- Đừng rời tay khỏi vô-lăng; các hệ thống nằm trong phạm vi SAE Cấp 2 và trách nhiệm luôn thuộc về người lái.
Về mặt quy tắc giao thông, tình huống cũng rất rõ ràng: bạn luôn chịu trách nhiệm về việc sử dụng xe an toàn, không nên chỉ dựa vào các tính năng an toàn. Adaptif Cruise Control là người bạn đồng hành tuyệt vời trên đường cao tốc; tại vòng xoay, nó tốt nhất là một trợ lý nhẹ nhàng, còn tệ nhất là một hành khách dễ gây bất ngờ. Người lái biết được sự khác biệt sẽ yêu thích cả hai.