Adaptiv Kruiz Nəzarəti Dönmə Qovşağında Nə Edir?
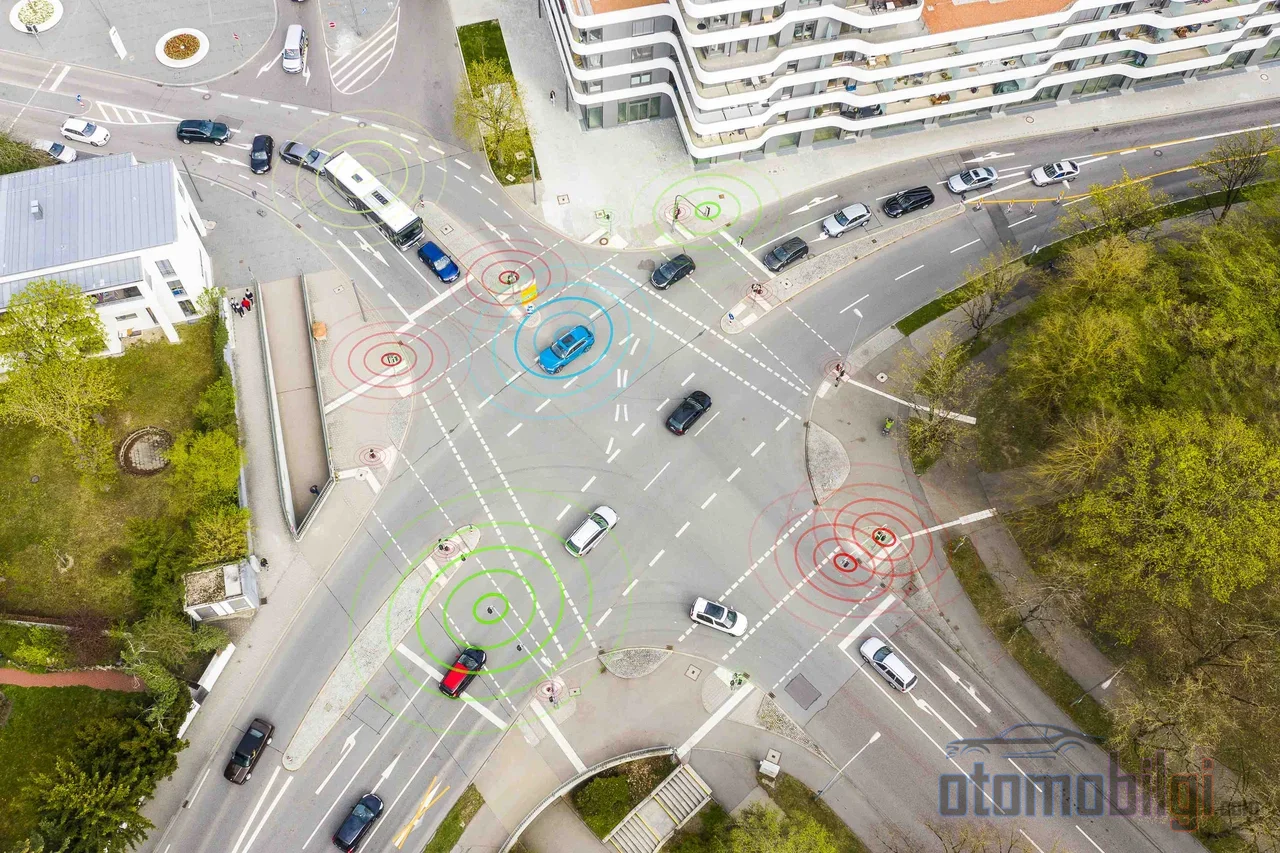
Dövriyyəli qovşağa yaxınlaşırsan, Adaptiv Cruise Control açıqdır, ayağın gazdadır və hər şey yolunda görünür. Sonra qovşak daralır, qabaqdakı avtomobil döngün içində itir və sistem sanki biri qəfildən önünə atmış kimi əlini frenə basır. Bir neçə saniyə sonra çıxa çatan zamanı eyni avtomobil öz-özünə sürətlənib köhnə ritmini tapır. Bəs Adaptiv Cruise Control dövriyyəli qovşaqda əslində nə edir, qovşağı ya bir döng, ya da normal yol parçası hesab edir və nəyə görə bəzən buraxıb qaçır? Bax, bu sualların cavabı avtomobil forumlarında ən çox müzakirə olunan, amma az izah edilən mövzulardan biridir.
Əvvəlcə bunu dəqiqləşdirək: bu səhifədə işin yalnız sürət hissəsindən danışacağıq. Çünki Adaptiv Cruise Control, adından göründüyü kimi, sürət sistemidir. Heç vaxt sükanı qarışmır və sənin yerinə qovşaqda dönmür. Bu fərq, sonradan görəcəyimiz hər şeyin açarıdır.
Adaptiv Cruise Control Dövriyyəli Qovşağı Necə Görür?
Adaptiv Cruise Control-un beynini iki əsas sensor yaradır: irəliyə baxan kamera və radar. Yeni nəsil avtomobillərdə bu ikisi birlikdə işləyir və seçdiyin izləmə məsafəsini qorumaq üçün sürətlənib yavaşıyır; köhnə avtomobillərdə bəzən yalnız kamera, ya da yalnız radar vəzifə görür. Kritik nöqtə budur: sistemin gözü düz irəliyə baxır. Döngəli yollarda radar şüası öz zolağından kənara çıxa bilər, buna görə də sistem yan zolaqdaki bir yük maşınını izləməyə çalışıb gözlənilməz şəkildə yavaşıya bilər; ya da tam əksinə, öz zolağındaki avtomobili görə bilməz.
Dövriyyəli qovşaq bu sərhədin tam ortasına düşür. Sistem qovşağı xüsusi bir quruluş kimi tanımır; onu üçün orası sadəcə bir döng artı bir izləmə ssenarisidir. Qovşağı həqiqətən tanıya bilən sistemlər yalnız naviqasiya və ya yol tanıma məlumatı ilə işləyənlərdir. Məsələn, bəzi Toyota modellərindəki döng sürəti azaltma funksiyası kamera və dönüş (yaw) sensorlarından istifadə edərək döngü hiss edir və sürəti özü azaldır; bu parametr açılıb bağlana bilər. Naviqasiya əsaslı sistemlər isə döngləri və yol dəyişikliklərini xəritə məlumatından öncədən bilir. Naviqasiya və ya yol kənarı təyini inteqrasiya olunmayan bir ACC üçün qovşaq, sensorların öhdəsindən gəlməli olduğu impulsviziya bir imtahandır.
Diqqət Çəkənlər
- ACC dövriyyəli qovşağı xüsusi bir quruluş kimi deyil, döng + izləmə kombinasiyası kimi görür.
- Dar qovşaqlarda önündeki avtomobili itirib yavaşıyır, çıxışda təyin olunmuş sürətə geri dönür.
- Bəzi istehsalçılar ACC-ni rəsmi təlimatlarında yalnız avtomagistral və baryerlə ayrılmış yollar üçün tövsiyə edir.
- Sistem sükan nəzarəti vermir; qovşaqda dönmə hər zaman sürücünün işidir.
- Zolaq izləmə sistemlərinin çoxu təxminən 72 km/s altındakı sürətlərdə deaktiv olur.
Qovşağa Girişdə və Döngün İçində Niyə Frenləyir?
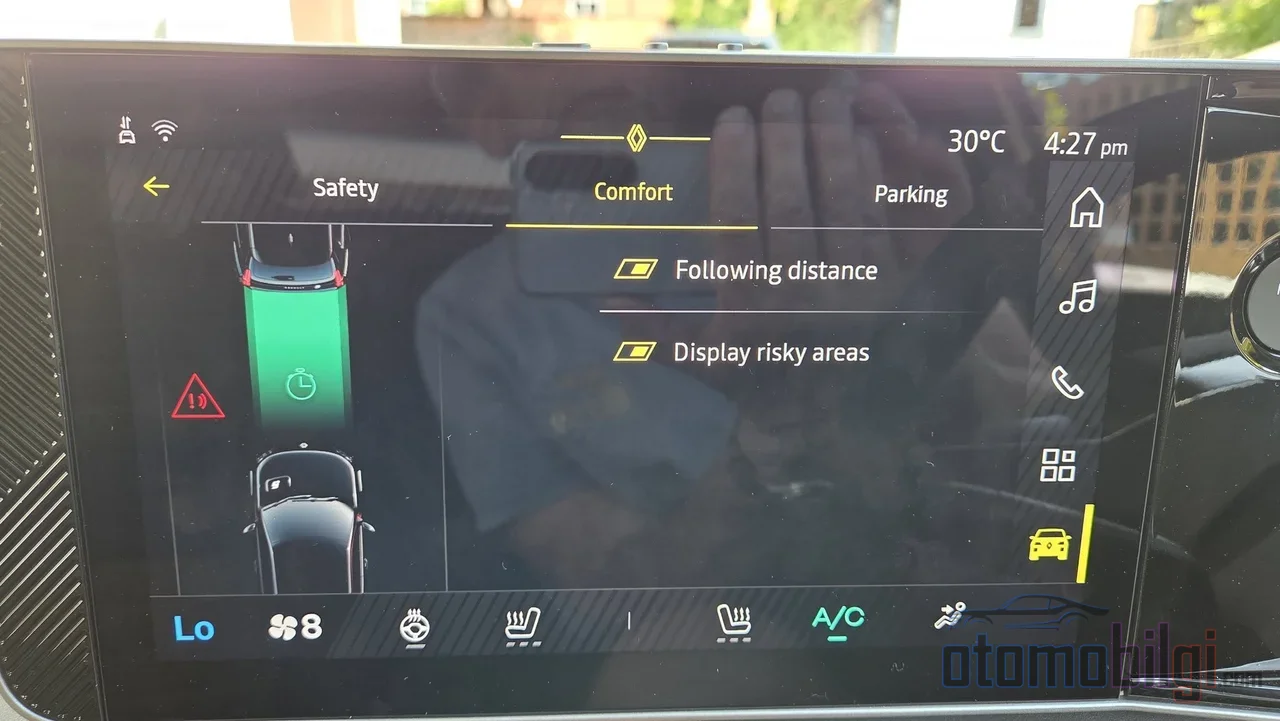
Qovşağa girərkən iki ayrı mexanizm frenləməyə səbəb ola bilər. Birincisi qəsdən yavaşlama: naviqasiya və ya yol tanıma xüsusiyyətli sistemlər qovşağı öncədən fərq edib sürəti mərhələli şəkildə azalda bilər. İkincisi daha həssas bir vəziyyət: dar və kiçik kəsişmələrdə radar, izlədiyin avtomobilin döngü içindəki trayektoriyasını itirir. Avtomobil fiziki olaraq hələ qabağındadır, amma sensor onu görə bilmir; sistem də təhlükəsizlik üçün yavaşıyır. Elektrikli avtomobil sahiblərinin forumlarda ən çox danışdığı məhz bu səhnədir: kəsişmənin içində ani bir yavaşlama, ardından avtomobilin hədəfi yenidən tapıb sürətini bərpa etməsi.
Yaxınlaşma mərhələsi də sürprizli ola bilər. Kəsişməyə doğru gedərkən qabaqdakı avtomobil yavaşıyırsa, ACC-nin əyləc imkanlarının məhdud olduğunu xatırlamaq lazımdır. İstehsalçı təlimatları bu məsələdə açıq danışır: qabaqdakı avtomobil çox ani dayanırsa, sistem sürücünü xəbərdar edir və əyləc vəzifəsi sürücüyə keçir. Üstəlik ACC toqquşmanın qarşısını alan sistem deyil; o, rahatlıq üçün nəzərdə tutulub. Dayanmış və ya çox yavaş hərəkət edən avtomobillərə reaksiya verməyə bilər. Deməli, kəsişmənin girişində piyadaları, velosipedçiləri və dayanmış avtomobilləri görən göz hələ də sənin göznədir.
Əyləc nəyə görə bəzən sərt hiss olunur?
ACC döngədə yan zolaqdakı böyük bir avtomobili səhvən izləmə hədəfi kimi seçə bilər və ya hədəfi ani itirdiyində reaksiyası aqressiv ola bilər. Forumlarda bu vəziyyətin ən tanınmış nümunəsi, tir kimi geniş avtomobilləri keçərkən baş verən lazımsız yavaşlamalardır. Bu cür ani əyləclər ingiliscədə səhv siqnal nəticəsində yaranan sərt əyləc adlanır və ACC-nin ən çox şikayət edilən davranışlarından biridir.
Çıxışda Sürət Nə Vaxt Geri Qayıdır?
Kəsişmədən çıxış işin ən kritik anıdır və burada sistem xarakterik olaraq ikiye ayrılır. Qabaqdakı avtomobil sənin kəsişmədən çıxışından fərqli bir istiqamətə dönərsə və sən yaxın izləmə rejimində olursansa, sistem hədəf avtomobili itirir. Bəzi avtomobillərdə bu, ACC-nin tamamilə sıradan çıxması ilə nəticələnir; sükan arxasındakı və ya göstəricidəki xəbərdarlıq sənə sistemi yenidən işə salmalı olduğunu bildirir. Bəzi avtomobillərdə isə sistem hədəfi itirdikdə birbaşa təyin edilmiş sürətə qayıtmağa çalışır. Bu ikinci ssenaridə ehtiyatlı ol: sistem tələsik sürətlənə bilər.
Bu ikinci davranışın bilinen bir təzahürü də budur: izlədiyin avtomobil kəsişmədən çıxışda başqa bir yola dönüb yeni yolda hərəkətə başlayırsa, sənin ACC-nin onu hələ də hədəf kimi görüb-görməməsi sürprizli sürət qərarlarına səbəb ola bilər. Ümumi qayda sadədir: çıkışda sürətin nə vaxt və necə geri qayıdacağına sistem yox, sən nəzarət etməlisən. Qaz pedalına basmaq avtomatik əyləci müvəqqəti olaraq söndürür; əyləc pedalına basmaq isə ACC-ni ləğv edir. İstəsən Cancel düyməsi və ya açıb-bağlama düyməsi ilə də sistemdən çıxa bilərsən.
Zolaq İzləmə Köməkçisi Kəsişmədə Kömək Edirmi?
Qısa cavab: əksər sistemlərdə xeyr. Zolaq izləmə köməkçisi (LKA) və zolağı mərkəzə alma sistemləri yol xətlərini izləməklə işləyir; dairəvi kəsişmənin dairəvi geometriyası və mürəkkəb xətləri bu sistemlər üçün oxunması çətin olan bir xəritədir. Üstəlik bir çox zolaq mərkəzə alma sistemi müəyyən sürətdən aşağıda işləmir: bilinen nümunələrdən biri təxminən 72 km/s altında sıradan çıxan bir sistemdir. Kəsişmədə sürətlər adətən bundan çox aşağı olur, yəni zolaq dəstəyinin kəsişmədə sönməsi normaldır, nasazlıq deyil.
Zolaq dəstəyi aktiv qalsa belə, əlsiz sürüş söhbəti yoxdur. Zolağı mərkəzdə saxlama xüsusiyyətli avtomobillərdə sürücünün sükanı bir neçə saniyədə bir yüngülcə tutması və ya hərəkət etdirməsi lazımdır. Daha inkişaf etmiş paketlər fərq yaradır: bəzi istehsalçıların sürüş dəstəyi paketləri, kəsişmə və döngələrdən əvvəl yavaşlamanı və yaxınlaşan sürət hədlərini bildikləri üçün düz ACC və zolaq assistenti kombinasiyasından daha qabiliyyətli işləyir. Amma bunlar da dəyirmi kəsişmədə sükanı öz üzərinə götürmür; yalnız sürət tərəfini daha ağıllı idarə edir.
Çox Zolaqlı Kəsişmələrdə Sistem Niyə Geri Çəkilir?
Çox zolaqlı dəyirmi kəsişmə ACC üçün ən çətin mühitdir: eyni anda yavaşlayan avtomobillər, zolaq dəyişdirənlər, kəsişmədən kənar girənlər. İstehsalçı təlimatları bu vəziyyəti açıq şəkildə nəzərdən keçirir. Bəzi istehsalçılar ACC-nin yalnız avtomobil yolu və baryerlə ayrılmış çox zolaqlı yollarda istifadəsini tövsiyə edir; dəyirmi kəsişmələr və mürəkkəb şəhərdaxili kəsişmələr bu tövsiyənin açıq şəkildə xaricindədir. Bir istehsalçı da dolanbac və enişli-yoxullu yollarda, avtomobil yolunun giriş-çıxış ramplarında sistemin istifadə edilməməsini deyir, çünki bu şərtlərdə qabaqdakı avtomobil qavranılmaya bilər.
Sürüşün intensiv olduğu kəsişmələrdə sistemi söndürmək məğlubluq deyil, düzgün istifadədir. Uzun müddət qazla söndürmək də həll deyil: bəzi avtomobillərdə sistemi 60 saniyədən uzun müddət söndürsən ACC tamamilə bağlanır və yenidən işə salmalı olursan.
Sistemin Trafiki Oxuya Bilməməsi Niyə Vacibdir?
Burada kiçik, amma təsiredici bir elmi kəşf var. Bir universitet komandası 2019-cu ildə Arizonada iki istehsalçıdan yeddi avtomobillə 1.000 mildən çox açıq yol sınağı apardı. Nəticə: hər sınaqda ACC-dən istifadə edən avtomobil, qabaqdakı avtomobilə nisbətən lazımından çox yavaşıb və bu vəziyyət zəncirvari yavaşlamalar yaradan fantom trafik sıxlığına çevrilib. Qabaqdakı avtomobil sürətini 50 mildən 6 milə endirdikdə növbədəki yeddinci avtomobilin sürəti ACC-nin işləmə alt həddindən belə aşağı düşüb. Tədqiqatçıların izahı möhkəmdir: insan sürücü bir neçə avtomobil qabağını görür, ACC-nin sensorları isə yalnız birbaşa qarşısındakı avtomobili. Sistem trafik axınını qabaqcadan görmür, yalnız reaksiya verir.
Dəyirmi kəsişmə də tam məhz budur: axının daim dəyişdiyi, bir neçə avtomobil qabağını və kəsişmə girişlərini görməyin şərt olduğu bir mühit. ACC-nin bu mühitdə yalnız komfort vasitəsi olmaqla sərhədlənməsi dizayndan deyil, fizikanın və proqram təminatının sərhədindən qaynaqlanır.
Qısa Cavab: Adaptiv Cruise Control Dəyirmi Kəsişmədə Nə Edir?
Xülasə: Adaptiv Cruise Control dəyirmi kəsişməni tanımır, onu bir döngə və izləmə ssenarisi kimi qiymətləndirir. Dar kəsişmələrdə qabaqdakı avtomobili itirib yavaşıb, çıxışda ya hədəf tapsa təyin edilmiş sürətə qayıdır, ya da tamamilə söndürülmüş qalır və nəzarəti sənə buraxır. Süvana heç bir şəraitdə qarışmır; bir dəyirmi kəsişməni təhlükəsiz keçmək həmişə sürücünün məsuliyyətində qalır.
Kavşaga Hazırlaqlı Yaxınlaşmanın Düzgün Yolu
Bəs praktikada nə etməlisən? Qayda çox sadədir və istehsalçı sənədləri də eyni şeyi deyir: sistemə inan, amma hazırlıqlı ol. Bu qısa siyahı sənə fayda verəcək:
- Kavşaga yaxınlaşmazdan əvvəl sürət sensoru və əmdədə nəzarəti öz əlində saxla; lazım olsa əmdə ilə ACC-ni ləğv et.
- Dar və çox zolaqlı kəsişmələrdə Cruise Control-ü tamamilə söndür; bu səhv deyil, təlimatlara uyğun düzgün istifadədir.
- x
- Çıxışda avtomatik sürətlənməni gözləmə; trafiqi özün müşahidə et və qazı özün idarə et.
- Zolaq assistentinin aşağı sürətdə söünəcəyini bil və sükanı boşlama.
- Əllərini sükandan çəkmə; sistemlər SAE Səviyyə 2 çərçivəsindədir və məsuliyyət hər zaman sürücüdədir.
Tranzit qaydaları baxımından da vəziyyət aydındır: avtomobilin təhlükəsiz istifadəsindən hər zaman sən cavabdehsən, yalnız təhlükəsizlik funksiyalarına güvənmək tövsiyə olunmur. Adaptiv Cruise Control avtomagistralda əla yol yoldaşıdır; dönməli kəsişmədə isə ən yaxşı halında incə bir köməkçi, ən pis halında sürprizlərə açıq bir sərnişindir. Fərqi bilən sürücü hər ikisini sevir.