کنترل کروز تطبیقی در میدان چرخشی چه کاری انجام میدهد؟
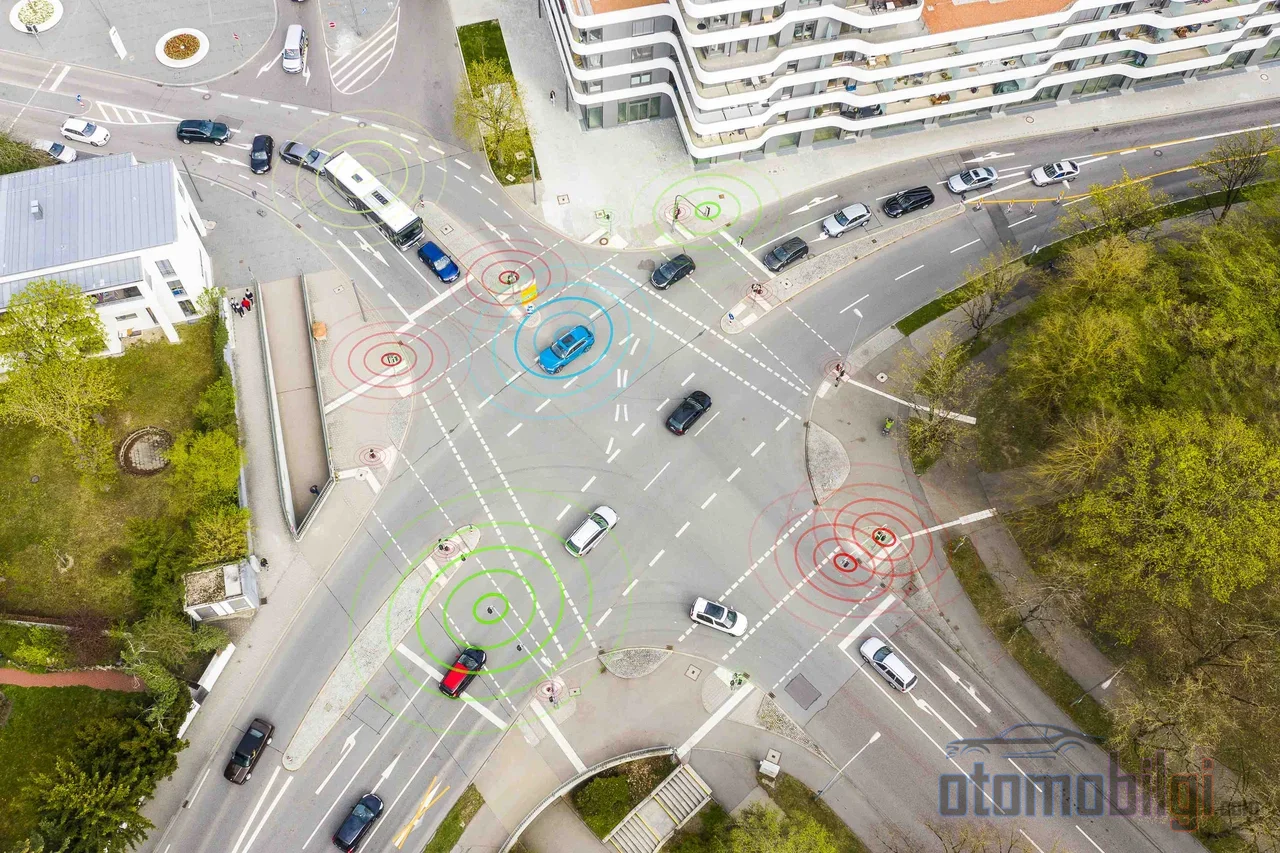
به میدانی گردش نزدیک میشوی، Adaptif Cruise Control روشن است، پایت روی گاز نیست و به نظر میرسد همه چیز خوب پیش میرود. سپس میدان تنگتر میشود، خودروی جلویی در داخل پیچ گم میشود و سیستم طوری ترمز میکند که انگار کسی ناگهان جلویش پریده باشد. چند ثانیه بعد که به خروجی میرسی، همان خودرو خودش شتاب میگیرد و ریتم قبلیاش را به دست میآورد. پس Adaptif Cruise Control در میدان گردش در واقع چه کاری انجام میدهد، آیا میدان را یک پیچ میداند یا بخشی از یک جاده عادی، و چرا گاهی آن را رها میکند و دور میشود؟ پاسخ این سوالها یکی از موضوعاتی است که در انجمنهای خودرو بیش از همه بحث میشود اما کم توضیح داده میشود.
ابتدا این را روشن کنیم: در این صفحه فقط از بخش سرعت ماجرا صحبت خواهیم کرد. چون Adaptif Cruise Control، همانطور که از نامش پیداست، یک سیستم سرعت است. هیچوقت در فرمان دخالت نمیکند و به جای شما در میدان گردش نمیپیچد. این تمایز، کلید همه چیزهایی است که در ادامه خواهیم دید.
Adaptif Cruise Control میدان گردش را چگونه میبیند؟
مغز Adaptif Cruise Control از دو سنسور اصلی تشکیل شده است: دوربین رو به جلو و رادار. در خودروهای نسل جدید این دو با هم کار میکنند و برای حفظ فاصله دنبال کردن انتخابی شما شتاب میگیرند و کند میشوند؛ در خودروهای قدیمیتر گاهی فقط دوربین یا فقط رادار وظیفه را بر عهده دارد. نکته حیاتی این است: چشم سیستم مستقیم به جلو نگاه میکند. در جادههای پیچدار پرتو رادار ممکن است از خط خودش خارج شود، به همین دلیل سیستم ممکن است تلاش کند یک تریلی در خط کناری را دنبال کند و به طور غیرمنتظرهای کند شود؛ یا برعکس، ممکن است خودروی موجود در خط خودش را نبیند.
میدان گردش دقیقا در وسط این محدوده قرار میگیرد. سیستم میدان را یک ساختار خاص تشخیص نمیدهد؛ برای آن، آنجا صرفا یک پیچ بهعلاوه یک سناریوی دنبال کردن است. سیستمهایی که واقعا میتوانند میدان را تشخیص دهند فقط آنهایی هستند که با داده ناوبری یا تشخیص جاده کار میکنند. برای مثال، عملکرد کاهش سرعت در پیچها در برخی مدلهای تویوتا با استفاده از دوربین و سنسورهای چرخش (yaw) پیچ را تشخیص میدهد و خودش سرعت را کم میکند؛ این تنظیم قابل روشن و خاموش کردن است. سیستمهای مبتنی بر ناوبری اما پیچها و تغییرات جاده را از قبل از داده نقشه میدانند. برای یک ACC که ناوبری یا تشخیص جاده در آن ادغام نشده است، میدان یک آزمون بداههنویسی است که سنسورها باید با آن کنار بیایند.
نکات برجسته
- ACC میدان گردش را نه یک ساختار خاص، بلکه ترکیب پیچ + دنبال کردن میبیند.
- در میدانهای تنگ، خودروی جلویی را گم میکند و کند میشود و در خروجی به سرعت تنظیمشده برمیگردد.
- بعضی خودروسازان استفاده از ACC را در دفترچههای رسمیشان فقط برای بزرگراهها و جادههای جدا شده با بارییر توصیه میکنند.
- سیستم کنترل فرمان نمیدهد؛ پیچیدن در میدان همیشه کار راننده است.
- اکثر سیستمهای دنبال کردن خط در سرعتهای زیر حدود 72 کیلومتر بر ساعت غیرفعال میشوند.
چرا هنگام ورود به میدان و در طول پیچ ترمز میکند؟
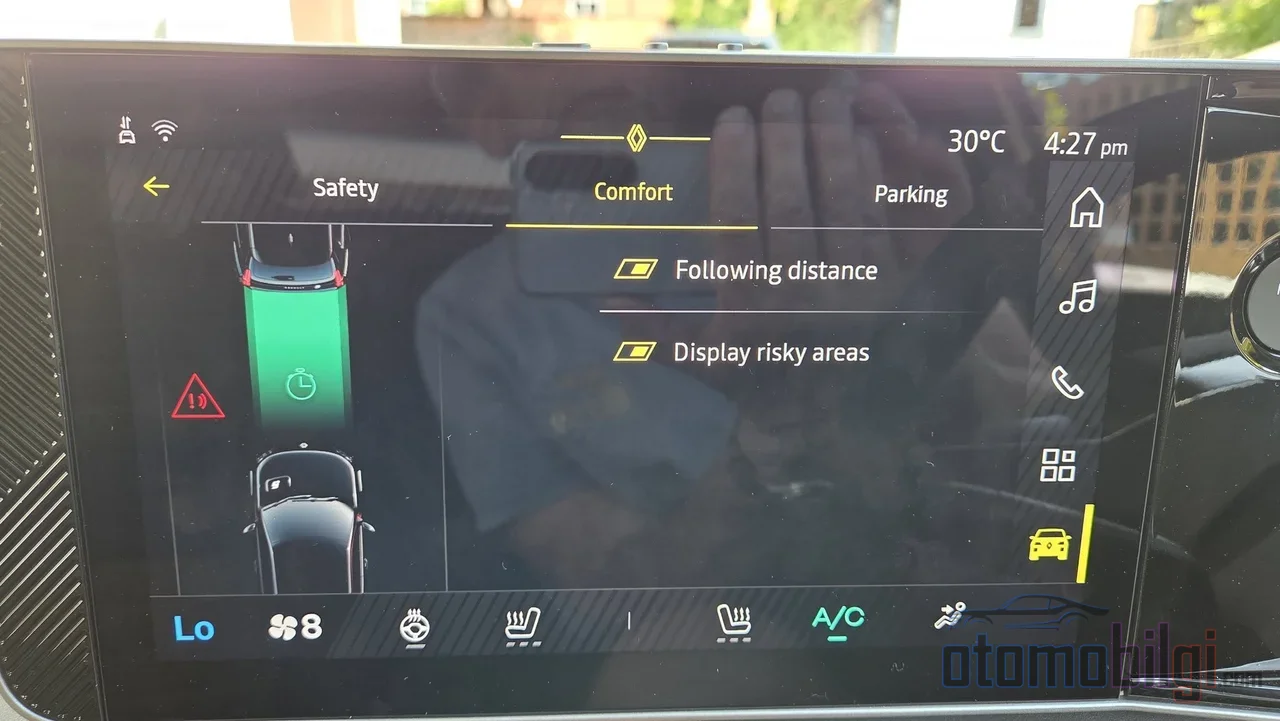
هنگام ورود به میدان، دو مکانیسم جداگانه میتوانند باعث ترمز شدن شوند. اولی کاهش سرعت آگاهانه است: سیستمهای دارای ناوبری یا تشخیص جاده میتوانند میدان را از قبل متوجه شوند و سرعت را به تدریج کاهش دهند. دومی وضعیتی آسیبپذیرتر است: در تقاطعهای باریک و کوچک، رادار مسیر چرخش خودرویی که دنبال میکنی را گم میکند. خودرو هنوز از نظر فیزیکی جلوی توست، اما حسگر نمیتواند آن را ببیند؛ و سیستم هم به دلیل الزامات ایمنی کند میشود. این همان صحنهای است که دارندگان خودروهای برقی بیشتر از همه در انجمنها تعریف میکنند: یک کاهش ناگهانی سرعت داخل تقاطع و سپس پیدا شدن دوباره هدف توسط خودرو و بازیابی سرعت آن.
مرحله نزدیک شدن هم میتواند غافلگیرکننده باشد. اگر هنگام نزدیک شدن به تقاطع، خودروی جلویی کند میکند، باید به یاد داشته باشی که ظرفیت ترمزگیری ACC محدود است. راهنماهای سازندگان در این باره صریح هستند: اگر خودروی جلویی خیلی ناگهانی بایستد، سیستم راننده را هشدار میدهد و وظیفه ترمزگیری به راننده منتقل میشود. افزون بر این، ACC یک سیستم پیشگیری از برخورد نیست؛ برای راحتی طراحی شده است. ممکن است به خودروهای پارک شده یا در حال حرکت بسیار کند واکنش نشان ندهد. یعنی چشمی که در ورودی تقاطع عابران، دوچرخهسواران و خودروهای ایستاده را میبیند، همچنان چشم خود توست.
چرا ترمزگیری گاهی سخت به نظر میرسد؟
ACC در پیچ میتواند ناخواسته خودروی بزرگی در کنارگذر مجاور را به عنوان هدف تعقیب انتخاب کند یا وقتی هدف را لحظهای گم میکند، واکنش آن پرخاشگرانه باشد. شناختهشدهترین نمونه این وضعیت در انجمنها، کاهشهای سرعت غیرضروری هنگام سبقت گرفتن از خودروهای پهن مانند کامیون است. این نوع ترمزگیریهای ناگهانی در انگلیسی "hard braking due to false alarm" نامیده میشود و از بیشترین شکایات درباره رفتار ACC است.
سرعت در خروجی تقاطع چه زمانی برمیگردد؟
خروج از تقاطع، حساسترین لحظه کار است و سیستم در اینجا بهطور معمول به دو دسته تقسیم میشود. اگر خودروی جلویی در خروجی تقاطع تو به مسیری متفاوت بپیچد و تو در حالت تعقیب نزدیک باشی، سیستم خودروی هدف را گم میکند. در برخی خودروها این باعث میشود ACC بهکلی غیرفعال شود؛ و هشدار روی فرمان یا صفحه نشانگر به تو میگوید که باید سیستم را دوباره فعال کنی. در برخی خودروهای دیگر، وقتی سیستم هدف را از دست میدهد، مستقیماً تلاش میکند به سرعت تنظیمشده برگردد. در این سناریوی دوم محتاط باش: سیستم ممکن است با عجله سرعت بگیرد.
نتیجه شناختهشده دیگری هم برای این رفتار دوم وجود دارد: اگر خودرویی که دنبال میکنی در خروجی تقاطع به مسیر دیگری بپیچد و در جاده جدید پیش برود، اینکه ACC تو همچنان آن را هدف میبیند یا نه، میتواند به تصمیمهای سرعتی غافلگیرکننده منجر شود. قانون کلی ساده است: در خروج، این تو هستی که باید مدیریت کنی سرعت چه زمانی و چگونه برمیگردد، نه سیستم. فشردن پدال گاز ترمزگیری خودکار را موقتاً غیرفعال میکند؛ و فشردن پدال ترمز ACC را لغو میکند. اگر بخواهی، با دکمه Cancel یا دکمه روشن و خاموش هم میتوانی از سیستم خارج شوی.
آیا دستیار ماندن در خط در تقاطع کمک میکند؟
پاسخ کوتاه: در بیشتر سیستمها، خیر. دستیار ماندن در خط (LKA) و سیستمهای مرکز کردن در خط با دنبال کردن خطهای جاده کار میکنند؛ هندسه دایرهای میدان چرخشی و خطهای پیچیده آن، نقشهای دشوار برای خواندن برای این سیستمهاست. افزون بر این، بسیاری از سیستمهای مرکز کردن در خط زیر سرعت مشخصی کار نمیکنند: یکی از نمونههای شناختهشده سیستمی است که زیر حدود 72 km/s غیرفعال میماند. سرعتها داخل میدان معمولا بسیار پایینتر از این است، یعنی خاموش شدن کمک خط در میدان طبیعی است، نه نشانه خرابی.
حتی اگر کمک خط فعال بماند، رانندگی بدون دست در کار نیست. در خودروهای دارای قابلیت نگهداشتن در مرکز خط، راننده باید هر چند ثانیه یکبار فرمان را بهآرامی بگیرد یا حرکت دهد. پکیجهای پیشرفتهتر تفاوت ایجاد میکنند: پکیجهای کمک رانندگی برخی خودروسازان، پیش از میدانها و پیچها، چون سرعتمجازهای پیشرو را میشناسند، توانمندتر از ترکیب ساده ACC و دستیار خط عمل میکنند. اما اینها هم در میدان دوری فرمان را در دست نمیگیرند؛ فقط سمت سرعت را هوشمندانهتر مدیریت میکنند.
چرا سیستم در میدانهای چندخطه عقب مینشیند؟
میدان چندخطه، دشوارترین محیط برای ACC است: خودروهای درحال کند شدن، خطعوضکنها و خودروهای واردشونده از بیرون میدان، همزمان. راهنماهای خودروسازان این وضعیت را صریحاً مطرح میکنند. برخی خودروسازان توصیه میکنند ACC فقط در بزرگراهها و جادههای چندخطه با جداکننده استفاده شود؛ میدانهای دوار و تقاطعهای پیچیده شهری صراحتاً خارج از این توصیهاند. یک خودروساز هم میگوید در جادههای پیچدار و ناهموار و در ورودی و خروجیهای بزرگراه از سیستم استفاده نشود، چون در این شرایط ممکن است خودروی جلویی شناسایی نشود.
خاموش کردن سیستم در تقاطعهای پرترافیک شکست نیست، استفاده درست است. غیرفعال کردن طولانیمدت با گاز هم راهحل نیست: در برخی خودروها اگر سیستم را بیش از 60 ثانیه غیرفعال نگه داری، ACC کاملاً خاموش میشود و باید آن را دوباره فعال کنی.
چرا ناتوانی سیستم از خواندن ترافیک مهم است؟
اینجا یافته علمی کوچک اما چشمگیری وجود دارد. یک تیم دانشگاهی در سال 2019 در آریزونا با هفت خودرو از دو خودروساز بیش از 1.000 مایل آزمون جادهای آزاد انجام داد. نتیجه: در هر آزمون، خودرویی که از ACC استفاده میکرد نسبت به خودروی جلویی بیش از لازم کند میشد و این به ترافیک تشکیلشوندهای تبدیل میگشت که کندشدههای زنجیرهای ایجاد میکند. وقتی خودروی جلویی سرعتش را از 50 مایل به 6 مایل کاهش میداد، سرعت خودروی هفتم صف حتی از حد پایین کارکرد ACC هم پایینتر میرفت. توضیح پژوهشگران آموزنده است: راننده انسانی چند خودروی جلوتر را میبیند، اما حسگرهای ACC فقط خودروی درست جلویی را. سیستم نمیتواند جریان ترافیک را پیشبینی کند، فقط واکنش نشان میدهد.
میدان دوار دقیقاً همین است: محیطی که جریان مدام تغییر میکند و دیدن چند خودروی جلوتر و ورودیهای میدان ضروری است. اینکه ACC در این محیط فقط بهعنوان ابزار آسایش باقی بماند، نه از طراحی، بلکه از مرز فیزیک و نرمافزار ناشی میشود.
پاسخ کوتاه: Adaptif Cruise Control در میدان دوار چه میکند؟
خلاصه: Adaptif Cruise Control میدان دوار را نمیشناسد و آن را یک سناریوی پیچ و تعقیب ارزیابی میکند. در میدانهای باریک خودروی جلویی را از دست میدهد و کند میشود؛ در خروجی یا اگر هدف را پیدا کند به سرعت تنظیمشده برمیگردد، یا کاملاً غیرفعال میماند و کنترل را به تو میسپارد. در هیچ شرایطی با فرمان کاری ندارد؛ عبور ایمن از یک میدان دوار همیشه بر عهده راننده باقی میماند.
راه درست نزدیک شدن به تقاطع با آمادگی
خب در عمل چه کار باید بکنی؟ قانون خیلی ساده است و مستندات خود سازندگان هم همین را می گویند: به سیستم اعتماد کن اما آماده باش. این فهرست کوتاه به کارت می آید:
- پیش از نزدیک شدن به تقاطع کنترل سرعت و ترمز دست خودت باشد؛ در صورت لزوم با ترمز، ACC را لغو کن.
- در تقاطع های باریک و چند بانده، کروز کنترل را کاملا خاموش کن؛ این یک اشتباه نیست، بلکه استفاده درست مطابق با راهنماهاست.
- x
- در خروج، منتظر شتاب گیری خودکار نمان؛ ترافیک را زیر نظر بگیر و گاز را خودت مدیریت کن.
- بدان که دستیار باند در سرعت پایین خاموش می شود و فرمان را رها نکن.
- دست هایت را از فرمان برندار؛ این سیستم ها در محدوده سطح 2 SAE هستند و مسئولیت همیشه با راننده است.
از نظر قوانین ترافیکی هم وضعیت روشن است: همیشه تو مسئول استفاده ایمن از خودرو هستی و توصیه نمی شود تنها بر ویژگی های ایمنی اتکا کنی. کروز کنترل تطبیقی در بزرگراه یک همراه عالی سفر است؛ اما در میدان، در بهترین حالت یک کمک ملایم و در بدترین حالت مسافری است که ممکن است غافلگیرت کند. راننده ای که این تفاوت را می داند، هر دو را دوست دارد.