ACC هنگام تغییر خط چگونه هدف ردیابی را تعیین میکند
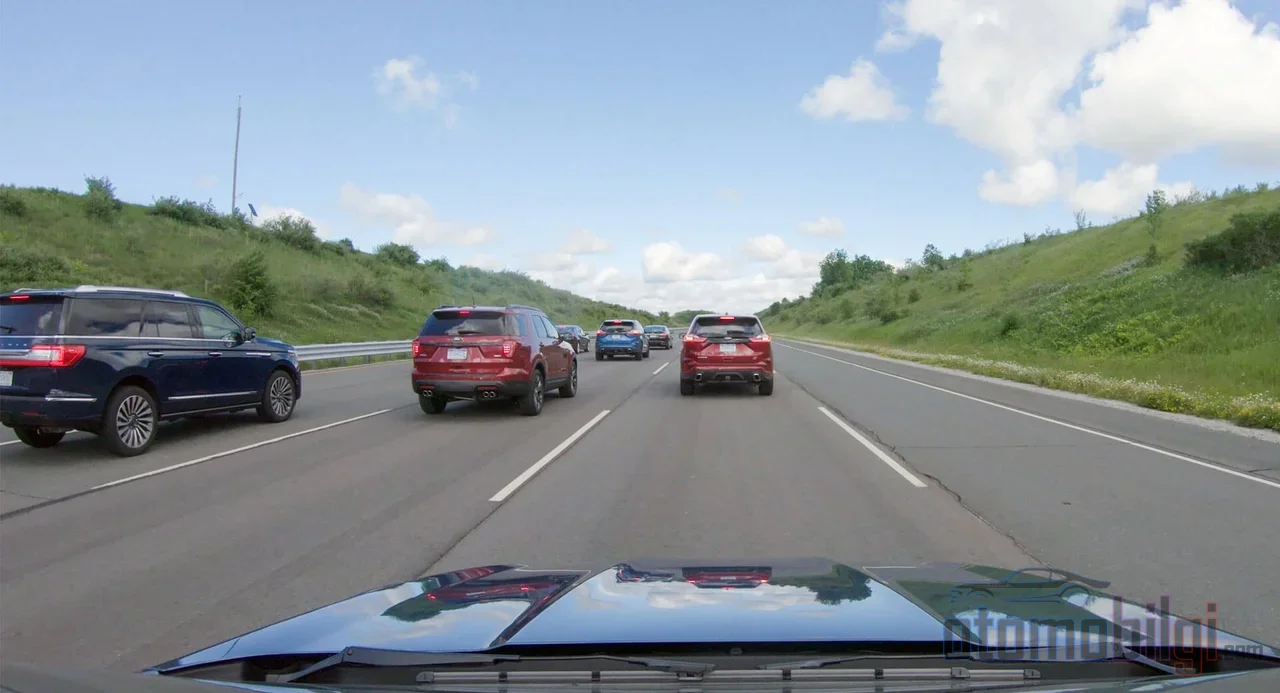
در بزرگراه Adaptive Cruise Control (ACC) روشن است، ترافیک روان است و همه چیز مرتب پیش می رود. ناگهان خودروی جلویی به راست منحرف می شود، خط سیر باز می شود و خودروی تو که یک لحظه قبل گاز را تا ته فشرده بود، یک لحظه بعد ناگهان کند می شود. یا دقیقا برعکس: خودرویی از خط سیر کناری قو می شود و سیستم بی هیچ اتفاقی افتاده، به شتاب دادن ادامه می دهد. همان چند ثانیه، بحرانی ترین و کمتر درباره اش حرف زده ترین لحظه ACC است: پنجره گذار، جایی که سیستم هدف راداری را از خودروی جلویی به خودروی جدید منتقل می کند. در این صفحه دقیقا همین لحظه را توضیح خواهیم داد.
اما چرا این موضوع اینقدر مهم است؟ چون بیشتر رانندگان ACC را فقط هنگام کار کردنش می بینند، اما نمی دانند در پس زمینه کدام خودرو به عنوان «هدف» انتخاب شده، این انتخاب چگونه تغییر می کند و چرا در لحظه تغییر ممکن است غافلگیرکننده ترین غافلگیری ها رخ دهد. اگر آماده ای، بیایید به زنجیره تصمیم گیری پشت آن سیگنال سر بزنیم.
ACC چگونه خودروی جلویی را انتخاب و رصد می کند؟
اول یک مرور کوتاه، چون راه فهم تعویض هدف، دانستن منطق سیستم است. ACC با بازتاب امواج رادیویی ساطع شده از یک رادار که پشت جلوپنجره یا سپر پنهان شده، از روی اجسام اطراف کار می کند. در بیشتر سیستم های مدرن، یک دوربین هم در نزدیکی آینه داخل خودرو فعال است: این دوربین با نرم افزار تشخیص تصویر، خودروها، خطوط سیر و علائم ترافیکی را از هم تشخیص می دهد. در تولیدکننده هایی که همزمان از رادار و دوربین استفاده می کنند، داده های دو حسگر ترکیب می شود؛ این رویکرد چندحسگری، تشخیص بسیار قابل اعتمادتری نسبت به تک حسگر فراهم می کند.
اما جالب ترین بخش سرعت پردازش است: رایانه خودرو داده حسگرها را ۱۰ تا ۲۰ بار در ثانیه پردازش می کند و در هر دوره، می سنجد فاصله اش با خودروی جلویی چگونه تغییر می کند. آیا آن خودرو کند می شود، شتاب می گیرد یا با سرعت ثابت می رود؟ سیستم بر اساس این اندازه گیری ها تلاش می کند پیش بینی کند در چند ثانیه آینده چه اتفاقی خواهد افتاد. پس ACC در واقع یک ماشین پیش بینی است که مدام محاسبات کوچک انجام می دهد؛ فقط به خودروی جلویی نگاه نمی کند و واکنش نشان می دهد.
وقتی چند خودرو در محدوده رصد هستند چه اتفاقی می افتد؟
پرتوی رادار در واقع همزمان چندین جسم را می بیند؛ فقط سیستم باید با نگاه به خطوط سیر و مسیر حرکت خودروها به این سوال پاسخ دهد که «کدام یک در مسیر من است؟» اینجاست که ردیابی چندجسمی وارد عمل می شود: سیستم با تطبیق دادن تشخیص ها میان فریم های متوالی دوربین و اسکن های رادار، تلاش می کند هویت و مسیر هر خودرو را حفظ کند. داده رادار روی تصویر دوربین بازتاب داده و تطبیق می شود؛ بدین ترتیب «خودروی سفیدی که به خط سیر قو شده» با «خودروی قرمزی که دو خط سیر جلوتر است» با هم اشتباه گرفته نمی شوند. حداقل در تئوری اشتباه گرفته نمی شوند.
در عمل اما کارها آنقدر هم که فکر می کنی روان نیست. و دقیقا همین جاست که به موضوع اصلی این صفحه می رسیم.
وقتی خودروی جلویی خط سیر عوض می کند چه اتفاقی می افتد؟
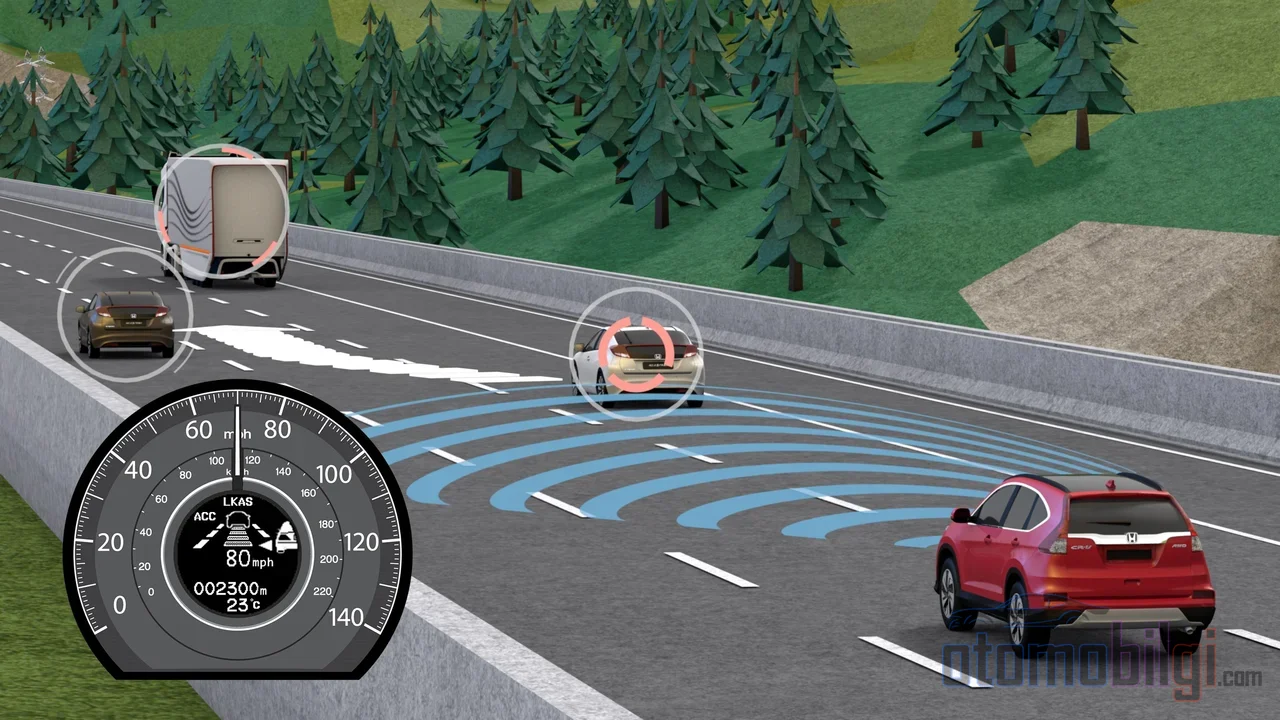
سناریو را شفاف کنیم: ACC در حال تعقیب خودروی جلویی است. آن خودرو به راست منحرف شده و خط سیر را ترک می کند. وقتی سیستم این را متوجه می شود، تشخیص می دهد خودروی تحت رصد دیگر در مسیر تو نیست و خودرو دوباره به سمت سرعت تنظیم شده شتاب می گیرد. اگر حواست جمع باشد، کاملا منطقی به نظر می رسد، اینطور نیست؟ اما آن تشخیص چند چرخه پردازش طول میکشد و در این پنجرهی گذار، سیستم در ابهام تصمیمگیری به سر میبرد: هدف قدیمی در حال رفتن است و هدف جدید هنوز کاملاً جا نیفتاده.
نکات برجسته
- سیستم ACC دادهی سنسور را ۱۰ تا ۲۰ بار در ثانیه پردازش میکند؛ گذار هدف در طول همین چرخهها تکمیل میشود.
- بر اساس یک مطالعهی داوریشده در سال 2021، ACC سنتی قادر نیست خودرویی که به خط نفوذ میکند را بهطور مؤثر شناسایی و از پیش واکنش نشان دهد.
- تنظیمات فاصلهی تعقیب معمولاً از حدود 1.5 ثانیه تا حدود 3 ثانیه است؛ توصیهی ایمنی 3 تا 4 ثانیه است.
- در پیچها، ACC ممکن است بهاشتباه خودروی خط مجاور را هدف بگیرد.
- ACC ترمزها را در دست نمیگیرد: وقتی به مرز سیستم برسد هشدار میدهد و راننده باید فوراً مداخله کند.
انتخاب هدف جدید در گذار بر این معیارها استوار است: اینکه آیا خودروی کاندید داخل خطوط خط شماست، زاویهی مسیر، تفاوت سرعت و فاصله. وقتی رادار با دوربین ترکیب میشود، سیستم تلاش میکند تشخیص دهد کدام خودرو واقعاً جلوی آن است. سیستمهای پیشرفته میتوانند یک قدم جلوتر بروند: با رصد کردن راهنما زدن خودروی خط مجاور یا زاویهی جهتگیری آن، احتمال نفوذ به خط شما را از پیش پیشبینی میکنند. اما توجه، این قابلیت در همهی خودروها وجود ندارد؛ بسیاری از سیستمها راهنما را نادیده میگیرند و مجبورند دقیقاً در لحظهی نفوذ واکنش نشان دهند.
فاصلهی تعقیب در گذار چگونه دوباره محاسبه میشود؟
وقتی هدف جدید مشخص میشود، سیستم فاصلهی تعقیب را هم از صفر برقرار میکند. راننده معمولاً یکی از 3 تا 4 سطح فاصله را انتخاب میکند؛ این سطوح از تنظیم نزدیک حدود 1.5 ثانیهای تا تنظیم دور 3 ثانیهای امتداد مییابند. معادل فیزیکی فاصله بسته به سرعت تغییر میکند: فاصلهی تعقیب 2 ثانیهای در سرعت کم حدود 88 فوت (حدود 27 متر) و در سرعتهای بزرگراهی حدود 205 فوت (حدود 62 متر) است. در گذار به هدف کاندید، سیستم مجبور است سرعت و فاصلهی خودروی جدید را طی چند چرخه اندازهگیری کند؛ اگر پیش از جا افتادن اندازهگیری تصمیم ترمز یا گاز بگیرد، دقیقاً همان لحظههای «چرا آهسته شد؟» به وجود میآیند.
چرا سیستم در این گذار اشتباه میکند؟
حالا برسیم به بخش حیاتی ماجرا. اگرچه گذار هدف مانند یک تغییر معمولی رکورد به نظر میرسد، این لحظه شکنندهترین لحظهی سیستم است و دلایل آن کاملاً فیزیکی.
سناریوی Cut-in: واقعیت تلخ
یک مطالعهی مهندسی داوریشده در سال 2021 تصویر را روشن ترسیم میکند: در سناریوی cut-in، یعنی نفوذ یک خودرو به جلوی خودروی شما، ACC سنتی معمولاً خودروی نافوذ را بهطور مؤثر شناسایی نمیکند و از پیش واکنش نشان نمیدهد. یعنی سیستم نهتنها «انتخاب» هدف جدید، بلکه حتی در تشخیص قابلاعتماد خودروی نافوذ هم ممکن است دچار مشکل شود. از دید راننده، این یعنی خودرو در لحظهی نفوذ دیرتر از انتظار واکنش نشان میدهد یا اصلاً واکنشی نشان نمیدهد.
درهمریختگی خط مجاور: سندروم هدف اشتباه
مشکل معکوس هم وجود دارد و انجمنها پر از نمونههای آن است: برخی رانندهها گزارش میدهند که با وجود وجود داشتن خودرویی در خط کناری، خودروی آنها بهاشتباه گمان کرده آن در جلو است و بیدلیل آهسته شده است. توضیح فنی این مسئله در هندسهی سنسور نهفته است: رادار و دوربین رو به جلو اساساً مستقیم به سمت جلو نگاه می کنند. در پیچ، جاده خم می شود اما پرتو سنسور خم نمی شود؛ در نتیجه خودروی همسایه در نوار مجاور در آن سوی پیچ انگار ناگهان داخل مسیر تو می افتد یا سیستم خودروی پیشرو خود را در میانه پیچ گم می کند. بیشترِ کند شدن و تند شدن های غیرمنتظره دقیقاً از همین جا سرچشمه می گیرند. راه حل ساده اما کلافه کننده است: افزایش فاصله پیروی در پیچ ها و آماده نگه داشتن پا روی پدال ترمز.
شلوغی سیگنال در اهداف نزدیک
یک نکته فنی دیگر: وقتی اهداف خیلی نزدیک به رادار باشند، سنسورها حتی برای یک خودرو هم چندین آشکارسازی تولید می کنند. وقتی لحظه سبقت گرفتن با خودرویی که خیلی نزدیک به تو تعقیب می کند همزمان شود، این آشکارسازی های اضافی زمینه فنی قاطی شدن اهداف را فراهم می کنند. یعنی سیستم گاهی هنگام تصمیم گیری نه با داده ناقص، بلکه با داده زیاد و متناقض هم دست و پنجه نرم می کند.
هنگام سبقت راننده چه باید بکند؟
بعد از آموختن همه این ها، بگذار خبر بد را به تو بدهم: هیچ ACCای در آن لحظات سبقت جانشین تو نمی شود. مراجع رسمی ایمنی رانندگی هم همین را می گویند - راننده باید این قابلیت کمکی را دائماً بازبینی کند و مسئولیت رانندگی را حفظ نماید. حتی معلوم است که رانندگانی که ACC را مانند رانندگی خودکار می بینند، به طور محسوسی نسبت به کسانی که با دقت کامل از آن استفاده می کنند ریسک تصادف بالاتری دارند. برای اجتناب از دل های شکسته و سپرهای شکسته، در لحظه سبقت به این نکات توجه کن:
- نماد هدف روی صفحه پشت داشبورد را زیر نظر بگیر: وقتی خودروی جلویی نوار را عوض می کند، می توانی در پنل ردیابی ببینی کدام خودرو به عنوان هدف انتخاب شده است؛ در حین سبقت بررسی کن که آیا نماد به خودروی جدید منتقل شده است یا نه.
- فاصله پیروی را سخاوتمندانه نگه دار: هرچند تنظیمات سیستم حدود 1.5 تا 3 ثانیه پیشنهاد می دهد، توصیه ایمنی 3 تا 4 ثانیه است؛ هرچه حاشیه سبقت بزرگتر شود، هزینه خطای سیستم کوچکتر می شود.
- در پیچ ها شکاک باش: سنسورها نمی توانند خم شوند؛ وقتی پیچ نزدیک می شود پایت را نزدیک ترمز نگه دار.
- ترمز را هرگز فراموش نکن: پدال گاز سیستم را باطل می کند، اما پدال ترمز کنترل کامل را بی درنگ به تو می دهد. بیشتر سیستم های ACC قابلیت توقف اضطراری ندارند؛ وقتی از حد بگذرد، هشدار تصویری و صوتی می دهد و تو باید کنترل را در دست بگیری.
- تقاطع، چراغ راهنمایی و ترافیک مخالف را فراموش نکن: ACC فقط ترافیک هم جهت و در همان نوار را رصد می کند؛ هر چیزی که جلوی راهت را بگیرد، کار خودت است.
قاطی شدن هدف، خرابی است یا محدودیت؟
در اینجا بحثی در جوامع رانندگان جریان دارد. به یک نظر، کند شدن غیرضروری هنگام تغییر نوار خودروی جلویی خرابی نیست، بلکه نتیجه طبیعی محدودیت های قابلیت سیستم است. در نظر مقابل اما، تجربه هایی از کاربران وجود دارد که نشان می دهد صفحه خودرو را در نوار اشتباه نشان می دهد و با وجود کالیبراسیون مجدد، مشکل ادامه دارد؛ بنابراین احتمال خطای نرم افزاری باید جدی گرفته شود. حقیقت این است: برای هر کند شدن اشتباه لازم نیست وقت خدمات گرفت، اما اگر رفتار تکرار شد و پس از کالیبراسیون هم ادامه یافت، مشورت با خدمات مفید است. چون ACC نمی تواند ذهن خودروهای اطراف را بخواند؛ فقط به اعمال آن ها واکنش نشان می دهد. تنظیم انتظارات بر همین اساس، نصف راهحل است.
تصویر میدانی در 2026
موضوع از بهروز بودن هم تهی نیست. در 2026 برخی تولیدکنندگان با مشکلاتی دستوپنجه نرم میکنند؛ ناهنجاریهای نرمافزاری که به ترمزگیری ناخواسته و شدید منجر میشود و خرابیهای متناوب سنسور ACC که میتواند رفتارهای بیقاعده شتابگیری-ترمز ایجاد کند؛ حتی برخی اصلاحات بهطور موقت معلق شدند. گزارشهای انجمنهای کاربران -خاموشی ناگهانی ACC، شکایات از ترمزگیری بیشازحد- هرچند بازخورد میدانی تأییدنشدهای است، نشان میدهد که فرآیند بلوغ نرمافزارهای انتخاب هدف همچنان ادامه دارد.
پاسخ کوتاه: انتقال به خودروی جدید چگونه انجام میشود و به چه نکاتی باید توجه کرد؟
جمعبندی کنیم: هنگامی که خودروی جلویی لاین را عوض میکند، ACC با دادههای سنسوری که 10 تا 20 بار در ثانیه پردازش میکند تشخیص میدهد که خودرو دیگر در مسیر نیست، هدف را رها میکند و بر اساس تطبیق خطوط لاین با مسیر، هدف جدید را انتخاب میکند؛ این انتقال چند چرخه پردازش طول میکشد و در این حین فاصله تعقیب نسبت به خودروی جدید بازتنظیم میشود. پنجره انتقال، آسیبپذیرترین لحظه سیستم است: خودروهایی که از کنار وارد میشوند ممکن است شناسایی نشوند و خودروهای لاین مجاور در پیچها ممکن است هدف اشتباه باشند. به همین دلیل در لحظه انتقال، چشم باید بر جاده و دست بر ترمز باشد؛ زیرا در آن چند ثانیه، تصمیمگیرنده سنسور نیست؛ سنسوری که سنسور را بازرسی میکند - یعنی خودت باید باشی.
منابع
- کروز کنترل تطبیقی: چیست، چگونه کار میکند و هزینه آن چقدر است
- کروز کنترل تطبیقی برای سناریوهای ورود ناگهانی خودرو (چن و همکاران، 2021)
- ACC تجاری و ظرفیت (لپارداجا و همکاران، 2024)
- سیستمهای پیشرفته کمکراننده (ADAS) - RSA ایرلند
- ترکیب دادههای سنسوری - Bosch Mobility
- ترکیب سنسورها با دادههای مصنوعی رادار و تصویر - MathWorks
- نحوه استفاده از Super Cruise | پشتیبانی خودرو
- آیا کروز کنترل تطبیقی خطر تصادف خودرو را افزایش میدهد؟
- GM اصلاح کمکترمز Super Cruise را در مدلهای 2026 معلق میکند
- درک کروز کنترل تطبیقی: راهنمای رانندگان بریتیش کلمبیا