Bagaimana ACC Menentukan Target Pemantauan Saat Pindah Jalur
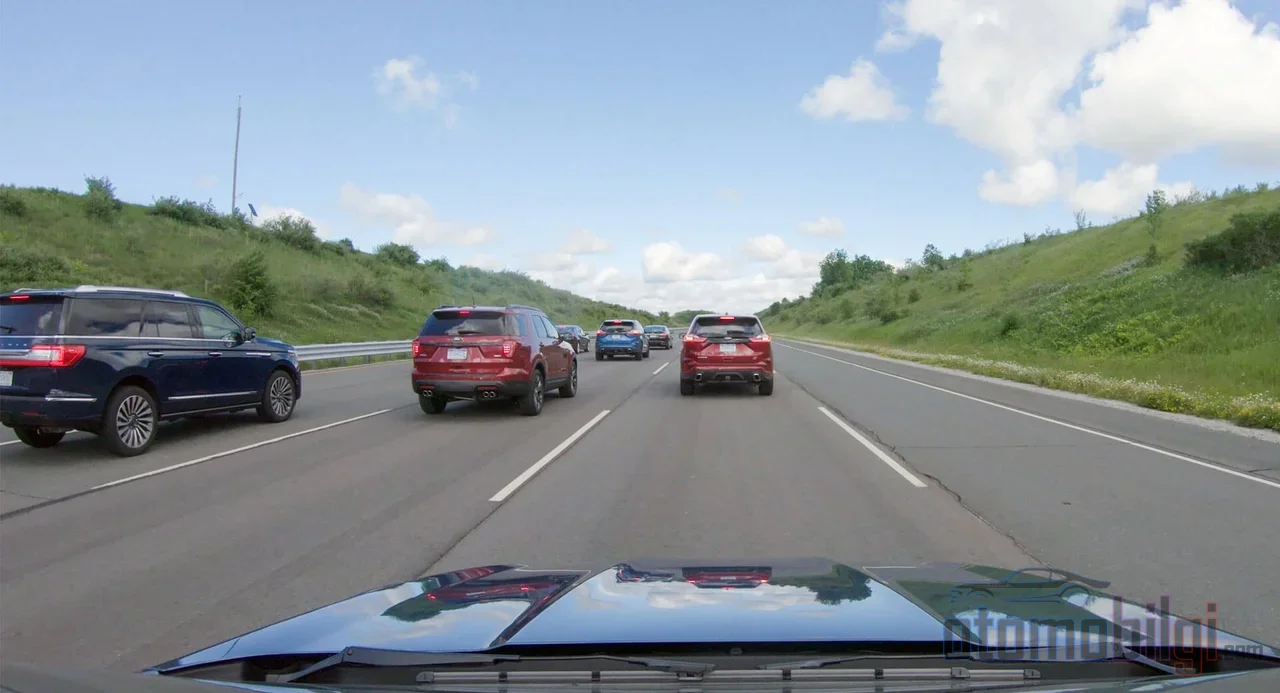
Adaptif Cruise Control (ACC) menyala di jalan tol, lalu lintas mengalir lancar, semuanya berjalan baik. Tiba-tiba kendaraan di depan berpindah ke kanan, lajur terbuka, dan mobil yang kamu kendarai yang tadinya menekan gas penuh tiba-tiba melambat. Atau justru sebaliknya: sebuah kendaraan menyelinap dari lajur sebelah dan sistem terus menambah kecepatan seolah tidak terjadi apa-apa. Beberapa detik itulah momen paling kritis dan paling jarang dibahas dari ACC: jendela peralihan saat sistem memindahkan target radar dari kendaraan di depan ke kendaraan baru. Di halaman ini kita akan menjelaskan momen tersebut secara persis.
Lalu mengapa topik ini begitu penting? Karena sebagian besar pengemudi hanya melihat ACC saat bekerja, tetapi tidak mengetahui kendaraan mana yang dipilih sebagai "target" di latar belakang, bagaimana pemilihan itu berubah, dan mengapa kejutan menakutkan bisa muncul tepat saat peralihan itu terjadi. Jika kamu siap, mari kita turun ke rantai keputusan di balik sinyal tersebut.
Bagaimana ACC Memilih dan Memantau Kendaraan di Depannya?
Pertama, sedikit pengulangan, karena cara memahami pergantian target adalah dengan mengetahui logika sistemnya. ACC bekerja dengan cara memantulkan gelombang radio yang dipancarkan sebuah radar tersembunyi di balik gril depan atau bumper terhadap objek-objek di sekitarnya. Pada sebagian besar sistem modern, sebuah kamera yang berada di sekitar kaca spion dalam juga ikut aktif: kamera ini membedakan kendaraan, garis lajur, dan rambu lalu lintas dengan perangkat lunak pengenalan citra. Sementara pada pabrikan yang menggunakan radar dan kamera sekaligus, data kedua sensor dipadukan; pendekatan multi-sensor ini memberikan deteksi yang jauh lebih andal dibandingkan sensor tunggal.
Bagian yang sebenarnya paling menarik adalah kecepatan pemrosesan: komputer kendaraan memproses data sensor 10-20 kali per detik dan pada setiap putaran mengukur bagaimana jarak dengan kendaraan di depan berubah. Apakah kendaraan itu melambat, menambah kecepatan, atau berjalan dengan kecepatan tetap? Sistem berusaha memprediksi apa yang akan terjadi dalam beberapa detik ke depan berdasarkan pengukuran-pengukuran tersebut. Jadi ACC sebenarnya adalah mesin prediksi yang terus-menerus melakukan perhitungan kecil; ia tidak sekadar melihat mobil di cermin lalu bereaksi.
Apa yang Terjadi Ketika Beberapa Kendaraan Berada di Area Pemantauan?
Berkas radar sebenarnya melihat lebih dari satu objek secara bersamaan; hanya saja sistem harus menjawab pertanyaan "mana yang berada di jalurku?" dengan melihat garis lajur dan lintasan kendaraan. Di sinilah pelacakan multi-objek berperan: sistem berusaha mempertahankan identitas dan lintasan setiap kendaraan dengan mencocokkan deteksi antar rangkaian kamera berurutan dan pemindaian radar. Data radar diproyeksikan ke gambar kamera lalu dicocokkan; dengan demikian "mobil putih yang menyelinap ke lajur" tidak tertukar dengan "mobil merah dua lajur di depan". Setidaknya secara teori tidak tertukar.
Dalam praktiknya, segalanya tidak selancar yang kamu bayangkan. Dan tepat di sinilah kita masuk ke topik utama halaman ini.
Apa yang Terjadi Ketika Kendaraan di Depan Berpindah Lajur?
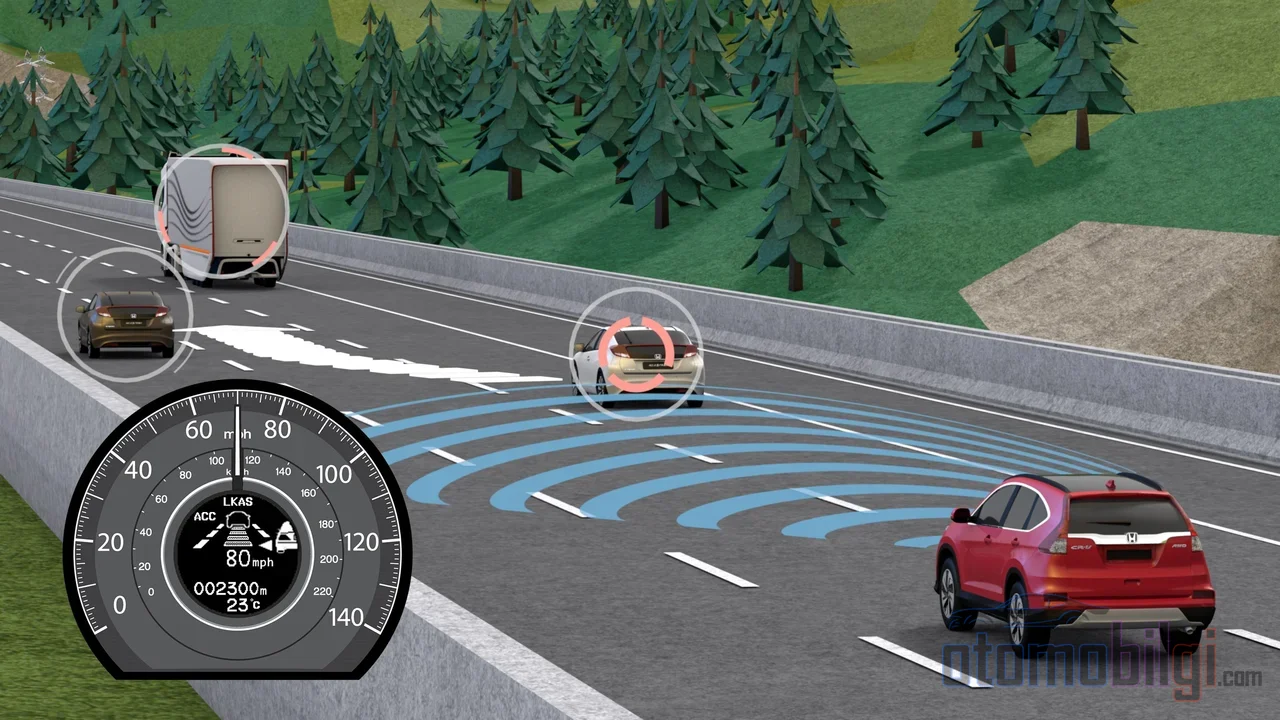
Mari kita perjelas skenarionya: ACC sedang mengikuti kendaraan di depannya. Kendaraan itu bergeser ke kanan dan meninggalkan lajur. Ketika sistem menyadarinya, ia mendeteksi bahwa kendaraan yang dipantau tidak lagi berada di jalurmu, dan kendaraan kembali menambah kecepatan menuju kecepatan yang ditetapkan. Cukup masuk akal kalau kamu tidak lengah, bukan? Namun deteksian itu membutuhkan beberapa siklus pemrosesan sensor, dan dalam jendela peralihan ini sistem berada dalam ketidakpastian keputusan: target lama pergi, target baru belum sepenuhnya mantap.
Sorotan
- Sistem ACC memproses data sensor 10–20 kali per detik; peralihan target diselesaikan selama siklus-siklus ini.
- Menurut studi peer-review tahun 2021, ACC tradisional tidak mampu mengenali kendaraan yang menyelinap ke lajur secara efektif dan merespons lebih awal.
- Pengaturan jarak ikuti biasanya berkisar dari sekitar 1,5 detik hingga sekitar 3 detik; rekomendasi keamanan adalah 3–4 detik.
- Di tikungan, ACC dapat secara keliru menjadikan kendaraan di lajur sebelah sebagai target.
- ACC tidak mengambil alih pengereman: ketika mencapai batas sistem, peringatan diberikan dan pengemudi harus segera campur tangan.
Pemilihan target baru saat peralihan didasarkan pada kriteria berikut: apakah kendaraan kandidat berada di dalam garis lajurmu, sudut lintasan, perbedaan kecepatan, dan jarak. Bila digabungkan dengan kamera radar, sistem berusaha membedakan kendaraan mana yang benar-benar berada di depan. Sistem yang lebih canggih dapat melangkah lebih jauh: dengan memantau lampu sein atau sudut arah kendaraan di lajur sebelah, ia memprediksi lebih awal kemungkinan kendaraan itu menyelinap ke lajurmu. Namun hati-hati, kemampuan ini tidak dimiliki setiap kendaraan; banyak sistem mengabaikan sein dan terpaksa bereaksi tepat saat penyelinapan terjadi.
Bagaimana Jarak Ikuti Dihitung Ulang Saat Peralihan?
Ketika target baru ditentukan, sistem juga membangun jarak ikuti dari awal. Pengemudi biasanya memilih salah satu dari 3–4 tingkat jarak; tingkat-tingkat ini berkisar dari pengaturan dekat sekitar 1,5 detik hingga pengaturan jauh 3 detik. Padanan fisik jarak berubah sesuai kecepatan: jarak ikuti 2 detik pada kecepatan rendah setara sekitar 88 kaki (sekitar 27 meter), sedangkan pada kecepatan jalan raya setara sekitar 205 kaki (sekitar 62 meter). Saat beralih ke target kandidat, sistem harus mengukur kecepatan dan jarak kendaraan baru selama beberapa siklus; jika sistem memberi keputusan rem atau gas sebelum pengukuran mantap, di situlah momen "kok tiba-tiba melambat?" muncul.
Mengapa Sistem Keliru dalam Peralihan Ini?
Sekarang mari kita masuk ke bagian paling vital. Meskipun peralihan target tampak seperti sekadar pergantian catatan, momen ini adalah saat paling rapuh sistem dan alasannya sangatlah fisik.
Skenario Cut-in: Realitas Pahit
Studi teknik peer-review tahun 2021 menggambarkan situasi dengan jelas: dalam skenario cut-in, yakni kendaraan menyelinap ke depan, ACC tradisional umumnya tidak mampu mengidentifikasi kendaraan yang menyelinap secara efektif dan tidak merespons lebih awal. Artinya, jauh dari sekadar "memilih" target baru, sistem bahkan bisa kesulitan mendeteksi kendaraan yang menyelinap secara andal. Dari sudut pandang pengemudi, ini berarti kendaraan bereaksi lebih lambat dari yang diharapkan saat penyelinapan, atau bahkan tidak bereaksi sama sekali.
Kekacauan Lajur Sebelah: Sindrom Target Keliru
Ada juga masalah sebaliknya, dan forum-forum penuh dengan contohnya: meskipun kendaraan berjalan di lajur samping, beberapa pengemudi melaporkan kendaraan mereka melambat secara tidak perlu karena mengira kendaraan itu ada di depan. Penjelasan teknisnya terletak pada geometri sensor: radar dan kamera yang menghadap ke depan pada dasarnya melihat lurus ke depan. Di tikungan jalan berkelok tetapi berkas sensor tidak ikut berbelok; akibatnya kendaraan di jalur tetangga di seberang tikungan seolah-olah tiba-tiba masuk ke jalurmu, atau sistem kehilangan kendaraan pemimpinnya di tengah tikungan. Sebagian besar perlambatan dan percepatan yang tak terduga justru berasal dari sini. Solusinya sederhana tetapi menjengkelkan: memperbesar jarak pandu di tikungan dan menahan kaki di atas pedal rem dalam keadaan siaga.
Kepadatan Sinyal pada Target yang Dekat
Satu detail teknis lagi: ketika target terlalu dekat dengan radar, sensor dapat menghasilkan lebih dari satu deteksi bahkan untuk satu kendaraan saja. Ketika momen menyalip bertepatan dengan kendaraan yang mengikuti sangat dekat di belakangmu, deteksi-deteksi berlebih ini menjadi landasan teknis terjadinya kebingungan target. Artinya, sistem terkadang saat mengambil keputusan tidak hanya berhadapan dengan data yang kurang, tetapi juga dengan data yang berlebihan dan saling bertentangan.
Apa yang Harus Dilakukan Pengemudi Saat Menyalip?
Setelah mengetahui semua ini, izinkan aku memberimu kabar buruk: tidak ada ACC yang bisa menggantikan posisimu pada detik-detik penyalipan. Otoritas keselamatan berkendara resmi juga mengatakan hal yang sama - pengemudi harus terus mengawasi fitur bantu ini dan mempertahankan tanggung jawab berkendara. Bahkan diketahui bahwa pengemudi yang menganggap ACC seperti berkendara otonom memiliki risiko kecelakaan yang jauh lebih tinggi dibandingkan pengemudi yang tetap penuh perhatian. Untuk menghindari hati yang patah dan bantper yang penyok, perhatikan hal-hal berikut saat menyalip:
- Amati simbol target pada layar instrumen: ketika kendaraan di depan berganti jalur, kamu bisa melihat kendaraan mana yang dipilih sebagai target di panel indikator; periksa apakah simbolnya berpindah ke kendaraan baru saat penyalipan.
- Jaga jarak pandu dengan longgar: meskipun pengaturan sistem menawarkan sekitar 1,5-3 detik, rekomendasi keselamatan adalah 3-4 detik; semakin besar ruang penyalipan, semakin kecil biaya kesalahan sistem.
- Curigai tikungan: sensor tidak bisa berbelok; saat mendekati tikungan, tahan kaki di dekat pedal rem.
- Jangan lupakan rem: pedal gas membatalkan sistem, sedangkan pedal rem langsung memberikan kendali penuh kepadamu. Sebagian besar sistem ACC tidak memiliki kapasitas pengereman darurat; ketika batas terlampaui, sistem memberikan peringatan visual dan suara, dan kamu harus mengambil alih.
- Jangan lupakan persimpangan, lampu lalu lintas, dan kendaraan yang datang dari arah berlawanan: ACC hanya memantau lalu lintas yang bergerak searah dan di jalur yang sama; segala sesuatu yang memotong jalurmu adalah urusanmu.
Kebingungan Target: Kerusakan atau Batasan?
Di sini ada perdebatan yang berlangsung terus-menerus di komunitas pengemudi. Menurut satu pandangan, perlambatan yang tidak perlu ketika kendaraan di depan berganti jalur bukanlah kerusakan, melainkan konsekuensi alami dari batasan kemampuan sistem. Pada pandangan sebaliknya, ada pengalaman pengguna di mana layar menampilkan kendaraan di jalur yang salah dan masalah terus berlanjut meskipun kalibrasi telah diulang, sehingga kemungkinan kesalahan perangkat lunak perlu diperhitungkan secara serius. Kenyataannya adalah: tidak perlu membuat janji temu dengan servis untuk setiap perlambatan yang salah, tetapi jika perilaku tersebut berulang dan tetap berlanjut setelah kalibrasi, ada baiknya berkonsultasi dengan servis. Sebab ACC tidak dapat membaca pikiran kendaraan di sekitarnya; ia hanya bereaksi terhadap apa yang mereka lakukan. Menyesuaikan ekspektasi sesuai hal tersebut berarti menyelesaikan separuh persoalan.
Gambaran yang Terlihiat dari Lapangan pada 2026
Topik ini juga tidak kekurangan aktualitas. Pada 2026, beberapa pabrikan berjuang dengan masalah di mana anomali perangkat lunak yang menyebabkan pengereman keras yang tidak diinginkan dan gangguan sensor ACC yang bersifat intermiten dapat menimbulkan perilaku akselerasi-pengereman yang tidak teratur; bahkan beberapa perbaikan sempit ditangguhkan sementara. Laporan di forum pengguna -mati ACC mendadak, keluhan pengereman berlebihan- meski masih merupakan umpan balik lapangan yang belum terverifikasi, menunjukkan bahwa proses pematangan perangkat lunak pemilihan target masih berlangsung.
Jawaban Singkat: Bagaimana Proses Peralihan ke Kendaraan Baru dan Apa yang Perlu Diperhatikan?
Mari kita rangkum: Saat kendaraan di depan berpindah jalur, ACC yang memproses data sensor 10-20 kali per detik mendeteksi bahwa kendaraan tersebut tidak lagi berada di jalur, melepaskan target, dan memilih target baru berdasarkan garis jalur dan pencocokan lintasan; peralihan ini berlangsung selama beberapa siklus pemrosesan, dan dalam waktu itu jarak keikut ditetapkan kembali berdasarkan kendaraan baru. Jendela peralihan adalah momen paling rapuh sistem: kendaraan yang menyelinap mungkin tidak terdeteksi, kendaraan di jalur tetangga bisa menjadi target yang salah di tikungan. Oleh karena itu, saat momen peralihan, mata harus tetap di jalan dan tangan di rem; karena dalam beberapa detik itu, yang mengambil keputusan bukanlah sensor, melainkan sensor yang mengawasi sensor - yaitu dirimu sendiri.
Sumber
- Adaptive Cruise Control: Apa Itu, Cara Kerja, dan Biayanya
- Adaptive Cruise Control untuk Skenario Cut-In (Chen et al., 2021)
- ACC Komersial dan Kapasitas (Lapardhaja et al., 2024)
- Advanced Driver Assistance Systems (ADAS) - RSA Ireland
- Sensor Data Fusion - Bosch Mobility
- Sensor Fusion Menggunakan Data Radar dan Visi Sintetis - MathWorks
- Cara Menggunakan Super Cruise | Dukungan Kendaraan
- Adaptive Cruise Control Meningkatkan Risiko Kecelakaan Mobil?
- GM Menangguhkan Perbaikan Bantuan Rem Super Cruise pada Model 2026
- Memahami Adaptive Cruise Control: Panduan untuk Pengemudi di BC