Comment l'ACC détermine la cible de suivi lors d'un changement de voie
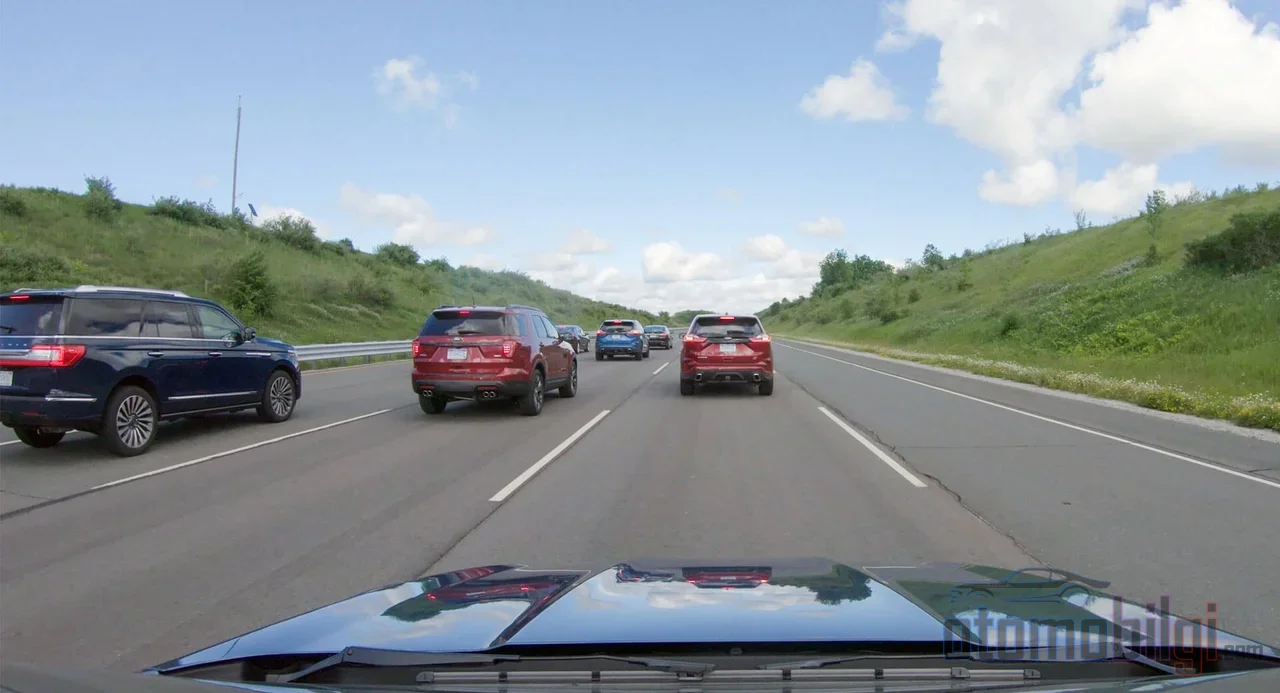
Sur l'autoroute, le régulateur adaptatif (ACC) est activé, le trafic circule, tout va bien. Soudain, le véhicule devant glisse vers la droite, la voie se libère, et ta voiture qui accélérait à fond une seconde plus tôt ralentit brusquement. Ou exactement l'inverse : un véhicule s'insinue depuis la voie voisine et le système continue d'accélérer comme si de rien n'était. Ces quelques secondes sont le moment le plus critique et le moins discuté de l'ACC : la fenêtre de transition où le système transfère sa cible radar du véhicule précédent vers le nouveau véhicule. Sur cette page, nous allons expliquer précisément cet instant.
Alors pourquoi ce sujet est-il si important ? Parce que la plupart des conducteurs voient l'ACC fonctionner, mais ignorent quel véhicule est choisi comme "cible" en arrière-plan, comment ce choix change, et pourquoi des surprises diaboliques peuvent surgir au moment du changement. Si tu es prêt, descendons dans la chaîne de décision derrière ce signal.
Comment l'ACC choisit-il et suit-il le véhicule qui le précède ?
D'abord, un petit rappel, car comprendre le changement de cible passe par la connaissance de la logique du système. L'ACC fonctionne grâce aux ondes radio émises par un radar caché derrière la calandre ou le pare-chocs, qui rebondissent sur les objets environnants. Dans la plupart des systèmes modernes, une caméra située autour du rétroviseur intérieur est également active : cette caméra distingue les véhicules, les lignes de voie et les panneaux de signalisation grâce à un logiciel de reconnaissance d'image. Chez les constructeurs qui utilisent radar et caméra ensemble, les données des deux capteurs sont combinées ; cette approche multi-capteurs offre une détection bien plus fiable qu'un capteur unique.
Le plus fascinant, c'est la vitesse de traitement : l'ordinateur de bord traite les données des capteurs 10 à 20 fois par seconde et mesure, à chaque cycle, comment la distance avec le véhicule précédent évolue. Ce véhicule ralentit-il, accélère-t-il, ou roule-t-il à vitesse constante ? À partir de ces mesures, le système tente de prédire ce qui se passera dans les prochaines secondes. Autrement dit, l'ACC est en réalité une machine à prédire qui effectue en permanence des mini-calculs ; il ne se contente pas de regarder la voiture devant lui et de réagir.
Que se passe-t-il quand plusieurs véhicules se trouvent dans la zone de surveillance ?
Le faisceau radar voit en réalité plusieurs objets simultanément ; c'est le système qui doit répondre à la question "lequel se trouve sur ma trajectoire ?" en analysant les lignes de voie et les trajectoires des véhicules. C'est là qu'intervient le suivi multi-objets : en associant les détections entre images successives de la caméra et balayages successifs du radar, le système s'efforce de préserver l'identité et la trajectoire de chaque véhicule. Les données radar sont projetées et associées à l'image de la caméra ; ainsi, "la voiture blanche qui s'insère dans la voie" n'est pas confondue avec "la voiture rouge deux voies plus loin". Du moins, pas en théorie.
En pratique, les choses sont moins fluides qu'on ne le croit. Et c'est précisément ici que nous abordons le sujet principal de cette page.
Que se passe-t-il quand le véhicule précédent change de voie ?
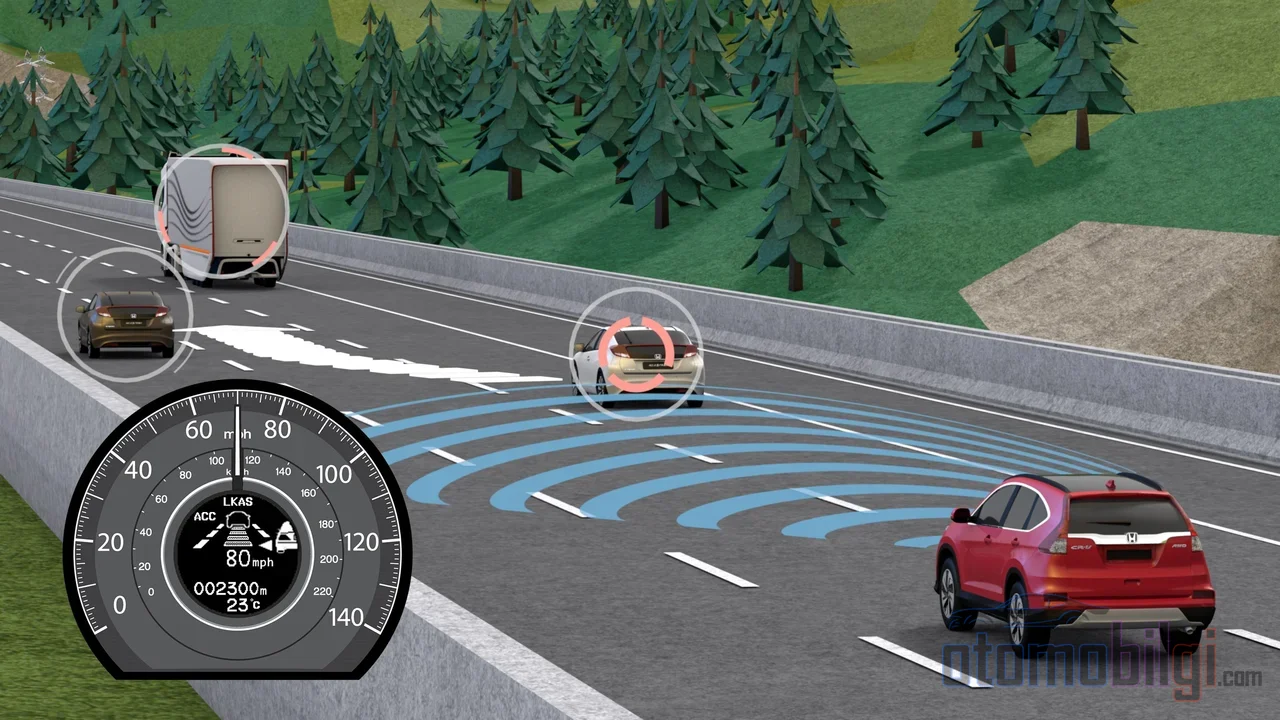
Précisons le scénario : l'ACC suit le véhicule qui le précède. Ce véhicule glisse vers la droite et quitte la voie. Quand le système s'en rend compte, il détecte que le véhicule suivi n'est plus sur ta trajectoire, et la voiture accélère de nouveau vers la vitesse consignée. À condition d'être attentif, c'est tout à fait logique, non ? Mais cette détection prend plusieurs cycles de traitement du capteur, et pendant cette fenêtre de transition, le système vit dans une incertitude décisionnelle : l'ancienne cible s'en va, la nouvelle ne s'est pas encore totalement installée.
Points saillants
- Le capteur ACC traite les données 10 à 20 fois par seconde ; le changement de cible s'accomplit au fil de ces cycles.
- Selon une étude évaluée par les pairs datant de 2021, l'ACC traditionnel ne parvient pas à reconnaître efficacement un véhicule qui s'insère dans la voie ni à y répondre à l'avance.
- Les réglages de distance de suivi vont généralement d'environ 1,5 seconde à environ 3 secondes ; la recommandation de sécurité est de 3 à 4 secondes.
- Dans les virages, l'ACC peut prendre par erreur pour cible un véhicule de la voie voisine.
- L'ACC ne prend pas le relais des freins : lorsque le système atteint sa limite, il émet un avertissement et le conducteur doit intervenir immédiatement.
Lors de la transition, la sélection de la nouvelle cible repose sur les critères suivants : si le véhicule candidat se trouve à l'intérieur de vos lignes de voie, l'angle de trajectoire, la différence de vitesse et la distance. R associé à une caméra, le système s'efforce de distinguer quel véhicule se trouve réellement devant vous. Les systèmes avancés peuvent aller plus loin : en surveillant le clignotant d'un véhicule de la voie voisine ou son angle de trajectoire, ils anticipent le risque qu'il s'insère dans votre voie. Mais attention, cette capacité n'existe pas sur tous les véhicules ; nombre de systèmes ignorent le clignotant et sont contraints de réagir au moment où l'insertion se produit.
Comment la distance de suivi est-elle recalculée lors de la transition ?
Lorsque la nouvelle cible est définie, le système établit également la distance de suivi à partir de zéro. Le conducteur choisit généralement l'un des 3 à 4 niveaux de distance ; ces niveaux s'étendent d'un réglage rapproché d'environ 1,5 seconde à un réglage éloigné de 3 secondes. La traduction physique de la distance varie selon la vitesse : une distance de suivi de 2 secondes correspond à environ 88 pieds (environ 27 mètres) à basse vitesse, et à environ 205 pieds (environ 62 mètres) à vitesse autoroutière. En passant à la cible candidate, le système doit mesurer la vitesse et la distance du nouveau véhicule sur plusieurs cycles ; si, sans mesure établie, il décide de freiner ou d'accélérer, c'est là que naissent ces moments de "pourquoi a-t-il ralenti ?"
Pourquoi le système se trompe-t-il lors de cette transition ?
Venons-en maintenant au cœur du sujet. Bien que le changement de cible ressemble à un simple échange d'enregistrement, cet instant est le moment le plus vulnérable du système, et les raisons en sont tout à fait physiques.
Scénario du cut-in : La Réalité Brutale
Une étude d'ingénierie évaluée par les pairs datant de 2021 dresse un tableau sans ambiguïté : dans un scénario de cut-in, c'est-à-dire lorsqu'un véhicule s'insère devant vous, l'ACC traditionnel ne parvient généralement pas à identifier efficacement le véhicule qui s'insère ni à y répondre à l'avance. Autrement dit, loin de "choisir" la nouvelle cible, le système peut même peiner à détecter de manière fiable le véhicule qui s'insère. Du point de vue du conducteur, cela signifie que le véhicule réagit plus tard que prévu au moment de l'insertion, ou ne réagit pas du tout.
Confusion avec la voie voisine : Le Syndrome de la Cible Erronée
Le problème inverse existe aussi, et les forums en regorgent d'exemples : alors qu'un véhicule circule sur la voie voisine, certains conducteurs rapportent que le leur ralentit inutilement en le prenant pour un véhicule de devant. Son explication technique réside dans la géométrie du capteur : le radar et la caméra orientés vers l'avant regardent essentiellement tout droit. Dans les virages, la route s'incurve mais le faisceau du capteur ne s'incurve pas; résultat, le véhicule voisin dans la voie de l'autre côté du virage semble soudain plonger dans ta trajectoire ou le système perd son véhicule de référence au milieu du virage. La plupart des ralentissements et accélérations inattendus viennent précisément de là. La solution est simple mais agaçante: augmenter la distance de suivi dans les virages et garder le pied prêt au-dessus de la pédale de frein.
Encombrement de signaux sur les cibles proches
Encore un détail technique: quand les cibles sont très proches du radar, les capteurs peuvent produire plusieurs détections même pour un seul véhicule. Quand un véhicule qui te suit de très près coïncide avec le moment d'un dépassement, ces détections superflues créent le fondement technique de la confusion des cibles. Autrement dit, le système peut parfois décider non pas avec des données insuffisantes, mais avec des données excessives et contradictoires.
Que doit faire le conducteur au moment du dépassement?
Après avoir appris tout cela, je vais te donner la mauvaise nouvelle: aucun ACC ne te remplace durant ces secondes de dépassement. Les autorités officielles de sécurité routière disent la même chose - le conducteur doit constamment superviser cette fonction d'assistance et conserver sa responsabilité de conduite. On sait même que les conducteurs qui considèrent l'ACC comme de la conduite autonome présentent un risque d'accident nettement plus élevé que ceux qui l'utilisent en pleine attention. Pour éviter les coeurs brisés et les pare-chocs cabossés, au moment du dépassement, fais attention à ceci:
- Surveille l'icône de cible sur l'écran du tableau de bord: quand le véhicule devant change de voie, tu peux voir quel véhicule a été choisi comme cible dans le panneau de suivi; vérifie si l'icône est passée au nouveau véhicule lors du dépassement.
- Garde une distance de suivi généreuse: bien que les réglages du système offrent environ 1,5-3 secondes, la recommandation de sécurité est de 3-4 secondes; plus la marge de dépassement est grande, plus le coût d'une erreur du système diminue.
- Méfie-toi dans les virages: les capteurs ne peuvent pas s'incurver; quand un virage approche, garde ton pied près du frein.
- N'oublie surtout pas le frein: la pédale d'accélérateur désactive le système, mais la pédale de frein te rend immédiatement le contrôle total. La plupart des systèmes ACC n'ont pas de capacité d'arrêt d'urgence; une fois la limite dépassée, ils émettent des alertes visuelles et sonores et tu dois reprendre la main.
- N'oublie pas les intersections, les feux et le trafic venant en sens inverse: l'ACC ne suit que le trafic allant dans le même sens, dans la même voie; tout ce qui coupe ta route est ton affaire.
Confusion des cibles: panne ou limite?
Il y a ici un débat permanent dans les communautés de conducteurs. Selon un avis, le ralentissement inutile lorsque le véhicule devant change de voie n'est pas une panne, mais le résultat naturel des limites des capacités du système. Selon l'avis opposé, il existe des expériences d'utilisateurs où l'écran montre le véhicule dans la mauvaise voie et où le problème persiste malgré la répétition de la calibration, de sorte que la possibilité d'un bug logiciel mérite d'être prise au sérieux. La vérité est la suivante: il n'est pas nécessaire de prendre rendez-vous au service pour chaque ralentissement erroné, mais si le comportement se répète et persiste après la calibration, il vaut la peine de consulter le service. Car l'ACC ne peut pas lire l'esprit des véhicules autour de lui; il ne fait que réagir à ce qu'ils font. Ajuster ses attente en conséquence, c'est déjà la moitié de la solution.
Le tableau visible sur le terrain en 2026
Le sujet n'est pas dénué d'actualité non plus. En 2026, certains constructeurs se débattent avec des anomalies logicielles provoquant des freinages brusques indésirables et des pannes intermittentes du capteur ACC pouvant entraîner des comportements irréguliers d'accélération-freinage ; certaines corrections ont même été temporairement suspendues. Les rapports sur les forums d'utilisateurs -fermetures soudaines de l'ACC, plaintes de freinage excessif- sont encore des retours de terrain non vérifiés, mais ils montrent que le processus de maturation des logiciels de sélection de cible se poursuit.
Réponse courte : Comment se passe la transition vers un nouveau véhicule et à quoi faut-il faire attention ?
Résumons : Lorsque le véhicule de devant change de voie, l'ACC détecte, grâce aux données de capteurs traitées 10 à 20 fois par seconde, que le véhicule n'est plus dans la voie, abandonne sa cible et choisit une nouvelle cible selon le correspondance des lignes de voie avec la trajectoire ; cette transition dure quelques cycles de traitement, pendant lesquels la distance de suivi est rétablie par rapport au nouveau véhicule. La fenêtre de transition est le moment le plus vulnérable du système : les véhicules qui s'insèrent peuvent ne pas être reconnus, les véhicules des voies voisines peuvent constituer des cibles erronées dans les virages. C'est pourquoi, au moment de la transition, le regard doit être sur la route et la main sur le frein ; car pendant ces quelques secondes, celui qui prend la décision n'est pas le capteur, mais celui qui supervise le capteur - c'est-à-dire toi.
Sources
- Adaptive Cruise Control: What It Is, How It Works, and Cost
- Adaptive Cruise Control for Cut-In Scenarios (Chen et al., 2021)
- Commercial ACC and capacity (Lapardhaja et al., 2024)
- Advanced Driver Assistance Systems (ADAS) - RSA Ireland
- Sensor Data Fusion - Bosch Mobility
- Sensor Fusion Using Synthetic Radar and Vision Data - MathWorks
- How to Use Super Cruise | Vehicle Support
- Adaptive Cruise Control Increasing Risk of Car Accidents?
- GM Suspends Super Cruise Brake Assist Fix on 2026 Models
- Understanding Adaptive Cruise Control: A Guide for BC Drivers