Как ACC определяет цель слежения при смене полосы
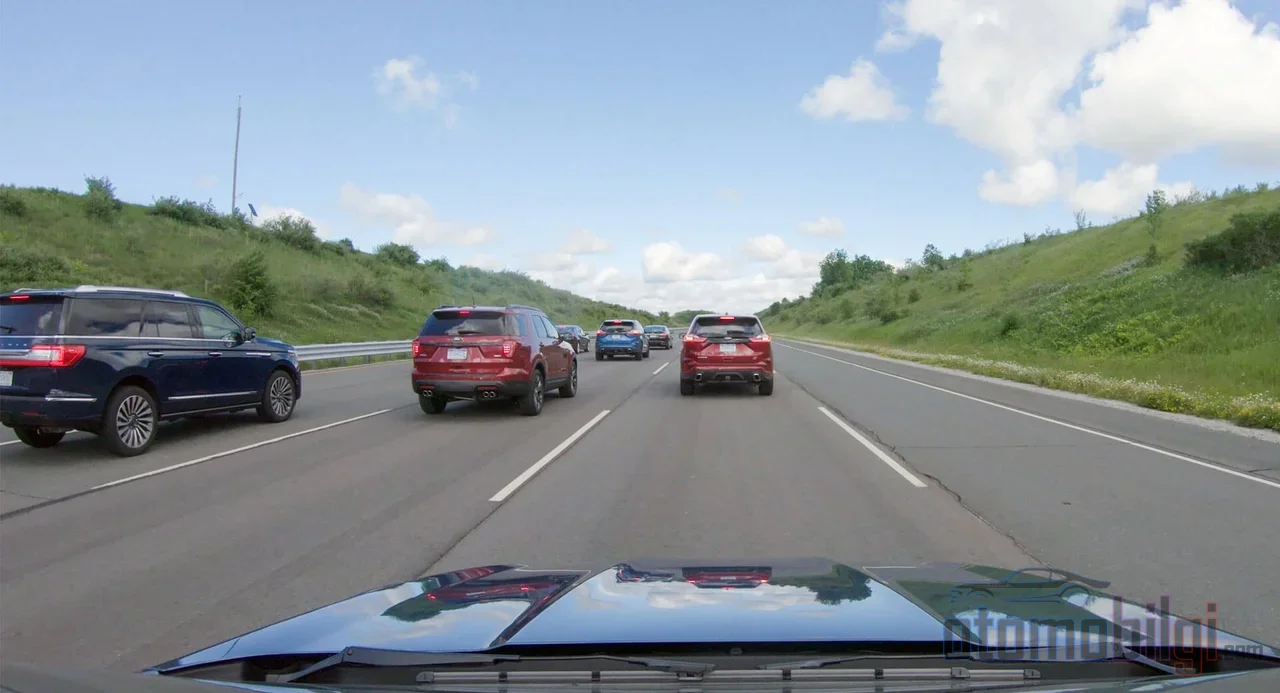
На трассе включён адаптивный круиз-контроль (ACC), трафик движется, всё в порядке. Внезапно машина впереди смещается вправо, полоса освобождается - и твой автомобиль, секунду назад жавший газ в пол, через мгновение резко сбрасывает скорость. Или всё с точностью до наоборот: со соседней полосы вклинивается машина, а система продолжает разгоняться, как будто ничего не произошло. Вот эти несколько секунд - самый критичный и наименее обсуждаемый момент работы ACC: окно перехода, когда система передаёт радарную цель с одной машины на другую. Именно этот момент мы подробно разберём на этой странице.
Так почему эта тема так важна? Потому что большинство водителей видят ACC в работе, но не знают, какая машина выбрана «целью» на заднем плане, как меняется этот выбор и почему в момент смены могут возникать дьявольские сюрпризы. Если готов - спустимся в цепочку принятия решений, стоящую за этим сигналом.
Как ACC Выбирает и Отслеживает Машину Впереди?
Сначала короткое повторение, потому что понять смену цели можно только через логику работы системы. ACC работает за счёт отражения радиоволн, испускаемых радаром, скрытым за передней решёткой или бампером, от окружающих объектов. В большинстве современных систем также задействована камера, расположенная в районе салонного зеркала заднего вида: с помощью программного обеспечения распознавания изображений она отличает машины, линии разметки и дорожные знаки. У производителей, использующих радар и камеру совместно, данные двух датчиков объединяются; такой мультисенсорный подход обеспечивает гораздо более надёжное обнаружение, чем одиночный датчик.
Самое интересное - скорость обработки: бортовой компьютер обрабатывает данные датчиков 10–20 раз в секунду и на каждом цикле измеряет, как меняется расстояние до машины впереди. Та машина тормозит, ускоряется или едет с постоянной скоростью? Опираясь на эти измерения, система пытается предсказать, что произойдёт в ближайшие несколько секунд. Иными словами, ACC - это, по сути, машина предсказаний, непрерывно выполняющая мини-расчёты; она не просто смотрит на машину в «зеркале» и реагирует.
Что Происходит, Когда в Зоне Отслеживания Несколько Машин?
Радарный луч на самом деле видит одновременно несколько объектов; системе лишь нужно ответить на вопрос «какая из них на моём пути?», ориентируясь на линии разметки и траектории машин. Здесь вступает в дело сопровождение множества объектов: система сопоставляет обнаружения между последовательными кадрами камеры и сканами радара, пытаясь сохранить идентичность и траекторию каждой машины. Данные радара проецируются на изображение с камеры и сопоставляются; так «белая машина, вклинившаяся в полосу» не путается с «красной машиной двумя полосами впереди». По крайней мере в теории - не путается.
На практике же всё не так гладко, как ты думаешь. И вот именно здесь мы подходим к главной теме страницы.
Что Происходит, Когда Машина Впереди Меняет Полосу?
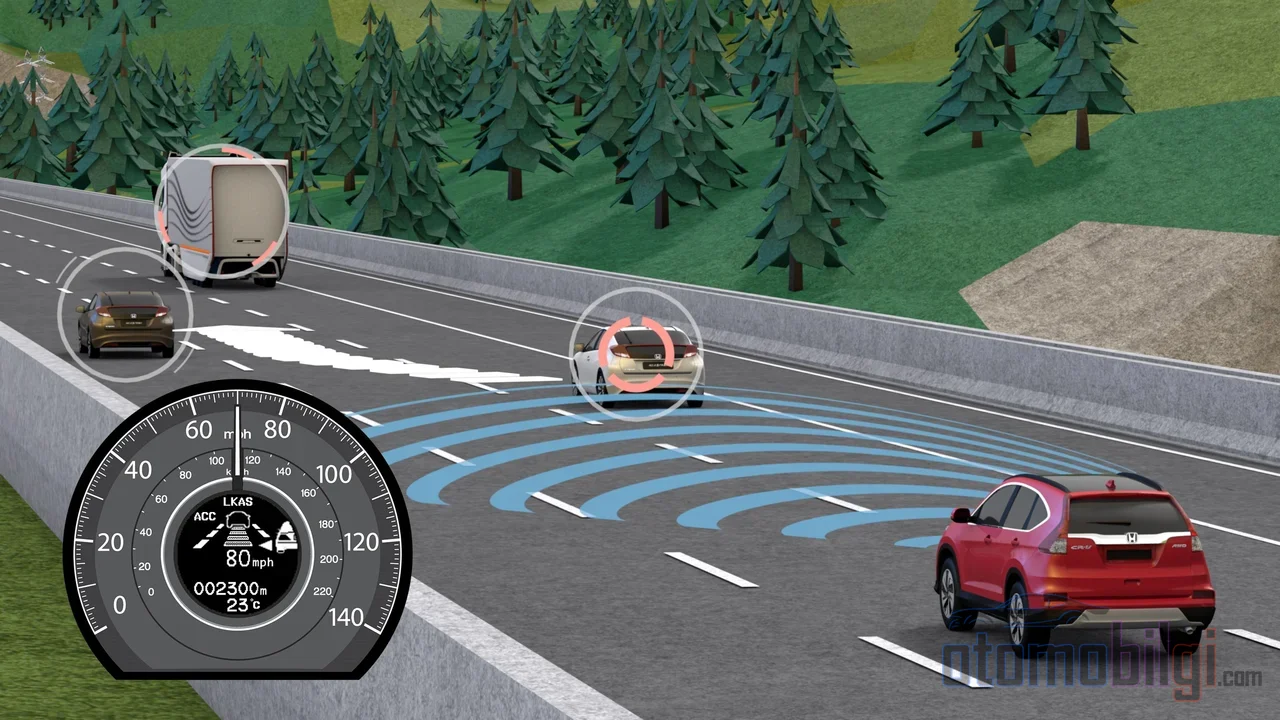
Уточним сценарий: ACC следует за машиной впереди. Та машина смещается вправо и покидает полосу. Когда система это замечает, она определяет, что отслеживаемая машина больше не находится на твоём пути, и автомобиль снова ускоряется до заданной установленной скорости. Если не вдаваться в детали - звучит вполне логично, не так ли? Но это распознавание занимает несколько циклов обработки датчика, и в этом переходном окне система живёт в неопределённости решения: старая цель уходит, новая ещё окончательно не закрепилась.
Ключевые моменты
- ACC обрабатывает данные датчика 10-20 раз в секунду; переход на новую цель завершается в течение этих циклов.
- Согласно рецензируемому исследованию 2021 года, традиционный ACC не может эффективно распознавать автомобиль, внедряющийся в полосу, и заранее реагировать.
- Настройки дистанции следования обычно находятся в диапазоне от ~1,5 до ~3 секунд; рекомендация по безопасности - 3-4 секунды.
- На поворотах ACC может ошибочно взять в качестве цели автомобиль на соседней полосе.
- ACC не берёт на себя торможение полностью: при достижении предела системы подаётся предупреждение, и водитель должен немедленно вмешаться.
Выбор новой цели при перестроении основывается на следующих критериях: находится ли автомобиль-кандидат в границах твоей полосы, угол траектории, разница скоростей и дистанция. Когда радар объединён с камерой, система пытается определить, какой автомобиль действительно находится впереди. Продвинутые системы могут пойти на шаг дальше: отслеживая включение поворотника автомобиля на соседней полосе или угол его направления, они заранее прогнозируют вероятность перестроения в твою полосу. Но внимание: такая способность есть не у каждого автомобиля; многие системы игнорируют сигнал и вынуждены реагировать в момент, когда перестроение уже произошло.
Как пересчитывается дистанция следования при смене цели?
Когда новая цель определена, система заново выстраивает дистанцию следования. Водитель обычно выбирает один из 3-4 уровней дистанции; эти уровни простираются от ближней настройки примерно в 1,5 секунды до дальней настройки в 3 секунды. Физическое выражение дистанции меняется в зависимости от скорости: дистанция следования в 2 секунды на низкой скорости составляет примерно 88 футов (около 27 метров), а на скоростях магистрали - примерно 205 футов (около 62 метров). При переходе на нового целевого автомобиля система должна в течение нескольких циклов измерять его скорость и дистанцию; если она принимает решение о торможении или газе до того, как измерения устоялись, вот тогда и возникают те самые моменты "чего это он притормозил?".
Почему система ошибается при этом переходе?
А теперь перейдём к самому важному. Хотя смена цели выглядит как обычная замена записи, этот момент - самый уязвимый момент системы, и причины вполне физические.
Сценарий cut-in: суровая правда
Рецензируемое инженерное исследование 2021 года рисует картину чётко: в сценарии cut-in, то есть когда автомобиль внедряется впереди, традиционный ACC обычно не может надёжно идентифицировать внедряющийся автомобиль и заранее реагировать. То есть система не то что "выбирает" новую цель - она может испытывать трудности даже с надёжным обнаружением внедряющегося автомобиля. С точки зрения водителя это означает, что автомобиль реагирует позже ожидаемого в момент перестроения или не реагирует вовсе.
Путаница с соседней полосой: синдром ложной цели
Есть и обратная проблема, и форумы полны её примеров: некоторые водители сообщают, что их автомобиль, хотя рядом двигалась машина по соседней полосе, ошибочно принимал её за находящуюся впереди и тормозил без необходимости. Техническое объяснение кроется в геометрии датчика: радар и камера, смотрящие вперёд, смотрят по сути прямо вперёд. На повороте дорога изгибается, но луч сенсора не изгибается; в итоге автомобиль на соседней полосе за поворотом как будто попадает на твою полосу, либо система теряет свою ведущую машину посреди поворота. Большинство неожиданных замедлений и ускорений происходит именно отсюда. Решение простое, но досадное: увеличивать дистанцию на поворотах и держать ногу наготове на тормозе.
Перегрузка сигналами при близких целях
Ещё один технический нюанс: когда цели находятся очень близко к радару, сенсоры могут выдавать несколько обнаружений даже для одного автомобиля. Когда автомобиль, едущий очень близко за тобой, совпадает с моментом обгона, эти лишние обнаружения создают техническую почву для путаницы целей. То есть системе порой приходится при принятии решений иметь дело не с недостатком данных, а с избытком противоречивых данных.
Что должен делать водитель в момент обгона?
Узнав всё это, сообщу тебе плохую новость: ни один ACC не заменит тебя в эти секунды обгона. Официальные органы по безопасности вождения говорят то же самое - водитель должен постоянно контролировать эту функцию помощи и сохранять ответственность за вождение. Известно даже, что водители, воспринимающие ACC как автономное вождение, несут заметно более высокий риск ДТП по сравнению с теми, кто пользуется ею с полным вниманием. Чтобы избежать разбитых сердец и разбитых бамперов, в момент обгона обрати внимание на следующее:
- Следи за значком цели на экране приборной панели: когда впереди идущий автомобиль меняет полосу, ты можешь видеть на панели, какой автомобиль выбран в качестве цели; проверь, перешёл ли значок на новый автомобиль при обгоне.
- Держи дистанцию с запасом: хотя настройки системы предлагают примерно 1,5–3 секунды, рекомендация по безопасности - 3–4 секунды; чем больше запас при обгоне, тем меньше цена ошибки системы.
- Будь подозрительным на поворотах: сенсоры не умеют поворачивать; при приближении к повороту держи ногу рядом с тормозом.
- Ни в коем случае не забывай про тормоз: педаль газа отменяет работу системы, а педаль тормоза мгновенно отдаёт тебе полный контроль. Большинство систем ACC не имеют возможности экстренной остановки; при превышении предела они подают визуальное и звуковое предупреждение, и ты должен взять управление на себя.
- Не забывай про перекрёстки, светофоры и встречный трафик: ACC отслеживает только трафик, движущийся в том же направлении и по той же полосе; всё, что пересекает твой путь, - твоя забота.
Путаница целей - неисправность или граница возможностей?
Здесь в сообществах водителей идёт постоянный спор. По одному мнению, необязательное замедление при смене полосы впереди идущим автомобилем - не неисправность, а естественное следствие границ возможностей системы. По противоположному мнению, есть пользовательские опыты, когда экран показывает автомобиль не на той полосе и проблема сохраняется несмотря на повторную калибровку, поэтому возможность программной ошибки следует воспринимать всерьёз. Правда такова: не обязательно записываться на сервис из-за каждого неправильного замедления, но если поведение повторяется и сохраняется после калибровки, стоит обратиться в сервис. Ведь ACC не может читать мысли окружающих автомобилей; он лишь реагирует на их действия. Правильная настройка ожиданий - это половина решения.
Картина с полей в 2026 году
Тема к тому же не отличается и актуальностью. В 2026 году некоторые производители борются с проблемами: программные аномалии, вызывающие нежелательное резкое торможение, и периодические отказы датчиков ACC, способные приводить к нерегулярному поведению при разгоне и торможении; некоторые исправления даже временно приостанавливались. Отчёты на пользовательских форумах - внезапные отключения ACC, жалобы на чрезмерное торможение - хотя это ещё не подтверждённая обратная связь с полей, показывают, что процесс созревания программного обеспечения выбора целей продолжается.
Краткий ответ: Как происходит смена целевого автомобиля и на что обратить внимание?
Подведём итог: Когда впереди идущий автомобиль меняет полосу, ACC с помощью данных датчиков, обрабатываемых 10–20 раз в секунду, определяет, что автомобиля больше нет на пути движения, отпускает цель и выбирает новую в соответствии с совпадением линий полосы и траектории; этот переход длится несколько циклов обработки, в течение которых дистанция следования заново устанавливается относительно нового автомобиля. Окно перехода - самый уязвимый момент системы: внедряющиеся автомобили могут не распознаваться, а автомобили на соседней полосе на поворотах могут стать ложной целью. Поэтому в момент перехода взгляд должен быть на дороге, а рука - на тормозе; ведь в те несколько секунд решение принимает не датчик и не контролирующий датчик контроллер - а ты сам.
Источники
- Адаптивный круиз-контроль: что это такое, как работает и сколько стоит
- Адаптивный круиз-контроль в сценариях внедрения (Chen et al., 2021)
- Коммерческий ACC и его возможности (Lapardhaja et al., 2024)
- Современные системы помощи водителю (ADAS) - RSA Ireland
- Слияние данных датчиков - Bosch Mobility
- Слияние данных датчиков с использованием синтетических радарных данных и данных камер - MathWorks
- Как пользоваться Super Cruise | Поддержка автомобилей
- Адаптивный круиз-контроль повышает риск ДТП?
- GM приостанавливает исправление тормозного ассистента Super Cruise на моделях 2026 года
- Понимание адаптивного круиз-контроля: руководство для водителей Британской Колумбии