كيف يحدد نظام ACC هدف المراقبة عند تغيير المسار
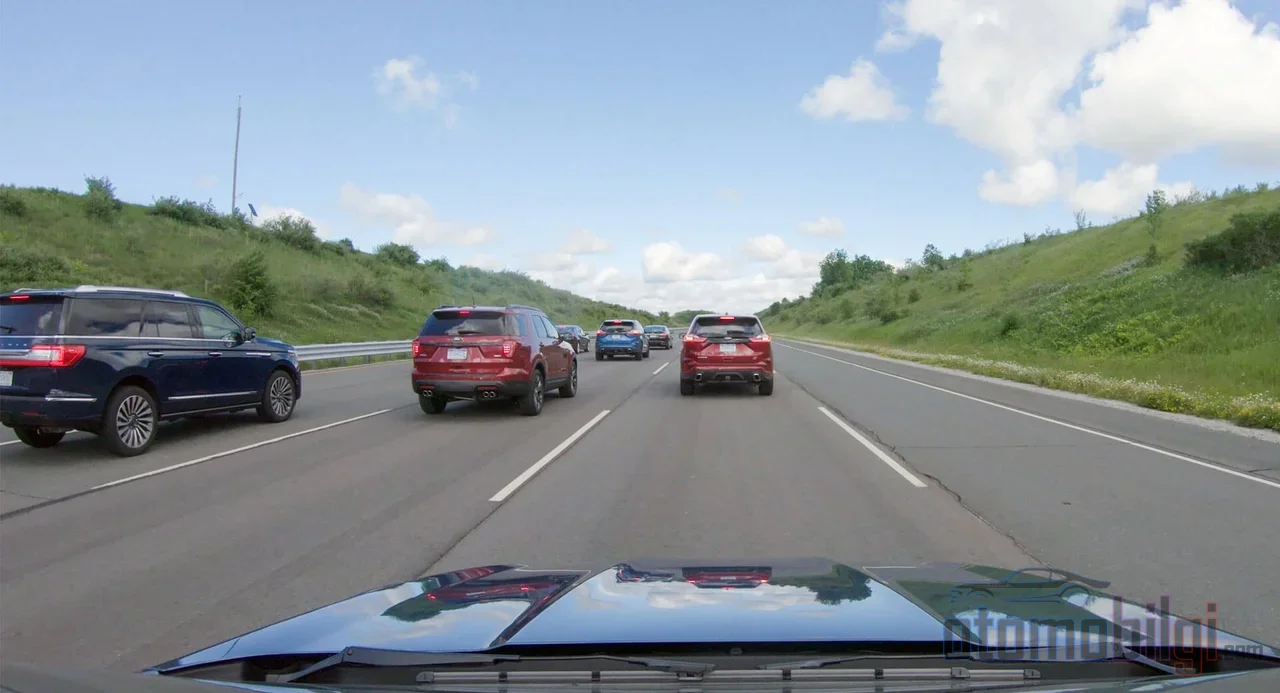
ميزة مثبت السرعة التكيفي (ACC) مفعّلة على الطريق السريع، حركة المرور انسيابية، وكل شيء على ما يرام. وفجأة، السيارة الأمامية تنحرف إلى اليمين، الحارة تصبح فارغة، وسيارتك التي كانت تضغط على دواسة الوقود بكل قوتها قبل لحظة تتباطأ فجأة بعدها بثانية. أو العكس تمامًا: سيارة تتسلل من الحارة المجاورة، ويستمر النظام في التسارع وكأن شيئًا لم يحدث. تلك الثواني القليلة هي اللحظة الأكثر حساسية والأقل حديثًا في عمل ACC: نافذة الانتقال التي ينقل فيها النظام هدف الرادار من السيارة الأمامية إلى السيارة الجديدة. في هذه الصفحة سنشرح تلك اللحظة بالضبط.
إذن لماذا هذا الموضوع مهم إلى هذا الحد؟ لأن معظم السائقين يرون ACC أثناء عمله، لكنهم لا يعرفون أي سيارة يتم اختيارها كـ "هدف" في الخلفية، ولا كيف يتغير هذا الاختيار، ولا لماذا قد تظهر مفاجآت صادمة في لحظة التغيير. إذا كنت مستعدًا، فلنغوص في سلسلة القرارات وراء تلك الإشارة.
كيف يختار ACC السيارة الأمامية ويتابعها؟
أولًا مراجعة سريعة، لأن طريق فهم تبديل الهدف يمر بمعرفة منطق النظام. يعمل ACC انعكاسًا لموجات الراديو المنبعثة من رادار مخفي خلف الشبكة الأمامية أو المصد، حيث ترتد عن الأجسام المحيطة. في معظم الأنظمة الحديثة هناك أيضًا كاميرا موجودة بالقرب من المرآة الداخلية: هذه الكاميرا تميز السيارات وخطوط الحارات وإشارات المرور باستخدام برمجيات التعرف على الصور. أما لدى المصنعين الذين يستخدمون الرادار والكاميرا معًا، فتُدمج بيانات المستشعرين معًا؛ وهذا النهج متعدد المستشعرات يوفر اكتشافًا موثوقًا به كثيرًا مقارنة بمستشعر واحد.
الجزء الأكثر إثارة للاهتمام هو سرعة المعالجة: حاسوب السيارة يعالج بيانات المستشعرات من 10 إلى 20 مرة في الثانية ، وفي كل دورة يقيس كيف تتغير المسافة بينه وبين السيارة الأمامية. هل تلك السيارة تبطئ، أم تتسارع، أم تسير بسرعة ثابتة؟ يحاول النظام، انطلاقًا من هذه القياسات، التنبؤ بما سيحدث في الثواني القليلة القادمة. أي أن ACC هو في الحقيقة آلة تنبؤ تجري حسابات مصغرة باستمرار؛ فهو لا ينظر فقط إلى السيارة في المرآة ويستجيب.
ماذا يحدث عندما تكون عدة سيارات في نطاق المراقبة؟
حزمة الرادار ترى في الحقيقة عدة أجسام في الوقت نفسه؛ لكن النظام يجب أن يجيب على سؤال "أيها يقع في طريقي؟" بالنظر إلى خطوط الحارات ومسارات السيارات. هنا يأتي دور تتبع الأجسام المتعددة: يحاول النظام، بمطابقة الاكتشافات بين إطارات الكاميرا المتتالية ومسوحات الرادار، الحفاظ على هوية كل سيارة ومسارها. تُسقط بيانات الرادار على صورة الكاميرا وتُطابق معها؛ وبذلك لا يُخلط بين "السيارة البيضاء المنطلقة في الحارة" و"السيارة الحمراء على بعد حارتين". على الأقل نظريًا لا يُخلط بينهما.
أما في الواقع، فالأمور ليست سلسة كما تظن. وهنا بالضبط نصل إلى الموضوع الرئيسي للصفحة.
ماذا يحدث عندما تغير السيارة الأمامية حارتها؟
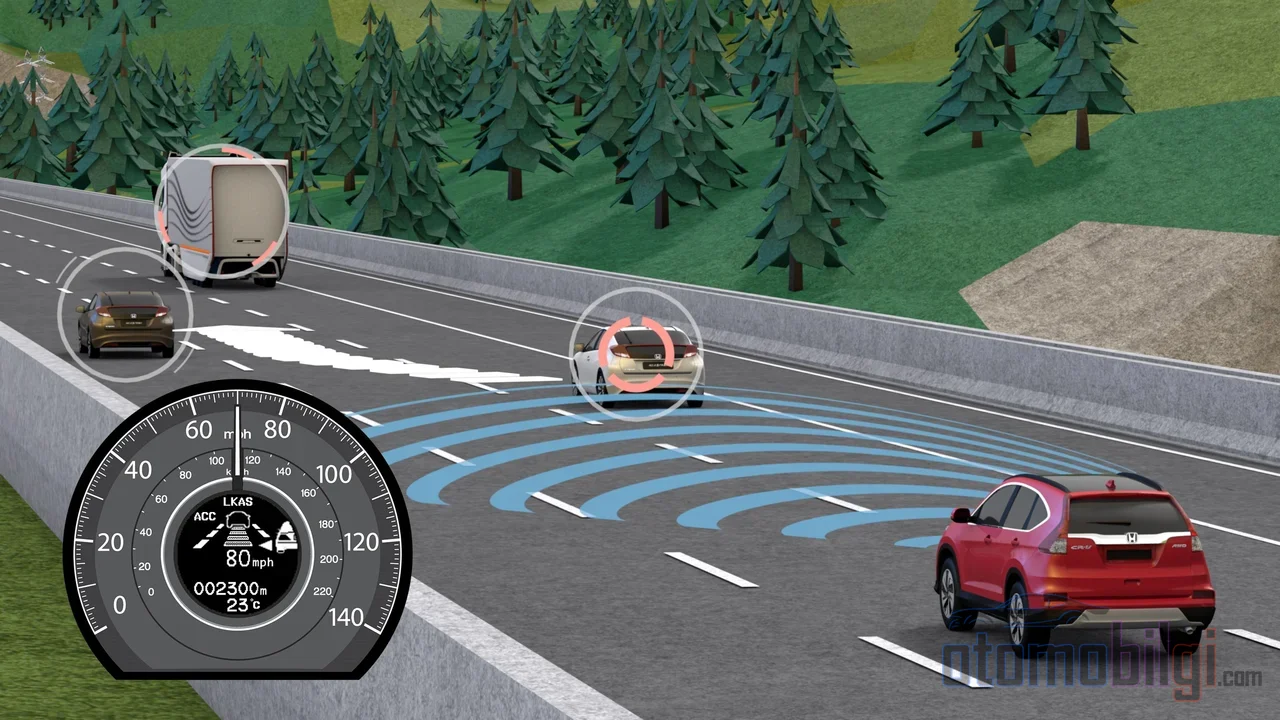
لنوضح السيناريو: ACC يتبع السيارة أمامه. تلك السيارة تنحرف إلى اليمين وتترك الحارة. عندما يلاحظ النظام ذلك، يكتشف أن السيارة التي كان يتابعها لم تعد في طريقك، وتتسارع السيارة من جديد نحو السرعة المحددة. إذا كنت منتبهًا، فهذا منطقي تمامًا، أليس كذلك؟ لكن هذا الاكتشاف يستغرق عدة دورات معالجة من المستشعر، وخلال نافذة الانتقال هذه يعيش النظام في غموض اتخاذ القرار: الهدف القديم ذاهب، والهدف الجديد لم يستقر تماماً بعد.
النقاط البارزة
- يعالج مستشعر ACC بياناته 10-20 مرة في الثانية ؛ ويكتمل انتقال الهدف على مدى هذه الدورات.
- وفقاً لدراسة محكّمة عام 2021، لا يستطيع نظام ACC التقليدي التعرّف بفعالية على السيارة التي تنساب إلى المسار والاستجابة لها مسبقاً.
- إعدادات مسافة المتابعة تتراوح عادةً بين نحو 1.5 ثانية ونحو 3 ثوانٍ ؛ وهناك مشكلة معاكسة أيضاً، والمنتديات مليئة بأمثلتها:
- في المنعطفات، قد يتخذ نظام ACC عن خطأ السيارة في المسار المجاور كهدف.
- لا يتولى نظام ACC الفرامل بالكامل: حين يصل إلى حدوده يصدر تحذيراً، وعلى السائق التدخل فوراً.
يستند اختيار الهدف الجديد أثناء الانتقال إلى معايير التالية: وجود السيارة المرشّحة داخل خطوط مسارك، وزاوية المسار، وفرق السرعة، والمسافة. حين يُدمج الرادار مع الكاميرا، يحاول النظام التمييز أي سيارة تقع فعلاً أمامه. يمكن للأنظمة المتقدمة أن تتقدم خطوة أبعد: فتراقب إشارة سيارة في المسار المجاور أو زاوية اتجاهها، ويتنبأ مسبقاً باحتمال انسلالها إلى مسارك. لكن انتبه، هذه القدرة غير متوفرة في كل سيارة؛ فكثير من الأنظمة يتجاهل الإشارة ويضطر إلى الاستجابة لحظة حدوث الانسلال نفسه.
كيف يُعاد حساب مسافة المتابعة أثناء الانتقال؟
عند تحديد الهدف الجديد، يؤسس النظام مسافة المتابعة من الصفر. يختار السائق عادةً أحد ثلاثة إلى أربعة مستويات للمسافة؛ وتمتد هذه المستويات من إعداد قريب بنحو 1.5 ثانية إلى إعداد بعيد بنحو 3 ثوانٍ. المقابل الفعلي للمسافة يتغير حسب السرعة: مسافة متابعة تبلغ ثانيتين تعادل نحو 88 قدماً (حوالي 27 متراً) عند السرعات المنخفضة، ونحو 205 أقدام (حوالي 62 متراً) عند سرعات الطرق السريعة. عند الانتقال إلى الهدف المرشّح، يضطر النظام إلى قياس سرعة السيارة الجديدة ومسافتها على مدى عدة دورات؛ وإن اتخذ قرار فرملة أو تسارع قبل استقرار القياس، هنا بالضبط تنشأ لحظات "ليه أبطأ أصلاً؟".
لماذا يخطئ النظام في هذا الانتقال؟
والآن ننتقل إلى الجزء الأكثر حسماً في الموضوع. رغم أن انتقال الهدف يبدو مجرد تبديل سجلّ بسيط، فإن هذه اللحظة هي أضعف لحظات النظام، وأسبابها فيزيائية تماماً.
سيناريو الانسلال المفاجئ (Cut-in): الحقيقة القاسية
دراسة هندسية محكّمة عام 2021 ترسم الصورة بوضوح: في سيناريو الانسلال المفاجئ، أي انسلال سيارة إلى مقدمة سيارتك، لا يستطيع نظام ACC التقليدي عادةً تحديد السيارة المنسلة تحديداً فعالاً ولا الاستجابة لها مسبقاً. أي أن النظام، فضلاً عن "اختيار" الهدف الجديد، قد يعجز حتى عن اكتشاف السيارة المنسلة بشكل موثوق. من منظور السائق، هذا يعني أن السيارة تستجيب متأخرة أكثر من المتوقع لحظة الانسلال، أو لا تستجيب إطلاقاً.
الارتباك مع المسار المجاور: متلازمة الهدف الخاطئ
وهناك أيضاً المشكلة المعكوسة، والمنتديات مليئة بأمثلة عليها: رغم وجود سيارة تسير في المسار الجانبي، يبلّغ بعض السائقين عن تباطؤ سياراتهم بلا داعٍ ظناً منها أنها أمامهما. والتفسير التقني لذلك يكمن في هندسة المستشعر: الرادار والكاميرا الموجهة للأمام تنظران إلى الأمام مباشرة فقط. في المنحنيات ينحرف الطريق لكن شعاع المستشعر لا ينحرف؛ نتيجة ذلك أن السيارة المجاورة في الحارة الواقعة على الجانب الآخر من المنحنى تبدو وكأنها تدخل في مسارك، أو يفقد النظام سيارته القائدة في منتصف المنحنى. معظم حالات التباطؤ والتسارع غير المتوقعة تنشأ من هنا بالضبط. الحل بسيط لكنه مزعج: زيادة مسافة المتابعة في المنحنيات وإبقاء قدمك جاهزة فوق الفرامل.
ازدحام الإشارات في الأهداف القريبة
تفصيلة تقنية أخرى: عندما تكون الأهداف قريبة جداً من الرادار، يمكن للمستشعرات أن تنتج رصدات متعددة حتى لسيارة واحدة. عندما يتزامن لحظة التجاوز مع سيارة تتابعك عن قرب، فإن هذه الرصدات الزائدة تهيئ الأساس التقني لخلط الأهداف. أي أن النظام قد يتعامل أحياناً عند اتخاذ القرار ليس مع بيانات ناقصة فحسب، بل مع بيانات زائدة ومتناقضة أيضاً.
ماذا يفعل السائق لحظة التجاوز؟
بعد تعلم كل هذا، دعني أعطيك الخبر السيئ: لا يوجد أي نظام ACC يحل محلك في تلك الثواني من التجاوز. الجهات الرسمية المعنية بالسلامة في القيادة تقول الشيء نفسه - يجب على السائق مراقبة ميزة الدعم هذه باستمرار والحفاظ على مسؤوليته في القيادة. بل من المعروف أن السائقين الذين يعتبرون ACC قيادة ذاتية يحملون خطر وقوع حوادث أعلى بشكل ملحوظ من أولئك الذين يستخدمونه بتركيز كامل. ولتجنب القلوب المكسورة والصدامات المكسورة، انتبه لما يلي لحظة التجاوز:
- راقب رمز الهدف على شاشة العدادات: عندما تغير السيارة الأمامية حارتها، يمكنك معرفة أي سيارة اختيرت كهدف في لوحة العرض؛ تحقق أثناء التجاوز من ما إذا كان الرمز قد انتقل إلى السيارة الجديدة أم لا.
- حافظ على مسافة متابعة سخية: رغم أن إعدادات النظام توفر حوالي 1,5-3 ثانية، فإن التوصية من أجل السلامة هي 3-4 ثوانٍ؛ كلما زاد هامش التجاوز، قلّت تكلفة خطأ النظام.
- كن متشككاً في المنحنيات: المستشعرات لا تستطيع الانحناء؛ أبقِ قدمك قرب الفرامل عند اقتراب المنحنى.
- لا تنسَ الفرامل أبداً: دواسة الوقود تلغي النظام، بينما دواسة الفرامل تمنحك التحكم الكامل فوراً. معظم أنظمة ACC لا تملك قدرة التوقف الطارئ؛ عند تجاوز الحد تصدر تحذيراً بصرياً وصوتياً وعليك أن تتولى القيادة.
- لا تنسَ التقاطعات والإشارات الضوئية وحركة المرور القادمة من الاتجاه المعاكس: ACC يراقب فقط حركة المرور السائرة في نفس الاتجاه وفي نفس الحارة؛ كل ما يعترض طريقك هو مسؤوليتك أنت.
هل خلط الأهداف عطل أم حدود؟
هناك نقاش مستمر بين مجتمعات السائقين حول هذا الموضوع. حسب أحد الآراء، التباطؤ غير الضروري عند تغيير السيارة الأمامية لحارتها ليس عطلاً، بل نتيجة طبيعية لحدود قدرات النظام. وفي الرأي المقابل، هناك تجارب مستخدمين تُظهر أن الشاشة تعرض السيارة في حارة خاطئة وأن المشكلة تستمر رغم إعادة المعايرة، وبالتالي يجب أخذ احتمال وجود خطأ برمجي على محمل الجد. الحقيقة هي: ليست كل تباطؤ خاطئ يستدعي حجز موعد مع الصيانة، لكن إذا تكرر السلوك واستمر حتى بعد المعايرة، فمن المفيد استشارة الصيانة. لأن ACC لا يستطيع قراءة عقول السيارات المحيطة به؛ بل يتفاعل فقط مع ما تفعله. ضبط التوقعات وفقاً لذلك يعني نصف الحل.
الصورة الظاهرة من الميدان في 2026
الموضوع ليس بعيداً عن الحداثة أيضاً. في 2026، تعاني بعض الشركات المصنّعة من مشاكل تتعلّم بشذوذات برمجية تسبب فرملة قاسية غير مرغوبة وبأعطال متقطعة في حساس ACC يمكن أن تؤدي إلى سلوك تسارع وفرملة غير منتظم؛ وتم حتى تعليق بعض الإصلاحات مؤقتاً. التقارير في منتديات المستخدمين -إغلاقات مفاجئة لنظام ACC وشكاوى من فرملة مفرطة- رغم أنها ملاحظات ميدانية لم يتم التحقق منها بعد، إلا أنها تُظهر أن عملية نضج برمجيات اختيار الهدف ما زالت مستمرة.
الإجابة المختصرة: كيف يتم الانتقال إلى سيارة جديدة، وما الذي يجب الانتباه إليه؟
لنلخّص: عندما يغيّر السيارة الأمامية المسار، يكتشف نظام ACC من خلال بيانات الحساسات التي يعالجها 10-20 مرة في الثانية أن السيارة لم تعد داخل المسار، فيترك الهدف ويختار هدفاً جديداً وفقاً لخطوط المسار ومطابقة المسار؛ يستمر هذا الانتقال عبر عدة دورات معالجة، وفي هذه الأثناء يُعاد ضبط مسافة التتبع وفقاً للسيارة الجديدة. نافذة الانتقال هي اللحظة الأكثر هشاشة في النظام: السيارات المتسللة قد لا يتم التعرف عليها، وسيارات المسار المجاور قد تكون هدفاً خاطئاً في المنعطفات. لذلك في لحظة الانتقال يجب أن يكون عينك على الطريق ويدك على الفرامل؛ لأنه في تلك الثواني القليلة، من يتخذ القرار ليس الحساس، بل الحساس الذي يراقب الحساس - أي أنت.
المصادر
- مثبت سرعة متكيف: ما هو، كيف يعمل، وتكلفته
- مثبت السرعة المتكيف لسيناريوهات التسلل (Chen et al., 2021)
- نظام ACC التجاري والسعة (Lapardhaja et al., 2024)
- أنظمة مساعدة السائق المتقدمة (ADAS) - RSA Ireland
- دمج بيانات الحساسات - Bosch Mobility
- دمج الحساسات باستخدام بيانات رادار ورؤية اصطناعية - MathWorks
- كيفية استخدام Super Cruise | دعم المركبات
- هل يزيد مثبت السرعة المتكيف من خطر حوادث السيارات؟
- GM تعلّق إصلاح مساعدة الفرامل في Super Cruise على طرازات 2026
- فهم مثبت السرعة المتكيف: دليل لسائقي BC