ACC लेन बदलने पर निगरानी लक्ष्य कैसे निर्धारित करता है
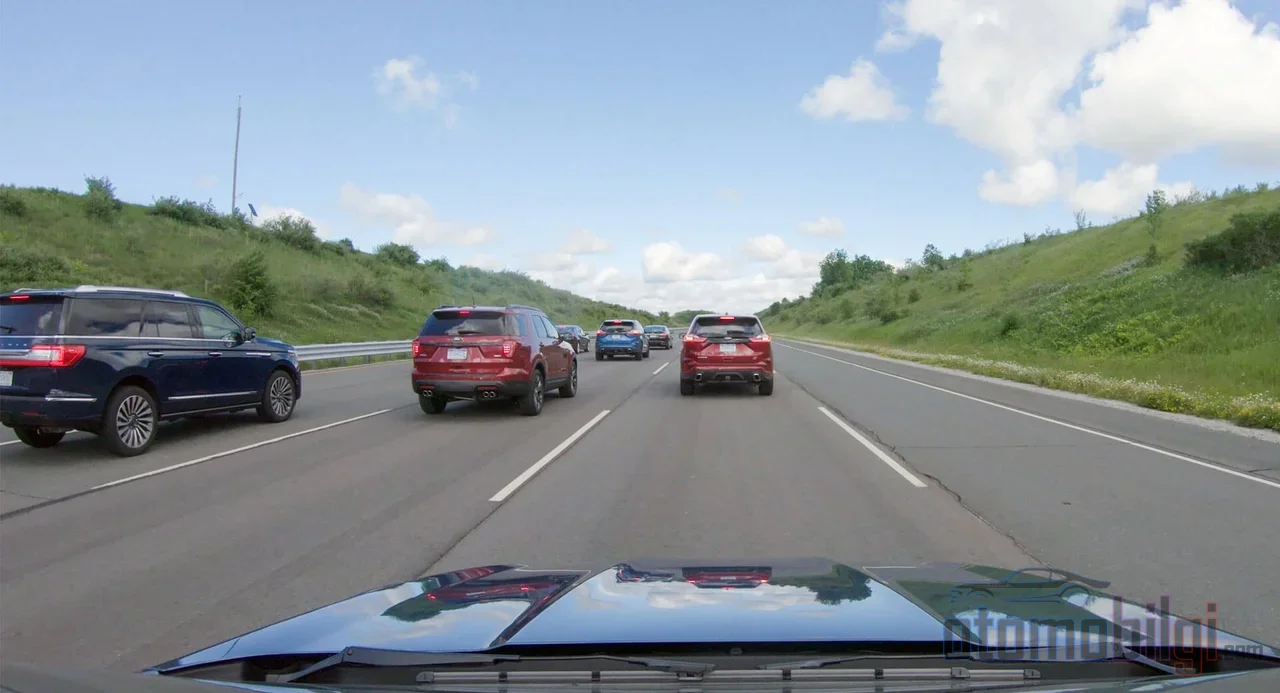
हाईवे पर Adaptive Cruise Control (ACC) चालू है, ट्रैफिक बह रहा है, सब कुछ ठीक-ठाक है। अचानक सामने वाला वाहन दाईं ओर खिसक जाता है, लेन खुल जाती है और आपकी कार जो एक पल पहले तेज़ी से रफ्तार बढ़ा रही थी, अगले ही पल अचानक धीमी हो जाती है। या ठीक इसके उलटा: बगल की लेन से कोई वाहन घुसपैठ करता है और सिस्टम कुछ हुआ ही न हो, रफ्तार बढ़ाता रहता है। वह कुछ सेकंड ही ACC का सबसे नाजुक और सबसे कम बोला-चर्चित क्षण होते हैं: वह ट्रांज़िशन विंडो जिसमें सिस्टम अपना रडार लक्ष्य सामने वाले वाहन से नए वाहन को सौंपता है। इस पेज पर हम ठीक उसी क्षण की व्याख्या करेंगे।
पर यह विषय इतना महत्वपूर्ण क्यों है? क्योंकि ज़्यादातर ड्राइवर ACC को चलते हुए तो देखते हैं, लेकिन यह नहीं जानते कि पर्दे के पीछे कौन सा वाहन "लक्ष्य" चुना गया है, यह चुनाव कैसे बदलता है, और बदलाव के क्षण पर कठोर सरप्राइज़ क्यों उभर सकते हैं। अगर आप तैयार हैं, तो उस संकेत के पीछे के निर्णय-श्रृंखला में उतरते हैं।
ACC सामने के वाहन को कैसे चुनता और ट्रैक करता है?
पहले एक छोटा पुनरावलोकन, क्योंकि लक्ष्य-परिवर्तन को समझने का रास्ता सिस्टम के तर्क को जानने से गुज़रता है। ACC इस तरह काम करता है कि फ्रंट ग्रिल या बंपर के पीछे छिपे रडार से निकली रेडियो तरंगें आसपास की वस्तुओं से टकराकर वापस लौटती हैं। ज़्यादातर आधुनिक सिस्टम में भीतरी रियरव्यू मिरर के आसपास स्थित एक कैमरा भी सक्रिय रहता है: यह कैमरा इमेज रिकग्निशन सॉफ्टवेयर से वाहनों, लेन की लाइनों और ट्रैफिक संकेतों को पहचानता है। जो निर्माता रडार और कैमरे दोनों का साथ में उपयोग करते हैं, वहाँ दोनों सेंसर का डेटा मिलाया जाता है; यह मल्टी-सेंसर दृष्टिकोण एकल सेंसर की तुलना में कहीं अधिक विश्वसनीय पहचान प्रदान करता है।
असली दिलचस्प बात प्रोसेसिंग की गति है: कार का कंप्यूटर सेंसर डेटा को सेकंड में 10-20 बार प्रोसेस करता है और हर चक्र में सामने वाले वाहन से अपनी दूरी कैसे बदल रही है, यह मापता है। क्या वह वाहन धीमा हो रहा है, तेज़ हो रहा है, या स्थिर गति से चल रहा है? सिस्टम इन मापों के आधार पर आगामी कुछ सेकंड में क्या होगा, उसका अनुमान लगाने की कोशिश करता है। यानी ACC असल में लगातार छोटे-छोटे गणनाएँ करने वाली एक भविष्यवाणी मशीन है; वह सिर्फ आईने में दिख रही कार को देखकर प्रतिक्रिया नहीं देता।
जब अनुवेक्षण क्षेत्र में एक से अधिक वाहन हों तो क्या होता है?
रडार की किरण वास्तव में एक ही समय में कई वस्तुओं को देखती है; बस सिस्टम को लेन की लाइनों और वाहनों की गति-पथों को देखकर "इनमें से कौन मेरे रास्ते में है?" इस प्रश्न का उत्तर देना होता है। यहाँ मल्टी-ऑब्जेक्ट ट्रैकिंग काम में आती है: सिस्टम क्रमिक कैमरा फ्रेमों और रडार स्कैन के बीच की पहचानों को मिलाकर हर वाहन की पहचान और गति-पथ को बनाए रखने की कोशिश करता है। रडार डेटा को कैमरे की छवि पर प्रक्षेपित करके मिलाया जाता है; इससे "लेन में घुसपैठ करने वाली सफेद कार" और "दो लेन आगे की लाल कार" में भ्रम नहीं होता। कम से कम सिद्धांत में भ्रम नहीं होता।
व्यावहारिक रूप से हालाँकि, बातें आपकी सोच से इतनी सहज नहीं होतीं। और यहीं, हम इस पेज के मुख्य विषय पर आते हैं।
सामने वाला वाहन लेन बदलने पर क्या होता है?
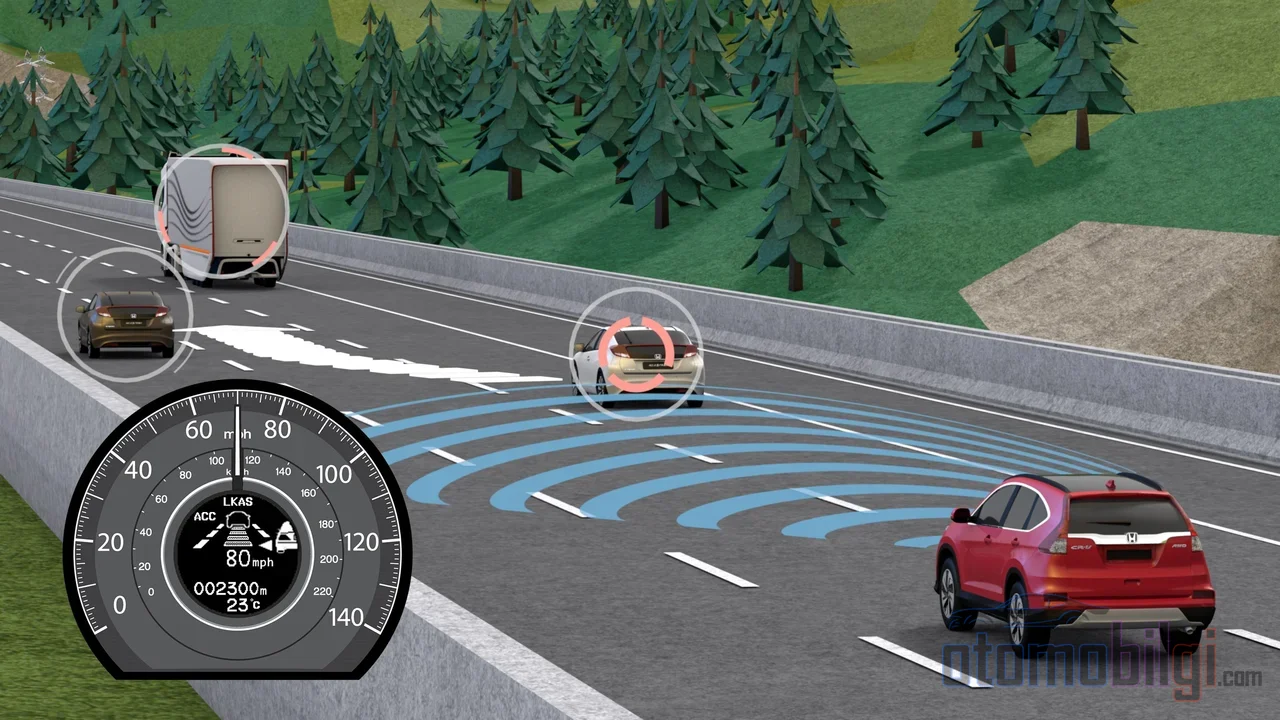
परिदृश्य को स्पष्ट करें: ACC अपने सामने वाले वाहन का अनुसरण कर रहा है। वह वाहन दाईं ओर खिसककर लेन छोड़ देता है। जब सिस्टम इसे पहचान लेता है, तो यह तय करता है कि जिस वाहन का वह अनुसरण कर रहा था, वह अब आपके रास्ते में नहीं है, और कार फिर से निर्धारित सेट गति की ओर तेज़ हो जाती है। अगर कान धुन में न हों तो यह बिलकुल तर्कसंगत लगता है, है ना? लेकिन उस पहचान में सेंसर को कई प्रोसेसिंग चक्र लगते हैं और इस संक्रमण विंडो में सिस्टम एक निर्णय अस्पष्टता में रहता है: पुराना लक्ष्य जा रहा है, नया लक्ष्य अभी पूरी तरह स्थापित नहीं हुआ है।
मुख्य बातें
- ACC सेंसर डेटा को प्रति सेकंड 10–20 बार प्रोसेस करता है; लक्ष्य परिवर्तन इन्हीं चक्रों के दौरान पूरा होता है।
- 2021 के एक पीयर-रिव्यूड अध्ययन के अनुसार, पारंपरिक ACC लेन में घुसने वाले वाहन को प्रभावी ढंग से पहचानकर पहले से प्रतिक्रिया नहीं दे पाता।
- फॉलोइंग दूरी की सेटिंग्स आमतौर पर ~1.5 सेकंड से ~3 सेकंड तक होती हैं; सुरक्षा की सिफारिश 3–4 सेकंड है।
- मोड़ पर ACC गलती से बगल की लेन के वाहन को लक्ष्य बना सकता है।
- ACC ब्रेक पूरी तरह अपने कब्जे में नहीं लेता: सिस्टम की सीमा पर पहुंचकर चेतावनी देता है और ड्राइवर को तुरंत हस्तक्षेप करना होता है।
संक्रमण के दौरान नए लक्ष्य का चयन इन मानदंडों पर आधारित होता है: उम्मीदवार वाहन आपकी लेन रेखाओं के भीतर है या नहीं, प्रक्षेप कोण, गति अंतर और दूरी। रडार के कैमरे के साथ जुड़ने पर सिस्टम यह पहचानने की कोशिश करता है कि वास्तव में कौन सा वाहन सामने है। उन्नत सिस्टम एक कदम आगे जा सकते हैं: बगल की लेन के वाहन के सिग्नल देने या उसके दिशा कोण का अवलोकन करके आपकी लेन में घुसने की संभावना को पहले से अनुमानित करते हैं। लेकिन ध्यान रखें, यह क्षमता हर वाहन में नहीं होती; कई सिस्टम सिग्नल को अनदेखा कर देते हैं और घुसपैठ होने के क्षण पर ही प्रतिक्रिया देने के लिए मजबूर होते हैं।
संक्रमण के दौरान फॉलोइंग दूरी कैसे पुनर्गणना होती है?
जब नया लक्ष्य निर्धारित होता है, सिस्टम फॉलोइंग दूरी को भी शून्य से स्थापित करता है। ड्राइवर आमतौर पर 3–4 दूरी स्तरों में से एक चुनता है; ये स्तर लगभग 1.5 सेकंड के निकट सेटिंग से 3 सेकंड के दूर सेटिंग तक फैले होते हैं। दूरी का भौतिक मान गति के अनुसार बदलता है: 2 सेकंड की फॉलोइंग दूरी कम गति पर लगभग 88 फीट (लगभग 27 मीटर), और हाईवे गति पर लगभग 205 फीट (लगभग 62 मीटर) के बराबर होती है। उम्मीदवार लक्ष्य पर स्विच करते समय सिस्टम को कई चक्रों के दौरान नए वाहन की गति और दूरी मापनी होती है; यदि माप स्थिर होने से पहले ही ब्रेक या गैस का निर्णय ले लेता है, तो वही "ये इतना धीमा क्यों हो गया?" वाले क्षण पैदा होते हैं।
सिस्टम इस संक्रमण में क्यों गलती करता है?
अब आते हैं बात के सबसे अहम हिस्से पर। लक्ष्य परिवर्तन हालांकि एक साधारण रिकॉर्ड बदलाव जैसा दिखता है, यह क्षण सिस्टम का सबसे कमजोर क्षण होता है और इसके कारण पूरी तरह भौतिक हैं।
Cut-in परिदृश्य: कठोर सच्चाई
2021 का एक पीयर-रिव्यूड इंजीनियरिंग अध्ययन तस्वीर को स्पष्ट रखता है: cut-in यानी किसी वाहन के सामने घुसने के परिदृश्य में पारंपरिक ACC घुसने वाले वाहन को आमतौर पर प्रभावी ढंग से पहचान नहीं पाता और पहले से प्रतिक्रिया नहीं दे पाता। यानी सिस्टम का नया लक्ष्य "चुनना" तो दूर, घुसने वाले वाहन का विश्वसनीय रूप से पता लगाने में भी वह संघर्ष कर सकता है। ड्राइवर के दृष्टिकोण से इसका मतलब है कि घुसपैठ के क्षण पर वाहन अपेक्षा से देर से प्रतिक्रिया देता है या बिल्कुल प्रतिक्रिया नहीं देता।
बगल की लेन का भ्रम: गलत लक्ष्य सिंड्रोम
उल्टी समस्या भी है और फोरम इसके उदाहरणों से भरे पड़े हैं: बगल की लेन में एक वाहन चल रहा होने के बावजूद कुछ ड्राइवर बताते हैं कि उनके वाहन ने उसे सामने होने की तरह समझकर बिना जरूरत धीमा कर दिया। इसकी तकनीकी व्याख्या सेंसर ज्यामिति में निहित है: आगे देखने वाला रडार और कैमरा मूल रूप से सीधे आगे ही देखता है। मोड़ पर सड़क मुड़ती है लेकिन सेंसर की बीम नहीं मुड़ती; परिणामस्वरूप मोड़ के दूसरी ओर का पड़ोसी लेन का वाहन ऐसा लगता है मानो तुम्हारे रास्ते में आ गया हो, या सिस्टम अपने लीड वाहन को मोड़ के बीच में खो देता है। अप्रत्याशित धीमेपन और तेज़ होने का अधिकांश हिस्सा ठीक यहीं से निकलता है। समाधान सरल है लेकिन परेशान करने वाला: मोड़ों पर फॉलोइंग दूरी बढ़ाना और अपना पैर ब्रेक के ऊपर तैयार रखना।
नज़दीकी लक्ष्यों में सिग्नल भीड़भाड़
एक और तकनीकी विवरण: जब लक्ष्य रडार के बहुत पास होते हैं, तो सेंसर एक ही वाहन के लिए भी कई डिटेक्शन बना सकते हैं। जब तुम्हारे बहुत पास चल रहा कोई वाहन ओवरटेक के क्षण से टकराता है, तो ये अतिरिक्त डिटेक्शन लक्ष्य उलझन की तकनीकी नींव तैयार करते हैं। यानी सिस्टम कभी-कभी निर्णय लेते समय कम डेटा के साथ नहीं, बल्कि अधिक और परस्पर विरोधी डेटा से भी जूझता है।
ओवरटेक के क्षण में ड्राइवर को क्या करना चाहिए?
यह सब जानने के बाद मैं तुम्हें बुरी खबर बता दूं: कोई भी ACC उन ओवरटेक के सेकंड में तुम्हारी जगह नहीं ले सकता। आधिकारिक ड्राइविंग सुरक्षा प्राधिकरण भी यही कहते हैं - ड्राइवर को इस सहायक सुविधा की लगातार निगरानी करनी चाहिए और ड्राइविंग की जिम्मेदारी बनाए रखनी चाहिए। बल्कि यह जाना जाता है कि ACC को ऑटोनॉमस ड्राइविंग समझने वाले ड्राइवर, पूरी सतर्कता से उपयोग करने वालों की तुलना में काफी अधिक दुर्घटना जोखिम रखते हैं। टूटे दिलों और टूटे बंपरों से बचने के लिए ओवरटेक के क्षण में इन बातों का ध्यान रखें:
- इंस्ट्रूमेंट क्लस्टर के डिस्प्ले पर लक्ष्य आइकन देखें: आगे का वाहन लेन बदलने पर कौन सा वाहन लक्ष्य के रूप में चुना गया है, यह तुम ट्रैक पैनल में देख सकते हो; ओवरटेक के दौरान जांचें कि आइकन नए वाहन पर बदला है या नहीं।
- फॉलोइंग दूरी उदार रखें: सिस्टम सेटिंग्स लगभग 1,5-3 सेकंड देती हैं, लेकिन सुरक्षा सिफारिश 3-4 सेकंड है; जैसे-जैसे ओवरटेक का मार्जिन बड़ा होता है, सिस्टम की गलती की कीमत छोटी हो जाती है।
- मोड़ों पर संदेहशील रहें: सेंसर मुड़ नहीं सकते; मोड़ आने पर अपना पैर ब्रेक के पास रखें।
- ब्रेक को बिल्कुल न भूलें: एक्सेलेरेटर पैडल सिस्टम को अमान्य कर देता है, और ब्रेक पैडल तुरंत पूरा नियंत्रण तुम्हें दे देता है। अधिकांश ACC सिस्टम में आपातकालीन रुकने की क्षमता नहीं होती; सीमा पार होने पर वे दृश्य और ध्वनि चेतावनी देते हैं और तुम्हें नियंत्रण लेना होता है।
- इंटरसेक्शन, सिग्नल और विपरीत दिशा से आने वाले ट्रैफिक को न भूलें: ACC केवल एक ही दिशा में, एक ही लेन में जाने वाले ट्रैफिक को ट्रैक करता है; तुम्हारे रास्ते काटने वाली हर चीज तुम्हारा काम है।
लक्ष्य उलझन खराबी है, या सीमा?
यहां ड्राइवर समुदायों में एक चलती हुई बहस है। एक मत के अनुसार आगे के वाहन के लेन बदलने पर होने वाली अनावश्यक धीमाई खराबी नहीं, बल्कि सिस्टम की क्षमता सीमाओं का स्वाभाविक परिणाम है। विरोधी मत में यह उपयोगकर्ता अनुभव हैं कि स्क्रीन वाहन को गलत लेन में दिखाती है और कैलिब्रेशन के बावजूद समस्या बनी रहती है, इसलिए सॉफ्टवेयर त्रुटि की संभावना को गंभीरता से लिया जाना चाहिए। सच्चाई यह है: हर गलत धीमाई के लिए सर्विस अपॉइंटमेंट लेने की जरूरत नहीं है, लेकिन यदि यह व्यवहार दोहराया जाता है और कैलिब्रेशन के बाद भी बना रहता है, तो सर्विस से परामर्श करना फायदेमंद है। क्योंकि ACC अपने आसपास के वाहनों का मन नहीं पढ़ सकता; वह केवल उनके किए गए कार्यों पर प्रतिक्रिया देता है। अपेक्षा को इसी अनुसार समायोजित करना ही आधा समाधान है।
2026 में मैदान से झलकने वाला चित्र
विषय ताज़गी से भी खाली नहीं है। 2026 में कुछ निर्माता अवांछित कठोर ब्रेकिंग को जन्म देने वाली सॉफ़्टवेयर विसंगतियों और रुक-रुक कर होने वाली ACC सेंसर खराबियों की समस्याओं से जूझ रहे हैं, जो अनियमित त्वरण-ब्रेकिंग व्यवहार भी पैदा कर सकती हैं; कुछ सुधार अस्थायी रूप से निलंबित तक कर दिए गए। उपयोगकर्ता फ़ोरमों में रिपोर्ट -अचानक ACC बंद होना, अत्यधिक ब्रेकिंग की शिकायतें- अभी अपुष्ट क्षेत्रीय प्रतिक्रिया हैं, लेकिन ये दर्शाती हैं कि लक्ष्य चयन सॉफ़्टवेयर की परिपक्वता की प्रक्रिया अभी भी जारी है।
संक्षिप्त उत्तर: नई गाड़ी पर स्विच कैसे होता है, किन बातों का ध्यान रखना चाहिए?
सारांश: आगे की गाड़ी लेन बदलते ही ACC, प्रति सेकंड 10-20 बार प्रोसेस किए गए सेंसर डेटा के साथ पता लगा लेता है कि गाड़ी अब मार्ग में नहीं है, लक्ष्य छोड़ देता है और लेन की लाइनों तथा पथ मेल के आधार पर नया लक्ष्य चुनता है; यह स्विच कुछ प्रोसेसिंग चक्रों तक चलता है, जिस दौरान फ़ॉलोइंग दूरी नई गाड़ी के अनुसार पुनर्स्थापित की जाती है। स्विच की यह विंडो सिस्टम का सबसे कमज़ोर क्षण होती है: अंदर घुसती गाड़ियां पहचानी नहीं जा सकतीं, और आस-पास की लेन की गाड़ियां मोड़ों में गलत लक्ष्य बन सकती हैं। इसीलिए स्विच के क्षण में नज़र सड़क पर और हाथ ब्रेक पर होना चाहिए; क्योंकि उन कुछ सेकंडों में निर्णय लेने वाला सेंसर नहीं, बल्कि सेंसर की निगरानी करने वाला सेंसर - यानी आप होने चाहिए।
स्रोत
- Adaptive Cruise Control: यह क्या है, कैसे काम करती है और इसकी लागत क्या है
- कट-इन परिदृश्यों के लिए Adaptive Cruise Control (Chen et al., 2021)
- वाणिज्यिक ACC और क्षमता (Lapardhaja et al., 2024)
- उन्नत ड्राइवर सहायता प्रणालियां (ADAS) - RSA Ireland
- सेंसर डेटा फ्यूजन - Bosch Mobility
- सिंथेटिक रडार और विज़न डेटा का उपयोग करके सेंसर फ्यूजन - MathWorks
- Super Cruise का उपयोग कैसे करें | Vehicle Support
- क्या Adaptive Cruise Control कार दुर्घटनाओं का जोखिम बढ़ा रही है?
- GM ने 2026 मॉडल्स पर Super Cruise ब्रेक असिस्ट सुधार निलंबित किया
- Adaptive Cruise Control को समझना: BC ड्राइवरों के लिए मार्गदर्शिका