क्या AEB बच्चों के पैदल चलने वालों को पहचान सकता है?
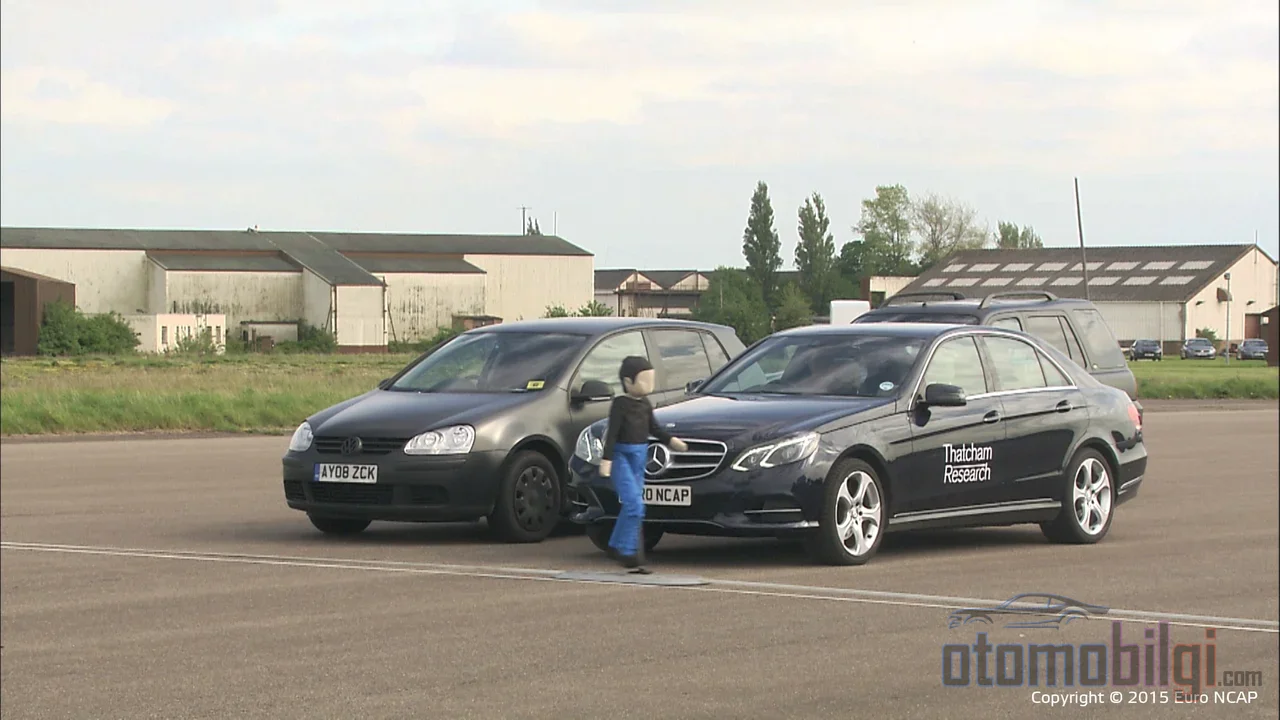
सोचिए तो: आपकी गाड़ी के सामने खड़ी दो पार्क की गाड़ियां हैं और ठीक उनके बीच से गेंद के पीछे भागता हुआ एक बच्चा निकल आता है। ऑटोमैटिक इमरजेंसी ब्रेकिंग यानी AEB इस समय क्या करती है? क्या वही आत्मविश्वास से भरा सिस्टम अपना काम शुरू करता है जो हम विज्ञापनों में देखते हैं, या हालात हमारी सोच से ज्यादा उज्ज्वल नहीं हैं? इसी पेज पर हम इसी सवाल का जवाब असली टेस्ट डेटा के साथ बात करेंगे। और शुरू में ही कह दूं: आंकड़े कुछ डरावने हैं।
AEB की बच्चे पैदल चलने वाले को पहचानने की समस्या कहां से आती है?
ऑटोमैटिक इमरजेंसी ब्रेकिंग सिस्टम रडार और कैमरा डेटा को मिलाकर काम करते हैं: कैमरा आकृति पहचानता है, रडार दूरी और गति मापता है। लगता है कि सब ठीक-ठाक है, है ना? लेकिन समस्या यह है: एक वयस्क पैदल चलने वाला सेंसर को बड़ा और साफ लक्ष्य देता है। लंबा शरीर, चौड़े कंधे, नियमित चालन की गति। बच्चा न सिर्फ छोटे सतह क्षेत्र का होता है, बल्कि आमतौर पर अचानक, भागते हुए और खड़ी गाड़ियों के पीछे से निकलता है। यानी सेंसर के लिए सबसे मुश्किल स्थिति को एक ही पैकेज में पेश कर देता है।
रडार के नजरिए से सोचें: रडार लक्ष्यों से लौटने वाले सिग्नल से बने पॉइंट क्लाउड्स पर काम करता है और जब ये क्लाउड छितरे होते हैं तो कैमरा डेटा के साथ फ्यूजन भी कठिन हो जाता है। छोटा शरीर मतलब कम रडार प्रतिबिंब। कैमरे की तरफ भी स्थिति गुलाबी नहीं है: रात या तेज बारिश में पैदल चलने वालों को पहचानना काफी कठिन हो जाता है। भागते हुए बच्चे का रडार पर डॉप्लर सिग्नेचर चलते हुए वयस्क से अलग होता है; गति का प्रोफाइल बदलने पर सिस्टम की पहचान एल्गोरिथम के सामने बिल्कुल अलग तस्वीर आ जाती है।
मुख्य बातें
- 2019 के एक टेस्ट में, 32 km/s की गति पर दो गाड़ियों के बीच से भागकर निकलने वाले बच्चे के डमी से टकराने की दर 89 प्रतिशत थी।
- उसी टेस्ट में वयस्क डमी से टकराने की दर 60 प्रतिशत थी; बच्चे वाला सीनारियो साफ तौर पर ज्यादा बुरा रहा।
- लगभग 50 km/s की गति पर किसी भी टेस्ट गाड़ी ने बच्चे के डमी को टकराव से पहले नहीं रोका।
- रात में वयस्क पैदल चलने वाले के सीनारियो में किसी भी टेस्ट गाड़ी ने पैदल चलने वाले को पहचान नहीं पाई।
- पैदल चलने वालों को पहचानने वाली AEB असली दुनिया में चोट वाले पैदल हादसों को लगभग 30 प्रतिशत कम करती है - लेकिन दिन में।
असली टेस्ट डेटा क्या कहता है?
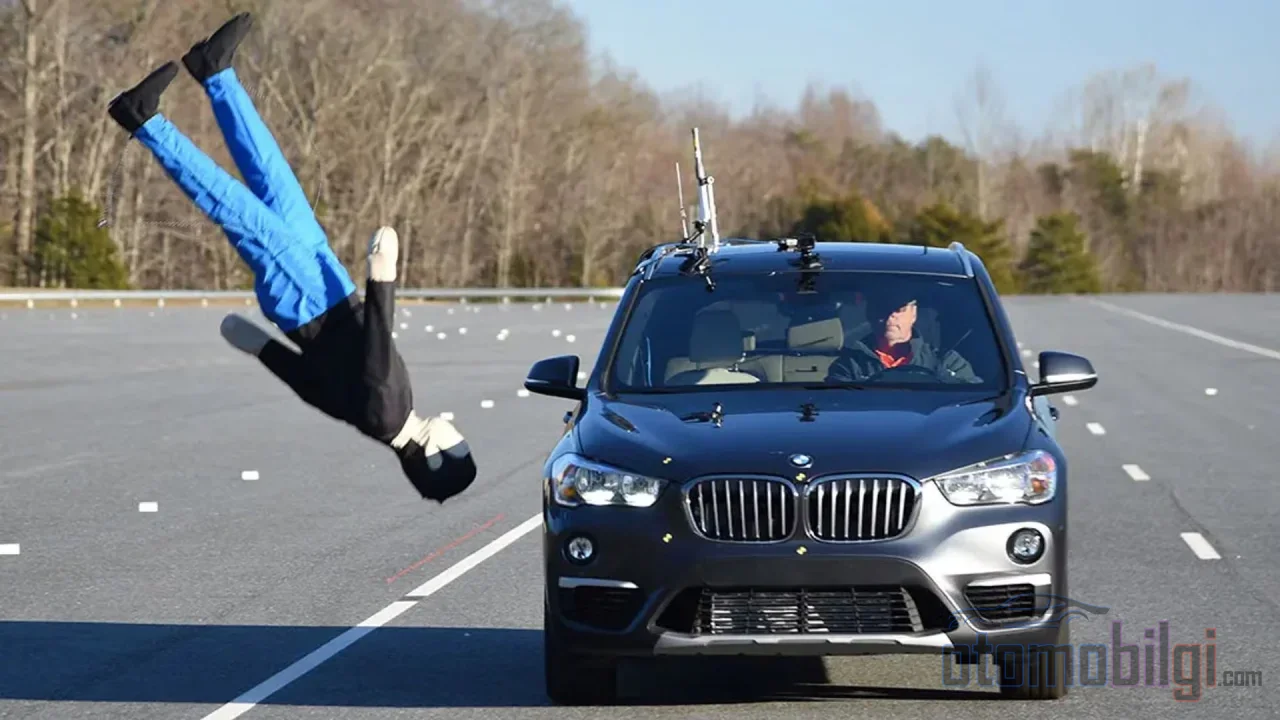
2019 मॉडल वर्ष के चार लोकप्रिय सेडान (Chevrolet Malibu, Honda Accord, Tesla Model 3 और Toyota Camry) के साथ किए गए एक व्यापक टेस्ट ने इस मामले में उद्योग की तस्वीर खुलकर सामने रख दी। दिन में, 32 km/s की गति से चलती गाड़ी वयस्क डमी से 60 प्रतिशत दर से टकराई। सुनने में बुरा लगता है? बच्चे के सीनारियो में आते ही तस्वीर और काली हो जाती है: दो खड़ी गाड़ियों के बीच से भागकर निकलने वाले बच्चे के डमी से उसी गति से आती गाड़ियां 89 प्रतिशत दर से टकराईं।
गति बढ़ने के साथ हालात बिगड़ते जाते हैं: लगभग 48-50 km/s की गति पर सिस्टम अनुकरित पैदल चलने वाले के सामने रुकने में आम तौर पर नाकाम रहे; 50 km/s पर किसी भी टेस्ट गाड़ी ने टकराव को नहीं रोका। रात की स्थिति एक अलग कहानी है: वयस्क पैदल चलने वाले के सीनारियो में किसी भी गाड़ी ने पैदल चलने वाले को पहचान नहीं पाया और रात की परिस्थितियों में सिस्टम को असहाय माना गया। दाएं मोड़ के बाद सामने आने वाले पैदल चलने वाले में चारों गाड़ियों ने टक्कर मारी; 100 प्रतिशत की नाकामी। 32 किमी/घंटा की रफ्तार से सड़क किनारे पीठ घुमाकर खड़े दो वयस्कों के पास से गुजरते समय टक्कर की दर 80 प्रतिशत निकली।
यह परीक्षण 2019 का है, यानी उस दिन से अब तक सिस्टम विकसित हुए हैं; लेकिन अधिक नवीनतम डेटा भी पूरी राहत नहीं देता। 2024 में जब रिवर्स गियर में काम करने वाले AEB सिस्टम परीक्षित किए गए, तो पीछे के स्थिर बच्चे पैदल चलने वाले सिमुलेशन में 20 स्थितियों में से 15 (75 प्रतिशत) में स्वचालित ब्रेक लगा और 10 (50 प्रतिशत) में टक्कर पूरी तरह रोकी गई। एक अलग परिदृश्य में टक्कर केवल 40 स्थितियों में से एक (2.5 प्रतिशत) में रोकी जा सकी। यानी रिवर्स मैन्यूवर सेंसरों पर भी आंखें बंद करके भरोसा नहीं करना चाहिए।
Euro NCAP और IIHS बच्चे पैदल चलने वाले का परीक्षण कैसे करते हैं?
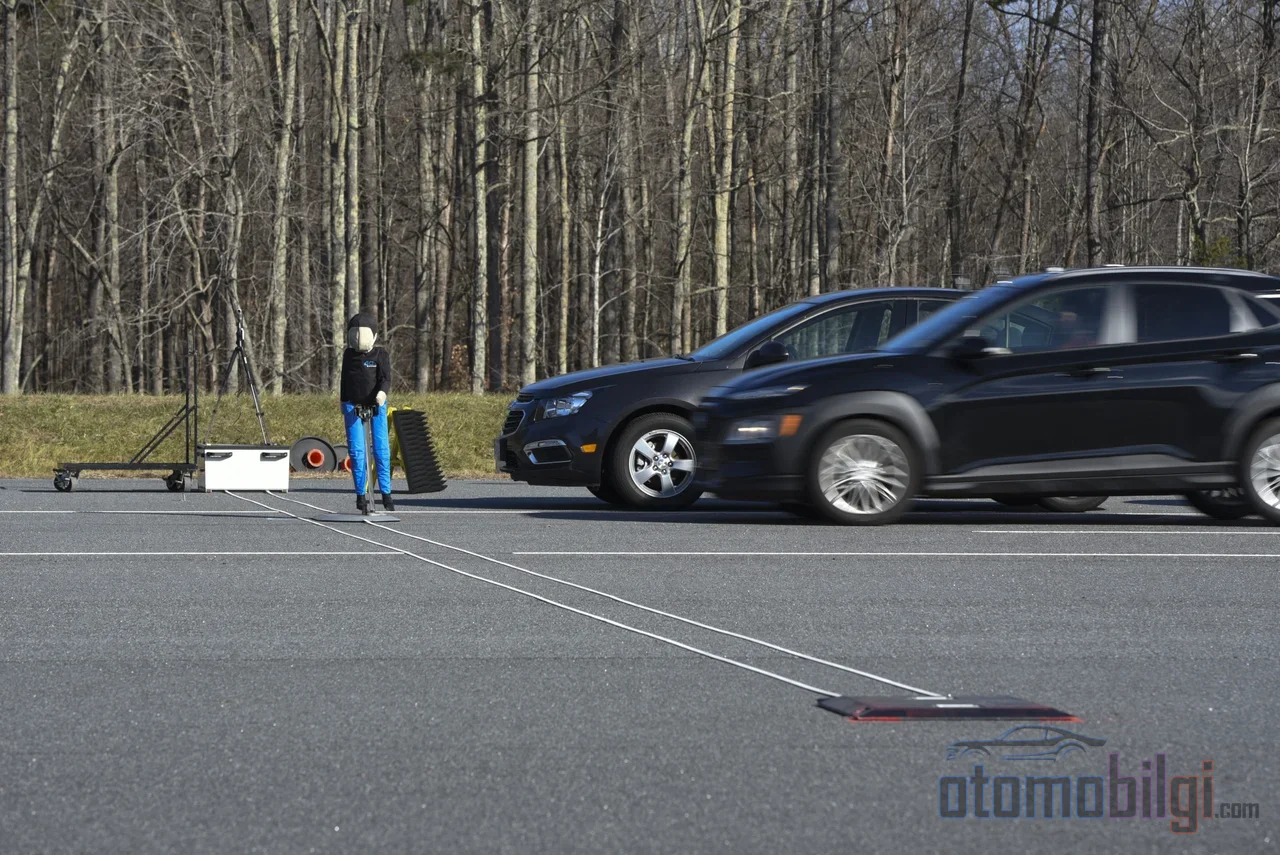
अच्छी खबर यह है: परीक्षण संस्थाएं इस समस्या से अवगत हैं और बच्चे पैदल चलने वाले का परिदृश्य आधिकारिक प्रोटोकॉल का हिस्सा है। Euro NCAP, 2015 से अब तक पैदल चलने वालों के प्रति संवेदनशील AEB का तीन शहरी परिदृश्यों में परीक्षण करता है: वाहन के रास्ते पर चलता वयस्क, दौड़ता वयस्क और खड़े वाहन के पीछे से निकलता बच्चा। सबसे कठिन परिदृश्य के रूप में परिभाषित स्थिति वह है जिसमें दो खड़े वाहनों के पीछे से उभरकर बच्चा पैदल चलने वाला सीधे वाहन की लेन में कदम रखता है।
CPNC-50: सबसे कठिन परिदृश्य का कोड नाम
Euro NCAP और IIHS दोनों प्रोटोकॉल में CPNC-50 (Car-to-Pedestrian Nearside Child 50%) नाम का एक परिदृश्य है: वाहन, एक बाधा के पीछे से दौड़कर निकलते बच्चे पैदल चलने वाले की ओर बढ़ रहा है। IIHS के वर्तमान प्रोटोकॉल में बच्चे का लक्ष्य 5 किमी/घंटा की दौड़ने की गति पर चलता है, उसकी दृश्यता एक छोटी कार और एक SUV से अवरुद्ध होती है और वाहन के साथ 50 प्रतिशत ओवरलैप का उपयोग किया जाता है। वयस्क परिदृश्य में लक्ष्य 5 किमी/घंटा की चालने की गति और 25 प्रतिशत ओवरलैप के साथ परीक्षित होता है। परीक्षण की गतियां लंबवत पार करने के परिदृश्यों में 20 और 40 किमी/घंटा हैं। Euro NCAP के 2026 प्रोटोकॉल परिवर्तन, AEB सहित टक्कर रोकथाम सिस्टमों का और भी अधिक सख्ती से परीक्षण करने की परिकल्पना करते हैं; विशिष्ट परीक्षण गति सीमा 10-60 किमी/घंटा के बैंड को कवर करती है।
एक दिलचस्प विवरण: Euro NCAP के विकास दस्तावेज़ बताते हैं कि खड़े वाहनों के पीछे से गुजरने वाले बच्चे दुर्घटनाओं में एक महत्वपूर्ण और असमान रूप से अधिक प्रतिनिधित्व वाला समूह बनाते हैं। यानी परीक्षण संस्थाओं ने यह परिदृश्य मनमाने ढंग से नहीं चुना; वास्तविक दुर्घटना डेटा यहीं इशारा करता है।
किस गति पर कितना काम करता है?
तो क्या कम गति पर भी बच्चों के डमी टकराए जा रहे हैं, तो ये सिस्टम बिल्कुल भी काम नहीं करते? बिल्कुल काम करते हैं - बस अपेक्षा को सही ढंग से निर्धारित करने की आवश्यकता है। वास्तविक दुनिया का डेटा उम्मीद जगाता है: पैदल चलने वालों और साइकिल चालकों को पहचानने वाले AEB वाले वाहनों में समग्र दुर्घटना जोखिम लगभग 20 प्रतिशत कम है। 50 किमी/घंटा और उससे कम की गति क्षेत्रों में, पैदल चलने वालों को पहचानने वाले AEB वाले वाहनों से टकराने वाले समूह में पैदल चलने वालों के गंभीर चोट के जोखिम संकेतक, सिस्टम रहित वाहनों की तुलना में 44 प्रतिशत कम निकला। एक क्षेत्र अध्ययन भी दिखाता है कि पैदल चलने वालों के AEB वाले वाहनों में चोट दुर्घटना दर 30 प्रतिशत कम हुई - लेकिन यह प्रभाव अंधेरे में गायब हो जाता है।
| स्थिति | परिणाम |
|---|---|
| चोट के साथ पैदल चलने वालों की दुर्घटनाएं (क्षेत्र डेटा) | लगभग 30 प्रतिशत की कमी |
| समग्र दुर्घटना जोखिम (पैदल चलने वाले/साइकिल चालक AEB) | लगभग 20 प्रतिशत की कमी |
| गंभीर चोट का जोखिम, 50 किमी/घंटा से नीचे | 44 प्रतिशत कम |
| दिन में पहचान दर | लगभग 98 प्रतिशत |
| रात में पहचान (लो बीम) | लगभग 87 प्रतिशत |
| रात में पहचान (हाई बीम) | लगभग 93 प्रतिशत |
जैसा कि देखा जा सकता है, दिन और रात के बीच प्रदर्शन में गंभीर अंतर है। सिस्टम का पहले सक्रिय होना (टक्कर से अधिक समय पहले ब्रेक लगाना) दुर्घटनाओं को 34 प्रतिशत तक कम कर सकता है; यानी समय पर ही सब कुछ निर्भर है। अमेरिका के मोर्चे पर एक बड़ा कदम उठाया गया है: NHTSA के अप्रैल 2024 में अंतिम रूप दिए गए नियम के अनुसार, सितंबर 2029 तक सभी नई गाड़ियों में AEB अनिवार्य होगा; सिस्टम आगे की गाड़ी के खिलाफ 90 mph तक स्वचालित ब्रेक लगाएगा और पैदल चलने वालों से टक्कर को अंधेरे सहित 45 mph तक रोकने के लिए बाध्य होगा। आज की तकनीक के लिए, जो अंधेरे में बच्चे पैदल चलने वालों को नहीं देख सकती, यह एक महत्वाकांक्षी लक्ष्य है।
स्कूल के आसपास और संकरी गलियों में क्या करना चाहिए?
यहां तक सब कुछ स्पष्ट है: सिस्टम सहायक हैं, लेकिन रक्षक नहीं। तो असली जिंदगी में, विशेष रूप से स्कूल के आसपास और संकरी गलियों में हम क्या करेंगे? जवाब पहले भी सही था, अब भी सही है: गति कम करना। स्कूल क्षेत्रों में वाहन की गति कम करना, पैदल चलने वालों की चोटों और मौतों को रोकने में सबसे महत्वपूर्ण एकल कारक बताया जाता है। कोई भी सेंसर, एक्सलेरेटर से पैर हटा चुके चालक की जगह नहीं ले सकता।
कुछ स्थायी नियमों को हम इस प्रकार सारांशित कर सकते हैं:
- पैदल चलने वालों की पहचान प्रणाली पर टक्कर से बचने के प्राथमिक साधन के रूप में भरोसा न करें; ये बैकअप सुरक्षा हैं, बीमा पॉलिसी नहीं।
- अपनी गाड़ी के AEB की क्या क्षमताएं हैं और क्या नहीं, यह उपयोग मार्गदर्शिका से जानें; हर सिस्टम एक जैसा नहीं है।
- स्कूल के आसपास, पार्किंग और संकरी गलियों में अपनी गति को सिस्टम के बजाय अपनी प्रतिक्रियाओं के अनुसार समायोजित करें।
- रात और खराब मौसम में अपनी अपेक्षाएं कम करें; अधिकांश सिस्टम इन परिस्थितियों में गंभीर रूप से कमजोर हो जाते हैं।
तो क्या AEB बच्चे पैदल चलने वालों को पहचान सकता है?
संक्षिप्त और ईमानदार जवाब: आंशिक रूप से, और परिस्थितियों पर बहुत अधिक निर्भर। दिन में, कम गति पर और स्पष्ट दृश्यता में आधुनिक सिस्टम बच्चे पैदल चलने वालों को पहचानकर ब्रेक लगा सकते हैं; वास्तविक दुनिया के आंकड़े पैदल चलने वालों की दुर्घटनाओं में उल्लेखनीय कमी दिखाते हैं। लेकिन अगर दो गाड़ियों के बीच से दौड़ता हुआ निकला बच्चा, आधी रात को सड़क पर छलांग लगाने वाला पैदल चलने वाला या 50 किमी/घंटा से अधिक की समापन गति की बात हो, तो सिस्टम आपको नहीं बचा सकता - परीक्षण आंकड़े इसे स्पष्ट रूप से दिखाते हैं। सुरक्षा प्राधिकरणों का सामान्य संदेश भी यही है: ADAS सिस्टम ड्राइविंग का समर्थन करने के लिए डिज़ाइन किए गए हैं, चालक के स्थान लेने के लिए नहीं। स्टीयरिंग पर सतर्क आंखें अब भी सबसे अच्छा सेंसर हैं।
एक अंतिम नोट: पैदल चलने वालों की पहचान करने वाला AEB पहली बार 2011 मॉडल वर्ष में Volvo S60 के साथ अमेरिकी बाजार में आया और 2021 मॉडल वर्ष तक नई गाड़ियों की श्रृंखलाओं में से 62 प्रतिशत में मानक बन गया। प्रसार की गति तेज है, तकनीक हर साल आगे बढ़ रही है। लेकिन उस दिन पार्क की गई दो गाड़ियों के बीच से छलांग लगाने वाले बच्चे को देखने वाला पहला सेंसर अब भी आपकी आंखें ही होंगी - ऐसा ही रहे।
स्रोत
- Euro NCAP Assessment Protocol - VRU - v10.0.5
- P-AEB Test Protocol
- पैदल चलने वालों के प्रति संवेदनशील AEB के लिए उपभोक्ता परीक्षण प्रक्रिया का विकास
- Euro NCAP ने 2026 प्रोटोकॉल परिवर्तनों की घोषणा की
- ज़ोन की सुरक्षा: स्कूल ज़ोन सुरक्षा गाइड 2026/2027
- AEB पर पैदल चलने वालों से बचने के लिए भरोसा क्यों नहीं करना चाहिए