स्वचालित ब्रेक सिस्टम चौराहों पर क्या देखता है?
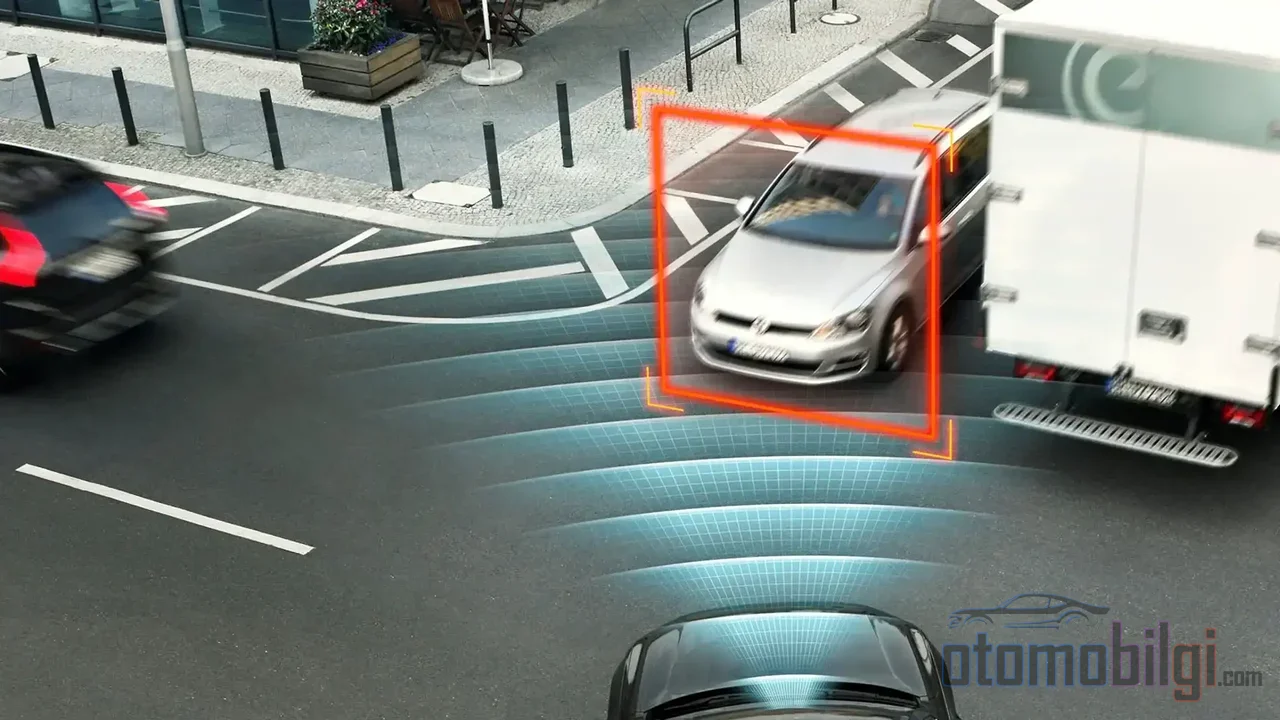
मान लो तुमने चौराहे पर सिग्नल दिया, मोड़ पर धीमी रफ्तार से घुसे, और ठीक उसी पल सामने की दिशा से एक वाहन सीधा तुम्हारी ओर आता दिखाई दे। क्या सिस्टम इस पल को देख पाता है? यही ऑटोमैटिक इमरजेंसी ब्रेकिंग (AEB) की सबसे कठिन परीक्षा ठीक यहीं होती है: चौराहे पर मोड़ लेते समय सामने से आते वाहन, पैदल चलने वाले और साइकिल सवार का आकलन करना। सीधी सड़क पर जहां ये सिस्टम लगभग हमेशा काम कर देते हैं, चौराहे के परिदृश्य में ये इतने क्यों संघर्ष करते हैं? आइए साथ मिलकर देखें।
चौराहे पर AEB वास्तव में क्या करता है?
पहले बुनियादी बात से शुरू करें। ऑटोमैटिक इमरजेंसी ब्रेकिंग एक सुरक्षा प्रणाली है जो वाहन के आसपास को लगातार निगरानी में रखती है और जब टक्कर का खतरा पैदा होता है, तो तुम्हारे ब्रेक दबाए बिना ही ब्रेक पर नियंत्रण कर देती है। यह केवल तुम्हें ही नहीं, बल्कि पैदल चलने वालों और साइकिल सवारों की भी सुरक्षा का लक्ष्य रखती है। सीधी सड़क पर यह काम अपेक्षाकृत आसान होता है: सामने वाले वाहन से दूरी और गति की गणना की जाती है, खतरा होने पर चेतावनी मिलती है, फिर ब्रेक सक्रिय हो जाता है।
चौराहे का परिदृश्य बिल्कुल अलग खेल है। Junction AEB नामक यह क्षमता, विशेष रूप से बाएं या दाएं मोड़ लेते समय चेतावनी देती है कि तुम सामने की दिशा से सीधे आ रहे वाहन के रास्ते में घुस जाओगे। लेकिन यह यह कैसे समझता है? उदाहरण के लिए, आगे विंडशील्ड के ऊपरी हिस्से पर लगा एक कैमरा और फ्रंट रडार से मिलकर बना सिस्टम वाहनों, पैदल चलने वालों और साइकिल सवारों का पता लगाता है। टक्कर के जोखिम की गणना में वाहन की गति और वस्तु से दूरी का उपयोग किया जाता है। पहले दृश्य और ध्वनि चेतावनी आती है, इसके बाद हल्का ऑटोमैटिक ब्रेक; अगर तुम प्रतिक्रिया नहीं देते, तो टक्कर से ठीक पहले पूरी इमरजेंसी ब्रेकिंग लागू की जाती है।
कुछ निर्माता इस काम को एक कदम आगे ले जा रहे हैं: ऐसे मॉडल हैं जो चौराहे पर दाएं मोड़ लेते समय सामने से सीधे आने वाले वाहनों, दोनों ओर से आते वाहनों और सड़क पार करते पैदल चलने वालों का पता लगाते हैं; कुछ में बगल से आ रही वस्तुओं के लिए अतिरिक्त रूप से साइड रडार भी उपयोग किया जाता है। यानी सिस्टम वास्तव में केवल एक दृष्टिकोण से नहीं, बल्कि कई सेंसर के संयुक्त प्रयास से काम करता है।
मुख्य बिंदु
- मोड़ लेने वाले वाहन में 40 किमी/घंटा से अधिक और सामने से आने वाले वाहन में 60 किमी/घंटा से अधिक गति पर AEB के हस्तक्षेप टक्कर को शायद ही कभी पूरी तरह रोक पाते हैं।
- Junction AEB, चौराहे पर मोड़ लेने वाले वाहन की दुर्घटनाओं को इष्टतम परिस्थितियों में 59% तक कम कर सकता है; रणनीति के अनुसार यह दर 14-18% तक गिर सकती है।
- पैदल चलने वालों की पहचान करने वाले AEB वाले वाहनों में समग्र दुर्घटना जोखिम लगभग 20% कम दिखाई देता है।
- जब विलंब समय 0.5 सेकंड तक पहुंच जाता है, तो रोकी जा सकने वाली दुर्घटनाओं की दर गंभीर रूप से खिंच जाती है।
सिस्टम की नजर कहां टिकी होती है? सेंसर का तर्क
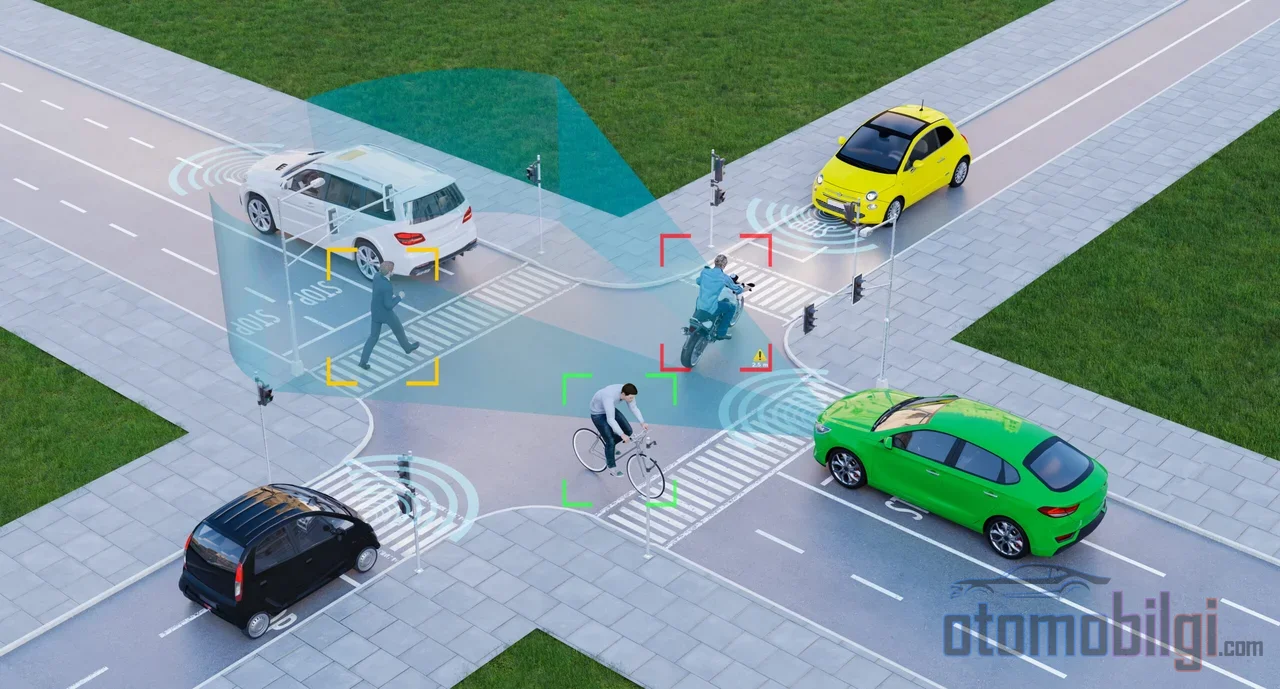
इसे एक चीज़ से तुलना करें: Junction AEB को चौराहे पर अपना ध्यान सड़क पर देने वाले किसी व्यक्ति की तरह सोचो। वह भी केवल अपनी ओर आने वाली हर चीज़ को नहीं, बल्कि अपने मोड़ के पथ से टकराने वाली चीज़ों को पहचानने की कोशिश करता है। फ्रंट कैमरा और रडार मिलकर काम करते हैं, गति और दूरी की लगातार गणना करते हैं; संभावित टक्कर का पता चलने पर तुम्हारे ब्रेक दबाने की जरूरत के बिना ही ब्रेक सक्रिय कर दिए जाते हैं।
लेकिन इसमें भौतिकी की एक सच्चाई भी शामिल है: दृश्य कोण। फ्रंट सेंसर वाहन और पैदल चलने वालों को सबसे अच्छी तरह आगे से और बगल से आने वाली गतिविधियों में पकड़ पाते हैं। सामने से आने वाले वाहन की गति, तुम्हारी गति से जुड़ने पर मुलाकात की गति दोगुनी हो जाती है। सोचो, तुम 30 किलोमीटर प्रति घंटे की गति से मोड़ ले रहे हो, और सामने वाला 50 किलोमीटर प्रति घंटे की गति से आ रहा है; सिस्टम के नजरिए से देखें तो दोनों वाहन एक-दूसरे के मिनटों में नहीं बल्कि सेकंडों में नजदीक आते हैं। लगातार निगरानी करने और गणना करने वाले कंप्यूटर के लिए भी, यह निर्णय लेने की बहुत छोटी खिड़की है।
और एक न दिखने की समस्या भी है: सामने खड़ा एक वाहन, किसी पैदल चलने वाले के लिए एक बेहतरीन पर्दा बन सकता है। इस स्थिति को ऑक्लूज़न, यानी परछाईं कहा जाता है और ऐसे परिदृश्यों में AEB सेंसर पैदल चलने वाले का पता नहीं लगा पाता। चौराहा खुद भी काम को मुश्किल बनाता है; यह एक ज्ञात तथ्य है कि चौराहे की संरचना चालक के ध्यान को कहाँ देने को प्रभावित करती है, और चालक अक्सर गुजरने के अधिकार का पालन नहीं करते। सिस्टम जितना बुद्धिमान हो, पर्दे के पीछे जितना अधिक छिपा हो, सुरक्षा का मार्जिन उतना ही संकरा हो जाता है।
गति का अंतर और प्रतिक्रिया समय: यह कभी-कभी देर क्यों करता है?
अब चलिए विषय के सबसे अहम हिस्से पर आते हैं: गति। समीक्षित सुरक्षा अनुसंधानों के अनुसार, मोड़ लेने वाले वाहन में 40 km/s से अधिक और सीधे जाने वाले वाहन में 60 km/s से अधिक गति पर AEB के हस्तक्षेप शायद ही कभी टकराव को पूरी तरह रोक पाते हैं। यानी सिस्टम बहुत संभावना है कि ब्रेक लगाएगा, लेकिन टकराव को पूरी तरह रोक नहीं पा सकता। एक अन्य अध्ययन में, मान लिया गया कि 0.2 मीटर का सुरक्षा क्षेत्र है, तो केवल मोड़ लेने वाले वाहन में junction AEB होने की स्थिति में गंभीर घुसपैठ वाली दुर्घटनाओं में से 59 प्रतिशत रोकी जा सकीं; कार्यान्वयन रणनीति के अनुसार यह दर 18 प्रतिशत और 14 प्रतिशत तक गिर सकती है।
प्रतिक्रिया समय भी एक महत्वपूर्ण कारक है। सिमुलेशन में जब विलंब समय 0.5 सेकंड तक बढ़ गया, तो चेतावनी-आधारित सिस्टम में रोके जा सकने वाली दुर्घटनाओं की दर 15 प्रतिशत और हस्तक्षेप करने वाले सिस्टम में 39 प्रतिशत पर गिर गई। वह आधा सेकंड, एक पलक झपकने के समय से थोड़ा अधिक है; लेकिन चौराहे पर एक पलक झपकना, दो वाहनों के बीच की दूरी का आधा हिस्सा निगल सकता है। Toyota के सुरक्षा अनुसंधान केंद्र के सिमुलेशन में, चालक के हस्तक्षेप के बिना चौराहा सहायता प्रणाली दुर्घटनाओं में से 93 प्रतिशत में सक्रिय हुई; दुर्घटनाओं में से 48 प्रतिशत को पूरी तरह रोका गया, और 45 प्रतिशत में क्षति कम की गई। यानी सिस्टम काम कर रहा है, लेकिन परिणाम गति और समय तय करते हैं।
गति की सीमाएँ केवल चौराहे तक सीमित नहीं हैं। पैदल चलने वालों के लिए डिज़ाइन किए गए AEB सिस्टमों का बड़ा हिस्सा लगभग 40-60 km/s की सीमा में ही पहचान क्षमता रखता है; स्वतंत्र परीक्षण संस्थाएँ भी कहती हैं कि AEB 56 km/s (35 mph) तक अच्छा काम करता है, और अधिक गति पर संघर्ष करता है। वाणिज्यिक वाहनों पर देखने वाले स्रोत भी दिखाते हैं कि सबसे प्रभावी सीमा निम्न और मध्यम गति है, और 65-80 km/s से ऊपर अधिकांश सिस्टमों की टकराव रोकने की क्षमता सीमित रह जाती है।
पैदल चलने वाले और साइकिल सवार: चौराहे के सबसे कमजोर खिलाड़ी
चौराहे पर मोड़ों का सबसे संवेदनशील पक्ष, बिल्कुल स्पष्ट है, वाहन से बाहर के लोग हैं। नई पीढ़ी के AEB मानक इसी आधार पर लिखे जा रहे हैं: सिस्टम को वाहन टकराव में 10-145 km/s, पैदल चलने वालों के टकराव में 10-73 km/s की सीमा में, दिन और रात प्रभावी रूप से काम करना चाहिए। अमेरिका में NHTSA द्वारा 2024 में जारी किए गए अंतिम नियम में भी यह शर्त रखी गई है कि AEB सिस्टम आगे के वाहन और पैदल चलने वाले, दोनों के साथ निकट टक्कर का पता लगाकर प्रतिक्रिया दे। परीक्षण प्रोटोकॉल भी इसी दिशा में विस्तृत हुए हैं; Euro NCAP का वाहन-वाहन प्रोटोकॉल सात परिदृश्यों को शामिल करता है, जबकि वाहन-पैदल यात्री और वाहन-साइकिल सवार परिदृश्यों का मूल्यांकन एक अलग प्रोटोकॉल से किया जाता है। ANCAP तो 2020 से चौराहे पर आने वाले ट्रैफ़िक की ओर मोड़ लेते समय टक्कर रोकथाम का परीक्षण कर रहा है।
तो नतीजे क्या कहते हैं? पैदल यात्री और/या साइकिल सवार का पता लगाने वाले AEB वाले वाहनों में समग्र दुर्घटना जोखिम में लगभग 20 प्रतिशत की कमी मापी गई है। यह भी दिखाया गया है कि चौराहा AEB सिस्टम साइकिल सवारों की दुर्घटनाओं में कमी लाने में योगदान दे सकते हैं; बस, अलग-अलग सिस्टम डिज़ाइन अलग-अलग परिणाम देते हैं। शहरी क्रॉसिंग परिदृश्यों में AEB के अकेले ही दुर्घटनाओं और पैदल यात्रियों की मौत या गंभीर चोटों का अधिकांश हिस्सा रोकने के बारे में आशाजनक निष्कर्ष मौजूद हैं। लेकिन दिन और रात के बीच का अंतर, वह तो बिल्कुल अलग कहानी है।
रात के प्रदर्शन को अलग विषय क्यों माना जाता है?
रात के परीक्षणों में अंक हासिल न कर पाने वाले वाहनों का या तो बिल्कुल धीमा न होना या डमी से टकराने से पहले गति बहुत कम ही घटाना देखा गया। लो बीम के साथ गति बढ़ने पर पैदल यात्री का पता लगाने वाले AEB की चेतावनी और ब्रेकिंग और देर से होती है; जबकि दिन में स्थिति लगभग बिल्कुल नहीं बदलती। सारांश: दिन में अच्छा, रात में नहीं। इसलिए चौराहे के मोड़, विशेष रूप से शाम के समय लेते समय आपको सिस्टम पर नहीं, बल्कि अपनी आँखों पर भरोसा करना चाहिए।
किस स्थिति में भरोसेमंद, किस स्थिति में आप अकेले हैं?
आइए, इसे एक तालिका से स्पष्ट करें। नीचे दी गई स्थितियाँ, चौराहा AEB की वास्तविक दुनिया में कैसे कार्य करता है, इसका लगभग नक्शा हैं:
| स्थिति | सिस्टम क्या कर सकता है? |
|---|---|
| कम गति पर (लगभग 30-40 km/s से नीचे) मोड़, सामने से सीधे आता वाहन | चेतावनी और ब्रेक हस्तक्षेप सबसे संभावित सक्रिय होने का परिदृश्य |
| मोड़ लेने वाले वाहन में 40 km/s से अधिक, सामने वाले वाहन में 60 km/s से अधिक गति | पूर्ण रोकथाम शायद ही कभी संभव; लक्ष्य क्षति को कम करना होता है |
| सड़क पार करता पैदल यात्री या साइकिल सवार | कुछ मॉडलों में पहचाना जाता है; लेकिन सभी वाहनों में मानक नहीं है |
| आगे के वाहन के पीछे छिपा पैदल यात्री (अवरोधन) | सेंसर पैदल यात्री को नहीं पहचान पा रहा होता |
| स्थिर वस्तुएँ, साइकिल सवार और पैदल यात्री (कुछ चौराहा AEB अनुप्रयोग) | इन वस्तुओं का पता लगाने के लिए डिज़ाइन नहीं किए गए, इसलिए अपेक्षित रूप से काम नहीं कर सकते |
| रात में, लो बीम के साथ उच्च गति | चेतावनी और ब्रेकिंग अधिक देर से होती है |
मेरी राय में इस तालिका से निकलने वाला सबक बहुत स्पष्ट है: Junction AEB एक सुरक्षा जाल है, लेकिन रस्सी का सिरा फिर भी आपके हाथ में ही रहता है। इसके अलावा, यह जानना भी महत्वपूर्ण है कि सिस्टम आदर्श नहीं है; छाया, पुल के नीचे अंधेरा या इसी तरह के दृश्य भ्रम पर बिना ज़रूरत सक्रिय हो जाने वाले सिस्टमों के बारे में उपयोगकर्ता अनुभव भी मौजूद हैं। गलत अलार्म एक सीमा तक बर्दाश्त किया जा सकता है, लेकिन झूठा भरोसा नहीं।
तो ड्राइवर होने के नाते मुझे क्या करना चाहिए?
मैं आपको बड़े भाई/बहन की सलाह की तरह कह रहा हूँ: चौराहे पर सिस्टम की भूमिका बँटवारा इस प्रकार चलता है। सिस्टम लगातार निगरानी करता है, जल्दी चेतावनी देता है, और ज़रूरत पड़ने पर ब्रेक लगाता है; लेकिन अगर चौराहे में घुसने से पहले आप खतरे को देख लेते हैं, तो वह ब्रेक लगाने की कभी ज़रूरत ही नहीं पड़ती। चौराहे के दुर्घटनाओं के मुख्य योगदानकारी कारकों में से एक ध्यान भटकने से होने वाली सूचना की कमी है; विशेष रूप से यह दिखाया गया है कि केवल युवा नहीं बल्कि बुज़ुर्ग ड्राइवरों में भी खतरे की सूचना चाहने वाले क्षेत्रों को पर्याप्त ध्यान नहीं दिया जा पाता। यानी असली लक्ष्य ऐसी चौराहे की अनुशासन है जिसमें सिस्टम को कभी सक्रिय होने की आवश्यकता न पड़े।
यह भी जोड़ दें: कहा जा रहा है कि स्वचालित सिस्टम को ड्राइवर को सड़क पर बने रखने के लिए अधिक मजबूत उपायों की ज़रूरत है, यानी ड्राइवर मॉनिटरिंग और ध्यान वापस खींचने की विधियाँ। जैसे-जैसे तकनीक विकसित होगी, सिस्टम अधिक व्यापक गति सीमाओं में और बेहतर रात्रि प्रदर्शन के साथ काम करेंगे; आज के मानक भी उसी दिशा में बढ़ रहे हैं। लेकिन उस दिन तक चौराहे पर पूरा ध्यान आपका काम है, और आखिरी पल की ब्रेकिंग सिस्टम की।
अब प्रश्न का उत्तर संक्षेप में देख लें: चौराहों पर स्वचालित ब्रेक सिस्टम विपरीत दिशा से मोड़ लेती गाड़ी, सड़क पार करते पैदल चलने वालों और साइकिल सवारों को फ्रंट कैमरा और रडार से पहचानने की कोशिश करता है; जोखिम की गणना गति और दूरी से करता है, पहले चेतावनी देता है, फिर ब्रेक लगाता है। हालाँकि यह पहचान कम गति पर और साफ दृश्यता में विश्वसनीय होती है; अधिक गति अंतर पर, अंधे कोनों में और रातों में सिस्टम देर से प्रतिक्रिया दे सकता है या बिल्कुल नहीं देख पाता। इसीलिए चौराहा वह नाजुक बिंदु है जहाँ AEB सहायता देता है लेकिन कभी भी नियंत्रण नहीं लेता। अगले चौराहे के मोड़ पर सिग्नल दें, धीमे करें और आँखें सड़क पर टिकाए रखें - सिस्टम पर भरोसा करें, लेकिन भरोसा करने के लिए सब कुछ उस पर न छोड़ें। क्या यह आपके अनुसार भी टीम वर्क नहीं है?
स्रोत
- Intelligent Emergency Braking | Innovation - Nissan Global
- Automatic emergency braking - Bosch Mobility
- How Does Automatic Emergency Braking Work?
- Intersection and Turn Assist - EVKX.net
- What is Automatic Emergency Braking (AEB) - TomTom
- Automatic & Enhanced Auto Emergency Braking - GMC Canada
- Opportunities and limitations for intersection collision avoidance - Sander 2017
- Injury mitigation estimates for an intersection driver assistance - Scanlon 2017
- Few vehicles excel in new nighttime test of pedestrian autobrake - IIHS
- Final rule: AEB systems for light vehicles - NHTSA (2024)