Avtomatik əyləc sistemi qovşaqlarda nəyi görür?
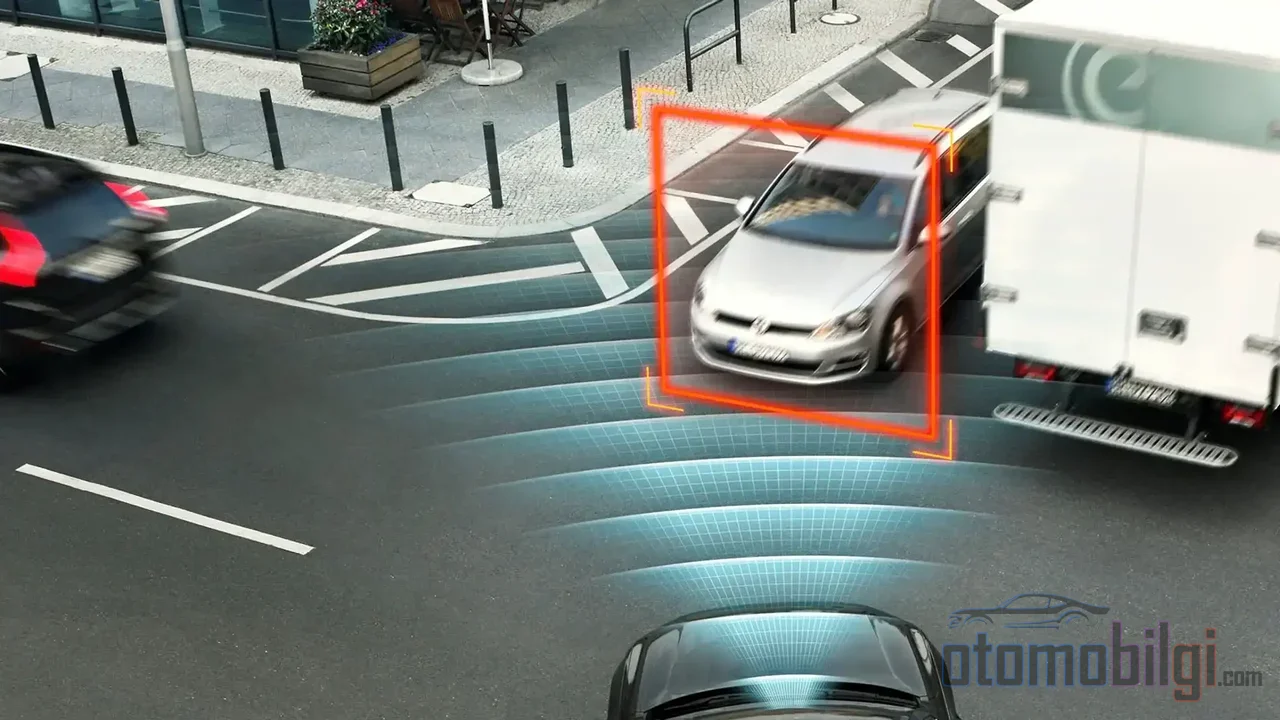
Kəsişmədə siqnalini verdin, döngəyə yavaş sürətlə girdin və tam o anda qarşı istiqamətdən bir avtomobilin sənə doğru düz gəldiyini təsəvvür elə. Sistem bu anı görürmü? Əlbəttə, avtomatik təcili əyləcin (AEB) ən çətin imtahanı məhz buradadır: kəsişmədə döngə edərkən qarşıdan gələn avtomobili, piyadanı və velosipedçini qiymətləndirmək. Düz gedəndə demək olar ki, arxasınca borc yazan bu sistemlər, kəsişmə ssenarisində niyə bu qədər çətinlik çəkir? Gəl birlikdə baxaq.
Kəsişmə AEB Tam Olaraq Nə Edir?
Əvvəlcə əsasdann başlayaq. Avtomatik təcili əyləc, avtomobilin ətrafını daim izləyən və toqquşma riski yarandığında sən pedala basmadan əyləclərə müdaxilə edən bir təhlükəsizlik sistemidir. Yalnız səni yox, həm də piyadaları və velosipedçiləri qorumağı hədəfləyir. Düz gedəndə bu iş nisbətən sadədir: qabağındakı avtomobilə olan məsafən və sürətin hesablanır, risk varsa xəbərdarlıq gəlir, sonra əyləc işə düşür.
Kəsişmə ssenarisi isə tamamilə başqa bir oyundur. Junction AEB adlanan bu bacarıq, xüsusilə sola və ya sağa döngə edərkən qarşı istiqamətdən düz gələn bir avtomobilin yoluna düşəcəksənsə, xəbərdarlıq edir. Bəs bunu necə anlayır? Məsələn, qabaqda şüşənin üst hissəsinə montajlı bir kamera ilə ön radarlardan ibarət bir sistem, avtomobilləri, piyadaları və velosipedçiləri aşkarlayır. Toqquşma riski hesablanarkən avtomobilinin sürəti və obyektə olan məsafə istifadə olunur. Əvvəlcə vizual və səsli xəbərdarlıq gəlir, ardından yüngül bir avtomatik əyləc; sən reaksiya verməsən, toqquşmadan dərhal əvvəl tam təcili əyləc tətbiq olunur.
Bəzi istehsalçılar işi bir addım irəliyə aparır: kəsişmədə sağa döngə zamanı qarşı istiqamətdən düz gələn avtomobilləri, iki tərəfdən yaxınlaşan avtomobilləri və qarşıdan keçən piyadaları aşkarlayan modellər var; bəzilərində isə yandan yaxınlaşan obyektlər üçün əlavə olaraq yan radar da istifadə olunur. Yəni sistem əslində tək bir baxış bucağı ilə deyil, bir neçə sensorun ortaq fəaliyyəti ilə işləyir.
Diqqət Çəkənlər
- Döngə edən avtomobildə 40 km/s üzəri, düz gələn avtomobildə 60 km/s üzəri sürətlərdə AEB müdaxilələri toqquşmanı nadir hallarda tamamilə qarşıyla bilir.
- Junction AEB, kəsişmədə döngə edən avtomobildəki qəzaları optimal şərtlərdə %59 həddinə qədər azalda bilir; strategiyaya görə bu göstərici %14–18-ə düşə bilir.
- Piyada aşkarlamalı AEB-li avtomobillərdə ümumi qəza riski təxminən %20 azalıb görünür.
- Gecikmə müddəti 0,5 saniyəyə çatdıqda qarşısıalınabilən qəza nisbəti ciddi şəkildə uzanır.
Sistemin Gözü Haraya Baxır? Sensor Məntiqi
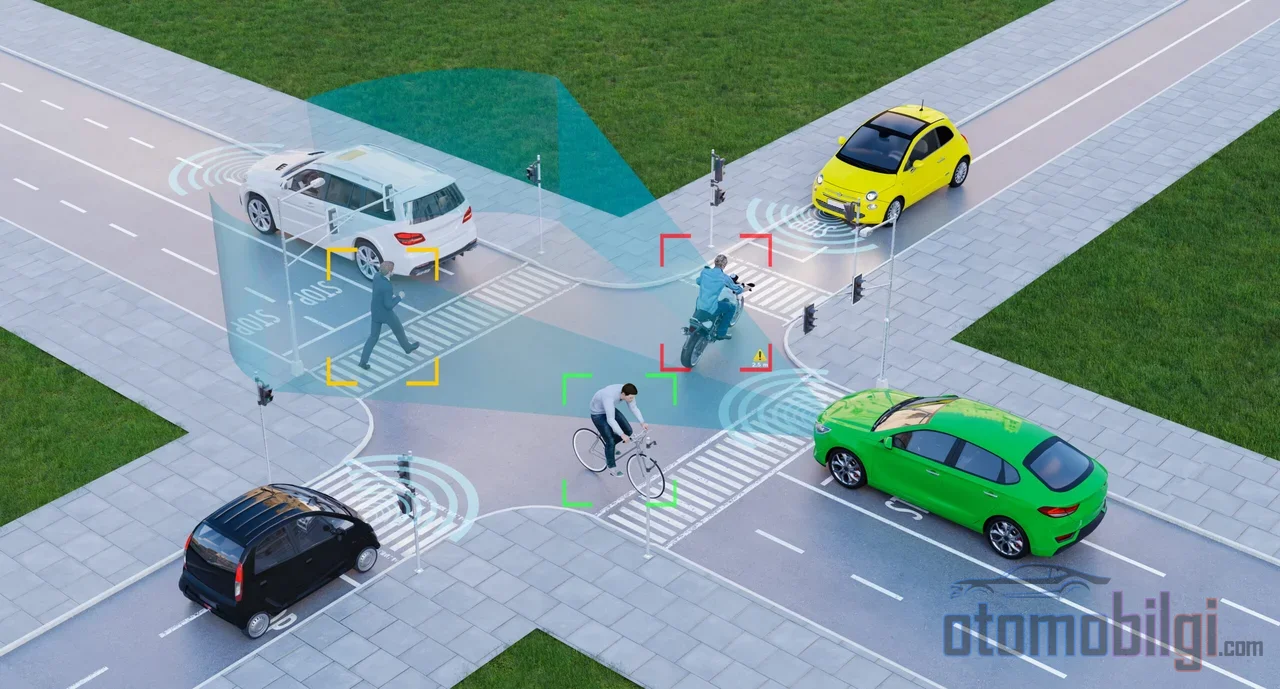
Bir şeyə bənzədək: Junction AEB-ni kəsişmədə diqqətini yola vermiş biri kimi düşün. O da yalnız özünə doğru gələn hər şeyi deyil, öz döngə trayektoriyası ilə kəsişəcək olanları seçməyə çalışır. Ön kamera və radar ortaq işləyir, sürəti və məsafəni daim hesablayır; mümkün bir toqquşma aşkarlandığında sənin pedala basmana ehtiyac olmadan əyləclər işə salınır.
Amma işin içində bir fizika həqiqəti var: görüş bucağı. Ön sensorlar avtomobili və piyadanı ən yaxşı öndən və yandan gələn hərəkətlərdə tutur. Qarşıdan gələn avtomobilin sürəti sizin sürətinizlə birləşəndə yaxınlaşma sürəti iki dəfə artır. Elə bil, siz 30 kilometr sürətlə dönüş edirsiniz, qarşıdakı isə 50 kilometr sürətlə gəlir; sistemin baxışıyla iki avtomobil bir-birinə dəqiqələrlə yox, saniyələr içində yaxınlaşır. Fasiləsiz izləyib hesablayan kompüter üçün belə bu, çox qısa bir qərar pəncərəsi deməkdir.
Bir də görünməmə problemi var: qabaqda dayanmış bir avtomobil piyada üçün mükəmməl pərdə ola bilər. Bu vəziyyətə oklüziya, yəni kölgələmə deyilir və AEB sensoru belə ssenarilərdə piyadanı hiss etməyə bilir. Qovşağın özü də işi çətinləşdirir; qovşaq düzünün sürücünün diqqətini haraya yönəltməsinə təsir etdiyi, sürücülərin əksər vaxt keçid hüququna əməl etmədiyi məlumdur. Sistem nə qədər ağıllıdırsa, pərdə arxasında qalan nə qədər çoxdursa, təhlükəsizlik marjı bir o qədər daralır.
Sürət Fərqi və Reaksiya Müddəti: Niyə Bəzən Gecikir?
İndi mövzunun ən həyati hissəsinə gələk: sürət. Ekspert təhlükəsizlik araşdırmalarına görə, dönüş edən avtomobildə 40 km/s, düz gedən avtomobildə isə 60 km/s-dən yuxarı sürətlərdə AEB-nin müdaxilələri toqquşmanı nadir hallarda tamamilə qarşısını alır. Yəni sistem böyük ehtimalla əyləc edəcək, amma toqquşmanı tamamilə maneə törətməyə bilməz. Başqa bir tədqiqatda, 0,2 metrlik təhlükəsizlik zonası fərz edildikdə yalnız döniş edən avtomobildə junction AEB olduqda ağır nüfuzlu qəzaların 59 faizinin qarşısı alına bildiyi göstərilir; tətbiq strategiyasına görə bu rəqəm 18 faizə və 14 faizə qədər geriləyə bilir.
Reaksiya müddəti də kritik amildir. Simulyasiyalarda gecikmə müddəti 0,5 saniyəyə çatdıqda xəbərdarlıq əsaslı sistemdə qarşısı alına bilən qəza nisbəti 15 faizə, müdaxilə edən sistemdə isə 39 faizə düşür. O yarım saniyə, bir gözbəatma müddətindən bir az çoxdur; amma qovşaqda bir gözbəatma, iki avtomobil arasındakı məsafənin yarısına başa gələ bilər. Toyota-nın təhlükəsizlik araşdırma mərkəzinin simulyasiyalarında isə sürücü müdaxiləsi olmadıqda qovşaq dəstək sistemi qəzaların 93 faizində işə düşüb; qəzaların 48 faizi tamamilə qarşısı alınmış, 45 faizində isə zərər azaldılmış. Yəni sistem işləyir, amma nəticəni sürət və vaxtlılıq müəyyən edir.
Sürət hədləri yalnız qovşağa aid deyil. Piyadalar üçün hazırlanmış AEB sistemlərinin böyük hissəsində aşkarlama qabiliyyəti təxminən 40-60 km/s aralığında qalır; sərbəst test təşkilatları da AEB-nin 56 km/s-ə (35 mph) qədər yaxşı işlədiyini, yüksək sürətlərdə çətinlik çəkdiyini söyləyir. Ticarət avtomobillərinə baxan mənbələr belə ən effektiv aralığın aşağı və orta sürətlər olduğunu, 65-80 km/s-dən yuxarıda çox sistemin toqquşmanı qarşısını almaq qabiliyyətinin məhdud qaldığını göstərir.
Piyada və Velosipedçi: Qovşağın Ən Həssas Oyunçuları
Qovşaq dönüşlərinin ən həssas tərəfi, təbii ki, avtomobildənkənarlar. Yeni nəsil AEB standartları buna uyğun yazılır: sistemlərin avtomobil toqquşmalarında 10-145 km/s, piyada toqquşmalarında isə 10-73 km/s aralığında, gündüz və gecə effektiv işləməsi tələb olunur. ABD-də NHTSA-nın 2024-cü ildə dərc etdiyi son qayda da AEB sisteminin həm qabaqdakı avtomobillə, həm də piyadalarla yaxın toqquşmanı aşkarlayıb reaksiya verməsini şərt qoyur. Test protokolları da bu istiqamətdə genişləndi; Euro NCAP-in avtomobil-avtomobil protokolu yeddi ssenari ehtiva edir, avtomobil-piyada və avtomobil-velosipedçi ssenariləri isə ayrı bir protokolla qiymətləndirilir. ANCAP isə 2020-ci ildən bəri qovşaqda qarşıdan gələn hərəkətə dönüş zamanı toqquşmanın qarşısını alma testi aparır.
Bəs nəticələr nə deyir? Piyada və/və ya velosipedçi aşkarlamalı AEB-li avtomobillərdə ümumi qəza riskində təxminən 20 faizlik azalma ölçülüb. Qovşaq AEB sistemlərinin velosipedçi qəzalarının azalmasına töhfə verə bildiyi də göstərilib; yalnız fərqli sistem dizaynları fərqli nəticə verir. Şəhər keçidləri ssenarilərində AEB-nin təkbaşına qəzaların və piyada ölümü və ya ciddi yaralanmaların əksəriyyətinin qarşısını aldığı istiqamətində ümidverici tapıntılar var. Amma gündüz ilə gecə arasındakı fərq, gör nə, tamamilə başqa bir hekayədir.
Gecə Performansı Niyə Ayrı Bir Mövzudur?
Gecə testlərində xal ala bilməyən avtomobillərin ya heç yavaşlamadığı, ya da kuklaya çırpılmazdan əvvəl sürəti çox az azaltdığı görülüb. Qısım işıqla sürət artdıqca piyada aşkarlamalı AEB-nin xəbərdarlıqları və əyləci daha gec baş verir; gündüz isə vəziyyət demək olar heç dəyişmir. Xülasə: gündüz yaxşı, gecə yox. Buna görə də qovşaq dönüşlərini xüsusilə axşam saatlarında edərkən sistemə yox, öz gözlərinə güvənməlisən.
Hansı Vəziyyətdə Etibarlıdır, Hansı Vəziyyətdə Təksən?
Gəlin bunu bir cədvəllə aydınlaşdıraq. Aşağıdakı hallar qovşaq AEB-nin real dünyada özünü necə göstərdiyinin təxmini xəritəsidir:
| Vəziyyət | Sistem Nə Edə Bilir? |
|---|---|
| Aşağı sürətdə (təxminən 30-40 km/saat altı) dönüş, qarşıdan düz gələn avtomobil | Xəbərdarlıq və əyləc müdaxiləsi ən çox ehtimal olunan işə düşmə ssenarisidir |
| Dönüş edən avtomobildə 40 km/saat üstü, qarşıdakı avtomobildə 60 km/saat üstü sürət | Tam qarşısını alma nadirən mümkündür; zərərin azaldılması hədəflənir |
| Qarşıdan qarşıya keçən piyada və ya velosipedçi | Bəzi modellərdə aşkarlanır; lakin bütün avtomobillərdə standart deyil |
| Qabaqdakı avtomobilin arxasında gizlənən piyada (oklüziya) | Sensor piyadanı aşkarlaya bilməyə bilir |
| Sabit obyektlər, velosipedçi və piyada (bəzi qovşaq AEB tətbiqləri) | Bu obyektləri aşkarlamaq üçün nəzərdə tutulmayıb, nəzərdə tutulduğu kimi işləməyə bilər |
| Gecə, qısa farla yüksək sürət | Xəbərdarlıq və əyləc daha gec baş verir |
Bu cədvəldən çıxan dərs məncə çox aydındır: Junction AEB bir təhlükəsizlik şəbəkəsidir, amma ipin ucunu tutan yenə sən olursan. Üstəlik sistemin mükəmməl olmadığını bilmək də vacibdir; kölgələrə, körpü altı qaranlıqlara ya da oxşar vizual aldatmalara lazımsız yerə işə düşən sistemlər haqqında istifadəçi təcrübələri də var. Yanlış alarm bir yerə qədər dözülə bilər, amma yanlış güvən bağışlanmaz.
Bəs Sürücü Kimi Nə Etməliyəm?
Sənə böyük bacısı/qardaşı məsləhəti ilə deyirəm: qovşaxda sistemin rol bölgüsü belə işləyir. Sistem davamlı izləyir, erkən xəbər verir, lazım olsa əyləyir; amma qovşağa girmədən əvvəl təhlükəni sən görünsən, o əyləmə heç vaxt lazım olmur. Qovşaq qəzalarının əsas amillərindən biri diqqətin yayınmasından qaynaqlanan informasiya çatışmazlığıdır; xüsusilə gənc yox, yaşlı sürücülərdə belə təhlükə məlumatı tələb edən zonalarə kifayət qədər diqqət yetirilmədiyi göstərilib. Yəni əsl məqsəd, sistemin heç işə düşməsini tələb etməyəcək bir qovşaq intizamıdır.
Bunu da əlavə edək: avtomatik sistemlərin sürücünün yolda qalmasını təmin etmək üçün daha güclü tədbirlərə, yəni sürücü izləmə və diqqəti geri qazanma üsullarına ehtiyacı olduğu bildirilir. Texnologiya inkişaf etdikcə sistemlər daha geniş sürət aralıqlarında və daha yaxşı gecə performansı ilə işləyəcək; bu günkü standartlar belə ona doğru irəliləyir. Amma o günə qədər qovşaqda tam diqqət sənin vəzifəndir, əyləmə son anda sistemin.
Onda sualın cavabını yekunlaşdıraq: Qovşaqlarda avtomatik əyləmə sistemi qarşı istiqamətdən dönüş edən avtomobili, qarşıdan keçən piyadanı və velosipedçini ön kamera və radarlarla algılamağa çalışır; riski sürət və məsafədən hesablayır, əvvəlcə xəbərdarlıq edir, sonra əyləyir. Lakin bu algılama aşağı sürətlərdə və görünüş açıq olanda etibarlıdır; yüksək sürət fərqində, kölgələnmə hallarında və gecələr sistem gecikə bilər və ya heç görə bilməz. Buna görə qovşaq, AEB-nin dəstək verdiyi amma heç vaxt öz üzərinə götürmədiyi o kritik nöqtədir. Növbəti qovşaq dönüşündə siqnalını ver, yavaşı və gözlərini yola dik - sistemə güvən, amma ona güvənmək üçün hər şeyi ona buraxma. Səncə bu komanda oyunu deyilmi?
Mənbələr
- Intelligent Emergency Braking | Innovation - Nissan Global
- Automatic emergency braking - Bosch Mobility
- How Does Automatic Emergency Braking Work?
- Intersection and Turn Assist - EVKX.net
- What is Automatic Emergency Braking (AEB) - TomTom
- Automatic & Enhanced Auto Emergency Braking - GMC Canada
- Opportunities and limitations for intersection collision avoidance - Sander 2017
- Injury mitigation estimates for an intersection driver assistance - Scanlon 2017
- Few vehicles excel in new nighttime test of pedestrian autobrake - IIHS
- Final rule: AEB systems for light vehicles - NHTSA (2024)