Mit lát az automata fékfrendszer a kereszteződésekben?
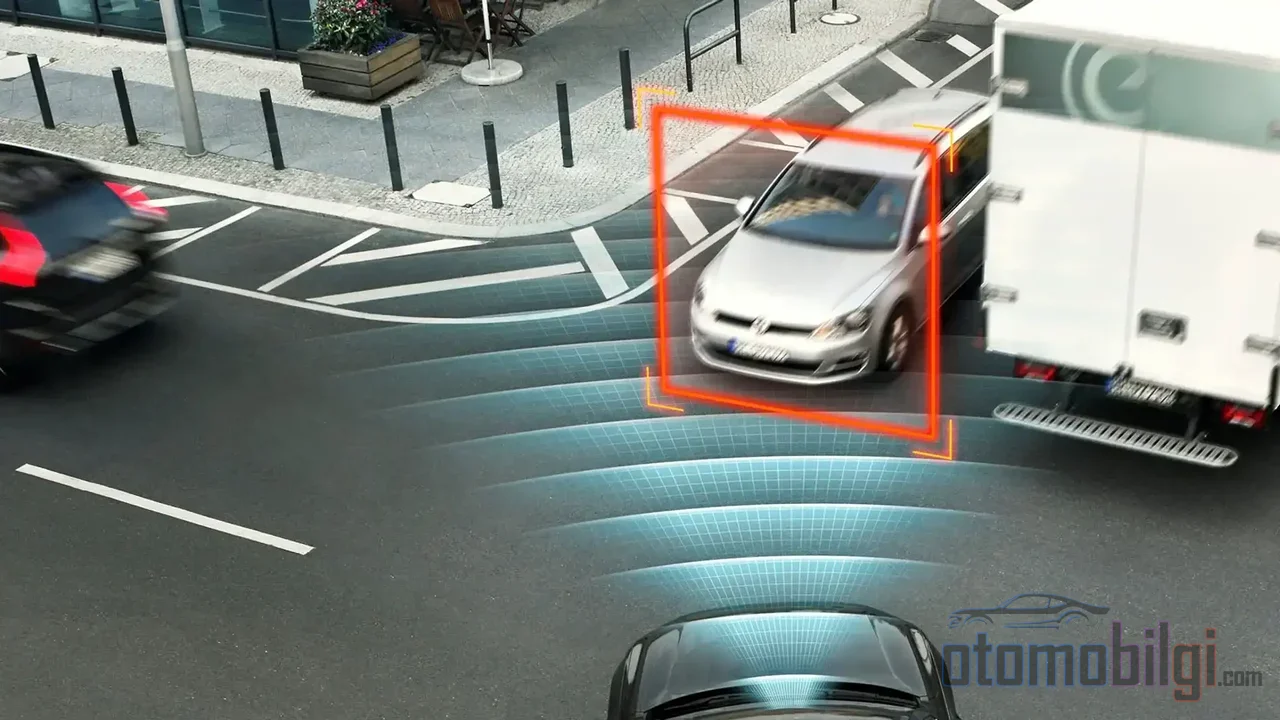
Gondolj bele: jelzettél a kereszteződésben, lassan bendőltél a kanyarba, és éppen abban a pillanatban a szemközti irányból egy autó egyenesen feléd jön. Látja ezt a rendszer? Íme, az automata vészfék (AEB) legnehezebb vizsgája pontosan itt történik: a kereszteződésben kanyarodva értékelni kell a szemköztről jövő járművet, a gyalogosokat és a kerékpárosokat. Egyenes haladásnál szinte a nyakadba lógó eszközök miért küzdenek ilyen nehézkesen a kereszteződéses forgatókönyvvel? Nézzük meg együtt.
Mit csinál pontosan a kereszteződési AEB?
Kezdjük az alapoknál. Az automata vészfék egy biztonsági rendszer, amely folyamatosan figyeli a jármű környezetét, és ütközési veszély esetén beavatkozik a fékbe, anélkül hogy te lenyomnád a pedált. Nemcsak téged, hanem a gyalogosokat és a kerékpárosokat is védeni hivatott. Egyenes haladásnál ez a feladat viszonylag egyszerű: kiszámítják a távolságot és a sebességet az előtted haladó járműhöz képest, ha van veszély, figyelmeztetés érkezik, majd bekapcsol a fék.
A kereszteződéses forgatókönyv viszont egészen más játék. A Junction AEB nevű képesség kifejezetten akkor ad figyelmeztetést, ha balra vagy jobbra kanyarodva a szemközti irányból egyenesen jövő jármű útjába kerülnél. De hogyan veszi észre ezt? Például a szélvédő felső részére szerelt kamera és az első radarokból álló rendszer észleli a járműveket, a gyalogosokat és a kerékpárosokat. Az ütközési kockázat kiszámításakor a jármű sebességét és a tárgytól mért távolságot használják. Először vizuális és hangi figyelmeztetés érkezik, majd enyhe automata fékezés; ha nem reagálsz, közvetlenül az ütközés előtt teljes vészfékezésre kerül sor.
Egyes gyártók még egy lépéssel tovább mennek: vannak olyan modellek, amelyek a kereszteződésben jobbra kanyarodás közben észlelik a szemköztről egyenesen jövő járműveket, a két oldalról közeledő járműveket és az átkelő gyalogosokat; egyesekben az oldalról közeledő objektumokhoz külön oldalsó radart is használnak. Vagyis a rendszer valójában nem egyetlen nézőpontból, hanem több érzékelő együttműködésével dolgozik.
Kiemelt adatok
- Kanyarodó járműnél 40 km/h feletti, egyenesen jövő járműnél 60 km/h feletti sebességnél az AEB-beavatkozások ritkán tudják teljesen megelőzni az ütközést.
- A Junction AEB az optimális körülmények között akár 59%-kal is csökkentheti a kereszteződésben kanyarodó jármű baleseteit; a stratégiától függően ez az arány 14-18%-ra csökkenhet.
- A gyalogosokat felismerő AEB-vel rendelkező járműveknél a teljes baleseti kockázat körülbelül 20%-kal csökkent.
- Ha a késleltetési idő 0,5 másodpercre nő, a megelőzhető balesetek aránya jelentősen csökken.
Hova néz a rendszer szeme? Az érzékelők logikája
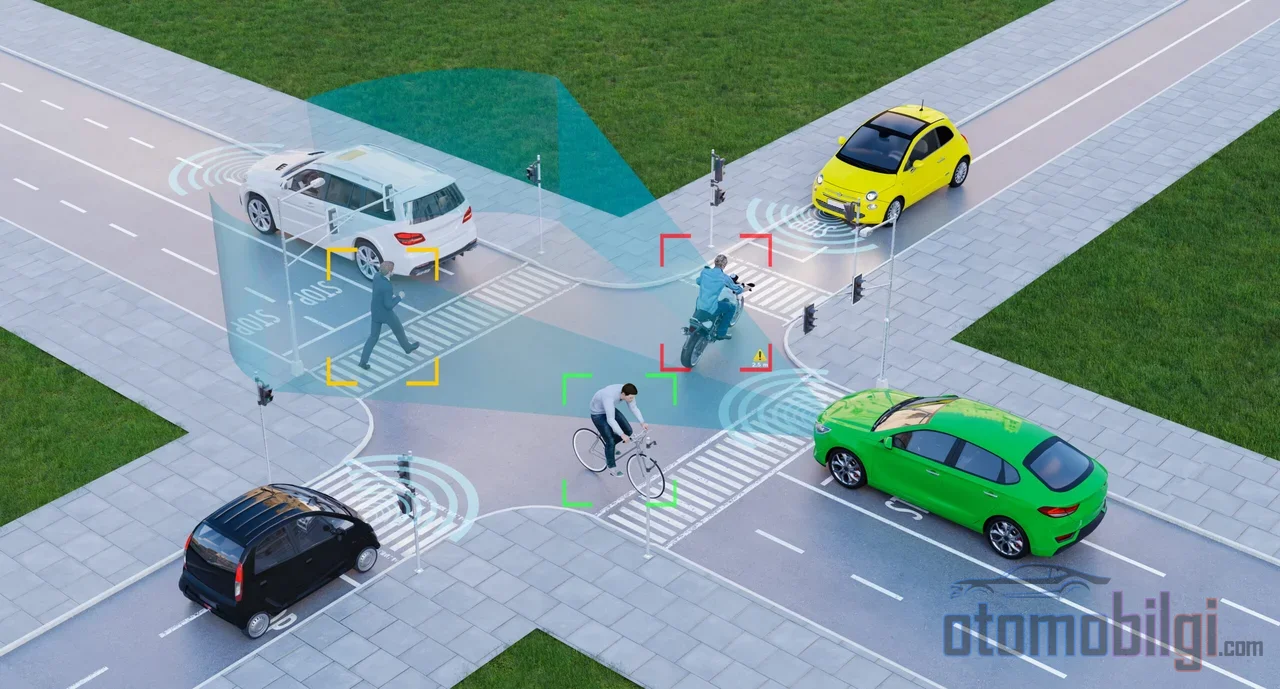
Hasonlítsunk egy dologhoz: Gondolj a Junction AEB-re, mint valakire, aki a kereszteződésben a figyelmét az útra összpontosítja. Ő is nemcsak mindent, ami felé jön, hanem azokat is megpróbálja kiszűrni, amelyek a saját kanyarodási pályájával metszeni fogják egymást. Az első kamera és a radar együttműködik, folyamatosan számítja a sebességet és a távolságot; ha lehetséges ütközést észlelnek, a fékek anélkül aktiválódnak, hogy neked le kellene nyomnod a pedált.
De van benne egy fizikai realitás is: a látószög. Az első érzékelők a járművet és a gyalogosokat a legjobban az elölről és oldalról érkező mozgásoknál tudják észlelni. Egy szemben jövő jármű sebessége a saját sebességeddel összeadódva duplájára emeli a záródási sebességet. Gondold csak el: te 30 kilométer/órás sebességgel kanyarodsz, a másik pedig 50 kilométer/órás sebességgel érkezik; a rendszer szemével nézve a két jármű egymáshoz nem percek, hanem másodpercek alatt közeledik. Egy folyamatosan figyelő és számító számítógép számára is ez nagyon rövid döntési időablakot jelent.
Van egy láthatatlansági probléma is: elöl álló jármű tökéletes függönyt jelenthet egy gyalogos számára. Ezt a helyzetet oklúziónak, azaz árnyékolásnak nevezik, és az AEB-érzékelő ilyen forgatókönyvekben nem tudja észlelni a gyalogost. Maga a csomópont is megnehezíti a dolgot; ismert tény, hogy a csomópont kialakítása befolyásolja, hova irányítja a vezető a figyelmét, és a vezetők legtöbbször nem tartják be az elsőbbségi szabályokat. Minél okosabb a rendszer, és minél több rejtőzik a függöny mögött, annál szűkebb lesz a biztonsági ráhagyás.
Sebességkülönbség és reakcióidő: Miért késik néha?
Most térjünk át a téma leglényegesebb részére: a sebességre. Lektorált biztonsági kutatások szerint 40 km/h feletti sebességnél a kanyarodó járműben, 60 km/h felett az egyenesen haladó járműben az AEB beavatkozása ritkán akadályozza meg teljesen az ütközést. Vagyis a rendszer valószínűleg fékezni fog, de nem feltétlenül tudja teljesen megakadályozni az ütközést. Egy másik tanulmányban, feltételezve egy 0,2 méteres biztonsági zónát, csak akkor sikerült a súlyos sérüléssel járó balesetek 59 százalékát megelőzni, ha kizárólag a kanyarodó járműben volt junction AEB; az alkalmazási stratégiától függően ez az arány 18 százalékra, sőt 14 százalékra is lecsökkenhet.
A reakcióidő is kritikus tényező. Szimulációkban, amikor a késleltetési idő 0,5 másodpercre nő, a figyelmeztetés alapú rendszernél a megelőzhető balesetek aránya 15 százalékra, a beavatkozó rendszernél 39 százalékra csökken. Az a fél másodperc kicsivel több, mint egy pislogás ideje; de egy pislogás a csomópontban a két jármű közötti távolság felébe kerülhet. A Toyota biztonsági kutatóközpontjának szimulációiban, vezetői beavatkozás nélkül, a csomóponti támogató rendszer a balesetek 93 százalékánál lépett működésbe; a balesetek 48 százalékát teljesen megelőzték, 45 százalékánál csökkentették a kárt. Vagyis a rendszer működik, de az eredményt a sebesség és az időzítés határozza meg.
A sebességkorlátok nem kizárólag a csomópontokra jellemzőek. A gyalogosokra tervezett AEB-rendszerek nagy részében az észlelési képesség kb. 40-60 km/h-s tartományban marad; a független tesztelő szervezetek is azt mondják, hogy az AEB 56 km/h-ig (35 mph) működik jól, magasabb sebességeknél pedig nehézségei vannak. A kereskedelmi járművekre vonatkozó források is azt mutatják, hogy a leghatékonyabb tartomány az alacsony és közepes sebesség, 65-80 km/h felett a legtöbb rendszer ütközésmegelőzési képessége korlátozott marad.
Gyalogos és kerékpáros: a csomópont legsebezhetőbb szereplői
A csomóponti kanyarok legérzékenyebb oldalai természetesen a járműön kívül lévők. Az új generációs AEB-szabványok ennek megfelelően íródnak: a rendszereknek járműütközéseknél 10-145 km/h, gyalogosütközéseknél 10-73 km/h tartományban, nappal és éjjel egyaránt hatékonyan kell működniük. Az Egyesült Államokban a NHTSA 2024-ben közzétett végleges szabálya is előírja, hogy az AEB-rendszer a közvetlen ütközést észlelje és reagáljon rá, mind az elöl haladó jármű, mind a gyalogos esetén. A tesztprotokollok is ebbe az irányba bővültek; az Euro NCAP jármű-jármű protokollja hét forgatókönyvet tartalmaz, a jármű-gyalogos és a jármű-kerékpáros forgatókönyveket pedig külön protokollal értékelik. Az ANCAP pedig 2020 óta végez ütközéselkerülési tesztet kereszteződésben a szembejövő forgalom felé forduláskor.
És mit mondanak az eredmények? A gyalogosokat és/vagy kerékpárosokat felismerő AEB-vel rendelkező járműveknél a teljes baleseti kockázat körülbelül 20 százalékos csökkenését mérték. Az is bebizonyosodott, hogy a kereszteződés-AEB rendszerek hozzájárulhatnak a kerékpáros balesetek csökkentéséhez; csakhogy a különböző rendszertervek eltérő eredményt adnak. Vannak biztató eredmények arra vonatkozóan, hogy városi átkelési forgatókönyvekben az AEB önmagában a balesetek, valamint a gyalogosok haláleseteinek és súlyos sérüléseinek többségét megelőzi. De a nappal és az éjszaka közötti különbség egészen más történet.
Miért külön téma az éjszakai teljesítmény?
Az éjszakai teszteken pontot nem szerzett járművekről kiderült, hogy vagy egyáltalán nem lassítottak, vagy a kabalaember megütése előtt csak very kevéssel csökkentették a sebességet. Rövid fényszóróval, növekvő sebességnél a gyalogosokat felismerő AEB figyelmeztetései és fékezése egyre később következik be; nappal viszont a helyzet szinte egyáltalán nem változik. Összefoglalva: nappal jó, éjjel nem. Ezért kereszteződésben való forduláskor, különösen esti órákban, nem a rendszerre, hanem a saját szemeidre kell hagyatkoznod.
Mikor megbízható, és mikor vagy egyedül?
Nézzük ezt tisztázni egy táblázattal. Az alábbi helyzetek nagy vonalakban azt térképezik fel, hogyan mutatkozik meg a kereszteződés-AEB a valóságban:
| Helyzet | Mit tud tenni a rendszer? |
|---|---|
| Kis sebességű (kb. 30-40 km/s alatt) fordulás, egyenesen szembejövő jármű | A figyelmeztetés és a fékezési beavatkozás a legvalószínűbb bekapcsolási forgatókönyv |
| A forduló jármű 40 km/s felett, a szembejövő jármű 60 km/s feletti sebessége | A teljes elkerülés ritkán lehetséges; a cél a kárcsökkentés |
| Átkelő gyalogos vagy kerékpáros | Egyes modellekben észlelik; de nem minden járműben szabvány |
| Az elöl haladó jármű mögé rejtőzött gyalogos (okklúzió) | Az érzékelő nem feltétlenül észleli a gyalogost |
| Állandó tárgyak, kerékpáros és gyalogos (egyes kereszteződés-AEB alkalmazásokban) | Nem ezeket a tárgyakat való észlelésre tervezték, nem biztos, hogy a szándék szerint működik |
| Éjszaka, rövid fényszóróval, nagy sebességgel | A figyelmeztetés és a fékezés később következik be |
A táblázatból levonható tanulság szerintem nagyon világos: A Junction AEB egy biztonsági háló, de a kötél végét mégis te tartod. Ráadásul az is fontos, hogy tudd: a rendszer nem tökéletes; felhasználói tapasztalatok is vannak olyan rendszerekről, amelyek árnyékokra, híd alatti elsötétülésekre vagy hasonló vizuális megtévesztésekre feleslegesen aktiválódnak. A téves riasztás egy bizonyos határig tolerálható, de a téves bizalom nem.
És mit kell tennem vezetőként?
Nővérei/bátyja tanácsával mondom neked: a kereszteződésben a szerepmegosztás a rendszerrel így működik. A rendszer folyamatosan figyel, korán figyelmeztet, szükség esetén fékez; de ha a kanyarba... ha az útkereszteződéshez érés előtt te észleled a veszélyt, arra a fékezésre egyáltalán nincs szükség. A kereszteződési balesetek egyik fő hozzájáruló tényezője a figyelemelterelésből eredő információhiány; kimutatták, hogy nemcsak a fiatal, hanem az idősebb vezetők sem fordítanak elegendő figyelmet a veszélyinformációt igénylő zónákra. Vagyis a valódi cél egy olyan kereszteződési fegyelem, amelyre a rendszernek egyáltalán nem is kell bekapcsolódnia.
Adjunk ehhez még egyet: hangsúlyozzák, hogy az automatikus rendszereknek erősebb intézkedésekre van szükségük ahhoz, hogy a vezető az úton maradjon, vagyis vezetőfigyelésre és a figyelem visszanyerésének módszereire. Ahogy a technológia fejlődik, a rendszerek szélesebb sebességtartományokban és jobb éjszakai teljesítménnyel fognak működni; már a mai szabványok is ebbe az irányba haladnak. De addig is a teljes figyelem a kereszteződésben a te feladatod, a fékezés az utolsó pillanatban a rendszeré.
Akkor foglaljuk össze a kérdés válaszát: Kereszteződésben az automatikus fékezőrendszer az első kamerák és radarok segítségével próbálja érzékelni a szemközti irányból kanyarodó járművet, valamint az átkelő gyalogost és kerékpárost; a kockázatot sebességből és távolságból számítja ki, először figyelmeztet, aztán fékez. Ez az érzékelés azonban alacsony sebességnél és jó látási viszonyok között megbízható; nagy sebességkülönbségnél, elfedett helyzetekben és éjszaka a rendszer elkéshet, vagy egyáltalán nem lát. Ezért a kereszteződés az a kritikus pont, ahol az AEB támogat, de soha nem vesz át mindent. A következő kereszteződésben elfordulásnál jelezz, lassíts, és a szemed az úton tartsd - bízz a rendszerben, de ahhoz, hogy bízz benne, ne hagyd rá mindent. Nem igaz, hogy ez csapatmunka?
Források
- Intelligent Emergency Braking | Innovation - Nissan Global
- Automatic emergency braking - Bosch Mobility
- How Does Automatic Emergency Braking Work?
- Intersection and Turn Assist - EVKX.net
- What is Automatic Emergency Braking (AEB) - TomTom
- Automatic & Enhanced Auto Emergency Braking - GMC Canada
- Opportunities and limitations for intersection collision avoidance - Sander 2017
- Injury mitigation estimates for an intersection driver assistance - Scanlon 2017
- Few vehicles excel in new nighttime test of pedestrian autobrake - IIHS
- Final rule: AEB systems for light vehicles - NHTSA (2024)