سیستم ترمز خودکار در تقاطعها چه چیزی را میبیند؟
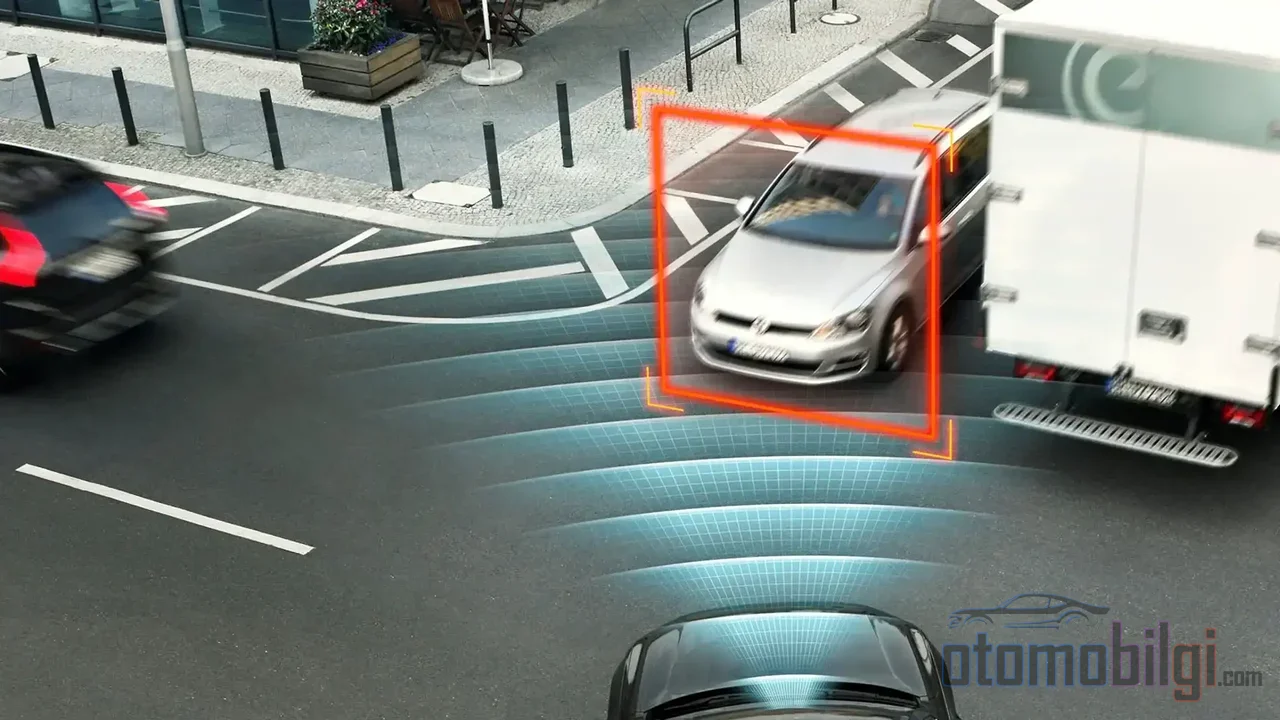
تصور کن در تقاطع راهنما زدی، آرام وارد پیچ شدی و دقیقاً در همان لحظه خودرویی از روبهرو مستقیم به سمت تو در حال آمدن است. آیا سیستم این لحظه را میبیند؟ سختترین آزمون ترمز اضطراری خودکار (AEB) دقیقاً همینجاست: ارزیابی خودروی روبهرو، عابر پیاده و دوچرخهسوار هنگام پیچیدن در تقاطع. این سیستمها که در حرکت مستقیم تقریباً همیشه نجاتت میدهند، چرا در سناریوی تقاطع اینقدر به سختی افتادهاند؟ بیا با هم نگاهی بیندازیم.
AEB تقاطع دقیقاً چه کاری انجام میدهد؟
اول از اصول شروع کنیم. ترمز اضطراری خودکار یک سیستم ایمنی است که محیط اطراف خودرو را بهطور پیوسته زیر نظر دارد و زمانی که خطر برخورد ایجاد شود، بدون اینکه تو پدال را فشار دهی، در ترمزها مداخله میکند. هدف آن حفاظت نهتنها از تو، بلکه از عابران پیاده و دوچرخهسواران نیز هست. در حرکت مستقیم این کار نسبتاً ساده است: فاصله تا خودروی جلویی و سرعت محاسبه میشود، اگر خطر وجود داشته باشد هشدار میآید و سپس ترمز فعال میشود.
اما سناریوی تقاطع بازی کاملاً متفاوتی است. این قابلیت که Junction AEB نامیده میشود، بهویژه هنگام پیچیدن به چپ یا راست هشدار میدهد که تو در مسیر خودرویی که از روبهرو مستقیم میآید قرار خواهی گرفت. خب چطور این را متوجه میشود؟ برای مثال سیستمی متشکل از یک دوربین نصبشده در قسمت بالای شیشه جلو و رادارهای جلویی، خودروها، عابران پیاده و دوچرخهسواران را شناسایی میکند. در محاسبه خطر برخورد، سرعت خودرو و فاصله تا جسم استفاده میشود. ابتدا هشدار تصویری و صوتی میآید، سپس یک ترمز خودکار ملایم؛ اگر تو واکنش نشان ندهی، بلافاصله قبل از برخورد ترمز اضطراری کامل اعمال میشود.
برخی خودروسازان کار را یک قدم جلوتر میبرند: مدلهایی وجود دارند که در حین پیچیدن به راست در تقاطع، خودروهای مستقیمرونده از روبهرو، خودروهای در حال نزدیک شدن از دو طرف و عابران پیادهای که از خیابان عبور میکنند را شناسایی میکنند؛ در برخی از آنها برای اجسامی که از کنار نزدیک میشوند، از رادار جانبی نیز استفاده میشود. یعنی سیستم در واقع نه با یک زاویه دید، بلکه با همکاری چند حسگر کار میکند.
نکات برجسته
- مداخلات AEB در سرعتهای بالای 40 کیلومتر بر ساعت برای خودروی در حال پیچیدن و بالای 60 کیلومتر بر ساعت برای خودروی روبهرو، بهندرت میتوانند برخورد را بهطور کامل مهار کنند.
- Junction AEB میتواند تصادفات خودروی در حال پیچیدن در تقاطع را در شرایط بهینه تا ٪59 کاهش دهد؛ بسته به استراتژی، این نرخ میتواند به ٪14-18 کاهش یابد.
- در خودروهای مجهز به AEB با تشخیص عابر پیاده، خطر کلی تصادف تقریباً ٪20 کاهش یافته به نظر میرسد.
- زمانی که تأخیر سیستم به 0.5 ثانیه برسد، نرخ تصادفات قابل پیشگیری بهطور جدی افزایش مییابد.
چشم سیستم به کجا نگاه میکند؟ منطق حسگرها
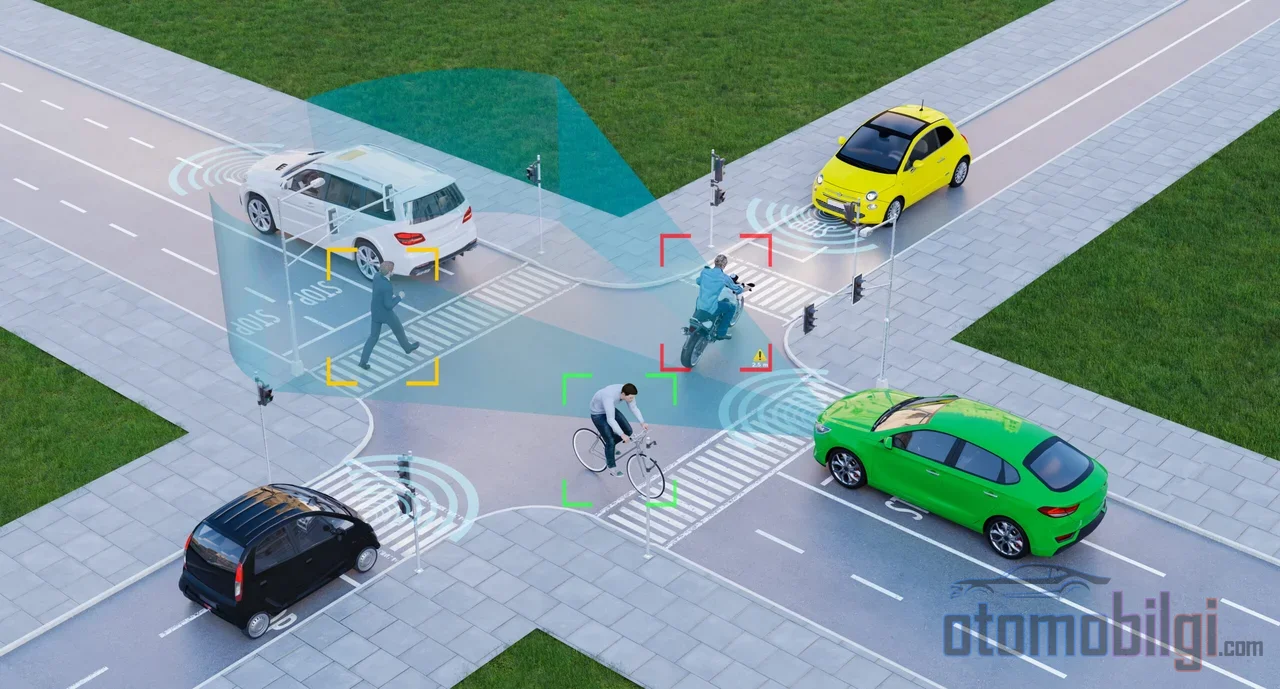
بیا آن را به چیزی تشبیه کنیم: Junction AEB را مانند فردی تصور کن که توجهش در تقاطع معطوف به جاده است. او نیز سعی میکند نهفقط هر چیزی که به سمتش میآید، بلکه مواردی را که با مسیر پیچ خود تلاقی خواهند کرد را تشخیص دهد. دوربین جلو و رادار با هم کار میکنند، سرعت و فاصله را بهطور پیوسته محاسبه میکنند؛ زمانی که برخورد احتمالی شناسایی شود، بدون اینکه لازم باشد تو پدال را فشار دهی، ترمزها فعال میشوند.
اما در این میان یک واقعیت فیزیکی وجود دارد: زاویه دید. حسگرهای جلو، خودرو و عابر پیاده را بهترین حالت در حرکتهای از جلو و از کنار ثبت میکنند. سرعت وسیله نقلیهای که از جهت مخالف میآید، وقتی با سرعت تو ترکیب میشود، سرعت بستهشدن دو برابر میشود. فکر کن، تو با سرعت 30 کیلومتر در ساعت پیچ میزنی و طرف مقابل با سرعت 50 کیلومتر در ساعت میآید؛ از دید سیستم، دو خودرو در عرض چند ثانیه - نه چند دقیقه - به هم نزدیک میشوند. حتی برای یک کامپیوتر که مدام رصد و محاسبه میکند، این یعنی پنجره تصمیمگیری بسیار کوتاهی است.
یک مشکل دیگر هم دیدهنشدن است: یک خودروی متوقف در جلو میتواند پردهای بینقص برای یک عابر پیاده باشد. به این وضعیت اکلوزیون یا سایهاندازی میگویند و سنسور AEB در چنین سناریوهایی ممکن است عابر پیاده را تشخیص ندهد. خود تقاطع هم کار را سختتر میکند؛ این یک واقعیت شناختهشده است که چیدمان تقاطع بر تمرکز راننده تأثیر میگذارد و رانندهها اغلب حق تقدم را رعایت نمیکنند. هرچه سیستم هوشمندتر باشد و هرچه پشت پرده بیشتر پنهان باشد، حاشیه امنیت ناچیزتر میشود.
اختلاف سرعت و زمان واکنش: چرا گاهی دیر میشود؟
حالا برویم سراغ حساسترین بخش ماجرا: سرعت. بر اساس پژوهشهای داوریشده ایمنی، در سرعتهای بالای 40 کیلومتر بر ساعت برای خودروی پیچزننده و بالای 60 کیلومتر بر ساعت برای خودروی مستقیمرو، مداخلات AEB بهندرت برخورد را کاملاً پیشگیری میکند. یعنی به احتمال زیاد سیستم ترمز میکند، اما ممکن است نتواند برخورد را بهطور کامل برطرف کند. در مطالعهای دیگر، با فرض یک منطقه ایمنی 0.2 متری، تنها در حالتی که فقط خودروی پیچزننده مجهز به junction AEB باشد، 59 درصد تصادفات جدی با نفوذ قابل پیشگیری بود؛ بسته به استراتژی اجرا، این نرخ میتواند تا 18 درصد و 14 درصد کاهش یابد.
زمان واکنش هم عامل حیاتی است. در شبیهسازیها وقتی زمان تأخیر به 0.5 ثانیه میرسد، نرخ تصادفات قابل پیشگیری در سیستم مبتنی بر هشدار به 15 درصد و در سیستم مداخلهگر به 39 درصد سقوط میکند. آن نیم ثانیه کمی بیشتر از duration یک پلکزدن است؛ اما یک پلکزدن در تقاطع میتواند بهای نصف فاصله بین دو خودرو باشد. در شبیهسازیهای مرکز تحقیقات ایمنی تویوتا، وقتی راننده مداخله نمیکرد، سیستم پشتیبانی تقاطع در 93 درصد تصادفات فعال شد؛ 48 درصد تصادفات کاملاً پیشگیری شد و در 45 درصد خسارت کاهش یافت. یعنی سیستم کار میکند، اما نتیجه را سرعت و زمانبندی تعیین میکند.
محدودیتهای سرعت هم مختص تقاطع نیستند. در بیشتر سیستمهای AEB طراحیشده برای عابران پیاده، قابلیت تشخیص در محدوده حدود 40–60 کیلومتر بر ساعت باقی میماند؛ نهادهای آزمون مستقل هم میگویند AEB تا 56 کیلومتر بر ساعت (35 مایل بر ساعت) خوب کار میکند ولی در سرعتهای بالا به مشکل میخورد. حتی منابع مربوط به خودروهای تجاری نشان میدهند مؤثرترین محدوده سرعتهای پایین و متوسط است و بالای 65–80 کیلومتر بر ساعت قابلیت بیشتر سیستمها در پیشگیری از برخورد محدود میماند.
عابر پیاده و دوچرخهسوار: آسیبپذیرترین بازیگران تقاطع
حساسترین جنبه پیچهای تقاطع، البته، کسانی هستند که خارج از خودرو هستند. استانداردهای نسل جدید AEB بر همین اساس نوشته میشوند: سیستمها باید در برخوردهای خودرو در محدوده 10–145 کیلومتر بر ساعت و در برخوردهای عابر پیاده در محدوده 10–73 کیلومتر بر ساعت، هم در روز و هم در شب مؤثر کار کنند. قانون نهایی NHTSA که در سال 2024 در آمریکا منتشر شد نیز الزام میکند که سیستم AEB هم برخورد نزدیک با خودروی جلویی و هم با عابر پیاده را تشخیص دهد و واکنش نشان دهد. پروتکلهای آزمون نیز در همین جهت گسترش یافتهاند؛ پروتکل خودرو-خودروی Euro NCAP شامل هفت سناریو است و سناریوهای خودرو-عابر پیاده و خودرو-دوچرخهسوار با یک پروتکل جداگانه ارزیابی میشوند. ANCAP نیز از سال 2020 آزمون جلوگیری از برخورد در هنگام گردش به سمت ترافیک روبهرو در تقاطع را انجام میدهد.
اما نتایج چه میگویند؟ در خودروهای دارای AEB با تشخیص عابر پیاده و/یا دوچرخهسوار، کاهش تقریبی 20 درصدی در خطر کلی تصادف اندازهگیری شده است. همچنین نشان داده شده که سیستمهای AEB تقاطع میتوانند به کاهش تصادفات دوچرخهسواران کمک کنند؛ فقط طراحیهای متفاوت سیستم، نتایج متفاوتی به همراه دارند. در سناریوهای عبور شهری، یافتههای امیدوارکنندهای وجود دارد مبنی بر اینکه AEB به تنهایی بیشتر تصادفات و مرگها یا جراحات شدید عابران پیاده را پیشگیری میکند. اما تفاوت میان روز و شب، راستی که داستانی کاملاً متفاوت است.
چرا عملکرد در شب یک موضوع جداگانه است؟
مشاهده شده که خودروهایی که در آزمونهای شبانه نمرهای کسب نکردهاند، یا اصلاً سرعتشان را کم نکردهاند یا پیش از برخورد با مانکن، سرعت را بسیار اندکی کاهش دادهاند. با نور پایین، هرچه سرعت بیشتر شود، هشدارها و ترمزگیری AEB با تشخیص عابر پیاده دیرتر اتفاق میافتد؛ در حالی که در روز وضعیت تقریباً هیچ تغییری نمیکند. خلاصه: روز خوب، شب نه. به همین دلیل هنگام گردش در تقاطعها، بهویژه در ساعات عصر، باید به چشمان خودتان اعتماد کنید نه به سیستم.
در چه شرایطی قابل اعتماد است و در چه شرایطی تنها هستید؟
بیایید این را با یک جدول روشن کنیم. وضعیتهای زیر، نقشه تقریبی نحوه عملکرد AEB تقاطع در دنیای واقعی است:
| وضعیت | سیستم چه کاری از دستش برمیآید؟ |
|---|---|
| گردش با سرعت پایین (حدود زیر 30-40 کیلومتر بر ساعت)، خودروی مستقیم رو به رو | هشدار و مداخله ترمزی محتملترین سناریوی فعالسازی است |
| سرعت خودروی در حال گردش بالای 40 کیلومتر بر ساعت و سرعت خودروی مقابل بالای 60 کیلومتر بر ساعت | پیشگیری کامل بهندرت ممکن است؛ هدف، کاهش خسارت است |
| عابر پیاده یا دوچرخهسواری که از عرض جاده عبور میکند | در برخی مدلها تشخیص داده میشود؛ اما در همه خودروها استاندارد نیست |
| عابر پیادهای که پشت خودروی جلویی پنهان شده (انسداد دید) | سنسور ممکن است نتواند عابر پیاده را تشخیص دهد |
| اشیاء ثابت، دوچرخهسوار و عابر پیاده (در برخی پیادهسازیهای AEB تقاطع) | برای تشخیص این اشیاء طراحی نشده و ممکن است همانطور که هدفگذاری شده عمل نکند |
| شب، سرعت بالا با نور پایین | هشدار و ترمزگیری دیرتر اتفاق میافتد |
درس این جدول به نظرم بسیار روشن است: Junction AEB یک تور ایمنی است، اما سر قلاب را همچنان خودت گرفتی. علاوه بر این، دانستن اینکه سیستم بینقص نیست هم مهم است؛ تجربههای کاربری درباره سیستمهایی که بهطور غیرضروری بهسایهها، تاریکی زیر پلها یا فریبهای بصری مشابه واکنش نشان میدهند نیز وجود دارد. هشدار اشتباه تا حدی قابل تحمل است، اما اعتماد کورکورانه هرگز.
پس بهعنوان راننده چه باید بکنم؟
این را با توصیه یک دوست بزرگتر میگویم: تقسیم نقش سیستم در تقاطع چنین است. سیستم مدام زیر نظر میگیرد، زود هشدار میدهد و در صورت نیاز ترمز میکند؛ اما اگر تو پیش از ورود به تقاطع خطر را ببینی، آن ترمزگیری اصلا لازم نمی شود. یکی از عوامل اصلی مؤثر در تصادفات تقاطع، کمبود اطلاعات ناشی از پرت شدن توجه است؛ نشان داده شده که به ویژه حتی در رانندگان مسن - و نه فقط جوان - توجه کافی به مناطقی که نیازمند اطلاعات خطر است داده نمی شود. یعنی هدف اصلی، ایجاد نظمی در تقاطع است که سیستم اصلا مجبور به فعال شدن نشود.
این را هم اضافه کنیم: اظهار می شود که سیستم های خودکار برای حفظ توجه راننده در مسیر، به اقدامات قوی تری یعنی روش های پایش راننده و بازیابی توجه نیاز دارند. با پیشرفت فناوری، سیستم ها در بازه های سرعتی گسترده تر و با عملکرد بهتر در شب کار خواهند کرد؛ حتی استانداردهای امروزی نیز به سمت همین جهت حرکت می کنند. اما تا آن روز، دقت کامل در تقاطع وظیفه توست و ترمزگیری در آخرین لحظه کار سیستم.
حالا پاسخ پرسش را جمع بندی کنیم: در تقاطع ها، سیستم ترمز خودکار سعی می کند خودرویی که از جهت مقابل در حال پیچیدن است و عابر پیاده و دوچرخه سویی که از عرض جاده عبور می کنند را با دوربین جلو و رادارها تشخیص دهد؛ ریسک را بر اساس سرعت و فاصله محاسبه می کند، ابتدا هشدار می دهد و سپس ترمز می گیرد. با این حال این تشخیص در سرعت های پایین و در شرایط دید باز قابل اعتماد است؛ در اختلاف سرعت بالا، در حالت های سایه اندازی و در شب ها سیستم ممکن است دیر واکنش نشان دهد یا اصلا چیزی نبیند. به همین دلیل تقاطع، همان نقطه حساسی است که AEB در آن پشتیبانی می کند اما هرگز آن را به عهده نمی گیرد. در پیچ بعدی تقاطع راهنما بزن، سرعت را کم کن و چشمت را به جاده بدوز - به سیستم اعتماد کن، اما برای اعتماد کردن، همه چیز را به آن واگذار نکن. به نظر تو این کار تیمی نیست؟
منابع
- Intelligent Emergency Braking | Innovation - Nissan Global
- Automatic emergency braking - Bosch Mobility
- How Does Automatic Emergency Braking Work?
- Intersection and Turn Assist - EVKX.net
- What is Automatic Emergency Braking (AEB) - TomTom
- Automatic & Enhanced Auto Emergency Braking - GMC Canada
- Opportunities and limitations for intersection collision avoidance - Sander 2017
- Injury mitigation estimates for an intersection driver assistance - Scanlon 2017
- Few vehicles excel in new nighttime test of pedestrian autobrake - IIHS
- Final rule: AEB systems for light vehicles - NHTSA (2024)