অটোমেটিক ব্রেক সিস্টেম ক্রসিংয়ে কী দেখে?
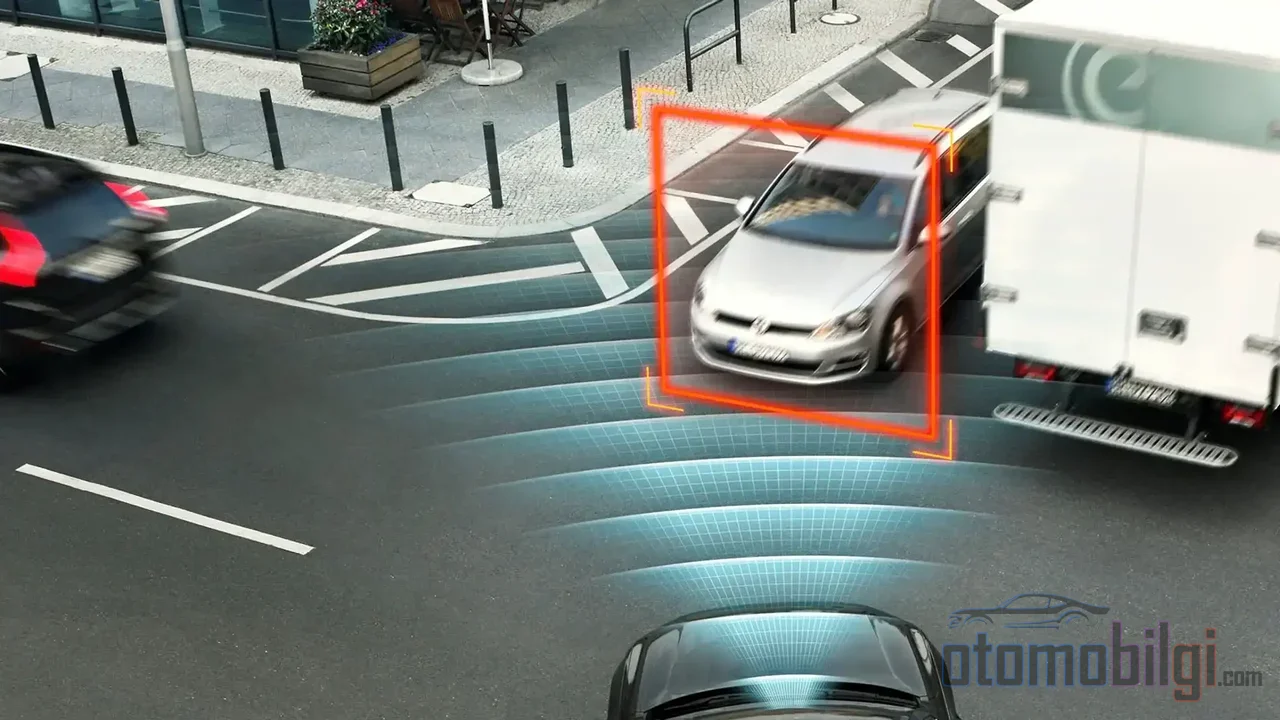
কল্পনা করো, জংশনে তুমি সিগন্যাল দিয়েছ, ধীরে মোড় নিচ্ছ, আর ঠিক সেই মুহূর্তে সামনের দিক থেকে একটা গাড়ি সোজা তোমার দিকে এগিয়ে আসছে। সিস্টেম কি এই মুহূর্তটা দেখতে পাচ্ছে? এখানেই অটোমেটিক ইমার্জেন্সি ব্রেকিংয়ের (AEB) সবচেয়ে কঠিন পরীক্ষা: জংশনে মোড় নেওয়ার সময় সামনে আসা গাড়ি, পথচারী এবং সাইকেল আরোহীকে মূল্যায়ন করা। সোজা পথে প্রায় গায়ে গায়ে লাগিয়ে দেওয়ার মতো কাজ করা এই সিস্টেমগুলো জংশনের পরিস্থিতিতে এত কঠিন কেন? চলো একসাথে দেখি।
জংশন AEB আসলে ঠিক কী করে?
প্রথমে মূল বিষয় থেকে শুরু করি। অটোমেটিক ইমার্জেন্সি ব্রেকিং এমন একটি নিরাপত্তা ব্যবস্থা যা গাড়ির আশেপাশে ক্রমাগত নজর রাখে এবং সংঘর্ষের ঝুঁকি তৈরি হলে তুমি প্যাডেলে পা দেওয়ার আগেই ব্রেকে হস্তক্ষেপ করে। এটি কেবল তোমাকে নয়, পথচারী এবং সাইকেল আরোহীদেরও সুরক্ষা দেওয়ার লক্ষ্যে কাজ করে। সোজা পথে এই কাজটি তুলনামূলক সহজ: সামনের গাড়ির সাথে দূরত্ব এবং গতি হিসাব করা হয়, ঝুঁকি থাকলে সতর্কবার্তা আসে, তারপর ব্রেক সক্রিয় হয়।
কিন্তু জংশনের পরিস্থিতি সম্পূর্ণ ভিন্ন একটি খেলা। Junction AEB নামে পরিচিত এই সক্ষমতা বিশেষ করে বাঁ বা ডান দিকে মোড় নেওয়ার সময় সতর্ক করে যে তুমি সামনে থেকে সোজা আসা একটি গাড়ির পথে প্রবেশ করতে যাচ্ছ। কিন্তু এটা কীভাবে বুঝতে পারে? উদাহরণস্বরূপ, উইন্ডশিল্ডের উপরের অংশে লাগানো একটি ক্যামেরা এবং সামনের রাডার নিয়ে গঠিত একটি সিস্টেম গাড়ি, পথচারী এবং সাইকেল আরোহীদের শনাক্ত করে। সংঘর্ষের ঝুঁকি হিসাব করার সময় গাড়ির গতি এবং বস্তুর দূরত্ব ব্যবহার করা হয়। প্রথমে দৃশ্যমান এবং শ্রবণযোগ্য সতর্কবার্তা আসে, এরপর হালকা একটি অটোমেটিক ব্রেক; তুমি সাড়া না দিলে সংঘর্ষের ঠিক আগে পূর্ণ ইমার্জেন্সি ব্রেক প্রয়োগ করা হয়।
কিছু নির্মাতা বিষয়টিকে আরও এক ধাপ এগিয়ে নিচ্ছে: এমন মডেল আছে যা জংশনে ডান দিকে মোড় নেওয়ার সময় সামনে থেকে সোজা আসা গাড়ি, দুই পাশ থেকে আসা গাড়ি এবং রাস্তা পার হওয়া পথচারীদের শনাক্ত করে; কিছুতে পাশ থেকে আসা বস্তুর জন্য আলাদাভাবে সাইড রাডারও ব্যবহার করা হয়। অর্থাৎ সিস্টেমটি আসলে একটিমাত্র দৃষ্টিকোণ নয়, বরং কয়েকটি সেন্সরের যৌথ প্রচেষ্টায় কাজ করে।
উল্লেখযোগ্য তথ্য
- মোড় নেওয়া গাড়িতে 40 km/s এর উপরে, সোজা আসা গাড়িতে 60 km/s এর উপরে গতিতে AEB-এর হস্তক্ষেপ সংঘর্ষকে খুব কমই সম্পূর্ণভাবে ঠেকাতে পারে।
- Junction AEB সর্বোত্তম পরিস্থিতিতে জংশনে মোড় নেওয়া গাড়ির দুর্ঘটনা %59 পর্যন্ত কমাতে পারে; কৌশলের উপর নির্ভর করে এই হার %14–18-এ নেমে আসতে পারে।
- পথচারী শনাক্তকারী AEB-যুক্ত গাড়িতে সাধারণ দুর্ঘটনার ঝুঁকি প্রায় %20 কমেছে বলে মনে হয়।
- বিলম্বের সময় 0.5 সেকেন্ডে পৌঁছালে প্রতিরোধযোগ্য দুর্ঘটনার হার উল্লেখযোগ্যভাবে বেড়ে যায়।
সিস্টেমের চোখ কোথায় পড়ে? সেন্সরের যুক্তি
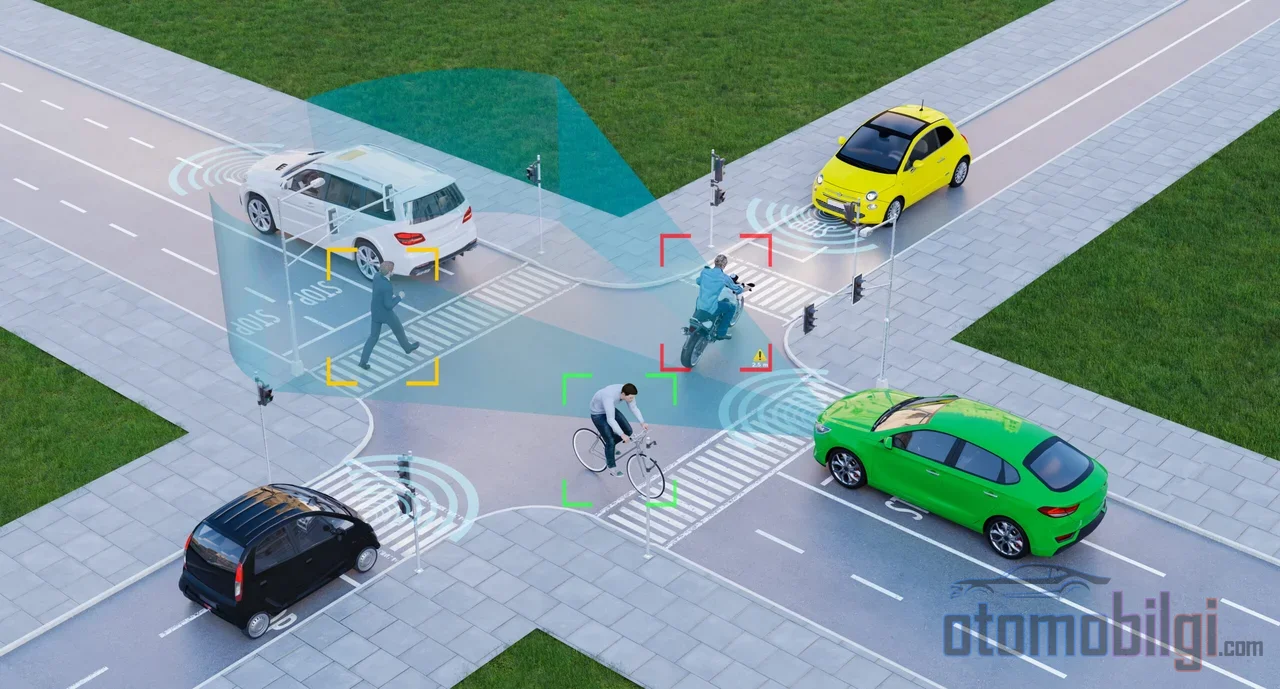
একটা উদাহরণ দিই: Junction AEB-কে জংশনে যত্নের সাথে রাস্তার দিকে তাকিয়ে থাকা একজন মানুষের মতো ভাবো। সেও কেবল নিজের দিকে আসা সবকিছু নয়, বরং নিজের মোড়ের পথের সাথে সংঘর্ষ হতে যাওয়া বস্তুগুলো আলাদা করার চেষ্টা করে। সামনের ক্যামেরা ও রাডার একসাথে কাজ করে, গতি ও দূরত্ব ক্রমাগত হিসাব করে; সম্ভাব্য সংঘর্ষ শনাক্ত হলে তুমি প্যাডেল টিপবে না, এমন অবস্থাতেই ব্রেক সক্রিয় করা হয়।
কিন্তু এর মধ্যে পদার্থবিজ্ঞানের একটি বাস্তবতা রয়েছে: দৃষ্টির কোণ। সামনের সেন্সরগুলো গাড়ি ও পথচারীকে সবচেয়ে ভালোভাবে শনাক্ত করে সামনে এবং পাশ থেকে আসা গতিবিধিতে। বিপরীত দিক থেকে আসা একটি গাড়ির গতি তোমার গতির সাথে মিলে গেলে সংঘর্ষের গতি দ্বিগুণ হয়ে যায়। ভাবো তো, তুমি ৩০ কিমি/ঘণ্টা গতিতে মোড় নিচ্ছ, আর সামনেরটা ৫০ কিমি/ঘণ্টা গতিতে আসছে; সিস্টেমের দৃষ্টিতে দেখলে দুটি গাড়ি একে অপরের কাছে মিনিট নয়, সেকেন্ডের মধ্যে এগিয়ে আসে। ক্রমাগত পর্যবেক্ষণ ও হিসাব করা একটি কম্পিউটারের জন্যও এটি খুবই সংক্ষিপ্ত একটি সিদ্ধান্তের সময়সীমা।
আর একটি সমস্যা হলো দেখা না যাওয়া: সামনে দাঁড়িয়ে থাকা একটি গাড়ি কোনো পথচারীর জন্য নিখুঁত পর্দা হতে পারে। এই পরিস্থিতিকে অক্লুশন বা আড়াল হওয়া বলা হয়, এবং এমন পরিস্থিতিতে AEB সেন্সর পথচারীকে শনাক্ত করতে পারে না। মোড় নিজেই কাজকে কঠিন করে তোলে; মোড়ের বিন্যাস ড্রাইভারের মনোযোগ কোথায় দেবে তা প্রভাবিত করে এবং ড্রাইভাররা প্রায়শই অগ্রাধিকারের নিয়ম মানেন না - এটি একটি পরিচিত সত্য। সিস্টেম যত বুদ্ধিমান, পর্দার আড়ালে যত বেশি লুকিয়ে থাকে, নিরাপত্তার মার্জিন তত সংকুচিত হয়।
গতির পার্থক্য এবং প্রতিক্রিয়ার সময়: কেন মাঝে মাঝে দেরি হয়?
এবার চলুন বিষয়ের সবচেয়ে গুরুত্বপূর্ণ অংশে আসি: গতি। পিয়ার-রিভিউড নিরাপত্তা গবেষণা অনুযায়ী, মোড় নেওয়া গাড়িতে ৪০ কিমি/ঘণ্টা-এর বেশি এবং সোজা চলমান গাড়িতে ৬০ কিমি/ঘণ্টা-এর বেশি গতিতে AEB-এর হস্তক্ষেপ খুব কমই সংঘর্ষ সম্পূর্ণরূপে প্রতিরোধ করে। অর্থাৎ সিস্টেম সম্ভবত ব্রেক করবে, কিন্তু সংঘর্ষ সম্পূর্ণভাবে আটকাতে পারবে না। আরেকটি গবেষণায়, ০.২ মিটার নিরাপত্তা অঞ্চল ধরে নিলে, শুধুমাত্র মোড় নেওয়া গাড়িতে junction AEB থাকা অবস্থায় মারাত্মক সংঘর্ষের ৫৯ শতাংশ প্রতিরোধ করা সম্ভব হয়েছিল; বাস্তবায়ন কৌশলের উপর নির্ভর করে এই হার ১৮ শতাংশ এবং ১৪ শতাংশ পর্যন্ত কমে যেতে পারে।
প্রতিক্রিয়ার সময়ও একটি গুরুত্বপূর্ণ বিষয়। সিমুলেশনে বিলম্ব ০.৫ সেকেন্ডে পৌঁছালে সতর্কতা-ভিত্তিক সিস্টেমে প্রতিরোধযোগ্য দুর্ঘটনার হার ১৫ শতাংশে এবং হস্তক্ষেপকারী সিস্টেমে ৩৯ শতাংশে নেমে আসে। সেই আধা সেকেন্ড একটি চোখের পলক পড়ার সময়ের সামান্য বেশি; কিন্তু মোড়ে একটি চোখের পলক দুটি গাড়ির মধ্যে দূরত্বের অর্ধেকের মূল্য হতে পারে। Toyota-র নিরাপত্তা গবেষণা কেন্দ্রের সিমুলেশনে, ড্রাইভারের হস্তক্ষেপ ছাড়া মোড় সহায়তা সিস্টেম দুর্ঘটনার ৯৩ শতাংশে সক্রিয় হয়েছিল; দুর্ঘটনার ৪৮ শতাংশ সম্পূর্ণরূপে প্রতিরোধ করা হয়েছিল এবং ৪৫ শতাংশে ক্ষতি হ্রাস করা হয়েছিল। অর্থাৎ সিস্টেম কাজ করে, কিন্তু ফলাফল নির্ধারণ করে গতি এবং সময়।
গতিসীমা শুধু মোড়ের জন্য নয়। পথচারীদের জন্য ডিজাইন করা AEB সিস্টেমের বেশিরভাগেই শনাক্তকরণ ক্ষমতা প্রায় ৪০-৬০ কিমি/ঘণ্টা পরিসরে সীমাবদ্ধ; স্বাধীন পরীক্ষা সংস্থাগুলিও বলছে AEB ৫৬ কিমি/ঘণ্টা (৩৫ mph) পর্যন্ত ভালো কাজ করে, কিন্তু উচ্চ গতিতে সংগ্রাম করে। বাণিজ্যিক যানবাহন সংক্রান্ত সূত্রগুলিও দেখায় যে সবচেয়ে কার্যকর পরিসর হলো কম ও মধ্যম গতি, এবং ৬৫-৮০ কিমি/ঘণ্টা-এর উপরে বেশিরভাগ সিস্টেমের সংঘর্ষ প্রতিরোধের ক্ষমতা সীমিত থাকে।
পথচারী এবং সাইকেল আরোহী: মোড়ের সবচেয়ে দুর্বল অংশগ্রহণকারী
মোড়ে মোড় নেওয়ার সবচেয়ে স্পর্শকাতর দিক, অবশ্যই, যানবাহনের বাইরের মানুষ। নতুন প্রজন্মের AEB স্ট্যান্ডার্ড সেই অনুযায়ী লেখা হচ্ছে: সিস্টেমগুলোর গাড়ির সংঘর্ষে 10-145 km/s এবং পথচারী সংঘর্ষে 10-73 km/s গতির মধ্যে, দিন ও রাতে কার্যকরভাবে কাজ করতে হবে। যুক্তরাষ্ট্রে NHTSA-র 2024 সালে প্রকাশিত চূড়ান্ত বিধিও শর্ত দিচ্ছে যে AEB সিস্টেম সামনের গাড়ি এবং পথচারী-উভয়ের সঙ্গে ঘনিষ্ঠ সংঘর্ষ শনাক্ত করে সাড়া দিতে পারবে। পরীক্ষার প্রোটোকলও এই দিকেই সম্প্রসারিত হয়েছে; Euro NCAP-এর গাড়ি-গাড়ি প্রোটোকলে সাতটি দৃশ্যপট রয়েছে, আর গাড়ি-পথচারী ও গাড়ি-সাইকেলআরোহী দৃশ্যপট আলাদা প্রোটোকলের মাধ্যমে মূল্যায়ন করা হয়। ANCAP অন্যদিকে 2020 সাল থেকে সংযোগস্থলে বিপরীতমুখী ট্রাফিকের দিকে ঘোরার সময় সংঘর্ষ এড়ানোর পরীক্ষা চালাচ্ছে।
তাহলে ফলাফলগুলো কী বলছে? পথচারী এবং/অথবা সাইকেলআরোহী শনাক্তকারী AEB-যুক্ত গাড়িগুলোতে সামগ্রিক দুর্ঘটনার ঝুঁকিতে প্রায় 20 শতাংশ হ্রাস পরিমাপ করা হয়েছে। সংযোগস্থলের AEB সিস্টেমগুলো সাইকেলআরোহীদের দুর্ঘটনা কমাতে অবদান রাখতে পারে-এটাও প্রমাণিত হয়েছে; তবে ভিন্ন সিস্টেম ডিজাইন ভিন্ন ফল দিচ্ছে। শহুরে চলাচলের দৃশ্যপটে AEB নিজেই দুর্ঘটনা এবং পথচারীদের মৃত্যু বা গুরুতর আহতের বেশিরভাগ ঠেকাতে পারে-এমন আশাব্যঞ্জক তথ্যও আছে। কিন্তু দিন আর রাতের মধ্যে পার্থক্যটা, কপাল খারাপ, সম্পূর্ণ আলাদা গল্প।
রাতের কর্মক্ষমতা কেন আলাদা বিষয়?
দেখা গেছে, রাতের পরীক্ষায় নম্বর পাওয়া থেকে যাওয়া গাড়িগুলো হয় একেবারে ধীর হয়নি, নয়তো ডামিতে ধাক্কা লাগার আগে খুব অল্পই গতি কমিয়েছে। লো বিমে গতি বাড়ার সঙ্গে সঙ্গে পথচারী শনাক্তকারী AEB-এর সতর্কতা ও ব্রেকিং আরও দেরিতে ঘটছে; দিনের বেলায় অবস্থা প্রায় একটুও বদলাচ্ছে না। সারসংক্ষেপ: দিনে ভালো, রাতে নয়। তাই সংযোগস্থলে বাঁক নেওয়ার সময়-বিশেষ করে সন্ধ্যার সময়ে-সিস্টেমের ওপর নয়, নিজের চোখের ওপর ভরসা করা দরকার।
কোন পরিস্থিতিতে নির্ভরযোগ্য, কোন পরিস্থিতিতে একা?
চলুন এটা একটা টেবিল দিয়ে স্পষ্ট করি। নিচের পরিস্থিতিগুলো হলো বাস্তব জগতে সংযোগস্থল AEB কেমন আচরণ করে তার একটা আন্দাজ মানচিত্র:
| পরিস্থিতি | সিস্টেম কী করতে পারে? |
|---|---|
| কম গতিতে (প্রায় 30-40 km/s-এর নিচে) বাঁক নেওয়ার সময় সামনে থেকে সোজা আসছে এমন গাড়ি | সতর্কতা ও ব্রেক হস্তক্ষেপ সবচেয়ে সম্ভাব্য সক্রিয় হওয়ার দৃশ্যপট |
| বাঁক নেওয়া গাড়িতে 40 km/s-এর বেশি এবং বিপরীত গাড়িতে 60 km/s-এর বেশি গতি | সম্পূর্ণ প্রতিরোধ বিরলভাবেই সম্ভব; লক্ষ্য হলো ক্ষতি কমানো |
| রাস্তা পার হচ্ছে এমন পথচারী বা সাইকেলআরোহী | কিছু মডেলে শনাক্ত হচ্ছে; তবে সব গাড়িতে এটি আদর্শ নয় |
| সামনের গাড়ির আড়ালে লুকানো পথচারী (অক্লুশন) | সেন্সর পথচারীকে শনাক্ত করতে না-ও পারে |
| স্থির বস্তু, সাইকেলআরোহী ও পথচারী (কিছু সংযোগস্থল AEB প্রয়োগে) | এই বস্তুগুলো শনাক্ত করার জন্য এটি ডিজাইন করা হয়নি, তাই উদ্দেশ্য অনুযায়ী কাজ নাও করতে পারে |
| রাতে, লো বিমে উচ্চ গতি | সতর্কতা ও ব্রেকিং আরও দেরিতে ঘটে |
এই টেবিল থেকে পাওয়া শিক্ষা আমার কাছে খুব স্পষ্ট: Junction AEB একটা নিরাপত্তা জাল, কিন্তু দড়ির মাথাটা ধরে রাখে তবুও তুমিই। তাছাড়া সিস্টেমটি নিখুঁত নয় জানাটাও গুরুত্বপূর্ণ; ছায়া, সেতুর নিচের অন্ধকার বা একই রকম ভিজ্যুয়াল বিভ্রান্তিতে অপ্রয়োজনীয়ভাবে সক্রিয় হয়ে পড়া সিস্টেম নিয়েও ব্যবহারকারীদের অভিজ্ঞতা আছে। ভুল সতর্কতা একটা পর্যন্ত সহনীয়, কিন্তু ভুল আস্থা সহনীয় নয়।
তাহলে চালক হিসেবে আমার কী করা উচিত?
আমি তোমাকে বড় বোন/ভাইয়ের পরামর্শের সুরে বলছি: সংযোগস্থলে সিস্টেমের দায়িত্ব বণ্টন এভাবে চলে। সিস্টেম ক্রমাগত পর্যবেক্ষণ করে, আগেভাগে সতর্ক করে, প্রয়োজনে ব্রেক করে; কিন্তু সংযোগস্থলে প্রবেশ করার আগে তুমি বিপদটা দেখে ফেললে সেই ব্রেকিং আসলে কোনোদিনই দরকার হবে না। সংযোগস্থলের দুর্ঘটনার অন্যতম প্রধান কারণ হলো মনোযোগ বিভ্রাট থেকে সৃষ্ট তথ্যের ঘাটতি; দেখানো হয়েছে যে বিশেষত তরুণ নয়, বরং বয়স্ক চালকদের ক্ষেত্রেও বিপদের তথ্য প্রয়োজন এমন অঞ্চলে যথেষ্ট মনোযোগ দেওয়া যায় না। অর্থাৎ আসল লক্ষ্য হলো এমন এক সংযোগস্থল শৃঙ্খলা, যাতে সিস্টেমকে কখনোই সক্রিয় হতে না হয়।
আরেকটা বিষয়ও যোগ করা যাক: বলা হচ্ছে, স্বয়ংক্রিয় সিস্টেমগুলোর চালককে রাস্তায় সতর্ক রাখার জন্য আরও শক্তিশালী ব্যবস্থা, অর্থাৎ চালক পর্যবেক্ষণ ও মনোযোগ পুনরুদ্ধার পদ্ধতির প্রয়োজন। প্রযুক্তি উন্নত হওয়ার সাথে সাথে সিস্টেমগুলো আরও বিস্তৃত গতির পরিসরে এবং আরও ভালো রাতের পারফরম্যান্স নিয়ে কাজ করবে; আজকের মানগুলোও সেই দিকেই এগিয়ে চলেছে। কিন্তু সেই দিন পর্যন্ত সংযোগস্থলে পূর্ণ মনোযোগ রাখা তোমার দায়িত্ব, শেষ মুহূর্তে ব্রেকিং করা সিস্টেমের।
তাহলে প্রশ্নের উত্তরটা গুছিয়ে নেওয়া যাক: সংযোগস্থলে স্বয়ংক্রিয় ব্রেক সিস্টেম বিপরীত দিক থেকে বাঁক নেওয়া গাড়ি, রাস্তা পার হওয়া পথচারী ও সাইকেল আরোহীকে সামনের ক্যামেরা ও রাডার দিয়ে শনাক্ত করার চেষ্টা করে; গতি ও দূরত্ব থেকে ঝুঁকি হিসাব করে, প্রথমে সতর্ক করে, তারপর ব্রেক করে। তবে এই শনাক্তকরণ কম গতিতে এবং দৃষ্টিসীমা স্পষ্ট থাকলে নির্ভরযোগ্য; উচ্চ গতি পার্থক্যে, আংশিক আড়াল হওয়ার ক্ষেত্রে এবং রাতে সিস্টেম দেরি করতে পারে অথবা একেবারেই দেখতে পারে না। এই কারণেই সংযোগস্থল হলো সেই সংকটজনক বিন্দু, যেখানে AEB সহায়তা দেয় কিন্তু কখনোই দায়িত্ব নেয় না। পরের সংযোগস্থলের বাঁকে সিগন্যাল দাও, গতি কমাও আর চোখ রাখো রাস্তায় - সিস্টেমের ওপর ভরসা রাখো, কিন্তু ভরসা করতে গিয়ে সবকিছু তার ওপর ছেড়ে দিও না। তোমার কাছেও তো এটা দলগত কাজ মনে হচ্ছে না?
তথ্যসূত্র
- Intelligent Emergency Braking | Innovation - Nissan Global
- Automatic emergency braking - Bosch Mobility
- How Does Automatic Emergency Braking Work?
- Intersection and Turn Assist - EVKX.net
- What is Automatic Emergency Braking (AEB) - TomTom
- Automatic & Enhanced Auto Emergency Braking - GMC Canada
- Opportunities and limitations for intersection collision avoidance - Sander 2017
- Injury mitigation estimates for an intersection driver assistance - Scanlon 2017
- Few vehicles excel in new nighttime test of pedestrian autobrake - IIHS
- Final rule: AEB systems for light vehicles - NHTSA (2024)