RCTA در دنده عقب کجا را اسکن میکند و چه چیزی را نمیبیند؟
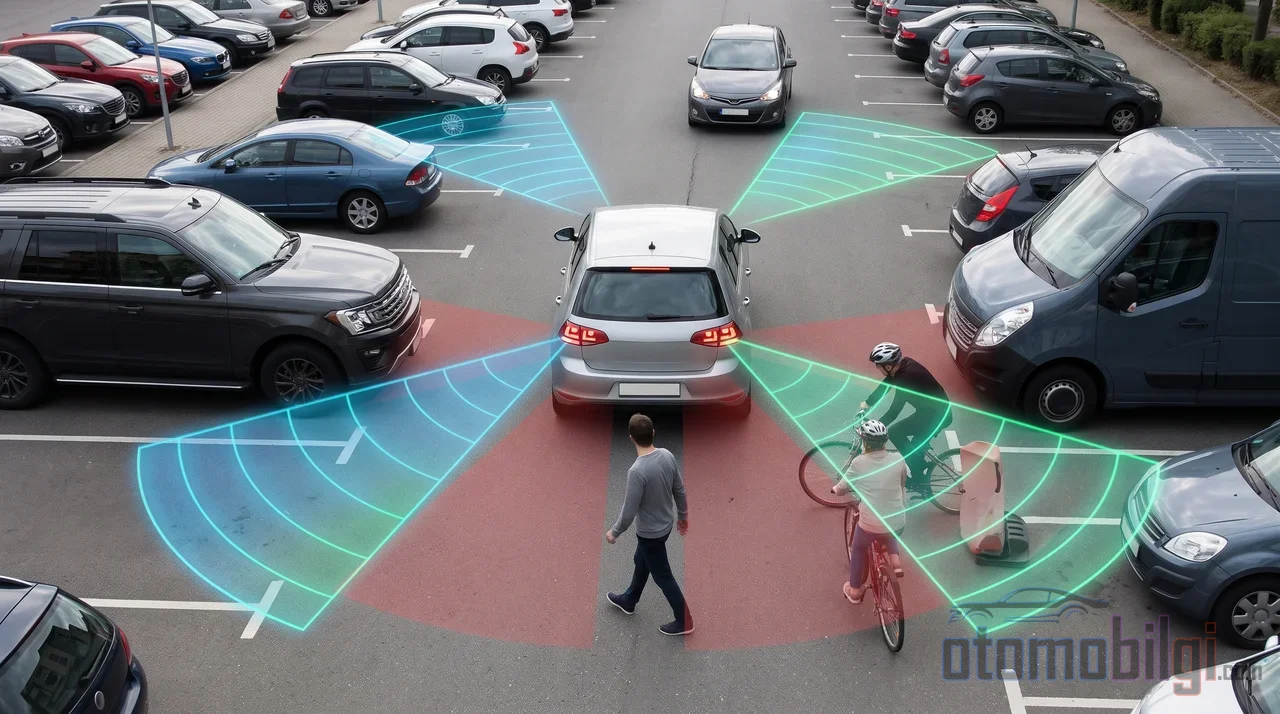
در پارکینگ مرکز خرید، بین دو شاهاسیووی غولپیکر فشرده شدهای پارک کردهای. دنده را در معکوس میگذاری، صفحه دوربین عقب روشن است، همهچیز عادی به نظر میرسد. اما دقیقاً در همان لحظه، از سمت چپ، کاملاً خارج از میدان دید، ماشینی با سرعت در حال نزدیک شدن است. دقیقاً برای همین لحظه، هشدار ترافیک متقاطب عقب یعنی RCTA وجود دارد. پس این سیستم در دنده معکوس واقعاً چه چیزی را میبیند، تا کجا میبیند و مهمتر از همه، چه چیزی را نمیبیند؟ چیزی که اکثر رانندگان درباره این سیستم اشتباهترین تصور را دارند دقیقاً همین است: اینکه وقتی صدای بیپ میشنوند، فکر میکنند همهچیز دیده شده است. چنین نیست. و در این صفحه دلیل آن را قدم به قدم توضیح میدهیم.
RCTA چیست و در دنده معکوس چگونه کار میکند؟
هشدار ترافیک متقاطب عقب، یک سیستم کمکراننده است که به محض قرار گرفتن دنده در معکوس فعال میشود. وظیفهاش بسیار روشن است: هنگام حرکت معکوس خودرو از جای پارک یا خروجی گاراژ، نظارت راداری بر خودروها، دوچرخهسواران و عابران در حال نزدیک شدن از چپ یا راست و آگاه کردن راننده با هشدار صوتی و تصویری هنگام به وجود آمدن خطر برخورد.
اما چگونه این کار را انجام میدهد؟ قلب سیستم، حسگرهای راداری کوچکی است که در گوشههای چپ و راست سپر عقب پنهان شدهاند. این حسگرها با انتشار امواج رادیویی، یک ناحیه تشخیص در دو جهت اطراف محل پارک ایجاد میکنند. یعنی سیستم، عقب خودروی شما را اسکن نمیکند، بلکه راهروهای کناری را پایش میکند. وقتی دنده در معکوس قرار میگیرد، حسگرها فعال میشوند و فاصله، سرعت و جهت هر هدف تشخیص داده شده را محاسبه و ارزیابی میکنند که آیا تقاطع پرخطری در شکل گرفتن است یا نه.
بیایید یک تشبیه بزنیم: RCTA مانند دوستی است که پشت در ایستاده و سرش را به دو طرف دراز میکند و عبور و مرور را چک میکند. وقتی شما به عقب نگاه میکنید، او به راهروهای کناری نگاه میکند. اما درست مثل یک دوست واقعی، وقتی دیدش مسدود شود یا چیزی با سرعت زیادی بیاید، کارش سخت میشود. بهزودی درباره این محدودیتها به تفصیل صحبت خواهیم کرد، چون حساسترین بخش ماجرا همانجاست.
نکات برجسته
- RCTA در دنده معکوس با حسگرهای راداری گوشههای سپر عقب، ترافیک coming از طرفین را پایش میکند.
- برد تشخیص بسته به برند متفاوت است: کیا تا 0.5 تا 20 متر جانبی و جیامسی در هر دو جهت تا 19.8 متر اسکن میکند.
- در تست 2019 AAA، سناریوهایی تولید شد که در آنها موتورسیکلتها 48٪، دوچرخهها 40٪ و خودروهای در حال عبور 30٪ از دید سیستمها پنهان میماندند.
- نسخههای دارای ترمز خودکار میتوانند پیش از برخورد خودرو را متوقف کنند؛ راننده میتواند با فشردن گاز، ترمز را بیاثر کند.
- 85٪ رانندگان بسیار راضی هستند، اما یکچهارم بدون چرخاندن سر عقبمیروند.
تفاوتش با حسگرهای پارک چیست؟
بیایید یک نقطه پر از ابهام رایج را روشن کنیم: RCTA و حسگرهای پارک عقب کلاسیک یک چیز نیستند. حسگرهای پارک با فناوری فراصوتی در تشخیص موانع ثابت مانند دیوار، تیرک یا خودروی دیگر در حالت پارک بسیار موفقاند. اما در تشخیص خودرویی که در حال حرکت است و از طرفین نزدیک میشود، ناتواناند. نقطه تمایز RCTA دقیقاً همینجاست: رادار نهتنها وجود اهداف متحرک، بلکه سرعت و جهت آنها را هم میخواند. اگرچه برخی تولیدکنندگان نسخههای RCTA مبتنی بر سنسورهای فراصوتی ارائه کردهاند، در بیشتر سیستمهای امروزی رادار فناوری اصلی است.
رابطه آن با پایش نقطه کور
یک نکته جالب دیگر: RCTA در بیشتر خودروها همان سنسورهای راداری سیستم پایش نقطه کور یعنی BSM را به اشتراک میگذارد. هنگام حرکت رو به جلو، این سنسورها خودروهای موجود در نقطه کور خط مجاور را پایش میکنند؛ و وقتی دنده عقب درگیر میشود، همان سنسورها به طور خودکار به حالت RCTA سوئیچ میکنند. یعنی یک سختافزار، دو وظیفه متفاوت. تولیدکنندگانی مانند تویوتا این تغییر وضعیت را در دفترچه راهنمای خود به وضوح توضیح میدهند.
برد و آستانههای سرعت RCTA چقدر است؟
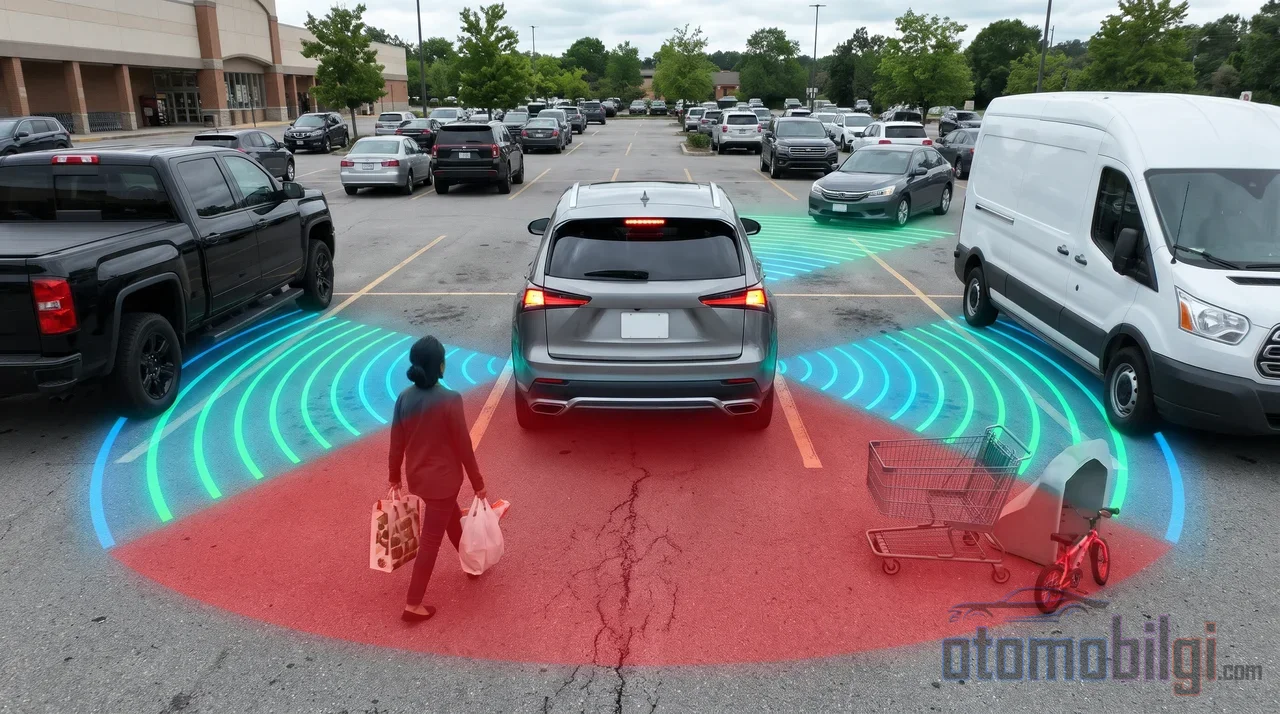
حالا سراغ مشخصترین سؤالی که در ذهن داریم میرویم: سیستم چه مسافتی را میبیند و در چه سرعتهایی کار میکند؟ پاسخ از برندی به برند دیگر متفاوت است، اما دادهها در واقع در باندی به طرز شگفتآوری باریک جمع میشوند.
طبق دفترچههای رسمی کیا، RCTA وقتی دنده در حالت R است و سرعت خودروی شما تا 10 کیلومتر بر ساعت باشد، فعال است. برد تشخیص در طرفین بین 0.5 تا 20 متر است؛ و خودروی در حال نزدیک شدن باید در بازه سرعتی 4-36 کیلومتر بر ساعت باشد. جیامسی اعلام میکند ترافیک عرضی را تا فاصله 19.8 متر در هر دو جهت تشخیص میدهد و در صورت تشخیص سه بوق پشت سر هم پخش میکند. سیستم رادار میانبرد بوش نیز هنگام درگیر شدن دنده عقب میتواند اشیاء را تا فاصله حدود 45 متر تشخیص داده و صدای هشدار را فعال کند. رادار نسخه RCCA کیا با ترمز خودکار، خودروهای در حال نزدیک شدن را از برد جانبی 25 متر و از عقب 6 متر ردیابی میکند.
محدودیتهایی هم برای سرعت خودروی در حال نزدیک شدن وجود دارد. طبق دفترچههای بهروز نیسان، ممکن است سیستم خودروهای عبوری با سرعت زیر حدود 8 کیلومتر بر ساعت یا بالای 30 کیلومتر بر ساعت را تشخیص ندهد. تویوتا هشدارها را با این فرض طراحی میکند که خودروی در حال نزدیک شدن با سرعت حدود 8-29 کیلومتر بر ساعت حرکت میکند؛ در برندهایی مانند جیامسی اما برد و آستانهها کمی گستردهتر نگه داشته میشوند. این تفاوتها تناقض نیستند؛ هر تولیدکننده بر اساس قدرت رادار، نرمافزار و شرایط پارک بازار هدف خود، آستانههای مخصوص به خود را تعیین میکند.
| تولیدکننده / سیستم | برد | شرایط سرعت |
|---|---|---|
| کیا (RCTA) | جانبی 0.5-20 متر | خودرو زیر 10 کیلومتر بر ساعت، هدف 4-36 کیلومتر بر ساعت |
| جیامسی | 19.8 متر در دو جهت | در صورت تشخیص سه بوق پشت سر هم |
| رادار بوش | حدود 45 متر | فعال در دنده عقب |
| کیا RCCA (دارای ترمز) | جانبی 25 متر، عقب 6 متر | تداخل تدریجی |
| نیسان | در دفترچه راهنما ذکر نشده | خارج از بازه 8-30 کیلومتر بر ساعت برای هدف، پرخطر |
| تویوتا | رادار BSM را به اشتراک میگذارد | عقب زیر 8 کیلومتر بر ساعت، هدف 8-29 کیلومتر بر ساعت |
نتیجه عملی که از اینجا به دست میآید این است: RCTA برای این طراحی شده که خودرویی که آهسته به عقب میرود، اهداف نزدیک شونده با سرعت کم و متوسط را شناسایی کند. خودرویی که با سرعت زیاد از محل پارک عبور میکند یا عابری که خیلی آهسته حرکت میکند، ممکن است خارج از آستانههای سیستم باقی بمانند.
سیستم چگونه شما را هشدار میدهد؟
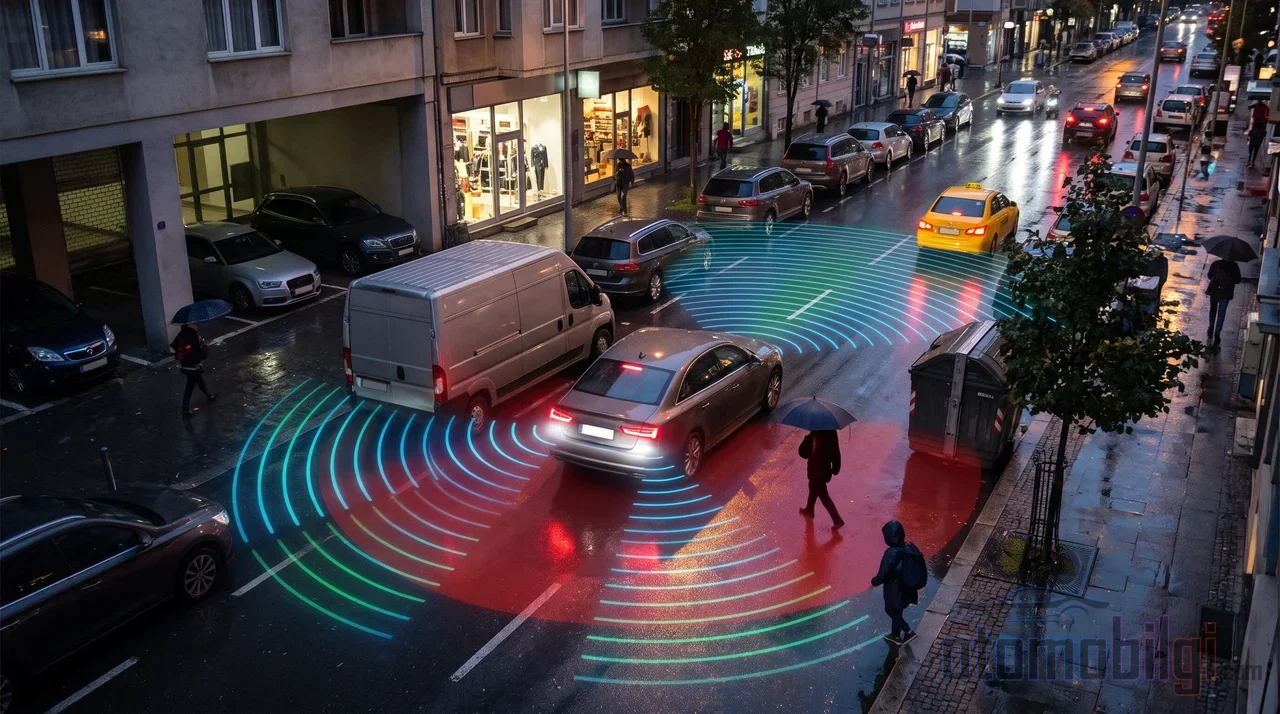
وقتی تشخیص اتفاق میافتد، هشدار میتواند از چندین کانال دریافت شود. رایجترین آن بوق صوتی است؛ و پس از آن نشانگرهای روی آینه کناری یا صفحه دوربین عقب و حتی آیکون مثلث قرمز چشمکزنی که جهت خودروی در حال نزدیک شدن را نشان میدهد، قرار دارند. تویوتا توضیح میدهد که وقتی وسیله نقلیه یا دوچرخهای شناسایی شود، نشانگرهای آینه بیرونی چشمک میزنند، صدای هشدار پخش میشود و آیکونی روی صفحه مالتیمدیا ظاهر میگردد. برندهایی مانند کادیلاک نیز با لرزش صندلی یعنی با ضربه زدن به سمت ریسک در صندلی راننده هشدار میدهند؛ بسته به تنظیمات، یک بوق کوتاه پشتی هم قابل انتخاب است.
ترمز خودکار چه زمانی فعال میشود؟
یک پله بالاتر از RCTA وجود دارد: ترمز ترافیک متقاطع عقب، یعنی سیستم نهتنها هشدار میدهد بلکه خود خودرو را متوقف میکند. در سیستم شورولت و جیامسی، رادارهای کوتاهبرد در دنده عقب ترافیک متقاطع را زیر نظر دارند و در صورت نیاز به جلوگیری از برخورد، ترمز اضطراری شدیدی اعمال میشود. نکته حیاتی این است: اگر فکر میکنی وضعیت امن است، همیشه میتوانی با فشردن گاز، ترمز خودکار را باطل کنی.
کیا توضیح میدهد که سیستم Rear Cross-Traffic Safety به صورت تدریجی عمل میکند: ابتدا هشدار برخورد، سپس ترمز اضطراری و در نهایت توقف خودرو و پایان کنترل ترمز. بیامو اعلام میکند که اگر راننده به هشدارها واکنش نشان ندهد، ترمز اضطراری به طور خودکار فعال میشود. در ولوو و پولستار نیز منطق مشابهی وجود دارد: اگر هشدار نادیده گرفته شود و برخورد اجتنابناپذیر باشد، خودرو ترمز میشود و روی صفحه دلیل ترمز گرفتن توضیح داده میشود؛ اگر پدال گاز بهشدت نگه داشته شود، سیستم قابل غیرفعالسازی است.
دو نکته عملی مهم: طبق گفته جیامسی، ترمز ترافیک متقاطع عقب وقتی وجود تریلر متصل به عقب را تشخیص دهد به طور خودکار خاموش میشود؛ اگر وسیله دیگری مانند دوچرخه در عقب حمل شود نیز ممکن است غیرفعال بماند. همچنین در استفاده واقعی شکایاتی وجود دارد مبنی بر اینکه سیستم بیدلیل ترمز میکند، مثلاً برای خودرویی که از کنارش در خروجی یک گاراژ بزرگ میگذرد، توقف غیرضروری انجام میدهد. نمونههای برعکس هم وجود دارد: رانندگان توضیح میدهند که در خروجیای که دیدشان مسدود بود، ترمز خودکار فعال شد و از برخورد جلوگیری کرد. یعنی سیستم یک داور بینقص نیست؛ گاهی بیش از حد محتاط است و گاهی دیر عمل میکند.
نقاط کور سیستم: چه زمانی صدای بوق نمیآید؟
رانندهای که این جنبه ماجرا را نمیداند، ممکن است روزی بهای اعتماد بیش از حد به سیستم را بپردازد. موقعیتهایی که RCTA نمیبیند واقعیاند و راهنماهای خود سازندگان این را بهروشنی نوشتهاند.
سایه خودروهای ایستاده
کلاسیکترین سناریو: خودروی بزرگی در کنار تو پارک شده و آن خودرو پرتو حسگر رادار را تقریباً مانند یک دیوار مسدود میکند. راهنماهای تویوتا و نیسان بیان میکنند که موانع، دیوارها و خودروهای پارکشده میتوانند نواحی کوری ایجاد کنند که حسگرها قادر به تشخیص آنها نیستند. وقتی بین خودروهای بزرگی مانند شاسیبلند یا مینیون پارک میشود، حسگرها تا حدی مسدود شده و عملکرد سیستم به طور جدی کاهش مییابد. یعنی لحظهای که بیش از همه به سیستم نیاز داری، ممکن است لحظهای باشد که سیستم ضعیفترین عملکرد را دارد.
مشکل دوچرخهسوار، موتورسیکلت و عابر پیاده
آزمایش جامع AAA در سال 2019 محدودیتهای این سیستم را به چشمگیرترین شکل آشکار کرد: سیستمهای آزمایششده در حدود نیمی از موارد، یعنی در 48٪ موتورسیکلت را تشخیص ندادند. حدود 40 درصد از دوچرخههایی که از پشت عبور میکنند و حدود 30 درصد از خودروهای گذرنده قابل تشخیص نبودند. این نسبتها بهویژه از نظر موتورسواران و دوچرخهسواران، یک هشدار جدی درباره این سیستم است. اینکه سیستم هنگام عقبماندن از پارکینگ سوپرمارکت، با احتمال یکپنجم دوچرخهسواری را که از پشت عبور میکند نمیبیند، حقیقتی است که هیچکس نمیتواند نادیده بگیرد.
محدودیتهای دیگر
- RCTA برای عقبرفتن مستقیم طراحی شده است؛ در پارکینگهای زاویهدار، محدوده تشخیص نیز با همان زاویه میچرخد و برخی خودروها ممکن است خارج از این محدوده قرار گیرند.
- پوشیده شدن رادار سپر عقب با گل، کثیفی یا برف و یا بههمخوردن تنظیم آن بر اثر ضربههای خفیف، دقت تشخیص را کاهش میدهد.
- هنگام عقبرفتن بسیار آهسته، خودرویی که با سرعت عبور میکند، ممکن است پیش از رسیدن هشدار از پنجره تشخیص خارج شود؛ سیستم ممکن است با تأخیر یا اصلاً هشدار ندهد.
- اگر پس از تعمیر سپر یا تصادف، کالیبراسیون ADAS انجام نشود، حسگرها ممکن است نادرست عمل کرده و هشدارهای اشتباه بدهند.
پس RCTA در دنده عقب واقعاً چه چیزی را میبیند؟
پاسخ روشن مسئله را بدهیم: RCTA در دنده عقب، خودروهای موتوری را که با سرعتی تقریباً 4 تا 36 کیلومتر بر ساعت از یک راهرو معمولاً 20 تا 45 متری در دو طرف خودرو نزدیک میشوند، با رادار رصد میکند و آنها را با هشدار صوتی، بصری یا لرزشی اعلام میکند؛ اما در زوایای دید مسدودشده، خارج از آستانههای سرعت و بهویژه در تشخیص عابر پیاده، دوچرخهسوار و موتورسوار، قابلیت اطمینان آن بهطور جدی افت میکند. این سیستم برخلاف حسگرهای پارک، ترافیک متحرک را خوانده و انتظار نمیرود موانع ثابت را بهخوبی آنها تشخیص دهد.
یک واقعیت مهم دیگر هم این است: از سال 2026، 92 درصد خودروهای جدید حداقل با یک سیستم کمکراننده استاندارد عرضه میشوند و 85 درصد دارندگان RCTA از سیستم بسیار راضی هستند. 52 درصد شرکتکنندگان فکر میکنند این سیستم به جلوگیری از یک تصادف کمک کرده است. یعنی سیستم کار میکند؛ اما اطمینانی که ایجاد میکند به معنای بینقص بودن نیست.
آینهها هنوز خط دفاعی اول شما هستند
جالبترین داده، نه به فناوری بلکه به رفتار انسان مربوط است: یکچهارم دارندگان خودروی مجهز به RCTA اعتراف میکنند که گاهی بدون هیچگونه چرخاندن سر عقب میروند. پژوهشی مشابه نشان میدهد 30 درصد رانندگان دارای سیستم پایش نقطه کور، گاهی بدون بررسی بصری نقطههای کور، خط عوض میکنند. این تصور که شنیدن صدای بوق تضمین میکند همهچیز را دیدهاید، گرانترین خطای فناوری است.
مراجع آموزش رانندگی همین را میگویند: هنگام عقبرفتن یا پارک کردن، باید آینهها، بررسیهای چرخاندن سر و دوربین عقب با هم استفاده شوند. هشدارهای الکترونیکی ممکن است همه کاربران جاده را نشان ندهند؛ مرور و بررسی مستقیم همیشه باید همراه آنها باشد. آینهها همیشه اولین و آخرین خط دفاعی هستند. هدف طراحی RCTA نیز همین است: هشدار دادن به راننده در برابر تصادفهایی که ممکن است خارج از میدان دید دوربین عقب قرار گیرند، نه جایگزین شدن بهجای او.
خلاصه اینکه: RCTA یک یار واقعی در خروج از پارکینگهاست و نسخههای دارای ترمز خودکار آن میتوانند بسیاری از تصادفها را واقعاً جلوگیری کنند. اما اگر کنار خودروی بزرگی پارک کرده باشی، در منطقهای عابر پیاده و دوچرخهسوار باشی یا رادار کثیف باشد، ساکت ماندن سیستم نباید تو را غافلگیر کند. در دنده عقب به چرخاندن سر و نگاه کردن به آینهها ادامه بده؛ اگر صدای بیپ شنیدی خوششانسی، اگر نشنیدی تنها حسگر محافظ هنوز گردن و چشمان توست.