ACC Xác Định Mục Tiêu Theo Dõi Như Thế Nào Khi Đổi Làn Đường
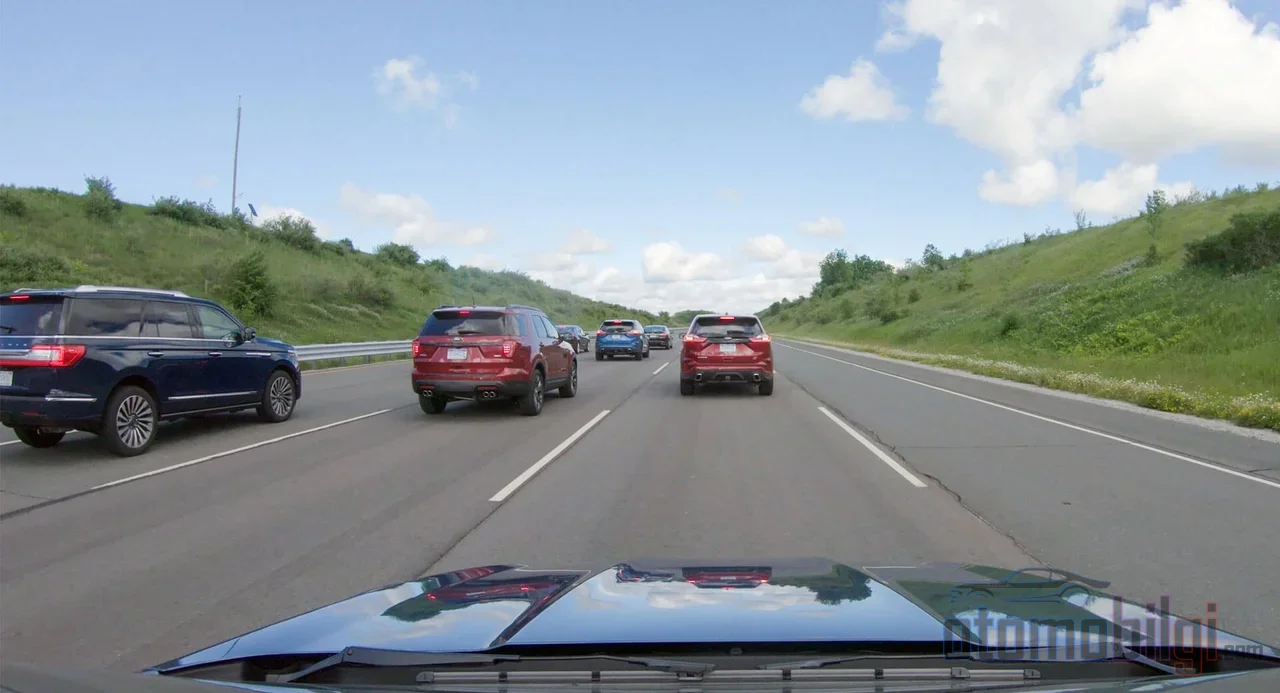
Adaptive Cruise Control (ACC) đang bật trên đường cao tốc, giao thông đang trôi chảy, mọi thứ có vẻ ổn. Bỗng nhiên xe phía trước lệch sang phải, làn đường mở ra và chiếc xe của bạn một giây trước còn tăng ga hết cỡ thì một giây sau lại đột ngột chậm lại. Hoặc ngược lại hoàn toàn: một xe từ làn bên chen vào và hệ thống vẫn tiếp tục tăng tốc như thể chẳng có gì xảy ra. Vài giây đó chính là khoảnh khắc quan trọng nhất và cũng ít được bàn đến nhất của ACC: cửa sổ chuyển tiếp khi hệ thống chuyển mục tiêu radar từ xe phía trước sang xe mới. Trang này sẽ giải thích chính xác khoảnh khắc đó.
Vậy tại sao vấn đề này lại quan trọng đến vậy? Bởi vì hầu hết tài xế chỉ nhìn thấy ACC khi nó vận hành, mà không biết xe nào đang được chọn làm "mục tiêu" trong nền, sự lựa chọn đó thay đổi như thế nào, và tại sao những bất ngờ thù giai có thể xuất hiện ngay khoảnh khắc thay đổi. Nếu bạn đã sẵn sàng, hãy cùng đi sâu vào chuỗi quyết định đằng sau tín hiệu đó.
ACC Lựa Chọn và Theo Dõi Xe Phía Trước Như Thế Nào?
Trước tiên là một lần nhắc ngắn gọn, vì muốn hiểu việc thay đổi mục tiêu thì phải đi qua logic của hệ thống. ACC hoạt động dựa trên việc sóng vô tuyến phát ra từ một radar ẩn sau lưới tản nhiệt hoặc sau cản xe bật lại từ các vật thể xung quanh. Ở hầu hết các hệ thống hiện đại, một camera đặt gần gương chiếu hậu trong xe cũng được kích hoạt: camera này dùng phần mềm nhận dạng hình ảnh để phân biệt xe, vạch kẻ làn đường và biển báo giao thông. Ở những hãng sử dụng cả radar lẫn camera, dữ liệu từ hai cảm biến được kết hợp với nhau; cách tiếp cận đa cảm biến này mang lại khả năng phát hiện đáng tin cậy hơn nhiều so với một cảm biến đơn lẻ.
Phần thú vị nhất chính là tốc độ xử lý: máy tính của xe xử lý dữ liệu cảm biến 10-20 lần mỗi giây và trong mỗi vòng lặp, nó đo khoảng cách với xe phía trước thay đổi như thế nào. Xe đó đang chậm lại, đang tăng tốc, hay đi với tốc độ không đổi? Dựa trên các phép đo này, hệ thống cố gắng dự đoán điều gì sẽ xảy ra trong vài giây tới. Nói cách khác, ACC thực chất là một cỗ máy dự đoán liên tục thực hiện những phép tính nhỏ; nó không chỉ nhìn vào xe trong gương rồi phản ứng.
Điều Gì Xảy Ra Khi Có Nhiều Xe Trong Vùng Theo Dõi?
Chùm sóng radar thực ra nhìn thấy nhiều vật thể cùng lúc; hệ thống phải trả lời câu hỏi "cái nào đang nằm trên đường đi của tôi?" bằng cách nhìn vào vạch kẻ làn đường và quỹ đạo của các xe. Tại đây, việc theo dõi đa vật thể được kích hoạt: hệ thống cố gắng bảo toàn danh tính và quỹ đạo của mỗi xe bằng cách ghép các phát hiện giữa các khung hình camera và các lần quét radar liên tiếp. Dữ liệu radar được chiếu lên và ghép với hình ảnh từ camera; nhờ đó "chiếc xe màu trắng chen vào làn" không bị nhầm với "chiếc xe màu đỏ cách hai làn phía trước". Ít nhất là về lý thuyết thì không bị nhầm.
Còn trên thực tế, mọi thứ không suôn sẻ như bạn nghĩ. Và chính tại đây, chúng ta đi vào chủ đề chính của trang.
Điều Gì Xảy Ra Khi Xe Phía Trước Đổi Làn?
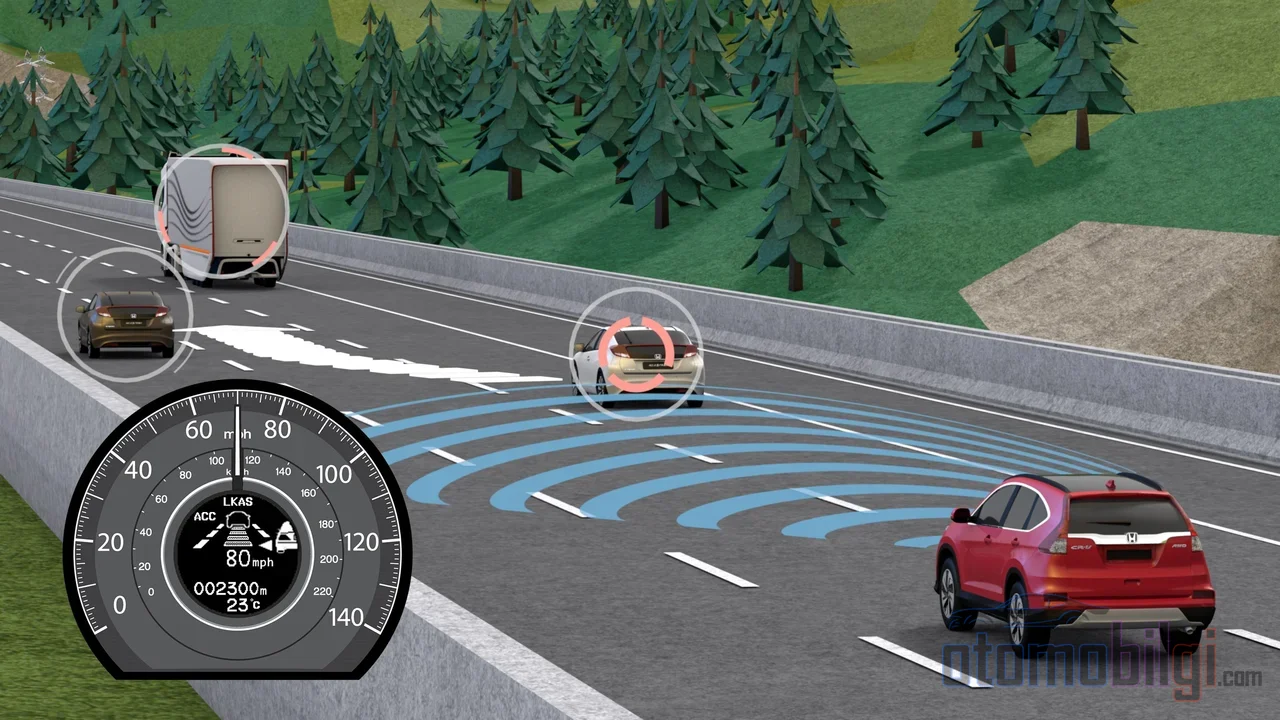
Hãy làm rõ tình huống: ACC đang bám theo xe phía trước. Xe đó lệch sang phải và rời khỏi làn. Khi hệ thống nhận ra điều này, nó xác định xe đang theo dõi không còn nằm trên đường đi của bạn nữa và xe bắt đầu tăng tốc trở lại về tốc độ đã cài đặt. Nghe có vẻ rất hợp lý, đúng không - nếu bạn không lơ đãng? Nhưng việc phát hiện đó cần vài chu kỳ xử lý của cảm biến, và trong cửa sổ chuyển tiếp này, hệ thống rơi vào tình trạng thiếu ổn định khi ra quyết định: mục tiêu cũ đang ra đi, mục tiêu mới chưa hoàn toàn ổn định.
Những Điểm Nổi Bật
- Hệ thống ACC xử lý dữ liệu cảm biến 10-20 lần mỗi giây; việc chuyển đổi mục tiêu được hoàn thành trong các chu kỳ này.
- Theo một nghiên cứu bình duyệt năm 2021, ACC truyền thống không thể nhận diện hiệu quả xe chèn làn và phản hồi trước.
- Cài đặt khoảng cách theo dõi thường dao động từ khoảng 1,5 giây đến khoảng 3 giây; khuyến nghị an toàn là 3-4 giây.
- Ở các khúc cua, ACC có thể nhầm lấy xe ở làn bên cạnh làm mục tiêu.
- ACC không tiếp quản phanh: khi đạt đến giới hạn của hệ thống, cảnh báo sẽ được đưa ra và tài xế phải can thiệp ngay lập tức.
Việc lựa chọn mục tiêu mới trong quá trình chuyển đổi dựa trên các tiêu chí sau: xe ứng viên có nằm trong vạch làn của bạn hay không, góc quỹ đạo, chênh lệch tốc độ và khoảng cách. Khi radar kết hợp với camera, hệ thống cố gắng phân biệt xe nào thực sự ở phía trước. Các hệ thống nâng cao có thể đi xa hơn một bước: bằng cách theo dõi tín hiệu xi nhan của xe ở làn bên cạnh hoặc góc hướng đi, chúng dự đoán trước khả năng xe đó chèn vào làn của bạn. Nhưng lưu ý, không phải xe nào cũng có khả năng này; rất nhiều hệ thống bỏ qua tín hiệu và buộc phải phản ứng ngay khoảnh khắc xe chèn vào.
Khoảng Cách Theo Dõi Được Tính Toán Lại Như Thế Nào Khi Chuyển Đổi?
Khi mục tiêu mới được xác định, hệ thống cũng thiết lập lại khoảng cách theo dõi từ đầu. Tài xế thường chọn một trong các mức khoảng cách từ 3-4 cấp; các mức này trải dài từ cài đặt gần khoảng 1,5 giây đến cài đặt xa khoảng 3 giây. Khoảng cách vật lý tương ứng thay đổi theo tốc độ: khoảng cách theo dõi 2 giây ở tốc độ thấp tương đương khoảng 88 feet (khoảng 27 mét), còn ở tốc độ cao tốc thì tương đương khoảng 205 feet (khoảng 62 mét). Khi chuyển sang mục tiêu ứng viên, hệ thống buộc phải đo tốc độ và khoảng cách của xe mới trong vài chu kỳ; nếu đưa ra quyết định phanh hay tăng tốc trước khi số đo ổn định, chính lúc đó những khoảnh khắc "sao lại giảm tốc nhỉ?" xuất hiện.
Tại Sao Hệ Thống Lại Nhầm Lẫn Trong Chuyển Đổi Này?
Bây giờ hãy đến với phần cốt lõi của vấn đề. Mặc dù việc chuyển đổi mục tiêu trông giống như một thay đổi bản ghi thông thường, khoảnh khắc này lại là thời điểm dễ tổn thương nhất của hệ thống, và nguyên nhân hoàn toàn mang tính vật lý.
Kịch Bản Cut-in: Sự Thật Khắc Nghiệt
Một nghiên cứu kỹ thuật bình duyệt năm 2021 đưa ra bức tranh rõ ràng: cut-in, tức kịch bản một xe chèn vào phía trước, thì ACC truyền thống thường không nhận diện được xe chèn vào một cách hiệu quả và không thể phản ứng sớm. Nói cách khác, chẳng những hệ thống khó "chọn" mục tiêu mới, mà thậm chí còn gặp khó khăn trong việc phát hiện đáng tin cậy xe đang chèn vào. Dưới góc nhìn của tài xế, điều này nghĩa là xe phản hồi chậm hơn mong đợi hoặc hoàn toàn không phản hồi ở khoảnh khắc xe chèn vào.
Nhầm Lẫn Lân Bên Cạnh: Hội Chứng Mục Tiêu Sai
Vấn đề ngược lại cũng tồn tại và các diễn đàn đầy những ví dụ về nó: dù chỉ là một xe đang chạy trên làn bên cạnh, một số tài xế vẫn báo cáo rằng xe của họ phanh chậm lại không cần thiết vì tưởng rằng xe đó đang ở phía trước. Giải thích kỹ thuật cho điều này nằm ở hình học của cảm biến: radar và camera hướng về phía trước nhìn thẳng về phía trước. Trong khúc cua, con đường uốn lượn nhưng tia sensor thì không; kết quả là xe ở làn bên kia khúc cua như thể rơi vào làn của bạn, hoặc hệ thống mất dấu xe dẫn đầu ngay giữa khúc cua. Phần lớn những phanh gấp và tăng tốc bất ngờ xuất phát chính xác từ đây. Giải pháp thì đơn giản nhưng hơi phiền: tăng khoảng cách giữ xe trong khúc cua và giữ chân sẵn trên phanh.
Nhiễu Tín Hiệu Ở Mục Tiêu Gần
Một chi tiết kỹ thuật nữa: khi mục tiêu quá gần radar, sensor có thể tạo ra nhiều lần phát hiện cho cùng một xe. Khi một xe bám sát phía sau bạn trùng với khoảnh khắc vượt xe, những lần phát hiện thừa này tạo nền tảng kỹ thuật cho sự nhầm lẫn mục tiêu. Nghĩa là hệ thống đôi khi khi ra quyết định không chỉ phải xử lý dữ liệu thiếu mà còn cả dữ liệu thừa và mâu thuẫn.
Tài Xế Nên Làm Gì Trong Khoảnh Khắc Vượt Xe?
Sau khi biết tất cả những điều trên, để tôi nói với bạn tin xấu: không có ACC nào thay thế được bạn trong những giây vượt xe đó. Các cơ quan chức năng về an toàn lái xe cũng nói điều tương tự - tài xế phải liên tục giám sát tính năng hỗ trợ này và duy trì trách nhiệm lái xe. Thậm chí, người ta biết rằng những tài xế coi ACC như lái xe tự động có nguy cơ tai nạn cao hơn đáng kể so với những người luôn tập trung. Để tránh những trái tim tan vỡ và cản xe móp méo, khi vượt xe hãy lưu ý những điều sau:
- Theo dõi biểu tượng mục tiêu trên màn hình táp-lô: khi xe phía trước chuyển làn, bạn có thể thấy xe nào được chọn làm mục tiêu trên bảng điều khiển; kiểm tra xem biểu tượng có chuyển sang xe mới trong lúc vượt hay không.
- Giữ khoảng cách xe rộng rãi: dù cài đặt hệ thống cho khoảng 1,5-3 giây, khuyến nghị an toàn là 3-4 giây; càng nhiều biên độ khi vượt, cái giá khi hệ thống nhầm lẫn càng nhỏ.
- Hãy nghi ngờ trong khúc cua: sensor không thể uốn lượn; khi khúc cua đến gần, hãy giữ chân gần phanh.
- Đừng bao giờ quên phanh: chân ga vô hiệu hóa hệ thống, còn chân phanh trao lại cho bạn toàn quyền kiểm soát ngay lập tức. Hầu hết các hệ thống ACC không có khả năng phanh khẩn cấp; khi vượt giới hạn, nó sẽ cảnh báo bằng hình ảnh và âm thanh, và bạn phải tiếp quản.
- Đừng quên giao lộ, đèn tín hiệu và xe đi ngược chiều: ACC chỉ theo dõi giao thông cùng chiều, cùng làn; mọi thứ chặn đường bạn là việc của bạn.
Nhầm Lẫn Mục Tiêu Là Lỗi Hay Giới Hạn?
Đây là một cuộc tranh luận kéo dài trong các cộng đồng tài xế. Theo một quan điểm, việc giảm tốc không cần thiết khi xe phía trước chuyển làn không phải là lỗi, mà là kết quả tự nhiên của giới hạn năng lực của hệ thống. Theo quan điểm trái ngược, có những trải nghiệm người dùng cho thấy màn hình hiển thị xe ở sai làn và sự cố vẫn tiếp diễn dù đã hiệu chỉnh lại, do đó khả năng lỗi phần mềm cần được xem xét nghiêm túc. Sự thật là: không cần đặt lịch hẹn bảo dưỡng cho mỗi lần giảm tốc sai, nhưng nếu hành vi này lặp lại và vẫn tiếp diễn sau khi hiệu chỉnh, thì nên tham khảo ý kiến trung tâm bảo dưỡng. Bởi vì ACC không thể đọc suy nghĩ của các xe xung quanh; nó chỉ phản ứng với những gì chúng làm. Điều chỉnh kỳ vọng theo hướng đó đồng nghĩa với việc giải quyết được một nửa vấn đề.
Bức tranh thực tế trên thị trường năm 2026
Chủ đề này cũng không hề lỗi thời. Năm 2026, một số nhà sản xuất đang vật lộn với những vấn đề như lỗi phần mềm gây phanh gấp ngoài mong muốn và lỗi cảm biến ACC diễn ra ngắt quãng có thể dẫn đến hành vi tăng tốc - phanh thiếu ổn định; một số bản sửa lỗi thậm chí còn bị tạm ngưng. Các báo cáo trên diễn đàn người dùng - ACC tắt đột ngột, khiếu nại về phanh quá mức - tuy vẫn là phản hồi thực địa chưa được xác nhận, nhưng cho thấy quá trình hoàn thiện của phần mềm lựa chọn mục tiêu vẫn đang tiếp diễn.
Câu trả lời ngắn gọn: Chuyển sang xe mới diễn ra thế nào và cần lưu ý điều gì?
Hãy cùng tóm tắt: Khi xe phía trước đổi làn, ACC với dữ liệu cảm biến xử lý 10-20 lần mỗi giây sẽ phát hiện xe đó không còn nằm trên đường, buồng bỏ mục tiêu cũ và lựa chọn mục tiêu mới dựa trên sự khớp quỹ đạo với các vạch kẻ làn; quá trình chuyển tiếp này kéo dài vài chu kỳ xử lý, trong khoảng thời gian đó khoảng cách bám theo được thiết lập lại theo xe mới. Cửa sổ chuyển tiếp là khoảnh khắc dễ tổn thương nhất của hệ thống: xe đang cắt vào có thể không được nhận diện, xe trên làn kề bên có thể trở thành mục tiêu sai khi vào cua. Vì vậy, đúng lúc chuyển tiếp, mắt phải nhìn đường, tay phải sẵn sàng trên phanh; vì trong vài giây đó, người ra quyết định không phải là cảm biến mà là bộ phận giám sát cảm biến - tức là chính bạn.
Nguồn tham khảo
- Adaptive Cruise Control: Nó là gì, hoạt động ra sao và chi phí bao nhiêu
- Adaptive Cruise Control cho các tình huống xe cắt vào (Chen và cộng sự, 2021)
- ACC thương mại và năng lực (Lapardhaja và cộng sự, 2024)
- Hệ thống hỗ trợ người lái nâng cao (ADAS) - RSA Ireland
- Hợp nhất dữ liệu cảm biến - Bosch Mobility
- Hợp nhất cảm biến bằng dữ liệu radar và hình ảnh tổng hợp - MathWorks
- Cách sử dụng Super Cruise | Hỗ trợ xe
- Adaptive Cruise Control có làm tăng nguy cơ tai nạn giao thông?
- GM tạm ngừng bản vá hỗ trợ phanh Super Cruise trên các mẫu xe 2026
- Hiểu về Adaptive Cruise Control: Cẩm nang cho tài xế tại BC