Mengapa ADAS Kesulitan di Dalam Terowongan?
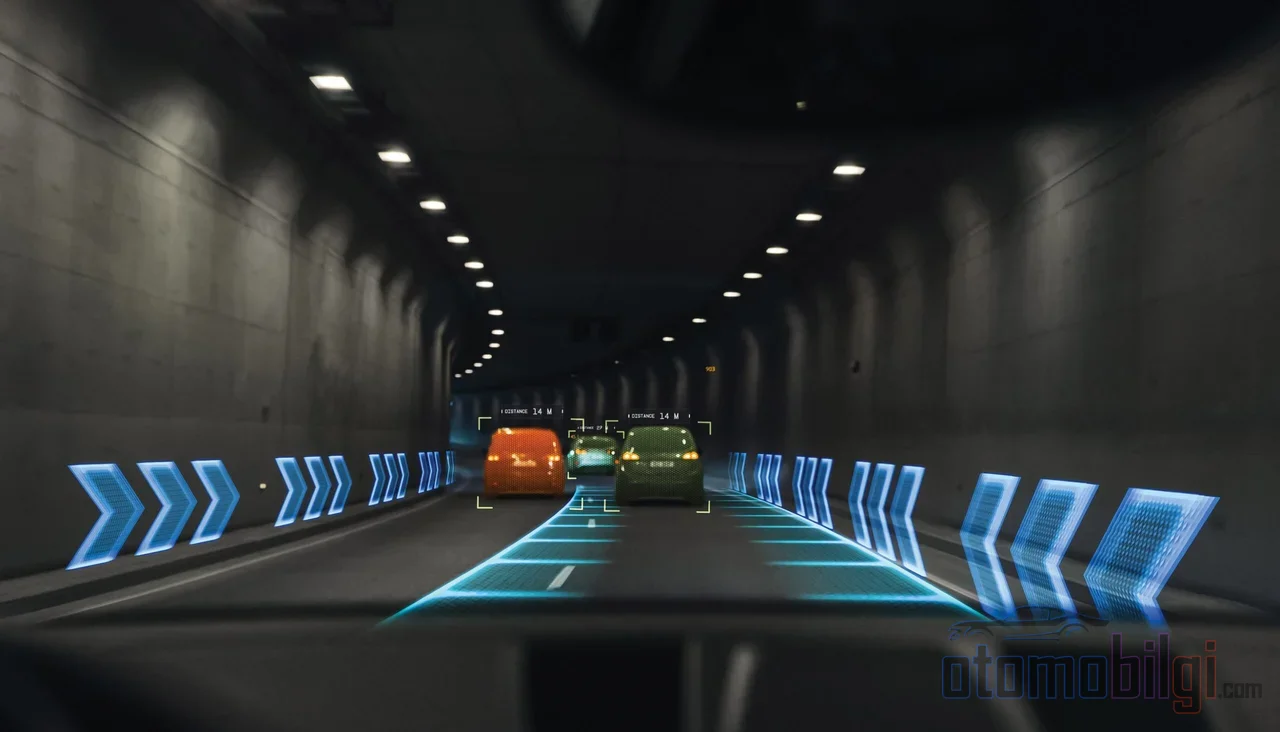
Saat kamu masuk ke terowongan, asisten pemantau lajur jadi diam, Adaptive Cruise Control tiba-tiba mengerem, dan navigasi berputar-putar tanpa arah di peta, kan? Tenang, kendaraanmu tidak rusak. Terowongan ibarat sirkuit mimpi buruk bagi sistem pendukung pengemudi: perubahan cahaya yang tiba-tiba, pola dinding yang monoton, ditambah sinyal radar yang memantul dan kembali dari dinding-dindingnya. Lalu mengapa semua teknologi cerdas ini tiba-tiba "kehilangan kecerdasannya" saat kita melewati sebuah terowongan? Jawabannya tersembunyi dalam logika kerja sensor.
Apa yang Dialami Kamera di Terowongan?
Sistem seperti asisten penahan lajur (LKA) dan peringatan keluar lajur (LDW) mengandalkan gambar dari kamera yang terpasang di kaca depan. Jika kamera tidak bisa melihat dan menafsirkan garis jalan, sistem tidak dapat bekerja; sesederhana itu. Terowongan adalah salah satu lingkungan yang paling tidak disukai kamera.
Transisi Cahaya yang Mendadak: Efek Lubang Hitam dan Lubang Putih
Saat melaju di bawah sinar matahari dan tiba-tiba menyelam ke dalam kegelapan terowongan, pupil kamera tidak dapat beradaptasi sepenuhnya untuk beberapa saat. Perubahan pencahayaan mendadak ini pada kecepatan tinggi menciptakan efek "lubang hitam" atau sebaliknya di ujung terowongan efek "lubang putih" bagi kamera: gambar sesaat menjadi gelap sepenuhnya atau memutih total. Mata manusia juga mengalami hal yang sama, kamu pasti pernah merasakan kebutaan sesaat selama satu-dua detik. Bagi kamera, ini berarti gambar tidak dapat diproses dan pemantauan lajur bisa dinonaktifkan pada saat itu.
Dinding Monoton dan Kontras Rendah
Bagian dalam terowongan juga merupakan tempat yang menantang. Sistem-sistem ini umumnya memang tidak bisa membaca garis lajur yang pudar, tidak lengkap, atau berkontras rendah; cahaya buatan dan berwarna dari penerangan terowongan juga semakin menyulitkan deteksi lajur. Para produsen kendaraan juga menyadari hal ini: beberapa panduan pengguna secara eksplisit menyatakan bahwa terowongan dengan cahaya rendah serta kamera yang kotor atau berkabut menyebabkan keterbatasan sistem. Jadi, diamnya sistem di terowongan bukanlah kerusakan, melainkan keterbatasan yang sudah dikenal.
Mengapa Radar Melihat Target Salah di Terowongan?
Di jantung sistem seperti Adaptive Cruise Control (ACC) dan peringatan titik buta (BSM) terdapat sensor radar. Sinyal radar berjalan dalam garis lurus, tetapi dinding beton dan langit-langit terowongan memantulkan sinyal-sinyal ini. Ketika sinyal mengenai dinding dan kembali, sistem bisa mengira ada kendaraan di tempat yang sebenarnya tidak ada. Ini disebut pantulan banyak jalur, atau multipath, dan dinding terowongan adalah contoh paling tipikal dari masalah ini.
Apa akibatnya? ACC bisa mengerem ke arah yang tidak semestinya, bisa "terkunci" pada kendaraan yang tidak ada di depannya, atau bisa melepas pelacakan target yang sebenarnya. Peringatan titik buta juga bisa menghasilkan alarm palsu. Kabar baiknya: radar pencitraan 4D generasi baru dalam uji di dalam terowongan mampu menyaring pantulan dan menunjukkan deteksi objek yang bersih; artinya masalahnya diketahui dan sedang dalam jalur menuju solusi. Tapi sebagian besar kendaraan di jalan masih menggunakan radar klasik, jadi kita perlu berhati-hati di terowongan.
Sorotan Utama
- 73% dari masalah performa ADAS yang dilaporkan berkaitan dengan bantuan lajur.
- Kendaraan dengan asisten pemantau lajur terlibat kecelakaan pelanggaran lajur yang tidak disengaja 24% lebih sedikit.
- GPS tidak berfungsi di dalam terowong dan di bawah tanah; navigasi mempertahankan posisi dengan perkiraan.
- Dinding terowong memantulkan sinyal radar sehingga menimbulkan pembentukan target palsu.
- Pada kendaraan dengan sistem lajur dan titik buta, jenis kecelakaan terkait 11% lebih sedikit, cedera 21% lebih sedikit.
Mengapa GPS Hilang di Terowong?
Sinyal GPS berasal dari satelit di luar angkasa; beberapa meter beton dapat dengan mudah memblokirnya. Karena itu di dalam terowong GPS sepenuhnya nonaktif, dan itu pun justru di tempat di mana informasi posisi kendaraan paling dibutuhkan. Lalu mengapa navigasi masih tampak berjalan di peta? Karena sebagian besar aplikasi modern terus memperkirakan posisi dengan informasi posisi, kecepatan, dan arah terakhir yang diketahui saat sinyal hilang. Perkiraan ini kadang tepat, kadang bisa memetakan kendaraan ke jalan yang salah; namun di terowongan yang sudah terpetakan dan segmen yang didukung beacon, pengalaman menjadi lebih baik. Intinya: posisi di layar navigasi di dalam terowongan bukanlah yang "nyata", melainkan perkiraan.
Perilaku Sistem-Sistem di Terowongan
Penahan Lajur dan Peringatan Keluar Lajur
Sistem yang paling kesulitan di terowongan adalah pelacakan lajur. Kamera dapat kehilangan lajur karena silau, bayangan, cahaya rendah, dan garis kontras rendah; 73% masalah ADAS yang dilaporkan berkaitan dengan bantuan lajur. Jadi berakhirnya koreksi kemudi di terowongan bukanlah alasan panik, tetapi memerlukan perhatian. Selain itu, LKA cenderung mempertahankan kendaraan di tengah lajur saat di tikungan; ini mengikuti jalur yang berbeda dari gar tikungan alami pengemudi manusia, dan itu bisa terasa pada tikungan terowongan.
Adaptif Cruise Control
ACC membawa dua risiko di terowongan: target palsu akibat pantulan dinding dan melemahnya deteksi pada sistem yang juga melibatkan kamera saat transisi cahaya yang mendadak. Jika kamu mengalami pengereman yang tampak tanpa alasan saat masuk atau di dalam terowongan, itu kemungkinan penjelasannya. Jika lalu lintas padat, bersiaplah mengatur jarak aman sendiri.
Peringatan Titik Buta
Karena BSM berbasis radar, ia dapat terpengaruh oleh pantulan terowongan; beberapa sistem juga tidak dirancang untuk bekerja efisien pada kecepatan rendah. Jangan pernah meninggalkan kebiasaan memeriksa bahu sebelum berpindah lajur. Sistem-sistem ini bekerja paling baik bersama kebiasaan berkendara yang baik; pada kendaraan dengan pemantauan titik buta dan peringatan lalu lintas silang belakang bersamaan, kecelakaan saat mundur berkurang 78%, jadi saat bekerja mereka benar-benar efektif.
Apa yang Harus Dilakukan Pengemudi? Aturan Praktis untuk Terowongan
Pertama, perjelas ini: Tidak ada sistem ADAS yang mengemudi untukmu; semuanya hanyalah asisten, dan kamu harus siap mengambil alih kapan saja. Tangan di kemudi, mata di jalan. Jika mengabaikan peringatan sistem, melepaskan tangan dari kemudi, atau kehilangan konsentrasi, tanggung jawab ada pada pengemudi; dalam kecelakaan yang mungkin terjadi, secara aturan ini tidak hilang.
- Sebelum masuk terowongan, jangan berlindung di balik pelacakan lajur dan ACC lalu merasa lega; pertahankan kendali kemudi di tanganmu.
- Bersihkan area sensor secara rutin; kamera kotor atau berembun menggandakan masalah cahaya.
- Berhenti melewatkan pemeriksaan bahu karena terlalu percaya pada peringatan titik buta.
- Pada keluaran terowongan, verifikasi kembali peringatan instrumen dan status sistem; setelah transisi cahaya, sistem harus kembali menerima data dengan benar.
- Menonaktifkan beberapa sistem di lorong sempit dan tertutup (misalnya terowongan pencucian) direkomendasikan sebagai praktik keselamatan resmi.
Apakah Tantangan Terowongan Bersifat Permanen, atau Solusinya Sudah di Jalan?
Teknologi tidak berhenti. Fusi sensor, yaitu pendekatan menggabungkan data kamera, radar, dan sensor lainnya, mengompensasi kelemahan satu sensor (silau, kehilangan sinyal) dan meningkatkan keandalan. Radar 4D menunjukkan kemajuan signifikan dalam menolak pantulan di dalam terowongan, dan gangguan radar terowongan menjadi agenda terkini industri. Namun kenyataan saat ini adalah: sebagian besar kendaraan di jalan dilengkapi sistem dengan dominasi kamera tunggal atau radar klasik, dan sistem tersebut secara alami kesulitan di terowongan. Kalibrasi juga merupakan bagian krusial dari persoalan ini: telah diuji bahwa kamera yang terpasang salah dengan kesalahan 1 derajat menurunkan performasi pengereman otomatis hingga 60%; tiga perempat kendaraan yang menjalani perbaikan melaporkan masalah ADAS. Verifikasi ulang peringatan pada keluaran terowongan bermakna hanya dengan sistem yang terkalibrasi dengan benar.
Jawaban Singkat: Mengapa ADAS Kesulitan di Terowongan?
Sistem ADAS kesulitan di terowongan karena kamera tidak dapat mendeteksi garis lajur dengan aman saat transisi cahaya mendadak dan di antara dinding yang monoton, sinyal radar memantul dari dinding terowongan sehingga menghasilkan target palsu, dan sinyal GPS terputus sepenuhnya di bawah beton. Sistem tidak menggantikan kamu; menjaga kendali sepanjang terowongan dan saat keluar, serta memverifikasi ulang peringatan adalah tugas pengemudi. Terowongan tidak menunjukkan kelemahan sebuah sistem, sebenarnya mengingatkan mengapa berkendara hati-hati dalam segala kondisi itu tak tergantikan.
Sumber
- Limitations of Camera and Radar Based ADAS
- Lane-Keep Assist Failures: Understanding Driver and Manufacturer Responsibility
- ADAS Limitations - Panduan Pengguna Lucid
- Highway Vehicle Tracking with Multipath Radar Reflections
- 4D Radar Advances: Improved Situational Awareness for Autonomous Vehicles
- Limiting the Radar Disturbances and Artefacts in Tunnels - Mobex
- Blind Spot Monitoring: A Crucial Technology for Safer Roads
- Safe ADAS: Why Mobile Calibration Alone Isn't Enough
- Effect of Environmental Factors on ADAS Sensor Performance - AAA
- Traffic Safety Improvement via Optimizing Light Environment