Apa yang Dilakukan Adaptive Cruise Control di Bundaran?
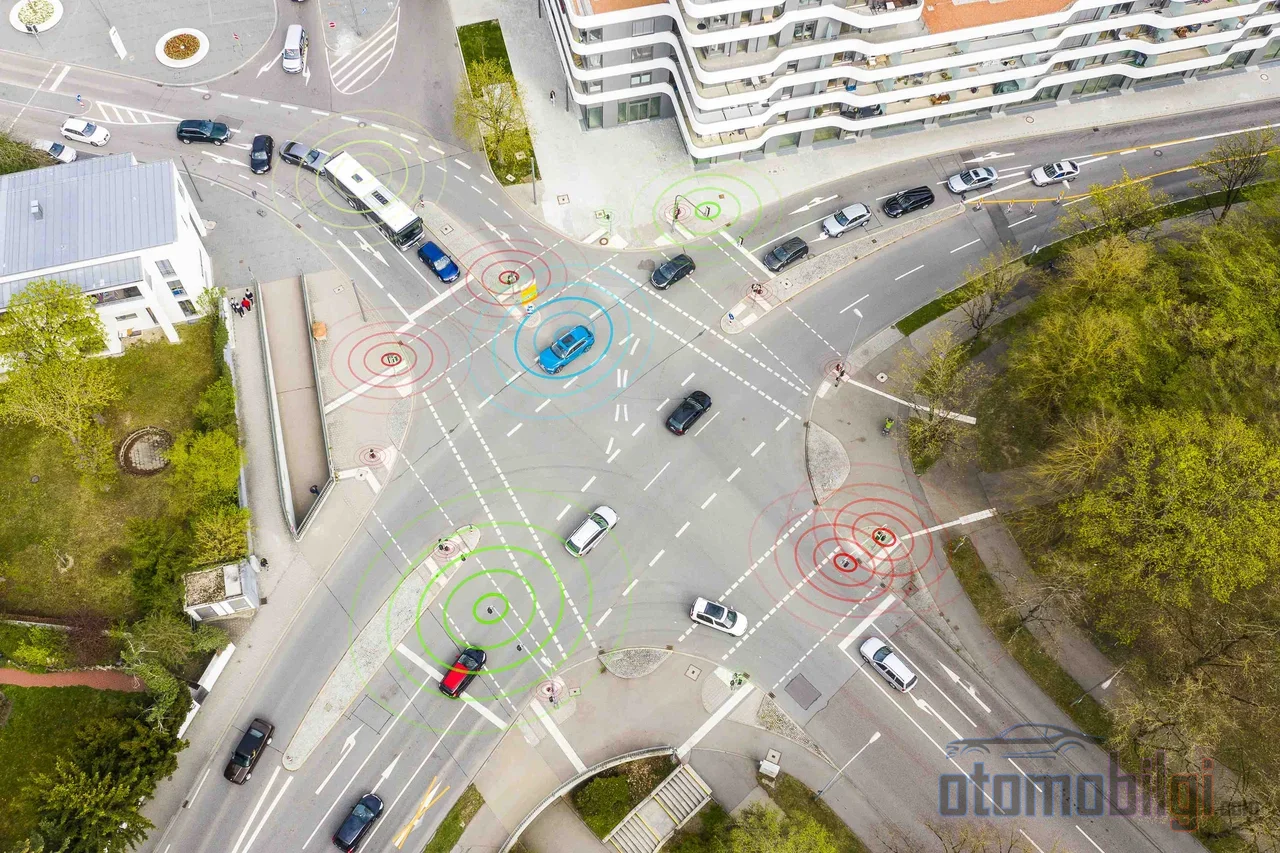
Kamu mendekati rotari, Adaptif Cruise Control menyala, kaki kamu tidak di pedal gas, dan semuanya tampak baik-baik saja. Lalu rotari itu menyempit, kendaraan di depanmu hilang di dalam tikungan, dan sistemnya mengerem seolah-olah seseorang tiba-tiba melompat ke depannya. Beberapa detik kemudian saat mencapai pintu keluar, kendaraan yang sama kembali menambah kecepatan dan menemukan ritmenya semula. Jadi, apa sebenarnya yang dilakukan Adaptif Cruise Control di rotari, apakah ia menganggap rotari sebagai tikungan atau sekadar bagian jalan biasa, dan mengapa kadarnya kadang ditinggalkan begitu saja? Jawaban atas pertanyaan-pertanyaan ini adalah salah satu topik yang paling banyak diperdebatkan tetapi paling sedikit dijelaskan di forum-forum mobil.
Mari kita perjelas dulu satu hal: di halaman ini kita hanya akan membahas sisi kecepatannya. Sebab Adaptif Cruise Control, sesuai namanya, adalah sistem kecepatan. Ia tidak pernah ikut campur dalam kemudi dan tidak memutar rotari untukmu. Pembedaan ini adalah kunci dari segala hal yang akan kita lihat selanjutnya.
Bagaimana Adaptif Cruise Control Melihat Rotari?
Otak Adaptif Cruise Control dibentuk oleh dua sensor utama: kamera yang menghadap ke depan dan radar. Pada kendaraan generasi baru, keduanya bekerja bersama dan menambah serta mengurangi kecepatan untuk menjaga jarak ikut yang kamu pilih; pada kendaraan lama, kadang hanya kamera atau hanya radar yang bertugas. Poin kritisnya adalah: mata sistem ini melihat lurus ke depan. Di jalan berkelok, berkas radar bisa menyimpang dari lajurnya, sehingga sistem bisa mencoba mengikuti truk di lajur samping dan melambat secara tak terduga; atau sebaliknya, justru tidak melihat kendaraan di lajurnya sendiri.
Rotari berada tepat di tengah-tengah keterbatasan ini. Sistem tidak mengenali rotari sebagai struktur khusus; baginya, tempat itu semata-mata adalah tikungan ditambah skenario mengikuti kendaraan. Sistem yang benar-benar mampu mengenali rotari hanyalah mereka yang bekerja dengan data navigasi atau pengenalan jalan. Misalnya, fungsi pengurangan kecepatan di tikungan pada beberapa model Toyota mendeteksi tikungan dengan menggunakan kamera dan sensor belok (yaw), lalu menurunkan kecepatan dengan sendirinya; pengaturan ini bisa diaktifkan dan dinonaktifkan. Sementara sistem berbasis navigasi sudah mengetahui tikungan dan perubahan jalan sebelumnya dari data peta. Bagi sebuah ACC yang tidak mengintegrasikan navigasi atau definisi tepi jalan, rotari adalah ujian improvisasi yang harus dihadapi oleh sensor-sensornya.
Sorotan Utama
- ACC memandang rotari bukan sebagai struktur khusus, melainkan sebagai kombinasi tikungan + ikut kendaraan.
- Di rotari yang sempit, ia kehilangan kendaraan di depannya dan melambat, lalu kembali ke kecepatan yang diatur saat keluar.
- Beberapa pabrikan hanya merekomendasikan ACC untuk jalan tol dan jalan yang dipisahkan pembatas dalam panduan resmi mereka.
- Sistem ini tidak memberikan kendali kemudi; berputar di rotari selalu menjadi tugas pengemudi.
- Sebagian besar sistem pemantau lajur menjadi tidak aktif pada kecepatan di bawah sekitar 72 km/jam.
Mengapa Sistem Mengerem Saat Memasuki dan Berada di Dalam Rotari?
Saat memasuki rotari, ada dua mekanisme berbeda yang dapat menyebabkan pengereman. Yang pertama adalah perlambatan yang disengaja: sistem dengan fitur navigasi atau pengenalan jalan dapat menyadari rotari lebih awal dan menurunkan kecepatan secara bertahap. Yang kedua adalah situasi yang lebih rentan: di persimpangan yang sempit dan kecil, radar kehilangan lintasan putaran kendaraan yang kamu ikuti saat masuk tikungan. Kendaraan itu secara fisik masih ada di depanmu, tetapi sensor tidak bisa melihatnya; dan demi keamanan, sistem melambatkan laju. Inilah skenario yang paling sering diceritakan oleh pemilik kendaraan listrik di forum-forum: perlambatan mendadak di tengah persimpangan, lalu kendaraan menemukan kembali targetnya dan mengembalikan kecepatannya.
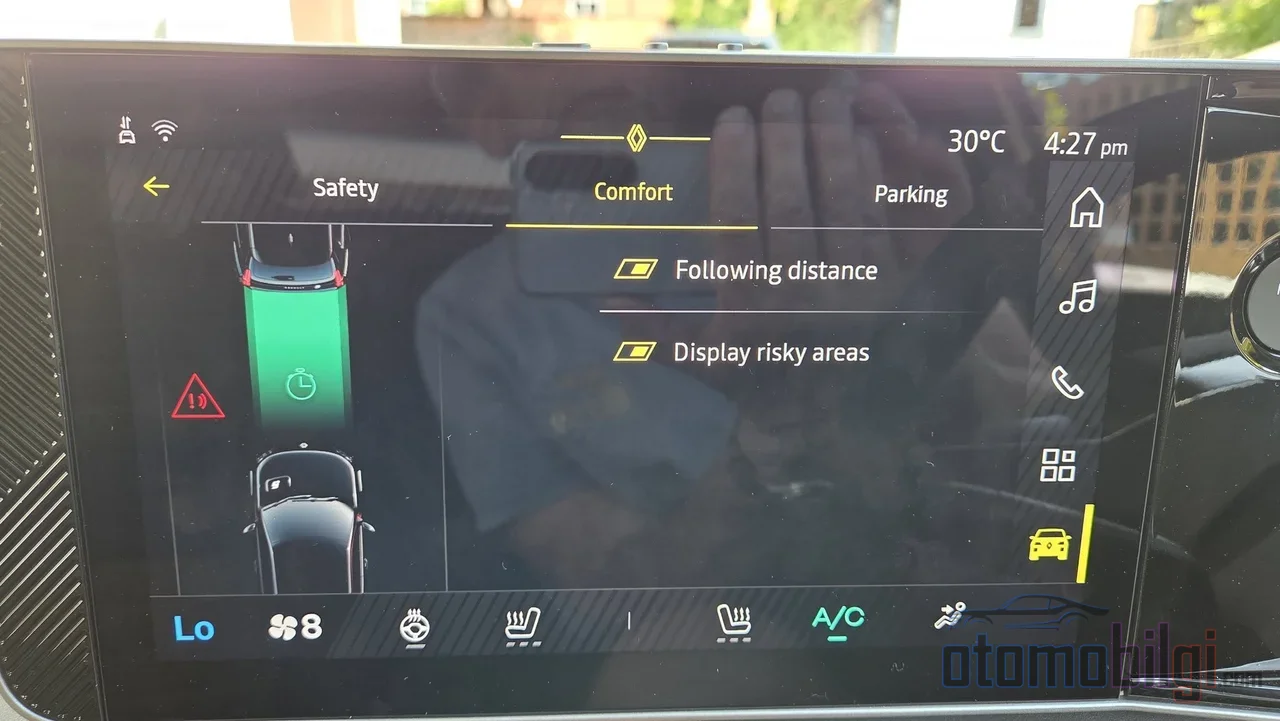
Tahap pendekatan juga bisa mengejutkan. Saat melaju menuju persimpangan dan kendaraan di depan melambat, kamu perlu ingat bahwa kapasitas pengereman ACC terbatas. Panduan pabrikan berbicara tegas soal ini: jika kendaraan di depan berhenti terlalu mendadak, sistem akan memperingatkan pengemudi dan tugas pengereman beralih ke pengemudi. Lagipula, ACC bukanlah sistem pencegah tabrakan; ia dirancang untuk kenyamanan. Ia mungkin tidak bereaksi terhadap kendaraan yang sedang parkir atau bergerak sangat lambat. Jadi, mata yang melihat pejalan kaki, pesepeda, dan kendaraan yang berhenti di pintu masuk persimpangan tetaplah matamu sendiri.
Mengapa pengereman terkadang terasa kasar?
ACC bisa secara keliru memilih kendaraan besar di lajur samping saat di tikungan sebagai target yang diikuti, atau bereaksi agresif ketika targetnya hilang sesaat. Contoh paling terkenal dari situasi ini di forum-forum adalah perlambatan yang tidak perlu saat menyalip kendaraan lebar seperti truk. Jenis pengereman mendadak semacam ini disebut hard braking due to false alarm dalam bahasa Inggris dan merupakan salah satu perilaku ACC yang paling banyak dikritik.
Kapan Kecepatan Kembali Saat Keluar?
Keluar dari persimpangan adalah momen paling kritis, dan di sinilah sistem secara karakteristik terbagi dua. Jika kendaraan di depan berbelok ke arah yang berbeda dari arah keluarmu di persimpangan dan kamu berada dalam mode jarak dekat, sistem akan kehilangan kendaraan target. Pada sebagian kendaraan, hal ini berakibat ACC sepenuhnya nonaktif; peringatan di setir atau di panel instrumen memberitahumu bahwa kamu harus mengaktifkan kembali sistem. Pada sebagian kendaraan lainnya, ketika sistem kehilangan target, ia langsung mencoba kembali ke kecepatan yang telah diatur. Hati-hati pada skenario kedua ini: sistem bisa berakselerasi dengan tergesa-gesa.
Ada juga satu manifestasi terkenal dari perilaku kedua ini: jika kendaraan yang kamu ikuti berbelok ke jalan lain saat keluar persimpangan dan mulai bergerak di jalan baru, apakah ACC-mu masih menganggapnya sebagai target atau tidak bisa memicu keputusan kecepatan yang mengejutkan. Aturan umumnya sederhana: kapan dan bagaimana kecepatanmu kembali saat keluar seharusnya kamu yang mengendalikan, bukan sistem. Menekan pedal gas menonaktifkan pengereman otomatis untuk sementara; sedangkan menekan pedal rem membatalkan ACC. Jika kamu mau, kamu juga bisa keluar dari sistem dengan tombol Cancel atau tombol pengaktifan-penonaktifan.
Apakah Asisten Pemantau Lajur Membantu di Persimpangan?
Jawaban singkatnya: pada sebagian besar sistem, tidak. Asisten pemantau lajur (LKA) dan sistem penjaga lajur di tengah bekerja dengan mengikuti garis marka jalan; geometri melingkar persimpangan bundar beserta markanya yang rumit merupakan peta yang sulit dibaca bagi sistem-sistem ini. Lagipula, banyak sistem penjaga lajur di tengah tidak berfungsi di bawah kecepatan tertentu: salah satu contoh yang diketahui adalah sebuah sistem yang tetap nonaktif di bawah sekitar 72 km/jam. Kecepatan di dalam bundaran umumnya jauh di bawah hal itu, jadi matinya pendukung lajur di bundaran adalah hal yang normal, bukan karena kerusakan.
Bahkan jika pendukung lajur tetap aktif, tidak ada urusan berkendara tanpa pegangan setir. Pada kendaraan dengan fitur pemusat lajur, pengemudi harus memegang atau menggerakkan setir sedikit setiap beberapa detik sekali. Paket yang lebih canggih membuat perbedaan: paket dukungan berkendara dari beberapa pabrikan bekerja lebih mampu daripada kombinasi ACC dan asisten lajur biasa, karena mereka mengetahui perlambatan sebelum persimpangan dan tikungan serta batas kecepatan yang akan datang. Tetapi sistem ini pun tidak mengambil alih setir di bundaran; hanya mengelola sisi kecepatan dengan lebih cerdas.
Mengapa Sistem Menarik Diri di Bundaran Multilajur?
Bundaran multilajur adalah lingkungan tersulit bagi ACC: kendaraan yang melambat, yang pindah lajur, dan yang masuk dari luar bundaran pada saat bersamaan. Panduan pabrikan membahas situasi ini secara jelas. Beberapa pabrikan menyarankan ACC hanya digunakan di jalan tol dan jalan multilajur yang dipisahkan pembatas; bundaran dan persimpangan kota yang rumit berada di luar rekomendasi ini secara eksplisit. Satu pabrikan juga menyatakan sistem tidak boleh digunakan di jalan berliku dan bergelombang serta di ramp masuk dan keluar tol, karena dalam kondisi tersebut kendaraan di depan mungkin tidak terdeteksi.
Mematikan sistem di persimpangan yang ramai bukanlah kekalahan, melainkan penggunaan yang tepat. Mematikannya lama dengan pedal gas juga bukan solusi: pada beberapa kendaraan, jika kamu mematikan sistem lebih dari 60 detik, ACC akan mati sepenuhnya dan kamu harus mengaktifkannya kembali.
Mengapa Ketidakmampuan Sistem Membaca Lalu Lintas Itu Penting?
Ada temuan ilmiah yang kecil tetapi mencolok di sini. Tim universitas pada tahun 2019 melakukan uji jalan terbuka lebih dari 1.000 mil di Arizona dengan tujuh kendaraan dari dua pabrikan. Hasilnya: pada setiap uji coba, kendaraan yang menggunakan ACC melambat lebih dari yang diperlukan dibanding kendaraan di depannya, dan hal ini berubah menjadi kemacetan lalu lintas hantu yang menciptakan perlambatan berantai. Ketika kendaraan di depan menurunkan kecepatannya dari 50 mil menjadi 6 mil, kecepatan kendaraan ketujuh di antrean turun bahkan di bawah batas bawah kerja ACC. Penjelasan para peneliti sangat mengedukasi: pengemudi manusia melihat beberapa kendaraan di depannya, sedangkan sensor ACC hanya melihat kendaraan tepat di depannya. Sistem tidak dapat memprediksi arus lalu lintas, hanya bereaksi.
Bundaran justru persis seperti itu: lingkungan tempat arus terus berubah, dan melihat beberapa kendaraan di depan serta pintu masuk bundaran merupakan suatu keharusan. Batasan ACC untuk tetap hanya sebagai alat kenyamanan di lingkungan ini bukan berasal dari desain, melainkan dari batasan fisika dan perangkat lunak.
Jawaban Singkat: Apa yang Dilakukan Adaptive Cruise Control di Bundaran?
Singkatnya: Adaptive Cruise Control tidak mengenali bundaran, dan menilainya sebagai skenario tikungan dan mengikuti kendaraan. Di bundaran sempit, ia kehilangan kendaraan di depannya dan melambat; saat keluar, jika menemukan target ia kembali ke kecepatan yang diatur, atau mati sepenuhnya dan menyerahkan kendali kepadamu. Ia tidak pernah campur tangan dengan setir dalam kondisi apa pun; melewati bundaran dengan aman selalu menjadi tanggung jawab pengemudi.
Cara yang Tepat Mendekati Bundaran
Lalu dalam praktiknya apa yang harus kamu lakukan? Aturannya sangat sederhana dan dokumentasi pabrikan juga mengatakan hal yang sama: percayakan pada sistem tapi tetap siap siaga. Daftar singkat berikut akan berguna bagimu:
- Sebelum mendekati bundaran, pegang kendali atas sensor kecepatan dan pengereman; jika perlu, batalkan ACC dengan mengerem.
- Pada bundaran yang sempit dan banyak lajur, matikan Cruise Control sepenuhnya; itu bukan sebuah kesalahan, melainkan penggunaan yang benar sesuai panduan.
- x
- Jangan menunggu akselerasi otomatis saat keluar; amati lalu lintas dan atur gas sendiri.
- Ketahui bahwa asisten lajur akan mati pada kecepatan rendah dan jangan lengah dari setir.
- Jangan lepaskan tanganmu dari setir; sistem-sistem berada dalam cakupan SAE Level 2 dan tanggung jawab selalu ada pada pengemudi.
Dari segi aturan lalu lintas pun keadaannya jelas: kamu selalu bertanggung jawab atas penggunaan kendaraan yang aman, dan dianjurkan untuk tidak hanya mengandalkan fitur keselamatan. Adaptif Cruise Control adalah teman perjalanan yang hebat di jalan tol; di bundaran, dalam kondisi terbaiknya ia menjadi asisten yang lembut, dan dalam kondisi terburuknya menjadi penumpang yang penuh kejutan. Pengemudi yang memahami perbedaannya akan menyukai keduanya.