ระบบ Adaptive Cruise Control ทำอะไรในทางแยกวงกลม?
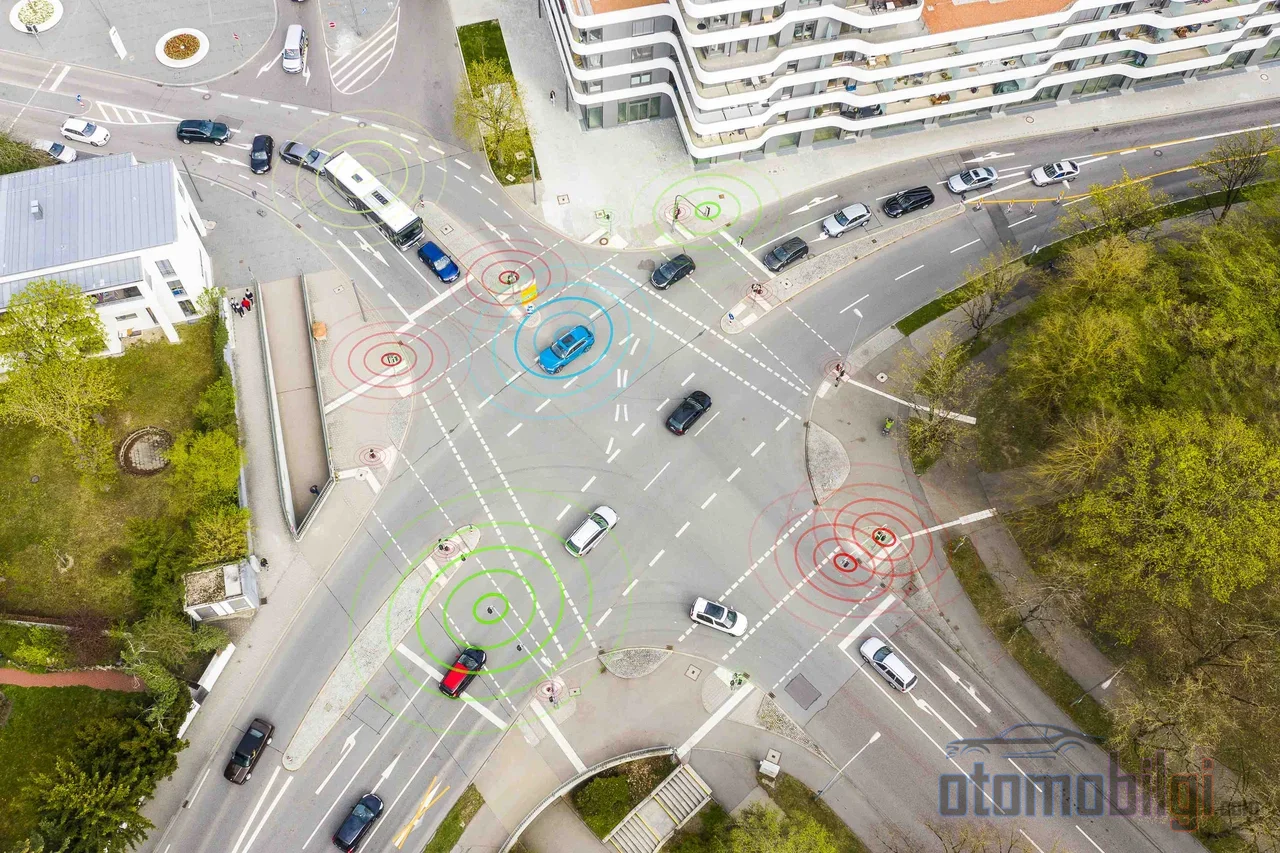
คุณกำลังเข้าใกล้วงแหวน ระบบครูสคอนโทรลแบบปรับตัวได้เปิดอยู่ เท้าคุณไม่ได้อยู่บนคันเร่ง และทุกอย่างดูเหมือนจะเรียบร้อยดี แล้ววงแหวนก็แคบลง รถคันหน้าหายวับไปในโค้ง และระบบก็เบรกอย่างหนักเหมือนมีใครโผล่มาขวางหน้าเฉียดฉับ อีกไม่กี่วินาทีถัดมาเมื่อถึงทางออก รถคันเดิมก็เร่งความเร็วขึ้นเองและกลับมาจังหวะเดิม แล้วระบบครูสคอนโทรลแบบปรับตัวได้ทำอะไรกันแน่ในวงแหวน มันคิดว่าวงแหวนเป็นโค้งหรือเป็นส่วนหนึ่งของถนนปกติ และทำไมบางครั้งถึงปล่อยแล้วหนีไปเอง? คำตอบของคำถามเหล่านี้คือหนึ่งในหัวข้อที่ถูกถกเถียงกันมากที่สุดแต่อธิบายน้อยที่สุดในฟอรัมรถยนต์
ก่อนอื่นมาทำความชัดเจนกันก่อนว่า: หน้านี้เราจะพูดถึงเฉพาะเรื่องความเร็วเท่านั้น เพราะครูสคอนโทรลแบบปรับตัวได้นั้น ดังชื่อของมัน คือระบบควบคุมความเร็ว มันไม่เข้าไปยุ่งกับพวงมาลัยเด็ดขาด และไม่เลี้ยวในวงแหวนแทนคุณ ความแตกต่างนี้คือกุญแจสำคัญของทุกอย่างที่เราจะได้เห็นต่อไป
ครูสคอนโทรลแบบปรับตัวได้มองวงแหวนอย่างไร?
สมองของครูสคอนโทรลแบบปรับตัวได้ประกอบด้วยเซ็นเซอร์หลักสองตัว: กล้องหันหน้าไปข้างหน้า และเรดาร์ ในรถยุคใหม่ทั้งสองตัวนี้ทำงานร่วมกัน และจะเร่งหรือชะลอเพื่อรักษาระยะห่างตามที่คุณเลือกไว้ ส่วนในรถยุคเก่าบางครั้งมีเพียงกล้องหรือเพียงเรดาร์เท่านั้นที่ทำหน้าที่ จุดสำคัญคือ: ดวงตาของระบบ มองตรงไปข้างหน้า บนถนนที่มีโค้ง ลำเรดาร์อาจหลุดออกจากเลนของตัวเอง ระบบจึงอาจพยายามตามรถบรรทุกในเลนข้างเคียงแล้วชะลอความเร็วอย่างไม่คาดคิด หรือในทางกลับกัน อาจมองไม่เห็นรถในเลนของตัวเองเสียเลย
วงแหวนตกอยู่ตรงกลางพอดีของขีดจำกัดนี้ ระบบไม่รู้จักวงแหวนในฐานะโครงสร้างพิเศษ สำหรับมัน ตรงนั้นก็แค่โค้งหนึ่งโค้งบวกกับสถานการณ์การตามรถ ระบบที่รู้จักวงแหวนได้จริงมีเพียงระบบที่ทำงานด้วยข้อมูลนำทางหรือข้อมูลการจดจำถนนเท่านั้น ตัวอย่างเช่น ฟังก์ชันลดความเร็วในโค้งในรถโตโยต้าบางรุ่น ตรวจจับโค้งโดยใช้กล้องและเซ็นเซอร์การเลี้ยว (yaw) แล้วลดความเร็วลงเอง และการตั้งค่านี้สามารถเปิดหรือปิดได้ ส่วนระบบที่อิงการนำทางจะรู้โค้งและการเปลี่ยนถนนล่วงหน้าจากข้อมูลแผนที่ สำหรับ ACC ที่ไม่มีการบูรณาการการนำทางหรือการจดจำข้อมูลริมถนน วงแหวนคือการสอบแบบสดที่เซ็นเซอร์ต้องรับมือ
สิ่งที่น่าสนใจ
- ACC มองวงแหวนไม่ใช่ในฐานะโครงสร้างพิเศษ แต่เป็นการผสมผสานระหว่าง โค้ง + การตามรถ
- ในวงแหวนที่แคบ มันอาจสูญเสียรถข้างหน้าแล้วชะลอลง และกลับไปยังความเร็วที่ตั้งไว้เมื่อถึงทางออก
- ผู้ผลิตบางรายแนะนำ ACC ในคู่มืออย่างเป็นทางการสำหรับ ทางหลวงสายหลักและถนนที่มีเกาะกั้นแยกเท่านั้น
- ระบบไม่ให้การควบคุมพวงมาลัย การเลี้ยวในวงแหวนเป็นหน้าที่ของผู้ขับขี่เสมอ
- ระบบควบคุมการรักษาเลนส่วนใหญ่จะปิดการทำงานที่ความเร็วต่ำกว่า ประมาณ 72 กม./ชม.
ทำไมจึงเบรกตอนเข้าวงแหวนและระหว่างการเลี้ยว?
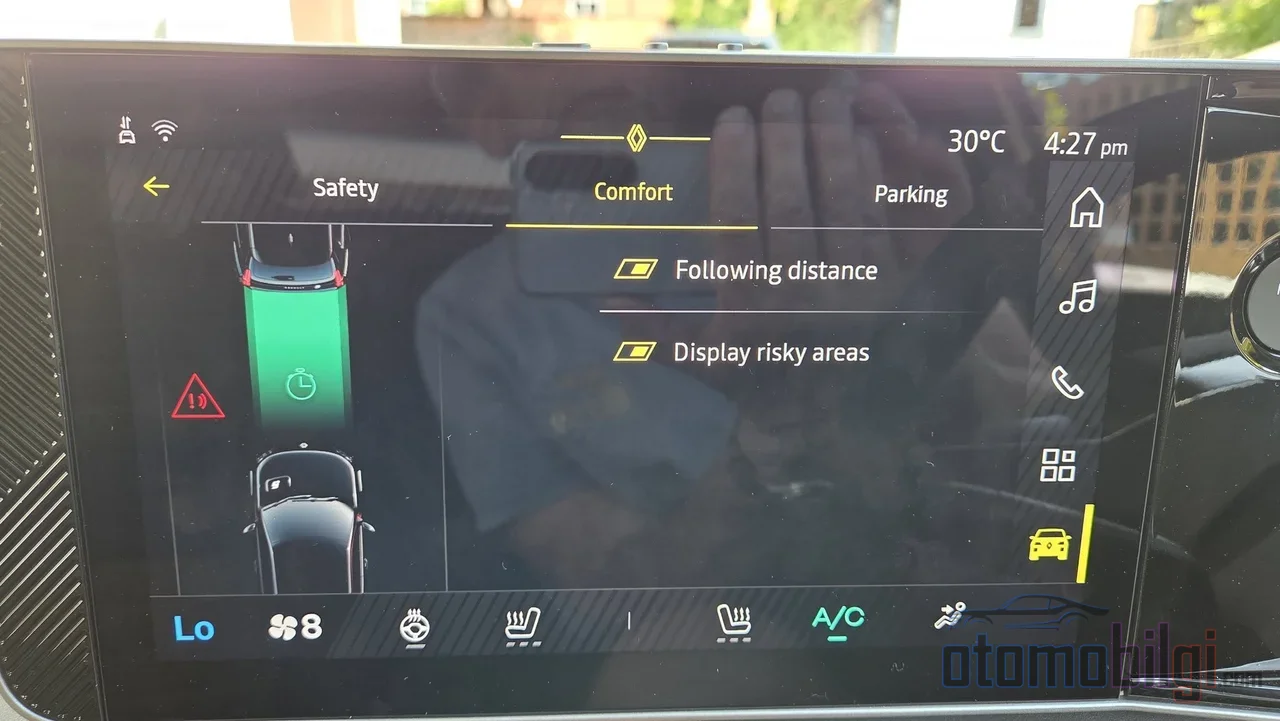
ตอนเข้าวงแหวน มีสองกลไกที่แยกจากกันซึ่งอาจทำให้เกิดการเบรก อย่างแรกคือการชะลออย่างมีสติ: ระบบที่มีคุณสมบัติการนำทางหรือการจดจำถนนสามารถตระหนักรู้ถึงวงแหวนล่วงหน้าและลดความเร็วลงอย่างเป็นขั้นตอน อย่างที่สองเป็นสถานการณ์ที่เปราะบางกว่า: ในทางแยกที่แคบและเล็ก เรดาร์จะสูญเสียวิถีการเลี้ยวของรถที่คุณกำลังตามอยู่ รถยังอยู่ข้างหน้าจริงๆ แต่เซ็นเซอร์มองไม่เห็นมัน ระบบจึงชะลอความเร็วลงเพื่อความปลอดภัย นี่คือสถานการณ์ที่เจ้าของรถไฟฟ้าเล่าให้ฟังบนฟอรั่มบ่อยที่สุด: รถชะลอลงอย่างกะทันหันในทางแยก แล้วจากนั้นรถก็ค้นพบเป้าหมายอีกครั้งและทบทวนความเร็ว
ขั้นตอนการเข้าใกล้ก็อาจมีความประหลาดได้เช่นกัน เมื่อมุ่งหน้าไปยังทางแยกหากรถข้างหน้ากำลังชะลอความเร็ว ต้องจำไว้ว่าความสามารถในการเบรกของ ACC มีจำกัด คู่มือผู้ผลิตพูดเรื่องนี้ชัดเจน: หากรถข้างหน้าหยุดกะทันหันมาก ระบบจะเตือนผู้ขับขี่ และหน้าที่การเบรกจะตกเป็นของผู้ขับขี่ ยิ่งไปกว่านั้น ACC ไม่ใช่ระบบป้องกันการชน มันถูกออกแบบมาเพื่อความสะดวกสบาย อาจไม่ตอบสนองต่อรถที่จอดนิ่งหรือเคลื่อนที่ช้ามาก นั่นคือ ดวงตาที่มองเห็นคนเดินเท้า จักรยาน และรถที่จอดอยู่บริเวณทางเข้าทางแยก ยังคงเป็นดวงตาของคุณ
ทำไมการเบรกบางครั้งจึงรู้สึกฉับพลัน?
ACC อาจเลือกรถขนาดใหญ่ในเลนข้างระหว่างการเลี้ยวเป็นเป้าหมายติดตามโดยไม่ตั้งใจ หรืออาจตอบสนองอย่างรุนแรงเมื่อสูญเสียเป้าหมายชั่วขณะ ตัวอย่างที่รู้จักกันดีที่สุดในฟอรั่มคือการชะลอความเร็วโดยไม่จำเป็นขณะแซงรถขนาดใหญ่อย่างรถบรรทุกพ่วง การเบรกกะทันหันลักษณะนี้เรียกว่า harsh braking ที่เกิดจาก false alarm ในภาษาอังกฤษ และเป็นหนึ่งในพฤติกรรมของ ACC ที่ถูกบ่นมากที่สุด
ความเร็วกลับคืนมาเมื่อใดเมื่อออกจากทางแยก?
การออกจากทางแยกคือช่วงเวลาที่วิกฤตที่สุด และที่นี่ระบบแบ่งออกเป็นสองลักษณะโดยทั่วไป หากรถข้างหน้าเลี้ยวไปทิศทางอื่นที่แตกต่างจากทางออกทางแยกของคุณ และคุณอยู่ในโหมดติดตามระยะใกล้ ระบบจะสูญเสียรถเป้าหมาย ในบางรถ ผลลัพธ์คือ ACC ถูกปิดการทำงานทั้งหมด สัญญาณเตือนบนพวงมาลัยหรือหน้าปัดบอกคุณว่าต้องเปิดระบบใหม่ ในบางรถ เมื่อระบบสูญเสียเป้าหมาย มันจะพยายามกลับไปยังความเร็วที่ตั้งไว้โดยตรง ในสถานการณ์ที่สองนี้ให้ระมัดระวัง: ระบบอาจเร่งความเร็วอย่างรีบเร่ง
สิ่งที่เป็นที่รู้จักจากพฤติกรรมที่สองนี้คือ: หากรถที่คุณกำลังตามเลี้ยวไปถนนอื่นเมื่อออกจากทางแยก และเริ่มเคลื่อนที่ต่อบนถนนสายใหม่ การที่ ACC ของคุณยังมองว่ามันเป็นเป้าหมายอยู่หรือไม่ อาจนำไปสู่การตัดสินใจเรื่องความเร็วที่น่าประหลาดใจ กฎทั่วไปง่ายๆ: คุณต้องเป็นผู้จัดการว่าความเร็วจะกลับคืนมาเมื่อใดและอย่างไรตอนออกจากทางแยก ไม่ใช่ระบบ การเหยียบแป้นคันเร่งจะปิดการทำงานของการเบรกอัตโนมัติชั่วคราว การเหยียบแป้นเบรกจะยกเลิก ACC ถ้าต้องการ คุณยังสามารถออกจากระบบด้วยปุ่ม Cancel หรือปุ่มเปิดปิดก็ได้
ผู้ช่วยติดตามเลนช่วยเหลือในทางแยกได้หรือไม่?
คำตอบสั้นๆ: ไม่ในระบบส่วนใหญ่ ผู้ช่วยติดตามเลน (LKA) และระบบดึงเข้าเลนกลางทำงานโดยติดตามเส้นขอบถนน เรขาคณิตวงกลมของวงเวียนและเส้นที่ซับซ้อนเป็นแผนที่ที่อ่านยากสำหรับระบบเหล่านี้ ยิ่งไปกว่านั้น ระบบดึงเข้าเลนกลงานหลายระบบไม่ทำงานต่ำกว่าความเร็วที่กำหนด: หนึ่งในตัวอย่างที่รู้จักคือระบบที่ปิดการทำงานต่ำกว่า ประมาณ 72 กม./ชม. ความเร็วภายในทางแยกมักต่ำกว่าระดับนี้มาก ดังนั้นการที่ระบบช่วยควบคุมเลนปิดการทำงานในทางแยกจึงเป็นเรื่องปกติ ไม่ใช่ความผิดปกติของระบบ
แม้ระบบช่วยควบคุมเลนจะยังทำงานอยู่ ก็ไม่มีการขับแบบปล่อยมือโดยเด็ดขาด ในรถที่มีฟีเจอร์รักษาตำแหน่งกึ่งกลางเลน ผู้ขับต้องจับหรือหมุนพวงมาลัยเบา ๆ ทุก ๆ ไม่กี่วินาที แพ็กเกจที่พัฒนากว่านั้นสร้างความแตกต่างได้: แพ็กเกจระบบช่วยขับของผู้ผลิตบางรายทำงานได้รับการยอดกว่าการผสมผสานระหว่าง ACC แบบธรรมดากับระบบช่วยควบคุมเลน เพราะรู้ว่าต้องลดความเร็วก่อนถึงทางแยกและโค้ง และรู้ขีดจำกัดความเร็วที่กำลังจะถึง แต่ระบบเหล่านี้ก็ไม่เข้าควบคุมพวงมาลัยในวงเวียน; จัดการเฉพาะด้านความเร็วอย่างชาญฉลาดกว่าเท่านั้น
ทำไมระบบจึงล้มเลิกในทางแยกหลายเลน?
วงเวียนหลายเลนคือสภาพแวดล้อมที่ยากที่สุดสำหรับ ACC: มีทั้งรถที่เบรกพร้อมกัน รถที่เปลี่ยนเลน และรถที่แทรกเข้ามาจากภายนอกทางแยกในเวลาเดียวกัน คู่มือของผู้ผลิตกล่าวถึงสถานการณ์นี้อย่างชัดเจน ผู้ผลิตบางรายแนะนำให้ใช้ ACC เฉพาะบนทางหลวงและถนนหลายเลนที่แบ่งด้วยเกาะกลาง; วงเวียนและทางแยกในเมืองที่ซับซ้อนอยู่นอกเหนือคำแนะนำนี้อย่างชัดเจน ผู้ผลิตรายหนึ่งยังระบุว่าไม่ควรใช้ระบบบนถนนโค้งและลาดชัน รวมถึงทางทางขึ้น-ลงของทางหลวง เพราะในเงื่อนไขเหล่านี้รถข้างหน้าอาจไม่ถูกตรวจจับ
การปิดระบบในทางแยกที่การจราจรหนาแน่นไม่ใช่ความพ่ายแพ้ แต่คือการใช้งานที่ถูกต้อง การปิดระบบด้วยคันเร่งเป็นเวลานานก็ไม่ใช่ทางแก้: ในรถบางรุ่น หากคุณปิดระบบนานเกิน 60 วินาที ACC จะปิดสนิทและคุณต้องเปิดใหม่อีกครั้ง
ทำไมความไม่สามารถอ่านสภาพจราจรของระบบจึงสำคัญ?
มีข้อค้นพบทางวิทยาศาสตร์ที่เล็กแต่ทรงพลังอยู่ตรงนี้ ทีมวิจัยจากมหาวิทยาลัยแห่งหนึ่งทดสอบบนถนนเปิดมากกว่า 1,000 ไมล์ในรัฐแอริโซนาเมื่อปี 2019 ด้วยรถจากผู้ผลิตสองรายจำนวน 7 คัน ผลลัพธ์: ในการทดสอบทุกครั้ง รถที่ใช้ ACC ชะลอความเร็วมากเกินจำเป็นเมื่อเทียบกับรถข้างหน้า และสถานการณ์นี้กลายเป็นการจราจรติดขัดแบบผีสิงที่สร้างการชะลอความเร็วเป็นลูกโซ่ เมื่อรถข้างหน้าลดความเร็วจาก 50 ไมล์เหลือ 6 ไมล์ ความเร็วของรถคันที่เจ็ดในแถวตกต่ำกว่าขีดจำกัดการทำงานขั้นต่ำของ ACC เสียอีก คำอธิบายของนักวิจัยให้บทเรียนที่ดี: ผู้ขับมนุษย์มองเห็นรถได้หลายคันข้างหน้า แต่เซนเซอร์ของ ACC มองเห็นเพียงรถที่อยู่ด้านหน้าโดยตรงเท่านั้น ระบบไม่สามารถคาดการณ์การไหลของจราจรได้ มันแค่ตอบสนอง
วงเวียนก็คือสิ่งนี้เป๊ะ ๆ: สภาพแวดล้อมที่การไหลเปลี่ยนแปลงตลอดเวลา และการมองเห็นรถได้หลายคันข้างหน้ารวมถึงทางเข้าของวงเวียนเป็นสิ่งจำเป็น การที่ ACC ถูกจำกัดให้ทำหน้าที่เป็นเพียงเครื่องมือเพื่อความสบายในสภาพแวดล้อมนี้ไม่ได้มาจากการออกแบบ แต่มาจากขีดจำกัดของฟิสิกส์และซอฟต์แวร์
คำตอบสั้น ๆ: Adaptive Cruise Control ทำอะไรในวงเวียน?
โดยสรุป: Adaptive Cruise Control ไม่รู้จักวงเวียน แต่ประเมินมันในฐานะสถานการณ์โค้งและการตามรถ ในทางแยกที่แคบ มันอาจสูญเสียรถข้างหน้าและชะลอความเร็ว เมื่อออกจากทางแยกหากค้นหาเป้าหมายเจอจะกลับไปที่ความเร็วที่ตั้งไว้ หรือไม่ก็ปิดสนิทและส่งมอบการควบคุมให้คุณ ไม่เข้าแทรกแซงพวงมาลัยในทุกกรณี; การขับผ่านวงเวียนอย่างปลอดภัยยังคงเป็นความรับผิดชอบของผู้ขับเสมอ
วิธีเข้าใกล้ทางแยกอย่างถูกต้องและพร้อมรับมือ
แล้วในทางปฏิบัติคุณควรทำอย่างไร? กฎนั้นง่ายมาก และเอกสารจากผู้ผลิตก็บอกไว้เช่นเดียวกัน: เชื่อในระบบ แต่ต้องพร้อมเสมอ รายการสั้น ๆ นี้จะเป็นประโยชน์กับคุณ:
- ก่อนเข้าใกล้ทางแยก ให้ควบคุมความเร็วและการเบรกด้วยตัวเอง หากจำเป็นให้เบรกเพื่อยกเลิก ACC
- ในทางแยกที่แคบและมีหลายเลน ให้ปิด Cruise Control ทั้งหมด นั่นไม่ใช่ความผิดพลาด แต่เป็นการใช้งานที่ถูกต้องตามคู่มือ
- x
- อย่ารอให้ระบบเร่งความเร็วอัตโนมัติเมื่อออกจากทางแยก จับตาดูการจราจรและควบคุมคันเร่งด้วยตัวเอง
- จงรู้ว่าระบบช่วยควบคุมเลนจะปิดตัวเมื่อความเร็วต่ำ และอย่าปล่อยพวงมาลัย
- อย่าเอามือออกจากพวงมาลัย ระบบต่าง ๆ อยู่ภายใต้ระดับ SAE Level 2 และความรับผิดชอบอยู่ที่ผู้ขับขี่เสมอ
ในแง่มุมของกฎจราจร สถานการณ์ก็ชัดเจน: คุณมีหน้าที่รับผิดชอบต่อการใช้ยานยนต์อย่างปลอดภัยเสมอ การเชื่อในระบบความปลอดภัยเพียงอย่างเดียวไม่ได้รับการแนะนำ Adaptiv Cruise Control เป็นเพื่อนร่วมทางที่ยอดเยี่ยมบนทางหลวง แต่ในวงเวียน ในสภาพที่ดีที่สุดมันคือผู้ช่วยที่อ่อนโยน และในสภาพที่แย่ที่สุดคือผู้โดยสารที่เต็มไปด้วยความประหลาดใจ ผู้ขับขี่ที่รู้ถึงความแตกต่างนี้ย่อมชื่นชอบทั้งสองอย่าง