ทำไม ADAS จึงมีปัญหาในอุโมงค์?
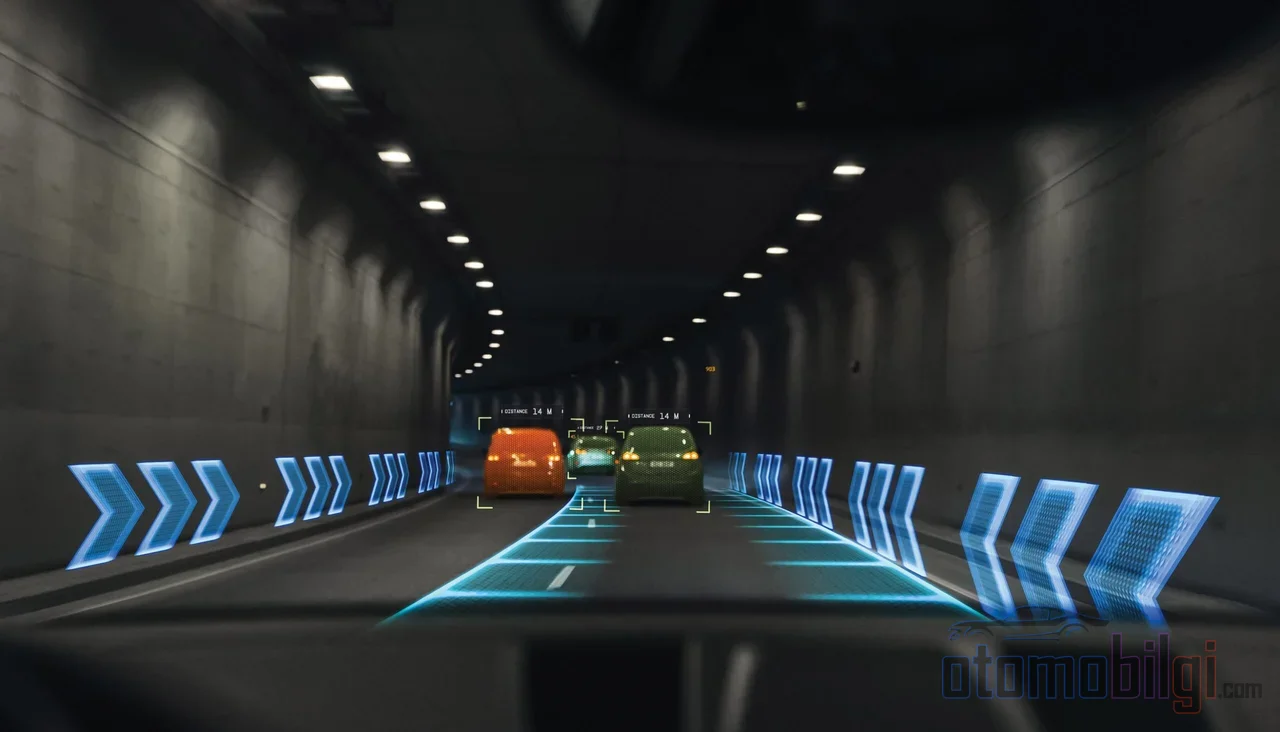
นาทีที่เข้าอุโมงค์ ผู้ช่วยติดตามเลนก็เงียบไป ระบบควบคุมความเร็วแบบปรับอัตโนมัติ (Adaptif Cruise Control) เบรกทันที ส่วนระบบนำทางก็หมุนวนอยู่กับที่บนแผนที่ ใช่ไหม? อย่าตกใจ รถของคุณไม่ได้พัง อุโมงค์เปรียบเสมือนสนามทดสอบอันเป็นฝันร้ายสำหรับระบบผู้ช่วยขับขี่: แสงเปลี่ยนแปลงกะทันหัน ลวดลายผนังที่ซ้ำซาก และยังมีสัญญาณเรดาร์ที่สะท้อนจากผนังแล้วสะท้อนกลับมาอีก แล้วทำไมเทคโนโลยีอัจฉริยะทั้งหมดนี้ จึง "สติแตก" ในทันทีเมื่อเราแล่นผ่านอุโมงค์? คำตอบซ่อนอยู่ในหลักการทำงานของเซ็นเซอร์
กล้องเจอะเจออะไรในอุโมงค์?
ระบบอย่างผู้ช่วยรักษาเลน (LKA) และระบบเตือนการออกนอกเลน (LDW) อาศัยความเชื่อมั่นในภาพจากกล้องที่ติดตั้งอยู่บนกระจกหน้า ถ้ากล้องมองไม่เห็นหรือตีความเส้นเลนไม่ได้ ระบบก็ทำงานไม่ได้ ง่ายๆ แค่นั้นเอง และอุโมงค์ก็เป็นหนึ่งในสภาพแวดล้อมที่กล้องเกลียดที่สุด
การเปลี่ยนแสงกะทันหัน: เอฟเฟกต์ "หลุมดำ" และ "หลุมขาว"
ในช่วงที่แล่นอยู่ท่ามกลางแสงแดด ทันทีที่ดิ่งลงสู่ความมืดของอุโมงค์ รูม่านตาของกล้องจะปรับตัวได้ไม่ทัน การเปลี่ยนแปลงของแสงอย่างกะทันหันที่ความเร็วสูงนี้ ก่อให้เกิดเอฟเฟกต์ "หลุมดำ" สำหรับกล้อง หรือในทางกลับกันคือเอฟเฟกต์ "หลุมขาว" ณ ทางออกอุโมงค์: ภาพจะมืดสนิทหรือขาวโพลนไปชั่วขณะหนึ่ง ดวงตามนุษย์ก็ประสบเหตุการณ์แบบเดียวกัน คุณเคยรู้สึกตาพร่ามืดสักสองสามวินาทีใช่ไหม สำหรับกล้องแล้ว นั่นหมายความว่าภาพไม่สามารถประมวลผลได้ และการติดตามเลนอาจถูกปิดใช้งานในช่วงเวลานั้น
ผนังที่ซ้ำซากและคอนทราสต์ต่ำ
ภายในอุโมงค์ยังเป็นสถานที่ที่ท้าทายอีกด้วย ระบบเหล่านี้มักแยกแยะเส้นเลนที่จางหาย ไม่สมบูรณ์ หรือมีคอนทราสต์ต่ำได้ยากอยู่แล้ว แสงเทียมและแสงสีจากไฟในอุโมงค์ยิ่งทำให้การรับรู้เส้นเลนยากขึ้นไปอีก ผู้ผลิตยานยนต์ก็รู้เรื่องนี้ดี: คู่มือผู้ใช้บางเล่มระบุอย่างชัดเจนว่า อุโมงค์ที่มีแสงน้อย รวมถึงกล้องที่สกปรกหรือเกิดฝ้า ทำให้เกิดข้อจำกัดของระบบ กล่าวคือ การที่ระบบเงียบไปในอุโมงค์ไม่ใช่ความผิดพร่อง แต่เป็นข้อจำกัดที่เป็นที่รู้จัก
ทำไมเรดาร์จึงมองเห็นเป้าหมายหลอกในอุโมงค์?
หัวใจของระบบอย่างครูสคอนโทรลแบบปรับอัตโนมัติ (ACC) และระบบเตือนจุดบอดสายตา (BSM) คือเซ็นเซอร์เรดาร์ สัญญาณเรดาร์แผ่ออกไปเป็นเส้นตรง แต่ผนังคอนกรีตและเพดานของอุโมงค์สะท้อนสัญญาณเหล่านี้กลับมา เมื่อสัญญาณกระทบผนังแล้วเด้งกลับ ระบบอาจคิดว่ามีรถอยู่ในตำแหน่งที่แท้จริงแล้วไม่มีรถอยู่ ปรากฏการณ์นี้เรียกว่าการสะท้อนหลายเส้นทาง หรือ multipath และผนังอุโมงค์คือตัวอย่างที่จำเพาะที่สุดของปัญหานี้
ผลลัพธ์คืออะไร? ACC อาจเบรกเข้าหาตำแหน่งที่ไร้ความหมาย "ล็อก" เข้ากับรถที่ไม่มีอยู่ด้านหน้า หรือละทิ้งการติดตามเป้าหมายจริง ระบบเตือนจุดบอดสายตาก็อาจส่งสัญญาณเตือนผิดพลาดได้เช่นกัน ข่าวดีคือ: เรดาร์สร้างภาพ 4D รุ่นใหม่ในการทดสอบภายในอุโมงค์สามารถกรองการสะท้อนออกไปและแสดงการตรวจจับวัตถุได้อย่างสะอาดหมดจด แปลว่าปัญหาเป็นที่รู้กันอยู่แล้ว และกำลังมุ่งสู่ทางแก้ แต่รถบนท้องถนนส่วนใหญ่ยังใช้เรดาร์แบบคลาสสิก ดังนั้นต้องระมัดระวังเป็นพิเศษเมื่อขับในอุโมงค์
ประเด็นสำคัญ
- ปัญหาด้านประสิทธิภาพของ ADAS ที่ถูกรายงานมี 73% เกี่ยวข้องกับระบบช่วยเรื่องเลน
- รถที่มีผู้ช่วยติดตามเลนมีส่วนเกี่ยวข้องกับอุบัติเหตุละเมิดเลนโดยไม่ตั้งใจน้อยกว่า 24%
- GPS ไม่ทำงานในอุโมงค์และใต้ดิน; ระบบนำทางคงระบุตำแหน่งต่อไปด้วยการประมาณการ
- ผนังอุโมงค์สะท้อนสัญญาณเรดาร์ ทำให้เกิดเป้าหมายปลอม
- ในรถที่มีระบบช่วยเตือนออกนอกเลนและจุดบอด อุบัติเหตุประเภทที่เกี่ยวข้องลดลง 11% และการบาดเจ็บลดลง 21%
ทำไม GPS ถึงหายไปในอุโมงค์?
สัญญาณ GPS มาจากดาวเทียมในอวกาศ; คอนกรีตเพียงไม่กี่เมตรก็บล็อกมันได้ง่ายๆ เพราะฉะนั้นในอุโมงค์ GPS จะใช้งานไม่ได้เลย ทั้งที่นั่นคือจุดที่รถต้องการข้อมูลตำแหน่งมากที่สุด แล้วทำไมระบบนำทางยังดูเหมือนเดินหน้าบนแผนที่อยู่? เพราะแอปสมัยใหม่ส่วนใหญ่เมื่อสัญญาณหาย จะประมาณตำแหน่งต่อไปด้วยข้อมูลตำแหน่ง ความเร็ว และทิศทางล่าสุดที่ทราบ การประมาณนี้บางครั้งก็ตรง บางครั้งอาจจับคู่รถเข้ากับถนนผิด; ในอุโมงค์ที่มีข้อมูลแผนที่และช่วงที่มีบีคอนรองรับ ประสบการณ์จะดีขึ้น สรุปสั้นๆ: ตำแหน่งบนหน้าจอนำทางในอุโมงค์ไม่ใช่ "ของจริง" แต่เป็นการประมาณการ
พฤติกรรมของแต่ละระบบในอุโมงค์
ระบบช่วยคุมเลนและเตือนเมื่อออกนอกเลน
ระบบที่ลำบากที่สุดในอุโมงค์คือการติดตามเลน กล้องอาจสูญเสียเลนเมื่อเจอแสงสะท้อน เงา แสงต่ำ และเส้นเลนที่มีคอนทราสต์ต่ำ; ปัญหา ADAS ที่ถูกรายงาน 73% เกี่ยวข้องกับระบบช่วยเตือนเลน นั่นคือเมื่อการปรับพวงมาลัยหยุดลงในอุโมงค์ ไม่ใช่เรื่องน่าตกใจ แต่ต้องใส่ใจ นอกจากนี้ LKA มีแนวโน้มยึดรถไว้กลางเลนอย่างคงที่ในโค้ง; ซึ่งเป็นเส้นทางที่ต่างจากแนวโค้งธรรมชาติของคนขับ และอาจรู้สึกได้ในโค้งในอุโมงค์
ระบบควบคุมความเร็วแบบปรับตัวได้
ACC มีความเสี่ยงสองอย่างในอุโมงค์: เป้าหมายปลอมที่เกิดจากการสะท้อนผนัง และการตรวจจับที่อ่อนแอลงในช่วงเปลี่ยนแสงฉับพลันในระบบที่กล้องทำงานร่วมด้วย หากเบรกโดยไม่มีเหตุผลที่เข้าใจได้ตอนเข้าหรืออยู่ในอุโมงค์ นี่คือคำอธิบายที่เป็นไปได้ ถ้าการจราจรหนาแน่น เตรียมพร้อมจัดการระยะห่างกับรถคันหน้าด้วยตัวเอง
ระบบเตือนจุดบอด
BSM ทำงานด้วยเรดาร์ จึงอาจได้รับผลกระทบจากการสะท้อนในอุโมงค์; และบางระบบยังไม่ได้รับการออกแบบให้ทำงานอย่างมีประสิทธิภาพที่ความเร็วต่ำ อย่าละทิ้งนิสัยเช็กไหล่ก่อนเปลี่ยนเลนเป็นอันขาด ระบบเหล่านี้ทำงานได้ดีที่สุดเมื่อร่วมกับนิสัยการขับขี่ที่มั่นคง; รถที่มีทั้งระบบติดตามจุดบอดและระบบเตือนรถไขว้เข้ามาจากด้านข้างด้านหลัง อุบัติเหตุขณะถอยรถลดลง 78% จึงชัดเจนว่าเมื่อระบบทำงาน มันได้ผลจริง
คนขับควรทำอย่างไร? กฎปฏิบัติสำหรับอุโมงค์
ขอให้ชัดก่อนว่า: ระบบ ADAS ไม่มีระบบใดขับแทนคุณได้ ทั้งหมดเป็นเพียงผู้ช่วย และคุณพร้อมเข้าควบคุมได้ทุกเมื่อ มืออยู่บนพวงมาลัย สายตาอยู่บนถนน การเมินเตือนของระบบ ปล่อยมือจากพวงมาลัย หรือทำจิตใจแล่น ความรับผิดชอบตกอยู่กับคนขับ; และตามกฎแล้ว ความรับผิดชอบนี้จะไม่หายไปเมื่อเกิดอุบัติเหตุ
- ก่อนเข้าอุโมงค์ อย่าเพิ่งวางใจจนเกินไปกับระบบติดตามเลนและ ACC; คงการควบคุมพวงมาลัยไว้ในมือของคุณ
- ทำความสะอาดบริเวณรอบเซนเซอร์เป็นประจำ; กล้องที่สกปรกหรือเกิดไอหมอกจะเพิ่มปัญหาเรื่องแสงเป็นสองเท่า
- เลิกเช็กไหล่ข้ามไปเลย โดยไว้ใจระบบเตือนจุดบอด
- ที่ทางออกอุโมงค์ ให้ตรวจสอบคำเตือนบนหน้าปัดและสถานะของระบบอีกครั้ง หลังผ่านการเปลี่ยนแปลงของแสง ระบบต่างๆ ควรได้รับข้อมูลอย่างถูกต้องอีกครั้ง
- ในทางเข้าที่แคบและปิดล้อม (เช่น อุโมงค์ล้างรถ) แนะนำให้ปิดระบบบางอย่างตามแนวปฏิบัติด้านความปลอดภัยอย่างเป็นทางการ
ความท้าทายในอุโมงค์จะยังคงอยู่ หรือทางแก้กำลังมา?
เทคโนโลยีไม่เคยหยุดนิ่ง Sensor fusion หรือแนวทางการรวมข้อมูลจากกล้อง เรดาร์ และเซ็นเซอร์อื่นๆ เข้าด้วยกัน ช่วยชดเชยจุดอ่อนของเซ็นเซอร์แต่ละตัว (แสงจ้า การสูญเสียสัญญาณ) ทำให้ความน่าเชื่อถือเพิ่มขึ้น เรดาร์ 4D แสดงความก้าวหน้าอย่างชัดเจนในการปฏิเสธการสะท้อนภายในอุโมงค์ และสัญญาณรบกวนเรดาร์ในอุโมงค์เป็นวาระปัจจุบันของอุตสาหกรรม แต่ความจริงในตอนนี้คือ: รถบนท้องถนนส่วนใหญ่ติดตั้งระบบที่อาศัยกล้องเดี่ยวหรือเรดาร์แบบดั้งเดิมเป็นหลัก ซึ่งย่อมมีปัญหาในอุโมงค์อย่างเป็นธรรมชาติ การปรับเทียบก็เป็นส่วนสำคัญของงานนี้: มีการทดสอบพบว่ากล้องที่ติดตั้งผิดเพียง 1 องศาทำให้ประสิทธิภาพการเบรกอัตโนมัติลดลงถึง 60% รถที่ผ่านการซ่อมแซมสามในสี่คันรายงานปัญหา ADAS การตรวจสอบคำเตือนอีกครั้งที่ทางออกอุโมงค์จะมีความหมายเมื่อระบบได้รับการปรับเทียบอย่างถูกต้อง
คำตอบสั้น: ทำไม ADAS จึงมีปัญหาในอุโมงค์?
ระบบ ADAS มีปัญหาในอุโมงค์เพราะกล้องไม่สามารถตรวจจับเส้นเลนได้อย่างมั่นใจในช่วงการเปลี่ยนแปลงของแสงอย่างกะทันหันและท่ามกลางผนังที่เรียบเหมือนกันทั้งหมด สัญญาณเรดาร์สะท้อนจากผนังอุโมงค์ทำให้เกิดเป้าหมายหลอก และสัญญาณ GPS ถูกตัดขาดสนิทใต้คอนกรีต ระบบเหล่านี้ไม่ได้มาแทนที่คุณ การควบคุมสถานการณ์ตลอดอุโมงค์และช่วงทางออก รวมถึงการตรวจสอบคำเตือนอีกครั้ง เป็นหน้าที่ของผู้ขับขี่ อุโมงค์ไม่ได้ชี้ให้เห็นจุดอ่อนของระบบ แต่จริงๆ แล้วมันเตือนใจว่าทำไมการขับขี่อย่างระมัดระวังจึงขาดไม่ได้ในทุกสภาวะ
แหล่งอ้างอิง
- Limitations of Camera and Radar Based ADAS
- Lane-Keep Assist Failures: Understanding Driver and Manufacturer Responsibility
- ADAS Limitations - คู่มือผู้ใช้ Lucid
- Highway Vehicle Tracking with Multipath Radar Reflections
- 4D Radar Advances: Improved Situational Awareness for Autonomous Vehicles
- Limiting the Radar Disturbances and Artefacts in Tunnels - Mobex
- Blind Spot Monitoring: A Crucial Technology for Safer Roads
- Safe ADAS: Why Mobile Calibration Alone Isn't Enough
- Effect of Environmental Factors on ADAS Sensor Performance - AAA
- Traffic Safety Improvement via Optimizing Light Environment