AEB能看到从停放车辆之间穿出的行人吗?
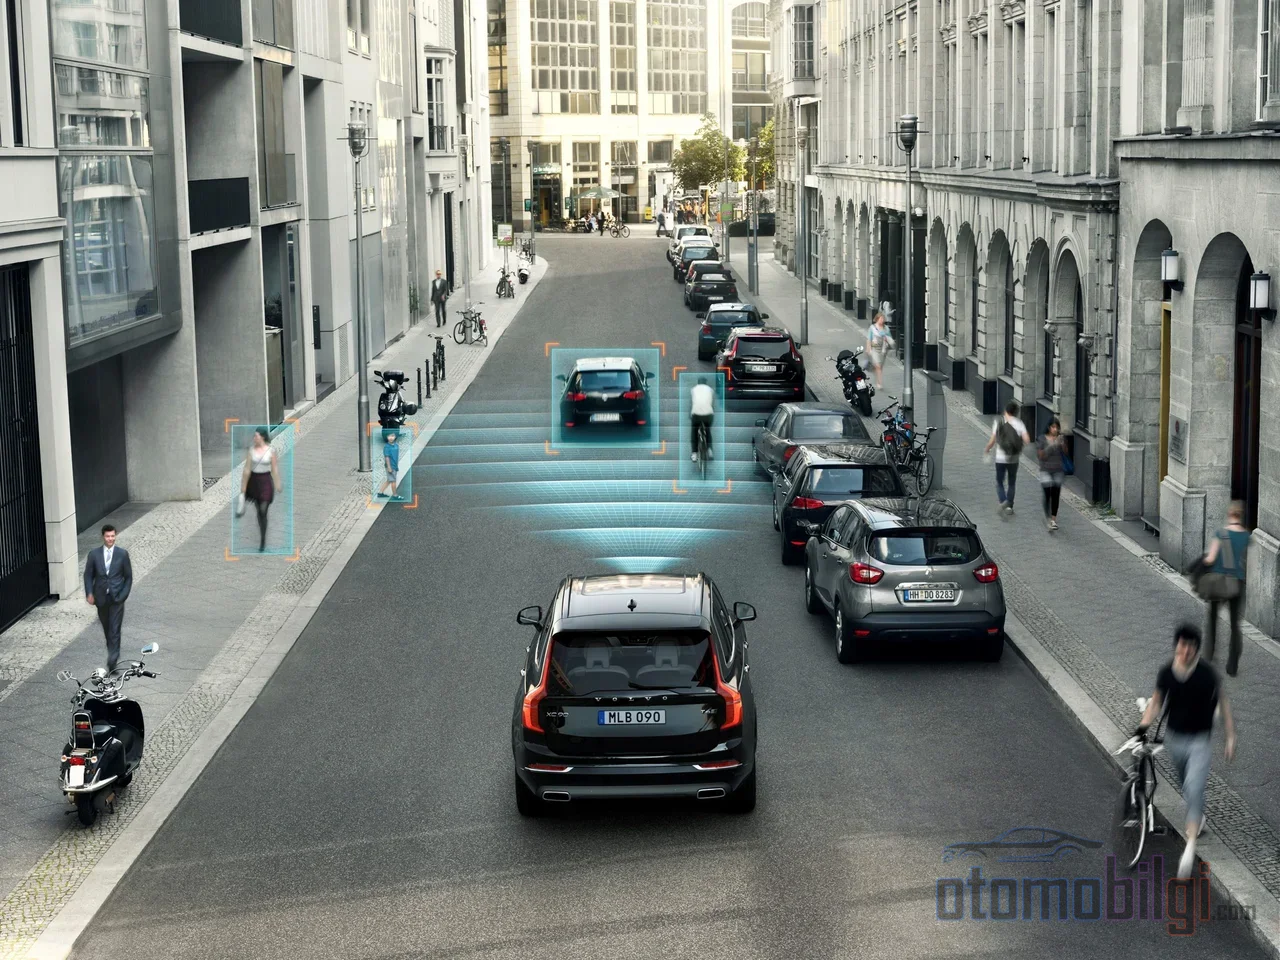
想一想这个场景: 你正缓缓驶入一条狭窄的街道,两侧停着一排排汽车. 然后,一个孩子突然从那两辆车之间冲到了路上. 你指望自己的反射神经去踩刹车,可汽车的自动紧急制动系统,也就是 AEB,能像你一样快地看到那个孩子吗? 这是我最诚实的回答: 有时能,有时不能,而这中间的差别真的可能是救命与救不了命的区别. 这一场景是所有驾驶辅助系统最艰难的考验之一, 因为传感器的视野在物理上被障碍物挡住了.
AEB 的基本工作原理是什么?
我们先快速看一下它的机制,这样后面就好理解了. AEB 系统通常将一个摄像头和一个雷达结合使用; 这被称为传感器融合. 雷达非常擅长测量距离和速度,摄像头则擅长识别它看到的物体,或者应该这么说: 那是一个行人、一辆自行车,还是一个塑料袋? 雷达单靠自身很难做出这种区分,因为它的分辨率不如激光雷达这类精密传感器. 摄像头单靠自身也无法完全可靠地判断距离. 两者结合就成了一支强大的团队.
当系统识别出行人后,通常会先警告驾驶员; 如果驾驶员没有反应,而碰撞看起来不可避免,制动就会自动介入. 听起来很完美,对吧? 但这里有一个关键的细节: 系统必须先对该行人进行分类,对无法分类的目标它不会制动. 而正是在这一点上,"从停放的车辆之间冲出的行人"的故事开始了.
要点速览
- 博世指出,在车速最高达 60 km/h 时,行人碰撞可以通过自动制动来避免或减轻.
- 2023 年,美国估计有 7,314 名行人丧生; 每 72 分钟就有一名行人死亡.
- 行人死亡事故中 超过 75%发生在夜间.
- 行人检测 AEB 在真实事故中与行人碰撞风险降低 25-27% 相关联.
- 在封闭赛道测试中,仅有 59%的行人场景触发了自动制动.
为什么从停放的车辆之间走出的行人这么难被看到?
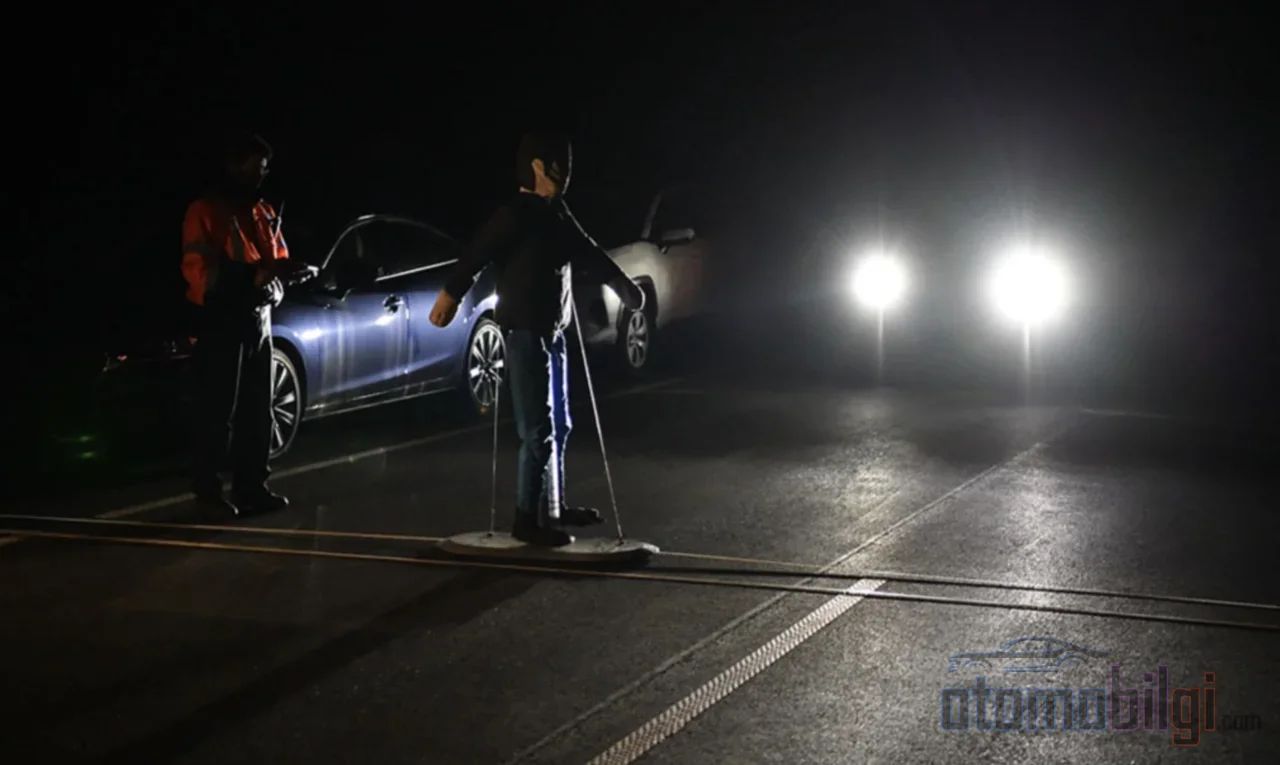
现在从传感器的视角来看一下这个场景. 摄像头和雷达朝前看,但两辆停放的汽车之间的空间对它来说就像一道拉上的幕布. 在那个孩子从那里踏上马路之前,系统在物理上根本看不到他,看不到的东西自然也无法检测. 这种情况在技术上被称为遮挡,也就是视线被遮蔽. 研究人员正在针对这一场景研究一些专门的方法,比如具备遮挡感知能力的雷达与立体摄像头融合,但目前道路上大多数系统对此一无所知.
第二个问题更加隐蔽: 当行人突然出现时,分类算法会根据其轮廓来识别他. 也就是说,即使系统看到了那个孩子,如果不能确定看到的是行人,它就不会制动. 也就是说,即使系统看到了孩子,如果不能确定看到的是行人,它就不会制动. 如果你想弄明白它为什么没有刹车,请记住这一点: 不是系统选择不刹车,而是系统不知道该刹什么.
测试赛道上发生了什么?
这是一个严肃的测试问题,所以官方机构如今已直接将这种场景纳入考核. 美国于2024年4月生效的FMVSS 127规则,要求所有新轻型车辆配备既能识别车辆又能识别行人的AEB自动紧急制动系统,而且测试协议中甚至包含一个评估从停放的车辆后方跑上道路的儿童行人的场景. Euro NCAP的2026版测试方法则重现了在城市中从停放的车辆前突然穿出的儿童这一典型事故形态. 也就是说,你害怕的那个场景,如今已成为工程师的标准考试题.
那么真实车辆在这场考试中表现如何? 封闭赛道的研究结果很有参考价值. 在一项对五款热门车型共44次尝试的测试中,AEB仅有26次成功制动,即59%的比例; 连警示系统也只达到64%. 在直道上制动率接近80%,而在弯道中五辆车里只有一辆能够制动. 在使用行人假人的31次尝试中,有17次系统完全没有反应. 读到这里你的胃是不是都绞痛了?
服装因素: 穿反光背心会干扰感知吗?
接下来是整件事最令人惊讶的部分,准备好了吗. 2026年10月,六辆车在黑暗中按照夜间协议进行了测试. 结果呈现出一个相当奇怪的图景.
| 场景(黑暗环境) | 结果 |
|---|---|
| 成人,穿反光背心 | 所有车辆都识别到,碰撞得以避免 |
| 成人,穿着标准工作服 | 几乎所有车辆都无法检测到, 或反应太迟 |
| 穿深色衣服的儿童 | 所有车辆均成功 |
| 穿反光服装、背书包的儿童 | 几乎没有系统能检测到 |
是的,你没看错: 穿反光服、背书包的儿童让几乎所有系统失灵,而穿深色衣服的儿童却被识别到了. 唯一的例外是一辆车,它成为唯一识别到从停放车辆后方冲出的反光服儿童的车辆. 这个例子与我们页面的主场景完全吻合,令人震惊.
这里的问题不在硬件,而在于软件; 在很多情况下,甚至一次软件更新就可能足够. 但现行法规和测试协议并未强制要求反光服识别的稳健性,也就是说制造商不会针对这一场景接受考核. 另一方面,反光物品确实能大幅提升夜间可见度和安全性,这也是事实; 系统修正后,反光材料甚至能改善传感器的探测范围. 所以不要因此放弃穿反光背心,问题不在服装,而在算法.
黑夜与速度: 两大劲敌
夜间情况值得单独一章,因为数据非常残酷. 超过75%的行人死亡发生在夜间. 好消息是: 夜间测试中的避撞率从2019年的零上升至2025年的60%,也就是说已有重大进展. 坏消息是: 在同样的测试中,反光衣物会使系统产生从改善识别到完全无法识别的各种反应. 首次夜间测试中评估的23辆车,大多数也只能拿到基础评分,甚至有车完全没得分; 专家们直言,多数行人AEB系统在黑暗中表现不佳.
速度方面同样关键. 博世(Bosch)表示,借助广角雷达,行人可以被及早发现,在最高60 km/h的速度下,系统可通过自动制动避免或减轻与行人的碰撞. 然而业内众所周知,2018-2022年间销售的大多数系统将行人识别范围限制在约40-60 km/h的速度区间内. 而且速度越快, 制动距离越长, 系统的决策时间也越短; 也就是说,在高速行驶时,面对从停放的车辆之间突然冲出的行人,你自己的反应仍然是第一道保险.
那么,AEB能提前多少米看到这个行人呢?
到了我必须诚实的地方了. 针对从遮挡物后出现的行人,也就是蒙面行人的确切探测距离,即系统能提前多少米发现行人,目前厂商或测试机构均未公布. 由于这个数值没有公开,我也不会编造; 谁编造的数据都不可信. 我们手头可靠的速度和距离数据如下: 博世宣布最高可在60 km/h的速度下介入,大多数系统的行人识别上限约为40-60 km/h,以及测试中使用的25 mph(即约40 km/h)的评估速度. 逻辑很简单: 遮挡物后的行人在物理上可见的那一刻才能被探测到,在此之前,任何传感器都无法神奇地透视车辆内部.
作为驾驶者,如何在这个场景中化险为夷
既然系统并非完美,你该怎么做? 首先我们要承认: 行人识别AEB在现实世界中确实有效,基于真实事故的对比研究显示,它与行人碰撞风险降低25%-27%、伤亡事故降低29%-30%相关. 但专家们一致认为: AEB为驾驶者提供支持,但不能取代驾驶者. 不要指望技术能应付一切. 经过一排停放的车辆时,应遵守以下简单规则:
- 大幅降低车速; 保持在40 km/h以下,能为你和系统的反应空间都增加一倍.
- 在停放车辆之间,凡是露出车身或从车缝间穿行的任何人都应被视为潜在行人; 如果注意到有人朝路边走来,就把脚放到刹车上待命.
- 在有儿童的区域、学校附近和夜间要格外谨慎; 系统最薄弱的条件正是这些.
- 确保前挡风玻璃和传感器清洁且校准未被破坏; 脏污的玻璃对摄像头来说就像拉上了幕布.
- 无论警告是否出现, 都绝不要把自己的制动决策完全交给系统; 有些系统甚至会跳过警告步骤直接制动,你要对此有所准备,但绝不能完全依赖它.
简短回答: 它看得到,还是看不到?
让我们总结一下,因为开头的问题值得一个明确的答案. AEB 只有在行人传感器进入视野的那一刻才能看到从停放车辆之间走出的行人; 当行人还在障碍物后面时,物理上是不可能看见的. 行人出现后,能否识别通常取决于服装、光线和速度,多数情况下会成功,但并非有保证: 赛道测试中的制动成功率在 59% 到 95% 之间变化. 因此,低速行驶、谨慎接近以及你自己的反应,仍然是这一场景的真正主角. 不要指望汽车替你思考; 你来思考,它来协助. 这是团队协作,而团队中最好的队员依然是你.