LiDAR, Kamera, dan Radar: Apa Fungsi Masing-Masing dalam ADAS?
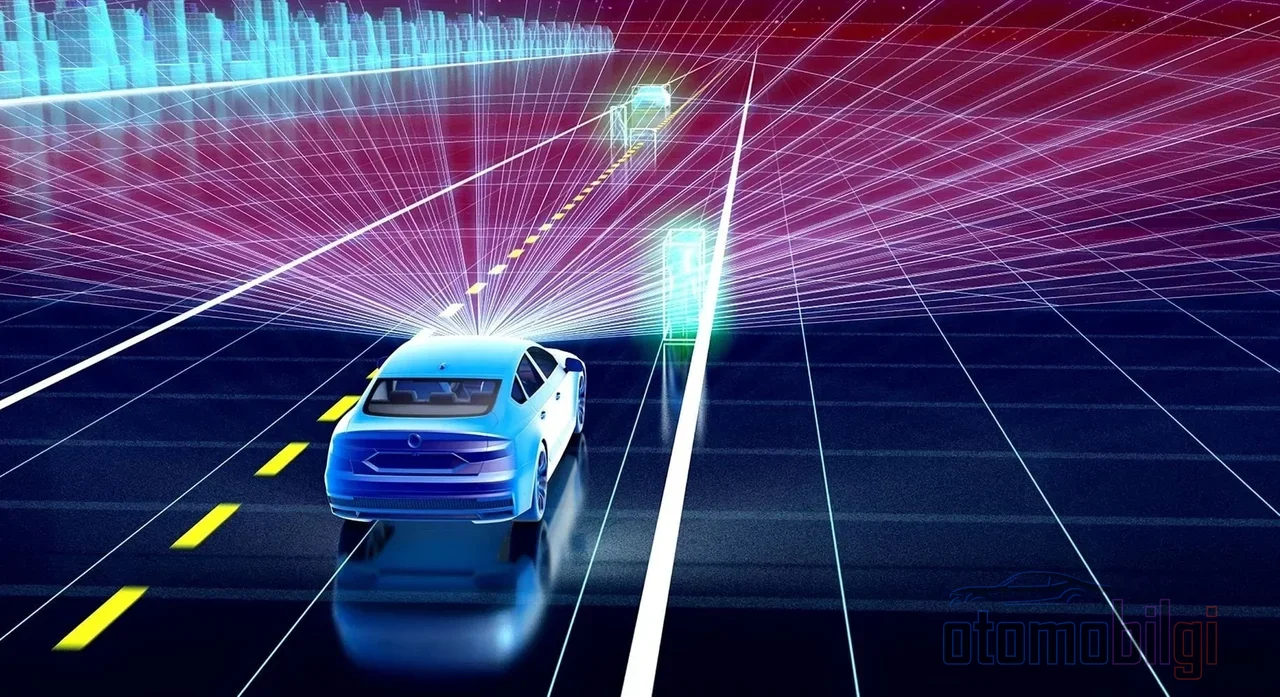
Kamu mengemudi di jalan saat malam hari dalam keadaan hujan. Adaptif Cruise Control aktif, mengikuti kendaraan di depanmu. Tapi pernahkah kamu penasaran bagaimana kendaraan itu melihat kendaraan tersebut? Apakah kamera yang mengamati, radar yang mengukur, atau ada laser tak kasatmata yang melakukan pemindaian? Memang, sebagian besar perbandingan sensor hanya membahas kamera dan radar; namun pemain ketiga, yaitu LiDAR, jarang sekali dibicarakan. Padahal cerita paling menarik justru ada di sana: sensor termahal di dunia pernah dihargai 75.000 dolar, tetapi kini turun hingga 200 dolar dan permainannya benar-benar berubah.
Di halaman ini saya akan menjelaskan bagaimana LiDAR bekerja secara berbeda dari kamera dan radar, dalam situasi apa ia menyelamatkan nyawa dan dalam situasi apa ia kesulitan, serta mengapa sebagian produsen masih menjauh darinya. Kalau siap, mari kita mulai, karena topik ini benar-benar keren.
Cara Kerja LiDAR: Logika Ekolokasi dengan Laser
Logika LiDAR sebenarnya sama dengan kelelawar, hanya saja ia menggunakan laser alih-alih suara. Sistem mengirimkan denyut laser pendek dan mengukur waktu setiap denyut memantul dari objek dan kembali. Karena cahaya bergerak dengan kecepatan sekitar 300.000 km/s, perjalanan pulang-pergi sejauh 1 km hanya memakan waktu sekitar 0.000006 detik. Ya, jarak dihitung dari waktu yang tak terbayangkan, yaitu enam per satu juta detik. Teknik ini disebut pengukuran waktu tempuh, atau Time-of-Flight (ToF).
Sihir sebenarnya terletak pada presisi pewaktuan. Jika penyimpangan sinyal antara unit pencahayaan dan sensor hanya 10 pikodetik, pengukuran jarak bergeser 1.5 mm. Artinya, untuk jarak yang akurat diperlukan stopwatch yang sangat tajam. Sebagai gantinya, yang diperoleh juga bernilai: akurasi pengukuran umumnya sekitar 1 persen dari jarak, dan data dapat diambil hingga 160 frame per detik. Itulah sebabnya ia sangat cocok untuk aplikasi berkendara waktu nyata.
Ketika semua pengukuran ini digabungkan, munculah yang disebut titik awan: peta tiga dimensi lingkungan sekitar kendaraan dengan presisi sentimeter. Peta ini dapat mengidentifikasi satu per satu tepi lajur, pejalan kaki, dan hambatan.
Tiga Sensor, Tiga Karakter: LiDAR, Kamera, dan Radar Berdampingan
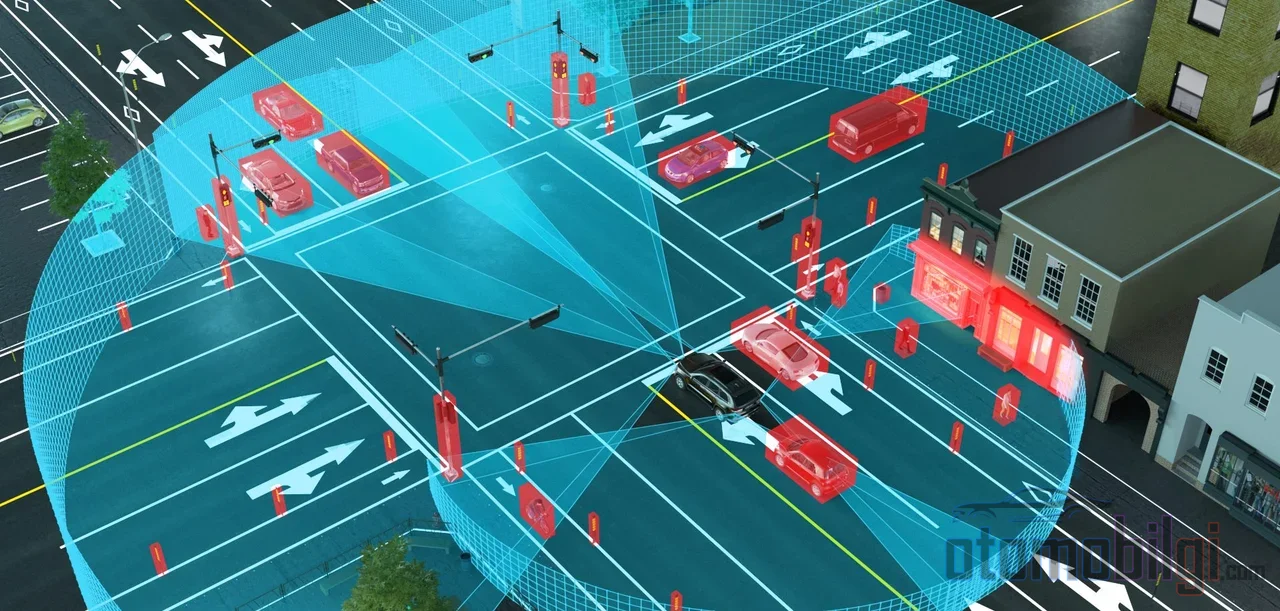
Perbedaan mendasar dari ketiga sensor tersembunyi pada jenis gelombang yang digunakan. Radar menggunakan gelombang radio pada skala sentimeter-milimeter, LiDAR menggunakan cahaya inframerah dekat, sedangkan kamera memproses cahaya yang dilihat mata. Perbedaan tunggal inilah yang menentukan karakter masing-masing. Mari saya rangkum dalam tabel singkat:
| Fitur | Kamera | Radar | LiDAR |
|---|---|---|---|
| Jenis gelombang yang digunakan | Cahaya tampak | Gelombang radio | Laser inframerah dekat |
| Presisi jarak | Tidak langsung, bergantung pada perangkat lunak | Resolusi lebih rendah | Tingkat sentimeter |
| Jarak deteksi tipikal | Bervariasi | Di atas 250 m | Hingga 200 m |
| Performa malam hari | Lemah | Sangat andal | Sangat baik |
| Ketahanan cuaca buruk | Terpengaruh | Paling tahan | Performa menurun |
| Pemaknaan (warna, rambu) | Terbaik | Tidak ada | Terbatas |
Seperti terlihat, tidak ada yang menjadi juara di segala bidang. Kamera tak tertandingi dalam hal pemaknaan: membaca rambu, membedakan warna, mengenali lampu lalu lintas, semuanya adalah tugas kamera. Radar tak tergoyahkan dalam jarak jauh dan cuaca buruk. LiDAR sendiri adalah alat paling tajam dalam mengukur bentuk dan kedalaman, serta membangun dunia tiga dimensi.
Sorotan Utama
- LiDAR mengukur waktu kembali dari denyut lasernya; akurasinya umumnya sekitar 1% dari jarak.
- Karena LiDAR tidak bergantung pada cahaya lingkungan, ia bekerja jauh lebih andal daripada kamera pada malam hari dan cahaya rendah.
- Pada hujan lebat, salju, dan debu, performa LiDAR menurun secara signifikan; dalam cuaca seperti ini radar yang tetap bertahan.
- Harga LiDAR turun dari 75.000 dolar pada 2015 menjadi hanya 200 dolar pada 2026.
- Produsen seperti Nissan menggunakan fusi sensor kamera + radar + LiDAR dalam sistem berkendara barunya.
Momen Saat LiDAR Bersinar: Malam Hari, Kontras Rendah, Halangan Statis
Sensor yang membawa cahayanya sendiri dalam gelap
Kamera sendirian tidak dapat melihat dalam kegelapan; itu adalah hukum fisikanya. Sedangkan LiDAR, karena memancarkan denyut lasernya sendiri, hampir tidak bergantung pada cahaya lingkungan sama sekali. Dalam perjalanan malam hari, bahkan halangan yang tidak tersinar oleh lampu mobil pun akan LiDAR tangkap ke dalam awan titiknya. Bahkan dilaporkan bahwa LiDAR tetap mampu menghasilkan data yang dapat digunakan untuk kendaraan di dalam kabut ringan dan sedang, di mana kamera tidak dapat melihat objek pada jarak 50 meter.
Kontras rendah dan benda statis
Radar memiliki kelemahan yang menarik: ia dapat mengacaukan objek bergerak dengan yang statis. Suatu benda yang berdiri di jalan terkadang dipersepsikan oleh filter radar seperti bahu jalan sehingga terabaikan. Sedangkan LiDAR, karena memetakan lingkungan titik demi titik, memiliki keunggulan dalam mendeteksi halangan statis beserta bentuknya. Selain itu, terhadap truk putih yang tiba-tiba muncul di depan atau benda berkontras rendah, mata kamera dengan mudah dapat keliru; data jarak dengan presisi sentimeter sangat berharga dalam situasi seperti ini. Kemampuan sistem seperti Adaptive Cruise Control dan pengereman darurat otomatis untuk mengambil keputusan yang tepat justru bersandar pada data-data ini: ketika radar menambahkan informasi kecepatan kendaraan sendiri, jarak ke kendaraan di depan terjaga dengan aman, dan deteksi prakrash LiDAR menangkap detik-detik terakhir sebelum tabrakan.
Cuaca yang Membuat LiDAR Kesulitan: Hujan, Salju, Debu
Sekarang sisi sekeping uang yang lain. Partikel yang melayang di udara, yaitu hujan, salju, kabut, dan debu, melemahkan deteksi LiDAR; temuan ini konsisten baik dengan studi akademis maupun pengalaman lapangan. Penyebabnya sederhana: berkas laser menabrak setiap tetes dan butir salju lalu tersebar, dan mengembalikan data palsu ke sensor.
Salju sangat bermasalah, karena butiran salju jauh lebih besar daripada tetesan air kecil pada kabut dan memantulkan laser lebih banyak kembali. Hujan lebat pun menurunkan performa dengan logika yang sama. Jadi mitos "LiDAR tidak berguna saat hujan lebat" tidak sepenuhnya benar; sistem tetap bekerja pada kondisi ringan dan sedang, tetapi dapat menjadi buta pada kondisi ekstrem. Tepat pada titik itulah radar masuk: bahkan di cuaca ketika performa LiDAR kolaps, gelombang radio tetap bekerja. Menurut data pabrikan, LiDAR yang bekerja dengan reflektivitas 10 persen pada jarak 200 meter meningkatkan performansnya sepertiga dibandingkan dengan yang bekerja pada reflektivitas yang sama di 150 meter; artinya jangkauan dan toleransi kondisi saling terkait secara langsung.
Karena itulah kisah kepahlawanan satu sensor tidak begitu bertahan lama di industri ini. Pertanyaan sebenarnya bukan "LiDAR atau kamera"; melainkan pertanyaan "apakah LiDAR + kamera + radar bersama-sama, atau hanya kamera saja".
Mengapa Tesla Memilih Kamera, Sementara Yang Lain Memilih Fusi?
Tesla sejak 2022 sepenuhnya mengandalkan kamera dalam paket Full Self-Driving; sensor ultrasonik, radar, dan LiDAR tidak digunakan dalam sistem tersebut. Alasan pendekatan ini adalah biaya dan kesederhanaan: sistem kamera lebih murah dan lebih sederhana. Ada juga argumen teknis yang diajukan: klaim bahwa ketika sensor yang berbeda saling bertentangan, sistem menjadi bingung mana yang harus dipercaya. Para peneliti dari Cornell juga menunjukkan bahwa tanpa LiDAR, deteksi objek dengan akurasi mendekati LiDAR dapat dilakukan dengan biaya yang jauh lebih rendah.
Sementara kubu lawan berdiri sangat jelas: ProPILOT generasi baru dari Nissan menggunakan kamera, radar, dan LiDAR bersama-sama untuk berkendara yang lebih maju di jalan tol dan dalam kota. Pada 2026, sistem seperti Surround ADAS berbasis EyeQ6H dari Mobileye mulai masuk ke kendaraan pasar massal dan menawarkan berkendara bebas tangan di jalan tol yang diperluas. Jadi kubu fusi sedang berkembang, bukan menyusut.
Debat antara dua kubu ini sesekali menjadi tajam; para pengkritik pelepasan radar menuduh pihak lain mengabaikan hukum fisika, sementara mereka yang mempercayai kamera mengatakan sensor tambahan justru menciptakan kerumitan. Sebuah detail yang menarik: Ada penilaian bahwa Tesla mungkin menggunakan radar resolusi tingginya sebagai referensi akurasi dalam pelatihan kecerdasan buatan, yaitu sebagai ground truth. Artinya, bahkan sistem berkamera bisa jadi ditenagai oleh pengukuran presisi tinggi di suatu tempat di belakang layar.
Kurva Biaya: Dari 75.000 Dolar menjadi 200 Dolar
Satu alasan besar mengapa LiDAR tidak berkembang luas selama ini adalah harganya. Antara 2016-2018, sistem LiDAR mekanis premium dijual dengan harga 75.000 dolar ke atas. Hari ini? Harga per unit turun hingga 200 dolar, dan target 100 dolar mulai dibicarakan di CES 2026. MicroVision mengembangkan LiDAR solid-state seharga 200 dolar per unit yang direncanakan masuk pasar pada 2029, dan manajemen perusahaan menyatakan harganya bisa turun hingga 100 dolar.
Desain solid-state juga lebih tahan lama: karena komponen mekanis bergerak berkurang, mereka lebih tahan terhadap keausan dan lebih sesuai dengan tuntutan berat dari kendaraan otonom. Pasaran pun menyaksikan momentum ini: menurut perkiraan berbagai firma riset, pasar LiDAR otomotif diperkirakan dimulai pada 2026 di kisaran sekitar 1-1,7 miliar dolar dan naik melampaui 6,5 miliar dolar menjelang pertengahan 2030-an, dengan pertumbuhan sekitar 30 persen per tahun. Meski angkanya berbeda dari satu firma ke firma lain, arahnya selalu sama: ke atas.
Jawaban Singkat: Apa Perbedaan LiDAR dari Kamera dan Radar?
Inti dari intinya adalah ini: LiDAR mengukur waktu kembalinya pantulan laser untuk menghasilkan peta jarak tiga dimensi dengan presisi sentimeter; kamera memaknai lingkungan tetapi buta dalam gelap, radar berjangkauan jauh dan tahan cuaca tetapi resolusinya rendah. LiDAR adalah sumber data jarak paling andal pada malam hari dan kontras rendah, tetapi melemah saat hujan lebat, salju, dan debu; karena itu pendekatan modern adalah menggunakan ketiganya bersamaan.
Sebenarnya kamu merasakannya langsung di balik kemudi: rem otomatis yang dengan mudah mengenali pejalan kaki yang melintang di jalan saat malam, Adaptive Cruise Control yang menjaga jarak aman dalam kondisi cuaca buruk, atau justru sebaliknya, sistem yang tiba-tiba mengerem tanpa perlu... Semua itu adalah hasil dari apa yang dapat dilihat sensor di belakangnya pada saat itu. Semakin murahnya sensor dan semakin luasnya penggunaan fusi, perilaku-perilaku ini akan menjadi semakin dapat diprediksi. Jadi beberapa tahun ke depan akan menjadi tahun revolusi yang senyap namun cepat dalam cara mobil melihat dunia. Aku akan terus mengikutinya; kamu juga ikuti.
Sumber
- Time-of-flight camera - Wikipedia
- An in-depth comparison of LiDAR, Cameras, and Radars - Outsight
- The Strengths and Limitations of Camera, Radar, and Lidar - Hesai Tech
- How Weather Really Affects LiDAR Performance - Yellowscan
- Survey on LiDAR Perception in Adverse Weather Conditions - arXiv
- Tesla's Big Bet: Cameras over LiDAR - Vik's Newsletter
- Researchers back Tesla's non-LiDAR approach - The Robot Report
- Lidar costs for autonomous trucks are dropping fast - FleetOwner
- The Great Sensor War Behind Self-Driving Cars - MotorTrend
- Lidar's Critical Role in Next Gen Autonomous Driving - MicroVision