LiDAR, caméra et radar : lequel fait quoi dans l'ADAS ?
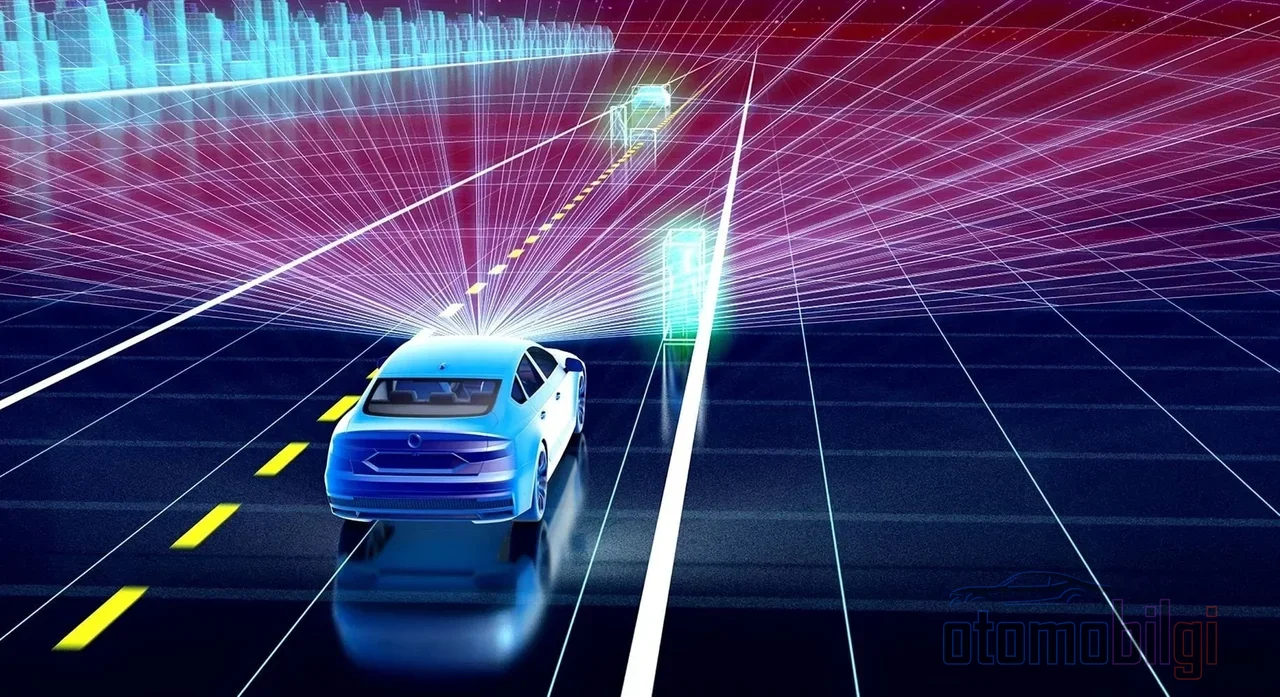
Tu roules de nuit, sur une route sous la pluie. Le régulateur adaptatif est activé, il suit le véhicule devant toi. Mais t'es-tu déjà demandé comment le véhicule "voit" ce véhicule ? Est-ce la caméra qui regarde, le radar qui mesure, ou un laser invisible qui scanne ? Voilà, la plupart des comparaisons de capteurs ne parlent que de la caméra et du radar ; mais le troisième joueur, à savoir le LiDAR, est rarement mentionné. Pourtant, l'histoire la plus intéressante se trouve justement là : le capteur le plus cher du monde coûtait autrefois 75 000 dollars, aujourd'hui il est descendu jusqu'à 200 dollars, et la donne a complètement changé.
Sur cette page, je vais t'expliquer comment le LiDAR fonctionne différemment de la caméra et du radar, dans quelles situations il sauve des vies et dans lesquelles il peine, et pourquoi certains constructeurs s'en tiennent encore à l'écart. Si tu es prêt, commençons, car ce sujet est vraiment passionnant.
Comment fonctionne le LiDAR : La logique de l'écholocation par laser
La logique du LiDAR est en fait la même que celle de la chauve-souris, sauf qu'il utilise un laser au lieu du son. Le système envoie de brèves impulsions laser et mesure le temps que met chaque impulsion à rebondir sur un objet et à revenir. Comme la lumière voyage à environ 300 000 km/s, un aller-retour de 1 km prend environ 0,000006 seconde. Oui, la distance est calculée à partir d'une durée inconcevable de six millionièmes de seconde. Cette technique s'appelle le temps de vol, c'est-à-dire la mesure Time-of-Flight (ToF).
La véritable magie réside dans la précision du chronométrage. Si le décalage du signal entre l'unité d'éclairage et le capteur n'est que de 10 picosecondes, la mesure de distance dérive de 1,5 mm. Autrement dit, il faut un chronomètre d'une précision incroyable pour mesurer la distance correctement. En contrepartie, ce qu'on obtient est précieux : la précision de mesure se situe généralement autour de 1 % de la distance, et des données peuvent être acquises jusqu'à 160 images par seconde. C'est pourquoi c'est tout à fait adapté aux applications de conduite en temps réel.
Lorsque toutes ces mesures se combinent, on obtient ce qu'on appelle un nuage de points : une carte tridimensionnelle de l'environnement du véhicule avec une précision centimétrique. Cette carte peut identifier individuellement les bords de voie, les piétons et les obstacles.
Trois capteurs, trois caractères : LiDAR, caméra et radar côte à côte
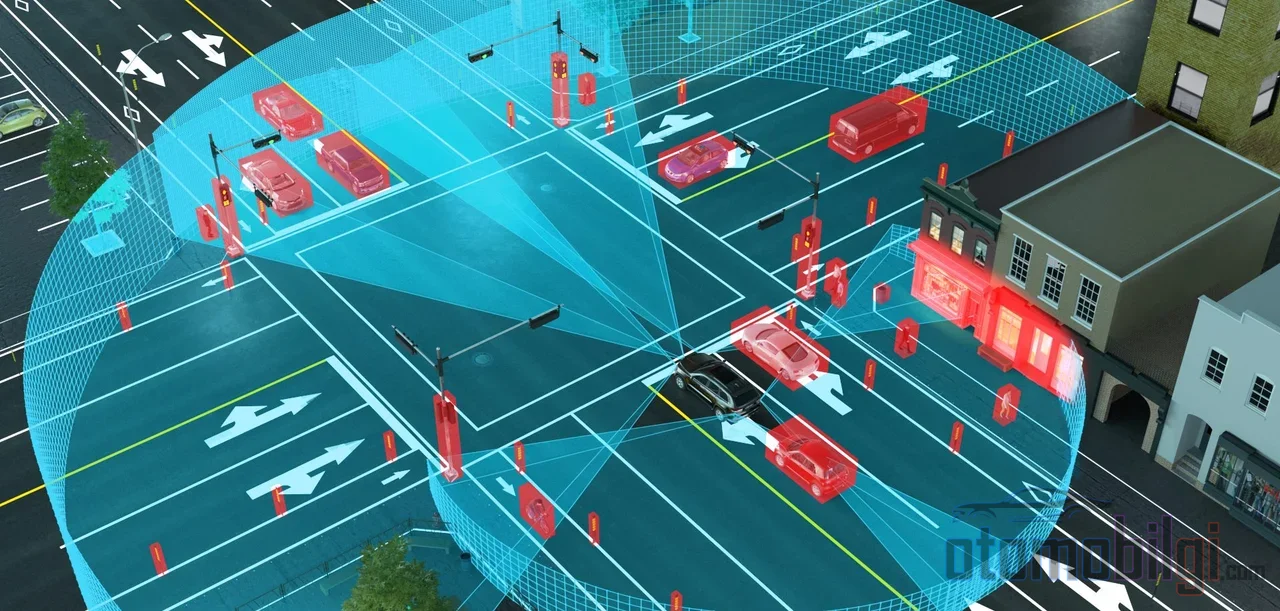
La différence fondamentale entre les trois capteurs se cache dans le type d'onde utilisé. Le radar utilise des ondes radio à l'échelle centimétrique-millimétrique, le LiDAR la lumière infrarouge proche, et la caméra traite la lumière que l'œil perçoit. Cette seule différence détermine le caractère de chacun. Résumons cela dans un petit tableau :
| Caractéristique | Caméra | Radar | LiDAR |
|---|---|---|---|
| Type d'onde utilisé | Lumière visible | Ondes radio | Laser infrarouge proche |
| Précision de distance | Indirecte, dépend du logiciel | Résolution plus faible | Niveau centimétrique |
| Portée de détection typique | Variable | Plus de 250 m | Jusqu'à 200 m |
| Performance de nuit | Faible | Très fiable | Très bonne |
| Résistance aux intempéries | Affectée | Le plus résistant | Performance réduite |
| Interprétation (couleur, panneaux) | La meilleure | Aucune | Limitée |
Comme on le voit, personne n'est champion dans tous les domaines. La caméra est imbattable en matière d'interprétation : lire les panneaux, distinguer les couleurs, reconnaître les feux tricolores, tout cela relève de la caméra. Le radar est inébranlable sur les longues distances et par mauvais temps. Le LiDAR, quant à lui, est l'outil le plus précis pour mesurer la forme et la profondeur, pour construire un monde en trois dimensions.
Points forts
- Le LiDAR mesure le temps de retour des impulsions laser ; la précision est généralement de l'ordre de 1 % de la distance.
- Comme le LiDAR ne dépend pas de la lumière ambiante, il fonctionne bien plus fiablement que la caméra la nuit et en faible éclairage.
- Sous la pluie battante, la neige et la poussière, les performances du LiDAR chutent nettement ; dans ce type de temps, c'est le radar qui tient bon.
- Le prix du LiDAR est passé de 75 000 dollars en 2015 à 200 dollars à l'horizon 2026.
- Des constructeurs comme Nissan utilisent la fusion de capteurs caméra + radar + LiDAR dans leurs nouveaux systèmes de conduite.
Les moments où le LiDAR brille : Nuit, faible contraste, obstacles fixes
Un capteur qui porte sa propre lumière dans l'obscurité
La caméra seule ne peut pas voir dans le noir ; c'est une règle physique pour elle. Le LiDAR, lui, émet ses propres impulsions laser et ne dépend donc quasiment pas de la lumière ambiante. Lors d'un trajet de nuit, même un obstacle non éclairé par les phares est capté par le LiDAR dans son nuage de points. On signale même qu'il peut continuer à produire des données exploitables pour le véhicule au sein d'un brouillard léger à modéré, où les caméras ne distinguent plus les objets à 50 mètres.
Faible contraste et objets fixes
Le radar a une faiblesse intéressante : il peut confondre les objets en mouvement avec ceux qui sont fixes. Un objet dressé sur la route est parfois interprété par les filtres du radar comme un accotement et peut passer inaperçu. Le LiDAR, qui cartographie l'environnement point par point, présente l'avantage de détecter aussi les obstacles fixes avec leur forme. De plus, face à un camion blanc surgissant soudainement ou à un objet à faible contraste, l'oeil de la caméra peut facilement se tromper ; la donnée de distance avec une précision centimétrique est alors inestimable. La capacité de systèmes comme le régulateur adaptatif de vitesse ou le freinage d'urgence automatique à prendre la bonne décision repose précisément sur ces données : quand le radar ajoute la vitesse propre du véhicule, la distance de suivi est maintenue en toute sécurité, et la détection pré-crash du LiDAR saisit les derniers instants avant la collision.
Les conditions où le LiDAR peine : Pluie, neige, poussière
Passons maintenant à l'autre versant de la médaille. Les particules en suspension dans l'air, c'est-à-dire pluie, neige, brouillard et poussière, affaiblissent la détection LiDAR ; c'est une conclusion cohérente tant avec les études académiques qu'avec l'expérience de terrain. La raison est simple : le faisceau laser frappe chaque goutte et chaque flocon, se disperse et renvoie de fausses données au capteur.
La neige est particulièrement problématique, car les flocons sont bien plus gros que les fines gouttelettes d'eau du brouillard et réfléchissent davantage le laser. La pluie battante réduit les performances selon la même logique. Ainsi, le mythe selon lequel « le LiDAR est inutilisable sous fortes précipitations » n'est pas tout à fait exact ; le système continue de fonctionner en conditions légères et modérées, mais peut être aveuglé en conditions extrêmes. C'est précisément à ce moment qu'intervient le radar : même quand les performances du LiDAR s'effondrent par ce temps, les ondes radio continuent de fonctionner. Selon les données du fabricant, un LiDAR fonctionnant sur 200 mètres avec une réflectivité de 10 % améliore ses performances d'un tiers par rapport à un système fonctionnant à la même réflectivité sur 150 mètres ; autrement dit, la portée et la tolérance aux conditions sont directement liées.
C'est précisément pour cette raison que les histoires de héros à capteur unique ne durent pas très longtemps dans ce secteur. La vraie question n'est pas "LiDAR ou caméra" ; c'est la question "LiDAR + caméra + radar ensemble, ou caméra seule".
Pourquoi Tesla mise sur la caméra, et les autres sur la fusion ?
Depuis 2022, Tesla s'appuie entièrement sur la caméra dans son pack Full Self-Driving ; il n'utilise pas les capteurs ultrasoniques, le radar ni le LiDAR dans ce système. La justification de cette approche est le coût et la simplicité : un système de caméra est moins cher et plus simple. Il y a aussi un argument technique avancé : l'affirmation selon laquelle, lorsque différents capteurs se contredisent, le système ne sait plus clairement auquel se fier. Des chercheurs de Cornell avaient déjà montré que des méthodes sans LiDAR permettaient une détection d'objets d'une précision proche du LiDAR, à un coût bien moindre.
Le camp adverse, lui, est très clair : le ProPILOT nouvelle génération de Nissan utilise ensemble caméra, radar et LiDAR pour une conduite plus avancée sur autoroute et en ville. En 2026, des systèmes comme le Surround ADAS de Mobileye basé sur l'EyeQ6H font leur entrée dans les véhicules du marché de masse et offrent une conduite autonome sur autoroute élargie, sans les mains. Le camp de la fusion grandit donc, il ne rétrécit pas.
Le débat entre les deux camps s'envenime parfois ; les critiques de l'abandon du radar accusent les autres d'ignorer les lois de la physique, tandis que les partisans de la caméra affirment que les capteurs supplémentaires créent de la confusion. Un détail intéressant : une évaluation suggère que Tesla pourrait utiliser son radar haute résolution comme référence de précision, c'est-à-dire comme ground truth, dans l'entraînement de son intelligence artificielle. Autrement dit, même le système à caméra pourrait être alimenté en arrière-plan par des mesures de haute précision quelque part.
La courbe des coûts : de 75 000 dollars à 200 dollars
La principale raison pour laquelle le LiDAR ne s'est pas démocratisé a toujours été son prix. Entre 2016 et 2018, les systèmes LiDAR mécaniques premium se vendaient à 75 000 dollars et plus. Aujourd'hui ? Les prix unitaires sont descendus jusqu'à 200 dollars et, au CES 2026, l'objectif de 100 dollars est déjà sur la table. MicroVision développe un LiDAR à état solide de 200 dollars par unité dont la commercialisation est prévue en 2029, et la direction de l'entreprise indique que le prix pourrait descendre jusqu'à 100 dollars.
Les conceptions à état solide sont en outre plus robustes : comme les pièces mécaniques mobiles sont réduites, elles résistent mieux à l'usure et conviennent mieux aux exigences difficiles de la conduite autonome. Le marché témoigne également de cette dynamique : selon les estimations de différentes sociétés d'études, le marché du LiDAR automobile devrait démarrer en 2026 à environ 1 à 1,7 milliard de dollars et dépasser 6,5 milliards de dollars vers le milieu des années 2030, soit une croissance attendue d'environ 30 % par an. Les chiffres varient selon les entreprises, mais la direction reste toujours la même : vers le haut.
Réponse courte : En quoi le LiDAR est-il différent de la caméra et du radar ?
Voici le résumé du résumé : Le LiDAR produit une carte de distance tridimensionnelle avec une précision centimétrique en mesurant le temps de retour des impulsions laser ; la caméra interprète mais reste aveugle dans l'obscurité, le radar offre une longue portée et résiste aux intempéries mais a une faible résolution. Le LiDAR est la source de distance la plus fiable de nuit et à faible contraste, mais il faiblit sous forte pluie, neige et poussière ; c'est pourquoi l'approche moderne consiste à utiliser les trois ensemble.
En fait, tu le ressens au volant : le freinage automatique qui repère aisément un piéton coupant la route sur une voie de nuit, l'Adaptative Cruise Control qui maintient la distance de sécurité dans de mauvaises conditions météo, ou au contraire le système qui freine soudainement sans raison... Tout cela est le résultat de ce que le capteur derrière peut voir à cet instant précis. À mesure que les capteurs deviennent moins chers et que la fusion se généralise, ces comportements deviendront de plus en plus prévisibles. Autrement dit, les prochaines années seront celles d'une révolution silencieuse mais rapide dans la façon dont les voitures perçoivent le monde. Moi, je continuerai à observer ; toi aussi, observe.
Sources
- Time-of-flight camera - Wikipedia
- An in-depth comparison of LiDAR, Cameras, and Radars - Outsight
- The Strengths and Limitations of Camera, Radar, and Lidar - Hesai Tech
- How Weather Really Affects LiDAR Performance - Yellowscan
- Survey on LiDAR Perception in Adverse Weather Conditions - arXiv
- Tesla's Big Bet: Cameras over LiDAR - Vik's Newsletter
- Researchers back Tesla's non-LiDAR approach - The Robot Report
- Lidar costs for autonomous trucks are dropping fast - FleetOwner
- The Great Sensor War Behind Self-Driving Cars - MotorTrend
- Lidar's Critical Role in Next Gen Autonomous Driving - MicroVision