LiDAR, cámara y radar: ¿cuál hace qué en los ADAS?
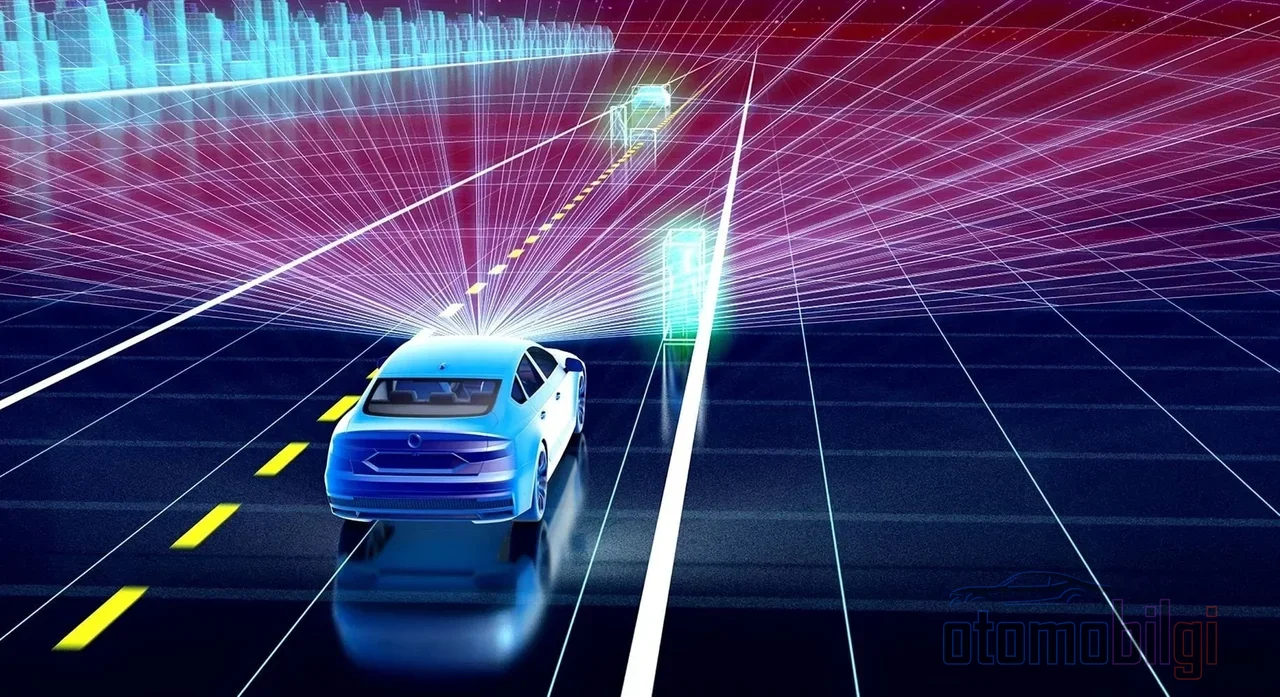
Avanzas por una carretera lluviosa de noche. El control de crucero adaptativo está activado y sigue al vehículo de delante. Pero, ¿te has preguntado alguna vez cómo ve tu coche ese vehículo? ¿Es la cámara la que mira, el radar el que mide, o es un láser invisible el que escanea? En la mayoría de las comparaciones de sensores solo se habla de cámara frente a radar; pero el tercer jugador, es decir, LiDAR, apenas se menciona. Y sin embargo, la historia más interesante está justo ahí: el sensor más caro del mundo costaba en su momento 75.000 dólares, y hoy ha bajado hasta los 200 dólares, lo que ha cambiado el juego por completo.
En esta página te explicaré cómo funciona LiDAR de forma diferente a la cámara y al radar, en qué situaciones salva vidas y en cuáles se queda corta, y por qué algunos fabricantes todavía se mantienen alejados. Si estás listo, empecemos, porque este tema es realmente fascinante.
Cómo funciona LiDAR: La lógica de la ecolocalización con láser
La lógica de LiDAR es en realidad la misma que la del murciélago, solo que usa láser en lugar de sonido. El sistema envía pulsos láser cortos y mide el tiempo que tarda cada pulso en rebotar en el objeto y regresar. Como la luz viaja a unos 300.000 km/s, un viaje de ida y vuelta de 1 km tarda aproximadamente 0.000006 segundos. Sí, la distancia se calcula a partir de un tiempo increíble de seis millonésimas de segundo. Esta técnica se llama medición de tiempo de vuelo, o Time-of-Flight (ToF).
La verdadera magia está en la precisión de la temporización. Si el desfase de la señal entre la unidad de iluminación y el sensor es de solo 10 picosegundos, la medición de distancia se desvía 1,5 mm. Es decir, se necesita un cronómetro de una nitidez increíble para obtener una distancia precisa. Y a cambio se obtiene algo valioso: la precisión de la medición suele rondar el 1 por ciento de la distancia y se pueden captar datos de hasta 160 cuadros por segundo. Por eso resulta muy adecuado para aplicaciones de conducción en tiempo real.
Cuando todas estas mediciones se combinan, surge lo que se llama nube de puntos: un mapa tridimensional del entorno del vehículo con precisión de centímetros. Este mapa puede identificar uno por uno los bordes de los carriles, los peatones y los obstáculos.
Tres sensores, tres caracteres: LiDAR, cámara y radar lado a lado
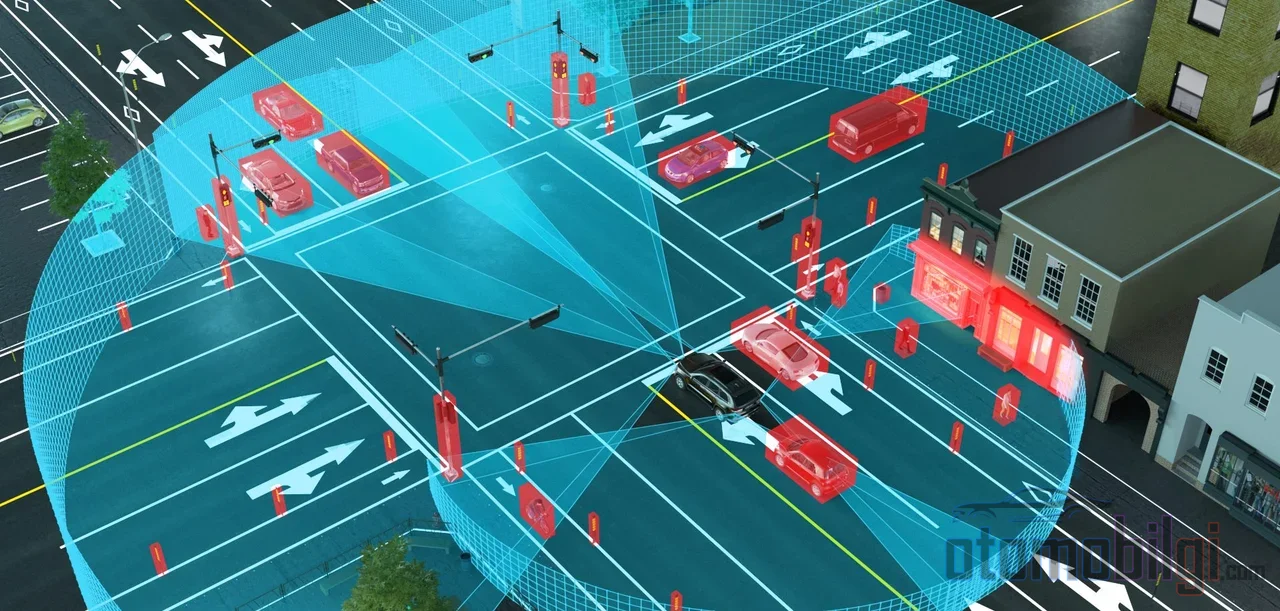
La diferencia fundamental de los tres sensores está oculta en el tipo de onda que utilizan. El radar usa ondas de radio a escala de centímetros-milímetros, LiDAR usa luz infrarroja cercana y la cámara procesa la luz que ve el ojo. Esta única diferencia determina el carácter de cada uno. Te lo resumo en una breve tabla:
| Característica | Cámara | Radar | LiDAR |
|---|---|---|---|
| Tipo de onda utilizada | Luz visible | Ondas de radio | Láser infrarrojo cercano |
| Precisión de distancia | Indirecta, depende del software | Resolución más baja | Nivel de centímetros |
| Rango de detección típico | Variable | Más de 250 m | Hasta 200 m |
| Rendimiento nocturno | Débil | Muy fiable | Muy bueno |
| Resistencia al mal tiempo | Se ve afectada | El más resistente | El rendimiento disminuye |
| Interpretación del significado (color, señales) | La mejor | Ninguna | Limitada |
Como se ve, nadie es campeón en todas las tareas. La cámara es imbatible en el tema del significado: leer señales, distinguir colores, reconocer semáforos, todo es trabajo de la cámara. El radar es infalible a largo alcance y con mal tiempo. El LiDAR, en cambio, es la herramienta más precisa para medir forma y profundidad y para construir un mundo tridimensional.
Lo más destacado
- El LiDAR mide el tiempo de retorno de los pulsos láser; la precisión suele ser del 1% de la distancia.
- Como el LiDAR no depende de la luz ambiental, funciona mucho más fiable que la cámara de noche y con poca luz.
- Con lluvia intensa, nieve y polvo, el rendimiento del LiDAR disminuye notablemente; en ese clima el radar se mantiene en pie.
- El precio del LiDAR bajó de 75.000 dólares en 2015 a tan solo 200 dólares al llegar a 2026.
- Fabricantes como Nissan utilizan la fusión de sensores de cámara + radar + LiDAR en sus nuevos sistemas de conducción.
Los momentos en los que el LiDAR brilla: Noche, bajo contraste, obstáculos fijos
El sensor que lleva su propia luz en la oscuridad
La cámara por sí sola no puede ver en la oscuridad; esa es su regla física. El LiDAR, en cambio, al emitir sus propios pulsos láser, apenas depende de la luz ambiental. En un viaje nocturno, incluso un obstáculo que los faros no iluminan aparece en el LiDAR como una nube de puntos. Incluso se informa que dentro de una niebla ligera y de intensidad media, en la que las cámaras no logran ver objetos a 50 metros, sigue pudiendo generar datos utilizables para los vehículos.
Bajo contraste y objetos fijos
El radar tiene una debilidad curiosa: puede confundir objetos móviles con los fijos. Un objeto plantado en la carretera a veces puede ser interpretado por los filtros del radar como un bordillo del arcén y quedar descartado. El LiDAR, al mapear el entorno punto por punto, tiene ventaja para detectar también los obstáculos fijos junto con su forma. Además, ante un camión blanco que aparece de repente o un objeto de bajo contraste, el ojo de la cámara puede equivocarse con facilidad; los datos de distancia con precisión de centímetros son invaluable en este tipo de situaciones. Que sistemas como el control de crucero adaptativo y el frenado automático de emergencia puedan tomar la decisión correcta se basa precisamente en estos datos: cuando el radar añade también la información de velocidad del propio vehículo, la distancia de seguimiento se mantiene con seguridad, y la detección de precolisión del LiDAR captura el último instante antes del choque.
Los climas donde el LiDAR sufre: Lluvia, nieve, polvo
Ahora, el otro lado de la moneda. Las partículas suspendidas en el aire, es decir lluvia, nieve, niebla y polvo, debilitan la detección del LiDAR; es un hallazgo coherente tanto con estudios académicos como con la experiencia de campo. La razón es simple: el rayo láser choca con cada gota y cada copo, se dispersa y devuelve datos falsos al sensor.
La nieve es especialmente problemática, porque los copos son mucho más grandes que las pequeñas gotas de agua de la niebla y reflejan mucho más el láser. La lluvia intensa también reduce el rendimiento siguiendo la misma lógica. Es decir, el mito de "el LiDAR no sirve con lluvia intensa" no es exactamente correcto; el sistema sigue funcionando en condiciones ligeras y moderadas, pero puede quedarse ciego en condiciones extremas. Y precisamente en ese punto entra en escena el radar: incluso en los climas donde el rendimiento del LiDAR colapsa, las ondas de radio siguen funcionando. Según los datos del fabricante, un LiDAR que opera con un 10 % de reflectividad a 200 metros mejora su rendimiento en un tercio en comparación con uno que trabaja con la misma reflectividad a 150 metros; es decir, el alcance y la tolerancia a las condiciones están directamente relacionados entre sí.
Precisamente por eso, las historias de heroicidad con un solo sensor no suelen durar mucho en este sector. La verdadera pregunta no es "¿LiDAR o cámara?"; es la pregunta de "¿LiDAR + cámara + radar juntos, o solo cámara?".
¿Por Qué Tesla Va Solo con Cámaras y los Demás con Fusión?
Tesla trabaja desde 2022 con un enfoque totalmente basado en cámaras en su paquete Full Self-Driving; no utiliza sensores ultrasónicos, radar ni LiDAR en este sistema. La justificación de este enfoque es el coste y la simplicidad: el sistema de cámaras es más barato y más simple. También existe un argumento técnico que se esgrime: la afirmación de que cuando distintos sensores se contradicen entre sí, el sistema pierde claridad sobre cuál de ellos debe priorizar. Investigadores de Cornell también habían demostrado que con métodos sin LiDAR es posible lograr una detección de objetos con una precisión cercana al LiDAR a un coste mucho más bajo.
El bando contrario, sin embargo, está muy claro: el ProPILOT de nueva generación de Nissan utiliza cámara, radar y LiDAR juntos para una conducción más avanzada en autopista y en ciudad. En 2026, sistemas como el Surround ADAS de Mobileye, basado en el EyeQ6H, entran en los vehículos del mercado masivo y ofrecen una conducción manos libres en autopista ampliada. Es decir, el bando de la fusión crece, no se reduce.
El debate entre los dos bandos se endurece de vez en cuando; los críticos del abandono del radar acusan a los otros de ignorar las leyes de la física, y los que confían en la cámara dicen que el sensor adicional crea confusión. Un detalle interesante: existe la valoración de que Tesla podría estar usando su radar de alta resolución como referencia de precisión, es decir, como ground truth, en el entrenamiento de su inteligencia artificial. Es decir, incluso el sistema de cámaras podría estar alimentándose en algún lugar de mediciones de alta precisión.
La Curva de Costes: De 75.000 Dólares a 200 Dólares
La gran razón por la que el LiDAR no se ha generalizado siempre ha sido su precio. Entre 2016 y 2018, los sistemas LiDAR mecánicos premium se vendían por 75.000 dólares o más. ¿Hoy en día? Los precios unitarios han bajado hasta 200 dólares y en el CES 2026 ya se empezó a hablar del objetivo de 100 dólares. MicroVision desarrolla un LiDAR de estado sólido de 200 dólares por unidad, cuyo lanzamiento al mercado está previsto para 2029, y la dirección de la empresa señala que el precio podría bajar hasta 100 dólares.
Los diseños de estado sólido, además, son más resistentes: al haber menos piezas mecánicas móviles, resisten mejor el desgaste y se adaptan mejor a las exigencias exigentes de la conducción autónoma. El mercado también es testigo de este impulso: se espera que el mercado de LiDAR automotriz, según las estimaciones de distintas firmas de investigación, comience en 2026 en un rango de aproximadamente 1-1,7 mil millones de dólares y supere los 6,5 mil millones de dólares hacia mediados de la década de 2030, lo que supone un crecimiento de alrededor del 30 % anual. Aunque las cifras varían de una empresa a otra, la dirección siempre es la misma: hacia arriba.
Respuesta Breve: ¿En Qué Se Diferencia el LiDAR de la Cámara y el Radar?
El resumen del resumen es este: El LiDAR genera un mapa tridimensional de distancias con precisión de centímetros midiendo el tiempo de retorno de los pulsos láser; la cámara interpreta pero queda ciega en la oscuridad, el radar tiene largo alcance y resiste el clima pero su resolución es baja. El LiDAR es la fuente de distancia más confiable de noche y en bajo contraste, pero se debilita con lluvia intensa, nieve y polvo; por eso el enfoque moderno es usar los tres juntos.
De hecho, tú lo sientes al volante: que el frenado automático detecte con facilidad a un peatón que cruza la carretera de noche, que el Adaptativo Cruise Control mantenga la distancia de seguimiento en malas condiciones climáticas, o justo lo contrario, que el sistema frene de repente sin necesidad... Todo eso es el resultado de lo que el sensor de atrás puede ver en ese momento. A medida que los sensores se abaratan y la fusión se generaliza, estos comportamientos se volverán cada vez más predecibles. Es decir, los próximos años serán una revolución silenciosa pero rápida en la forma en que los automóviles ven el mundo. Yo seguiré observando; tú también obsérvalo.
Fuentes
- Time-of-flight camera - Wikipedia
- An in-depth comparison of LiDAR, Cameras, and Radars - Outsight
- The Strengths and Limitations of Camera, Radar, and Lidar - Hesai Tech
- How Weather Really Affects LiDAR Performance - Yellowscan
- Survey on LiDAR Perception in Adverse Weather Conditions - arXiv
- Tesla's Big Bet: Cameras over LiDAR - Vik's Newsletter
- Researchers back Tesla's non-LiDAR approach - The Robot Report
- Lidar costs for autonomous trucks are dropping fast - FleetOwner
- The Great Sensor War Behind Self-Driving Cars - MotorTrend
- Lidar's Critical Role in Next Gen Autonomous Driving - MicroVision