LiDAR, камера и радар: что каждое из них делает в ADAS?
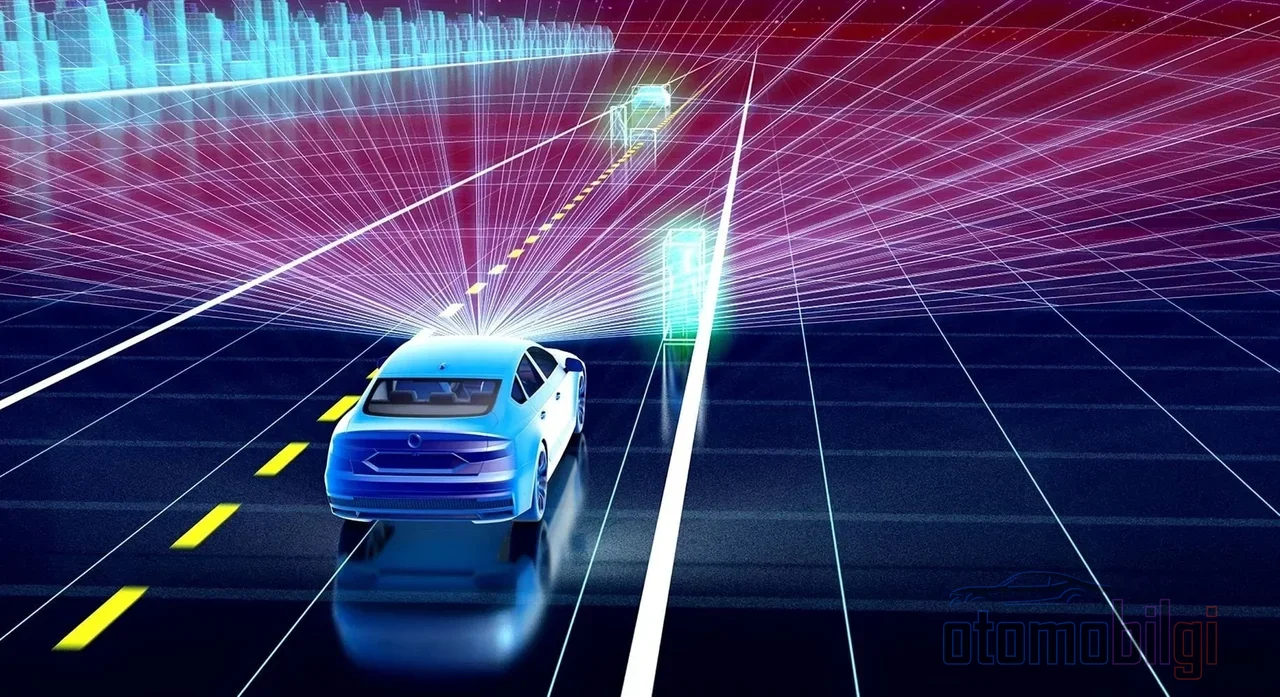
Ты едешь ночью по мокрой от дождя дороге. Адаптивный круиз-контроль включен и следует за автомобилем впереди. А ты когда-нибудь задумывался, как машина видит этот автомобиль? Смотрит ли камера, измеряет ли радар или же сканирует невидимый лазер? В большинстве сравнений датчиков речь идет только о камере и радаре; но третий игрок, то есть LiDAR, почти не упоминается. А ведь самая интересная история именно там: самый дорогой датчик в мире когда-то стоил 75 000 долларов, а сегодня упал до 200 долларов, и игра полностью изменилась.
На этой странице я расскажу, чем LiDAR отличается от камеры и радара, в каких ситуациях он спасает жизнь, а в каких - буксует, и почему некоторые производители все еще держатся от него в стороне. Если готов, начнем, потому что тема действительно крутая.
Как работает LiDAR: Лазерная эхолокация
Логика LiDAR на самом деле та же, что у летучей мыши, только вместо звука используется лазер. Система отправляет короткие лазерные импульсы и измеряет время, за которое каждый импульс отражается от объекта и возвращается обратно. Поскольку свет движется со скоростью примерно 300 000 км/с, путь туда-обратно длиной 1 км занимает около 0.000006 секунды. Да, расстояние вычисляется за немыслимое время - шесть миллионных доли секунды. Эта техника называется измерением времени пролета, то есть Time-of-Flight (ToF).
Здесь вся магия заключается в точности синхронизации. Если смещение сигнала между блоком подсветки и датчиком составляет всего 10 пикосекунд, измерение расстояния сдвигается на 1.5 мм. То есть для точного измерения расстояния нужен невероятно точный хронометр. Зато то, что получается взамен, ценно: точность измерения обычно составляет около 1% от расстояния, а данные могут считываться до 160 кадров в секунду. Поэтому это вполне подходит для приложений вождения в реальном времени.
Когда все эти измерения объединяются, получается то, что называется облаком точек: трехмерная карта окружения автомобиля с точностью до сантиметра. Эта карта способна по отдельности определять границы полос, пешеходов и препятствия.
Три датчика, три характера: LiDAR, камера и радар бок о бок
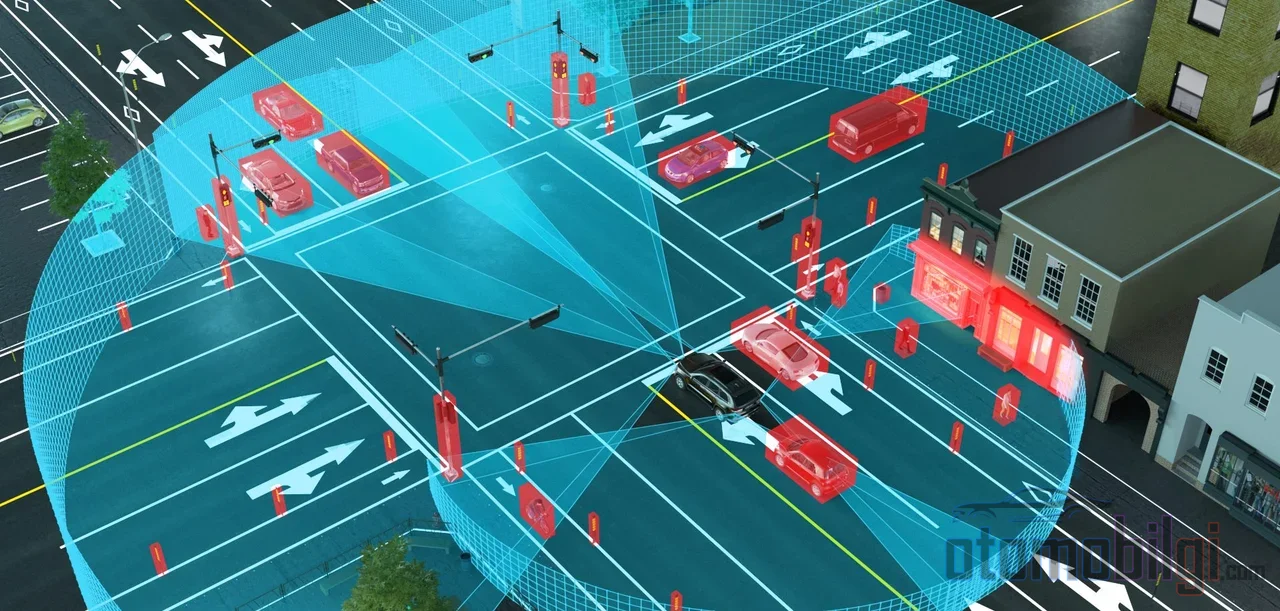
Главное различие трех датчиков скрыто в типе используемых волн. Радар использует радиоволны сантиметрово-миллиметрового диапазона, LiDAR - ближний инфракрасный свет, а камера обрабатывает свет, который видит глаз. Это единственное различие определяет характер каждого из них. Сведу кратко в таблицу:
| Характеристика | Камера | Радар | LiDAR |
|---|---|---|---|
| Используемая волна | Видимый свет | Радиоволны | Ближний инфракрасный лазер |
| Точность измерения расстояния | Косвенная, зависит от ПО | Более низкое разрешение | Сантиметровый уровень |
| Типичная дальность обнаружения | Переменная | Более 250 м | До 200 м |
| Работа ночью | Слабая | Очень надежный | Очень хороший |
| Устойчивость к плохой погоде | Подвержен влиянию | Самый устойчивый | Производительность падает |
| Интерпретация (цвет, знаки) | Лучшая | Отсутствует | Ограниченная |
Как видишь, ни в одном деле никто не чемпион. Камера непревзойденна в интерпретации: чтение знаков, различение цветов, распознавание светофоров - все это работа камеры. Радар непоколебим на большой дальности и в плохую погоду. LiDAR же является самым точным инструментом для измерения формы и глубины, для построения трёхмерного мира.
Ключевые моменты
- LiDAR измеряет время возврата лазерных импульсов; точность обычно составляет около 1% от расстояния.
- Поскольку LiDAR не зависит от окружающего освещения, он ночью и при слабом освещении работает гораздо надёжнее камеры.
- При сильном дожде, снеге и пыли производительность LiDAR заметно снижается; в такую погоду радар остаётся на ногах.
- Цена LiDAR в 2015 году упала с 75 000 долларов до 200 долларов к 2026 году.
- Производители, такие как Nissan, используют в новых системах вождения сенсорное слияние камеры, радара и LiDAR.
Когда LiDAR проявляет себя лучше всего: Ночь, низкий контраст, неподвижные препятствия
Сенсор, несущий собственный свет во тьме
Камера в одиночку не видит в темноте; это её физический закон. LiDAR же, поскольку испускает собственные лазерные импульсы, практически не зависит от окружающего освещения. В ночном путешествии LiDAR превращает в облако точек даже то препятствие, которое не освещают фары. Более того, сообщается, что даже в слабом и умеренном тумане, когда камеры не видят объекты на расстоянии 50 метров, LiDAR продолжает генерировать пригодные для использования автомобилиями данные.
Низкий контраст и неподвижные объекты
У радара есть интересный недостаток: он может путать движущиеся объекты с неподвижными. Объект, стоящий на дороге, в фильтрах радара порой воспринимается как придорожная неровность и отсеивается. LiDAR же, поскольку картографирует окружение точка за точкой, имеет преимущество в распознавании неподвижных препятствий вместе с их формой. Кроме того, глаз камеры легко может ошибиться перед внезапно появившимся белым грузовиком или объектом с низким контрастом; данные о расстоянии с точностью до сантиметра в таких случаях бесценны. Способность систем вроде адаптивного круиз-контроля и автоматического экстренного торможения принимать правильное решение опирается именно на эти данные: радар добавляет и информацию о скорости самого автомобиля, благодаря чему безопасно поддерживается дистанция, а предаварийное обнаружение LiDAR улавливает последние мгновения перед столкновением.
Погода, с которой LiDAR справляется с трудом: Дождь, снег, пыль
А теперь обратная сторона медали. Частицы, взвешенные в воздухе, то есть дождь, снег, туман и пыль, ослабляют восприятие LiDAR; это вывод, согласующийся как с академическими исследованиями, так и с полевым опытом. Причина проста: лазерный луч, сталкиваясь с каждой каплей и каждой снежинкой, рассеивается и возвращает на сенсор ложные данные.
Снег особенно проблематичен, потому что снежинки гораздо крупнее мелких капель воды в тумане и сильнее отражают лазер. Сильный дождь по той же логике снижает производительность. То есть миф о том, что "при сильных осадках LiDAR бесполезен", не совсем верен; система продолжает работать в лёгких и умеренных условиях, но в экстремальных условиях может ослепнуть. Именно в этот момент на сцену выходит радар: радиоволны продолжают работать даже в ту погоду, когда производительность LiDAR рушится. По данным производителей, LiDAR, работающий на 200 метрах с отражающей способностью 10 процентов, повышает свою производительность на треть по сравнению с устройством, работающим на 150 метрах при той же отражающей способности; то есть дальность и устойчивость к условиям напрямую связаны между собой.
Вот почему истории о героях с одним сенсором в этой отрасли долго не живут. Главный вопрос не в том, "LiDAR или камера"; а в том, "LiDAR + камера + радар вместе или только камера".
Почему Tesla едет на камерах, а другие - на слиянии данных?
Tesla с 2022 года в пакете Full Self-Driving полностью полагается на камеры; ультразвуковые датчики, радар и LiDAR в этой системе не используются. Обоснование такого подхода - стоимость и простота: камерная система дешевле и проще. Есть и выдвигаемый технический аргумент: утверждение, что когда разные датчики противоречат друг другу, система размывает вопрос о том, какому из них доверять. Исследователи из Корнелла показали, что методами без LiDAR можно выполнять распознавание объектов с точностью, близкой к LiDAR, при гораздо более низкой стоимости.
Противный лагерь стоит очень чётко: ProPILOT нового поколения от Nissan использует камеру, радар и LiDAR вместе для более продвинутого вождения на трассе и в городе. В 2026 году системы вроде Surround ADAS на базе Mobileye EyeQ6H выходят на массовый рынок автомобилей и предлагают расширенное вождение по трассе без рук. То есть лагерь слияния данных растёт, а не уменьшается.
Спор между двумя лагерями порой обостряется; критики отказа от радара обвиняют оппонентов в игнорировании законов физики, а доверяющие камерам говорят, что лишний датчик создаёт путаницу. Интересная деталь: есть мнение, что Tesla может использовать свой радар высокого разрешения как эталон точности, то есть ground truth, при обучении искусственного интеллекта. То есть даже камерная система, возможно, подпитывается где-то на фоне высокоточными измерениями.
Кривая стоимости: с 75 000 долларов до 200 долларов
Главной причиной того, что LiDAR не получал широкого распространения, всегда была цена. В период с 2016 по 2018 год премиальные механические LiDAR-системы продавались по 75 000 долларов и выше. А сегодня? Цены за единицу упали до 200 долларов, и на CES 2026 уже начали обсуждать цель в 100 долларов. MicroVision разрабатывает твердотельный LiDAR по 200 долларов за единицу, выпуск которого запланирован на 2029 год, и руководство компании отмечает, что цена может опуститься до 100 долларов.
Твердотельные конструкции к тому же более долговечны: поскольку подвижных механических частей меньше, они более устойчивы к износу и лучше подходят для суровых требований автономного вождения. Рынок также свидетельствует об этом ускорении: по прогнозам различных исследовательских фирм, рынок автомобильного LiDAR в 2026 году начнётся примерно с 1-1,7 млрд долларов и к середине 2030-х годов превысит 6,5 млрд долларов, что означает ожидаемый рост около 30 процентов в год. Хотя цифры у разных фирм различаются, направление всегда одно: вверх.
Короткий ответ: чем LiDAR отличается от камеры и радара?
Кратчайшее из кратких резюме таково: LiDAR, измеряя время возврата лазерных импульсов, создаёт трёхмерную карту расстояний с точностью до сантиметра; камера осмысливает изображение, но слепнет в темноте, радар работает на большой дальности и устойчив к погоде, но имеет низкое разрешение. LiDAR - самый надёжный источник измерения расстояний ночью и при низком контрасте, но он слабеет при сильном дожде, снеге и пыли; поэтому современный подход - использовать все три датчика вместе.
На самом деле ты чувствуешь это за рулём: как автоматическое торможение ночью на трассе легко замечает пешехода, вышедшего на дорогу, как Adaptive Cruise Control держит дистанцию в плохую погоду или, наоборот, как система вдруг тормозит без необходимости... Всё это - результат того, что датчик в данный момент способен увидеть. По мере удешевления датчиков и распространения слияния данных такое поведение будет становиться всё более предсказуемым. Иными словами, ближайшие несколько лет станут годами тихой, но стремительной революции в том, как автомобили видят мир. Я продолжу наблюдать; ты тоже следи.
Источники
- Time-of-flight camera - Wikipedia
- An in-depth comparison of LiDAR, Cameras, and Radars - Outsight
- The Strengths and Limitations of Camera, Radar, and Lidar - Hesai Tech
- How Weather Really Affects LiDAR Performance - Yellowscan
- Survey on LiDAR Perception in Adverse Weather Conditions - arXiv
- Tesla's Big Bet: Cameras over LiDAR - Vik's Newsletter
- Researchers back Tesla's non-LiDAR approach - The Robot Report
- Lidar costs for autonomous trucks are dropping fast - FleetOwner
- The Great Sensor War Behind Self-Driving Cars - MotorTrend
- Lidar's Critical Role in Next Gen Autonomous Driving - MicroVision