ADAS на возвышенностях: где системы ошибаются?
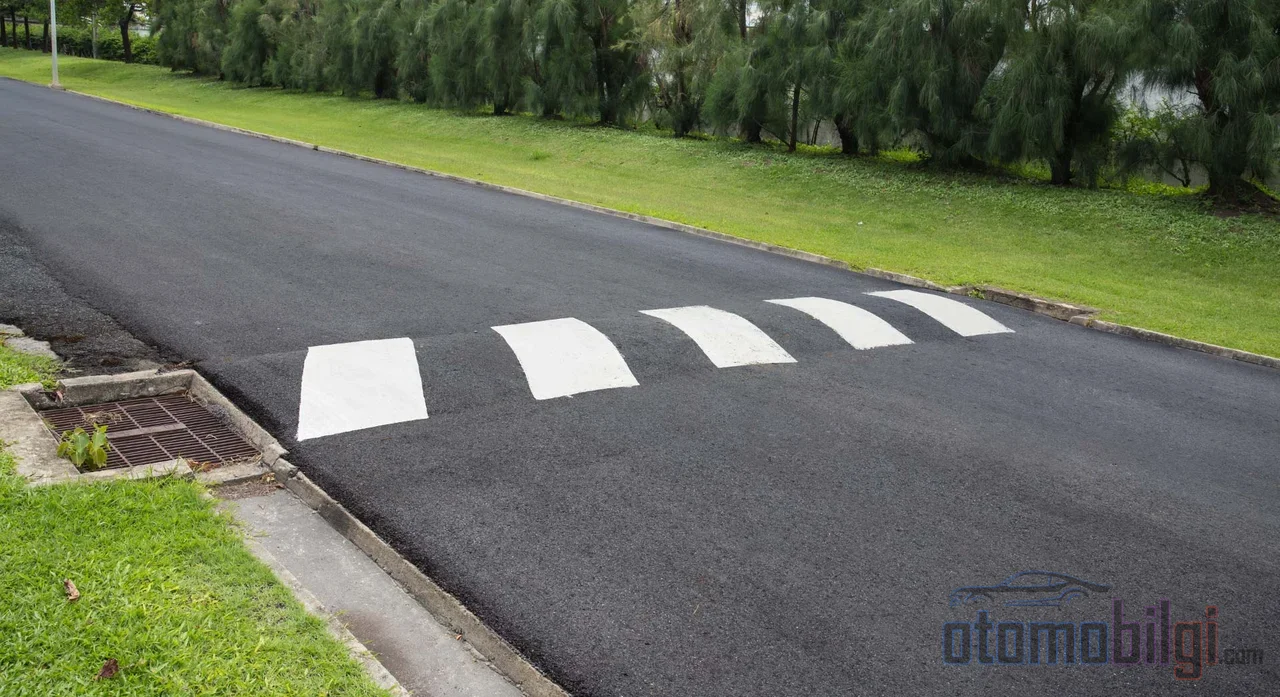
Каскад или «лежачий полицейский»? Оба - варианты тех самых асфальтовых кочек, от которых ты проливаешь чай, но в мире ADAS у них гораздо более глубокая история. Твой автомобиль, словно радист, сканирующий пространство радиоволнами, читает дорогу впереди; порой замечает машину впереди с расстояния 160 метров. Но что будет, если перед тобой не транспортное средство, а волна асфальта высотой 10 сантиметров? Тормозит ли адаптивный круиз-контроль, приняв бугор за препятствие, или вообще его не видит? Что делает ассистент удержания в полосе на переезде через «лежачего полицейского», где разметка исчезает? Слишком ли поздно включается автоматическое экстренное торможение при приближении к пешеходному переходу через бугор?
Дам тебе честный спойлер (но никому не говори): ответы на эти вопросы даже в большинстве руководств по эксплуатации написаны как следует. Потому что стандартные системы поддержки водителя не предназначены для распознавания неровностей дорожного покрытия. Если ты выедешь на дорогу, зная это, ты будешь знать и то, когда система оставит тебя на полпути. Ну что, начнём.
Как датчики ADAS видят бугор, точнее, почему они его не видят?
Сначала давай проясним одно: системы в твоей машине - не пророки, а продукт инженерии. Адаптивный круиз-контроль, то есть ACC, существует для поддержания безопасной дистанции до впереди идущего автомобиля. В автомобилях нового поколения эту работу выполняют вместе камера и радарные датчики переднего обзора. Радарные системы посылают радиоволны частотой 24 ГГц или 77 ГГц и вычисляют расстояние по времени возврата сигнала; они могут выполнять точные измерения даже на расстояниях свыше 160 метров. Камерная система работает иначе: она не измеряет расстояние напрямую, а выводит дистанцию и скорость сближения из размера объекта на изображении и его перемещения между кадрами.
Звучит безупречно, не так ли? Но здесь есть критически важная деталь: эти датчики настроены видеть не дорожное покрытие, а транспортные средства и пешеходов на дороге. Бугор высотой 3-4 сантиметра, возвышающийся над асфальтом, в радарном окне системы чаще всего остаётся столь же незаметным, как фоновый шум. Сегодня обнаружение неровностей превратилось в отдельную инженерную дисциплину: исследование LiDAR 2025 года показывает, что бугры можно надёжно обнаруживать на расстоянии до 15 метров со скоростью около 18 кадров в секунду. Исследования 2024 и 2023 годов, основанные на обработке изображений и глубоких нейронных сетях, также разрабатывают отдельные решения для обнаружения «лежачих полицейских» и ям. Итак, короткий ответ: в стандартных пакетах ADAS нет датчика неровностей, эта технология ещё не интегрирована в серийные автомобили.
Основные моменты
- Стандартные системы ACC и удержания в полосе не предназначены для распознавания неровностей дорожного покрытия.
- Указывается, что радарный ACC может измерять расстояние до 160 метров, но на неровных дорогах может не распознать идущий впереди автомобиль.
- Экспериментальное обнаружение неровностей на основе LiDAR работает на расстоянии до 15 метров со скоростью 18 кадров в секунду.
- Согласно правилу NHTSA 2024 года, пешеходное автоматическое экстренное торможение эффективно на скоростях ниже 88 км/ч.
- ACC - это система, которую не рекомендуется использовать на неровных и извилистых дорогах; решение всегда принимает водитель.
Почему важно различать лежачего полицейского и скоростную тумбу?
Здесь сделаем небольшую словарную паузу, потому что их путают. Скоростная тумба (по-английски speed hump) обычно имеет ширину 3,5-4,2 метра и высоту 8-10 сантиметров; это гораздо более длинная волна по сравнению с лежачим полицейским (speed bump). Лежачий полицейский же гораздо меньше: его ширина составляет 30-90 сантиметров, и обычно он используется на парковках и в жилых зонах. Данные по 26 скоростным тумбам, изученным дорожным управлением Соединённых Штатов, показывают, что влияние этих сооружений на быстрые автомобили поразительно велико.
С точки же зрения датчиков всё обстоит совершенно наоборот: чем шире и плавнее изменение поверхности, тем меньше опасность; чем резче и меньше бугор, тем сильнее тряска. Это верно как для водителя, так и для ADAS. Быстрый проезд через узкого лежачего полицейского - это мучение как для вашей подвески, так и для калибровочных ожиданий системы.
Что делает Adaptive Cruise Control при приближении к тумбе?
Теперь скажу без обиняков: в документации производителей поведение ACC применительно к тумбе, то есть воспринимает ли система её как препятствие, напрямую не измерялось и не описывалось. Но если взглянуть на логику работы системы и официальные ограничения по использованию, картина проясняется.
Ограничения системы весьма поучительны
Тормозная способность ACC ограничена, и система не управляет рулём. Что ещё важнее: система может не реагировать на припаркованные, стоящие или очень медленно движущиеся автомобили. Руководства производителей прямо предупреждают: эту систему не следует использовать на извилистых или неровных дорогах, на въездных и выездных рампах автомагистралей, а также при буксировке автодома; потому что в этих условиях есть вероятность не обнаружить идущий впереди автомобиль. Улица со скоростными тумбами полностью соответствует этому описанию: неровная, узкая поверхность, где скорость постоянно меняется. Когда идущий впереди автомобиль замедляется перед тумбой, ACC может считывать это замедление не как сигнал опасности, а как обычные данные сопровождения, и тормозная реакция может запоздать.
Есть и обратная сторона медали: некоторые водители сообщают, что система излишне чувствительна, тормозит даже из-за пешехода, оставшегося на обочине, а это может создавать риск удара сзади. То есть мы колеблемся между двумя крайностями: и позднее торможение, и резкое торможение - проблема. Баланс между ними устанавливаешь не датчик, а ты сам.
Как отключить систему?
Очень просто, и это нужно запомнить: нажатие педали тормоза, кнопки Cancel или кнопки On/Off отключает ACC. Нажатие педали газа временно отключает автоматическое торможение. Если при приближении к тумбе вы хотите управлять системой самостоятельно, достаточно просто коснуться педали тормоза.
Что делает ассистент удержания в полосе на участках с тумбами без разметки?
Ассистент удержания в полосе, сокращённо LKA, с помощью камеры отслеживает положение автомобиля в полосе и при чрезмерном приближении к краю слегка корректирует курс. Что является основой всей этой системы? Нанесённые на дорогу линии разметки. В зонах лежачих полицейских и искусственных неровностей линии чаще всего выцветшие, к тому же при переезде через неровность линия скачет в поле зрения. Выцветшие или отсутствующие линии полос, снег, дождь и густой туман - главные триггеры ошибок системы.
Что происходит, когда линии исчезают? Либо система приостанавливает себя и выводит на экран сообщение о недоступности, либо отключается со звуковым сигналом. Худший вариант - когда она тихо выходит из работы без всякого предупреждения: в этом случае вдруг кажется, будто машина едет сама по себе. На неровном участке без разметки руль должен быть уже в твоих руках, а не у ассистента; в тот момент LKA не твой помощник, а гость.
Успевает ли автоматическое экстренное торможение сработать на неровности?
Автоматическое экстренное торможение, то есть AEB, - это последняя линия обороны, которая вступает в действие, когда столкновение становится неизбежным. Существуют версии P-AEB, распознающие пешеходов, и в 2024 году в Соединённых Штатах эти системы были подчинены федеральному регулированию: итоговое правило NHTSA ограничивает активацию AEB с распознаванием пешеходов скоростями ниже 88 км/ч (55 mph). Указывается, что на более высоких скоростях система неприменима.
Связь между лежачими полицейскими и AEB специально не измерялась, но если порассуждать, картина вырисовывается: лежачие полицейские перед пешеходными переходами уже заставляют машину снизить скорость, а это как раз окно эффективности AEB; хорошая новость. Плохая новость вот в чём: пороги торможения и стратегии активации системы всё ещё дорабатываются. Исследование 2025 года, опирающееся на данные о вмешательстве водителей, показывает, что пороги активации пешеходного AEB можно улучшить. А оценка 2026 года подчёркивает, что пешеходному AEB не следует слишком доверять ночью или на высоких скоростях. Неровность замедляет, но взгляд системы не одинаково острый во всех условиях.
Что должен делать водитель: Руководство по выживанию ADAS в зонах неровностей
Раз системы не спроектированы под сценарий с неровностями, мяч на твоей стороне. Вот краткий практический список:
- Перед въездом в зону с неровностями или искусственными препятствиями отключи ACC: коснись педали тормоза или нажми кнопку Cancel.
- На узких проездах, где разметка выцвела, бери руль себе; приостановка LKA - это нормально, без паники.
- На комбинациях пешеходного перехода и неровности снижай скорость сам; границу 88 км/ч, при которой эффективен AEB, воспринимай не как гарантию, а как потолок.
- Прочитай ограничения систем в руководстве по эксплуатации своего автомобиля; именно для таких условий производители и пишут предупреждения.
- Если система отключается со звуковым сигналом, это не неисправность, а режим работы; контроль бери на себя.
Почему вмешательство водителя обязательно?
Есть факт, который я не имею права замалчивать: ADAS поддерживает водителя, но не ведёт поездку. ACC в классификации автоматизации чаще всего находится на 1-м уровне; только с центрированием в полосе он достигает 2-го. уровня, и в обоих этих случаях обязательна постоянная проверка водителем. На правовом фронте тоже всё ясно: даже в автомобилях, заявленных как безводительские, водители могут быть признаны ответственными за то, что не контролировали систему или не вмешались при необходимости.
Долгосрочная картина тоже заслуживает внимания: исследование, опубликованное в 2026 году, показывает, что использование ADAS может приводить к ухудшению навыков ручного вождения, повышенному риску и снижению когнитивной вовлечённости. Иначе говоря, привыкание к системам может сделать тебя худшим водителем в мире, где их нет. Улица с лежачими полицейскими - именно то место, где эти навыки проверяются: радар там лишь сопровождает тебя.
Краткий и чёткий ответ: Можно ли доверять ADAS на лежачих полицейских?
Суть в двух словах: Adaptaptive Cruise Control по своей конструкции не распознаёт лежачих полицейских и искусственные неровности как препятствия; на неровных дорогах он может не распознать впереди идущий автомобиль или не отреагировать на медленные объекты. Ассистент удержания в полосе перестаёт работать на участках с лежачими полицейскими без разметки; хотя задержка автоматического экстренного торможения, характерная для неровностей, не измерялась, эффективность системы зависит от скорости, освещения и условий. На участке с лежачими полицейскими решает не водитель, а датчик; именно датчик должен коснуться педали тормоза и вывести систему из работы.
В следующий раз, когда сядешь в свою машину, подъезжая к тому лежачему полицейскому, подумай о том маленьком моменте, которого никто не видит: ты касаешься тормоза, а твоя машина молча благодарит тебя. Может, она и не благодарит, но я так это представляю - и ты представь так же.
Источники
- How to Use Adaptive Cruise Control - Chevrolet
- Adaptive cruise control - Wikipedia
- Final rule: Automatic Emergency Braking Systems for Light Vehicles - NHTSA (2024)
- Speed bump detection on LiDAR point cloud - Journal of Engineering and Applied Sciences (2025)
- Research on Visual Perception of Speed Bumps for Intelligent Vehicles - PMC (2024)
- Speed Bump and Pothole Detection Using Deep Neural Networks - MDPI Applied Sciences (2023)
- Lane-Keeping Assist: Everything You Need to Know - Kelley Blue Book
- Lane Keeping Assist Unavailable: Causes - SparrowCar
- Radar Speed Signs vs. Speed Humps - Carmanah
- Leveraging Safe Drivers' Takeover Data to Improve P-AEB - IRCOBI (2025)