বাঁকানো রাস্তায় ADAS: সিস্টেমগুলো কোথায় ভুল করে?
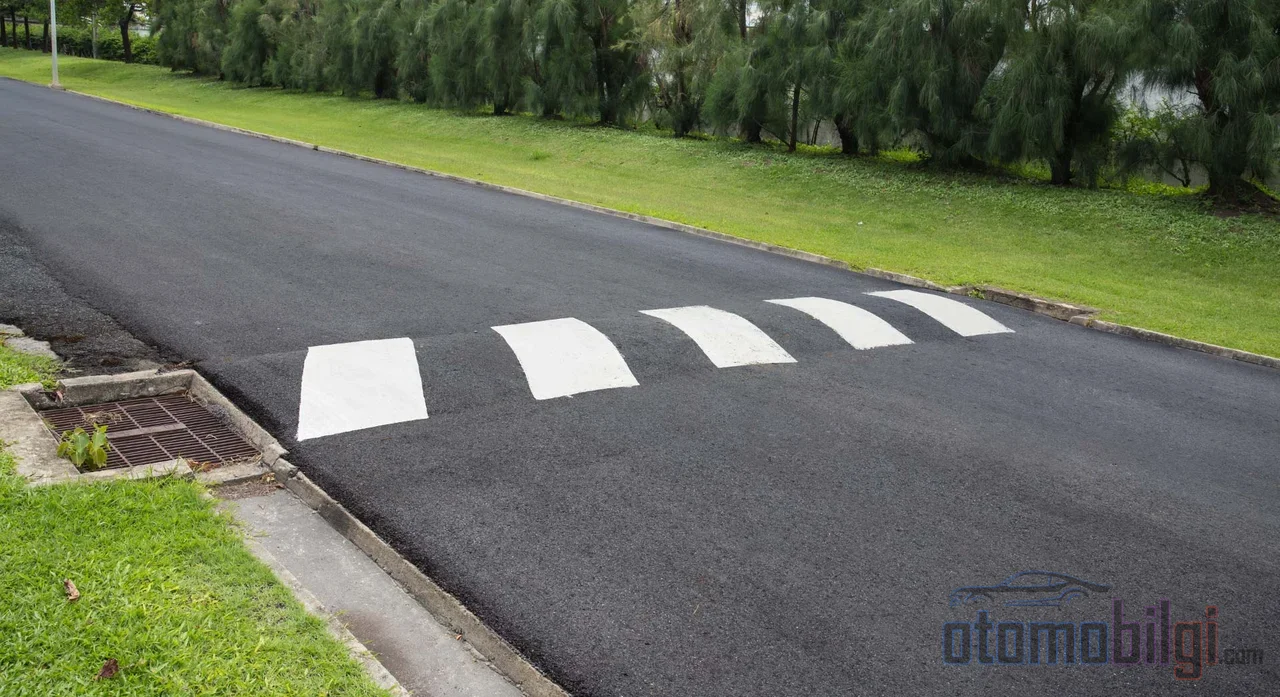
ক্যাসিস নাকি স্পিড বাম্পার? দুটোই সেই অ্যাসফল্টের কবরখানার রূপভেদ, যেখানে চা ছিটকে যায়, কিন্তু ADAS-এর জগতে এর একটি অনেক গভীর গল্প আছে। তোমার গাড়ি একজন রাডার বিশারদের মতো রাডার তরঙ্গ দিয়ে পথ স্ক্যান করে সামনের রাস্তা পড়ছে; মাঝে মাঝে 160 মিটার দূর থেকে সামনের গাড়িটিকে শনাক্ত করছে। কিন্তু সামনে থাকা জিনিসটা কোনো গাড়ি না হয়ে যদি 10 সেন্টিমিটারের একটা অ্যাসফল্টের ঢেউ হয় তাহলে কী হয়? Adaptif Cruise Control বাম্পারটাকে বাধা ভেবে কি ব্রেক করে, নাকি একেবারেই দেখতে পায় না? লেন ফলোয়িং অ্যাসিস্ট্যান্ট যেখানে দাগ হারিয়ে যায়, সেই বাম্পারের পারাপারে কী করে? স্পিড বাম্পার দিয়ে পেডেস্ট্রিয়ান ক্রসিংয়ের দিকে যাওয়ার সময় অটোমেটিক ইমার্জেন্সি ব্রেক কি খুব দেরিতে সক্রিয় হয়?
তোমাকে একটা সৎ স্পয়লার দিই (কিন্তু কাউকে বলো না কোনোভাবে): এই প্রশ্নগুলোর উত্তর বেশিরভাগ ব্যবহার নির্দেশিকাতেও ঠিকঠাক লেখা থাকে না। কারণ স্ট্যান্ডার্ড ড্রাইভার সাপোর্ট সিস্টেমগুলো রাস্তার পৃষ্ঠের বাম্পার শনাক্ত করার জন্য ডিজাইন করা হয়নি। জেনে নিয়ে রওনা দিলে, সিস্টেম কখন তোমাকে পথের মাঝে ফেলে যাবে সেটাও তুমি জানবে। চলো শুরু করি।
ADAS সেন্সর বাম্পারকে কীভাবে দেখে, বরং কেন দেখে না?
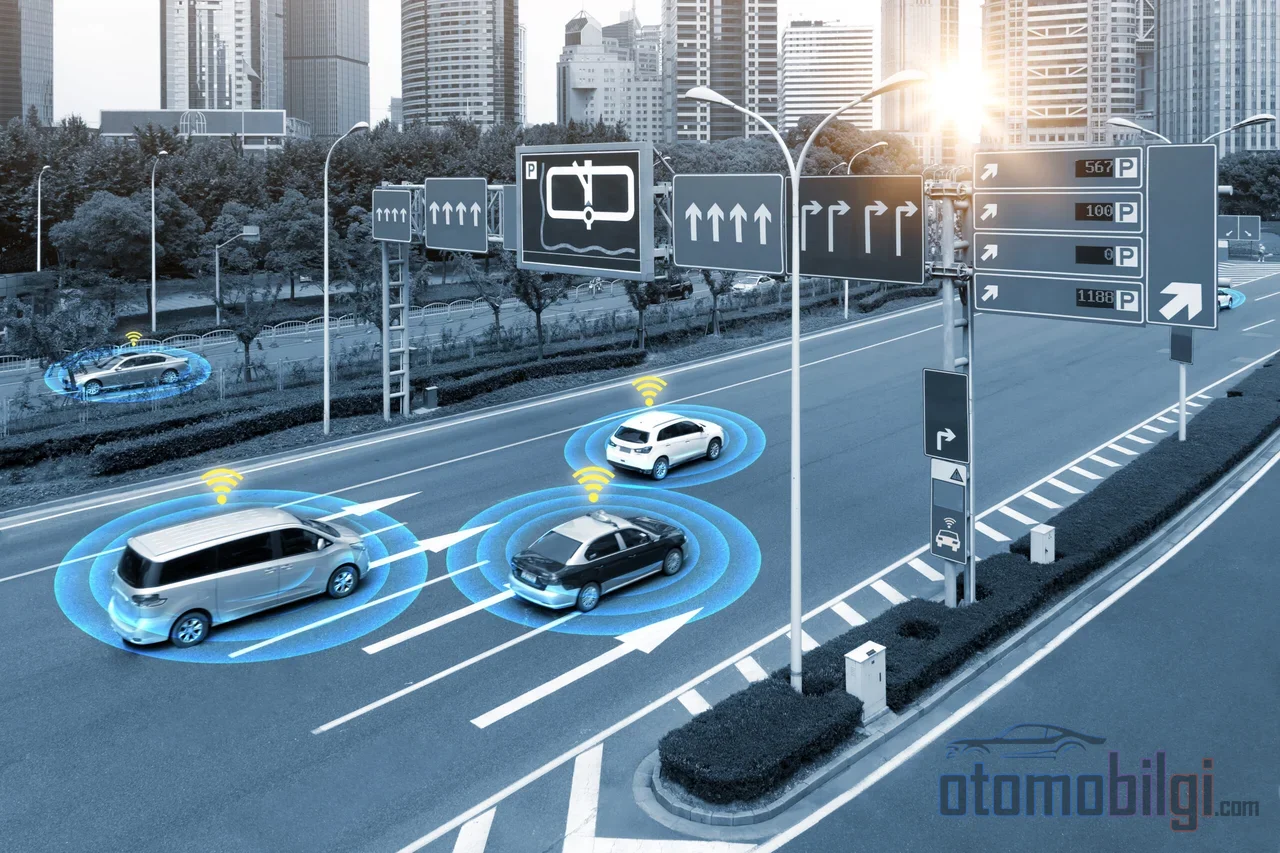
প্রথমে এটা স্পষ্ট করি: গাড়ির ভেতরের সিস্টেমগুলো জ্যোতিষী নয়, প্রকৌশলজাত বস্তু। Adaptif Cruise Control, অর্থাৎ ACC, সামনের গাড়ির সাথে নিরাপদ ফলোয়িং দূরত্ব বজায় রাখার জন্য তৈরি। নতুন প্রজন্মের গাড়িতে এই কাজটি ফরওয়ার্ড-লুকিং ক্যামেরা ও রাডার সেন্সর একসাথে করে। রাডার-ভিত্তিক সিস্টেমগুলো 24 GHz বা 77 GHz রেডিও তরঙ্গ পাঠায় এবং সিগন্যাল ফিরে আসার সময় থেকে দূরত্ব হিসাব করে; 160 মিটার অতিক্রম করা দূরত্বেও সঠিক পরিমাপ করতে পারে। ক্যামেরা-ভিত্তিক সিস্টেম ভিন্নভাবে কাজ করে: দূরত্ব সরাসরি মাপে না, ছবির বস্তুর আকার এবং ফ্রেমের মধ্যবর্তী গতি থেকে দূরত্ব ও বদ্ধকরণের গতি বের করে।
শুনতে নিখুঁত মনে হচ্ছে তাই না? কিন্তু এখানে একটা গুরুত্বপূর্ণ বিষয় আছে: এই সেন্সরগুলো রাস্তার পৃষ্ঠ নয়, রাস্তার উপরের গাড়ি ও পথচারীদের দেখার জন্য সেট করা। অ্যাসফল্ট থেকে উঠে আসা 3-4 সেন্টিমিটারের বাম্পার সিস্টেমের রাডার উইন্ডোতে বেশিরভাগ সময় একটা ব্যাকগ্রাউন্ড নয়েজের মতোই সাধারণ থেকে যায়। বাম্পার সনাক্তকরণ আজ আলাদা একটি প্রকৌশল শাখা হয়ে উঠেছে: 2025 সালের একটি LiDAR গবেষণা দেখায়, বাম্পার 15 মিটার দূরত্বে, প্রতি সেকেন্ডে প্রায় 18 ফ্রেম গতিতে নির্ভরযোগ্যভাবে শনাক্ত করা সম্ভব। 2024 ও 2023 সালের ইমেজ প্রসেসিং এবং ডিপ নিউরাল নেটওয়ার্ক-ভিত্তিক গবেষণাও স্পিড বাম্পার ও ক্যাসিস সনাক্তকরণের জন্য আলাদা সমাধান তৈরি করছে। অর্থাৎ সংক্ষিপ্ত উত্তর: স্ট্যান্ডার্ড ADAS প্যাকেজে বাম্পার সেন্সর নেই, এই প্রযুক্তি এখনো সিরিয়াল-প্রোডাকশন গাড়িতে ইন্টিগ্রেট করা হয়নি।
উল্লেখযোগ্য বিষয়সমূহ
- স্ট্যান্ডার্ড ACC ও লেন ফলোয়িং সিস্টেম রাস্তার পৃষ্ঠের বাম্পার শনাক্ত করার জন্য ডিজাইন করা হয়নি।
- রাডার-ভিত্তিক ACC 160 মিটার পর্যন্ত দূরত্ব মাপতে পারে, তবে উঁচু-নিচু রাস্তায় সামনের গাড়ি শনাক্ত করতে না পারার সম্ভাবনার কথা বলা হয়।
- LiDAR-ভিত্তিক পরীক্ষামূলক বাম্পার সনাক্তকরণ 15 মিটার পর্যন্ত, প্রতি সেকেন্ডে 18 ফ্রেম গতিতে কাজ করছে।
- NHTSA-এর 2024 সালের নিয়ম অনুযায়ী পেডেস্ট্রিয়ান অটোমেটিক ইমার্জেন্সি ব্রেক 88 কিমি/ঘ এর নিচের গতিতে কার্যকর।
- ACC, উঁচু-নিচু এবং বাঁকানো রাস্তায় ব্যবহার না করার পরামর্শ দেওয়া একটি সিস্টেম; সিদ্ধান্ত সবসময় চালকেরই।
Speed Bump এবং Speed Hump এর পার্থক্য কেন গুরুত্বপূর্ণ?
এখানে ছোট্ট একটি অভিধান বিরতি নেওয়া যাক, কারণ এদের গুলিয়ে ফেলা হয়। Speed hump (হিম্প) সাধারণত 3.5-4.2 মিটার চওড়া এবং 8-10 সেন্টিমিটার উঁচু হয়; speed bump (বাম্প) এর তুলনায় এটি অনেক দীর্ঘ একটি ঢেউ। আর speed bump অনেক ছোট: 30-90 সেন্টিমিটার চওড়া এবং সাধারণত পার্কিং এলাকা ও আবাসিক এলাকায় ব্যবহৃত হয়। মার্কিন যুক্তরাষ্ট্রের হাইওয়ে প্রশাসনের পরীক্ষিত 26টি speed hump-এর উপর প্রাপ্ত তথ্য প্রমাণ করে যে, দ্রুতগতির গাড়ির উপর এই ব্যবস্থাগুলোর প্রভাব অত্যন্ত চিত্তাকর্ষক রকম বড়।
সেন্সরের দৃষ্টিতে অবশ্য ব্যাপারটা সম্পূর্ণ উল্টো: যত চওড়া ও মসৃণ পৃষ্ঠ পরিবর্তন, তত কম বিপদ; যত ধারালো ও ছোট বাধা, তত কঠোর ঝাঁকুনি। এটি চালক এবং ADAS - উভয়ের ক্ষেত্রেই প্রযোজ্য। সরু একটি speed bump দ্রুত গতিতে পার হওয়া তোমার সাসপেনশন এবং সিস্টেমের ক্যালিব্রেশন প্রত্যাশা - উভয়ের জন্যই কষ্টদায়ক।
Adaptif Cruise Control বাধার সম্মুখীন হলে কী করে?
এখন ঘুরিয়ে ফিরিয়ে না বলে সরাসরি বলি: প্রস্তুতকারকের ডকুমেন্টেশনে ACC-এর বাধা-সংক্রান্ত আচরণ, অর্থাৎ এটি বাধাকে বাধা হিসেবে চিহ্নিত করে কি না তা সরাসরি পরিমাপ করে ব্যাখ্যা করা হয়নি। তবে সিস্টেমের কার্যপদ্ধতি এবং সরকারি ব্যবহার সীমাবদ্ধতাগুলো দেখলে চিত্রটি পরিষ্কার হয়ে ওঠে।
সিস্টেমের সীমাবদ্ধতা শিক্ষণীয় মাত্রার
ACC-এর ব্রেক ক্ষমতা সীমিত এবং সিস্টেম স্টিয়ারিং নিয়ন্ত্রণ করে না। আরও গুরুত্বপূর্ণভাবে: পার্ক করা, থেমে থাকা বা খুব ধীরে চলমান গাড়ির প্রতি প্রতিক্রিয়া নাও দিতে পারে। প্রস্তুতকারকের ব্যবহার নির্দেশিকাগুলো স্পষ্টভাবে সতর্ক করে: বাঁকানো বা উঁচু-নিচু রাস্তায়, মহাসড়কের প্রবেশ ও প্রস্থান র্যাম্পে, ক্যারাভান টানার সময় এই সিস্টেম ব্যবহার করা উচিত নয়; কারণ এই পরিস্থিতিতে সামনের গাড়ি শনাক্ত না হওয়ার সম্ভাবনা রয়েছে। বাধাযুক্ত একটি এভিনিউ ঠিক এই সংজ্ঞার সাথে মেলে: উঁচু-নিচু, সরু এবং গতি পরিবর্তনশীল একটি পৃষ্ঠ। সামনের গাড়ি বাধা এড়াতে ধীর হলে, ACC এই ধীরগতিকে বিপদের সংকেত হিসেবে নয়, বরং সাধারণ একটি ফলোয়িং ডেটা হিসেবে পড়তে পারে এবং ব্রেক প্রতিক্রিয়া দেরি হতে পারে।
আর ব্যাপারটার একটা উল্টো দিকও আছে: কিছু চালক জানাচ্ছেন যে সিস্টেম প্রয়োজনের চেয়েও সংবেদনশীল, পাশে থেকে যাওয়া একজন পথচারীর জন্যও ব্রেক করে, যা পেছন থেকে ধাক্কা লাগার ঝুঁকি তৈরি করতে পারে। অর্থাৎ আমরা দুই চরমের মধ্যে দুলছি: দেরিতে ব্রেক করাও সমস্যা, হঠাৎ ব্রেক করাও সমস্যা। মাঝের ভারসাম্যটা সেন্সর নয়, তুমিই স্থাপন করো।
সিস্টেমটি কীভাবে নিষ্ক্রিয় করবে?
খুবই সহজ এবং এটা মুখস্থ করা দরকার: ব্রেক প্যাডেল ছোঁয়া, Cancel বোতাম চাপা অথবা On/Off বোতাম ব্যবহার করলে ACC বাতিল হয়ে যায়। গ্যাস প্যাডেল চাপলে স্বয়ংক্রিয় ব্রেকিং সাময়িকভাবে নিষ্ক্রিয় হয়ে যায়। বাধার দিকে যাওয়ার সময় সিস্টেমটি নিজে নিয়ন্ত্রণ করতে চাইলে, শুধু ব্রেক প্যাডেল ছোঁয়াই যথেষ্ট।
লেন ফলোয়িং অ্যাসিস্ট্যান্ট লাইনবিহীন বাধাযুক্ত এলাকায় কী করে?
লেন ফলোয়িং অ্যাসিস্ট্যান্ট, সংক্ষেপে LKA, ক্যামেরা দিয়ে গাড়ির লেনের ভেতরের অবস্থান পর্যবেক্ষণ করে এবং ধারের খুব কাছে চলে গেলে হালকা একটি সংশোধন করে। এই পুরো সিস্টেমের মেরুদণ্ড কী? রঙ করা লেন চিহ্ন। স্পিড বাম্প ও কুশন অঞ্চলে চিহ্নগুলো প্রায়ই ফিকে হয়ে যায়, আর বাম্পের ওপর দিয়ে যাওয়ার সময় চিহ্ন দৃষ্টির ক্ষেত্রে লাফিয়ে ওঠে। ফিকে বা অসম্পূর্ণ লেন চিহ্ন, বরফ, বৃষ্টি ও ঘন কুয়াশা এই সিস্টেমের প্রধান ত্রুটির ট্রিগার।
চিহ্ন হারিয়ে গেলে কী হয়? সিস্টেম হয় নিজেকে সাসপেন্ড করে স্ক্রিনে ব্যবহার-অযোগ্য বার্তা দেখায়, নয়তো সতর্কবার্তার বিপ শব্দের সঙ্গে নিষ্ক্রিয় হয়ে যায়। সবচেয়ে খারাপ হলো, কোনো সতর্কতা ছাড়াই চুপচাপ নিষ্ক্রিয় হয়ে যাওয়া: সেক্ষেত্রে গাড়িটা হঠাৎ নিজে নিজে চালানো হচ্ছে বলে অনুভূতি হয়। বাম্পযুক্ত ও চিহ্নহীন একটি পারাপারে অবশ্যই স্টিয়ারিং সহায়কের হাত থেকে নিজের কাছে নিতে হবে; ওই মুহূর্তে LKA তোমার সাহায্যকারী নয়, অতিথি।
স্বয়ংক্রিয় ইমার্জেন্সি ব্রেক কি বাম্পে দেরিতে হস্তক্ষেপ করে?
স্বয়ংক্রিয় ইমার্জেন্সি ব্রেক অর্থাৎ AEB হলো সংঘর্ষ অনিবার্য হয়ে পড়লে সক্রিয় হওয়া শেষ প্রতিরক্ষা রেখা। পথচারীদেরও শনাক্ত করতে পারে এমন P-AEB সংস্করণ আছে এবং এই সিস্টেমগুলো 2024 সালে যুক্তরাষ্ট্রে ফেডারাল পর্যায়ে নিয়ন্ত্রণের আওতায় আনা হয়: NHTSA-র চূড়ান্ত নিয়ম, পথচারী-সচেতন AEB অ্যাক্টিভেশনকে গাড়ির 88 km/h (55 mph)-এর নিচের গতিতে সীমাবদ্ধ করছে। উচ্চতর গতিতে সিস্টেমটি প্রয়োগযোগ্য নয় বলে উল্লেখ করা হয়েছে।
বাম্প-AEB সম্পর্ক বিশেষভাবে পরিমাপ করা হয়নি, তবে যুক্তি চালালে একটা চিত্র দাঁড়ায়: পথচারী ক্রসিংয়ের সামনে বসানো বাম্প গাড়িকে আগে থেকেই কম গতিতে বাধ্য করে, যা AEB-র কার্যকারিতার জানালার ঠিক ভেতরে; ভালো খবর। খারাপ খবর হলো এই: সিস্টেমের ব্রেকিং থ্রেশহোল্ড ও অ্যাক্টিভেশন কৌশল এখনও উন্নয়নাধীন। 2025 সালের একটি গবেষণা দেখাচ্ছে, নিরাপদ ড্রাইভারদের হস্তান্তর ডেটা থেকে পথচারী-সচেতন AEB অ্যাক্টিভেশন থ্রেশহোল্ড উন্নত করা সম্ভব। আর 2026 সালের একটি মূল্যায়ন জোর দিয়ে বলছে, পথচারী-সচেতন AEB-র ওপর রাতে বা উচ্চ গতিতে অতিরিক্ত ভরসা করা উচিত নয়। বাম্প গতি কমায়, তবে সিস্টেমের চোখ প্রতিটি অবস্থায় সমান তীক্ষ্ণ নয়।
ড্রাইভারের কী করা উচিত: বাম্পযুক্ত অঞ্চলে ADAS বেঁচে থাকার গাইড
যেহেতু সিস্টেমগুলো বাম্পের পরিস্থিতি অনুযায়ী ডিজাইন করা হয়নি, তাহলে দায়িত্ব তোমার। এই নিন ব্যবহারিক সংক্ষিপ্ত তালিকা:
- বাম্প বা কুশনযুক্ত অঞ্চলে ঢোকার আগে ACC নিষ্ক্রিয় করুন: ব্রেক পেডালে চাপ দিন বা Cancel বোতাম চাপুন।
- চিহ্ন ফিকে হয়ে যাওয়া সরু পারাপারে স্টিয়ারিং নিজের কাছে নিন; LKA সাসপেন্ড হওয়া স্বাভাবিক, আতঙ্কের কিছু নেই।
- পথচারী ক্রসিং ও বাম্পের সমন্বয়ে গতি নিজে কমান; AEB-র কার্যকর 88 km/h সীমাকে একটি নিশ্চয়তা নয়, একটি ছাদ হিসেবে ভাবুন।
- আপনার গাড়ির ব্যবহার নির্দেশিকায় সিস্টেমের সীমাবদ্ধতাগুলো পড়ুন; ম্যানুফ্যাকচারাররা ঠিক এই ধরনের অবস্থার জন্যই সতর্কবার্তা লেখেন।
- সিস্টেম সতর্কবার্তার বিপ শব্দের সঙ্গে নিষ্ক্রিয় হলে এটি ত্রুটি নয়, কাজ করার পদ্ধতি; নিয়ন্ত্রণ আপনিই নিন।
কেন ড্রাইভারের হস্তক্ষেপ অপরিহার্য?
একটি সত্য আছে এবং চাইলে আমার সেটা ঢেকে রাখা উচিত নয়: ADAS ড্রাইভারকে সহায়তা করে, ড্রাইভিং করে না। ACC, অটোমেশন শ্রেণিবিন্যাসে বেশিরভাগ ক্ষেত্রেই 1. স্তরে থাকে; লেন সেন্টারিংয়ের সঙ্গে মিলিত হলে কেবল 2. স্তরে পৌঁছায় এবং এই দুই ক্ষেত্রেই ক্রমাগত চালকের তদারকি বাধ্যতামূলক। আইনি ক্ষেত্রেও ব্যাপারটা স্পষ্ট: বিনা-চালক বলে দাবি করা যানবাহনেও চালকদের সিস্টেম পর্যবেক্ষণ না করা বা প্রয়োজনের সময় হস্তক্ষেপ না করার জন্য দায়ী করা যেতে পারে।
দীর্ঘমেয়াদি চিত্রটিও উল্লেখযোগ্য: 2026 সালে প্রকাশিত একটি গবেষণায় দেখা যায়, ADAS ব্যবহার ম্যানুয়াল ড্রাইভিং দক্ষতার অবনতি, ঝুঁকি নেওয়ার প্রবণতা বৃদ্ধি এবং জ্ঞানীয় সম্পৃক্ততা হ্রাসের দিকে নিয়ে যেতে পারে। অর্থাৎ সিস্টেমগুলোর সাথে অভ্যস্ত হওয়া সিস্টেমহীন পৃথিবীতে তোমাকে আরও খারাপ চালক বানাতে পারে। উঁচু-নিচু রাস্তার স্পিড বাম্পযুক্ত একটি গলি ঠিক সেই স্থান যেখানে এই দক্ষতাগুলো পরীক্ষিত হয়: রাডার সেখানে তোমাকে শুধু সঙ্গ দেয়।
সংক্ষিপ্ত ও সরল উত্তর: স্পিড বাম্পে ADAS আস্থার যোগ্য কি?
সারসংক্ষেপের সারমর্ম এটাই: Adaptif Cruise Control নকশাগত কারণে স্পিড বাম্প ও গতি বাধাকে বাধা হিসেবে চিনতে পারে না; ঢেউ খেলানো রাস্তায় সামনের গাড়িটি সনাক্ত করতে না পারতে পারে বা ধীরগতির বস্তুর প্রতি প্রতিক্রিয়া দেখাতে না পারতে পারে। লেন ফলোয়িং অ্যাসিস্ট্যান্ট লেন-চিহ্নহীন স্পিড বাম্প অঞ্চলে অকার্যকর হয়ে পড়ে; স্পিড বাম্পে অটোমেটিক ইমার্জেন্সি ব্রেকিংয়ের নির্দিষ্ট বিলম্ব পরিমাপ করা না গেলেও সিস্টেমের কার্যকারিতা গতি, আলো ও পরিস্থিতির উপর নির্ভরশীল। স্পিড বাম্পযুক্ত অঞ্চলে সিদ্ধান্তের কর্তা চালক নয়, সেন্সর; ব্রেক প্যাডেলে স্পর্শ করে সিস্টেম বন্ধ করার কাজটিও সেন্সরেরই হওয়া উচিত।
পরের বার যখন গাড়িতে উঠবে, সেই স্পিড বাম্পের কাছে যাওয়ার সময় ওই ছোট্ট মুহূর্তটা ভাবো যা কেউ দেখে না: তুমি তোমার ব্রেকে স্পর্শ করছ, আর তোমার গাড়িটা নীরবে তোমাকে ধন্যবাদ জানাচ্ছে। হয়তো জানাচ্ছে না, কিন্তু আমি সেভাবেই কল্পনা করি, তুমিও সেভাবে করো।
সূত্রসমূহ
- How to Use Adaptive Cruise Control - Chevrolet
- Adaptive cruise control - Wikipedia
- Final rule: Automatic Emergency Braking Systems for Light Vehicles - NHTSA (2024)
- Speed bump detection on LiDAR point cloud - Journal of Engineering and Applied Sciences (2025)
- Research on Visual Perception of Speed Bumps for Intelligent Vehicles - PMC (2024)
- Speed Bump and Pothole Detection Using Deep Neural Networks - MDPI Applied Sciences (2023)
- Lane-Keeping Assist: Everything You Need to Know - Kelley Blue Book
- Lane Keeping Assist Unavailable: Causes - SparrowCar
- Radar Speed Signs vs. Speed Humps - Carmanah
- Leveraging Safe Drivers' Takeover Data to Improve P-AEB - IRCOBI (2025)