Dombokcsúcsokon az ADAS: Hol hibáznak a rendszerek?
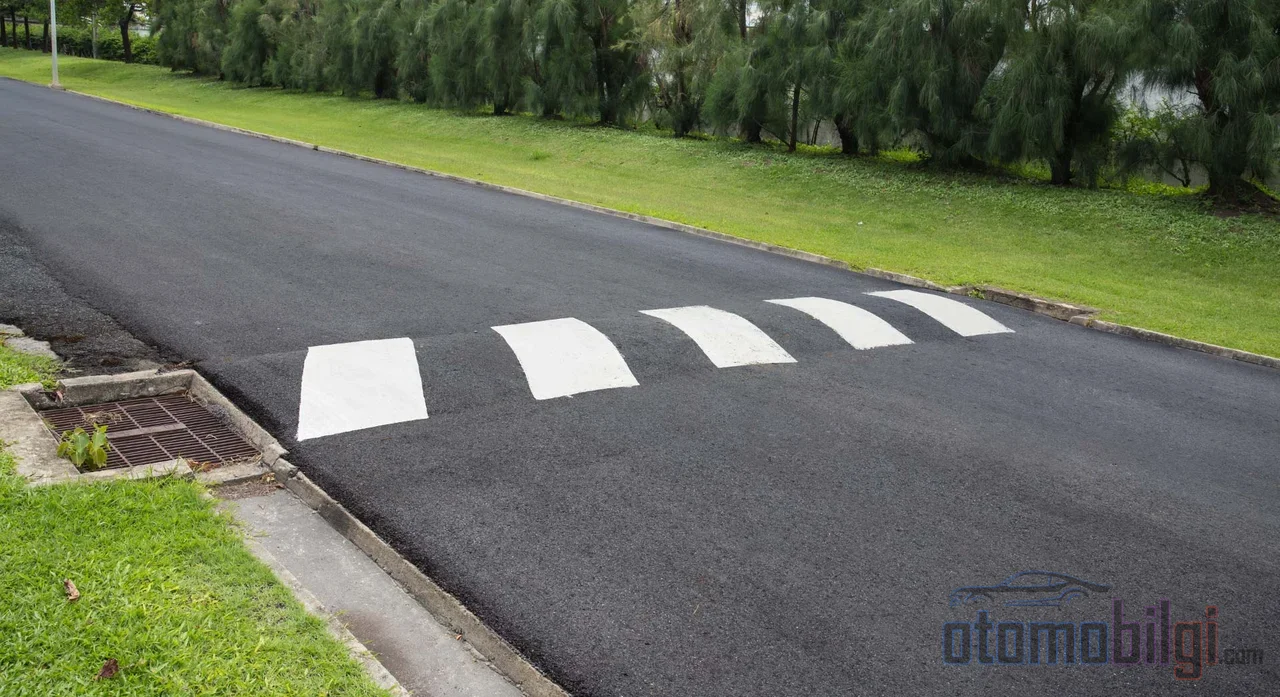
Katalógus vagy sebességdűlő? Mindkettő azoknak az aszfaltgödör-verzióknak egy fajtája, amelyektől kiöntöd a teádat, de az ADAS világában ennél sokkal mélyebb történet áll mögöttük. Az autód, mint egy radarral a szobát pásztázó radarkezelő, előre olvassa az utat; néha 160 méterről veszi észre az előtte haladó járművet. De mi történik, ha az előtted álló dolog nem jármű, hanem egy 10 centis aszfalthullám? Az adaptív tempomat akadálynak véli a dűlőt és fékez, vagy egyáltalán nem is látja? Mit tesz a sávtartó asszisztens egy dűlőátkelésnél, amikor a vonalak eltűnnek? Az automatikus vészfék túl későn lép működésbe, amikor dűlővel közelítünk a gyalogosátjáróhoz?
Adjunk egy őszinte spoiler-t (de mondd el senkinek sem): ezekre a kérdésekre a válaszokat a legtöbb használati útmutatóban sem írják le rendesen. Mert a szabványos vezetőtámogató rendszereket nem az útburkolat dűlőinek érzékelésére tervezték. Ha ezt tudva indulsz el, azt is tudni fogod, mikor hagy cserben a rendszer. Kezdjük el.
Hogyan látja az ADAS-érzékelő a dűlőt, vagy inkább miért nem látja?
Először tisztázzuk: az autódban lévő rendszerek nem jósok, hanem mérnöki termékek. Az adaptív tempomat, azaz az ACC azért létezik, hogy biztonságos követési távolságot tartson az előtte haladó járművel. Az új generációs járművekben ezt az előre néző kamera és radarérzékelők együtt végzik. A radar alapú rendszerek 24 GHz-es vagy 77 GHz-es rádióhullámokat bocsátanak ki, és a jel visszatérési idejéből számítják ki a távolságot; akár 160 métert meghaladó távolságokban is pontos mérést tudnak végezni. A kamera alapú rendszer viszont másképp működik: nem méri közvetlenül a távolságot, hanem a képen látható objektum méretéből és a képkockák közötti mozgalomból számítja ki a távolságot és a záródási sebességet.
Tökéletesen hangzik, nem igaz? De itt van egy kulcsfontosságú részlet: ezeket az érzékelőket nem az útburkolatra, hanem a úton lévő járművekre és gyalogosokra állították be. Egy az aszfaltból kiemelkedő 3-4 centis dűlő a rendszer radarablakában legtöbbször olyan köznapi marad, mint egy háttérzaj. A dűlőérzékelés mára önálló mérnöki területté vált: Egy 2025-ös LiDAR-tanulmány azt mutatja, hogy a dűlők 15 méterig, másodpercenként körülbelül 18 képkockás sebességgel megbízhatóan azonosíthatók. A 2024-es és 2023-as képfeldolgozási és mély neurális hálózatokra épülő tanulmányok pedig külön megoldásokat dolgoznak ki a sebességdűlők és gödrök érzékelésére. Tehát a rövid válasz: a szabványos ADAS-csomagokban nincs dűlőérzékelő, ez a technológia még nincs beépítve a sorozatgyártású járművekbe.
Kiemelt pontok
- A szabványos ACC és sávtartó rendszereket nem az útburkolat dűlőinek érzékelésére tervezték.
- A radar alapú ACC 160 méterig képes mérni a távolságot, de említik, hogy dombos utakon nem feltétlenül észleli az előtte haladó járművet.
- A LiDAR alapú kísérleti dűlőérzékelés 15 méterig, másodpercenként 18 képkockás sebességgel működik.
- Az NHTSA 2024-es szabálya szerint a gyalogosokra figyelő automatikus vészfék 88 km/h alatti sebességeknél hatékony.
- Az ACC rendszerét nem ajánlott egyenetlen, kanyaros utakon használni; a döntést mindig a vezető hozza.
Miért fontos a közúti bucka és a sebességdomb közötti különbség?
Itt tartunk egy kis szótári szünetet, mert ez összekeveredik. A sebességdomb (angolul speed hump) általában 3,5-4,2 méter széles és 8-10 centiméter magas; ez a padka (speed bump) szerint sokkal hosszabb hullám. A padka ezzel szemben sokkal kisebb: 30-90 centiméter széles, és általában parkolókban, lakóövezetekben használják. Az Egyesült Államok közúti igazgatósága által vizsgált 26 sebességdombon gyűjtött adatok azt mutatják, hogy ezen intézkedések hatása a gyorsan haladó járművekre meglepően nagy.
Az érzékelők szempontjából viszont a dolog pontosan fordítva áll: minél szélesebb és lágyabb a felszínváltozás, annál kisebb a veszély; minél élesebb és kisebb a bucka, annál keményebb a rázás. Ez a vezetőre és az ADAS-re egyaránt igaz. Gyors áthajtás egy keskeny padkán egyszerre terheli a felfüggesztést és a rendszer kalibrációs elvárásait.
Mit tesz az adaptív tempomat, amikor buckához ér?
Most rögtön elmondom, körülírás nélkül: a gyártói dokumentációban az ACC buckára jellemző viselkedését, vagyis azt, hogy akadályként érzékeli-e a buckát, nem mérték meg és nem ismertették közvetlenül. De ha a rendszer működési logikáját és a hivatalos használati korlátozásokat nézzük, a kép tisztul.
A rendszer korlátai tanulságos méretűek
Az ACC fékező képessége korlátozott, és a rendszer nem irányítja a kormányt. Még fontosabb: előfordulhat, hogy nem reagál a parkoló, álló vagy nagyon lassan mozgó járművekre. A gyártói használati útmutatók egyértelműen figyelmeztetnek: kanyaros vagy egyenetlen utakon, autópálya-fel- és lehajtókon, lakókoc vontatásakor ezt a rendszert nem szabad használni; mert ezekben a körülményekben fennáll annak lehetősége, hogy az elölnyíró járművet nem érzékeli. Egy buckás sugárút pontosan ebbe a leírásba illeszkedik: egyenetlen, keskeny, változó sebességű felszín. Ha az elöl haladó jármű lassít, hogy ne üssön neki a buckának, az ACC ezt a lassulást nem veszélyjelként, hanem közönséges követési adatként értelmezheti, és a fékezési reakció elkéshet.
Van egy fordított oldala is az ügynek: egyes vezetők arról számolnak be, hogy a rendszer túlságosan érzékeny, még a szélen maradt gyalogosra is fékez, ami hátról ütközés kockázatát is jelentheti. Tehát két szélsőség között ingadozunk: a túl késői fékezés és a hirtelen fékezés is probléma. A köztes egyensúlyt nem az érzékelő, hanem te teremted meg.
Hogyan kapcsold ki a rendszert?
Nagyon egyszerű, és ezt meg kell jegyezned: a fékpedál megérintése, a Cancel gomb megnyomása vagy az On/Off gomb használata megszakítja az ACC-t. A gázpedál megnyomása az automatikus fékezést ideiglenesen kikapcsolja. Ha a buckához közeledve magad akarod irányítani a rendszert, elég csak hozzáérni a fékpedálhoz.
Mit tesz a sávtartó asszisztens a sávjel nélküli buckás szakaszokon?
A sávtartó asszisztens, röviden LKA, kamerával figyeli a jármű helyzetét a sávon belül, és ha túlságosan a széléhez közeledik, enyhe korrekciót végez. Mi az egész rendszer gerince? A festett útburkolati jelzések. A sebességdombok és kiugró akadályok környékén a vonalak gyakran halványultak, ráadásul a domb áthajtásakor a vonal kilóg a látómezőből. A halványult vagy hiányos sávvonalak, a hó, az eső és a sűrű köd a rendszer fő hibakiváltói.
Mi történik, amikor a vonalak eltűnnek? A rendszer vagy felfüggeszti magát, és nem elérhető üzenetet jelenít meg a képernyőn, vagy riasztó hanggal kikapcsol. A legrosszabb az lehet, hogy figyelmeztetés nélkül, csendesen kikapcsol: ekkor hirtelen úgy érzed, az autó magától vezeti magát. Egy dombos, vonalak nélkül áthaladáson neked kell elvenned a kormányt az asszisztens kezéből; abban a pillanatban az LKA nem a segítőd, hanem a vendéged.
Az Automatikus Vészfékezés Túl Későn Avatkozik Be a Dombon?
Az automatikus vészfékezés, vagyis az AEB, az utolsó védővonal, amely akkor lép működésbe, amikor az ütközés elkerülhetetlenné válik. Léteznek gyalogosokat is érzékelő P-AEB változatok, és ezeket a rendszereket 2024-ben szövetségi szinten szabályozták az Egyesült Államokban: Az NHTSA végső szabálya a gyalogos AEB aktiválását az autó 88 km/h (55 mph) alatti sebességeire korlátozza. Magasabb sebességeknél a rendszer nem alkalmazhatónak minősül.
A domb-AEB kapcsolatot nem mérték meg kifejezetten, de ha logikusan gondolkozunk, kirajzolódik a kép: a gyalogátkelőhelyek elé helyezett sebességdombok már eleve alacsony sebességre kényszerítik az autót, ami pont az AEB hatékonysági ablakának belseje; ez a jó hír. A rossz hír pedig a következő: a rendszer fékezési küszöbértékeit és aktivációs stratégiáit még fejlesztik. Egy 2025-ös kutatás azt mutatja, hogy a biztonságos vezetők átvételi adataiból kiindulva javíthatók a gyalogos AEB aktivációs küszöbértékei. Egy 2026-os értékelés pedig hangsúlyozza, hogy a gyalogos AEB-re éjjel vagy magas sebességnél nem szabad túlzottan támaszkodni. A domb lassít, de a rendszer szeme nem minden körülmény között egyformán éles.
Mit tegyen a vezető: ADAS Túlélési Útmutató Dombos Területeken
Ha a rendszereket nem a dombforgatókönyvre tervezték, akkor rajtad a sor. Íme egy praktikus rövid lista:
- Dombos vagy akadályos területre érkezés előtt kapold ki az ACC-t: érintsd meg a fékpedált, vagy nyomd meg a Cancel gombot.
- Azokon a szűk áthaladásokon, ahol a vonalak halványulnak, vedd magadhoz a kormányt; az LKA felfüggesztése normális, nincs pánik.
- Gyalogátkelőhely és domb kombinációinál magad csökkentsd a sebességed; az AEB hatékony 88 km/h-s határát ne garanciaként, hanem tetőként fogd fel.
- Olvasd el az autód használati utasításában a rendszerkorlátokat; a gyártók éppen az ilyen körülményekre írnak figyelmeztetést.
- Ha a rendszer riasztó hanggal kapcsol ki, az nem hiba, hanem működési mód; vedd át az irányítást.
Miért Elengedhetetlen a Vezető Beavatkozása?
Van egy tény, amit ha akarom, sem fedhetek el: az ADAS támogatja a vezetőt, nem végzi el a vezetést. Az ACC az automatizálási besorolásban többnyire az 1. szinten található; sávkövetéssel egyesítve legfeljebb a 2. szintre emelkedik, és mindkét esetben a folyamatos vezetői felügyelet kötelező. A jogi oldalon is egyértelmű a helyzet: még az olyan járművekben is, amelyeket állítólag vezető nélkülinek terveztek, a vezetőket felelősség terhelheti, ha nem felügyelik a rendszert, vagy nem lépnek be időben.
A hosszú távú kép is figyelemre méltó: egy 2026-ban közzétett kutatás rámutat, hogy az ADAS használata a kézi vezetési készségek romlásához, megnövekedett kockázatvállaláshoz és csökkenő kognitív elköteleződéshez vezethet. Vagyis a rendszerekhez való hozzászokás egy rendszer nélküli világban rosszabb vezetővé tehet téged. Egy buckás utca éppen az a hely, ahol ezek a készségek próbára teszik: ott a radar csak kísér téged.
Rövid és tömör válasz: Bízhatunk-e az ADAS-ban a buckákon?
Az összefoglaló összefoglalása ez: Az adaptív tempomat a küszöböket és a sebességváltókat kialakításából adódóan nem ismeri fel akadályként; dombos utakon nem észlelheti az előtte haladó járművet, vagy nem reagálhat a lassan mozgó objektumokra. A sávtartó asszisztens a vonalak nélküli buckás területeken felfüggesztésre kerül; bár az automata vészfékezésnek a buckákra jellemző késleltetését nem mérték meg, a rendszer hatékonysága a sebességtől, a fényviszonyoktól és a körülményektől függ. Egy buckás területen a döntéshozó nem a vezető, hanem az érzékelő; az érzékelő az, amelyik megérinti a fékpedált, és kikapcsolja a rendszert.
Legközelebb, amikor beszállsz az autódba, és közeledsz ahhoz a buckához, gondolj arra a kis pillanatra, amit senki nem lát: te megérinted a féked, az autód pedig halkan megköszöni neked. Talán nem is teszi, de én így képzelem el, és te is tedd így.
Források
- How to Use Adaptive Cruise Control - Chevrolet
- Adaptive cruise control - Wikipedia
- Final rule: Automatic Emergency Braking Systems for Light Vehicles - NHTSA (2024)
- Speed bump detection on LiDAR point cloud - Journal of Engineering and Applied Sciences (2025)
- Research on Visual Perception of Speed Bumps for Intelligent Vehicles - PMC (2024)
- Speed Bump and Pothole Detection Using Deep Neural Networks - MDPI Applied Sciences (2023)
- Lane-Keeping Assist: Everything You Need to Know - Kelley Blue Book
- Lane Keeping Assist Unavailable: Causes - SparrowCar
- Radar Speed Signs vs. Speed Humps - Carmanah
- Leveraging Safe Drivers' Takeover Data to Improve P-AEB - IRCOBI (2025)