언덕에서의 ADAS: 시스템은 어디서 실수하는가?
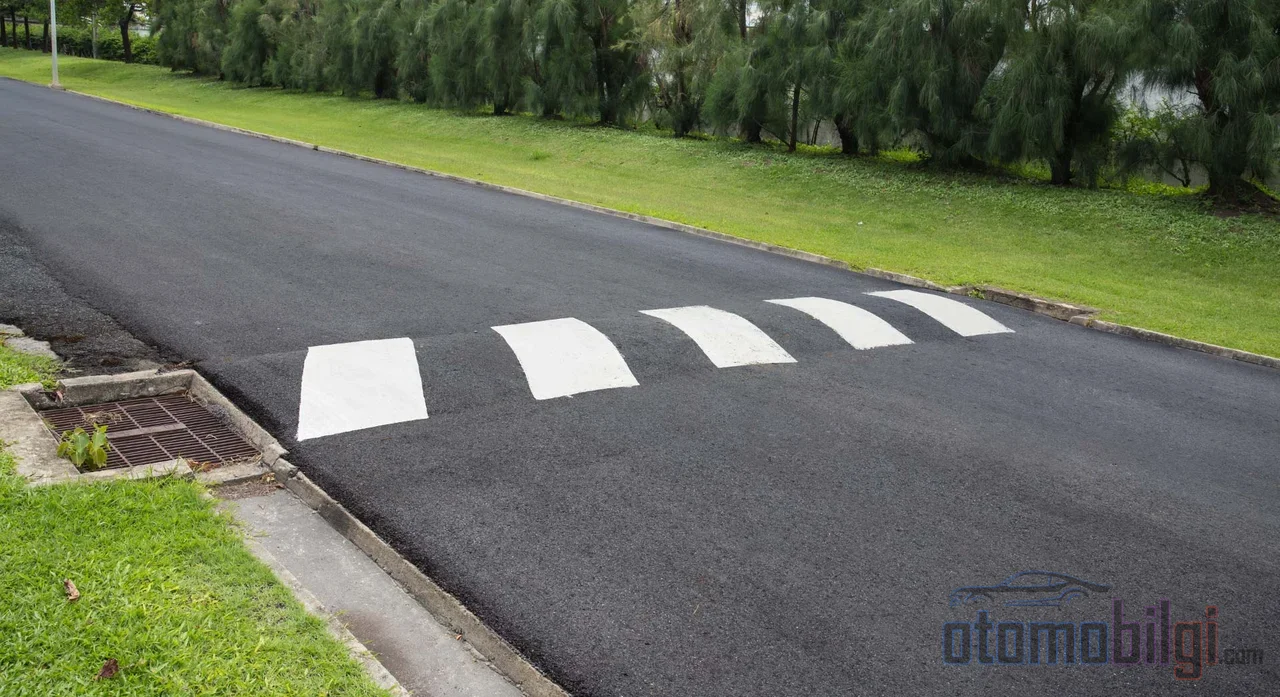
고임목일까, 과속방지턱일까? 둘 다 너를 덜컹거리게 만드는 아스팔트 구덩이의 한 종류지만, ADAS 세계에서는 훨씬 깊은 이야기가 숨어 있다. 당신의 자동차는 레이더 파동으로 주변을 훑는 레이더 전문가처럼 앞길을 미리 읽고 있다. 때로는 160미터 앞의 차량까지 감지한다. 그런데 앞에 있는 것이 차량이 아니라 10센티미터 높이의 아스팔트 돌기라면 어떻게 될까? 어댑티브 크루즈 컨트롤은 그 돌기를 장애물로 인식하고 브레이크를 밟는 걸까, 아니면 아예 보지도 못하는 걸까? 차선 유지 보조 시스템은 차선이 사라지는 과속방지턱 구간에서 어떻게 작동할까? 자동 긴급 제동은 과속방지턱이 있는 횡단보도에 접근할 때 너무 늦게 작동하는 걸까?
솔직한 스포일러 하나 알려줄 테니 (아무에게도 말하지 마세요): 이 질문들의 답은 대부분의 사용 설명서에도 제대로 적혀 있지 않다. 표준 운전자 지원 시스템은 도로 표면의 돌기를 감지하도록 설계되어 있지 않기 때문이다. 이 점을 알고 출발한다면, 시스템이 언제 당신을 한가운데서 버릴지도 알 수 있다. 자, 시작해 보자.
ADAS 센서는 과속방지턱을 어떻게, 아니 정확히는 왜 보지 못할까?
먼저 이것부터 분명히 하자. 자동차에 탑재된 시스템은 점쟁이가 아니라 공학의 산물이다. 어댑티브 크루즈 컨트롤, 즉 ACC는 앞 차와의 안전한 차간 거리를 유지하기 위해 존재한다. 신세대 차량에서는 이 작업을 전방 카메라와 레이더 센서가 함께 수행한다. 레이더 기반 시스템은 24GHz 또는 77GHz의 전파를 발사하고 신호가 돌아오는 시간으로 거리를 계산한다. 160미터를 넘는 거리에서도 정확한 측정이 가능하다. 카메라 기반 시스템은 다르게 작동한다. 거리를 직접 측정하지 않고, 영상 속 사물의 크기와 프레임 간 움직임으로부터 거리와 접근 속도를 도출한다.
완벽해 들리지 않는가? 그런데 여기에 중요한 세부 사항이 있다. 이 센서들은 도로 표면이 아니라 도로 위의 차량과 보행자 를 보도록 조정되어 있다. 아스팔트에서 3-4센티미터 솟은 돌기는 시스템의 레이더 창에서 대부분 배경 잡음만큼이나 흔한 것으로 남는다. 돌기 감지는 오늘날 별도의 공학 분야로 자리 잡았다. 2025년의 한 LiDAR 연구는 과속방지턱을 최대 15미터 거리에서 초당 약 18프레임 속도로 신뢰성 있게 감지할 수 있음을 보여준다. 2024년과 2023년의 영상 처리 및 심층 신경망 기반 연구들도 과속방지턱과 움푹 파인 곳 감지를 위한 별도의 솔루션을 개발하고 있다. 즉, 짧은 답은 이렇다. 표준 ADAS 패키지에는 돌기 센서가 없으며, 이 기술은 아직 양산 차량에 통합되지 않았다.
핵심 요약
- 표준 ACC와 차선 유지 시스템은 도로 표면의 돌기를 감지하도록 설계되어 있지 않다.
- 레이더 기반 ACC는 최대 160미터까지 거리를 측정할 수 있지만, 울퉁불퉁한 도로에서는 앞 차를 감지하지 못할 수 있다고 알려져 있다.
- LiDAR 기반 실험적 돌기 감지는 최대 15미터까지, 초당 18프레임 속도로 작동한다.
- NHTSA의 2024년 규정에 따르면 보행자용 자동 긴급 제동은 88km/h 이하의 속도에서 효과적이다.
- ACC는 구불되고 굴곡진 도로에서 사용하지 말 것을 권장하는 시스템입니다; 결정은 항상 운전자가 내립니다.
감속 뉴지닝과 과속방지턱의 차이는 왜 중요할까요?
여기서 간단한 용어 정리를 하겠습니다. 혼동되기 때문입니다. 과속방지턱(영어로 speed hump)은 보통 폭 3.5-4.2미터, 높이 8-10센티미터이며; 감속 뉴지닝(speed bump)에 비해 훨씬 긴 물결 형태입니다. 감속 뉴지닝은 훨씬 작습니다: 폭 30-90센티미터이고 주로 주차장이나 주거 지역에 설치됩니다. 미국 도로 관리 당국이 조사한 26개 과속방지턱에 대한 데이터는 이러한 시설이 고속 주행 차량에 미치는 영향이 놀라울 정도로 크다는 것을 보여줍니다.
센서 관점에서 보면 상황은 정반대가 됩니다: 넓고 부드러운 노면 변화일수록 위험이 적고; 날카롭고 작은 턱일수록 충격이 강합니다. 이는 운전자에게도 ADAS에도 마찬가지로 적용됩니다. 좁은 감속 뉴지닝을 빠르게 통과하는 것은 서스펜션에도 시스템의 캘리브레이션 기대치에도 무리를 주는 일입니다.
어댑티브 크루즈 컨트롤은 턱에 도달하면 무엇을 할까요?
이제 돌려 말하지 않고 말씀드리겠습니다: 제조사 문서에는 ACC의 턱에서의 특이한 동작, 즉 턱을 장애물로 인식하는지 여부가 직접적으로 측정되어 설명되어 있지 않습니다. 하지만 시스템의 작동 논리와 공식 사용 제한을 살펴보면 상황이 명확해집니다.
시스템의 한계는 교훈적일 정도입니다
ACC의 제동 능력은 제한적이며 시스템은 조향 제어를 하지 않습니다. 더 중요한 것은: 주차되어 있거나 정지해 있거나 매우 느리게 움직이는 차량에는 반응하지 않을 수 있습니다. 제조사 사용 설명서는 명확하게 경고합니다: 구불거리나 굴곡진 도로, 고속도로 진출입 램프, 카라반을 견인할 때는 이 시스템을 사용해서는 안 됩니다; 이러한 조건에서는 앞 차량이 인식되지 않을 가능성이 있기 때문입니다. 과속방지턱이 있는 대로는 바로 이 조건에 정확히 부합합니다: 굴곡지고 좁으며 속도가 변화하는 노면. 앞 차량이 턱을 넘기 위해 감속할 때, ACC는 이 감속을 위험 신호가 아닌 일반적인 주행 데이터로 해석할 수 있고 제동 반응이 늦어질 수 있습니다.
또한 반대의 경우도 있습니다: 일부 운전자들은 시스템이 지나치게 민감해서 길 가장자리에 있는 보행자에게도 브레이크를 밟으며, 이로 인해 추돌 위험이 발생할 수 있다고 전합니다. 즉, 두 극단 사이에서 움직이는 것입니다: 늦게 브레이크를 밟는 것도 급브레이크도 문제입니다. 그 균형은 센서가 아니라 당신이 잡아야 합니다.
시스템을 어떻게 해제할 수 있을까요?
매우 간단하며 이것은 꼭 기억해야 합니다: 브레이크 페달을 밟거나, Cancel 버튼을 누르거나, On/Off 버튼을 사용하면 ACC가 취소됩니다. 가속 페달을 밟으면 자동 제동이 일시적으로 비활성화됩니다. 턱에 접근할 때 시스템을 직접 제어하고 싶다면, 브레이크 페달을 살짝만 밟아도 충분합니다.
차선 유지 보조 시스템은 차선이 없는 과속방지턱 구간에서는 무엇을 할까요?
차선 유지 보조 시스템, 약칭 LKA는 카메라로 차량의 차선 내 위치를 감시하고 가장자리에 너무 가까워지면 가벼운 수정을 가합니다. 이 모든 시스템의 척추는 무엇일까? 도로에 그려진 차선. 과속방지턱과 감속 턱 지역에서는 선이 대부분 바래져 있고, 턱을 넘을 때 선이 시야에서 점프한다. 바래거나 불완전한 차선은 눈, 비, 짙은 안개와 함께 시스템의 주요 오류 유발 요인이다.
선이 사라지면 어떻게 되나? 시스템은 스스로를 일시 중지하고 화면에 사용 불가 메시지를 표시하거나, 경고음과 함께 비활성화된다. 최악의 경우는 아무런 경고 없이 조용히 작동을 멈추는 것이다: 이때는 자동차가 갑자기 저절로 달리고 있는 듯한 느낌에 빠지게 된다. 턱이 있고 선이 없는 구간에서는 운전자가 어시스턴트로부터 핸들을 직접 가져와야 한다; 그 순간 LKA는 당신의 조수가 아니라 손님일 뿐이다.
자동 긴급 제동은 턱에서 너무 늦게 개입하는가?
자동 긴급 제동, 즉 AEB는 충돌이 불가피해졌을 때 개입하는 최후의 방어선이다. 보행자까지 감지하는 P-AEB 버전도 있으며, 이러한 시스템은 2024년 미국에서 연방 차원의 규제 대상이 되었다: NHTSA의 최종 규칙은 보행자용 AEB 활성화를 차량 시속 88 km (55 mph) 미만 속도로 제한한다. 더 높은 속도에서는 시스템의 적용이 불가능하다고 명시되어 있다.
턱과 AEB의 관계는 특별히 측정된 바 없지만, 논리적으로 따져보면 그림이 나온다: 횡단보도 앞에 설치된 턱은 이미 차량을 저속으로 강제하는데, 이는 바로 AEB의 효과 범위 안이다; 좋은 소식이다. 나쁜 소식은 이것이다: 시스템의 제동 임계값과 활성화 전략은 아직 개발 중이다. 2025년의 한 연구는 안전 운전자의 개입 데이터를 활용하면 보행자용 AEB 활성화 임계값을 개선할 수 있음을 보여준다. 그리고 2026년의 한 평가는 보행자용 AEB를 밤이나 고속에서 과신하지 말아야 한다고 강조한다. 턱은 속도를 줄여주지만, 시스템의 눈은 모든 조건에서 같은 선명함을 유지하지 못한다.
운전자가 해야 할 일: 턱이 있는 지역에서의 ADAS 생존 가이드
시스템들이 턱 시나리오를 기준으로 설계되지 않았다면, 이제는 당신의 몫이다. 실용적인 짧은 목록은 다음과 같다:
- 턱이 있거나 과속방지턱이 있는 지역에 들어가기 전에 ACC를 해제하라: 브레이크 페달을 밟거나 Cancel 버튼을 눌러라.
- 선이 바래진 좁은 구간에서는 핸들을 직접 잡아라; LKA가 일시 중지되는 것은 정상이며, 당황할 필요 없다.
- 횡단보도와 턱이 결합된 구간에서는 스스로 속도를 낮춰라; AEB가 유효한 88 km/h 한계를 안전장치가 아니라 천장 정도로 생각하라.
- 차량 사용 설명서의 시스템 제한 사항을 읽어라; 제조사들이 바로 이런 조건을 위해 경고문을 쓴다.
- 시스템이 경고음과 함께 작동을 멈추면, 이것은 고장이 아니라 작동 방식이다; 당신이 직접 통제권을 가져라.
왜 운전자의 개입이 필수인가?
하나의 사실이 있고, 감추고 싶어도 감출 수 없다: ADAS는 운전자를 지원할 뿐, 운전을 대신하지 않는다. ACC는 자동화 분류에서 대부분 1. 단계에 속한다; 차선 중앙 유지와 결합되어야 비로소 2. 단계에 도달하며, 두 경우 모두 지속적인 운전자의 감시가 필수적입니다. 법적인 측면에서도 상황은 분명합니다: 운전자가 없다고 알려진 차량에서도 운전자는 시스템을 감독하지 않거나 필요할 때 개입하지 않은 것에 대해 책임을 질 수 있습니다.
장기적인 전망도 주목할 만합니다: 2026년에 발표된 한 연구는 ADAS 사용이 수동 운전 능력의 저하, 위험 감수 증가, 인지적 참여 감소로 이어질 수 있음을 밝히고 있습니다. 즉, 시스템에 익숙해지는 것은 시스템이 없는 세상에서 당신을 더 나쁜 운전자로 만들 수 있습니다. 과속방지턱이 있는 거리는 바로 이러한 능력이 시험되는 곳입니다: 레이더는 그곳에서 당신에게 단지 동행할 뿐입니다.
짧고 명확한 답변: 과속방지턱에서 ADAS를 신뢰할 수 있는가?
요약의 요약은 다음과 같습니다: 어댑티브 크루즈 컨트롤은 설계상 과속방지턱과 감속봉을 장애물로 인식하지 않습니다; 울퉁불퉁한 도로에서는 앞차를 감지하지 못하거나 느린 물체에 반응하지 않을 수 있습니다. 차선 유지 보조 시스템은 차선이 없는 과속방지턱 구역에서 작동이 중단됩니다; 자동 긴급 제동의 과속방지턱 관련 지연은 측정된 바 없지만, 시스템의 효과는 속도, 조명 및 조건에 따라 달라집니다. 과속방지턱 구역에서 결정권자는 운전자가 아니라 센서입니다; 브레이크 페달을 밟아 시스템을 해제하는 것도 센서여야 합니다.
다음에 차에 탈 때, 그 과속방지턱에 다가갈 때 아무도 보지 못한 그 작은 순간을 떠올려 보세요: 당신은 브레이크에 발을 대고 있고, 당신의 차는 조용히 당신에게 감사하고 있습니다. 아마 그렇지 않겠지만, 저는 그렇게 상상하고 당신도 그렇게 하세요.
출처
- How to Use Adaptive Cruise Control - Chevrolet
- Adaptive cruise control - Wikipedia
- Final rule: Automatic Emergency Braking Systems for Light Vehicles - NHTSA (2024)
- Speed bump detection on LiDAR point cloud - Journal of Engineering and Applied Sciences (2025)
- Research on Visual Perception of Speed Bumps for Intelligent Vehicles - PMC (2024)
- Speed Bump and Pothole Detection Using Deep Neural Networks - MDPI Applied Sciences (2023)
- Lane-Keeping Assist: Everything You Need to Know - Kelley Blue Book
- Lane Keeping Assist Unavailable: Causes - SparrowCar
- Radar Speed Signs vs. Speed Humps - Carmanah
- Leveraging Safe Drivers' Takeover Data to Improve P-AEB - IRCOBI (2025)