LiDAR、カメラ、レーダー: ADASでそれぞれ何をする?
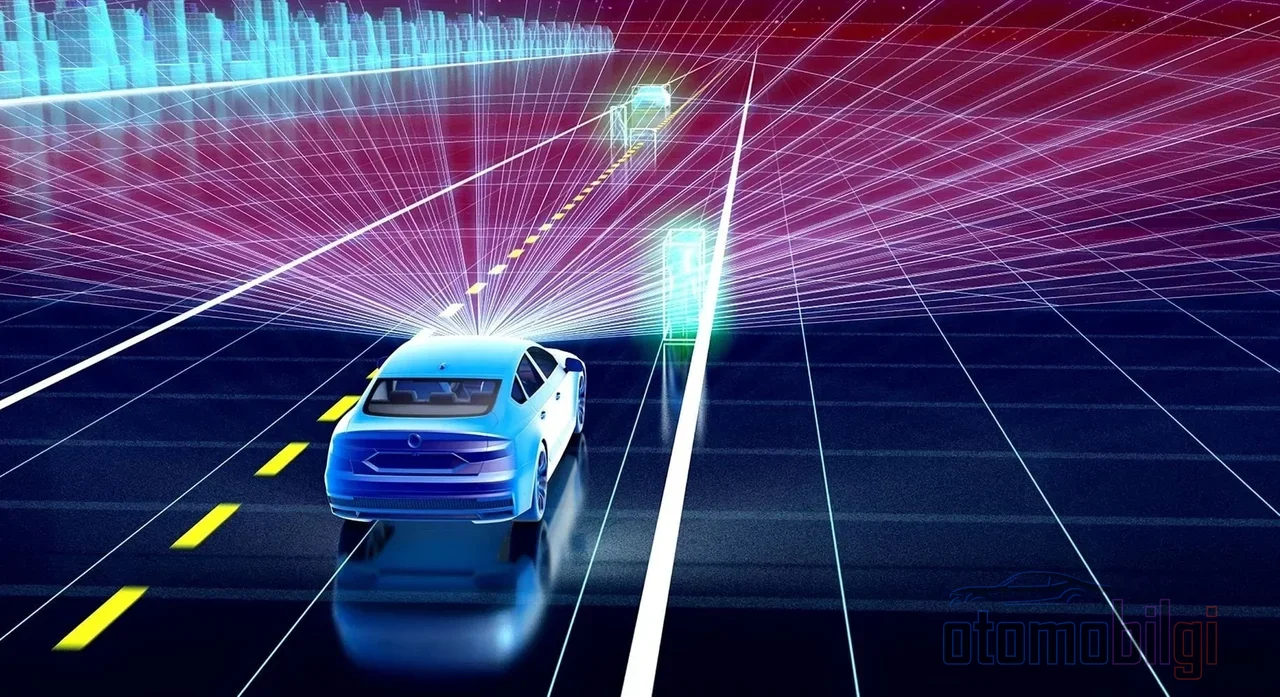
夜、雨の降る道を走っている. アダプティブクルーズコントロールが作動し、前の車を追従している. でも、車がその車をどうやって見ているのか、考えたことはあるだろうか? カメラが見ているのか、レーダーが測っているのか、それとも目に見えないレーザーがスキャンしているのか? ほとんどのセンサー比較ではカメラとレーダーの話ばかり; しかし3人目のプレーヤー、LiDARはあまり語られることがない. ところが最も興味深い物語はそこにある: 世界で最も高価なセンサーはかつて75,000ドルだったが、今日では200ドルまで下がり、状況は一変した.
このページでは、LiDARがカメラやレーダーとどう違う働き方をするのか、どんな状況で命を救い、どんな場面で苦戦するのか、そしてなぜ一部のメーカーが今も距離を置いているのかを説明する. 準備ができたら始めよう、このテーマは本当にクールだから.
LiDARの仕組み: レーザーによるエコロケーションの原理
LiDARの原理は実はコウモリと同じで、音の代わりにレーザーを使っているだけ. システムは短いレーザーパルスを送信し、各パルスが物体に当たって戻ってくるまでの時間を測定する. 光は約300,000 km/sで進むため、1 kmの往復には約0.000006秒かかる. そう、100万分の6秒という想像を絶する時間から距離が計算されるのだ. この技術の名前は飛行時間、つまりTime-of-Flight (ToF)測定.
ここで本当の魔法となるのはタイミングの精度だ. 照明ユニットとセンサー間の信号のずれがわずか10ピコ秒でも、距離測定は1.5 mmずれる. つまり正確な距離には信じられないほど鋭敏なストップウォッチが必要なのだ. その見返りに得られるものも貴重: 測定精度は通常距離の約1%で、毎秒160フレームまでのデータを取得できる. そのためリアルタイムの走行用途に十分適している.
これらすべての測定が組み合わさると、ポイントクラウドと呼ばれるものが生まれる: 車両周囲のセンチメートル精度の三次元マップだ. このマップは車線の端、歩行者、障害物を一つひとつ識別できる.
3つのセンサー、3つの性格: LiDAR、カメラ、レーダーの比較
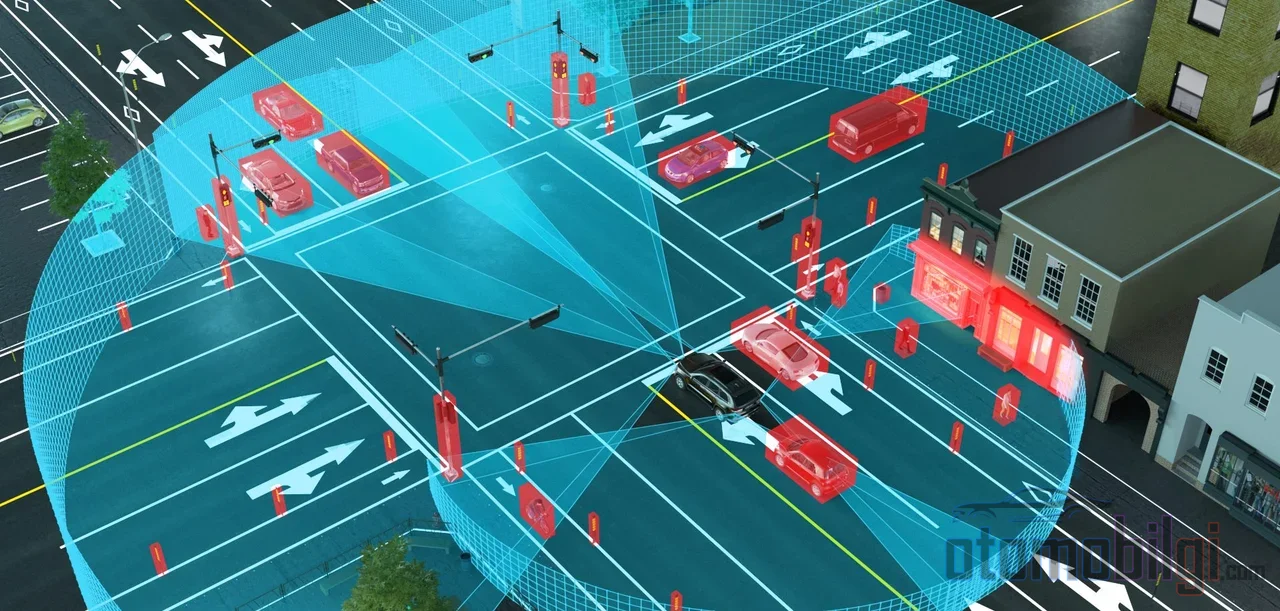
3つのセンサーの根本的な違いは、使用する波の種類に隠されている. レーダーはセンチメートル-ミリメートル規模の電波を使い、LiDARは近赤外光、カメラは目に見える光を処理する. このただ一つの違いが、それぞれの性格を決めている. 簡単な表にまとめよう:
| 特徴 | カメラ | レーダー | LiDAR |
|---|---|---|---|
| 使用する波 | 可視光 | 電波 | 近赤外レーザー |
| 距離精度 | 間接的、ソフトウェア依存 | より低い解像度 | センチメートルレベル |
| 典型的な検出範囲 | 可変 | 250 m超 | 最大200 m |
| 夜間性能 | 弱い | 非常に信頼性が高い | 非常に優れている |
| 悪天候への耐性 | 影響を受ける | 最も耐性が高い | 性能が低下する |
| 意味付け(色、標識) | 最も優れている | なし | 限定的 |
ご覧のとおり、すべての仕事で優勝者となる者はいない. カメラは意味理解の面で無敵だ: 標識の読み取り、色の識別、信号機の認識はすべてカメラの仕事. レーダーは長距離と悪天候で揺るがない. LiDARは形状と深度の計測、三次元世界の構築において最も鋭利なツールである.
注目ポイント
- LiDARはレーザーパルスが戻ってくるまでの時間を測定し、 精度は通常距離の1%程度である.
- LiDARは環境光に依存しないため、夜間や低照度下ではカメラよりはるかに信頼性が高い.
- 大雨、雪、砂塵の中ではLiDARの性能は著しく低下するが、 そんな悪天候でもレーダーは機能し続ける.
- LiDARの価格は2015年の75,000ドルから、2026年には200ドルまで下落した.
- 日産のようなメーカーは、新しい運転支援システムにカメラ+レーダー+LiDARによるセンサーフュージョンを採用している.
LiDARが輝く場面: 夜間、低コントラスト、静止障害物
暗闇で自ら光を放つセンサー
カメラは単独では暗闇の中で見ることができない. これは物理法則だからだ. 一方LiDARは自らレーザーパルスを発するため、環境光にほとんど依存しない. 夜の走行中、ヘッドライトが照らしていない障害物であっても、LiDARはそれをポイントクラウドとして捉える. さらに、カメラが50メートル先の物体を視認できない程度の軽度から中度の霧の中でも、車両に使えるデータを生成し続けられることが報告されている.
低コントラストと静止物体
レーダーには興味深い弱点がある. 動く物体を静止物と混同することがあるのだ. 道路上に立っている物体が、レーダーのフィルターでは時として路肩の段差と認識され、見過ごされてしまうことがある. 一方LiDARは周囲を点ごとにマッピングするため、静止障害物もその形状とともに検出する点で有利である. さらに、突然現れる白いトラックや低コントラストの物体に対して、カメラの目は簡単に誤認する可能性がある. センチメートル単位の精度を持つ距離データは、こうした状況においてかけがえのないものだ. アダプティブクルーズコントロールや自動緊急ブレーキなどのシステムが正しい判断を下せるのは、まさにこのデータに依拠している. レーダーが車両自身の速度情報を加えることで車間距離は安全に維持され、LiDARのプレクラッシュ検知は衝突直前の最後の瞬間を捉える.
LiDARが苦手な天候: 雨、雪、砂塵
ここでメダルの裏面を見てみよう. 大気中に浮遊する粒子、つまり雨、雪、霧、砂塵は、LiDARの検知能力を弱める. これは学術研究と実地経験の両方で一致する知見である. その理由は簡単だ. レーザー光線は一滴一滴の雨粒や一粒一粒の雪に当たって散乱し、センサーには偽のデータが返ってくる.
雪は特に問題で、雪片は霧の小さな水滴よりもはるかに大きく、レーザーをより多く反射させるからだ. 大雨も同じ理屈で性能を低下させる. つまり「大雨の日にLiDARは役に立たない」という通説は必ずしも正確ではない. システムは軽度から中度の条件下では動作し続けるが、極端な条件下では機能を失う可能性がある. まさにその時点で、レーダーの出番となる. LiDARの性能が崩壊するような天候でも、電波は機能し続けるのだ. メーカーのデータによると、200メートルで反射率10%の条件下で動作するLiDARは、150メートルで同じ反射率の条件下で動作するものに比べて性能が3分の1向上します. つまり、検知距離と条件耐性は互いに直接的に結びついているのです.
だからこそ、単一センサーだけのヒーロー物語はこの業界ではあまり長持ちしないのです. 本当の問いは「LiDARかカメラか」ではなく、 「LiDAR+カメラ+レーダーの併用か、それともカメラだけか」という問いです.
テスラはなぜカメラだけで走るのか、他社はなぜフュージョンなのか?
テスラは2022年以降、Full Self-Drivingパッケージで完全にカメラベースの方式を採用しており、 このシステムでは超音波センサー、レーダー、LiDARを使用していません. このアプローチの理由はコストとシンプルさです. カメラシステムはより安価で、よりシンプルなのです. もう一つ、技術的な主張もあります. 異なるセンサーが互いに矛盾したとき、システムがどちらを信用すべきか曖昧になるという主張です. コーネル大学の研究者たちも、LiDARを使わない手法で、はるかに低いコストでLiDARに近い精度の物体検出が可能であることを示していました.
一方、反対陣営の立場は非常に明確です. 日産の次世代ProPILOTは、高速道路や市街地でのより高度な運転のために、カメラ、レーダー、LiDARを併用しています. 2026年には、MobileyeのEyeQ6HベースのSurround ADASのようなシステムが大衆市場の車両に搭載され始め、拡張されたハンズフリー高速運転を提供します. つまり、フュージョン陣営は拡大しており、縮小してはいません.
両陣営間の議論は時々激化します. レーダーの廃止を批判する側は物理法則の無視だと非難し、カメラ重視の側は余分なセンサーが複雑さをもたらすと主張します. 興味深い詳細があります. テスラが高解像度レーダーをAI訓練における精度の基準、つまりground truthとして使用している可能性があるという評価があるのです. つまり、カメラベースのシステムでさえ、裏ではどこかで高精度の測定値に支えられている可能性があるのです.
コスト曲線: 7万5000ドルから200ドルへ
LiDARが普及しなかった最大の理由は、一貫してその価格でした. 2016年から2018年にかけて、プレミアムな機械式LiDARシステムは7万5000ドル以上で販売されていました. 今日では? ユニット価格は200ドルまで下がり、CES 2026ではすでに100ドルという目標が語られ始めています. MicroVisionは、2029年の市場投入が計画されているユニットあたり200ドルの固体LiDARを開発しており、経営陣は価格が100ドルまで下がる可能性があると述べています.
固体設計はさらに耐久性が高いという利点もあります. 可動する機械部品が少ないため摩耗に対する耐性が高く、自動運転の厳しい要求に適しています. 市場もこの勢いを目撃しています. 自動車用LiDAR市場は、さまざまな調査会社の予測では、2026年に約10億~17億ドルで始まり、2030年代半ばには65億ドルを超える見込みで、年間約30%の成長が期待されています. 数値は企業によって異なりますが、方向性は常に同じです. 上向きです.
短い答え: LiDARはカメラやレーダーとどう違うのか?
要約の要約はこうです. LiDARは、レーザー パルスの反射時間を測定することで、センチメートル単位の精度で三次元距離マップを作成します. カメラは状況を解釈できますが暗闇では機能せず、レーダーは長距離かつ悪天候に強いものの分解能が低いです. LiDARは夜間や低コントラスト環境で最も信頼できる距離センサーですが、大雨、雪、砂塵の中では性能が低下します.だからこそ、現代のアプローチはこの三者を併用することなのです.
実は、これは運転中に実際に感じることができます. 夜道で自動ブレーキが横断中の歩行者をしっかり認識すること、悪天候でアダプティブ クルーズ コントロールが車間距離を維持すること、あるいは逆に、システムが突然不要なブレーキをかけてしまうことなどです. これらはすべて、背後にあるセンサーがその瞬間に何を見ることができたかの結果なのです. センサーが安価になり、センサー フュージョンが普及するにつれて、こうした挙動はますます予測しやすいものになっていくでしょう. つまり、今後数年は、クルマが世界を認識する方法の静かだが急速な革命の年になるのです. 私は注視し続けます. あなたもぜひ見守ってください.
参考文献
- Time-of-flight camera - Wikipedia
- LiDAR、カメラ、レーダーの詳細比較 - Outsight
- カメラ、レーダー、LiDARの強みと限界 - Hesai Tech
- 天候がLiDARの性能に実際に与える影響 - Yellowscan
- 悪天候下におけるLiDAR認識に関するサーベイ - arXiv
- テスラの大きな賭け:LiDARよりカメラ - Vik's Newsletter
- 研究者たちがテスラのLiDAR不使用アプローチを支持 - The Robot Report
- 自動運転トラック向けLiDARのコストは急速に低下中 - FleetOwner
- 自動運転車を巡るセンダー戦争の実像 - MotorTrend
- 次世代自動運転におけるLiDARの重要な役割 - MicroVision