LiDAR, Kamera und Radar: Was macht was im ADAS?
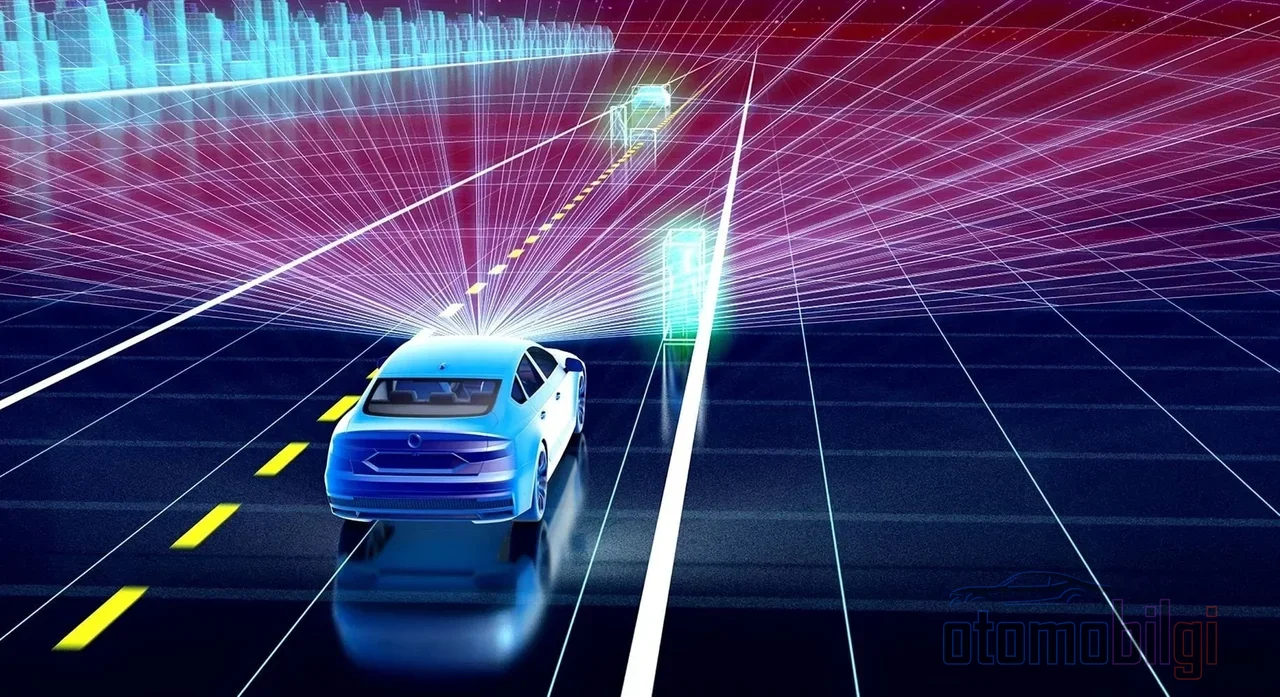
Du fährst nachts auf einer regennassen Straße. Adaptiver Tempomat ist aktiv und folgt dem Fahrzeug vor dir. Hast du dich jemals gefragt, wie das Fahrzeug dieses andere Fahrzeug sieht? Schaut eine Kamera, misst ein Radar oder scannt ein unsichtbarer Laser? Bei den meisten Sensorvergleichen geht es ständig um Kamera und Radar; aber der dritte Spieler, also LiDAR, wird kaum besprochen. Dabei liegt die spannendste Geschichte genau dort: Der teuerste Sensor der Welt kostete einst 75.000 Dollar, heute ist er auf bis zu 200 Dollar gefallen, und damit hat sich das Spiel komplett verändert.
Auf dieser Seite erkläre ich, wie LiDAR im Vergleich zu Kamera und Radar funktioniert, in welchen Situationen es Leben rettet und wo es an seine Grenzen stößt und warum manche Hersteller noch immer Abstand davon halten. Wenn du bereit bist, legen wir los, denn dieses Thema ist wirklich spannend.
Wie LiDAR funktioniert: Die Logik der Echoortung mit Laser
Die Logik von LiDAR ist eigentlich dieselbe wie bei einer Fledermaus, nur nutzt es Laser statt Schall. Das System sendet kurze Laserimpulse und misst bei jedem Impuls die Zeit, die er vom Objekt reflektiert zurückkehrt. Da Licht mit etwa 300.000 km/h unterwegs ist, dauert eine 1 km lange Hin- und Rückstrecke etwa 0.000006 Sekunden. Ja, aus einer unfassbar kurzen Zeit von sechs Millionstelsekunden wird die Entfernung berechnet. Diese Technik heißt Flugzeitmessung, also Time-of-Flight (ToF).
Der eigentliche Trick liegt in der zeitlichen Genauigkeit. Wäre der Signalversatz zwischen Beleuchtungseinheit und Sensor nur 10 Pikosekunden, würde die Entfernungsmessung um 1,5 mm abweichen. Für eine korrekte Entfernung braucht man also eine unglaublich präzise Stoppuhr. Dafür, was man dafür bekommt, ist der Aufwand wert: Die Messgenauigkeit liegt meist bei etwa 1 Prozent der Entfernung, und es können Daten mit bis zu 160 Bildern pro Sekunde erfasst werden. Damit eignet es sich hervorragend für Echtzeit-Fahranwendungen.
Aus all diesen Messungen entsteht das, was man Punktwolke nennt: eine dreidimensionale Karte der Fahrzeugumgebung mit Zentimetergenauigkeit. Diese Karte kann Fahrbahnmarkierungen, Fußgänger und Hindernisse einzeln identifizieren.
Drei Sensoren, drei Charaktere: LiDAR, Kamera und Radar im Vergleich
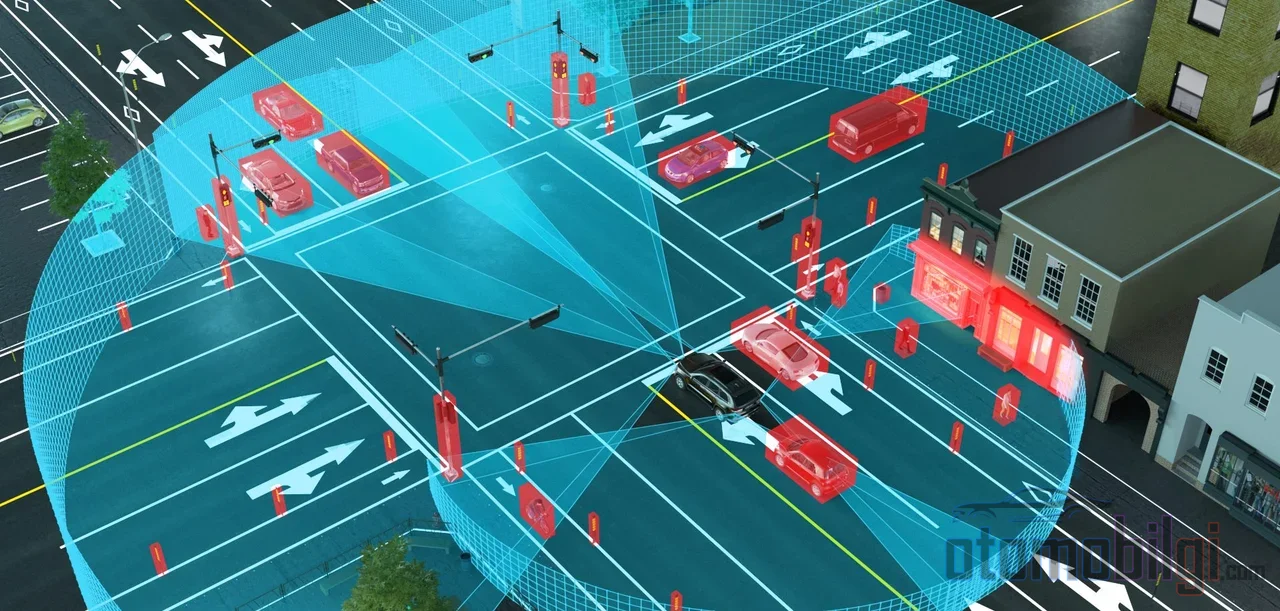
Der grundlegende Unterschied der drei Sensoren liegt in der Art der verwendeten Wellen verborgen. Radar nutzt Radiowellen im Zentimeter- bis Millimeterbereich, LiDAR nutzt nahinfrarotes Licht und die Kamera verarbeitet das Licht, das das Auge sieht. Allein dieser Unterschied bestimmt den Charakter jedes Sensors. Fassen wir kurz in einer Tabelle zusammen:
| Merkmal | Kamera | Radar | LiDAR |
|---|---|---|---|
| Verwendete Welle | Sichtbares Licht | Radiowellen | Nahinfraroter Laser |
| Entfernungsgenauigkeit | Indirekt, softwareabhängig | Niedrigere Auflösung | Zentimetergenauigkeit |
| Typische Reichweite | Variabel | Über 250 m | Bis zu 200 m |
| Nachtleistung | Schwach | Sehr zuverlässig | Sehr gut |
| Widerstandsfähigkeit bei schlechtem Wetter | Beeinträchtigt | Am widerstandsfähigsten | Leistung lässt nach |
| Interpretation (Farbe, Schilder) | Am besten | Keine | Begrenzt |
Wie man sieht, ist niemand in allem ein Champion. Die Kamera ist bei der Interpretation unerreicht: Schilder lesen, Farben unterscheiden, Ampeln erkennen - das ist alles Aufgabe der Kamera. Radar ist bei großer Reichweite und schlechtem Wetter unerschütterlich. LiDAR hingegen ist das schärfste Werkzeug zur Messung von Form und Tiefe sowie zum Aufbau einer dreidimensionalen Welt.
Die wichtigsten Punkte
- LiDAR misst die Rücklaufzeit der Laserpulse; die Genauigkeit liegt in der Regel bei etwa 1 % der Entfernung.
- Da LiDAR nicht vom Umgebungslicht abhängig ist, arbeitet es nachts und bei schwachem Licht deutlich zuverlässiger als die Kamera.
- Bei starkem Regen, Schnee und Staub lässt die Leistung von LiDAR deutlich nach; in diesem Wetter bleibt Radar aufrecht stehen.
- Der LiDAR-Preis sank von 75.000 Dollar im Jahr 2015 auf bis zu 200 Dollar im Jahr 2026.
- Hersteller wie Nissan nutzen in neuen Fahrsystemen die Sensorfusion aus Kamera + Radar + LiDAR.
LiDARs Glanzmomente: Nacht, geringer Kontrast, stationäre Hindernisse
Ein Sensor, der im Dunkeln sein eigenes Licht mitbringt
Die Kamera allein kann im Dunkeln nicht sehen; das ist ihr physikalisches Gesetz. LiDAR hingegen ist kaum vom Umgebungslicht abhängig, da es seine eigenen Laserpulse aussendet. Selbst ein Hindernis auf einer Nachtfahrt, das von den Scheinwerfern nicht beleuchtet wird, erfasst LiDAR in seiner Punktwolke. Es wird sogar berichtet, dass LiDAR selbst bei leichtem und mittlerem Nebel, in dem Kameras Objekte ab 50 Metern nicht mehr erkennen können, weiterhin verwertbare Daten für Fahrzeuge liefern kann.
Geringer Kontrast und stationäre Objekte
Radar hat eine interessante Schwäche: es kann bewegte Objekte mit stationären verwechseln. Ein Objekt auf der Straße wird in den Filtern des Radars mitunter wie ein Straßensaum wahrgenommen und fällt dadurch aus dem Blick. Da LiDAR die Umgebung Punkt für Punkt kartiert, ist es im Vorteil, wenn es darum geht, auch stationäre Hindernisse mitsamt ihrer Form zu erkennen. Außerdem kann sich das Auge der Kamera gegenüber einem plötzlich auftauchenden weißen Lkw oder einem Objekt mit geringem Kontrast leicht täuschen; in solchen Situationen sind Entfernungsdaten mit Zentimeter-Genauigkeit von unschätzbarem Wert. Genau auf diese Daten stützen sich Systeme wie Adaptiver Abstandsregeltempomat und automatische Notbremse, um die richtige Entscheidung zu treffen: Erhält das Radar zusätzlich die eigene Geschwindigkeitsinformation des Fahrzeugs, wird der Abstand sicher gehalten, und die Pre-Crash-Erkennung von LiDAR erfasst die letzten Momente vor einer Kollision.
Wetter, bei denen LiDAR schwächelt: Regen, Schnee, Staub
Nun zur anderen Seite der Medaille. Schwebende Partikel, also Regen, Schnee, Nebel und Staub, schwächen die LiDAR-Erkennung; das ist ein Befund, der sowohl mit akademischen Studien als auch mit der Praxiserfahrung übereinstimmt. Der Grund ist einfach: Der Laserstrahl trifft auf jeden Tropfen, auf jedes Schneekorn, wird gestreut und liefert dem Sensor falsche Daten.
Schnee ist besonders problematisch, weil Schneeflocken viel größer sind als die winzigen Wassertropfen des Nebels und den Laser stärker zurückwerfen. Starker Regen mindert die Leistung nach demselben Prinzip. Der Mythos, dass "LiDAR bei starkem Niederschlag nutzlos ist", ist also nicht ganz richtig; das System arbeitet bei leichten und mittleren Bedingungen weiter, kann aber bei extremen Bedingungen erblinden. Genau an diesem Punkt kommt das Radar ins Spiel: Selbst bei Wetterlagen, in denen die Leistung von LiDAR einbricht, arbeiten die Radiowellen weiter. Laut Herstellerangaben steigert ein LiDAR mit 10 Prozent Reflektivität auf 200 Metern seine Leistung im Vergleich zu einem, der bei derselben Reflektivität auf 150 Metern arbeitet, um ein Drittel; das heißt, Reichweite und Bedingungstoleranz hängen direkt voneinander ab.
Genau deshalb sind Ein-Sensor-Heldengeschichten in dieser Branche selten von langer Lebensdauer. Die eigentliche Frage lautet nicht "LiDAR oder Kamera"; sondern "LiDAR + Kamera + Radar zusammen oder nur Kamera allein".
Warum Tesla nur mit Kamera fährt und die anderen auf Fusion setzen?
Tesla setzt seit 2022 beim Full Self-Driving-Paket vollständig auf Kameras; ultraschallsensor-sonar, Radar und LiDAR kommen in diesem System nicht zum Einsatz. Die Begründung für diesen Ansatz sind Kosten und Einfachheit: Ein Kamerasystem ist günstiger und einfacher. Außerdem wird ein technisches Argument ins Feld geführt: die Behauptung, dass das System verwischt wird, wenn verschiedene Sensoren einander widersprechen, wem es vertrauen soll. Forscher der Cornell University hatten bereits gezeigt, dass mit liDAR-freien Methoden Objekterkennung mit nahezu LiDAR-Genauigkeit und bei deutlich geringeren Kosten möglich ist.
Das gegnerische Lager steht dagegen sehr deutlich da: Nissans ProPILOT der neuen Generation nutzt für fortschrittlicheres Fahren auf Autobahnen und in Städten Kamera, Radar und LiDAR gemeinsam. 2026 kommen Systeme wie Mobileyes auf EyeQ6H basierendes Surround ADAS in Fahrzeuge des Massenmarkts und bieten erweitertes hands-free Autobahnfahren. Das Fusion-Lager wächst also, es schrumpft nicht.
Die Debatte zwischen den beiden Lagern wird gelegentlich schärfer; Kritiker des Radarverzichts werfen den anderen vor, die Regeln der Physik zu ignorieren, und die Kamera-Befürworter sagen, ein zusätzlicher Sensor schaffe nur Komplexität. Ein interessantes Detail: Es gibt die Einschätzung, dass Tesla sein hochauflösendes Radar möglicherweise als Genauigkeitsreferenz, also als Ground Truth, beim KI-Training verwendet. Das heißt, selbst das Kamerasystem könnte im Hintergrund irgendwo mit hochpräzisen Messungen gespeist werden.
Die Kostenkurve: Von 75.000 Dollar auf 200 Dollar
Der eine große Grund, warum sich LiDAR nie breit durchsetzen konnte, war stets der Preis. Zwischen 2016 und 2018 wurden Premium-Mechanik-LiDAR-Systeme für 75.000 Dollar und mehr verkauft. Heute? Die Stückpreise sind auf bis zu 200 Dollar gefallen, und auf der CES 2026 wird bereits über das Ziel von 100 Dollar gesprochen. MicroVision entwickelt ein Solid-State-LiDAR für 200 Dollar pro Einheit, dessen Markteinführung für 2029 geplant ist, und die Unternehmensführung gibt an, dass der Preis auf bis zu 100 Dollar sinken könnte.
Solid-State-Designs sind außerdem robuster: Da weniger bewegliche mechanische Teile vorhanden sind, sind sie widerstandsfähiger gegen Verschleiß und besser für die anspruchsvollen Anforderungen des autonomen Fahrens geeignet. Der Markt bezeugt diesen Schwung ebenfalls: Der Automobil-LiDAR-Markt soll laut Schätzungen verschiedener Forschungsfirmen 2026 bei grob 1 bis 1,7 Milliarden Dollar beginnen und Richtung Mitte der 2030er Jahre auf über 6,5 Milliarden Dollar steigen; das entspricht einem erwarteten Wachstum von rund 30 Prozent pro Jahr. Auch wenn die Zahlen von Firma zu Firma variieren, die Richtung ist immer dieselbe: nach oben.
Kurze Antwort: Wie unterscheidet sich LiDAR von Kamera und Radar?
Die Zusammenfassung der Zusammenfassung lautet: LiDAR erzeugt durch die Messung der Rücklaufzeiten von Laserimpulsen eine dreidimensionale Entfernungskarte mit Zentimeter-Genauigkeit; die Kamera interpretiert, bleibt aber im Dunkeln blind, Radar reicht weit und ist wetterresistent, hat aber eine niedrige Auflösung. LiDAR ist bei Nacht und geringem Kontrast die zuverlässigste Entfernungsquelle, versagt aber bei starkem Regen, Schnee und Staub; deshalb ist der moderne Ansatz, alle drei gemeinsam zu verwenden.
Du spürst das eigentlich selbst am Steuer: dass die Notbremsung auf nächtlichen Straßen einen Fußgänger auf der Fahrbahn mühelos erkennt, dass der Adaptive Cruise Control bei schlechtem Wetter den Abstand hält oder dass das System umgekehrt plötzlich unnötig bremst... All das ist das Ergebnis davon, was der Sensor dahinter in diesem Moment sehen kann. Je billiger die Sensoren werden und je verbreiteter die Fusion wird, desto vorhersehbarer werden diese Verhaltensweisen. Die nächsten Jahre werden also eine stille, aber schnelle Revolution darin sein, wie Autos die Welt sehen. Ich werde es weiter verfolgen; du auch.
Quellen
- Time-of-flight camera - Wikipedia
- An in-depth comparison of LiDAR, Cameras, and Radars - Outsight
- The Strengths and Limitations of Camera, Radar, and Lidar - Hesai Tech
- How Weather Really Affects LiDAR Performance - Yellowscan
- Survey on LiDAR Perception in Adverse Weather Conditions - arXiv
- Tesla's Big Bet: Cameras over LiDAR - Vik's Newsletter
- Researchers back Tesla's non-LiDAR approach - The Robot Report
- Lidar costs for autonomous trucks are dropping fast - FleetOwner
- The Great Sensor War Behind Self-Driving Cars - MotorTrend
- Lidar's Critical Role in Next Gen Autonomous Driving - MicroVision