アダプティブクルーズコントロールの車間距離秒設定とは何か?
運転席に座っていて、運転しているのは車で、あなたは腕を掛けて道のりの enjoyment を味わっていた、そんな時、コラム上の小さなアイコンが目に留まった: 並んでいる2台の車と、その下に1本、2本、あるいは3本の線. あの線が実はメートルではなく秒を数えているって、考えたことあった? そう、読み間違いじゃないよ: アダプティブクルーズコントロールの車間距離設定は、あなたが思っているような固定の距離ではなく、時間に基づくロジックで動いているんだ. そしてこのディテールは、退屈な技術情報にとどまらず、安全性の直接的なテーマになり得る. なぜなら、その段階スイッチをどこに合わせるかは、前の車への衝突リスクから高速道路の交通の流れまで、多くのことに影響するからだ.
では、質問を明確にしよう: あの1、1.5、2、3秒のレベルは正確には何を制御していて、速度が上がると車間距離が勝手に広がるのはなぜか、そして実際の交通ではどのレベルを選ぶのが理にかなっているのか? 準備ができたら始めよう、なぜならこのテーマは見た目以上に賢く設計されているからだ.
秒設定とは何か、メートルではなく秒とはどういうこと?
こう考えてみて: 後ろにいる友達と一緒に歩いていて、「2秒遅れてついてきて」と言うとする. ゆっくり歩けば物理的な距離は縮まり、速くなれば広がるが、時間は一定のままだ. アダプティブクルーズコントロールもまさに同じように考えている. 画面の「近い」「中」「遠い」の段階や1-2-3の線は、実は時間の間隔、つまり技術用語で言うヘッドウェイ(headway)の選択なんだ. あなたが段階を選ぶと、システムは固定の秒数をロックし、その時の速度に応じて必要な物理的距離を自分で計算する.
だから速度が上がるにつれて、前の車との距離は自動的に広がる. ロジックはシンプル: 120 km/sで止まるために必要な距離は、60 km/sの場合よりはるかに長い. 時間を一定に保つシステムは、制動距離が長くなるにつれて、あなたのために間隔も広げているんだ. つまりあの段階は決して「約30メートル後ろにキープ」のような命令ではなく、「あらゆる速度でこれだけの秒数の余裕を残して」という命令なんだ.
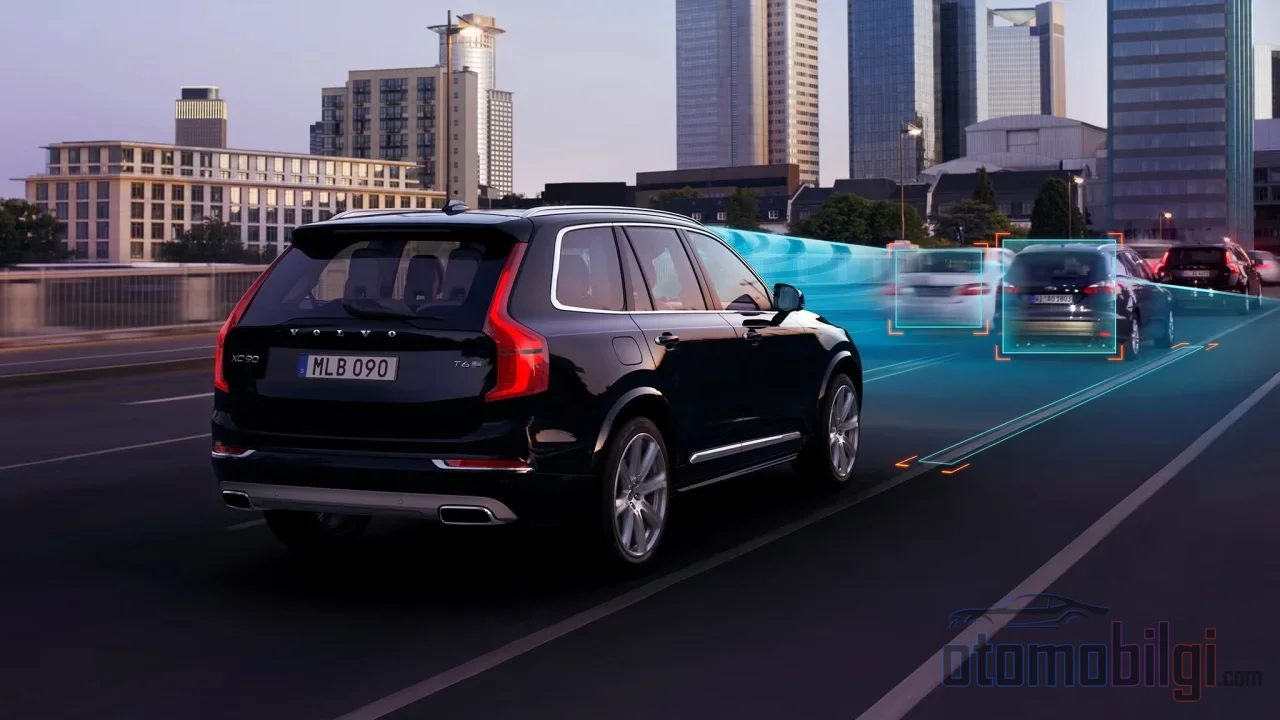
システムがこの間隔を維持するためには、前の車を常に監視する必要がある. この役割を担っているのが前方カメラとレーダーセンサー; 前の車が減速するとアクセルを緩め、必要に応じてブレーキをかけ、前の車が加速するとあなたが設定した目標速度まで再び加速する. 従来のクルーズコントロールは速度を固定するだけ; アダプティブクルーズコントロールは速度と選択した時間間隔の両方を維持しようとする.
ハイライト
- 車間距離の段階は固定のメートルではなく、速度に依存しない時間間隔 (ヘッドウェイ)の設定である.
- 市販のレベル2車両で報告されている最も低い設定は1秒; 慎重なドライバーは2.5-4秒の範囲を使用している.
- 推奨される安全な車間時間は通常の条件で3-4秒、悪天候や大型車両ではそれ以上.
- アダプティブクルーズコントロールの制動能力は限られているであり、システムはハンドル操作をしない; 責任はドライバーにある.
ドライバーはどの秒数を選んでいるのか: アグレッシブか、慎重か?
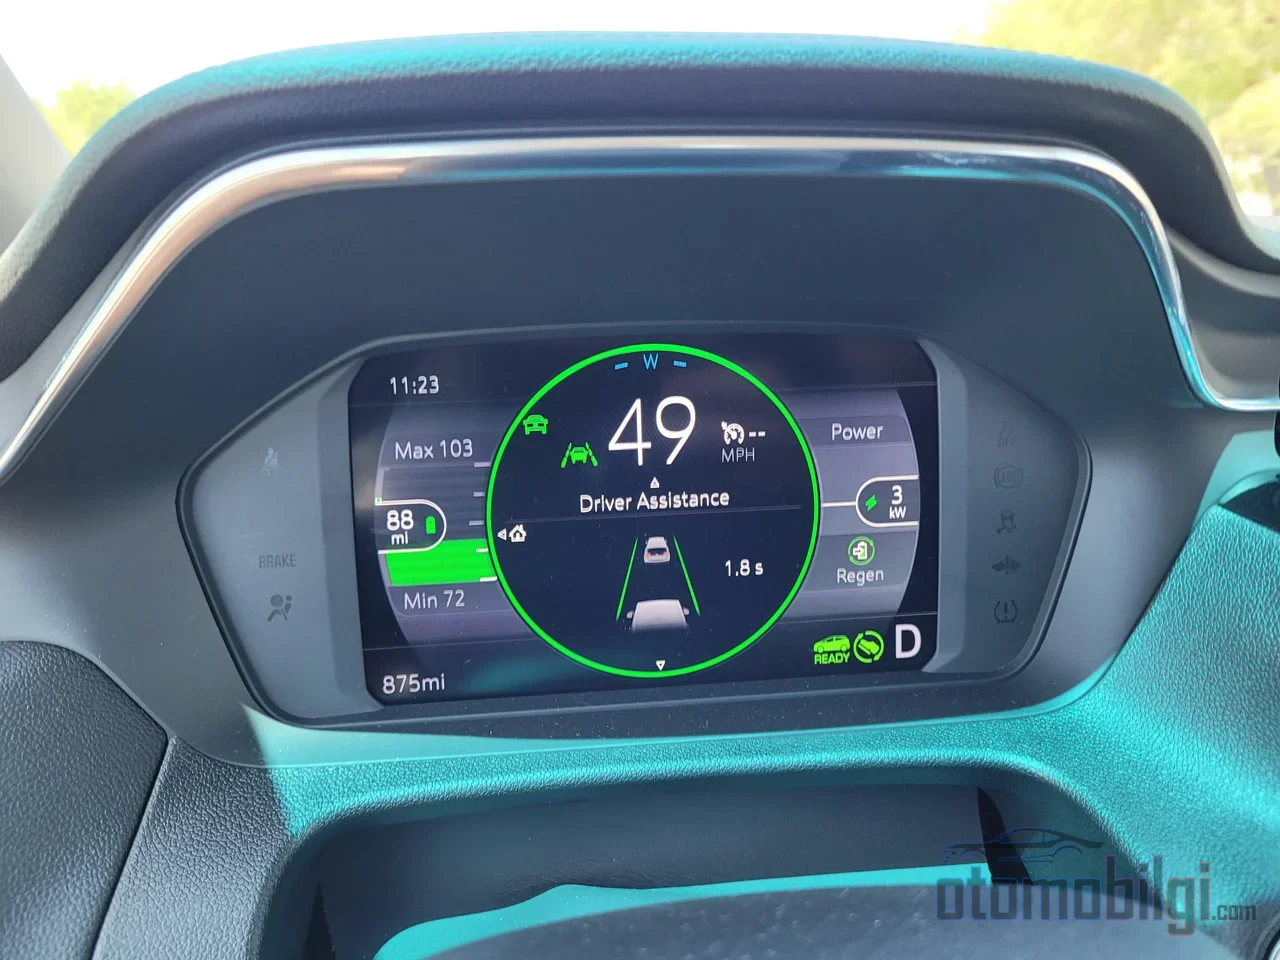
では、現実の人々はこの設定をどう使っているのだろうか? ここからが面白くなります. 実際のドライバーのアダプティブクルーズコントロール(ACC)の車間設定を測定した研究では、ユーザーは3つの明確なグループに分かれています: 攻撃的なドライバーは平均0.70秒、普通のドライバーは平均1.87秒、慎重なドライバーは平均3.20秒の車間を選んでいます. つまり、最も慎重なグループと最も攻撃的なグループの間には、ほぼ5倍の差があるのです.
市販のレベル2車両の取扱説明書にある選択肢も、この傾向と一致しています: 通常走行では2秒、攻撃的な走行では1秒または1.5秒、慎重な走行では2.5~4秒の設定が用意されています. 報告されている最も短い値は1秒です. 簡潔にまとめると: メーカーは1秒の選択肢を提供できますが、それがすべての状況で賢明な選択であることを意味するわけではありません.
どのような状況でどの車間距離レベルを選ぶべきか?
さあ、ここがこのページの核心です.なぜなら、正しい答えは単一の数字ではなく、置かれている状況によって変わる判断だからです. 以下の表は、実用的なまとめとして役立つでしょう:
| 状況 | 推奨される車間時間 |
|---|---|
| 通常の乾燥した天候、穏やかな交通 | 3~4秒 |
| 市街地の混雑した低速の交通 | ドライバーは一般的により短い車間を選びがち |
| 雨、雪、氷、霧、夜間 | 4秒以上 |
| 重い積載、トレーラー、大型車両の運転 | 6秒まで、それ以上 |
| 大型トラックの後ろ | 4~5秒以上 |
従来の運転教育で教えられる「3秒ルール」は必ず聞いたことがあるでしょう: 固定した基準点を選び、前の車がその地点を通過したら数え始め、自分がその地点に到達する前に3まで数えられれば車間は安全です. アダプティブクルーズコントロールはこのルールを自動的に適用してくれますが、段階の選択は依然としてあなたの手に委ねられています. 通常の条件下では、3~4秒の車間を目標にするのが賢明な出発点です.
雨の中、暗闇、大型車両の後ろでは
状況が厳しくなるにつれて、車間時間を長くする必要があります. 雨、雪、氷、霧、暗闇の中では車間時間を4秒以上に、重い積載時や大型車両の運転時には6秒まで、それ以上にすることが推奨されています. 大型車両は停止に時間がかかること、そしてトラックの後ろを近くで走ると視界も逃げる余地も失われることを忘れないでください. 大型車両に適用される車間ルールも同じ論理で機能しています: 速度が下がるにつれて、車両の長さに応じてより長い秒数が想定されます; 典型的なトラクター・トレーラー(セミトレーラー)の場合、これはかなり余裕のある車間を意味します.
車間距離警告との関係
一部の車両では、車間距離設定のほかに車間距離警告、つまりディスタンスワーニング(distance warning)機能が備わっています. その役割は異なります: システムが車間を維持するためではなく、手動運転中に前の車に近づきすぎたときに警告するためのものです. つまり、一方は自動化の役割、もう一方は警告の役割を果たしています. 両方を合わせて考えると、安全ネットの能動的および受動的な両方の層が形成されます.
システムの介入限界: あの秒数があなたを守れなかったら?
少し辛口ですが、必要な事実です: アダプティブクルーズコントロールはスーパーヒーローではなく、限界がはっきり線引きされたアシスタントです. 最も重要な限界はこれです: システムがブレーキをかけられる量には限りがあります.前方の車が急に停止すると、システムは警告を発しますが、ブレーキを踏むのはあなた次第です. 急停止する車との衝突を常に回避できるとは限らず、 ゆっくり走行している車や停車中の車に全く反応しないシステムもあります.
リストはこれで終わりではありません. アダプティブクルーズコントロールはハンドル操作をしません. つまり、レーンキープは完全にあなたの仕事です. カーブや起伏の多い道路、高速道路の出入口ランプ、積載時の使用、信号機や交通標識は、このシステムが慣れていない領域です. 悪天候、眩しさ、埃、坂道、不鮮明な車線は、レーダーとカメラの両方の性能を低下させる可能性があります. 高速走行中に停車中の車を検知すること自体、一部のシステムには難しいことです. また、アクセルペダルを踏んだ瞬間に自動ブレーキは一時的に無効になり、ペダルを離すと再び有効になります. もう一つの詳細: ドライバーがシステムを長時間、一部の車両では60秒以上無効にすると、アダプティブクルーズコントロールは完全にオフになります.
ユーザーの体験談も全体像を補完しています: 隣のレーンから車が割り込んだ際、システムがこれを予測できず、隙間が開くと急激に加速することがあります. 渋滞での停止と発進の繰り返しでは、反応が常にスムーズとは言えません. これらすべての根底にある原則は一つだけです: システムはドライバーの代わりにはならず、適切な車間距離の選択を含め、安全運転の責任は常にドライバーにあります.アダプティブクルーズコントロールを搭載していても、注意深い運転の義務は免除されず、 その一部が楽になるだけです.
大きな車間距離は交通の流れにどう影響するのか?
この問題には交通全体を見る側面もあり、そこには興味深い緊張関係が潜んでいます. 個人的により大きな車間距離を選ぶことは、あなたをより安全に保ちます. しかし、全員が大きな車間距離を選んだらどうなるでしょうか? 2026年に発表されたミクロシミュレーション研究がこれを検証しました: レベル2の自動運転車の道路上の割合が増えると、移動時間が長くなり、速度と流量は低下します. さらに注目すべきは、ドライバーが走行中に車間距離の設定を頻繁に変更すると結果が悪化することです: 移動時間は約55%増加し、速度は約30%、流量は約25%減少します.
文献における閾値も興味深いものです: 1.2秒未満の時間車間は交通効率を明確に向上させますが、これを超える車間距離は容量に貢献しません. 理論上の計算では完全自動運転車は容量を最大7%向上させられるのに対し、商用システムは逆に容量を最大35%低下させる可能性があります. つまり、安全性と流動効率の間には実際のトレードオフが存在します: あなたにとって最も安全な設定が、交通全体のリズムにとって最も効率的な設定とは限りません. 市街地の低速渋滞でドライバーが高速道路よりも短い車間距離を選ぶのも、この心理の表れです.
明確な答え: その設定は何にすべきか?
まとめよう.冒頭の疑問への答えはもう完全にはっきりした. アダプティブクルーズコントロールの秒設定は、前の車との時間的間隔を何秒保つかを決める、速度に依存しない時間ベースの設定である.速度が上がると物理的な距離は自動的に長くなる. 選択の黄金律はこうだ: 通常条件では3-4秒に近いレベル、雨の日や夜はさらに大きめ、大型車の後ろでは6秒近くの間隔まで. 置かれている交通状況、速度、天候に応じて段階を変えることは、システム運用の一部であり、無視できる細部ではない.
そして最も重要なのは: 1秒を選ぼうが4秒を選ぼうが、視線は道路上に、手はブレーキの近くに保ち続けることだ. その設定は運転席でのあなたの責任を引き継ぐのではなく、うまく使えば仕事を楽にしてくれるだけだ. 次にステアリングコラム上のあの縞模様のアイコンを見たとき、もうそれが何を意味するかわかるだろう: システムがあなたに売っているのはメートルではなく、時間だ. そして時間こそ、この世界で最も価値のある通貨なのだ.